|
一、CAN控制器简介' r4 J f& ^9 }* J STM32自带了基本扩展CAN外设,又称bxCAN,bxCAN的特点如下:, ^: o" W; E( \+ o* V' n9 _ 1、支持CAN协议2.0A和2.0B主动模式. q0 z) T0 a$ G# g, s 2、波特率最高达1Mbps 3、支持时间触发通信 4、具有3个发送邮箱$ E1 p. O% f: Q# P 5、具有3级深度的2个接收FIFO, p3 U1 N) w$ A2 Q; D 6、可变的筛选器组(也称过滤器组,最多28个)1 H8 [4 b( F" m: ` v$ L/ [8 } CAN控制器简介-模式 工作模式 1)初始化模式(INRQ=1,SLEEP=0)# \- H" F" b9 A 2)正常模式(INRQ=0,SLEEP=0) 3)睡眠模式(SLEEP=1) 通过CAN_MCR寄存器控制INRQ和SLEEP 测试模式 1)静默模式(LBKM=0,SILM=1) (静默模式下bxCAN可以接收CANRX但是不会发送任何CANTX,可以监控总线上的数据)4 Z. g! J- s5 S+ G- X4 k 2)环回模式(LBKM=1,SILM=0)/ j( o: A% l# P. ]1 a& o (环回模式下bxCAN可以发送CANTX但是不会接收任何CANRX。它发送的数据,发送与接收会形成一个环路,从而达到自发自收的作用,可以自己检测发送的数据是否发送出去): |8 h+ o4 L$ G 3)环回静默模式(LBKM=1,SILM=1)% P5 B J4 U3 ]! u8 V$ t (不管总线上如何都不影响,自发自收,“闭关锁国”) 通过CAN_BTR寄存器控制LBKM和SILM e0 _7 I0 D& P$ @) y 标识符筛选器 1、CAN的标识符不表示目的地址而是表示发送优先级。接收节点根据标识符的值来决定是否接收对应消息。# Z5 k5 X9 G* a6 L S) b7 r9 O 2、STM32 CAN控制器提供了28个可配置的筛选器组,可以降低CPU处理CAN通信的开销。 3、STM32 CAN控制器每个筛选器组由2个32位寄存器组成(CAN_FxR1和CAN_FxR2,x=0~27)。根据位宽不同,每个筛选器组可提供:1个32位筛选器,包括:STDID[10:0]、EXTID[17:0]、IDE和RTR位;2个16位筛选器,包括:STDID[10:0]、IDE、RTR和EXTID[17:15]位 4、筛选器可配置为:屏蔽位模式和标识符列表模式。在屏蔽位模式下,标识符寄存器和屏蔽寄存器一起,指定报文标识符的任何一位,应该按照“必须匹配”或“不用关心”处理。在标识符列表模式下,屏蔽寄存器也被当作标识符寄存器用。因此,不是采用一个标识符加一个屏蔽位的方式,而是使用2个标识符寄存器。接收报文标识符的每一位都必须跟筛选器标识符相同。5 @9 T2 t- s9 Z5 Z5 w& Z) b' h 8 U" @: m7 a( U+ n5 q 通过CAN_FM1R和CAN_FS1R可配置筛选器的位宽和模式/ T3 {8 j J% o/ ? 5 Q$ Q! ]. D! M$ T% Q6 y; H" M 
3 u D1 a& t0 O9 K 1、为了过滤出一组标识符,应该设置筛选器组工作在屏蔽位模式。 2、为了过滤出一个标识符,应该设置过滤器组工作在标识符列表模式 3、应用程序不用的筛选器组,应该保持在禁用状态(通过CAN_FA1R设置)。7 Q9 f$ @" [- D 筛选器组中的每个筛选器,都被编号为(筛选器编号)从0开始,到某个最大数值,取决于筛选器组的模式和位宽的设置。 4、通过CAN_FFA1R的设置,可以将筛选器组关联到FIFO0/FIFO1, x6 y! b* e/ j3 F1 @. n CAN发送流程:* b% q* t" |1 y& { % F$ Q* R5 s$ q& q 
程序选择1个空置的邮箱(TME=1)—>设置标识符(ID),数据长度和发送数据—>设置CAN_TIxR的TXRQ位为1,请求发送—>邮箱挂号(等待成为最高优先级)—>预定发送(等待总线空闲)—>发送—>邮箱空置+ C, \8 u" B* Q; h4 P4 g 挂号期间和预定期间如果不想发送了可以ABRQ=1强制停止发送,发送的时候如果发送失败会进行再次发送尝试,当尝试次数达到最大时就会停止发送。' R3 q; t7 x5 u- n: L0 v3 E; ]4 i 1 e/ `8 ?- x: h6 i CAN发送流程:+ S) A* K* }; v6 g( _ 
FIFO空—>收到有效报文—>挂号_1(存入FIFO的一个邮箱。这个由硬件控制我们不需要理会) —>收到有效报文—>挂号_2—>收到有效报文—>挂号_3—>收到有效报文—>溢出。3 P$ c- C$ L( o/ l2 z& A- a. S5 D , k- @: A5 o" N$ I& G' B CAN收到的有效报文,存储在3级邮箱深度的FIFO中。FIFO接收到的报文数,我们可以通过查询CAN_RFxR的FMP寄存器来得到,只要FMP不为0,我们就可以从FIFO读出收到的报文。! S& r! p. {3 `* @% \6 d 报文FIFO具有锁定功能(由CAN_MCR,RFLM位控制),锁定后,新数据将丢弃,不锁定则新数据将代替老数据。 8 w* n6 Z2 M; v- v ~~STM32的CAN位时序,如下图所示:~~ $ K& d0 z" E( B4 C& |$ T+ m 
& d1 s S& }0 A$ u$ n4 s (STM32的CAN将传播时间段和相位缓冲时间段1合并为时间段1) 5 U7 O# v$ W, g; }+ u' B" {' V STM32F407,设TS1=6、TS2=5、BRP=5,波特率=42000/[(7+6+1)*6]=500Kps。 * D7 X0 p/ L ~- G" [$ S 二、CAN控制器--寄存器简介 1 j0 @, `7 y) ?0 M- G 
CAN主控制寄存器(CAN_MCR): i+ ]' y' p ~+ d6 z5 T' P3 ]- X 
INRQ位:设置INRQ=0,可使CAN从初始化模式进入正常工作模式。设置INRQ=1,可使CAN从正常工作模式进入初始化模式。! M6 ?0 ]4 j! F0 F$ L7 e" p8 D & ^( w: {2 {& q% z CAN初始化时,先设置INRQ=1,进入初始化模式,进行初始化(尤其是CAN_BTR的设置,该寄存器必须在CAN正常工作之前设置),之后再设置INRQ=0进入正常工作模式。" r7 Y/ l5 k1 F CAN位时序寄存器(CAN_BTR) 
CAN接收FIFO寄存器(CAN_RF0R/CAN_RF1R) ' g/ s7 l( {7 Y. g" n1 j 
; F1 b) B) g6 o/ C4 f1 J CAN_RF0R用于控制FIFO0;CAN_RF1R用于FIFO1控制。 0 \8 p" \0 a+ y6 V! z) p' F CAN发送邮箱标识符寄存器(CAN_TIxR)(x=0~2)8 i; n( D5 R4 C( D6 J, r+ F 
; _9 ?8 ~" n* i2 x. \4 k CAN发送邮箱数据长度和时间戳寄存器(CAN_TDTxR)(x=0~2) 
) C/ K: b1 F7 p8 S! p' Z' C* C CAN发送邮箱数据寄存器(CAN_TDLxR/CAN_TDHxR)(x=0~2)9 q4 {' W. P$ S 9 J2 O2 X4 ^" F# P4 m 
) t0 B( h3 v x, c2 X 图为CAN_TDLxR寄存器的描述,用于存储低4个字节的数据。CAN_TDHxR寄存器与之类似,用于存储高4个字节的数据。要发送的数据就是存储在这两个寄存器。( n" a" j9 K# m% | [9 ~. P) A- V; H4 N% y CAN接收FIFO邮箱标识符寄存器(CAN_RIxR)(x=0/1) 
CAN接收FIFO邮箱数据长度和时间戳寄存器(CAN_RDTxR)(x=0/1)% \# m' e2 @& R: S% W! M1 r 
CAN筛选器模式寄存器(CAN_FM1R): v9 x8 b E8 d7 c 
该寄存器设置筛选器的工作模式,必须再CAN_FMR寄存器FINIT=1时配置。 CAN筛选器尺度寄存器(CAN_FS1R); C/ i1 H# k2 I {9 L. D : B* D! ^9 A% \- U# o, I 
8 [. a+ J2 E/ L9 Q4 Q $ Q& M6 q9 X( W/ S8 @1 a2 X 该寄存器用于设置筛选器的位宽,必须在CAN_FMR寄存器FINIT=1时配置。 8 F5 d& p9 v1 ] CAN筛选器FIFO关联寄存器(CAN_FFA1R) 
7 K, m, K5 {5 [* o! w 该寄存器设置报文通过筛选器组之后,被存入的FIFO,如果对应位为0,则存储到FIFO0;如果为1,则存放到FIFO1。该寄存器只能在过滤器处于初始化模式(CAN_FMR寄存器的FINIT=1)下配置。" x) N) A5 ^6 J7 t9 N % S9 P# u! l& B2 `9 f 6 I' D, o8 |, n CAN筛选器激活寄存器(CAN_FA1R) 2 G+ ^: ]- K4 e 
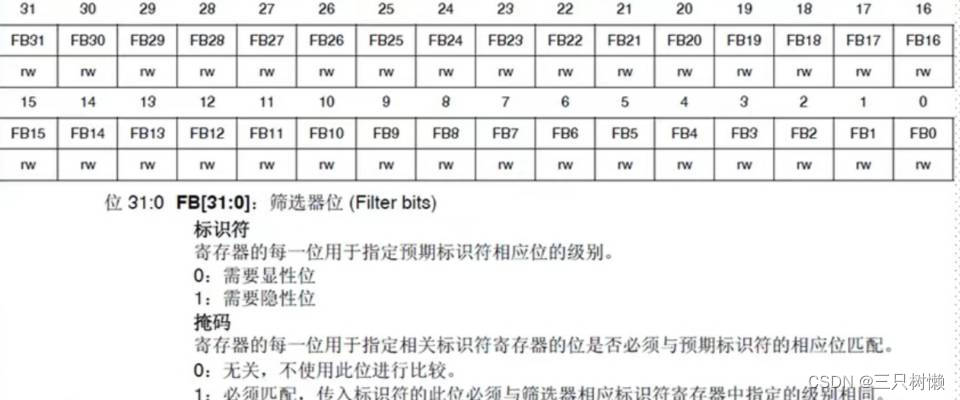
该寄存器用于设置筛选器组的开启和关闭。对应位置1,即开启对应的筛选器组;置0则关闭该筛选器组。 CAN筛选器组i寄存器x(CAN_FiRx)(i=0~27,x=1/2)/ `; r$ n, k, b% X: W6 T * G% ^' L2 a! F6 j: L' |. V 
; J8 H/ k: L" O! j 每个筛选器组的CAN_FiRx都由2个32位寄存器构成,即:CAN_FiR1和CAN_FiR2。根据过滤器位宽和模式的不同设置,这两个寄存器的功能也不尽相同。 , ^8 p* _$ a; ^; F# ^ 三、初始化流程* Q& X, t7 |. g 1、配置相关引脚的复用功能,使能CAN时钟。 要用CAN,先要使能CAN的时钟,CAN的时钟通过APB1ENR的第25位来设置。其次要设置CAN的相关引脚为复用输出,这里我们需要设置PA1为上拉输入(CAN_RX引脚)PA12为复用输出(CAN_TX1引脚),并使能PA口的时钟。2 F7 A3 t- ] f9 w$ w# Z; K ( h) D. B) j% _3 I7 j3 I 2、设置CAN工作模式及波特率等。" ~4 y- R3 b! _+ ~- U 通过先设置CAN_MCR寄存器的INRQ位,让CAN进入初始化模式,然后设置CAN_MCR的其它相关控制位。再通过CAN_BTR设置波特率和工作模式(正常模式/环回模式)等信息。最后设置INRQ为0,退出初始化模式。* ?; p9 a* }( K9 ~; E 9 |# I# A* j5 h& J) _2 b 3、设置滤波器。 例:使用筛选器组0,并工作在32位标识符屏蔽位模式下。先设置CAN_FMR的FINIT位,进入初始化模式,然后设置筛选器组0的工作模式以及标识符ID和屏蔽位。最后激活筛选器,并退出初始化模式。' f4 R4 M$ M4 y' P6 l' |( S: Y ^, C, } ————————————————" M+ g' h" c. [4 i$ \ 版权声明:三只树懒& ]( m0 q; |/ ^/ d: \ 如有侵权请联系删除8 H: l- R2 i3 i- o* j9 z $ J# o0 Q( U. d% r8 X* I2 b ; o1 F' m0 R) j1 f: e |
【STM32H735G-DK 测评】STM32H735G-DK External Loder 编译和测试
Keil-MDK 在线调试设置断点的高级用法
请教下STM32N6570 怎么把分辨率改成320x240并可以全屏显示
【福利三:逢7发帖赢大礼】想要充分利用STM32H743VI片内的RAM空间(但并不顺利)
基于stm32平台上的IC-MU磁绝对值编码器SPI通讯和码盘数据处理
使用STM32 MCU和MPU连接PDM数字麦克风
分享STM32资料-采用 STM32U031R8 MCU 的 STM32 Nucleo-64 开发板,官方资料,数据手册等资料
HRTIM 指南
使用 STM32 的 DWT 单元监控内存
DAC,COMP,HRTIM Fault 功能的使用
 微信公众号
 手机版