- void TIM4_Init(u16 arr,u16 psc)
) G+ r3 H0 b! p5 h1 d3 O# P4 Q - { 9 \4 R, ^$ F; K
- TIM4_Handler.Instance=TIM4;
) K& t( i9 ^2 z" m' A' c - TIM4_Handler.Init.Prescaler=psc; //分频系数
+ J ], \6 M3 F" b3 J& Y: l0 _6 B - TIM4_Handler.Init.CounterMode=TIM_COUNTERMODE_UP; //向上计数器, a1 U! P4 U6 L; `
- TIM4_Handler.Init.Period=arr; //自动装载值) K p- j6 J" ^5 }$ s# _6 o
- TIM4_Handler.Init.ClockDivision=TIM_CLOCKDIVISION_DIV1;//时钟分频因子% C+ D' k$ Y1 C: Q/ `% T$ v
-
2 N, G1 E/ x3 D* Y8 U - TIM4_Encoder_Handler.EncoderMode=TIM_ENCODERMODE_TI12;# J7 |4 e* k Y2 h" T. k! d
- TIM4_Encoder_Handler.IC1Filter=0;
8 A1 ~0 s' ]1 ^6 R - TIM4_Encoder_Handler.IC1Polarity=TIM_ICPOLARITY_RISING;) v$ P$ |% S2 Y; i% p+ }
- TIM4_Encoder_Handler.IC1Prescaler=TIM_ICPSC_DIV1;
' ?3 O& ?, B8 p& \ - TIM4_Encoder_Handler.IC1Selection=TIM_ICSELECTION_DIRECTTI;
7 N- E6 C- ^7 ~+ ^/ T2 ~ - % A S- t. b3 [) M: e
- TIM4_Encoder_Handler.IC2Filter=0;
v3 P% b9 f. z - TIM4_Encoder_Handler.IC2Polarity=TIM_ICPOLARITY_RISING;* v0 H/ V" W- _' {) S8 ~1 U
- TIM4_Encoder_Handler.IC2Selection=TIM_ICSELECTION_DIRECTTI;
- z% i1 n, v1 }- h - TIM4_Encoder_Handler.IC2Prescaler=TIM_ICPSC_DIV1;
4 G/ V+ l& `2 b3 o# g4 `, } - HAL_TIM_Encoder_Init(&TIM4_Handler,&TIM4_Encoder_Handler);% h$ X7 p* s% M! i: ^" w
- . u* O6 _( n- \# t5 \: h$ @) \
- HAL_TIM_Encoder_Start(&TIM4_Handler,TIM_CHANNEL_ALL);! P c4 E9 ]9 W. W
- HAL_TIM_Encoder_Start_IT(&TIM4_Handler,TIM_CHANNEL_ALL);//开启中断# p6 A g' M$ N* {( D& w
- TIM4->CNT=1000;/ u' l9 Q1 x1 i; O
- __HAL_TIM_ENABLE_IT(&TIM4_Handler,TIM_IT_UPDATE); //使能更新中断
) l" I7 B: S9 [6 } - __HAL_TIM_ENABLE(&TIM4_Handler);7 _0 V. M1 P4 G1 G* |' w9 K
- }
在这里我们配置编码器模式,开启时钟和溢出中断6 s$ _/ C% [+ F1 H `( }+ b# P
- //回调函数,定时器中断服务函数调用
' O, O5 z: U+ @ - void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
/ B7 a+ f6 j; }# E. w1 C2 o - {
, q# w8 X! G0 Q2 y2 \! Q9 C6 C - 8 [- y+ I$ b) ~- F1 t
; f7 ~2 l1 Y: g! d' \* J0 B- if(htim==(&TIM4_Handler))6 @) d! [+ m# w5 i1 K1 Y: V5 a% s
- {; R$ M* b6 N9 Z5 k% I; M. Y& |
- if ( (TIM4->CR1&0x0010) == 0 ) //向上计数溢出 {
- w" ]. {. j# Q4 B( E. w; ?0 j8 ^# ? - Interupt_Num++ ;$ r$ M6 P) F& m5 g- e) q% x V
- }
3 l7 F" ?1 ?3 w0 f" N1 { - else //向下计数溢出" L$ U0 G4 a1 y7 z
- {
4 r! u" p. d9 X4 e% j, r - Interupt_Num-- ;
$ u# X+ H$ C1 U, S' d: a+ ?2 {3 r - }
* U% z# H9 P6 t/ [4 f - }
: b4 X# k% I- e8 h, ?- }/ x4 D6 S/ o - }

) B( I. [( t ]' i% k0 k' O% }( x* m1 e3 h5 {4 |) E/ ?
在中断回调函数里,我们将TIM4->CR1的第5位不变,假如第五位是0,应选择递增计数,我们让计数器增加1。(0x0010==0000 0000 0001 0000)这里的次数我们是在计算溢出次数。要注意我们在TIM4_Init() 是把计数器CNT的值设为了1000,而ARR设置成了2000,这样计数器每次开始工作都是从1000->2000,0->2000,0->2000这样循环,Interupt_Num的值就是我们记录的溢出总数,而最开始的一次溢出是从1000开始,所以总的脉冲数就是 (溢出总数-1)*2000+1000(最开始的1000)+ CNT(计数器内未达到2000的值),之所以用溢出总数-1是因为我们总的脉冲数里把最开始1000->2000的值加进去了,所以要减去1000->2000的一次溢出次数。
7 N+ K. E+ ~# `) x, s6 |9 V: }2 MTIM4_Init(2000,3);在主函数内初始化TIM4时设置了ARR为2000。
! @' Y; _7 c( w$ R: u& r7 ^- void Circle_Print()4 o7 t; N& j. s( K! U. {
- { 8 C/ j0 b" x4 S B g
- AAA =Pulse_Num;
z$ j2 F$ n8 |) L Z2 {. s - if (Interupt_Num ==0 ) //CNT从1000开始,刚开始的时候计算脉冲的方法2 C. P: w; l8 X/ {( ^
- Pulse_Num = TIM4->CNT-1000 ;
# M2 H9 f x# e6 d0 C1 T9 N7 L - else
]: I5 ]5 J9 H - { ; V. z: I$ ]- P8 w8 S" b
- Pulse_Num = 1000 + (Interupt_Num - 1) *2000 +TIM4->CNT ; //在第一圈完成之后,计算脉冲数多的方法
0 _+ N, H) A; ^0 Q& P8 e - }+ p0 \$ p/ }% c* ~. U: A
2 H" a3 {$ ]. f- , ?. b8 H- J' h" y3 ~( E2 A
- speed =(Pulse_Num-AAA);//每100ms转过的脉冲,近似看成速度了
8 |: l4 `" ^8 \. X; r& `6 ?: B& p* K - Circle_NUm = Pulse_Num/1560.0f ; //所有人脉冲除以细分数就可以得到转的圈数(正负之分)
% V- c- ]- \: x5 c( z - printf("Interupt_Num的值是:%ld--捕获到的总数是%ld*****转过的圈数是%f*****本次脉冲为%f\r\n" , Interupt_Num, Pulse_Num , Circle_NUm ,speed );
9 h- m$ O! V: O- `2 Y1 N - }
AAA是我设置用来计算速度的变量。在每次最开始调用Circle_Print()的时候我们首先把测过的总的脉冲数赋给变量AAA,此时AAA=0,,然后在Pulse_Num = 1000 + (Interupt_Num - 1) *2000 +TIM4->CNT ; //在第一圈完成之后,计算脉冲数多的方法这一句计算总的脉冲数,计算原理我们已经在上一条说过了。然后在这一句speed =(Pulse_Num-AAA);我们用至今为此总的脉冲数减去AAA即为每两次调用Circle_Print()的脉冲差,而我们在主函数中使用一个100ms的延时,所以时间差为100ms,脉冲反映小车路程,可以得到速度。, f5 _6 ^' V: U1 W' K; F
***硬件***$ U! L) U0 r l0 Q( n: @
我使用的编码器(6线,分AB相,客服叫做13相?不太懂)转一圈是390个脉冲,使用四倍频,转一圈即为1560个脉冲。用总脉冲数除以1560即为至今为止转过的圈数。1 Z4 t+ f, {4 w7 j
小车直径为6.3cm(没找到参数,手动测量的0.0), 周长约为0.204m.: A, J: ^# q; }) y6 j d
***下载验证***2 E: h4 {8 m( R' A. b/ V# X; W
- s7 F. ~! Y: k1 U; I" M) D: z( @0 }# S
 ; t3 x6 W4 s/ s, W. H- w
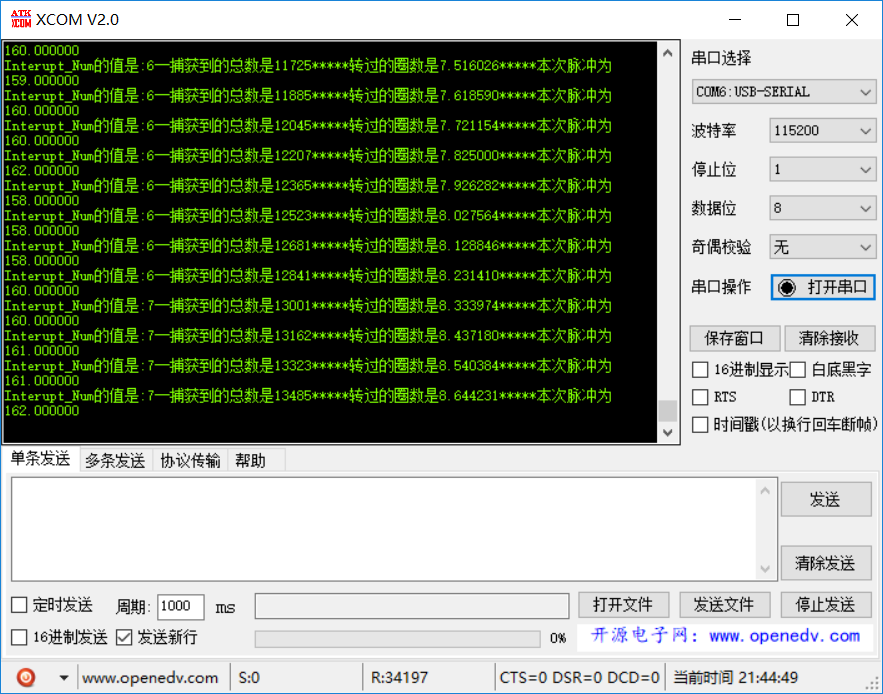
' T" Y' c) N0 Q. ~ 可以看到,第一个返回总的溢出数,第二个为总圈数,第三个为速度。
) S9 ^# a: k0 b因为在主函数中使用一个100ms的延时,每0.1秒转过的脉冲数为160左右,约为0.1圈,每秒转过1圈。 L9 ~- u9 M" X- w! ?" i8 V
- S+ ]3 t3 C: \: U
中断回调函数程序里有一句PB0!=PB0;而我的电机一IN1接的就是PB0,我改的时候忘记删掉了这句,然后我的第一个轮子(编码器接的第二个轮子)就一会转一会不转0.00 N" B5 t" G7 G! W4 s5 }
, r2 ~; |* g, W& H, G- Q在文件中写入了函数之后要在头文件和主函数里添加初始化,否则不会识别。* D' l4 W3 Q8 p. Y, \0 A7 _# w
# a6 o1 [2 \# p' E: XTIM4_Init(2000,3);在主函数内初始化TIM4时设置了ARR为2000。2 {* Y+ d# H* t8 D% G3 y+ u
w8 e/ c& ?* _% r: A) o————————————————" D$ U8 O3 \/ K1 F) x2 [, C
版权声明:被大佬糊弄的只会点灯的小菜鸡
G8 F5 \# M9 a) g) i% p# ]如有侵权请联系删除
& M, o: b9 x8 x; ^- k* ^5 [0 i: H6 J8 S A! N
|





 微信公众号
 手机版