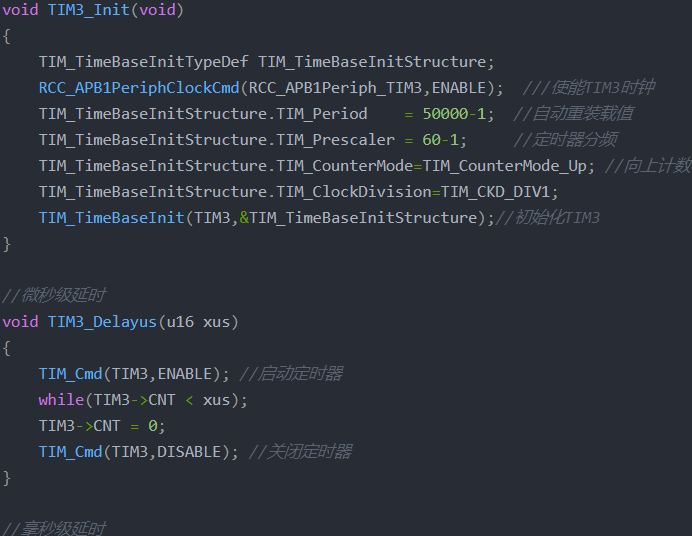
本文用STM32F205芯片中的TIM3为例,写了两种定时器延时函数。本人所知的延时函数方式有3种,通过定时器中断方式的延时函数在本文中暂时不提及。为方便自己记忆,以下均为自己总结,如有错误,欢迎大家讨论。
) R. B, C! d+ U2 `+ P9 ^5 |TIM3挂载在APB1上,30MHz,故TIM3的始终频率为60MHz。7 A% G' ^4 |8 x# {% W+ s% i% p( M
4 |& R' K& G0 j) P
0 E3 `' Z3 |) [# d' n- t# Q方法一:1. 先配置定时器的单次定时时长,定时器分频为1M,即每计一个数需要1us。* T3 n9 R. ]' a* M% Y
2. 写延时函数,当计数器的计数值大于给定的计数值时,停止计数。- h4 T: x" G9 c! Y# k# l7 I- U
5 g) f/ l& Z2 I- void TIM3_Init(void)5 t% |+ Q5 d. L- m f. Z
- {& v$ G E7 P: T2 w& u
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;: \) X* b/ _8 P: {
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE); ///使能TIM3时钟
$ ^4 F; z3 t( O7 V# j! T: \4 ~ - TIM_TimeBaseInitStructure.TIM_Period = 50000-1; //自动重装载值
: Q: z7 _6 y+ P& y" M" ~8 @/ J8 @2 n - TIM_TimeBaseInitStructure.TIM_Prescaler = 60-1; //定时器分频
; E7 F' B. P% |8 ^0 m - TIM_TimeBaseInitStructure.TIM_CounterMode=TIM_CounterMode_Up; //向上计数模式
1 L4 U8 m$ u# e7 | - TIM_TimeBaseInitStructure.TIM_ClockDivision=TIM_CKD_DIV1;
: D- |: T; B, S3 R- e ^ - TIM_TimeBaseInit(TIM3,&TIM_TimeBaseInitStructure);//初始化TIM38 U3 q; B4 W; u h5 ]
- }" V8 w' d1 r' J
' a! G; X: I; h/ V' J! v1 K- //微秒级延时3 A! S) T2 V5 H3 Y9 [9 ~% \
- void TIM3_Delayus(u16 xus)& _. i# Y& Y2 b% x6 O( [
- {
6 g0 m2 \, S, k: z - TIM_Cmd(TIM3,ENABLE); //启动定时器
, T* K9 U9 [; v$ l% i - while(TIM3->CNT < xus);6 _. E; {7 u! S. G/ d1 p, {
- TIM3->CNT = 0;& e2 E# z u& O0 X, f7 U$ A
- TIM_Cmd(TIM3,DISABLE); //关闭定时器
* U. z- B$ G. c( i9 V& F - }
# A9 z; ]4 U( ]% x y1 H - k+ U: t6 N* o
- //毫秒级延时
' _9 O0 _' k* Q9 G" s - void TIM3_Delayms(u16 xms)
2 J3 V' V) N% m4 Z; ] - {
; v- m1 i/ v' M7 O U8 T& X - int i;: U$ J9 R$ S% w" ?" g& E" R
- for(i=0;i<xms;i++). F; S v3 F: y& D, j& k- T) C' v
- {- v0 u7 K. o$ z, R! |$ a; G
- TIM3_Delayus(1000);6 G. x8 B T; m5 [) ]
- }
7 ?9 Z, w2 Z$ \: E5 x% q - }
, u1 I) ^, y" m) p7 X$ l1 x$ [; d3 X/ I注意:通过这个方法写的定时器延时函数,微秒级延时时长必须小于单次定时时长,即自动重装载值必须设置大一点,但也不能超过最大值。# p7 \( Y+ @# U U8 i) B
1 }0 L; @+ z0 r& E
) y* R" [" [6 s0 s方法二:将定时时长跟自动重装载值联系在一起,当检测SR寄存器发生计数溢出,关闭定时器。
% E8 b, t$ T! ?4 S( J; ~" m2 f) H! J$ b% ~- //毫秒级延时) Z9 @+ d3 C2 C+ K8 _+ B' z
- void TIM3_Delayms(u16 xms)
2 l a" c8 ?3 w' e! T - {1 D, E" x; t3 H9 o
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;/ ?7 G" y) p/ r; g2 j
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE); ///使能TIM3时钟0 m& A6 p; t6 ?) p! H; H
- TIM_TimeBaseInitStructure.TIM_Period = xms*10-1; //自动重装载值9 H6 d" e$ b+ T! R2 Y5 D
- TIM_TimeBaseInitStructure.TIM_Prescaler = 6000-1; //定时器分频
8 H% T6 x% X# w - TIM_TimeBaseInitStructure.TIM_CounterMode=TIM_CounterMode_Up; //向上计数模式
" M0 m- v) B& S& R' U - TIM_TimeBaseInit(TIM3,&TIM_TimeBaseInitStructure);//初始化TIM3
9 q9 b8 M, I) q3 D# h8 s - TIM3->SR = 0;
: X+ |/ u- L+ J& ^6 L, ~8 V - TIM_Cmd(TIM3,ENABLE); //启动定时器/ p* Q0 u0 T% z
- while((TIM3->SR & TIM_FLAG_Update)!=SET);
) q9 r% C v* g - TIM_Cmd(TIM3,DISABLE); //关闭定时器
( }) E. G4 C' c) U; | - TIM3->CNT = 0;1 [; H4 s$ p. f7 h
- }* H2 ]- Y& i0 _. m" A @
注意:在使用方法二的延时时,在启动定时器前需要先将SR寄存器清空,否则会出问题。0 ^& C! w9 b6 F- Y0 h7 V" _
————————————————
* [: z- M0 u4 X6 h# a' E$ |+ A版权声明:Zelonal. D3 a3 i. M. j: H3 T
如有侵权请联系删除
# X( |: Z2 W. @/ B& y
( [* K U+ q* J' [5 t8 T. P8 n1 H4 y G; C4 e
|





 微信公众号
 手机版