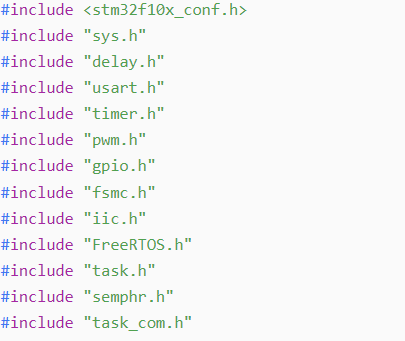
- #include <stm32f10x_conf.h>! i6 a1 N6 }' r& w) d, K' w- t
- #include "sys.h"9 [+ z9 i* W" ~
- #include "delay.h"
$ h4 B* @: Y. j0 E' S - #include "usart.h"9 A: _2 T" G; C3 j4 r5 s& o
- #include "timer.h"
* E( B3 O: A0 K3 v: p' Z! [- | - #include "pwm.h"( C$ ]* |& J. T2 d1 C- C6 b
- #include "gpio.h"
1 G4 W9 F3 E$ `* f# H9 c - #include "fsmc.h"$ v3 s7 e/ p* v) U% \
- #include "iic.h"
0 k* N9 E# _7 J2 q- X, I+ d# ` - #include "FreeRTOS.h"
( b' \0 F' J! j; L' T - #include "task.h"
4 l: ]# w" v8 D1 K0 o! Q - #include "semphr.h"3 E2 C: Q2 h" F
- #include "task_com.h"
8 U3 H1 a Y: _9 Y0 ]+ D - #include "task_motor.h"
. ^" g: [! {0 ] - #include "task_led.h"
& ~5 D$ D+ @# k E% c! `! p: q# F) j - #include "at_cmd.h"
/ M; s3 t! [- j - #include "string.h"$ p0 l" q p2 X3 b. X, t& L( l
- #include "lib5500.h"
7 `7 P, ~- @/ `( e- l - #include "flash.h"
- J& y3 Q/ ?+ b/ Y# Z. E) T, c: \ - #include "iwdg.h"
7 G. r4 W, h" z Z, U - #include "ws2812_sim.h"
7 X# I$ d3 N4 i. `- k9 D2 Q -
& \+ j; N( x0 X1 Y - #define LOG_LEVEL_DISABLE -1$ {7 M+ ]* ?/ S9 ~* Z( P
- #define LOG_LEVEL_ERROR 0
6 d- ~8 t& F& x1 t - #define LOG_LEVEL_WARNING 1) g0 O* z" e& ^+ i1 A5 _
- #define LOG_LEVEL_INFO 2" N( V* M+ u3 d) S! k$ W
- #define LOG_LEVEL_DEBUG 3
: p' y0 t( P: U6 `( M2 ~1 _) n - , D! _" w- y9 O7 j# j& A: W! Q: W9 X
- #define LOG_LEVEL LOG_LEVEL_DEBUG$ @( k+ |$ n9 A4 P4 j
- * X. C2 x+ o$ n1 o3 ?* S
- #if defined(LOG_LEVEL) && (LOG_LEVEL >= LOG_LEVEL_DEBUG)
& b4 t1 }1 d3 J. s. A% Q - #define LOGD(fmt, ...) printf("[D %s,%d] "fmt, __FUNCTION__, __LINE__, ##__VA_ARGS__) //%16s,%3d3 `2 N7 k4 q Z6 n% X, W
- #else- w) i q$ E" A. d. p5 L' N
- #define LOGD(fmt, ...)8 g! v) F: G+ i# R4 C" S
- #endif# |, Y( Q% O9 C( A2 _
- & Q" t3 C- ~: T' P+ ~
- #if defined(LOG_LEVEL) && (LOG_LEVEL >= LOG_LEVEL_INFO)
) |& O# q6 e5 d. c - #define LOGI(fmt, ...) printf("[I %s,%d] "fmt, __FUNCTION__, __LINE__, ##__VA_ARGS__)" D% b3 t5 {8 \8 Z/ e, ]3 ~/ q
- #else
1 v" i4 Q: _2 Q, d - #define LOGI(fmt, ...)+ Z1 r4 j6 J5 [* Q- M- W% y
- #endif
- M' i, x% z9 [; s! z - 6 |( i& }* u4 F+ }7 F" K: ^+ [ j
- #if defined(LOG_LEVEL) && (LOG_LEVEL >= LOG_LEVEL_WARNING)6 P: z3 |9 u' J$ I/ m
- #define LOGW(fmt, ...) printf( "[W %s,%d] "fmt, __FUNCTION__, __LINE__, ##__VA_ARGS__)% E- G/ h5 k, ]7 m+ r, d
- #else
7 @! q: ^ c9 R& Q s: O - #define LOGW(fmt, ...)
4 ?: T6 a! A& y, G6 k$ h+ G# j S - #endif" C% u2 Z- j% D( z$ a
- 5 j0 r5 U- ?, n) d) p* a1 G
- #if defined(LOG_LEVEL) && (LOG_LEVEL >= LOG_LEVEL_ERROR)
8 S" F" ?9 }8 R" f7 z2 Y* ^, p+ _7 |( r - #define LOGE(fmt, ...) printf( "[E %s,%d] "fmt, __FUNCTION__, __LINE__, ##__VA_ARGS__)! x* G% C, M* p) T
- #else8 c! Z, Y) ~, N5 d& e. {
- #define LOGE(fmt, ...)
. n6 L( l2 J/ D8 m- M# ?( o; C - #endif
3 d( S: p( ]" w% B. d# S7 A/ R - ' T N' ?( P/ i5 T0 {7 V
- #define MARK LOGD("\n");
$ \0 r6 J, H! J - " G6 @1 d* J. f5 |
- SemaphoreHandle_t SensorReadLock;
: N3 K& r$ g* A/ l, q) h( ~ - SemaphoreHandle_t UdpSendLock;, }1 P C8 c7 p# q1 W* [% c8 k. w
- SemaphoreHandle_t slave_ready_lock;
+ m1 w9 L+ B; X0 ~6 e -
1 p, i" J y/ j* K' J0 n -
0 Q$ p! V# i( ]6 F J" i - void TaskMaster( void *pvParameters );5 I$ x) e# R; ~- l I# W o
- void TaskSlave( void *pvParameters );
3 Q- Z( [$ H" x3 M/ w) D- f+ R: ^ - static void SPI1_init(void);
% L! c P. s6 Q' N# b- ]) U - static void SPI2_init(void);
4 h; {7 P& J' t1 `+ H5 C -
0 L0 Q+ x% ^3 T6 c - void Initialization(); W# W5 m' x: M2 P
- {/ G! o; e7 b R2 Q$ R3 @" W
- MCU_INIT(RCC_PLLMul_9); //?????: 12MHz * 6 = 72MHz
7 k7 n9 T8 Z5 G: N6 F1 G. H3 E& }$ Z; i - Delay_Init(72);
6 ?) n; ^3 l8 X8 E - Uart_Init(USART1,115200,72); //???????,PCLK1??????PCLK??RCC_HCLK_Div1???; I6 Y$ S8 ?( u" w w
- Uart_Init(USART2,9600,36); //?????????,PCLK2??????PCLK??RCC_HCLK_Div1???
& o% X3 k0 L. k - // Uart_Init(USART3,115200,36); //???????????
I; j0 `* f" z$ E+ t0 h - printf("\r\n\r\n****************Build:%s %s****************\r\n",__DATE__,__TIME__);4 z/ n. p; c7 v, z+ F" F2 G
- // UartSendStr(USART2,"System start\r\n");
- k2 \5 _4 f/ ]7 B4 D1 w - }
8 M @& d# L9 G$ n; H - , W5 H! Z! b7 x8 j
- int main(void)
+ ~, }4 G# V8 j2 q9 K- b2 m5 m - {7 p; R* i" r( P; @% s9 [: Y
- Initialization();
% f1 h" J1 W9 K. z$ X y* M -
! O; R0 i( s$ w. [. w! ]" a1 R - // QStepMotorCommand = xQueueCreate( 1,sizeof(int) );
: [: g, y8 w9 V i7 ~: k - // QHostCommand = xQueueCreate( 16,sizeof(int) );- [; W) Z( J$ e9 o, @
- # O/ G# V( a7 a3 g7 j& M
- SensorReadLock = xSemaphoreCreateMutex();0 {' \ ^, ^! n( Y' K
- xSemaphoreGive(SensorReadLock);/ H6 f& ^2 {1 K+ @# z" L, x
-
& w8 H6 L# j* v% b - UdpSendLock = xSemaphoreCreateMutex();( p+ ^9 V) n& I+ m2 o
- xSemaphoreGive(UdpSendLock);; P! X4 i Y! m( W; e
-
' p3 l) K$ {6 j: m/ Y# Q - slave_ready_lock = xSemaphoreCreateMutex();
$ G3 a$ Y6 W5 F# y$ ^; Q" g - xSemaphoreTake(slave_ready_lock, 0 * portTICK_PERIOD_MS);# R8 f0 n1 c, x; x
- & _. h1 H% `% N4 w. W& l$ S
- /* Start the tasks defined within this file/specific to this demo. */7 ?. Y8 Y8 x7 Y) i1 g( K' p
- // xTaskCreate( TaskComm, "task2", 2 * 256, NULL, 2, NULL );
& l6 I# {# ]7 c% F - xTaskCreate( TaskMaster, "task1", 4 * 256, NULL, 3, NULL );& U( H: }6 [% V6 e
- xTaskCreate( TaskSlave, "task2", 4 * 256, NULL, 1, NULL );% W& N2 y: k4 W6 R2 L3 h; k
- ( ]3 f! e$ ]2 r! O* f7 y8 O, x
- /* Start the scheduler. */+ k3 T3 d( ?9 Y" r; d) I2 J- W
- vTaskStartScheduler();
' F+ T M1 v l; K - 0 h2 o, L2 `$ Y) h6 t" N
- while(1);
( u( L& g2 m7 L( J6 d5 \3 G - 4 U- s5 G' |; f4 a9 m
- }
( Z, E1 m. `" a -
, V) I; e7 z, v4 s - 7 q" g! C- @) \0 O; u/ Z# f4 c% I
- #define USART1_RX_DMA_BUFF_SIZE 128
' t3 ~! ], d& w$ b7 L* Q - #define SPI2_RX_DMA_BUFF_SIZE 32' z) W- s8 ~" J' A
- #define SPI2_TX_DMA_BUFF_SIZE 326 d* z4 U( E) ^0 ?/ l E# \
- , i6 J) m1 X2 m+ ]4 R9 O
-
& u3 v' s" _* B* _' l; q2 ` - static void read_uart_input_buff(void);
; t* L- f& G' E9 B* Z9 x, y; r - static void USART1_RX_DMA_Init(void);
5 F' z' }; p* M - static void SPI2_RX_DMA_Init(void);* H' ~' d. Y/ b1 O# y b6 U' F6 B
- static void SPI2_TX_DMA_Init(void);
6 @; l8 M) a8 A* T! z# Z - static void read_spi2_input_buff(void);! H2 N. i4 j) k) G4 I% {0 E g
- static void SPI2_frame_handler(uint8_t data);, g6 D+ G: n( N0 P i) z
-
# L( H9 b/ I8 S4 A& q - static u32 s_frame_buff[1024];8 w. p: F1 p; t! q; w
- static u8 USART1_RX_DMA_Buff[USART1_RX_DMA_BUFF_SIZE]; //????????????��????????????????????��????????????# S. r! X) C* {1 N
- static u8 SPI2_RX_DMA_Buff[SPI2_RX_DMA_BUFF_SIZE];( ~8 e T# @7 j, M6 F4 L; a
- static u8 SPI2_TX_DMA_Buff[SPI2_TX_DMA_BUFF_SIZE] = {0xA0, 0x0 , 0x1 , 0x2 , 0x3 , 0x4 , 0x5 , 0x6 , 0x7 , 0x8 , 0x9 , 0x10, 0x11, 0x12, 0x13, 0x14, 0x15, 0x16, 0x17, 0x18, 0x19, 0x20, 0x21, 0x22, 0x23, 0x24, 0x25, 0x26, 0x27, 0x28, 0x29, 0x30};4 p+ L) b5 ?: U' k' C$ w/ V# u$ c
-
4 L& h* F! d% K4 f5 \ - void TaskMaster( void *pvParameters )
7 B$ \* g/ ^2 b6 }) p - {
( O7 {& O3 \: W5 n - LOGI("TaskMaster start...\r\n");
6 t( H7 u9 B' ?$ ~% G e+ m! \6 Y - 8 N" Z" x3 K& b8 H1 [
- // USART1_RX_DMA_Init();% b- d' X0 ?; q- D0 B' v5 e
- // ws2812_sim_init();
5 F) y. B7 H5 Q" h/ x5 D - SPI1_init();
% J! ]1 ?: @, W2 M4 B% e9 N( t -
5 m K4 r# e8 J# p: j+ u+ m - GPIO_InitTypeDef GPIO_InitStructure; //定义一个GPIO结构体变量
' }8 y" c6 q; p8 G# e - SPI_InitTypeDef SPI_InitStructure;' u1 G" `7 Q7 L9 q; }8 r
-
' _# ~, b; U/ R- c7 k/ U$ Z3 n) Y' S1 N - //初始化片选引脚$ C3 u) s1 G" R3 W7 D2 c! |
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC,ENABLE); & x( n. z+ o8 j3 K5 B" |; w7 ^# l
- + m; z& \6 b- j4 V9 E) n
- //chip select/reset pin init
( e% g! I0 _& k4 @, V2 ~( e - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_13;7 x7 F: c/ O' M6 R, [5 X
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;, L0 J% w$ ?0 M7 F- c' I
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;! G( \( }# { {+ Z5 J/ x
- GPIO_Init(GPIOC, &GPIO_InitStructure);6 [: Z6 k; L, Y& H& ^5 p
- ! j- \' W! D( ~; a+ }
- I. m; v& {( Y, f, ?
- xSemaphoreTake(slave_ready_lock, portMAX_DELAY);
; l' ?3 {& v, x" { -
: G9 P5 p3 e' X" K8 s4 N4 n2 P+ N+ ~ - uint8_t count = 0;8 O7 {3 A9 p6 }6 U
- ; w! d2 _& H+ H! c4 |( u
- while(1)
# v1 t8 n, j' W% a* z4 C - {
9 G) C" K4 u4 _' {, C7 d - // LOGI("test %d %d\r\n", count, DMA_GetCurrDataCounter(DMA1_Channel4));% S% @& s/ \, w
-
8 D% t* a" F1 ~4 @) @ - // read_uart_input_buff();
% ]1 v4 ]9 _* f4 S - ! I5 P1 _& f* ^; ^' V/ z/ ^
- static int state = 0;
1 t7 H. E2 G# G - if (state == 0) {
' W0 d1 O) x3 D6 O. V, t. U& C3 ~6 z - SPIx_ReadWriteByte(0xA5); // preamble, e( c; T C$ F' \
- SPIx_ReadWriteByte(0x5A);
+ ~" T% z0 w4 Q8 C - SPIx_ReadWriteByte(0x55);
/ o+ _- P0 j# Q9 U- T0 P - SPIx_ReadWriteByte(0xAA);
* X! j- y" v9 t9 {5 l+ L% t4 A - SPIx_ReadWriteByte(count); // addr
% O" T1 N; y! \0 B - SPIx_ReadWriteByte(~count); // cmd
. b9 `( V8 W* L -
. L7 H! K$ O5 [' @# N3 p - // count++; d7 Q0 _2 Q, S
- + G: C4 S7 j& ~; N
- state = 1;
" `% ~: i( u% Q, r - } else if (state == 1) {
6 R9 d- Y: S* U( ~) y+ I7 I$ W$ E - static int timeout = 0;
: n$ w5 d6 U, @$ H5 a# s - uint8_t data = SPIx_ReadWriteByte(0xFF); // dummy byte
; V- b1 S0 q H1 \& c$ n/ q - // LOGI("%.2X\r\n", data);) V" ~5 W0 Y4 {
- if (data == 0xA0) {" ?2 B: s. ^+ x% `1 R
- for (int i = 0; i < 32; i++) {7 R7 I9 H, I- B( f. z4 k
- uint8_t data = SPIx_ReadWriteByte(0xFF);
+ t! {1 g- x/ G3 O% ?$ H* | - // printf("%.2X ", data); @4 |5 ~3 V- f* ^
- }
9 m% e) X3 m) J( y& M) @ - // printf("\r\n");
$ Q2 w- y8 E$ d - timeout = 0;& m# d$ q: N" t) F
- state = 0;( n4 v8 Z& ~8 l) e7 U. @ l, b6 G
- PCout(13) = ~PCout(13);
+ V8 D! c2 f% _ E+ _" d' E: h - // vTaskDelay(100);0 ^8 d3 l" O: Q2 e" l1 J& ^
- } else {
8 N* Y' G: U2 k' n* ?0 {- W - if (timeout++ == 10) {
1 k, o5 U5 R K/ O: O - timeout = 0;$ R2 U- W; t% k+ M7 m9 H. X
- printf("timeout\r\n");
- d6 F' V( b6 I% _9 q. p9 O7 H* ~ - vTaskDelay(1000);8 \2 W" s3 I6 m2 ^! R. b) i% H
- state = 0;) {% x4 B; z: G
- }
* v# E. B( g2 z. U7 P$ a& f5 A - }5 p' y" B/ A w' l3 e5 ~
- } else if (state == 2) {9 ~! w l6 n; o
- }, ]- u7 F+ e8 r0 O
- 6 t5 {; b& g+ Z0 r) v- G; U
- vTaskDelay(1);
1 r% z3 Z' C) `( ^) W/ Z1 z - }
3 b4 O1 W* b* v; O$ N3 ? - }
- U+ h5 g& i* j2 s- A/ g: o4 d -
+ d8 n D( M- h. x - void TaskSlave( void *pvParameters )
! j2 a% l' J0 t4 k0 m9 y1 k - {
# H! ^3 a- W: N0 f* w; T Z - LOGI("TaskSlave start...\r\n");
4 V& u4 B6 i9 D& z -
) y3 Q3 J E+ r7 Q, V4 T3 R - SPI2_init();) V6 C+ c9 Y/ n- R/ L
- SPI2_RX_DMA_Init();0 o3 j% L; W/ d1 f7 \
- SPI2_TX_DMA_Init();
: ^' f Y+ C& A8 Y -
) O5 \ V$ {4 G3 Y u* a4 w# f - xSemaphoreGive(slave_ready_lock);
- H$ z7 x) t3 c+ m. c$ G, X2 Z -
+ d3 x7 l7 _8 Y3 Y - uint8_t count = 0;
) J8 }& ]( U7 Z - . p0 G: e! o/ ^9 r2 ]* K/ d5 k
- while(1)! y0 J) h. e4 u1 ~; s$ Y% c( \! C
- {4 d0 r/ g7 g+ _6 `
- read_spi2_input_buff();- Q$ A1 |- H& \/ b4 y Z$ B
-
! U+ ]1 l& \: J$ h: R7 D( Z - vTaskDelay(1);! Z; d+ V/ v9 A& ?9 n, @
- }
/ c; ^9 f4 z" {0 t/ K. o2 N- D - }
5 ?5 l- ^. b' G0 P. ^" C -
2 ?/ l) m" O4 O - static void USART1_RX_DMA_Init(void): `" M7 B, |- P8 P1 s, h! ~8 @
- {2 {, ?2 p+ S$ O4 M$ z" H
- RCC_AHBPeriphClockCmd(RCC_AHBPeriph_DMA1,ENABLE);
( o7 W' X, J6 U4 H - N* q" v8 ~0 O2 }$ B& i8 h
- DMA_DeInit(DMA1_Channel5);( U% @ G9 R2 U2 w/ I
- % s! Y- W( G! s' F/ W3 ~2 L
- DMA_InitTypeDef DMA_InitStruct;
4 v. @ t2 ~4 c! C! m: ~ - DMA_StructInit(&DMA_InitStruct);
" ]4 R3 M- e' Q - DMA_InitStruct.DMA_PeripheralBaseAddr = (u32)(&USART1->DR);
2 Y) z, M9 w5 H2 F* M& r) n$ d - DMA_InitStruct.DMA_MemoryBaseAddr = (u32)USART1_RX_DMA_Buff;
3 O1 m2 B$ Z; \ - DMA_InitStruct.DMA_DIR = DMA_DIR_PeripheralSRC;
' `" B4 ?* e- i5 ^+ G+ V - DMA_InitStruct.DMA_BufferSize = sizeof(USART1_RX_DMA_Buff);
% m+ g! z: Y6 S7 V' N - DMA_InitStruct.DMA_PeripheralInc = DMA_PeripheralInc_Disable;, J1 I) V6 n+ ^- u6 B
- DMA_InitStruct.DMA_MemoryInc = DMA_MemoryInc_Enable;
% N( j0 K' n" x - DMA_InitStruct.DMA_PeripheralDataSize = DMA_PeripheralDataSize_Byte;- m: b2 g8 m4 U3 S" X( N; b% j9 K' H
- DMA_InitStruct.DMA_MemoryDataSize = DMA_MemoryDataSize_Byte;
- x+ j* H) G# D' h8 _# N - DMA_InitStruct.DMA_Mode = DMA_Mode_Circular;8 ~, G& J1 f4 C) {& M1 }
- DMA_InitStruct.DMA_Priority = DMA_Priority_High;& y" R0 H& D/ W) u" L! C
- DMA_InitStruct.DMA_M2M = DMA_M2M_Disable;
! P/ G+ ^! \! A2 r - k8 P4 t" W! i% J1 ]. W
- DMA_Init(DMA1_Channel5,&DMA_InitStruct);
0 I" N; m/ m* B" \* a/ n% ? - , r0 P }) G- l0 q6 x- e8 y+ @
- DMA_ITConfig(DMA1_Channel5,DMA_IT_TC,DISABLE);: o- A @- g9 { w
- DMA_ITConfig(DMA1_Channel5,DMA_IT_HT,DISABLE);
* h. _! i9 s) N$ X/ X/ x' I! Q - DMA_ITConfig(DMA1_Channel5,DMA_IT_TE,DISABLE);0 N' Q- G" J+ U" s$ g0 T% c2 E7 x
- 0 A" ^/ v9 W% x5 H
- NVIC_InitTypeDef NVIC_InitStruct;
4 ]0 Q! g4 Z6 M* }0 U& s" z. b - NVIC_InitStruct.NVIC_IRQChannel = DMA1_Channel5_IRQn;; V2 {4 P3 I7 ~7 |: {8 j! o! t
- NVIC_InitStruct.NVIC_IRQChannelCmd = ENABLE;6 ^! y0 K! \* }' i+ u! y1 `
- NVIC_InitStruct.NVIC_IRQChannelPreemptionPriority = 0;
2 N2 H1 L) w5 h - NVIC_InitStruct.NVIC_IRQChannelSubPriority = 0;
5 h; ~% G3 d0 Y H# _1 N s - NVIC_Init(&NVIC_InitStruct);% a6 v1 H* j" t- [
-
7 A# O% Q4 K2 \& F+ m* i8 i) P - USART1->CR3 |= (1<<6); //???DMA????
. u8 P. m) h! h% j5 p8 a% y - DMA_Cmd(DMA1_Channel5,ENABLE); //????DMA????: y$ g0 k7 Q ~2 `1 D# ^
- 4 `- C. [0 p& f4 k( w+ h5 s2 y' S- H
- }1 R! x2 B ^" T
-
4 A4 o B+ t7 k, Y/ o: B/ [ - // void DMA1_Channel5_IRQHandler()
' `! a, z" t5 Y0 v2 B; h, [; l - // {. P. D8 ^1 h2 w" w
- // DMA_ClearFlag(DMA1_FLAG_TC5);* T$ s0 O( D+ O# i2 Z M
- // int i;
D' N) k2 L F - // for(i=0;i<sizeof(USART1_RX_DMA_Buff);i++)
: ]4 s# A+ V7 E) ?- R9 } - // printf("%c",USART1_RX_DMA_Buff[i]);
, @' `8 J5 i' M6 ^ - // printf("\r\n");7 [7 y" X% h. }
- // }5 g$ ]4 p" b; T+ f) }) j# g z( t
- , L2 _8 x$ N! ?. [5 l3 ~8 j
- static void read_uart_input_buff(void)7 k. s8 B" n }3 g0 ]) l9 a9 }! e
- {. x; V: c2 a6 o& x9 P& L% k
- static int LastDataCount = 0;
) s% `! B' P/ L1 W% y -
" }, u% I f$ a2 k - //????????DMA��???.????DMA_GetCurrDataCounter?????????????????????.8 G, a2 u& b3 Z( o+ |- s& V
- int CurrDataCount = USART1_RX_DMA_BUFF_SIZE - DMA_GetCurrDataCounter(DMA1_Channel5);
' E0 F D; b+ r1 ]9 r( ` -
( t# S+ Z. F! O4 g) i; v$ x - if(LastDataCount != CurrDataCount)% W4 a7 Q: z1 a' f8 ]) e) }
- {
6 Q5 L3 o) w, B( |. k/ P - int i;
2 K/ X1 \( I9 G) B) { - if(LastDataCount < CurrDataCount)
, Z" \* p' X, s8 S, ]) W6 }& \ - {
+ ^* d' K; i$ q; @% b! i - // printf("1:%d %d,",LastDataCount,CurrDataCount);
* \, u- c. {7 ]; b2 u/ d- T+ N4 _ - for(i = LastDataCount;i<CurrDataCount;i++) {
( {/ B8 d7 H" F0 u `: h - // MasterFrameInput(USART2_RX_DMA_Buff[i]);2 G4 g! m' ?, V! c/ R4 g$ x9 G
- printf("%c",USART1_RX_DMA_Buff[i]);% u! G9 ~3 B% K6 D3 @/ v4 R% A
- }
- J% C" ` a9 U: t0 E+ } - // printf("\r\n");) B+ Z7 X3 t! T( d& }# Q
- }
9 |, G( ^- ^6 I1 b+ t* p: F3 J. b - else$ J) x# W. L) d# M
- {
/ R) _: `8 }( a* K - // printf("2:%d %d,",LastDataCount,CurrDataCount);
3 Y, v6 a1 r& C1 E! ^ p - for(i = LastDataCount;i<USART1_RX_DMA_BUFF_SIZE;i++) {
) w( T7 C) \ t% Q p: i) f - // MasterFrameInput(USART2_RX_DMA_Buff[i]);
4 D! x+ @, a5 Z9 R* n+ Q9 C) z! S - printf("%c",USART1_RX_DMA_Buff[i]);7 y+ v1 m' D2 h4 |3 y- F
- }1 q# @6 P' E2 N5 \9 H* M# `: n3 A
- for(i = 0;i<CurrDataCount;i++) {9 B% M1 P; |, g) e, N9 p
- // MasterFrameInput(USART2_RX_DMA_Buff[i]);
9 [9 o0 Z# ^; b- `6 I - printf("%c",USART1_RX_DMA_Buff[i]);
0 l4 v! w5 K6 D4 o+ V2 F - }% Z0 m) z9 G3 q
- // printf("\r\n");
3 l* M% S: f* m4 k, @; L: l - }( }- M$ n2 j* n0 s1 C; f- z
- }
+ p) a+ X( ^% D) C; _ - 1 R. H4 W( U# |& B) O
- LastDataCount = CurrDataCount;
4 {. ?1 K9 w' F- l - } a3 e7 K! v8 [7 B/ |9 O1 t
- ! }! e% ]4 y6 }9 U
- static void SPI1_init(void)
) l' K! F% y4 K - {3 v8 |( T( J$ r1 d. y& S
- GPIO_InitTypeDef GPIO_InitStructure; //定义一个GPIO结构体变量
, n$ G( t) P+ X Z* N - SPI_InitTypeDef SPI_InitStructure;. _* V7 x6 A5 X
-
' |+ J1 y) n$ U9 ^% \5 i5 k" s6 O3 i - //初始化片选引脚) B( _0 s* d- L$ |5 Z! O
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE); / v5 C3 F, Q1 h) m0 E/ L! Z1 S2 v2 Y
- ' p$ K; K! \- ^1 o* z, ]; H
- //chip select/reset pin init
9 v- {: T/ |9 P% @; a( D - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8 | GPIO_Pin_11;
, A! Y( F* D% V* {$ r - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;& y4 z) e1 `1 f4 z
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
5 E& S( k( `- T8 u) R1 _ - GPIO_Init(GPIOA, &GPIO_InitStructure);
- V3 S% J7 S1 K1 K$ b1 E6 I. U - // SPI_CS = 1;
3 s3 g/ y, w" {/ m, S - // SPI_RST = 1;
; C# l. Q" T0 f( X$ k - ; n3 b" W# s7 ~* \* x6 Q9 [0 E( f4 i
- //初始化SPI引脚" [: n- ]' i, P1 q' `0 h
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_4 | GPIO_Pin_5 | GPIO_Pin_6 | GPIO_Pin_7;
& m( V. M. v& x7 G1 B* @( A' I - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;4 i/ H& B ]- G0 D
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
8 E% j3 N% H; D9 q. }9 v - GPIO_Init(GPIOA, &GPIO_InitStructure);. P. h" Y! c3 O% c6 U3 i
- 8 \) H$ [+ ?7 j/ f& `1 i$ e. R
- //初始化SPI1
5 s( L" `7 ~8 ? - RCC_APB2PeriphClockCmd(RCC_APB2Periph_SPI1,ENABLE);
. [& k( c" g" h' G2 Y( d - RCC_APB2PeriphResetCmd(RCC_APB2Periph_SPI1,ENABLE);//复位SPI1
, }/ O' x( ?% Y1 }, f - RCC_APB2PeriphResetCmd(RCC_APB2Periph_SPI1,DISABLE);//停止复位SPI1% G* G: B% a+ [! h2 F( Q. r, `
-
. M" d" F( Z ~ W: L - SPI_InitStructure.SPI_Direction = SPI_Direction_2Lines_FullDuplex;: A( p. c* k$ n7 ]- Q5 [ _" c
- SPI_InitStructure.SPI_Mode = SPI_Mode_Master;+ q f: J9 c8 _1 J
- SPI_InitStructure.SPI_DataSize = SPI_DataSize_8b;
6 Y. F; K8 A- j A3 h1 c% r - SPI_InitStructure.SPI_CPOL = SPI_CPOL_Low;
: z3 v V; n" L& n3 i# j, m* y* W - SPI_InitStructure.SPI_CPHA = SPI_CPHA_1Edge;
; j# h% r' ?: z - SPI_InitStructure.SPI_NSS = SPI_NSS_Hard;
* e( I, E# q6 f P- | - SPI_InitStructure.SPI_BaudRatePrescaler = SPI_BaudRatePrescaler_16;$ G/ ?* w8 m: B% r$ k9 [5 t
- SPI_InitStructure.SPI_FirstBit = SPI_FirstBit_MSB;5 o$ C/ ]7 D* M' ^. v
- SPI_InitStructure.SPI_CRCPolynomial = 7;
' Z; D7 ]' H: W+ g0 q - SPI_Init(SPI1,&SPI_InitStructure);
9 P; i$ c& K, J* d: B -
2 j! \; L, i+ b& \ - SPI_SSOutputCmd(SPI1, ENABLE);
$ |9 b& E. i* h9 N - // SPI_Cmd(SPI1, DISABLE); //Enable SPI1
9 H6 w* U9 Y0 s7 S - 5 K) k, Y+ ?" V) h7 ?, J4 e5 m6 n
- SPI_Cmd(SPI1, ENABLE); //Enable SPI1 3 K [8 i+ P! B; H' x
- // SPIx_ReadWriteByte(0xff); //启动传输
$ A2 Q* e# \' T+ |- Q% V. T - // SPI_Cmd(SPI1, DISABLE); //Enable SPI1
3 Y! w3 f, c! N( x - }0 W L; y: {$ C) [; [
- " n% A" }7 k1 q9 t
- static void SPI2_init(void)
5 X! Z# @* o5 M1 }! q1 l# a - {
9 p- S! Y! L+ Z5 {% {, _$ i - GPIO_InitTypeDef GPIO_InitStructure; //定义一个GPIO结构体变量8 u1 Z8 G) R+ w; D" N/ x [
- SPI_InitTypeDef SPI_InitStructure;. z. z, _$ o) R
- ' z0 J2 x3 ~' y
- //初始化片选引脚
1 h9 d0 a! w8 {9 `3 ?2 c - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB,ENABLE);
7 Y* F/ A) _" K) W: @- l8 i - # J1 {. @) t) O* C' Q6 I
- //chip select/reset pin init+ m- c3 O( c: \( I
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11;
9 i3 I- v0 s6 S5 m1 H- m - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;
2 y/ P6 a5 G# u. n; z - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
2 I0 r! ?! X; @3 R' Y; ~8 P - GPIO_Init(GPIOB, &GPIO_InitStructure);
: u7 A2 w% n: m- J1 n( v/ C3 U - // SPI_CS = 1;
% i( e( n" l/ L' M - // SPI_RST = 1;6 e9 K- Y7 Z! b7 q& T
- 9 D2 P2 w& \: u [; K! n
- //初始化SPI引脚
" B0 l6 o. ^5 N, H- L4 k - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_12 | // note that NSS pin of the SPI slave is use to select the
; l/ q0 }6 W+ R1 u( _' N/ s4 i7 E, m - // device, if it is pulled up, SPI slave will not shift
, W. Q7 W2 O& ~ - // any byte to its shift register3 ]( C7 a$ }9 K; u0 F9 @
- GPIO_Pin_13 | 5 V- ^ ]! C( e- |0 n
- GPIO_Pin_14 |
1 P. E$ x2 r) C6 h/ j. C7 m - GPIO_Pin_15;
5 |. r5 Z- V/ ^$ {0 u' g; A1 m - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;3 e: g+ D- r, a$ V; P8 P5 d
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;8 A3 J" U6 ~$ T( g8 S. ?' N3 G
- GPIO_Init(GPIOB, &GPIO_InitStructure);7 n; Z( G% X p4 [* s, V( E; |
-
7 k0 N: l( M1 b$ N- I - //初始化SPI2
H/ T) L# m, ~1 D& _3 ^ - RCC_APB1PeriphClockCmd(RCC_APB1Periph_SPI2,ENABLE);
! w5 X8 y$ a# p9 B! i) S6 l) H; n - RCC_APB1PeriphResetCmd(RCC_APB1Periph_SPI2,ENABLE);//复位SPI2; h5 R$ X6 m" J( h* Z, p
- RCC_APB1PeriphResetCmd(RCC_APB1Periph_SPI2,DISABLE);//停止复位SPI2) e3 ?- M" p! q! T4 z9 D
- 6 I# K5 H" c' d
- SPI_InitStructure.SPI_Direction = SPI_Direction_2Lines_FullDuplex;
1 c+ q- a/ Q. z) ], g: U: I - SPI_InitStructure.SPI_Mode = SPI_Mode_Slave;
5 s5 D, ?- `& p" K - SPI_InitStructure.SPI_DataSize = SPI_DataSize_8b;
* ?+ p* I5 \4 j3 w' d4 W - SPI_InitStructure.SPI_CPOL = SPI_CPOL_Low;
1 C$ G* t2 D2 R/ p - SPI_InitStructure.SPI_CPHA = SPI_CPHA_1Edge;1 i6 [ V- a+ t
- SPI_InitStructure.SPI_NSS = SPI_NSS_Hard;
8 t( d5 s5 ~+ A$ J$ ` - SPI_InitStructure.SPI_BaudRatePrescaler = SPI_BaudRatePrescaler_16;
# j N% Z5 z/ g4 C - SPI_InitStructure.SPI_FirstBit = SPI_FirstBit_MSB;8 \, q* _* w- A9 f8 a
- SPI_InitStructure.SPI_CRCPolynomial = 7;& @1 g5 [+ V/ Y2 f+ Q
- SPI_Init(SPI2,&SPI_InitStructure);
3 e# U( }1 }* i: w I -
0 T( g8 C, J! h7 y( {# S9 q, }$ t - SPI_SSOutputCmd(SPI2, DISABLE);* J% z) u% R4 h) s5 I
- // SPI_Cmd(SPI2, DISABLE); //Enable SPI2
$ C# }! d6 m4 v0 r -
6 U1 s! m. |, I- K- ?2 z - SPI_Cmd(SPI2, ENABLE); //Enable SPI2
9 n+ s% B. z }; P6 X8 l - // SPIx_ReadWriteByte(0xff); //启动传输2 G! J* {6 R! e* k* T6 y7 b: n3 [
- // SPI_Cmd(SPI2, DISABLE); //Enable SPI2
3 D; |1 b/ d. W! B& |. i3 X -
, Q8 G+ o9 J8 d - // SPI_I2S_ITConfig(SPI2, SPI_I2S_IT_RXNE, ENABLE);- X P% n% f( K" e
- SPI_I2S_ITConfig(SPI2, SPI_I2S_IT_ERR, ENABLE);
" {* v/ L+ V+ ]1 C( j - 4 v8 V- L& K6 Q" V3 l/ q
- NVIC_InitTypeDef NVIC_InitStruct;( T6 E- }) _5 @- T, Q2 y8 v
- NVIC_InitStruct.NVIC_IRQChannel = SPI2_IRQn;
! {& f. X" a, W% C G - NVIC_InitStruct.NVIC_IRQChannelCmd = ENABLE;
/ t2 I7 _' e+ {5 w9 B- Y - NVIC_InitStruct.NVIC_IRQChannelPreemptionPriority = 0;# j" Y6 o6 h! I: U; u
- NVIC_InitStruct.NVIC_IRQChannelSubPriority = 0;7 K, f d% i, Z
- NVIC_Init(&NVIC_InitStruct);
3 e. S8 y+ o- t$ ^ -
+ D. \8 u" ^6 _7 S, \$ _; G - }$ h" @ d* `7 @1 ^" A4 R1 `* [& Y
-
7 r) Z9 q! K+ t4 e( C1 j/ K - void SPI2_IRQHandler()
* I" O6 R" C, D - {
4 P/ ?$ t* J9 P% V H - if (SPI_I2S_GetITStatus(SPI2, SPI_I2S_IT_RXNE) == SET) {
% `! \( A$ {& V - // SPI_I2S_ClearITPendingBit(SPI2, SPI_I2S_IT_RXNE);) m% e c# J; m1 p( h. f9 a
- LOGI("IRQ:%.2X\r\n", SPI2->DR);
% Y1 V Y3 Z; _$ g* b5 L3 b) ?; ? - } else if (SPI_I2S_GetITStatus(SPI2, SPI_I2S_IT_ERR) == SET) {7 O' f2 }2 ^3 R7 I) x9 F
- LOGE("SPI2 Error\r\n");. E+ Q) h. ~- W3 i
- while (1);
) H2 ~6 ^& S, B0 |# V) a - } else {$ w. X+ e. K4 L# |
- LOGE("Unknown SPI2 interrupt\r\n");+ N2 b' ^: O- V1 l, I5 x
- while (1);
! o& u; i& e7 K3 L - }
! I% O: z, e% B% j0 }$ e - }
! o7 g. Q5 y9 C5 B( l - ( A0 N( R1 Q1 E/ K: ^$ V
- static void SPI2_RX_DMA_Init(void)
0 l/ I2 F1 Q; \! y - {7 Q9 r6 U$ }) e1 b! K
- RCC_AHBPeriphClockCmd(RCC_AHBPeriph_DMA1,ENABLE);5 z7 m% ]+ _; r. v R1 h
-
N0 f+ V( v& ^. c a* M - DMA_DeInit(DMA1_Channel4);
$ Y" b8 }! I) v; ], ^+ r -
2 ~3 R- ^" ]) [' M - DMA_InitTypeDef DMA_InitStruct;5 b0 J- t O" m' k6 a
- DMA_StructInit(&DMA_InitStruct);+ t" u' s4 |. u9 P
- DMA_InitStruct.DMA_PeripheralBaseAddr = (u32)(&SPI2->DR);
+ I9 Z, N) [) t5 q9 H" n, v - DMA_InitStruct.DMA_MemoryBaseAddr = (u32)SPI2_RX_DMA_Buff;1 D- a0 g9 h7 X `2 O% l) V! x" ^
- DMA_InitStruct.DMA_DIR = DMA_DIR_PeripheralSRC;
, X; |! O. P4 L/ Q0 ^ - DMA_InitStruct.DMA_BufferSize = sizeof(SPI2_RX_DMA_Buff);
& [5 h5 g! G: P* W0 P- j - DMA_InitStruct.DMA_PeripheralInc = DMA_PeripheralInc_Disable;
: b3 T" l$ s4 a2 d+ ^: @8 n - DMA_InitStruct.DMA_MemoryInc = DMA_MemoryInc_Enable;$ R. u% G" R. W. ^" Z3 b( M% a$ b; r
- DMA_InitStruct.DMA_PeripheralDataSize = DMA_PeripheralDataSize_Byte;# O* @3 w, B. ]- T( N b1 {
- DMA_InitStruct.DMA_MemoryDataSize = DMA_MemoryDataSize_Byte;
2 q# {% n8 J! U) `( {% w - DMA_InitStruct.DMA_Mode = DMA_Mode_Circular;
% u7 F/ y- b" _2 y. r: R4 T. ? - DMA_InitStruct.DMA_Priority = DMA_Priority_High;
$ M, x9 a- ~' b$ Y - DMA_InitStruct.DMA_M2M = DMA_M2M_Disable;
/ J# Z% s5 @5 O -
% L+ L/ o+ R9 \) T) p: t0 d - DMA_Init(DMA1_Channel4,&DMA_InitStruct);
) Y8 z3 Z" a' P, E - / q& R8 B5 p* q' n' A2 a
- DMA_ITConfig(DMA1_Channel4,DMA_IT_TC,DISABLE);
4 z1 B# G& J# ^- @/ Y; A - DMA_ITConfig(DMA1_Channel4,DMA_IT_HT,DISABLE);6 G4 @. m; D5 _! A6 z8 D, m
- DMA_ITConfig(DMA1_Channel4,DMA_IT_TE,DISABLE);
2 ?2 ?6 E* U2 ~ -
! V# e6 |! \; g1 c9 M2 B - NVIC_InitTypeDef NVIC_InitStruct;
, {2 N' D' K5 T - NVIC_InitStruct.NVIC_IRQChannel = DMA1_Channel4_IRQn;
# {) l' _2 {$ `$ I! h - NVIC_InitStruct.NVIC_IRQChannelCmd = ENABLE;! U) Y& l8 T; _
- NVIC_InitStruct.NVIC_IRQChannelPreemptionPriority = 0; N% ^7 g+ U" z- j+ q* x, @4 \) H" N
- NVIC_InitStruct.NVIC_IRQChannelSubPriority = 0;6 m$ r& G/ z, l2 s/ ?. D) ?
- NVIC_Init(&NVIC_InitStruct);" g( |1 s* M7 H9 q
-
: q3 I7 G" ^3 d6 V4 q* ? - SPI_I2S_DMACmd(SPI2, SPI_I2S_DMAReq_Rx, ENABLE);
+ u; Q7 m/ u* T - 7 E9 ~7 ?0 X$ H! l* G( L, s5 q* U: K" c' Q
- DMA_Cmd(DMA1_Channel4,ENABLE); //????DMA????
3 E9 h" n# I9 y! ]) D- y7 r# ? -
* \6 o4 G- H( e `5 P- w4 i1 h - ) i* f5 ^2 s; ]& }$ `3 F5 P( R
- }+ K6 V7 ?0 } W" @9 u J. Q4 c, {
- : Y o& K1 e3 S( s5 s3 M3 k. `
- void DMA1_Channel4_IRQHandler()3 e, n+ c( k5 N; P. @
- {
; g- r0 B' U3 O0 ]4 K0 P, y L& B - DMA_ClearFlag(DMA1_FLAG_TC4);! u. D5 \4 i6 Q7 _4 {0 [) f" O
- int i;
7 r/ x; ~3 X- y1 t3 g - for(i=0;i<sizeof(SPI2_RX_DMA_Buff);i++)
& k! p, M+ F" y$ c. h" Z6 ~. U( p - printf("%c",SPI2_RX_DMA_Buff[i]);
1 K$ n8 H4 K% J9 M6 p - printf("\r\n");* @& V, i2 p3 o6 c& \% e3 O
- }
$ I; n7 H" U! g! ]% `6 ^- S - 8 |1 Z V" O f! F% ~
- static void read_spi2_input_buff(void)- B# q9 [' O# G3 m
- {+ A7 ~' ?+ F* Q( G
- static int LastDataCount = 0;# x( E: ]. D) C8 U9 V
-
" @6 s7 f8 [9 n% K* r) g: R) q - int CurrDataCount = SPI2_RX_DMA_BUFF_SIZE - DMA_GetCurrDataCounter(DMA1_Channel4);
3 t f! i8 z5 j9 i' S9 K) s/ Q -
6 [7 g1 H* B+ s- C: A - if(LastDataCount != CurrDataCount)% V8 l0 Z+ ]" }6 P% j D
- {
! ]4 _/ p4 f# k0 a/ H' A - int i;. c$ Q8 x! m6 o* ^2 @% `" X
- if(LastDataCount < CurrDataCount)1 d. f+ v" i B: c0 e7 R; ]1 q
- {
7 r) w' ~, M. R! S4 q J: G - // printf("1:%d %d,",LastDataCount,CurrDataCount);3 a' u) I0 z0 i: @
- for(i = LastDataCount;i<CurrDataCount;i++) {$ T5 I: B9 o$ [9 v7 }' K
- // printf("%.2X ",SPI2_RX_DMA_Buff[i]);$ R) w& x- f, _
- SPI2_frame_handler(SPI2_RX_DMA_Buff[i]);
$ t; V1 m8 W% e3 @( K' }9 u1 ~. J3 F - }# }0 s9 N( z0 q O% V
- // printf("\r\n");
1 s3 f) R9 r5 P5 V {% \ - }" O+ v4 `5 {( B, I# E* V# }
- else
1 B3 g" c0 h& T* ^5 ~6 e3 \ - {1 y3 Q8 q+ ~7 D( s+ Q
- // printf("2:%d %d,",LastDataCount,CurrDataCount);4 W8 J, y3 o2 `9 X" Z$ r( G8 D. U5 Q
- for(i = LastDataCount;i<SPI2_RX_DMA_BUFF_SIZE;i++) {
9 S& [/ Q) t8 u; ^. @ - // printf("%.2X ",SPI2_RX_DMA_Buff[i]);
4 u7 E% g) a! ?# X6 B) C - SPI2_frame_handler(SPI2_RX_DMA_Buff[i]);* V$ A2 L) I9 Y* \
- }3 m( W) R) `* f3 h" y2 I' A
- for(i = 0;i<CurrDataCount;i++) {6 b! j; t4 B& K# V/ O3 d4 q
- // printf("%.2X ",SPI2_RX_DMA_Buff[i]);, C# D' d2 F6 @9 t" ^; E. e4 N
- SPI2_frame_handler(SPI2_RX_DMA_Buff[i]);6 u+ p3 K4 N2 J$ ?- A! Q7 [- x$ k4 G
- }
* \) [* Z2 c7 Y2 k: B/ f - // printf("\r\n");8 O( n0 l6 p( ?. s2 ~& S- U
- }+ x1 D* ^4 \9 x0 h% `
- }
R( [+ j. q# x- h6 @1 n - ( E& K% G5 |) B. B: I. V" q
- LastDataCount = CurrDataCount;
# x/ F* o4 L$ ]7 m; y - }
* I2 D: m2 x5 V4 { - 6 l: O& u, }; L+ T8 V
- static void SPI2_frame_handler(uint8_t data)
1 Z2 m& T0 L8 b4 F" O ^# c - {' } q6 z8 ?! ^5 g# z
- // printf("%.2X\r\n", data);
/ m( k# L2 B, T' F - ! y0 E$ l2 k$ [" A! Z5 L
- static int state = 0;+ L+ t, ?7 f% X# J) m
- 0 _/ f2 |! I" m) k
- // 0xA5 5A 55 AA
8 ]8 J2 }; ?! P! d - if (state == 0) {# I. g; r* ]1 y8 E* j
- if (data == 0xA5) {
% e" e3 G" S2 Y - state = 1;
: d! i* J: ~( e - }
2 E" T( h% R. e. r9 l, l+ X - } else if (state == 1) {
, ~2 h3 P8 A9 T/ O! W' L - if (data == 0x5A) {& G! h7 B7 ^, u8 k
- state = 2;$ B2 Z9 R) S/ M4 u! M
- } else if (data == 0xA5) {+ G9 D5 s9 p7 p, W" s' v
- 2 |# t" i9 h/ V+ q7 E
- } else {6 b6 _8 ]; t9 h$ a8 L- S
- LOGE("Frame err\r\n");, y' k) a; R( J, a, ^$ m, M
- // while (1);- u' e& i- E+ T. @; K
- state = 0;
$ s# R! Q' |! E ?1 {2 s5 x- j - }
8 Y8 v7 k' b% m' a! J6 J) r - } else if (state == 2) {3 ]; g9 @0 G1 n0 `; T* G* l
- if (data == 0x55) {& T. I& O! ` D0 z1 W
- state = 3;
& j) s& j5 M7 p/ h, P - } else if (data == 0xA5) {* ]* b# u( N+ S" K/ k0 x
- state = 1;( n% G- @' @- H
- } else {
5 x9 @' A- Y2 I7 j - LOGE("Frame err\r\n");$ N+ j, S2 i" A0 A' d. c
- // while (1);
4 F7 c' K. B) I( [ c3 i) U7 R - state = 0;
7 D8 K/ Q) ]( G - }. P. U6 ~9 P+ f3 U2 @. u/ I
- } else if (state == 3) {
# x/ J- {7 C% ?5 ]5 Z - if (data == 0xAA) {; R2 Q* B, m2 B) B" m. ^$ e. O
- state = 4;' b1 Z5 @' k. G
- } else if (data == 0xA5) {
+ `; Q% s2 P1 O - state = 1;
% F9 ^1 n i4 t8 b5 u# G - } else {
/ @$ `, X& m( ? - LOGE("Frame err\r\n");5 S: J' Q# ?0 P
- // while (1);. T, N2 k. w2 @( l0 [ N
- state = 0;7 A1 ?% h/ v( N5 ^( s
- }
" N: Y" |% }0 }) k2 f - } else if (state == 4) {
- o4 T! J% c" I9 }/ N# b - // printf("ADDR:%.2X\r\n", data);
! {) [7 g. C' f) d+ g - state = 5;
- }, K3 q- d" ~$ ]* [& Q - } else if (state == 5) {# ~9 E1 D0 R! ]7 D5 C
- // printf("CMD:%.2X\r\n", data);
6 h, f& S x* b; j - // SPI2->DR = 0x33;
8 ?! C6 `9 d! t, H/ G) B/ h -
: T* B- i: c+ U- D4 r - DMA_Cmd(DMA1_Channel5, DISABLE); // disable DMA before starting a new DMA transaction
- p/ n5 T( w2 E6 G8 b: ^ - # ^* K; @! J8 T7 @2 m5 a
- DMA_InitTypeDef DMA_InitStruct;6 i3 e* a$ i3 M% ^' T5 E
- DMA_StructInit(&DMA_InitStruct);2 E( S1 L( Q+ e: c% q
- DMA_InitStruct.DMA_PeripheralBaseAddr = (u32)(&SPI2->DR);
9 O8 Y' m# j1 }9 u* H - DMA_InitStruct.DMA_MemoryBaseAddr = (u32)SPI2_TX_DMA_Buff;
3 o* \' a" K3 g: j# l3 B/ d3 b - DMA_InitStruct.DMA_DIR = DMA_DIR_PeripheralDST;/ G$ b. K+ w4 m
- DMA_InitStruct.DMA_BufferSize = sizeof(SPI2_TX_DMA_Buff);
* F8 q2 s( b: C% E' J( W2 l - DMA_InitStruct.DMA_PeripheralInc = DMA_PeripheralInc_Disable;
% g& g& Z% }8 j( @9 y: o4 W& r - DMA_InitStruct.DMA_MemoryInc = DMA_MemoryInc_Enable;
2 x1 d9 T& o& a( d2 i - DMA_InitStruct.DMA_PeripheralDataSize = DMA_PeripheralDataSize_Byte;" W H3 j7 H3 N* ^2 f
- DMA_InitStruct.DMA_MemoryDataSize = DMA_MemoryDataSize_Byte; B/ _4 O! E' g l7 D7 Z I
- DMA_InitStruct.DMA_Mode = DMA_Mode_Normal;/ {; U D* g5 Y7 y
- DMA_InitStruct.DMA_Priority = DMA_Priority_High;
; l1 P1 C8 I. z4 U9 L9 V3 ^; v* k - DMA_InitStruct.DMA_M2M = DMA_M2M_Disable;
3 r, j; p) }0 n0 {6 H - 8 L# D1 O9 r) A) B9 w
- DMA_Init(DMA1_Channel5,&DMA_InitStruct); G$ M- S% Y' m, P
- ! g+ b6 H" O+ a# y
- DMA_Cmd(DMA1_Channel5, ENABLE);
- j2 H2 Q& z9 P9 `% E& Y -
6 P7 [2 a2 P* [( I. N - state = 0;7 i4 Y' V8 v7 ] i4 h
- } else if (state == 6) {7 z" J% @) x \& u1 O0 f2 C5 Y5 A1 ]1 Q
- ( X! l) C6 G2 \ V x% ?# |3 w4 u
- } else if (state == 7) {1 N9 l/ v( T6 o# J2 ^$ P! i" u
-
& ~7 A4 C- w: x. X1 x5 i - } else if (state == 8) {6 r8 T- Y7 V% U2 ]: D7 [7 V" P
- 1 M1 ?. H( D" q0 i( s
- } else if (state == 9) {
) _9 x! q- Z7 L/ g- R% b( Q - / N; \8 z" X& y$ g+ k
- } else if (state == 10) {
# S5 P) }2 R7 t' P - 2 u3 B% N( A/ }! ]
- } else {
0 h. J, {9 P' ~4 g - 7 @- V, g- z$ [- Y D+ ~+ z
- }
: b9 x, q. G* B, t) @5 l, K0 G - }" r8 |2 O) h- t# s) R4 o
- + t5 `5 ^* p* j6 f L
- static void SPI2_TX_DMA_Init(void)1 q' }* U+ F: r4 H% H
- {
D" R- C- S$ H - RCC_AHBPeriphClockCmd(RCC_AHBPeriph_DMA1,ENABLE);/ @& J, N6 `# s* f* o
- ( O. ?+ D( J8 M
- DMA_DeInit(DMA1_Channel5);
& |5 m) r7 E: }) J) m% U - R! e J0 [" A$ G/ `7 z- g7 |1 a
- DMA_InitTypeDef DMA_InitStruct;
$ E2 A3 B- R1 S8 k# h - DMA_StructInit(&DMA_InitStruct);
9 U0 X4 o8 ]- C' r+ q9 j - DMA_InitStruct.DMA_PeripheralBaseAddr = (u32)(&SPI2->DR);
! K! r* q* y, g6 E, o; K* } - DMA_InitStruct.DMA_MemoryBaseAddr = (u32)SPI2_TX_DMA_Buff;- F5 c* ]$ w! z! J
- DMA_InitStruct.DMA_DIR = DMA_DIR_PeripheralDST;
8 e9 x, [8 }8 ] - DMA_InitStruct.DMA_BufferSize = sizeof(SPI2_TX_DMA_Buff);
" G: o- ]: m: z" p; m - DMA_InitStruct.DMA_PeripheralInc = DMA_PeripheralInc_Disable;
6 I- e/ Q( g8 a6 { - DMA_InitStruct.DMA_MemoryInc = DMA_MemoryInc_Enable;' \% y$ a% t5 s; W3 Y
- DMA_InitStruct.DMA_PeripheralDataSize = DMA_PeripheralDataSize_Byte;8 i9 Z; A1 Q! R8 G( p! v# R
- DMA_InitStruct.DMA_MemoryDataSize = DMA_MemoryDataSize_Byte;$ x) E* |* ~8 `
- DMA_InitStruct.DMA_Mode = DMA_Mode_Normal;
: X5 z: U$ F$ S9 d* \ - DMA_InitStruct.DMA_Priority = DMA_Priority_High;8 C, _/ \. d- }$ a
- DMA_InitStruct.DMA_M2M = DMA_M2M_Disable;
! L. N' k: E' K2 c9 G - ) U0 a# `+ \' h1 W n1 y8 c2 E/ S3 ]
- DMA_Init(DMA1_Channel5,&DMA_InitStruct);/ Z8 _$ I" R# k7 \: |( x5 s+ P
-
6 C! G8 w. H9 t; Q3 q! f - DMA_ITConfig(DMA1_Channel5,DMA_IT_TC,DISABLE);8 |& S+ h, x7 P/ S
- DMA_ITConfig(DMA1_Channel5,DMA_IT_HT,DISABLE);
" h6 s( O6 l1 w0 Y( } t - DMA_ITConfig(DMA1_Channel5,DMA_IT_TE,DISABLE);) \' n/ x' M* y/ |2 Z
-
8 A: e7 A" c* V) e2 f( i - NVIC_InitTypeDef NVIC_InitStruct;+ P2 P+ U7 u: @7 _! D* {5 L
- NVIC_InitStruct.NVIC_IRQChannel = DMA1_Channel5_IRQn;
, H% [9 R* K* K( o# e# F! u - NVIC_InitStruct.NVIC_IRQChannelCmd = ENABLE;3 g/ v0 N. K" @2 d- G
- NVIC_InitStruct.NVIC_IRQChannelPreemptionPriority = 0;
: L) t5 S( [$ T - NVIC_InitStruct.NVIC_IRQChannelSubPriority = 0;0 J0 b# ]' i H+ d- I
- NVIC_Init(&NVIC_InitStruct);; U, E) ]+ S- p8 x% E5 @4 m: k& k/ l
-
; J5 h D, `9 q+ N( g - SPI_I2S_DMACmd(SPI2, SPI_I2S_DMAReq_Tx, ENABLE);
) D9 [, r& g/ ~. E; j -
% v$ V$ \( j5 F% f - DMA_Cmd(DMA1_Channel5,DISABLE); //????DMA????1 f2 A$ R, T1 p' D6 X7 F G
- % g) A% |2 H9 r' Y2 O9 {
- // note: the last byte moved from RAM to SPI2->DR is seen as the end of DMA transmission
, |7 ?+ F* ?+ u; E6 V3 z - // but the last byte still not been transferred out from the shift register which means
) v# @4 T0 ]" w- ?) Q. D/ t( f - // the SPI master might not received the last byte when the SPI slave finishing the DMA
# p( W. H: F" M - // transfer.( M8 V9 q% m" D3 X
- }
* E: @& }& {% q - * G# M3 R/ P* C' d2 D6 N9 L- q
- void DMA1_Channel5_IRQHandler()
. c% }' f( D8 N( v3 q( C - {% ^8 W! r1 C( p0 k% b
- DMA_ClearFlag(DMA1_FLAG_TC5);+ S4 o' |% y% T, @0 M9 C5 ?
- // LOGI("Sent done\r\n");
+ Y, H- D0 M$ V - DMA_Cmd(DMA1_Channel5, DISABLE);3 t. \) v% h# y/ V
- // SPI2->DR = 0x00; // set the shift register to 0x00 other wise SPI master will get the previous byte
' T& F" ~( @5 K5 d8 C7 q0 H% ` - // // which might be 0xA0 and causes error.( L8 m$ Z4 u o# x/ F2 Z" \+ ]- o
- // update: don't do it like this, due to the last byte still in the shift register) a, a% e, b& v
- // and waiting to be shifted out from MISO. We can add a byte of 0x00 int the last
, K( L9 f- o( B: y" c3 t- i- p - // byte of the DMA buffer if the last byte is 0xA0.
+ n, [+ U/ c% r( C) h; a! w - }& u$ c0 F7 D. i! V) ^3 s
-
如有侵权请联系删除
5 B0 C- F/ p1 A# R# r" r8 [0 u& ~8 S( d- C+ X1 q) h' E
|





 微信公众号
 手机版