一、蓝牙通信技术! p$ t! {/ i2 H1 O6 B
蓝牙技术是一种点对点点对面的网络构架,他可以在限制的范围内以很快的速度传输网络数据,在物联网应用中,支持网状网络的物联网短距离无线通信。目前它还被广泛用于智能可穿戴设备、智能门锁、智能医疗设备、智能照明设备、智能家电等消费电子、工业采集、汽车电子、智能建筑等所有的物联网智能产品中。
% ]( X0 X6 E+ y. d. w5 ^& A8 p5 J/ j. C j Y' ]- e% S( k
蓝牙是无线个人局域网,最初由爱立信制作,后来由蓝牙技术联盟制定了技术标准。蓝牙产品包括小型蓝牙模块,以及支持连接的蓝牙无线电和软件。 如果两台蓝牙设备想相互交流,则需要进行配对,一台设备将成为主设备,所有其他设备都将成为从设备。 通信时,主站侧需要进行检索并开始配对,如果构建链成功,则双方需要能够发送接收数据。在通信状态下,主侧和从侧的设备都开始切断,可以切断蓝牙链接。蓝牙通信本质上就是无线电传输技术,蓝牙的工作波段为2400–2483.5MHz(包括防护频带)。这是全球范围内无需取得执照(但并非无管制的)的工业、科学和医疗用(ISM)波段的 2.4 GHz 短距离无线电频段。# k+ V6 X- a: \ ?
* x( c" O; d# B4 D$ ?8 g0 D" {
& f. G) g4 S0 o2 n' h9 v二、MCU及蓝牙模块' s8 Q4 j8 r/ G) J! W9 ?# \
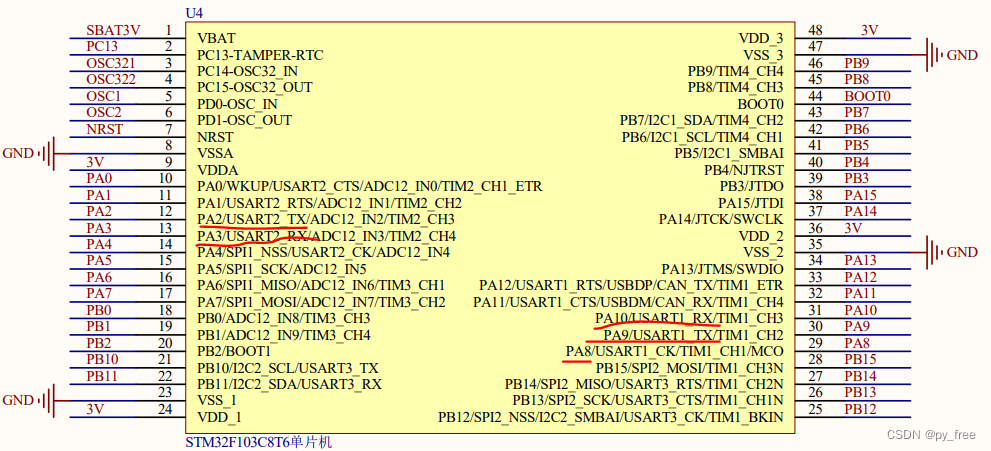
本文采用STM32F103C8T6的芯片及JDY-08 蓝牙透传模块,相关引脚如下:/ r5 @8 l+ |; m' m5 E& i0 G
4 o# r1 E. u2 l4 d$ j# t
MCU引脚设定:PA9、PA10作为USART1引脚,用于下载程序、调试显示,PA2、PA3作为USART2引脚,并与蓝牙模块进行通信,PA8作为GPIO_OUTPUT模式,用来控制蓝牙模块上的PWRC。
, A" J8 {' `; l- z# B3 v9 c3 I) o9 H$ }& y, N

/ G1 j9 ^% F4 e/ l
8 |& q% F; H( `, k } 蓝牙模块为JDY-08 蓝牙透传模块,基于蓝牙 4.0 协议标准,工作频段为 2.4GHZ 范围,调制 方式为 GFSK,最大发射功率为 0db,最大发射距离 80 米,采用 TICC2541 芯片设计,支持用户通过 AT 命令修改设备名、服务 UUID、发射功率、配对密码等指令。
3 x; l4 H" R; ]$ j) I0 A0 {* l: T8 V% S* q! }
TICC2541 芯片 引脚:, H5 ]8 s7 {( A; x7 [# n5 M
: [( [" W# N* @. }

! t4 I8 F: m: S( P/ c A" B
4 ~4 A+ t6 A! C) n6 s) y 引脚功能定义,在使用串口发送命令时,请将模块的 PWRC 引脚接地,并接上模块的电源(VCC、GND),电源电压为3~ 3.3V:
2 \4 c/ ]2 C* g. Y6 W
: `- M* b n" O! \- T
 % d( x7 w5 l& O( I" `7 j! v
% u5 T" `; K' q M+ @ 以及本文用到两个AT指令:
$ T% T! J4 i* M
1 f0 i* x/ B/ u( ^
 8 G6 k. [: c& s/ S$ p
) Z% e1 G5 f* T$ F* m2 e" j$ j 三、cubeMX配置MCU及蓝牙接口
8 p/ i) ?/ h# l" K# M0 l5 n 本工程设计功能如下:- {' j0 e+ w1 L' n
, _* {/ ?& c& C9 H+ n, i8 b" P
MCU(STM32F103C8T6)的引脚PA2、PA3的与蓝牙模块(TICC2541 )的11、12引脚连接,实现数据通信;MCU的PA8引脚与蓝牙模块的22引脚连接实现,实现蓝牙模块唤醒。. r* L( X2 P4 C# L' f9 q+ B2 ?
6 ~8 K- O4 Z7 H9 a( s+ f
通信逻辑:电脑(com4)<->(Usart1)MCU(Usart2)<->蓝牙模块->手机(蓝牙调试器,需要开启手机蓝牙功能)。0 {; t" |) K$ [# p$ `! `, s; _
. B" N: q I' n" F* i+ d: [' x: w
功能:
8 f* {7 S+ z- v 按键功能,用于按键时向蓝牙模块发送AT指令;& z8 A3 s& R4 {* v* I
LED功能,用于接收蓝牙模块数据时做出闪灯响应;% b$ d( j0 g. w! b
蓝牙功能,接收来自MCU端的串口通信,接收手机端的无线传输(即蓝牙通信);! ^9 k" g0 o; a5 i
串口调试功能,MCU执行程序可以向Usart1发送信息到电脑端,既可实现日志输出,也可以实现指令转发到蓝牙模块。
. b1 m0 Q% u$ H* V2 [ 【1】创建工程, G9 _' f/ G: s
1)新建stm32工程,选择芯片STM32F103C8T6
9 u& ~( k3 J, w$ b2 m+ H: d
# Q. j/ m+ Y' I' x1 `

! n* a" N( U5 @& Z3 u, R1 A
' s2 \6 C0 L9 K, D9 a4 o7 N Y 2)为工程命名完成创建+ d- Z$ I) s: S
# k5 \- @0 L" W7 T
 5 D$ s: M I7 F. L4 ^
$ B8 w9 |3 z) i/ N
【2】CubeMX配置
0 M' y' O) z! `; U5 y8 b0 P# _ 1)开启sys mode接口
- {7 t6 \" b) [5 B1 h2 R1 k! X$ ^" y2 E( V5 V6 x' N
 # q7 ^& t% m9 E. s: N7 e
2 ~6 F/ L9 ?/ e9 c' ?
2)开启RCC
# S" h: U( Q% a. U' C! V
f+ s1 p& y7 W8 I' e! W7 h1 z
 9 `, W! \1 b2 X3 f1 q, u: o# B( u
8 e0 t' l3 d' @ s. F 3)开启USART1(下载、调试)、USART2(连接蓝牙模块)。$ Y$ }; o& B) b* l5 R, i5 }0 j
' |" [( _ l6 k" _
 $ s% z4 d6 V; u0 x8 C0 `+ D& D' f
" k) X1 W \$ i. H
4)开启串口USART1、USART2中断功能
8 O4 }9 q" A+ C8 c
) c; J- _4 O4 U9 `! e

4 @$ B0 ~2 \; ~- ^6 V7 _! c8 V8 G& V( c y6 I( H2 U
5)串口引脚参数配置& F9 }# F- B" T# g% v* `
: Y. |7 O4 T; l
 7 b% m0 d" I4 e$ h2 z, B8 j9 t
5 ^* @+ ]$ y4 g; r+ Z0 I
6)蓝牙测试辅助接口及按键、LED灯GPIO引脚添加:
: }; B+ T: E) }" Q4 G; b# ~- J
6 l- k' o7 r. H6 U7 N0 C* `0 @

, Y1 c2 Z8 o6 f) B4 y! ~! O
7 @# V4 v- |/ b9 A+ `1 G7 C 7)系统 时钟配置,直接拉满STM32F103C8T6能支持到的72MHz。
2 g4 c* C4 ^# J6 v6 Z% u
8 [+ N h+ S1 o4 ^. [, w

/ ?! L- c; t! B0 }/ C
5 K; u: u4 j! a2 K+ a; f" P 8)本工程配置页面保持默认,没有为每个外围设备驱动创建独立源文件,点击保持或生成代码按钮输出代码。
) b I! D X1 z
, c1 p7 S; g9 i w/ R9 K( {
 7 }% l' D9 l) b' s
- L5 j2 ?1 x) { Z. g
& _# I9 Z' ^" L4 P p* j
四、代码设计' Z4 m1 [0 I: U. u& |; B
【1】首先创建usart1接口的调试输出支持" u! s8 Y) H7 L$ L7 o; I o
1)禁用syscalls.c,右键选择该文件进入属性页面设置。5 m. `" U9 n$ @* |( k0 a
- E, i* ^9 B; |" D! k
 5 R$ G6 \0 T r. c6 ~5 n- g
# F2 L5 T9 c4 s! i. M
2)在工程目录下创建源码目录ICore,添加文件夹print及print.h/print.c,实现对系统printf函数的映射到usart1输出显示功能。
) T& B- C/ m3 }& Y# T+ m! T3 E
" N$ p) g2 ?4 L1 D1 i: x4 U print.h
9 m2 z4 n v$ V2 K* A4 E' Z- #ifndef INC_RETARGET_H_- O8 t1 L1 Z' A3 v2 m3 ^+ V O# I
- #define INC_RETARGET_H_$ J/ a3 s+ Q# T, g; T: d3 `
- f0 }3 I" q6 X
- #include "stm32f1xx_hal.h"$ C$ J/ b# ` A; y
- #include "stdio.h"//用于printf函数串口重映射1 F) `4 x4 d$ s! h6 [$ l
- #include <sys/stat.h>2 m2 F, h( C! D4 Z
-
1 d. i0 I3 U0 E - void ResetPrintInit(UART_HandleTypeDef *huart); g, ]' e9 b" H# v1 n
- + X$ s6 T3 Z/ p- H
- int _isatty(int fd);
6 c0 i2 A' ?" ?9 ]9 p2 l - int _write(int fd, char* ptr, int len);8 n5 {1 P( L4 C% o
- int _close(int fd);
% }4 g9 ~4 Z; f0 k/ y$ B' ` - int _lseek(int fd, int ptr, int dir);
+ C8 s5 E) J' p& g+ J9 | K - int _read(int fd, char* ptr, int len);. m3 o/ ~2 \9 @" {
- int _fstat(int fd, struct stat* st);, _5 {; A" J# n
- : o' K6 R& v! w) }' b$ L! r# u% k
- #endif /* INC_RETARGET_H_ */
- Q- L6 M3 F6 F, Z6 ?. _ print.c, J3 B4 n8 G$ p, t Q+ o [2 p
- #include <_ansi.h>
+ n q5 |% `6 m6 ?6 O* Q( o: Y - #include <_syslist.h>. s: r# A4 T# \. M. ?$ v% _
- #include <errno.h>0 |) v3 l7 [; n, Q0 L. q
- #include <sys/time.h>. r# I+ T. r4 U- E
- #include <sys/times.h>, R# N: P7 ~5 M! ]+ }3 s
- #include <limits.h>
R) ~3 Z6 o1 C& G# C4 F+ \7 h: v - #include <signal.h>3 j5 L. }$ x( X3 V2 O
- #include <stdint.h>
* \% @2 P/ o1 T - #include <stdio.h>- M. ]4 h# \4 {) x1 i2 C
- : y0 X5 n0 }) p' j9 C' d6 a
- #include "print.h"
/ }, P5 X2 f, Y' p -
& H M9 h7 o% n% m% U; ` - #if !defined(OS_USE_SEMIHOSTING)% m' e1 V$ i1 J3 ^1 a
- #define STDIN_FILENO 00 s; Y. ^) l9 W7 Z
- #define STDOUT_FILENO 1# u; _$ x2 o; F6 Z6 {! @
- #define STDERR_FILENO 28 W2 Y. p& b* c/ T
- ( L% }' k/ q" R( W: c
- UART_HandleTypeDef *gHuart;
5 `" K9 ]& W% y* F9 c1 K: z0 g -
% S# e \$ k( k9 s1 \7 \ - void ResetPrintInit(UART_HandleTypeDef *huart) {
; H& |% U: k W( D - gHuart = huart;! J7 z; u' ], R9 T2 Y' N4 C: z( n$ {7 u
- /* Disable I/O buffering for STDOUT stream, so that
2 B: W' e) }+ U9 V1 X - * chars are sent out as soon as they are printed. */
" d q. N! o9 n/ Y4 `+ m" F. C - setvbuf(stdout, NULL, _IONBF, 0);6 M7 r$ i, H2 d% r3 Z1 Y
- }# f8 z0 i: I, J; U6 L
- int _isatty(int fd) {
5 [' j" N3 u" `8 C, d - if (fd >= STDIN_FILENO && fd <= STDERR_FILENO)
. z$ [5 o, D( o" Z, o2 @; L - return 1;
, V& Z( _7 Q% A% ^9 B( L+ H - errno = EBADF;+ ]+ C! ^4 C$ \' g! K
- return 0;7 B9 K3 P9 D- ?- W
- }
4 j$ h) ? a, r7 Q5 c6 y* W' D0 V - int _write(int fd, char* ptr, int len) {6 e5 q- w5 J8 L& N
- HAL_StatusTypeDef hstatus;7 f7 m8 |' o6 w# s; `
- if (fd == STDOUT_FILENO || fd == STDERR_FILENO) {, [' O0 h; q9 U7 [! R$ j8 l$ u, }, G
- hstatus = HAL_UART_Transmit(gHuart, (uint8_t *) ptr, len, HAL_MAX_DELAY);9 o9 n! f" P) q7 Z) l# {
- if (hstatus == HAL_OK)
. F A8 P2 a) A" j: D% ?5 G; N5 \ - return len;! c% P e% m- A, Q
- else+ a2 c% Y# ?+ y8 Q& v
- return EIO;( i7 \1 f U2 o" `
- }
: K0 m9 C0 G% h z$ l9 J# _5 z! R - errno = EBADF;
6 B Q( G! t3 `4 u) m - return -1;
% G' w& J' }2 v7 V Y9 K. Q - }6 d. N6 M+ j9 V7 i$ W! g
- int _close(int fd) {
, j/ @$ ^0 D; ~ - if (fd >= STDIN_FILENO && fd <= STDERR_FILENO)
2 G3 K0 w/ u$ z) M - return 0;" ^" m8 Z: u6 ]4 I+ m" z2 }
- errno = EBADF;0 b- c, B) g/ f% b9 [* [
- return -1;
) m. x+ X7 x' b4 Z. F. h - }
2 b& \2 s+ U" P+ ?: @/ O - int _lseek(int fd, int ptr, int dir) {
2 g( P: ^8 I, r% A) I& F8 F/ p - (void) fd;
! L! }% y) C$ k; v B4 H - (void) ptr;1 A" R0 q* v$ P3 j- ?, @
- (void) dir;
: G8 A3 O+ ]7 v3 P' w, S0 \ - errno = EBADF;
3 t( ]/ O4 o1 U7 H S+ ^ - return -1;" f- \0 o2 d; [1 k9 A" N& C7 G
- }: Q5 K" L, @+ ]/ y% o
- int _read(int fd, char* ptr, int len) {
% d" \: ]( S9 C' R& w - HAL_StatusTypeDef hstatus;5 Q- F- x. o7 B4 o6 |
- if (fd == STDIN_FILENO) {/ C8 R2 p- A; C& y; A
- hstatus = HAL_UART_Receive(gHuart, (uint8_t *) ptr, 1, HAL_MAX_DELAY);
, W; \* M' M) A; k0 H2 P( K - if (hstatus == HAL_OK)
8 D. j5 R' v- d( r. U - return 1;' Y) V" W% W/ r b& [
- else
' ]3 X6 O7 T. o1 h% H4 t, v8 p! V - return EIO;6 Q$ U9 T4 H" L! Z& r5 n
- }9 V7 `. w9 x/ d' | D
- errno = EBADF;
: k7 j4 x* @( @ { - return -1;
, Y& F5 {& A7 s' z; { - }
* l5 L5 M8 Y& h8 @7 ~. Z - int _fstat(int fd, struct stat* st) {5 z J3 c! S' P y, P( r7 e
- if (fd >= STDIN_FILENO && fd <= STDERR_FILENO) {# ]) V( L# X( o0 \( h2 w9 w S
- st->st_mode = S_IFCHR;2 H+ s2 O0 W" k* h5 a
- return 0;
* _: W4 v7 i4 D5 T7 f7 n - }
f) t$ Z& R, _( i' U$ d9 U - errno = EBADF;' d& T) a: k, s
- return 0;
4 \) l* P5 |& a2 I' x - }( t- t7 e. ?8 V h* G$ a- a
-
. V/ r8 d; w; T& [; o - #endif //#if !defined(OS_USE_SEMIHOSTING)
5 W+ h/ G7 T# G# V 【2】创建按键驱动、LED驱动、延时函数功能的支持
0 H8 S* `9 K h2 k( K1 h: D- s 1)在ICore添加delay目录,并添加delay.h/delay.c源文件
. ?# l+ p. j6 C8 _( d delay.h& m7 c6 G# o9 g3 o+ d6 }7 f
- #ifndef DELAY_DELAY_H_! x7 M$ c" T- ]4 [! ] t# p( Y2 `8 I+ T4 e
- #define DELAY_DELAY_H_
. ^% m" a/ I5 |$ o/ R+ K l - ) I; R3 O6 u1 c
- #include "stm32f1xx_hal.h" //HAL库文件声明
$ g+ e# K6 s3 ?1 A8 y6 B3 o - void delay_us(uint32_t us); //C文件中的函数声明
% ^3 A5 b! r2 M: u; P -
& I8 B8 M: ^; m0 K; e- \) f- z - #endif /* DELAY_DELAY_H_ */
B+ V" n [* p& ]0 _: ~, K delay.c: H0 e; | I- a9 N1 K0 T! E
- #include "delay.h"
w* R% ^ \) T( _. s- U -
% N3 P4 v, k& X1 G7 q+ ^% D/ { - void delay_us(uint32_t us) //利用CPU循环实现的非精准应用的微秒延时函数+ Y* d; O6 _1 Q: |
- {
|& ?" U6 U4 Y" A - uint32_t delay = (HAL_RCC_GetHCLKFreq() / 8000000 * us); //使用HAL_RCC_GetHCLKFreq()函数获取主频值,经算法得到1微秒的循环次数
: [" ~+ k. a) E: n# C q - while (delay--); //循环delay次,达到1微秒延时) N* U$ C$ w6 R# ]% R/ h% c3 e' g
- }
2)在ICore添加key目录,并添加key.h/key.c源文件6 o! a7 i% a( m5 F
0 C7 T2 \6 z5 o$ i8 f- }. Y
key.h
* S# [2 @. n# f4 D) b- #ifndef KEY_KEY_H_2 D8 B% A1 [6 _" O. \
- #define KEY_KEY_H_
& T9 L7 m5 y" @) {$ h -
/ _* Q0 v- j! M* ~" o - #include "stm32f1xx_hal.h" //HAL库文件声明" D7 [/ l& E! t# y
- #include "main.h" //IO定义与初始化函数在main.c文件中,必须引用2 e V0 F6 i2 h# v- U% q( P5 [
- #include "../delay/delay.h"- q& S$ ?$ V$ b7 A2 H
-
J; C0 s8 f" u3 c# O) n* f' l - uint8_t KEY_1(void);//按键1
1 ` H; ]( L/ U6 s# w5 \4 f - uint8_t KEY_2(void);//按键2) ~, [) v) U1 I
-
' S; ^; c0 k+ @$ W - #endif /* KEY_KEY_H_ */
; U8 ?) Z' Y1 C4 s1 N key.c
" V- Y! ?9 v2 s' c- #include "key.h"
8 o6 E4 ^0 Q) x' C6 a5 n, [- \ - 1 e! V( y" i3 U7 b; K6 d
- uint8_t KEY_1(void)7 Z1 h2 B4 O& f: P1 B: Q( K( `4 S# y
- {
; ^" ^. p3 W0 S - uint8_t a;
' ?# Y& o5 |- P c& K7 ^7 j - a=0;//如果未进入按键处理,则返回0
C; z J4 f# V/ w" I, { - if(HAL_GPIO_ReadPin(GPIOA,KEY1_Pin)==GPIO_PIN_RESET){//读按键接口的电平
" {- ~ b/ \4 f - // HAL_Delay(20);//延时去抖动(外部中断回调函数调用时不能使用系统自带的延时函数)
9 a8 c9 O) C' j0 x - delay_us(20000);//延时去抖动+ T0 f0 t6 \& V4 N2 \
- if(HAL_GPIO_ReadPin(GPIOA,KEY1_Pin)==GPIO_PIN_RESET){ //读按键接口的电平! j8 N k# `$ A; p5 ?; D
- a=1;//进入按键处理,返回18 O2 r9 t+ g% i0 D& M
- }
# P# x0 G1 c% I- z7 I- I2 H8 Z& S - }
1 a/ w0 I Z/ U) T; t - while(HAL_GPIO_ReadPin(GPIOA,KEY1_Pin)==GPIO_PIN_RESET); //等待按键松开9 ^2 d7 K& A7 @# \! L+ c7 U8 L9 g2 [7 ^
- delay_us(20000);//延时去抖动(避开按键放开时的抖动)
% G1 _6 R! T" i4 D6 ?' e) w - return a;! z( Z" a9 j1 D% E# H w. S
- }. x/ B- `& N5 ?8 S d
-
+ v( t+ K0 z. p$ q - uint8_t KEY_2(void)
6 L6 P% Z: k9 X# r: [* Y1 y - {, A' t, c; x2 R4 z( r
- uint8_t a;
1 n2 _, e+ H. [" ]/ p Z# ^ - a=0;//如果未进入按键处理,则返回0( U0 d& q: S2 A% V s# \
- if(HAL_GPIO_ReadPin(GPIOA,KEY2_Pin)==GPIO_PIN_RESET){//读按键接口的电平7 I' h2 \0 f( h6 x& f& j
- // HAL_Delay(20);//延时去抖动(外部中断回调函数调用时不能使用系统自带的延时函数)
+ \' t* f) k! T; S - delay_us(20000);//延时去抖动' e; k5 s$ b6 S1 `
- if(HAL_GPIO_ReadPin(GPIOA,KEY2_Pin)==GPIO_PIN_RESET){ //读按键接口的电平2 p; j+ I5 } l6 i
- a=1;//进入按键处理,返回1
' W) j$ A M) U - }' w: ?; }. C$ ]0 A T
- }2 w6 C" r' `0 V, M+ v4 k9 h6 h
- while(HAL_GPIO_ReadPin(GPIOA,KEY2_Pin)==GPIO_PIN_RESET); //等待按键松开- g; b8 `) i3 c% G( b! g+ j
- delay_us(20000);//延时去抖动(避开按键放开时的抖动)
3 R4 ?) x4 x+ [: n! h+ ? - return a;2 B2 k6 _( S$ r/ ^" D
- }
; G0 o( Y7 E9 A7 v) X: E; O: j" \ 3)在ICore添加led目录,并添加led.h/led.c源文件$ y# q: ^& B- F
/ Z: n4 n+ `# L$ \+ A
key.h
' N J1 w$ b9 M1 j! N4 V" B- q3 o9 W- #ifndef LED_LED_H_# V; p& U& ?! S* Q' k
- #define LED_LED_H_ V; r) c$ B) U( M( X
- 5 k; k' n a/ ]
- #include "stm32f1xx_hal.h" //HAL库文件声明1 p, }: q# i( x' X0 @( ^: N1 H
- #include "main.h" //IO定义与初始化函数在main.c文件中,必须引用
$ Q: f6 f2 l9 d! p1 Z0 O - e/ N. v. b8 A" ?; V
- void LED_1(uint8_t a);//LED1独立控制函数(0为熄灭,其他值为点亮)4 ?9 P$ l! s/ y. R) H, j' O
- void LED_2(uint8_t a);//LED2独立控制函数(0为熄灭,其他值为点亮)# c5 w9 v$ Z9 Z+ h; o6 B
- void LED_ALL(uint8_t a);//LED1~4整组操作函数(低4位的1/0状态对应4个LED亮灭,最低位对应LED1)7 U2 S1 y' f6 C% Q
- void LED_1_Contrary(void);//LED1状态取反2 `6 C$ }" V _- [
- void LED_2_Contrary(void);//LED2状态取反1 e/ _* M8 J, x
-
# _ y$ p0 T2 \+ j- F - #endif /* LED_LED_H_ */
" ~' ~$ t# S) u8 ?3 G key.c
. }9 F% N5 h( b; s3 a8 {( Y- #include "led.h"+ `$ s7 C/ k3 p" ]2 c
- 1 x% v) k" _ Q/ Z8 u, C
- void LED_1(uint8_t a)//LED1独立控制函数(0为熄灭,其他值为点亮); x- L5 e: Q8 U4 X- s
- {
* E G; w3 p, k D7 t - if(a)HAL_GPIO_WritePin(GPIOB,LED1_Pin,GPIO_PIN_SET);
7 @. ]8 q8 a! T- S; Q0 v! [ - else HAL_GPIO_WritePin(GPIOB,LED1_Pin,GPIO_PIN_RESET);2 C! r/ a7 ?5 p( n6 {: Z" u, B
- }) i4 M- v' n' V1 n" \. Z& k+ f5 w
- void LED_2(uint8_t a)//LED2独立控制函数(0为熄灭,其他值为点亮)
9 n* p2 U7 L1 O3 t! \ - {4 p+ r, n) C& ` C% T( b
- if(a)HAL_GPIO_WritePin(GPIOB,LED2_Pin,GPIO_PIN_SET);
0 p8 X X6 S. a: T# L - else HAL_GPIO_WritePin(GPIOB,LED2_Pin,GPIO_PIN_RESET);
; u% ~* d' _7 g+ ^ - }
, m$ a# ^- b) z6 K/ ]# ~) U, R! t - void LED_ALL(uint8_t a)//LED1~2整组操作函数(低2位的1/0状态对应2个LED亮灭,最低位对应LED1). T8 X, J1 S/ Z8 P/ @. Q9 w& t
- {; X4 Z6 t/ L* S' }& L$ @
- if(a&0x01)HAL_GPIO_WritePin(GPIOB,LED1_Pin,GPIO_PIN_SET);
( |) o+ J- U% A# u/ J - else HAL_GPIO_WritePin(GPIOB,LED1_Pin,GPIO_PIN_RESET);
8 |4 J7 v( O9 N5 F' u3 v4 V - if(a&0x02)HAL_GPIO_WritePin(GPIOB,LED2_Pin,GPIO_PIN_SET);% Q( y) S' ~1 K
- else HAL_GPIO_WritePin(GPIOB,LED2_Pin,GPIO_PIN_RESET);
5 z9 D: \5 Z* j2 T - }
2 I, C# ?( T8 g+ B4 A - void LED_1_Contrary(void){
6 U( ]+ _8 Q# ~: k5 F' A - HAL_GPIO_WritePin(GPIOB,LED1_Pin,1-HAL_GPIO_ReadPin(GPIOB,LED1_Pin));+ o M/ b8 a7 `! l$ Q* L, b
- }' o# T: c; m4 ^
- void LED_2_Contrary(void){) H( t& `+ R, L _. c5 q' Z# I Y
- HAL_GPIO_WritePin(GPIOB,LED2_Pin,1-HAL_GPIO_ReadPin(GPIOB,LED2_Pin));7 z' ] c2 J0 Y0 _5 k
- }
% a/ L3 R7 {* W 【3】创建串口驱动程序,主要是复写串口回调功能
7 C- @+ c$ S; z$ } 1)在ICore添加usart目录,并添加usart.h/usart.c源文件,实现串口驱动功能% X3 K1 ]! c; C4 d5 ~* U' O; e
$ f0 Q7 c+ U8 N) E' l usart.h5 L8 N) F) a F
- #ifndef INC_USART_H_8 @9 ?* f: r$ y) E
- #define INC_USART_H_) X: G% |. l: f5 ]/ _/ Y- z* V
-
! K% b3 ~ o. s& R& R - #include "stm32f1xx_hal.h" //HAL库文件声明. K( `. P5 p) c6 P" r6 [& u2 K! a
- #include <string.h>//用于字符串处理的库
/ s4 @2 J& p% b0 y$ I' O - #include "../print/print.h"//用于printf函数串口重映射
7 T" V% M6 |3 ]4 I - % K5 |7 O3 w0 R$ h7 B+ p$ m6 m/ `
- extern UART_HandleTypeDef huart1;//声明USART1的HAL库结构体
# b9 P7 Z& `9 v; k$ y! P5 b - extern UART_HandleTypeDef huart2;//声明USART2的HAL库结构体4 _( p0 l/ O2 i7 l
- ' z" { Y# R! \. ]( V' [' Z
- #define USART1_REC_LEN 200//定义USART1最大接收字节数 m2 _* ^. Y0 m" `& p1 X
- #define USART2_REC_LEN 200//定义USART1最大接收字节数
! g# a/ H- K! X; L7 n - 1 n, S# I9 B# ]- e0 N9 c+ h5 Z
- extern uint8_t USART1_RX_BUF[USART1_REC_LEN];//接收缓冲,最大USART_REC_LEN个字节.末字节为换行符+ `- q+ @" j" d3 s: B' N% D# u* a
- extern uint16_t USART1_RX_STA;//接收状态标记) F) e: U y3 A9 N) ?8 g/ D% q
- extern uint8_t USART1_NewData;//当前串口中断接收的1个字节数据的缓存
. Q' N8 l+ U, D3 s( N - # Q. l3 V6 n* h. B1 V2 H
- extern uint8_t USART2_RX_BUF[USART2_REC_LEN];//接收缓冲,最大USART_REC_LEN个字节.末字节为换行符
" |6 X \- P( T/ I' r - extern uint16_t USART2_RX_STA;//接收状态标记
6 I9 ?7 w9 P1 }& Q5 ` - extern uint8_t USART2_NewData;//当前串口中断接收的1个字节数据的缓存0 @; c8 m6 S' I$ Z& @
- " L" K4 e. ? {- C
-
$ x- M% r) T7 j: j9 ~ - void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart);//串口中断回调函数声明- l1 E2 g6 `" R' Q( X! J
-
! ~* H2 u5 R- i - #endif /* INC_USART_H_ */
usart.c
( P( n! b, X; `3 c: T* M- #include "usart.h"5 s' o, C# g, k: ^: U6 @8 W2 T* L1 u+ k) J
- - ^7 c* _ I7 I% a# n6 w
- uint8_t USART1_RX_BUF[USART1_REC_LEN];//接收缓冲,最大USART_REC_LEN个字节.
8 j* f7 o$ V/ g. N; g( c# | - /*
* u! S2 o5 a% x; p! F" o6 } - * bit15:接收到回车(0x0d)时设置HLPUSART_RX_STA|=0x8000;
4 G! ]7 G$ H! O$ r, m6 O8 Q - * bit14:接收溢出标志,数据超出缓存长度时,设置HLPUSART_RX_STA|=0x4000;
, H. w3 c9 i9 ^7 m. @ - * bit13:预留
Y" Z0 J, z: J1 ~8 e% w - * bit12:预留- B8 y; \& \3 y9 ?- Y& }. u1 G6 G
- * bit11~0:接收到的有效字节数目(0~4095)
2 b4 |( ` t0 B0 |: w/ R! W- S3 G - */
6 c Y" h) |9 s' O' }1 X; z - uint16_t USART1_RX_STA=0;) T& F9 l+ l- M G& H* a$ s
- uint8_t USART1_NewData;//当前串口中断接收的1个字节数据的缓存
P* w! m3 r; J" U- Q -
8 d; S) V6 r3 b* [ - uint8_t USART2_RX_BUF[USART2_REC_LEN];5 K* T0 I4 D+ Z" O4 z! A& \. x6 A
- uint16_t USART2_RX_STA=0;$ }& k" x+ o1 X7 C) n
- uint8_t USART2_NewData;4 I$ x* V& q Q+ ?6 w+ K6 q! f. h
- 1 \( r Y5 o6 q7 ^; s
- void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)//串口中断回调函数
! g8 n3 f* V& Z7 X: R - {
& F& L8 m1 y o/ a* w - if(huart ==&huart1)//判断中断来源(串口1:USB转串口)) i- q7 V" R1 N- ]/ L6 \
- {* S. t- `* L6 a; A+ D$ R
- // printf("%c",USART1_NewData); //测试用,把收到的数据以 a符号变量 发送回电脑# o ?# {6 x$ d2 m2 ^
- if(USART1_NewData==0x0d){//回车标记
. v; I E0 M. Q2 p - USART1_RX_STA|=0x8000;//标记接到回车
9 `1 \3 s% T1 U9 p. | - }else{
6 \+ K1 w# A4 R6 ^- g K - if((USART1_RX_STA&0X0FFF)<USART1_REC_LEN){
0 q/ R/ C% W# x1 C5 _1 w - USART1_RX_BUF[USART1_RX_STA&0X0FFF]=USART1_NewData; //将收到的数据放入数组
x* ?) n1 d0 n7 B - USART1_RX_STA++; //数据长度计数加1
! p! ]: {$ |4 a1 V6 ? - }else{8 l3 f' \+ [& E: r9 L X
- USART1_RX_STA|=0x4000;//数据超出缓存长度,标记溢出
" y7 |2 C0 \+ ^, l5 i R+ g - }
. A" k& r! V5 ^ - }
! n! t O8 J( V; j - HAL_UART_Receive_IT(&huart1,(uint8_t *)&USART1_NewData,1); //再开启接收中断1 l% b, a" s; F d X
- }
1 W$ [8 I: {7 b/ m - if(huart ==&huart2)//判断中断来源(串口2:BT模块)
& \; |0 m$ S3 x) I - {
, D, z* B* O/ C: f - // printf("%c",USART2_NewData); //测试用,把收到的数据以 a符号变量 发送回电脑
; x# I9 V/ _' q$ _' ]- U - if(USART2_NewData==0x0d||USART2_NewData==0x0A){//回车标记,(手机APP“蓝牙调试器”回复数据以0x5A为结束符)4 }1 }" u8 W$ d7 v2 o
- USART2_RX_STA|=0x8000;//标记接到回车
0 C% @ U. [6 J - }else{
3 Q( O! [$ k, P5 d( O - if((USART2_RX_STA&0X0FFF)<USART2_REC_LEN){
9 f+ E8 U) \; s8 O - USART2_RX_BUF[USART2_RX_STA&0X0FFF]=USART2_NewData; //将收到的数据放入数组$ r% ^/ G1 s3 Q& b: Y$ x
- USART2_RX_STA++; //数据长度计数加14 W" l# t" R7 ]+ i' q
- }else{
$ A2 Q, p7 j! s - USART2_RX_STA|=0x4000;//数据超出缓存长度,标记溢出
! c( l+ v" h @5 c O U3 T7 j - }
/ `, X0 l. c! m - }# J5 A! F, C \. u
- HAL_UART_Receive_IT(&huart2,(uint8_t *)&USART2_NewData,1); //再开启接收中断8 y/ ]. c' y. u" e3 b
- }5 k: E$ g* W9 z% r9 H3 G) M! A
- }
7 J0 Z" a+ t9 L0 ~, p1 @ 【4】创建蓝牙驱动3 K) V& S7 L$ d$ X
该驱动主要实现通过usart2向蓝牙模块写入数据,(读取数据主要通过串口usart2回调,在usart.c中实现)。在ICore添加bt目录,并添加bt.h/bt.c源文件,实现蓝牙驱动功能/ W, q& }# H7 `$ M7 K
- C+ L4 c9 A4 E1 w% `6 Z
bt.h
% u3 R& L# W& ]- #ifndef BT_BT_H_
# D1 ?- R @9 Z% @0 l9 X8 T - #define BT_BT_H_3 Z. V8 e' A0 q3 ], ]6 J9 w
-
# J" K* ?' p1 F- D0 ]; \$ ]0 n1 l- p - #include "stm32f1xx_hal.h" //HAL库文件声明
3 S: G4 }5 d4 z; ` J; E - #include "main.h"$ R3 {$ B# [! W1 x1 Z- g3 y; W
- #include "../usart/usart.h". R/ }9 U7 k: H" X8 z$ Z F
- #include "../delay/delay.h"3 Z3 L- X# _& z6 @; P, v9 `
- #include <string.h>//用于字符串处理的库
- D4 s; t; d8 k. \- ?* J - #include <stdarg.h>
& O) D5 \+ c7 \: H6 C2 g - #include <stdlib.h>
& t5 p( r P4 C2 C9 r - #include "stdio.h"
X: r7 E- q( u7 T# L8 X4 o -
4 h% N4 r+ N6 T- _/ U! r* s$ J - extern UART_HandleTypeDef huart2;//声明UART2的HAL库结构体
, j6 b1 c6 M. R1 C: C - void BT_WEEKUP (void);//蓝牙模块唤醒函数
$ P, |! t$ h% O2 X+ f - void BT_printf (char *fmt, ...); //BT蓝牙模块发送
3 _+ U% \0 G6 ]. v7 P, T -
( X/ a. J2 {0 X# u1 o6 K( m - #endif /* BT_BT_H_ */
bt.c
! w! @1 b2 j! n8 r+ j0 U- s+ b- #include "bt.h"; x9 ~' x) m N) D3 N* D
- ' i6 F% q4 C6 ^: {$ f
- //蓝牙模块唤醒函数
) a9 z( |0 g. E0 W* ^) p& Q9 K' @# x - //对蓝牙模块上的PWRC(P00)接口一个低电平脉冲,如不使用睡眠模式可忽略此函数, R1 W1 Y2 ~$ y
- void BT_WEEKUP (void)2 x* l$ E V5 q$ ?
- {
& x- y, L3 n0 b! d- S4 ?. p - HAL_GPIO_WritePin(BT_RE_GPIO_Port,BT_RE_Pin, GPIO_PIN_RESET);//PWRC接口控制
! z7 \- _& c& L7 \ - delay_us(100);
7 _- ^) s( }, W9 r5 J - HAL_GPIO_WritePin(BT_RE_GPIO_Port,BT_RE_Pin, GPIO_PIN_SET);//PWRC接口控制
x7 x* m9 y1 M- b* N$ o - }/ W/ n1 a' Y9 I
- //蓝牙模块通信,使用UART2,这是BT蓝牙的printf函数6 ^7 E" C |7 w, F4 C, Z# \
- //调用方法:BT_printf("123"); //向UART2发送字符123
+ f" ?4 e7 ?, O( f - void BT_printf (char *fmt, ...)$ z+ z% G2 ?( B/ d2 q" I6 S
- {" i6 n2 k" r7 _2 Q1 _) Z
- char buff[USART2_REC_LEN+1]; //用于存放转换后的数据 [长度]
8 A7 e% o/ v" u7 e - uint16_t i=0;- U8 F3 D# E# Y1 v
- va_list arg_ptr;. A4 c$ n' K" r' C
- va_start(arg_ptr, fmt);$ L6 [( }0 V$ L6 H! N. m- A
- vsnprintf(buff, USART2_REC_LEN+1, fmt, arg_ptr);//数据转换
. r- {9 _& Y2 I - i=strlen(buff);//得出数据长度 h; l% ~& y" L; g O
- if(strlen(buff)>USART2_REC_LEN)i=USART2_REC_LEN;//如果长度大于最大值,则长度等于最大值(多出部分忽略)! R2 h' a$ H, s" ]8 g9 w
- HAL_UART_Transmit(&huart2,(uint8_t *)buff,i,0xffff);//串口发送函数(串口号,内容,数量,溢出时间)
* P' P2 k9 B; X$ h; j/ {+ t - va_end(arg_ptr);1 }* t y. g8 t/ E# o s4 }
- }
/ P6 o9 w7 Y/ n - //所有USART串口的中断回调函数HAL_UART_RxCpltCallback,统一存放在USART.C文件中。
% ]. |/ t0 r; s五、编译及测试
p" E! n7 @; _9 ]5 g( W3 ? 【1】功能调用及编译
# O( M# J( D6 j 1)在main.c文件中进行蓝牙功能调用实现,部分源码如下:* Q- c) m) ]$ A$ I4 R6 [
- /* USER CODE END Header */
# V v0 y0 H; L4 O- Y8 C& g - /* Includes ------------------------------------------------------------------*/& _6 I1 U8 J3 K: b/ l% O4 {
- #include "main.h"+ S# l: |" w* t5 g
-
. L4 Z! ]4 ?, u( S$ d5 F - /* Private includes ----------------------------------------------------------*/8 u1 `! x3 v/ y3 H9 f) j; x$ r+ C
- /* USER CODE BEGIN Includes */: Z! f, U1 [9 U6 D# n
- #include "../../ICore/led/led.h"
( C1 K0 s' Z' G9 b, t0 ` - #include "../../ICore/key/key.h"
2 p7 L7 _( U$ o7 V) M - #include "../../ICore/delay/delay.h". F8 y4 O. y# `+ v3 L4 u
- #include "../../ICore/print/print.h"//用于printf函数串口重映射
! z$ p8 L& p( W+ ]+ |5 V4 ?# ?6 z - #include "../../ICore/bt/bt.h"
# Y0 Q' Y+ {- r! M3 f: O - /* USER CODE END Includes */4 d/ q8 b& {) J. G7 Y: K! o
- ) [* w' i; g) q2 F
- /* Private typedef -----------------------------------------------------------*/3 X, g- o& t) ^0 t$ u9 K
- /* USER CODE BEGIN PTD */2 R* V; c1 O+ [ }, H: `% J
-
- ?- r! p7 P7 ]" E - /* USER CODE END PTD */
! W- ^- o) [! N6 G8 x6 m8 c -
) }$ h @' B# f - /* Private define ------------------------------------------------------------*/3 v6 K, O! Y" [3 p
- /* USER CODE BEGIN PD */
9 ?2 f' Q* j* d - /* USER CODE END PD *// b$ T$ E. Z4 h3 F) c& J
- 5 l6 j$ r- W2 P) @. d3 M
- /* Private macro -------------------------------------------------------------*/1 F9 Y7 H6 M+ I4 ^0 c- s; M
- /* USER CODE BEGIN PM */
/ D! a D/ S. q% o5 I -
& w% s5 z; A3 }6 k - /* USER CODE END PM */- L8 K, K- a% E
- 5 d% f+ }# C9 C& ~
- /* Private variables ---------------------------------------------------------*/
8 f2 S$ n# z9 \7 ~6 F - UART_HandleTypeDef huart1;
7 u4 ~5 D! P" z7 ?$ T/ o: v B7 U - UART_HandleTypeDef huart2;
1 s" E% s* H, l- J -
0 g) G) U, P1 r( [6 j$ U: r, v - /* USER CODE BEGIN PV */& Z7 w' n, c" I( W3 w
- + |- q% s' R [1 j
- /* USER CODE END PV */; P/ H: v, C; e% l+ [9 o
- ) Z4 F& ?' K! j$ L- [7 j* P
- /* Private function prototypes -----------------------------------------------*/
& J# U( z) G9 r, n# L1 W8 G3 \ - void SystemClock_Config(void);
% f* c* ~2 G# P - static void MX_GPIO_Init(void);! R. ^* T) S, y0 K3 r& |
- static void MX_USART1_UART_Init(void);0 i: Y6 @" P- C: r J( V* k
- static void MX_USART2_UART_Init(void);4 k( K, T8 R7 T; i ^, s6 p! X
- /* USER CODE BEGIN PFP */
. i4 i+ {0 L. @3 I - / R. l* J& I( i) ~- q/ B
- /* USER CODE END PFP */
+ s# y; Z& v0 d0 q - % }; l1 {+ p5 C
- /* Private user code ---------------------------------------------------------*/6 b- {0 c4 v+ F }
- /* USER CODE BEGIN 0 */
8 L: @- n* I# c" c - 6 ?* s2 j- g: G5 w% w, l$ ]
- /* USER CODE END 0 */, e) W' J& _' L& D" k) K! v) X
-
3 ]( K' F6 Y' Y3 f - /**
6 Q, O) m2 B- l- _1 F - * @brief The application entry point.
/ V+ @- \! D F- l$ s. ?1 r - * @retval int
* K' ~0 t; B3 ^& { - */: }. f9 u N1 ^) j" i3 y4 x0 ?
- int main(void)
/ g8 I% F _3 n - {
8 Z6 r% x( w* [ - /* USER CODE BEGIN 1 */
0 A) m" q6 t: v% {# h' n, ~) G -
0 m! e7 d% ]: D% k - /* USER CODE END 1 */( r) D, b. r( E( [0 F$ d" x# }6 b
-
9 V. h5 X, @! z, M0 ] - /* MCU Configuration--------------------------------------------------------*/
& E; h3 U: v: T. ?1 e2 j2 V: L# h# p -
& K5 y$ _6 ~ a) j1 Q - /* Reset of all peripherals, Initializes the Flash interface and the Systick. */- f& B" ~ u! y& D3 ?. J L
- HAL_Init();
! Z$ T" H$ e# K. s& f6 \* i -
" @+ r: |3 {! N, P$ u$ a( A - /* USER CODE BEGIN Init */
9 |) W" s$ ]. e- Q - ; M1 Y, Q* [6 o
- /* USER CODE END Init */
" D7 ^) r/ s" d( ]# O2 p -
( y* P( e- E' P t+ n - /* Configure the system clock */
* x/ j* K4 K: s - SystemClock_Config();; t/ X7 C$ \/ H) R
- # j' M' X" Y% ~! a
- /* USER CODE BEGIN SysInit */. n5 H" e# D c7 @8 n
- ; C q7 j$ m& m, G; I
- /* USER CODE END SysInit */# o/ e4 l: ^6 q% g& H
- / \& K( x2 l+ }3 c3 Q& Q
- /* Initialize all configured peripherals */
" j# j0 |2 W: W5 U+ ~. ]: P - MX_GPIO_Init();
$ R0 W" ~! ]& e" }9 y% T+ ] - MX_USART1_UART_Init();! h4 R7 `- {5 |9 S. Q
- MX_USART2_UART_Init();
8 G5 e6 H3 {: s; p f - /* USER CODE BEGIN 2 */
& [' \0 Z! q1 j O - ResetPrintInit(&huart1);//将printf()函数映射到UART1串口上
; l$ S% e1 J* X$ j6 _ - HAL_UART_Receive_IT(&huart1,(uint8_t *)&USART1_NewData,1);//开启串口1接收中断
# }" |( k$ L, }0 c& `: d - HAL_UART_Receive_IT(&huart2,(uint8_t *)&USART2_NewData,1); //再开启串口3接收中断
8 G0 o2 y" a5 v- C - /* USER CODE END 2 *// n: w5 ] ]0 p$ i/ K
- + r# V. V& n* E- W. C0 m% g
- /* Infinite loop */
3 M! r+ D. N, |5 I* E3 l/ V* Z - /* USER CODE BEGIN WHILE */1 P3 E# ^& w8 ?( E' n/ }
- while (1)
" b$ T2 v9 Y9 C3 o% a- V; O9 e2 s C - {: z' ~+ G1 J) y: m
- //demo 蓝牙02
! j F, d- \. D$ p, o - if(USART2_RX_STA&0xC000){//判断中断接收标志位(蓝牙模块BT,使用USART2)
7 j( w2 y/ \7 Q+ s9 k( y - BT_printf("%c",USART2_RX_STA);/ p$ F5 L, R" z
- if((USART2_RX_STA&0x7FFF) == 1) //判断接收数量1个(手机控制程序)
3 f4 s0 s1 |: h( W. h - {
1 s3 m7 l6 \% }" d# o- |* H - BT_printf("%c",USART2_RX_BUF[0]);7 I C' x5 d* Z3 }5 L! C; T. {
- switch (USART2_RX_BUF[0]){//判断接收数据的内容
9 h3 u( l8 M# T& W$ n& B - case 0x41:
9 F- u6 v3 y) o8 d - LED_1(1);//LED1控制
) O: O- K% a% v# K/ }) Q' R3 r - BT_printf("Relay ON");//返回数据内容,在手机APP上显示
. V" B% r" n0 S - break;6 ~, @; o8 k6 T
- case 0x44:
& O+ A& ^/ x3 U1 I1 V6 P) J: M - LED_1(0);//LED1控制. o! \+ b0 K0 [% r/ f
- BT_printf("Relay OFF");//返回数据内容,在手机APP上显示
$ ^. |( L) J7 f3 Y. q& p - break;
; F& O+ t- G* p) v; q - case 0x42:) i( X- M5 N6 k( }/ q9 R
- LED_2(1);//LED1控制/ z7 `* p6 Q/ X3 u4 Y/ Y5 I8 ?
- BT_printf("LED1 ON");//返回数据内容,在手机APP上显示
; g, e% z P' q7 E% j( A5 F8 a - break;3 v$ I: p, W9 E
- case 0x45:
. L) w9 {9 P, U( {) f: ?* o6 B - LED_2(0);//LED1控制
3 g1 n1 I; C3 { - BT_printf("LED1 OFF");//返回数据内容,在手机APP上显示9 C! w o) W! {1 J% V* J
- break;
& n3 v( ] n4 h" ?: B9 p - case 0x43:
5 U0 `. j4 g4 {$ I ]& J9 F$ P: ^6 n& k - LED_1(0);//LED1控制
2 X- O! e. ?+ _% _5 g - LED_2(0);//LED1控制
- Z# }7 j; ?& q! u - BT_printf("BEEP");//返回数据内容,在手机APP上显示. i% R1 W4 E/ [3 q# ~
- break;0 Y& e" q8 e) ~" y A/ P6 {- K
- case 0x46:
. c% a1 \" Y$ k$ M# ~ - BT_printf("CPU Reset");//返回数据内容,在手机APP上显示7 o9 }6 k& ^% c$ { n
- HAL_Delay(1000);//延时7 j5 F6 A" q8 r$ [9 l, C* {
- NVIC_SystemReset();//系统软件复位函数
4 {) h5 X) b m M% B3 q/ w - break;
Z; ~1 k, w' E' e - default:
/ q0 f9 t; K* Y8 {7 }) u - //冗余语句) q' L) J: h ]6 }# F. `/ r4 o
- break;
7 L. z( z0 T5 z" E - }- P. ]. Q: e! |( y
- }
6 S7 c- ~0 g& ~: { v( v$ D8 e - printf("%.*s\r\n", USART2_RX_STA&0X0FFF, USART2_RX_BUF);//BT接收内容,转发usart16 W' a7 k+ p7 e5 N
- USART2_RX_STA=0;//标志位清0,准备下次接收5 ^/ Q7 e# `! B, w$ ^) @' y
- }
* ~$ C4 a. o6 Q; P1 ~" ^ - //接收到电脑发送给(usart1)数据,转身将其发送到给usart2,进而实现送数据给BT模块, h p# T# F3 e
- if(USART1_RX_STA&0xC000){//结束标记& f* ^' |8 }$ U) y* n$ G: o5 ^5 | Y
- BT_printf("%.*s\r\n",USART1_RX_STA&0X0FFF, USART1_RX_BUF);
* Y$ p3 q3 ]4 B; B6 T' l: u+ P - USART1_RX_STA=0;//接收重新开始
1 b* t, ^) Y$ j. H$ c3 O - HAL_Delay(100);//等待
- ?( q7 j* |! K+ h7 P' _ - }
+ M) n7 L& o! m- N$ y/ U - if(KEY_1())//按下KEY1判断9 W- k+ @& R1 t9 O
- {
. ?& u$ l! {+ w" G' E; s9 j - LED_1(1);//LED1控制 //在蓝牙模块回复之前先将LED状态复位
" B1 S0 a9 w/ I0 h% z4 G - LED_2(0);//LED2控制3 _4 m: [- A' R; U o$ H; h
- BT_printf("AT+NAMEPYFREEBT");//向蓝牙模块发送AT指令(修改模块的广播名为PYFREEBT)
p/ W3 K3 @- [; V - }
9 e: v! t' D- V; x9 v - if(KEY_2())//按下KEY2判断) y4 p+ |# @* v2 g" A
- {% ]; Q5 H3 a0 @/ Y, e: g% z
- LED_1(0);//LED1控制 //在蓝牙模块回复之前先将LED状态复位
! A" J; \- b7 E+ E - LED_2(1);//LED2控制
, R0 r: P q1 f$ |7 w' w. V - BT_printf("AT+DISC");//向蓝牙模块发送AT指令(断开与手机的连接)
( T0 S% p2 B5 Q7 y - }! u, `$ y* U+ M* }6 w5 M) W2 s
- /* USER CODE END WHILE */- G+ j( M! K( u4 N6 ~- C
-
" k! F: M3 Y" ]- Z! I - /* USER CODE BEGIN 3 */
, Q8 W) q$ P) p* Z - }
9 x# ~( y. d' u - /* USER CODE END 3 */
2 U8 O( I: U# V5 ] - }
2)设置编译输出支持,右键工程进入项目属性设置页面:. Q/ G; H! ?# V' L t2 X
) j, I* O% T% }0 y) r# a
 . s* m& a1 _ x2 }
& d& i" [5 A, @ D: ]# | s; M 3)点击编译按钮,完成编译(整个工程需要源码修改或添加的源文件如下):
7 }4 [ |6 m; I$ d# r# {7 p5 G* ~" F* m% k
 ) E, R+ M# Z2 Z w+ C
5 J1 v# n. p p0 s
【2】程序测试7 K1 U2 i: \6 E m9 f! L& n& ]& |
1)测试过程需要三个工具文件支持,读者可以自网上搜索最新版本或采用其他同功能工具替代测试:% m5 H5 W( B5 l+ s$ X
FlyMCU加载工具,将生成的.hex程序文件加载到板子上
' T L" X- N) T {6 S SSCOM5串口工具,连接MCU的USART1,实现调试信息显示及下行指令输入
/ [+ v& }( n- Y. w: ? 蓝牙调试器工具,本文用的是1.9安卓版本。
% C2 R7 Q& l( g1 E% Z# H( B1 p) \9 H; Y# M

: Q; L5 y6 t- [+ m% U4 P: S
7 {7 s/ b/ q4 {2 R$ y4 @7 b. ?4 x8 u! X7 V# p! @2 ~$ l5 w' c
2)加载程序,选择串口,选择程序(.hex),点击开始编程按钮:/ s* B: k$ j9 Q
# [; b5 R9 O/ \ M" j$ W
 ( Z) j; K7 |5 l, _+ t. B& a
& b: d8 N! G" d/ w
3)手机打开蓝牙调试器(别忘了开启手机蓝牙功能),进入界面,搜索蓝牙,点击蓝牙边上“+”按钮连接蓝牙模块,采用SSCOM串口工具连接到usart1上,就可以通过蓝牙通信实现手机(蓝牙调试器)与电脑(串口工具)的通信了,在蓝牙调试器发送数据时,十六进制时需要加上“0A”作为结尾,如果十进制发送时,注意加上换行再发送:/ `; [8 M f5 [- H( P
9 J1 T( }$ l ~1 w( O


[3 g5 {% V/ S! g" J4 G; R/ z! G" I; H# e. E& O, \' K
注:本文连接前,点击开发板的按键1更改了蓝牙名称PYFREEBT:
' p2 s! U9 k/ g+ R( T- if(KEY_1())//按下KEY1判断
1 e8 @& C2 H; E1 W6 D( z - {* Z& K5 c# C; A+ w. `' v3 Z& m
- LED_1(1);//LED1控制 //在蓝牙模块回复之前先将LED状态复位5 ~, c9 t. t6 `3 U6 K$ l+ _0 B
- LED_2(0);//LED2控制
* e8 w' b6 w+ H# p- }4 r - BT_printf("AT+NAMEPYFREEBT");//向蓝牙模块发送AT指令(修改模块的广播名为PYFREEBT)8 i! X! |" S5 D) m8 R
- }
' e3 g% A7 h. P' [& ~+ R 串口发送数据:" J5 J5 q/ M. f* x
# a9 j6 ?% [. {/ W

9 ?; X, a0 A6 @3 W
2 U6 s& i& o, Y* H- Y! d. z
- O! r6 \# V, e 可以进入按钮控制页面进行指令定制设置2 ` {7 c& A" ^( n' W6 j' d
6 f6 j( A8 r5 `6 N0 _; ^


1 J/ P1 G6 G o/ J f6 j0 v1 ~2 s- G' w, a5 `8 V2 Q
至此实现了MCU(STM32F103C8T6)通过蓝牙模块与外界设备进行通信,另外通过AT指令也可以控制蓝牙模块。. g5 k* i- z4 y7 d& F
————————————————6 x- L2 y9 j: X
版权声明:py_free-物联智能
6 R- e1 ]9 j) N7 o8 b2 O如有侵权请联系删除
+ j# S& K. q2 q. g& F2 u6 S" x9 t* T" O
5 }0 B8 o; l1 B" O1 z
+ w9 n* x9 X# E |





 微信公众号
 手机版