前言! w4 q# \$ B" \4 K# J% Z+ S! G8 P. ]
STM32的串口通信是最常用的通信方式,串口通信(Serial Communications)的概念非常简单,串口按位(bit)发送和接收字节。尽管比按字节(byte)的并行通信慢,但是串口可以在使用一根线发送数据的同时用另一根线接收数据。它很简单并且能够实现远距离通信。下面根据stm32f1的中文手册和stm32f1固件库来配置一个串口。
3 j& u$ E3 z* a$ v$ m' q3 X% i2 Z9 _; u0 Q4 Y$ N/ p6 g
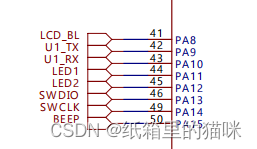
查看原理图
/ W# E- o2 R# H7 O" _* Q" ? 通过STM32F103RET6的原理图知道串口1的管脚为PA9和PA10,下面就需要将这两个管脚配置为串口1。
h) I4 ~* R% J+ s6 B; X& Q
& o* U: C% S; [* l3 i, g
 ' _2 [- C1 x @6 n0 s4 C, {
) o6 D3 E/ [8 `8 A3 L6 @# C% p1 q3 E, ?
引脚初始化
9 h& c7 D1 p$ q; [/ J3 g. u5 I 和配置GPIO一样,使用引脚前需要使能RCC时钟,查看总线架构可以知道,GPIOA和USART1是在APB2下的。
4 d0 j" [/ k2 s7 v- a- j7 }
- ?, E; S( {4 i! \
 + m* k, \# ]3 f9 e: n* l
/ s1 z9 S: F' }2 i1 F
查看STM32F1的库函数手册初始化函数。( p( e5 g, {* l$ k. C3 c2 L- G7 Z' f( y
9 C. L8 |/ z4 L8 @4 {

9 P; p5 V- G: {4 G2 o) K
8 M6 E, H0 Q% i9 J# f2 K. c u$ `RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_USART1 , ENABLE);
* O% P- H" S0 B8 k( a+ a% S/ k; P) a: @! [
开启RCC时钟后,就可以进行引脚初始化了,查看库函数中的GPIO_Init函数,找到下面的实例,复制修改一下即可。1 D8 E# {6 A9 P% L5 l+ C
$ z$ N- B/ B; t$ H- r4 B1 H8 M

3 U$ m/ u% A. v3 O( n# v* F+ p+ |5 m. J& P* w5 D
串口的引脚模式要根据STM32F1中文参考手册的8.1.11外设的GPIO配置来配置,将PA9.TX配置为推挽复用输出,PA10.RX配置为上拉输入。/ G* |% ^1 v% b$ |, D
: @+ e$ h) N3 `- l5 Q

3 ~3 u% V! Z7 Q" q
, O3 B6 f+ ?; y7 X2 h- GPIO_InitTypeDef GPIO_InitStructure;- N( v9 {( ?6 w4 Q. a
- //PA9.TX9 a# T$ q# o- T% h/ @6 d
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9; //PA9
9 e6 @/ M4 w8 c4 K; M' I1 X - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
7 E) \7 \2 T. w# A1 ~ - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出
. x' x! y1 q8 g0 }4 i - GPIO_Init(GPIOA, &GPIO_InitStructure);
) m: W' V. U$ u+ s; u v3 O7 C - //PA10.RX. }" O( Y3 u, r3 P) Q
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10; //PA10
2 b' I B* e" c" e9 Z - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
- p: F+ l, `* V/ ]+ H5 F# V+ L - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; //上拉输入- d; i& v b: N) Q6 x
- GPIO_Init(GPIOA, &GPIO_InitStructure);
3 L$ H' Z, `5 G/ h9 D8 ?- S
串口初始化
0 h3 A" U( P! T" s: Z' \# v! f7 J 查看STM32F1的库函数中文参考手册的USART_Init,根据 USART_InitStruct 中指定的参数初始化外设 USARTx 寄存器,一般只需要配置前六将,后面四想默认配置即可
* `4 q' r3 h, \) Z4 d* V }
g$ m7 t9 Z$ q; F. C2 Z" e

. K# M+ C \0 j1 i% D! v/ H0 A- z; ]- {* ]; m& \
- USART_InitTypeDef USART_InitStructure; 0 t! d2 V& h0 r. R( E+ G
- USART_InitStructure.USART_BaudRate = 115200; //设置波特率
' |) @: T0 L* q7 o' U6 } - USART_InitStructure.USART_WordLength = USART_WordLength_8b; //8 位数据6 |/ G$ D! r# Y* S! s
- USART_InitStructure.USART_StopBits = USART_StopBits_1;//在帧结尾传输 1 个停止位 4 L1 t2 F! `2 i- D+ C l" F! m
- USART_InitStructure.USART_Parity = USART_Parity_No; //奇偶失能,无校验0 f2 K" k+ k \3 Z' W6 M$ M
- USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;// 硬件流控制失能& d; k# t c4 ~. y b; e
- USART_InitStructure.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;//发送、接收使能
: u( H3 H a/ J, v/ P+ s# V* |
完整配置代码+ N8 s* r) o9 ?& |
- void Usart1_Init(void)//串口1初始化
! D9 ~3 D' N9 t& k3 H0 V( w8 v - {, a8 G5 P! a! f/ }4 F- L
- 5 o3 _1 ?& C8 _: S9 G1 Q
-
9 a$ _) t1 }3 t - //GPIO端口配置1 p2 F2 e, [! |. O! Q1 Z4 |) r
- GPIO_InitTypeDef GPIO_InitStructure;# y* P6 k% |% Q1 S% n
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_USART1 , ENABLE);//使能RCC时钟
( E6 J9 Q( p2 ^/ c9 P( J - //PA9.TX
- D( o5 r& `; U* ^ - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9; //PA9
* I& i" ^# |3 t3 B& {& R* R - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; [5 M3 g8 [/ N) I
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出
5 m. Z( {; R+ R - GPIO_Init(GPIOA, &GPIO_InitStructure);; F2 b' {& R$ x, P/ E$ d* D& m
- //PA10.RX
3 W; Y! X& Z! H3 T$ h - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10; //PA102 z" G+ x; _- |5 h% i) H0 Q
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; 0 q9 A) [3 X, O5 i& M; C2 a
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; //上拉输入
2 o& q, ? K$ k( M( h - GPIO_Init(GPIOA, &GPIO_InitStructure);
3 }0 R/ V8 x! h* b4 C# u1 D; o+ |8 ^ -
4 a1 s w' Q" O: U; g0 W% W - //USART 初始化设置 * v) n: V# ~& x' c
- USART_InitTypeDef USART_InitStructure; : g# x: d) _3 A' X4 Y8 ]
- ' m7 ?1 L1 i* ?. A( {) y, n$ B
- USART_InitStructure.USART_BaudRate = 115200; //设置波特率1 J- Z; _6 W+ s# q! E$ g( u6 d
- USART_InitStructure.USART_WordLength = USART_WordLength_8b; //8 位数据
8 R1 `1 z2 o8 ` k- ?* n9 f - USART_InitStructure.USART_StopBits = USART_StopBits_1;//在帧结尾传输 1 个停止位
; P' o- y/ k ^# M3 b' f6 P - USART_InitStructure.USART_Parity = USART_Parity_No; //奇偶失能,无校验1 _' Y) o" C- T: d
- USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;// 硬件流控制失能8 E8 V: i8 L- ~/ w+ {9 T! `! y3 y
- USART_InitStructure.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;//发送、接收使能
& z% `1 [7 R, o) o L -
# P1 g& G/ Q* D1 t - USART_Init(USART1, &USART_InitStructure);//初始化串口1, v6 f. B! A5 T$ P+ m7 Z) h
- USART_Cmd(USART1, ENABLE); //使能串口1% M; P! u- s* ~
- - A1 p2 I( S( j% A
- }
( c) h H' l" E
; _# D) \# J5 B+ y% |0 f) `& S2 U$ R$ e2 B [
发送单个数据! c _, A* H4 I8 g: ~4 E) k: W; q$ A
- void Usart1_sentbyte(char data)
2 O3 |9 t$ J& | - {
; d" Y4 Q" ^8 S: j: w( B/ s - while(!(USART_GetFlagStatus(USART1, USART_FLAG_TXE)==SET));
! ~( e3 } ?: v c5 a- N& I { - USART_SendData(USART1,data);
1 J; n/ [0 k+ Y' k - - u, T5 P; B3 H9 k
- }
9 C( `# k' u7 a& Q$ `: G3 v
- N( t. I$ u1 s: w9 E1 E3 H" @( N3 F
+ x' N8 N; ^: s* b$ d发送字符串' K- Z! E; n7 N" E; W! c! Q4 V
- void Usart1_sentstring(char *data)# y) G, T" z8 {! m# i
- {
8 Z; y) O+ g' C+ v+ {- i - while(*data)
* {3 t0 \9 y' c7 {$ m - Usart1_sentbyte(*data++);
2 l2 Z7 u. N) e) }) z. @ q" } - % B' e7 J( `+ `4 r0 Y
- }
& g: c$ B# D' L' \8 Z% R9 z+ H0 x8 u
) b% z( `" L2 g( c6 h2 C, }, ]接收字符
6 y- \ W. ~' i8 ~4 W- char Usart1_Receivebyte(void)6 M2 P% f* X2 d9 V( y
- {+ |, n7 p6 V9 v- w: l
- while(!(USART_GetFlagStatus(USART1, USART_FLAG_RXNE)==SET));. H1 \. N7 ~ Z: I
- return USART_ReceiveData(USART1);
7 Z& g) Q. m; B) W3 u - }
, L9 | i0 e9 g8 a. [
* r9 x& \& Q6 E6 }3 L/ q: d/ z
. F x8 H# W& K# r" m0 R6 |————————————————: U1 P5 d- ]- ^. T, b- n
版权声明:纸箱里的猫咪8 F: C& x* d# r; j4 J! Y3 D
如有侵权请联系删除9 K5 U/ n, p8 r1 _
+ R4 ?1 _ z/ C Q6 V0 y
# [) F% ^- J" O3 l. X0 G6 ^5 l! H) g6 K: k
|





 微信公众号
 手机版