这几天在写一个程序,顺带完成了STM32F1版本的计时器程序,用的是正点原子的F1精英版开发板。1 ]7 i" m7 Q/ Y- J$ j9 K. q
实现的功能是:当按下KEY1按键时,程序开始计时,当再次按下KEY1按键时,程序停止计时。并且显示当前的时间计数(总共计时了多少秒)。, r7 Q$ |9 [' F" ?
这个程序比较简单,这里提供的是一个简单的模型,有需要的话可以后期在此基础上进行进一步的开发。整个程序主体的思想如下:使用STM32的定时器3不断地进行时间计数,即从1s开始一直计时到60s,之后清零秒计时,在分钟计数里面加一,完成分钟计时,如此循环,设置系统标准时间。- X |: i1 a y" B
之后按键KEY1按下时,给按键按下时刻以一个系统时间,设置为系统开始时间。当按键KEY1再次按下时,设置一个系统结束时间,再将这两个时间相减就可以得到总计数时间了。按键KEY0则负责将计时清零。7 x; J' R" n( s) o: }# J% y; r
具体代码如下:4 ]6 ~% P7 n8 O' h- m. p& r
main.c. Y. z. E' r9 \7 ?# j Z0 F
- #include "delay.h"
# o! a2 Q( h* W, c% N - #include "key.h"
: Q$ G' F8 Q3 I1 Q4 k - #include "sys.h"3 O$ R6 V; B: J4 r# U% ?
- #include "lcd.h"% L5 ?& S' `. g$ E! x: n5 m' n
- #include "timer.h" 8 N( Z& P$ [4 v! z! _1 P1 d @
- #include "string.h"
% W' w' P5 ^! m% D8 K# N - /************************************************
$ f% q+ d4 N& K; t - 蓝牙通讯主程序" ?+ C( A" m1 z( h x4 d% r
- 作者:亦舒斋6 Y3 n; }" x9 W% b# x8 C$ s
- ************************************************/
7 O q9 w! B4 f8 T4 s/ Y) p R \7 U - extern u8 time;//计数秒# m0 C% R8 X" ^. q( D g$ }- J
- extern u8 minute;//计数分钟
0 w* f; r, Y' V - int main(void)
- ?6 ?3 C! ~* P0 _6 j - {
5 A7 ~) ^' C; x/ x3 s9 U: L! O. m - u8 key;//定义按键的状态 * D. Y" H; \5 }0 _0 G7 J K
- u8 time1=0; //计数开始秒4 d5 p- j9 ~. H5 g
- u8 minute1=0;//计数开始分钟
* h( f/ ?" T }0 B9 `0 P6 {! x - u8 minute2=0;//计数结束分钟
, I; ?7 B/ z5 @: p9 f7 }2 h6 @, F! U2 a - u16 time2=0;//计数结束秒* \9 Z8 L+ I; u" k3 Z
- u8 press=0;//判断开始计数或者是停止计数 % w$ y' u0 v2 {
- u32 count1;//计数开始值8 t) a+ J$ J; H2 c" w
- u32 count2;//计数结束值
3 W7 M; B/ W6 m5 q' i s% j - delay_init(); //延时函数初始化 + O9 l' b$ e5 X# s! P5 M( p
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2); //设置NVIC中断分组2:2位抢占优先级,2位响应优先级
' A y& N+ f; w. S/ s - uart_init(115200); //串口初始化为115200- ~0 C5 |9 v+ l o+ L* Y
- LCD_Init(); //LCD端口初始化
8 f2 T* V7 f8 d1 q$ r - KEY_Init(); //初始化按键
- v Q6 f8 S; [ - TIM3_Int_Init(9999,7199); //72000000/(9999+1)(7199+1)=1Hz----1s
) v( p' h0 L$ M$ f5 L* K8 S& d - LCD_showzys(); //显示时间脉冲和接收值
/ Y% G: P/ T% V, B - while(1) , c) D% S6 y' p) L
- { 9 j( a6 R0 @2 c) S! ], {
- key=KEY_Scan(0);//开始按键扫描5 L% r/ o0 Y$ Y4 i$ h- ]
- if(key==KEY1_PRES) //开始计时
, }7 X5 v8 G* E& _; t% D `/ W - {$ o( o# D; x# Y$ ?- x0 e1 B
- if(press==0)//当开始按下时
0 W0 \3 ?6 l$ z% D9 r& J - {
$ \1 x6 O" }; u# H" x4 P - time1=time;//初始秒
3 i3 o8 S! `; V - minute1=minute;//初始分钟
Q% f7 p4 b5 j2 Y. V - press=1;//按键状态取反+ q1 a W7 R u S0 g: F4 ^
- LCD_ShowString(30,120,200,16,16,"START:"); //显示接收到的字符
9 O7 e* Q, l5 v - LCD_ShowxNum(156,120,time1,3,16,0);//显示时间
; S f+ l- S0 P( X3 \ - }3 ?1 e) E1 I/ P0 l6 [5 c: r7 s2 F
- else //当想要结束计时7 [/ n+ e r8 f. K/ ]8 F6 }0 |4 \
- {
" V& a0 z i" C$ j$ H7 f& r - minute2=minute;//结束时分钟
" T, U0 a- R3 ]) c, c. D3 }" G - press=0;//状态再次取反
- e' Y8 a4 E4 }) }: e - time2=time+60-time1+(minute2-minute1-1)*60;//计算总共计数时间" B$ l0 ]# r9 ~1 Y
- count2=TIM5CH1_CAPTURE_COUNT-count1; //计算总共计数脉冲
! n) t! U5 F) Q% Q8 N& x - LCD_ShowString(30,140,200,16,16,"END:"); //显示计数时间1 L4 Q% Q' e \. ?& W4 ~
- LCD_ShowxNum(156,140,time2,3,16,0);//显示时间
. f5 T" ]) E# ]1 }$ ~1 O - } ; c+ t; l$ W( _" V) `: N
- } k4 @7 y0 |) ~' Q- `
- else if(key==KEY0_PRES)//按下KEY0清除显示$ [' F; Y7 q' O1 K
- {7 ?, S( W$ B, O' M: g
- LCD_Fill(30,100,240,180,WHITE); //清除显示
; O/ t' T* K( E - }
) w% N8 T, D8 K1 R - TIM_SetCompare2(TIM3,2500); 8 f3 B4 Q; @! N( H
- LCD_showtime(); //显示时间
- K' X. j& x* o; W$ e+ L3 w& U. j2 A - }
+ T j w9 N( V. F
8 t& ]) c) E' G* ^% I a% n3 B" z. F$ h+ g2 \5 E/ W
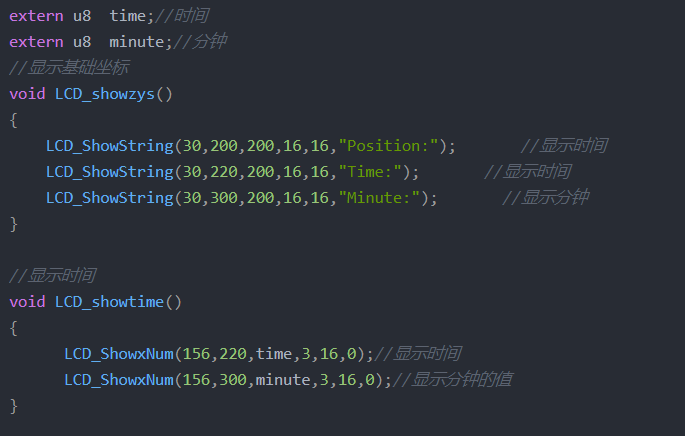
- extern u8 time;//时间; n; T" z" ?$ f5 x; t. B. B5 j
- extern u8 minute;//分钟1 _& u8 U Z" H: Q* o) G
- //显示基础坐标
+ K2 j9 o% S3 j$ l3 l. H3 M2 ?# S - void LCD_showzys(), J6 e7 t. b8 K: L
- { 1 Z0 h1 d; @, V8 Q' g& O8 t9 p
- LCD_ShowString(30,200,200,16,16,"Position:"); //显示时间 $ l) c8 A# w/ c: Y% w: K& ]- l
- LCD_ShowString(30,220,200,16,16,"Time:"); //显示时间
% | _% Y# w, h" S6 \3 j$ x/ J: P( r - LCD_ShowString(30,300,200,16,16,"Minute:"); //显示分钟
7 h% b% _6 f8 H" Z$ F6 E - } - M& A. i0 Q; m5 i6 y+ w
3 |$ b4 T9 g0 i! Y0 q- //显示时间
9 o9 k# A2 y! D/ m4 a$ B& X - void LCD_showtime()
" y) s5 F+ z& F - {
9 J! `4 ]9 H: K: Y, d - LCD_ShowxNum(156,220,time,3,16,0);//显示时间
8 {' E# O: A' f% ^# H+ c) g7 { - LCD_ShowxNum(156,300,minute,3,16,0);//显示分钟的值 ) w; D9 }: R. u* x O) }0 [; C
- }
2 o" p( V" n7 a
! D8 _2 k+ P* i9 o
- ( e0 E; V4 x" [. ~: k3 g
- void LCD_showtime(void); //显示时间信息9 z. N3 T1 F# ~8 `' P& I
- void LCD_showzys(void); //显示时间信息" t1 f0 M& Z6 k6 \
5 `7 q! w1 P% n3 n1 P$ Gtimer.c中:需要的是定时器3( S8 e/ l/ @% P. C* g% v3 D9 v2 a
- #include "timer.h"
( S% k8 X# s8 }: E( } - #include "led.h"( k) ]5 j" `1 {, P) F& e
- #include "stdlib.h"
$ D) F# y% w6 S: _' T - #include "math.h"
5 j6 F1 w" p9 b8 V/ w& j* B - #include "lcd.h"# w- w" H6 j8 r6 ~7 v" I1 x
- #include "sys.h"
) E7 _6 Y) e- A! ~/ Z - #include "delay.h"
- \' A8 g9 B) \. @4 d8 p9 l - #include "usart.h"
0 z# K1 F9 A3 h0 g& r( D7 w4 t' W - #include "string.h" ( x- o( D4 h) {& w
- #include "key.h"
8 u6 B/ @& \" h/ K - void TIM3_Int_Init(u16 arr,u16 psc)//定时器3初始化
6 q7 `* I: B/ q5 N - {
( M- N# z0 N2 e& t - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
; c/ y7 ~8 i% P - NVIC_InitTypeDef NVIC_InitStructure;
9 |6 M2 K) u6 |! | -
' ~$ h' H- s2 M - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE); //时钟使能
* d3 G$ G9 S4 B9 E2 M: _ -
* v; \5 K7 `6 s9 z! R$ U/ ~- k - TIM_TimeBaseStructure.TIM_Period = arr; //设置在下一个更新事件装入活动的自动重装载寄存器周期的值 计数到5000为500ms
# a( L3 L9 {6 g6 h- h) i( e - TIM_TimeBaseStructure.TIM_Prescaler =psc; //设置用来作为TIMx时钟频率除数的预分频值 10Khz的计数频率 5 v/ y* a& d4 U5 U" l8 \$ g2 ^* U
- TIM_TimeBaseStructure.TIM_ClockDivision = 0; //设置时钟分割:TDTS = Tck_tim
" J! b; d, @* r5 ? - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式
# [. k& ~9 k6 s' W4 o+ Z/ L* x- v - TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); //根据TIM_TimeBaseInitStruct中指定的参数初始化TIMx的时间基数单位* \$ y" R3 K) P, y6 R* j# ^
-
4 E: H- [4 \" I, H' z0 t3 W M) x - TIM_ITConfig( //使能或者失能指定的TIM中断! N2 Q+ Y4 I# E
- TIM3, //TIM2! v) H2 y2 A8 k0 _6 m
- TIM_IT_Update | //TIM 中断源
! ?7 D: |- A2 J7 `+ h - TIM_IT_Trigger, //TIM 触发中断源
% U/ x8 H' o$ M( j: _5 @ - ENABLE //使能
* I$ c! G: v7 o9 c' ] - );
V& V) H# t& H1 B4 v! ?2 N8 \ - NVIC_InitStructure.NVIC_IRQChannel = TIM3_IRQn; //TIM3中断
& q Z3 o, d3 w) P* C: ` - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0; //先占优先级0级
5 k( a& f- C$ a4 T" K - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 3; //从优先级3级4 @' |7 r5 @4 l# T% R, l
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道被使能* |; P& K6 g3 s
- NVIC_Init(&NVIC_InitStructure); //根据NVIC_InitStruct中指定的参数初始化外设NVIC寄存器
4 b" P/ a( @3 J - TIM_Cmd(TIM3, ENABLE); //使能TIM3外设 2 w, a4 Q: z, r7 _) |
- }
# L( ]& t- W9 `/ J+ d - u8 time=0;//时间
& R$ i/ a. U: e8 F* J - u8 minute=0;//分钟计数
3 ~6 J9 D2 `0 O - //定时器3中断服务程序 n& j' h& e% b$ e6 E
- void TIM3_IRQHandler(void) //TIM3中断
2 t4 U/ i- K0 ]! V - {
8 G2 C: S: ], D# T+ T - if (TIM_GetITStatus(TIM3, TIM_IT_Update) != RESET) //检查TIM3更新中断发生与否
* q5 t# n/ R3 O2 i; r - {) n! z6 o: O5 C$ X! L/ T
-
2 \' k; g# w: C7 T+ m - if(time++==60)//当计数满60秒时
" m S* F6 z. I% W5 ^$ V2 Q - {5 g- w5 i$ h, a) g/ c% Y5 E8 {
- time=0; //将时间清零 ! s. h5 r* Q4 a2 t7 r0 e
- minute++;
1 B" y8 p! O4 \& S( H+ R - }
: J/ C: e6 M- e3 O - }
. X& M0 h& J8 N2 d - TIM_ClearITPendingBit(TIM3, TIM_IT_Update ); //清除TIMx的中断待处理位:TIM 中断源
" B! Z: Z9 l! v+ V2 x2 Z - }( g! h& Z" X M+ \: m4 `$ l
-
: l, q2 [5 D# B2 M' i, w
O7 m b: D7 E4 m5 Q' x# u' _————————————————1 [ M2 P, s) A6 H& E
版权声明:亦舒斋* B" M/ ?- Z( S' G6 q) a+ o
如有侵权请联系删除
f9 y0 P( {0 n! z. H/ i7 D1 g
4 A ]7 O' m" r3 H7 i; |% ~
# u9 t2 P U- p& o$ |. ^: @ |





 微信公众号
 手机版



可以可以