|
前言 本文是个人笔记,文章只讲基本流程, 最后所有的资料原理图和程序都会上传至资源。 ! ^5 m. C6 a- C1 J
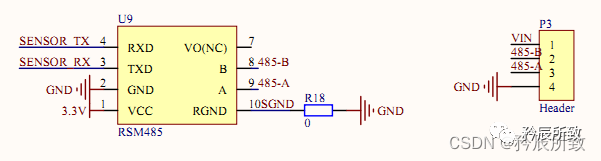
一、硬件部分单品传感器的硬件部分还是很简单的: 1、STM32L051 和 STM32F103 是 Pin to Pin 的; 2、测温传感器使用的是I2C接口,使用了软件I2C,因为 D6T 是5V供电,所以使用了电平转换电路; 3、整个传感器项目需求是 485 通讯的,因为实际环境要求,所以采用了周立功的 485 模块; 5 k. W# b, L# l1 E
1.1 STM32部分老样子,最小系统都是一样的:
/ n1 H; {! l# w& a( @2 l

4 a c) @- ]8 X7 B" ~, p- ~
1.2 传感器部分
! n7 }9 w: B3 p8 m9 a4 q/ V3 P& u" m/ z
6 z4 a8 B, O7 b& h! o
9 d9 E$ f. b' z5 m' G$ `- F' ~
5 d' H; j# h; A. c0 i在这里插入图片描述/ |" b. ~' d& h7 v/ u
6 N! T( B% I7 J X A/ t3 N' R1.3 485通讯部分$ n8 ^# U0 H5 @, P2 r
+ C* h q6 N! j3 J8 \% U4 Y3 U
( v: C1 n( E) W8 K) j! }! }
3 u% ~4 n2 l) I! m
- n9 \+ D6 T A- P G
" y- B. m2 x# c# Y0 R f9 P3 y& {, I, q) k- {
, W& ^3 I- C6 u/ O! J, m6 Y
( h) ^: ?$ j5 l9 f) w1 Y1.4 电源部分
7 `! ]3 x: Q- z! I. U

3 E& M1 {8 S$ L1 I. t
0 u3 u4 a$ V8 I" w& }3 D' b R二、☆软件部分☆硬件部分是简单的,本项目的核心就在于软件的实现,有2个部分是核心: 1、I2C 通讯驱动; 2、485 通讯驱动;
) H# s: ` y. N$ W2 ^. t; _
2.1 传感器 I2C 通讯部分这里上一下上层调用的函数,具体的驱动细节见下文说明: - void D6T_Measure()
2 m3 u% o" w! e - {; X2 T `: |6 D# }" h0 l, L7 m
- u8 D6Tbuff[20];
! |/ l8 B5 M. b4 k" x - u8 D6T_Data=0;
2 _% j2 h; \ Y; | - // u16 tPEC;
9 z3 ]: p: _. g; Z - , u: c9 n) \ C6 U: }7 G8 \
- i2c_start();
5 ~+ u. @' u+ e0 b - i2c_send_byte(0X14); //地址,和读写指令- t: V* H' Z$ p n( t% v
- i2c_wait_ack();
; x9 K, B( w% B - delay_us(150); //这里必须加7 ^8 u7 |* S$ W0 w) Y# k
- % u" Z/ w* J" O4 L1 H9 Z5 y' h
- i2c_send_byte(0X4C);* @0 j4 I: Q$ w* @
- i2c_wait_ack(); % Y$ g0 z; f z, }
/ ?+ d) n6 G; d1 j- delay_us(150);
/ R3 x$ T# _. v4 G9 }, b. U6 Z+ |# G - $ r }, q. j. s0 a% a# M; w) s
- i2c_start();$ j6 a- A0 {+ b# [4 @. @
- i2c_send_byte(0X15); //地址,读指令& T1 _2 ^" C. {
- i2c_wait_ack();
! t& r% s( ?) y5 ~1 i8 ^ - delay_us(120);
; r: D8 U( l# l1 z - 5 `8 v A/ a, Y/ Q8 u8 c/ T, e
- // D6T44L_ReadLenByte(5); //D6T-1A-02 只有5个数值
5 c0 l) E7 Y a& d8 O3 o- G) N. ` - u8 t;
4 I1 K, Y, y/ w. j) ` - D6T_Data=0;# k. T8 Y0 A3 [7 c+ f
- for(t=0;t<(5-1);t++). s4 E1 o& _! B9 }2 x8 ~
- {
* a" S( z N% I - D6Tbuff[D6T_Data++] = i2c_read_byte(1);$ h+ B% O' F8 N! n% r! P$ i' X
- delay_us(120);
! F) G5 _6 y; k - }
+ n& B2 r: J2 G4 C% l - D6Tbuff[D6T_Data] = i2c_read_byte(0);
! G& ?, L# \# a+ R, ]8 I- d* R- S - delay_us(120);5 h2 l% r' W8 I1 `6 D2 H! x6 B
- i2c_stop();% S" j- p! K; Y: C
- 4 g. G: _4 w) m1 |
- // tPTAT = 256 * D6Tbuff[1] + D6Tbuff[0];
% {5 M# w' z j$ S' P9 G' }6 ~ - tP = 256 * D6Tbuff[3] + D6Tbuff[2];1 H4 a0 ~- c7 o
- } L. z! K2 |+ i- l# S/ p
- X n5 V( z5 n% E: |
+ ]+ H4 r: I- i# R/ \: |, _- unsigned char calc_crc(unsigned char data)
9 Q' `* t% n* y5 J# `1 o" q) e6 d - { ! s0 t) N+ t- c. Y+ A- y9 m
- int index; ; z& d+ e& b6 F$ ~ D% k( J
- unsigned char temp;
& u1 M# d; [( R/ o6 { - 5 O3 a8 j) Z# e) E. j* j, b
- for(index=0;index<8;index++){
$ C; W) _7 ]+ y- x - temp = data;
% O% v3 y7 r. i% d( {5 j% N2 ~/ [ - data <<= 1; / k Q3 s* @9 D. v
- if(temp & 0x80) data ^= 0x07;
( w/ ]. D8 R5 y; }2 J F - } ( x, W. [2 F* s" N3 E9 v
- return data;
' Z7 m1 Q. Z6 T& N$ | - }
5 e6 i, r- |$ J/ t1 x! a; p# r2 L* a& p: X( s
2.2 485 通讯部分本传感器是作为 485 从机设备,所以需要写一下 ModbusRTU 协议驱动,这里就不墨迹,直接源码奉上: - #include "Modbus_rtu.h"# u$ N% y# n; y1 E
- #include "stdio.h"4 l( \' i0 E5 ~& D, `1 s
- ( F5 a8 M9 L9 a N1 W6 Y9 U
- void Modbus_check(), H% I9 @" U6 ^! w( Z
- {. \; A# h# d. P( {# h t. c
- u16 crc;* H" p. |6 a5 I) V) P
- u16 receivecrc1;( u% i$ A1 u! Y2 D- m* n' V' S
- u16 receivecrc2;$ ]1 N6 ~) v8 Y }
- u8 sendbuff[5];
( Y7 Y/ @& d# U: e1 K - /*
2 A3 S. R1 \5 h1 |1 S( z0 x - 收到了8个数据:01 03 00 10 00 01 D5 CA1 A3 R4 k: y0 L1 T1 L
- USART2_Data = 8;
1 w* h$ q/ e: p( V$ D% r% P5 D/ o7 { - USART2_BUF[0] ~ USART2_BUF[7] ;
- [8 l" C/ B& o( p9 \, \( m/ a - 要做校验的数为6个,所以是 USART2_Data - 2;+ s2 W3 z2 ?7 z2 D/ F: h% N
- 校验需要计算的是 USART2_BUF[6], USART2_BUF[7]
# ]( g0 m$ F _6 _" z - USART2_BUF[USART2_Data - 2] 和 USART2_BUF[USART2_Data - 1]; a6 M5 f5 h) \7 {* o
- */
5 o2 \' \5 E, U4 _+ d - crc = Checksum_CRC16(USART2_BUF,USART2_Data - 2);
2 s' Y1 ^, M) f& \' b$ O! L5 ] - // printf("crc is :0x%x\r\n",crc);# H- M( d/ t" X {6 y
- /*No matter the high bits before or the low bits before*/. y+ @0 }, n: Z& @' J) A' D
- receivecrc1 = (USART2_BUF[USART2_Data - 2]<<8) + USART2_BUF[USART2_Data - 1];
9 _5 X8 L. Y/ O+ e) k) T7 ]* v - receivecrc2 = (USART2_BUF[USART2_Data - 1]<<8) + USART2_BUF[USART2_Data - 2];
7 w: v7 |4 F* x; f- Q, V& }- G - // if((lrc == receivelrc2)||(lrc == receivelrc1)){
& z) q( x7 L! [0 q, b9 l h - // if(USART2_BUF[0] == mymodbus_add){# l/ {4 p4 ^/ J# H: y
- //这里说明一下,先判断地址,然后返回错误,如果先判断校验,如果出错了,那么总线上所有都同时返回就有问题了
/ E) G; O# n" Q) c$ I! J# r" h+ z1 h - if(USART2_BUF[0] == mymodbus_add){
8 O. ?3 m; o! `: X - if((crc == receivecrc2)||(crc == receivecrc1)){
1 |1 M! V: B- R R% Z a6 f& C1 X- a0 G - switch (USART2_BUF[1]){. T/ B# p+ r* z2 u5 w8 {4 j+ n
- case 3:' j: |6 p. r6 @- h! a4 a& ^) }: e
- Modbus_03_ack();/ [) W2 n* G; h* h f' T
- break;
- S2 {5 y& `+ Q9 a. n* G3 P" G f, [ - case 6:
& G: @- p/ [+ ?. X4 f/ J - Modbus_06_ack();' E# l5 G' p( {7 t$ u
- break;
, Z1 N! Q1 u( ^( ~& e8 {$ q h - default:# w: ?5 B) u; v
- // printf("An unsupported command!\r\n");//for test
% e5 e2 f+ C, A% @' e9 a5 N - sendbuff[0] = mymodbus_add;
& `! e& B$ i4 q F( Q0 ~ - sendbuff[1] = 0x80 | USART2_BUF[1];: U$ c+ e% y: U# w# g: n
- sendbuff[2] = 2;
G- O* i$ C6 `: P. E/ q7 _ - crc = Checksum_CRC16(sendbuff,3);# M) \9 D* ^: j# H5 j7 @2 D
- sendbuff[3] = (u8)(crc >> 8);
$ m% C: H" Z% i$ U - sendbuff[4] = (u8)crc;* r" O9 |$ y9 S7 `
- Uart2_sendBuffer(sendbuff,5);
4 h+ N6 f2 q) [6 o - break;! q$ F# T8 A. y- y* M* D" Q
- }! v) N+ t5 S: \6 D
- }
% G S5 \5 v2 A& k/ x" ~ - else{ //校验错误,返回异常9 y; D) v/ e7 \9 l1 y
- sendbuff[0] = mymodbus_add;4 C! S! h% F2 r/ O$ o; b; [
- sendbuff[1] = 0x80 | USART2_BUF[1];) G. P! Z" x) U! a1 j7 u4 K
- sendbuff[2] = 0;, Q7 e0 V3 q6 y% ]7 F3 w+ S$ g3 U X
- crc = Checksum_CRC16(sendbuff,3);
+ I. O& }( y: U, A! k ^1 Y - sendbuff[3] = (u8)(crc >> 8);8 {* D, B2 [( q9 g
- sendbuff[4] = (u8)crc;( G+ ^% ^( Z0 ~% }
- Uart2_sendBuffer(sendbuff,5);8 m: `* H5 T* F
- }+ d; [$ N; R2 I, U. f' P
- }
! l8 p, X$ ~" p$ }% ]" D - }7 B( M" `4 k& n( I
$ T7 k- G8 ], S# @4 R- void Modbus_03_ack(){. h4 `7 B% A4 H( s" B
- u16 Register_add; // 2,3
/ t& Y7 f; H Y- \) w' X; _% _! q - u16 Register_len; // 4,5! o4 s$ |" U; \. G* P' }
- u16 crc;6 v" A- }' F1 F* L* z
- u8 i;4 o* a" ?/ V- H
- u8 j;+ B* _- }% W" @# a
6 |7 e8 u2 c% E7 u8 U# X9 r- Register_add = (USART2_BUF[2]<<8) + USART2_BUF[3]; //get add;
% G; L/ _; @% s( H+ t" }) K - Register_len = (USART2_BUF[4]<<8) + USART2_BUF[5]; //get len;
9 l0 Z9 z1 _6 s+ T8 @- t
# a/ n- V3 O+ w Z- u8 sendbuff[Register_len*2 + 5];, M9 R% o4 c R
- /*0 Z x) J! Y+ m9 X2 q8 q
- 如果读取的地址写错了,或者读取长度超过规定的长度
- H# j- W4 F- {: G3 m" R - 返回错误+ W2 l0 L# f# i/ l# h1 Y( V+ y7 Y
- */' I# ^) Y& n$ z' O6 M4 {
- if(( 0x0010 <= Register_add)&&( Register_add <= 0x0014 )&&(Register_len < 6)){
F& U" x9 ?: [; H, H$ e - i = 0;* U, R3 b7 u) p
- sendbuff[i++] = mymodbus_add;( u+ w$ E" I3 H. b1 d' O
- sendbuff[i++] = 0x03;
8 F, N% {+ z7 G2 M - sendbuff[i++] = Register_len<<1;
$ F; n8 y) l; b' ~" [. [5 t - switch(Register_add){. H% y* y' O/ v' A2 a
- case 0x0010:! n6 @0 k3 L% x u' y
- for(j=0;j<Register_len;j++){. d/ o7 W( K, }8 h
- sendbuff[i++]= (u8)(Register_value[0+j]>>8); //发送读取数据字节数的高位 : g; R; e& E' E# q* F4 e$ V: v- T
- sendbuff[i++]= (u8)Register_value[0+j]; //发送读取数据字节数的低位
* ~0 k: w/ u! X4 m# m% _: p - }
U; ~3 _, c: y- `5 @; L, l! K5 u - break;
% }! v: j8 x! k' L+ M& H - case 0x0011:" A; u: }6 B0 b4 @( {& c
- for(j=0;j<Register_len;j++){
2 W6 t& e/ ]7 U# t - sendbuff[i++]= (u8)(Register_value[1+j]>>8);
2 t0 R% }# B4 w% f; M5 f - sendbuff[i++]= (u8)Register_value[1+j];
, @& O5 H6 I/ e, j - }. |% U3 ?" b$ r$ q
- break;
; i" m2 ~ a M: }" ?/ g7 n# E/ ~ - case 0x0012:
- ] H* Z! Q. B- N - for(j=0;j<Register_len;j++){
& E9 }6 Z( s2 p( [; U b - sendbuff[i++]= (u8)(Register_value[2+j]>>8);
1 H1 M5 F0 u! M/ K0 Y" t8 S - sendbuff[i++]= (u8)Register_value[2+j];
/ Q6 }3 ^' n, K5 T2 Y, f7 | - }
6 D3 A5 ?' ~) T - break;: U7 q9 k1 C4 M& _
- case 0x0013:' y/ ~ m, m/ \; V
- for(j=0;j<Register_len;j++){
* _) R1 u8 |. D - sendbuff[i++]= (u8)(Register_value[3+j]>>8); ) o4 e: e& F' d
- sendbuff[i++]= (u8)Register_value[3+j];
3 ^8 w& @5 l- B m4 i - }
* j$ B1 q" \! ?# S - break; , _7 q5 A5 c- I4 U; h
- case 0x0014:- D3 Y& K4 e( T/ w
- for(j=0;j<Register_len;j++){
* T5 r! b1 P- r - sendbuff[i++]= (u8)(Register_value[4+j]>>8);
: [9 x! d7 \ r5 z5 S5 P- W - sendbuff[i++]= (u8)Register_value[4+j]; 5 U, c- [/ { Z e# [
- }* j3 u9 A5 S% i! `
- break;
0 |/ W1 M/ W4 L4 [7 m - default:break;
* ^3 y, O6 A) ~3 Z+ S# _ - }
, k; C7 z' C. ]. B5 o" T7 o6 C - crc = Checksum_CRC16(sendbuff,i);+ c1 H8 t: n$ u4 i* e5 c' i
- sendbuff[i++] = (u8)(crc >> 8);
! `7 J- j! P3 V- U3 v - sendbuff[i++] = (u8)crc;
Y. A1 }9 p, q: E9 `9 ^. Y - Uart2_sendBuffer(sendbuff,i);
8 v$ l- h1 J* Q7 s: T( ^$ A; q - }% h$ Z( _: Y: B/ h* m
- else{//地址不在规定返回或者长度太长,返回错误
! t6 K) f1 P' W6 B e3 | - sendbuff[0] = mymodbus_add;
% n/ M9 j+ h5 S; c - sendbuff[1] = 0x80 | USART2_BUF[1];4 e0 {( f9 M- Z5 w
- sendbuff[2] = 1;
2 E( V6 `' y0 h9 A* ^ - crc = Checksum_CRC16(sendbuff,3);
+ J/ w7 E% E& }7 x - sendbuff[3] = (u8)(crc >> 8);' _: ?, F( [7 E3 h6 `! N$ g
- sendbuff[4] = (u8)crc;
8 M3 W& @9 c7 u7 {7 G) {+ N - Uart2_sendBuffer(sendbuff,5);% d2 v3 H6 }+ R( @
- }
Q+ c! G" L, v8 \! Z0 | - }9 e5 L# {9 H u |( M
& t S8 v: F4 g% s* S0 @- void Modbus_06_ack(){
- ~9 E) j# y+ j4 P) S - u16 Register_add; // 5 Q! T! Y7 K- k3 I4 ^3 ^; z) f8 R
- u16 val; //
- A7 Q6 v5 s# R( t - u16 crc;
2 x6 G- s+ t, l7 e1 V - u8 i;' a7 w$ U0 P$ |$ k. g+ c- |; Y, o
- u8 sendbuff[8] = {0};% M, `! f% l+ h" j5 }
- if(USART2_Data < 9){ . S9 ^9 V$ I; ]& P: x; `
- Register_add = (USART2_BUF[2]<<8) + USART2_BUF[3]; //get add;4 e( z6 M/ r4 q, G% W, C5 Q! d, z
- val = (USART2_BUF[4]<<8) + USART2_BUF[5]; //# [; v( j: ^ |; n2 k( q( ^
- ; m; \7 O9 w( k% D8 ^
- if((val > 0)&&(val < 248)){
) D# H) d! q2 m; B3 [3 [ - if(Register_add == 0x0013){
# p3 m8 w& j$ X" U/ p" u - mymodbus_add = val;
6 ~: k2 [9 O A6 ` - Register_value[3] = mymodbus_add;
- e# A2 T+ D# D6 e$ `* c$ A - MY_DATAEEPROM_Program(FLASH_TYPEPROGRAMDATA_BYTE,Modbus_ID_ADDR,mymodbus_add);
1 N3 A+ s4 `. H/ x - i = 0;& ^. ?8 Z q" C+ q' t
- sendbuff[i++] = mymodbus_add;
l' s8 a" q( U5 M J+ ^ - sendbuff[i++] = 0x06;
& X' E: {% v7 q9 \ t4 R4 W - sendbuff[i++] = (u8)(Register_add>>8);
) B$ G( K- z% i. ~# H) U" m( @ - sendbuff[i++] = (u8)Register_add;
8 k% |& n3 S% C5 \ - sendbuff[i++] = (u8)(val>>8);
) ~- |" v- _/ X; m8 s7 m - sendbuff[i++] = (u8)val;
9 f% Q' q2 x9 s - crc = Checksum_CRC16(sendbuff,i);
+ m9 i8 s# z" {+ _' p" I& F - sendbuff[i++] = (u8)(crc >> 8); l: ^& C0 u* G$ N3 |- R
- sendbuff[i++] = (u8)crc;
6 i2 V5 y: Z6 ] u4 n. {) _ - Uart2_sendBuffer(sendbuff,i);
- r3 L" X' Q; {& g0 E5 o0 j - }- ?$ q7 }1 a9 P9 Q; m# } T1 ^
- else{//写地址不在规定范围( H& [% |4 C2 |' M4 x
- sendbuff[0] = mymodbus_add;* S. I" [" A9 ]& [. `& t
- sendbuff[1] = 0x80 | USART2_BUF[1];" q* U( }" k* R' q$ K; |
- sendbuff[2] = 3;
2 l/ y7 ]- K( k! w4 u1 r; a - crc = Checksum_CRC16(sendbuff,3);
0 G: H j0 j% L0 [+ L7 r- U - sendbuff[3] = (u8)(crc >> 8);
" C, t# R: ] U! H7 v8 G - sendbuff[4] = (u8)crc;
9 A% I6 f7 s( V- \ - Uart2_sendBuffer(sendbuff,5);
$ W, ]; |9 Z# v+ E4 J - }: u3 \, o# @( \5 C5 G
- }else{//写地址不在规定范围* `& ~; Q( D; `+ z! e" B6 |
- sendbuff[0] = mymodbus_add;
; l' x1 B; _4 u$ M - sendbuff[1] = 0x80 | USART2_BUF[1];6 Y" S! S* x4 S9 b) a
- sendbuff[2] = 4;
: C& J B6 ]8 z0 p' J x3 u - crc = Checksum_CRC16(sendbuff,3);
5 v) b* q$ a# F: v1 |# O5 I: X - sendbuff[3] = (u8)(crc >> 8);
* S- K" j" x$ E2 }, Y J, n - sendbuff[4] = (u8)crc;6 i' O) @/ g8 L! F
- Uart2_sendBuffer(sendbuff,5);0 L+ x2 q% H( ]: z2 g& ?' Q
- }* V$ f6 Y" R* W! M
- }4 p- Q2 {9 ^" f, p) i, W9 g( k
- else{//写地址不在规定范围
! h6 z& s) {- m7 E# M! G- C - sendbuff[0] = mymodbus_add;
* H# y: Y) R; K/ T - sendbuff[1] = 0x80 | USART2_BUF[1];
/ j; Z6 q M% S6 d% } - sendbuff[2] = 1;: L# E( u: f) u @
- crc = Checksum_CRC16(sendbuff,3);/ A$ ?9 S9 ?% r. [
- sendbuff[3] = (u8)(crc >> 8);) W1 E" M& _" f
- sendbuff[4] = (u8)crc;
5 `8 E4 n' c: ~( g" r; K8 h - Uart2_sendBuffer(sendbuff,5);! [7 V$ O- C+ _7 F" @2 { V
- } ; `% E( G/ A4 M$ ]6 C
- }
2 k% o% u# J* Q( n
2.3 其他代码说明此项目的核心就是上面2个的驱动,其他部分,STM32和一些基本的按键驱动,LED等操作都和以往项目基本一样。 实际上当初我在 FreeRTOS 记录 实例的时候就是使用的这个项目作为说明的,所以从 0 开始的设计思路 当然额外说一句,这种 单品传感器 的简单的项目一般来说用不用 RTOS 实际使用上区别不大。
/ g% |8 |2 P+ \0 d8 [# @: k* R% I9 \如有侵权请联系删除 转载自: [color=var(--weui-FG-2)]矜辰所致. G0 g& V) j, o4 ^0 T
' k9 s5 u+ ~, k i3 \; K7 W% Z ~' F4 m
% i0 b! i" k- k4 C7 {4 `
& M' \* X O! H6 ]4 J |







 微信公众号
 手机版