|
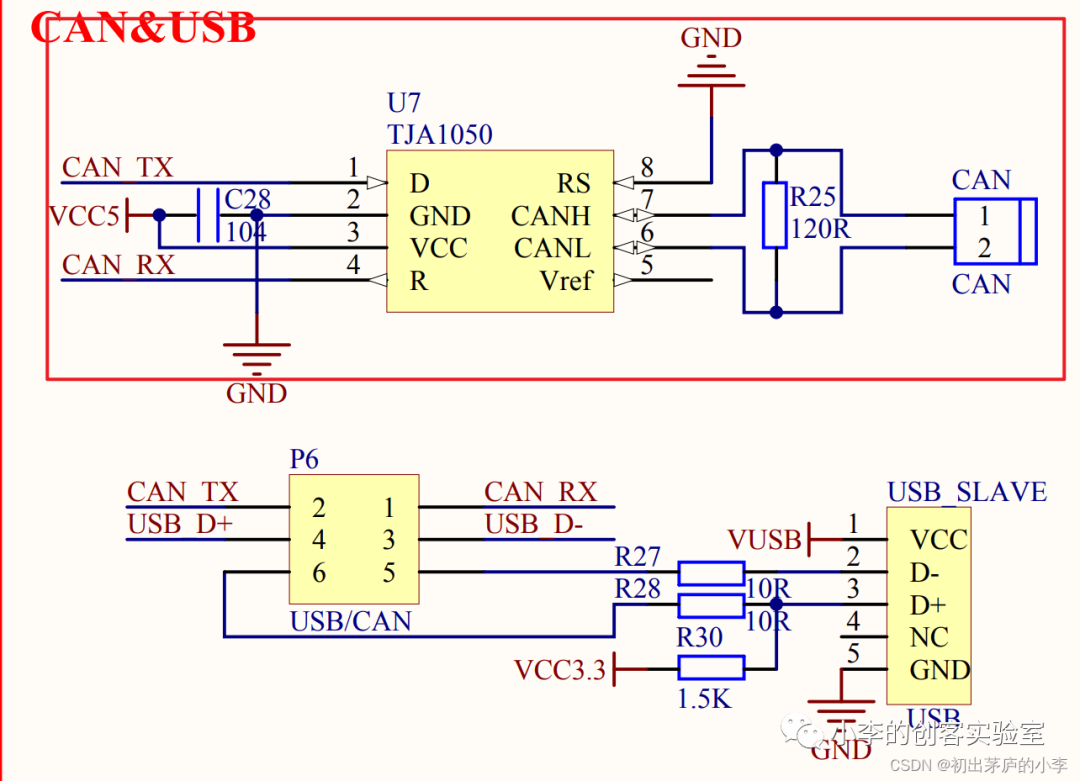
原理图 % ^7 u. s4 F( p+ _; j

/ \$ _3 U( g3 Y, k
代码实现思路发送思路:定时发送 按键测试发送 接收思路:中断接收 % f. Y" |' D4 y N
CAN代码实现- 第一步" b, W7 T( w" J" V. z% p4 z5 i
定义了两个全局变量TxMessage和RxMessage, 分别用于发送和接收CAN消息的邮箱结构体。 - CanTxMsg TxMessage = {0};//发送邮箱结构体! m" x. y/ a/ }: b0 R5 R3 q, O' a
- CanRxMsg RxMessage = {0};//接收邮箱结构体
0 i+ t. q3 E* F* `, }6 `- i- 第二步
' f4 T t, q' A1 D4 ^7 d0 P+ b
配置对应的引脚模式 通过GPIO_InitTypeDef结构体初始化了GPIOA的引脚12,配置为复用推挽输出。接着,初始化了引脚11,配置为浮空输入。
9 Z( g- z9 Y+ N. n2 |2 T
CAN_RX的模式对于CAN接收引脚,可以选择使用浮空输入模式或上拉输入模式,具体取决我们硬件设计和应用要求。 浮空输入模式(Floating Input)是指将引脚置为高阻态,不连接到任何电平源,允许外部信号自由驱动引脚电平。在CAN总线中,通常使用终端电阻(通常为120欧姆)来驱动CAN引脚电平。这样可以确保在总线空闲状态时,引脚电平为高阻态。 上拉输入模式(Pull-up Input)是指在引脚和VDD之间连接一个上拉电阻,将引脚电平拉高到VDD(逻辑高电平)或外部信号源。在CAN总线中,上拉输入模式可用于引脚电平的恢复和传输。 选择浮空输入模式还是上拉输入模式取决于具体应用的要求。通常,如果CAN总线上的其他设备已经提供了终端电阻,可以选择使用浮空输入模式。如果的硬件设计中没有终端电阻,您可以选择使用上拉输入模式,并使用外部上拉电阻将引脚电平拉高到逻辑高电平。
7 w3 u% U% h: ~8 {( V9 T
CAN_TX的模式在CAN通信中,CAN_TX模式是用于配置CAN发送引脚的模式。选择适当的CAN_TX模式取决于我们的硬件设计和应用需求。 常见的CAN_TX模式有以下两种: 推挽输出模式(Push-Pull Output):在该模式下,CAN发送引脚被配置为推挽输出,可以提供较高的驱动能力,能够输出高电平和低电平两种电平状态。这种模式适用于直接驱动总线上的终端电阻,提供较强的信号驱动能力。 开漏输出模式(Open-Drain Output):在该模式下,CAN发送引脚被配置为开漏输出,只能提供低电平输出,而高电平状态是通过外部上拉电阻拉高到逻辑高电平。这种模式适用于与其他设备共享总线的情况,需要使用外部上拉电阻来拉高总线电平。
0 n3 W1 [8 C" q5 S4 f: w
选择CAN_TX模式取决于我们的硬件设计和连接配置。如果我们的硬件设计中包含终端电阻,并且CAN总线上没有其他设备需要共享总线,您可以选择推挽输出模式。如果我们的硬件设计中没有终端电阻或需要与其他设备共享总线,则可以选择开漏输出模式。 - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);//使能PORTA时钟- J0 g% s3 a* L# X7 R
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_CAN1, ENABLE);//使能CAN1时钟
% {# P0 r& j2 o1 L0 _! i
4 t2 F- I5 a& @1 {
) h) y, ?1 M# k* T- GPIO_InitTypeDef GPIO_InitStructure;
" \ d" [! [0 J/ p - " D/ C& z# Z2 N. Q! G
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_12;( c# H9 s! m1 O0 m; R
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
5 v) Y4 {% u: h$ `* w/ X G - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽
8 d8 i5 @' c- s( D- c - GPIO_Init(GPIOA, &GPIO_InitStructure); //初始化IO
% |" E1 _; ?/ n F - 0 c/ ~0 X* D7 @4 c
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11;
) M! l4 l& [, e" f1 m - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;//上拉输入
7 B; c5 d, l# R" X0 o ? - GPIO_Init(GPIOA, &GPIO_InitStructure);//初始化IO
5 h* ^4 J, L% b8 j4 p0 ?- 第三步配置CAN相关参数 定义了一个CAN_InitTypeDef结构体CAN_InitStructure,用于配置CAN的工作模式和速率。在这里,设置了CAN的模式为正常模式,速率为1Mbps。同时,设置了同步跳转宽度(SJW)为1个时间单位,位时间1(BS1)为2个时间单位,位时间2(BS2)为3个时间单位,预分频器(Prescaler)为6。3 k! c. B+ r" i/ c* h+ M5 T
通过CAN_Init函数对CAN进行初始化,传入了上述配置结构体。 然后,定义了一个CAN_FilterInitTypeDef结构体CAN_FilterInitStructure,用于配置CAN的过滤器。在这里,设置了过滤器0,使用标识符屏蔽模式,并且过滤掉所有的标识符和掩码。将过滤器与FIFO0相关联,并激活过滤器。通过CAN_FilterInit函数对CAN过滤器进行初始化,传入了上述配置结构体。 - CAN_InitTypeDef CAN_InitStructure;7 Y% b* ]# U" ^ U' v$ f
- - |! w/ y- B; z1 N$ B7 `$ y
- CAN_InitStructure.CAN_TTCM=DISABLE; ' h+ j1 Y3 R4 l8 [3 M
- CAN_InitStructure.CAN_ABOM=DISABLE;
/ _ ?8 O# m% O0 a - CAN_InitStructure.CAN_AWUM=ENABLE;
6 D, X5 J8 L! |3 K# H - CAN_InitStructure.CAN_NART=DISABLE;
( l8 _6 Q* {; m* U4 G4 j& Z - CAN_InitStructure.CAN_RFLM=DISABLE; ( R E7 O& i4 Z t
- CAN_InitStructure.CAN_TXFP=DISABLE;
" r. H# c0 _0 i! I - ) I' q0 C& r1 \+ C( J1 x
- CAN_InitStructure.CAN_Mode= CAN_Mode_Normal; //模式设置
. o$ B4 E; s% p - . }& f8 |$ R! X, y! L- w- m
- //1Mbits 500K
7 r% g& `& e; y0 \# f - CAN_InitStructure.CAN_SJW = CAN_SJW_1tq;
( a9 ~( U5 ]. ^$ _0 e - CAN_InitStructure.CAN_BS1 = CAN_BS1_2tq;
% S2 Z. B. N8 h) P+ G c - CAN_InitStructure.CAN_BS2 = CAN_BS2_3tq;
; {9 S) ], x% Z, { - CAN_InitStructure.CAN_Prescaler = 6; //6分频
* U5 M1 ]3 W0 `& l$ P! R9 q
; a/ j& q; ~8 H: S8 Z6 X- CAN_Init(CAN1, &CAN_InitStructure); % V1 J4 ^# S. C* H& j0 ?% \/ V
- ) W# m, N3 p0 R; z6 y( R
- CAN_FilterInitTypeDef CAN_FilterInitStructure;
q, U1 o1 J: [0 r
! ~ l" q( f/ V8 T+ `/ L- CAN_FilterInitStructure.CAN_FilterNumber = 0; //过滤器0
- ?3 ~) j: {2 n/ n - CAN_FilterInitStructure.CAN_FilterMode = CAN_FilterMode_IdMask; " i7 }, f, s9 h ?& |
- CAN_FilterInitStructure.CAN_FilterScale = CAN_FilterScale_32bit; //32位
: L% i) G% A; l3 ]6 ^- X - CAN_FilterInitStructure.CAN_FilterIdHigh = 0x0000;////32位ID
) \" s# X% e* {4 k8 g+ i$ c - CAN_FilterInitStructure.CAN_FilterIdLow = 0x0000;9 `$ W' I0 o7 c/ D- W" f) E
- CAN_FilterInitStructure.CAN_FilterMaskIdHigh = 0x0000;//32位MASK
, ^7 i* l9 U+ t x$ [/ s6 X - CAN_FilterInitStructure.CAN_FilterMaskIdLow = 0x0000;
- c6 C7 z- R% K - CAN_FilterInitStructure.CAN_FilterFIFOAssignment = CAN_Filter_FIFO0;//过滤器0关联到FIFO0
7 U @; K" @ K* G0 S% ^/ f - CAN_FilterInitStructure.CAN_FilterActivation = ENABLE; c# y7 N: ^) L+ i
- 6 }0 G; c2 @% A1 j9 }
- CAN_FilterInit(&CAN_FilterInitStructure);
- 第四步
- 通过CAN_ITConfig函数使能CAN1的FIFO0接收中断。
9 P" E. }$ F l; C6 C
然后,定义了一个NVIC_InitTypeDef结构体NVIC_InitStructure,用于配置CAN接收中断的中断优先级。在这里,设置了中断通道为USB_LP_CAN1_RX0_IRQn,主优先级为1,次优先级为0,并使能中断。 最后,在CAN_Config函数中进行了CAN总线的配置和初始化,并完成了中断的设置。
7 h! }) ]' m* [% l) N
CAN接收逻辑实现中断方式 - //CAN接收数据的函数
+ @: U5 O4 Y0 d - void USB_LP_CAN1_RX0_IRQHandler(void)8 T- O2 [* B' f9 z5 r' \
- {
- u9 t) D) O T0 X% m' \9 k2 c - if(CAN_GetITStatus(CAN1, CAN_IT_FMP0) != RESET)//查询标志位
* r2 B2 y: ?8 U' p' p - {
4 g. x# L: j% I6 b# S0 @0 F d - CAN_Receive(CAN1, CAN_FIFO0, &RxMessage); //接收信息
6 ~4 p/ w8 Q5 M) D' C V - $ g5 d) \# T$ w" U3 f+ [: u
- // 打印接收到的数据
" J2 L7 e% M) x* ]) c0 F% w - printf("Rece CAN message: ID:0x%02X, DLC:%d, Data:", RxMessage.StdId, RxMessage.DLC);
$ W1 y1 `/ c1 T, p3 t. P" L - for(uint8_t i = 0; i < RxMessage.DLC; i++)$ J* h5 }4 H. B2 C
- {
% Z9 r o, ~/ ~/ t - printf("%02X ", RxMessage.Data[i]);
" B. ~# f% d# w - }
5 K/ O! c" U i; K - printf("\n");5 b, t# G1 e# H: T8 r: Q
- //CAN_BAOWENJIANCE()4 o3 [7 s+ i+ }2 ~* ?% ^+ w% U
- //打印信息 串口1 串口2 printf都可以
* s t+ R2 M# {! ?0 r8 g5 E( O -
# h. S+ D1 }& `4 N. h+ L/ b - CAN_ClearITPendingBit(CAN1, CAN_IT_FMP0); // 清除中断标志位5 K: X4 `6 ~% s* n& ^
- }
9 ^) Q+ H$ o2 @) W. x4 d - }
j; W Z2 X# P/ v# xCAN发送逻辑的实现- //CAN发送数据的接口函数
. W5 U- t$ Q/ k' u2 `+ a - uint8_t CAN_SendMessage(uint32_t StdId, uint8_t* pData, uint8_t Length)! g7 P/ J1 x' j% ~+ T
- {
& L+ N: W8 ~* P& g3 S. |; ^ - uint8_t MailBox = 0;6 Q# U+ p7 v0 _8 e: U: q! T
- TxMessage.StdId = StdId;7 A6 R7 h3 s% T3 f1 }
- TxMessage.ExtId = 0x00;
% l+ D) A1 l7 ^+ x) Y - TxMessage.IDE = CAN_ID_STD;
8 c: L5 P2 F( n/ Z+ V. g - TxMessage.RTR = CAN_RTR_DATA;$ |: Y5 M# X# H) V, O+ O
- TxMessage.DLC = Length;) L a( t5 ~/ J, J4 b
- for (uint8_t i = 0; i < Length; i++)
2 }4 K0 |7 r: L: ?# ~- s3 j9 i - {
4 Y& a; L V* C- y8 E - TxMessage.Data[i] = pData[i];//发送的数据赋值
6 A( O& {; ^: S, C2 J7 u - }$ x$ \9 ]7 @; R) D# R8 }
-
7 R0 {# ]) X" J/ `4 X - // 打印接发送的数据- R% @, h- p2 X6 N- f& f7 |7 k7 I! e
- printf("Send CAN message: ID:0x%02X, DLC:%d, Data:", TxMessage.StdId, TxMessage.DLC);: T" U% }- O1 }. |: z
- for(uint8_t i = 0; i < TxMessage.DLC; i++)7 x" a" O. g' V l: W- _% r
- {
' ?9 I1 R1 J$ e; p0 l! a2 H0 T - printf("%02X ", TxMessage.Data[i]);4 Q# [+ @; ~/ v" w9 V7 {
- }
) h3 C1 b" w9 [ - printf("\n");; Q8 |$ g( `( {& }% r/ ~) Y
-
! B- h* r/ P2 s; N& x1 ^' E) L! d - MailBox = CAN_Transmit(CAN1, &TxMessage);# t/ {9 r5 p+ O) U r$ G( ]
- while((CAN_TransmitStatus(CAN1, MailBox)==CAN_TxStatus_Failed));
+ ]0 n; B% J/ A5 ]: M7 k( W0 `, x - return TxMessage.DLC; //返回值是发送了几个字节
! b. g, {' e( S) D - }
, b1 o% Y6 n/ l) ~8 S1 O" `- Y1 d2 e发送信息这是一条标准数据帧 由MCU发出 - //发送信息在这里填写
8 ^) O4 B& A9 Q: E - uint32_t StdId = 0x55;//数据帧ID
! ?" a5 @/ ^- H! U$ j- X - uint8_t TxData[8] = {0x01, 0x23, 0x45, 0x67, 0x89, 0xAB, 0xCD, 0xEF};//8字节数据内容
' z: G) i8 b+ w% N - uint8_t Length = 8;//发送字节个数
. R! d! M! A4 `, J0 g+ |$ A接收信息这是一条标准数据帧 由 ! t0 A" M8 `' H s

3 _! }- l! _6 x. i
上位机CAN调试助手发出 1 [# E! F* m7 V6 k+ L
测试效果2 \1 E, @# D( c4 W
$ @+ O6 T- A# i" L+ o
 $ c8 X; @4 H, N" k, d. ]$ R
, i- O" r& B: S7 r o5 n) F转载自: 小李的创客实验室
. W k! N- C' m' Z如有侵权请联系删除" l6 m& ?. U& F
7 D7 n8 B, c e$ u( a6 L
' h. O" R ~- x( N1 v, V
: I1 U& K3 [4 h; L) X. C0 Z
6 u, Q4 n J: X/ G l4 T& D4 K
, Y+ N* V) _6 i" s
|





 微信公众号
 手机版