1.DS18B20简介, P: A% W. K( y0 \! ^8 ^
DS18B20是由DALLAS半导体公司推出的一种单总线接口的温度传感器,与传统的热敏电阻等测温元件相比,它是一种新型的体积小、用电压宽、与微处理器接口简单的数字化温度传感器。DS18B20的内部结构如下图示
$ c: }! e3 ~6 g+ G4 \6 t1 p
5 w6 O: H/ V4 K

4 q+ _( L; z9 N4 O0 p X, ?# [
ROM中的64位序列号是出厂前就被光刻好的,可以看做是DS18B20的地址序列号。64位光刻ROM的排列是:8位产品类型标号+48位DS18B20序列号+8位循环冗余校验码。光刻ROM 的作用是使每一个DS18B20都各不相同,这样就可以实现一根总线上挂接多个DS18B20/ c; v; g7 n7 ^3 H
8 U7 q3 h( E+ s, t# e& I5 ADS18B20的内部存储器(9个字节)包括一个高速暂存器RAM和一个EEPROM,EEPROM里存放高温和低温触发器和配置寄存器,存储器详细组成见下图:
5 d3 b; `' h2 t# x
' [# W; `8 c1 V4 F$ d- T- r O6 ^
 . i/ R4 L1 }2 d) N) y6 _
( n6 u* y4 S3 T# V( U3 n' K" C
配置寄存器是配置不同的位数来确定温度和数字的转化,其结构下图示:低五位都是1,TM是测试模式位(设置工作模式或测试模式,默认为0即工作模式),R1和R0用来设置精度,可设9~12位精度,对应的温度分辨率为0.5, 0.25, 0.125, 0.0625℃6 X* h9 `+ X" j+ i2 i" D
! K* U+ h, X2 e% y- A
 7 ~8 s/ D7 v, P, s3 [8 d
9 q8 {6 b3 b( q) u% u7 ]
所有的单总线器件都要求采样严格的信号时序,以保证设局的完整性。DS18B20的时序有:初始化时序、写(0和1)时序、读(0和1)时序。DS18B20发送所有的命令和数据都是字节的低位在前,下面介绍这几个信号的时序:/ G! r" O+ f Z! f: n0 d2 {: O5 B" c
⏩ 初始化时序
' t+ ?9 ?0 S8 x+ B' u内置闪存模块可以在通用地址空间直接寻址,任何32位数据的读操作都能访问闪存模块的内容并得到相应的数据。
6 ?: U6 l. ]6 _' ^7 {- b# U4 w. v7 O" p) p

1 J9 e2 \. s1 h3 ~4 ]: `' Z9 n8 `0 |/ P' n+ O
⏩ 写时序
" Q4 {0 t' O. t2 {) B7 d写时序包括写0和写1时序。所有写时序至少需要60us,并且在2次独立的写时序之间至少需要1us的恢复时间,两种写时序均起始于主机拉低总线。写1时序,主机输出低电平,延时2us,然后释放总线,延时60us;写0时序,主机输出低电平,延时60us,然后释放总线,延时2us。写时序图如下( y4 e4 u# x3 Q
: s- x6 [! e* D; g

. R, M2 k. ^- P$ K$ H" M# H
- k0 c- D0 P8 u" j- q3 J3 t⏩ 读时序9 L8 X6 f/ c+ D) I" t- g1 c
单总线器件仅在主机发出读时序时,才向主机传输数据,所以在主机发出读数据命令后,必须马上产生读时序,以便从机能够传输数据。所有读时序至少需要60us,且在2次独立的读时序之间至少需要1us的恢复时间。每个读时序都由主机发起,至少拉低总线1us,主机在读时序器件必须释放总线,并且在时序起始后的15us之内采样总线状态。典型的读时序过程为,主机输出低电平延时2us,然后主机转入输入模式延时12us,然后读取单总线当前的电平,然后延时50us( m. d" W% V" U
; z9 h5 c/ r1 W3 {( }4 G8 s

+ t( N, `7 P$ A5 n F0 T
4 L" D* M( R9 y) ^3 N9 Z. wDS18B20的典型温度读取过程:复位 --> 发SKIP ROM命令(0XCC) --> 发开始转换命令(0X44) --> 延时 --> 复位 --> 发SKIP ROM命令(0XCC) --> 发读存储器命令(0XBE) --> 连续读出两个字节数据(即温度) --> 结束6 }" f, n) F E" O
0 J/ ^, B1 N8 a! E2 |' l) L# A
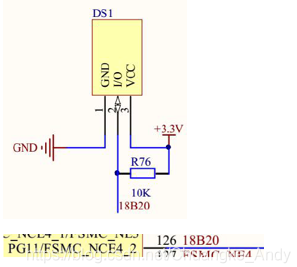
2.硬件设计* ^& y3 w3 o+ w0 C3 T
D1指示灯用来提示系统运行状态,DS18B20温度传感器用来检测环境温度,串口1用来打印温度值5 H7 w* s5 C( R+ j
指示灯D19 c# T0 S& U3 D; @: m, Q+ r L
USART1串口
9 {; C* u6 u; E0 y, ^5 nDS18B20( C; f' V+ B% w# v1 F
TIM7(提供us延时)
' k7 O' M, d% m K- R
# u. z% l$ ^* s4 y

. h0 K0 b4 w n9 b" ?3 r
9 ~+ W/ t5 `% v7 s G* @, k3.软件设计
7 B6 L* t# D. F3.1 STM32CubeMX设置
: _8 H& o" G- F# H4 p1 C8 Z: g4 C➡️ RCC设置外接HSE,时钟设置为72M
# d- f# L, \. W& n1 ~* @➡️ PC0设置为GPIO推挽输出模式、上拉、高速、默认输出电平为高电平
6 G$ B. Y' F3 K➡️ USART1选择为异步通讯方式,波特率设置为115200Bits/s,传输数据长度为8Bit,无奇偶校验,1位停止位
) i7 [6 H- L+ ^# Y8 F0 q1 m+ \7 x➡️ PG11设置为GPIO推挽输出模式、上拉、高速
. b+ F& o, s( l I➡️ 激活TIM7,预分频因子设为72-1,向上计数,自动重载值为65535;因此计数器CNT_CLK = 1MHz,计数器周期为1us
! I- ]3 @' N) q4 V9 D. \. N6 {4 H+ C, I1 u5 K/ t' h/ V
 : g. A% I1 _5 V" O; L
( p5 H2 S) o! j3 L& A# i2 i" j* v
➡️输入工程名,选择路径(不要有中文),选择MDK-ARM V5;勾选Generated periphera initialization as a pair of ‘.c/.h’ files per IP ;点击GENERATE CODE,生成工程代码
, _) R3 Z5 P* {: `% D+ g* v: z: {; U( _
3.2 MDK-ARM软件编程
; n" E1 |: ]: A1 Z$ U0 x3 x➡️ 在tim.c文件下实现微秒延时(us)函数
4 i- e0 \ r, @* u( ]- void delay_us(uint16_t us){1 E R" W2 E, f6 q+ {$ F: M
- uint16_t differ = 0xffff-us-5;7 v- I) Q* |: Z- n3 Q* v; ? ?" T2 U
- //设定TIM7计数器起始值 / N/ v; X x3 S
- __HAL_TIM_SET_COUNTER(&htim7,differ);
( z8 V1 g {6 F - //启动定时器
9 q0 x, c+ T7 h$ E4 m& p) G - HAL_TIM_Base_Start(&htim7); ) ]& l# m) J9 l6 ~1 g* L. Z. s& n6 C
-
6 E0 {; M' f: j J6 P7 H! r - while(differ < 0xffff-5){ //判断
( r% G/ w& U" [2 K1 U6 k& ] - //查询计数器的计数值) M, \/ u$ |/ p4 [7 ]; l
- differ = __HAL_TIM_GET_COUNTER(&htim7);
. }4 u5 C& S! U; N, D# { - }
# x7 T; U' Q7 J. i - HAL_TIM_Base_Stop(&htim7);
4 v, M) U3 r; H. \* E - }
( q. D; g1 J' N; O8 [3 h( ~➡️ 创建按键驱动文件ds18b20.c 和相关头文件ds18b20.h
8 D' p" F% r/ X* \4 E- void DS18B20_IO_IN(void){
; z, b* S8 g9 u+ z$ V0 u0 F - GPIO_InitTypeDef GPIO_InitStructure;" } p$ M; X% m
- GPIO_InitStructure.Pin = GPIO_PIN_11;
6 Y" l' K" m3 O. y; b6 H+ ^ - GPIO_InitStructure.Mode = GPIO_MODE_INPUT;
2 k2 p/ I8 V# U/ l |) w# c/ ^ ] - HAL_GPIO_Init(GPIOG,&GPIO_InitStructure);% \7 O/ N Q( Z) V' k
- }( a+ r9 K! O( I, t+ j
- 9 D q! a9 Z0 H; i, z
- void DS18B20_IO_OUT(void){+ g9 O5 U7 v8 j3 x
- GPIO_InitTypeDef GPIO_InitStructure;$ V7 {8 k: b( i2 g- P/ j) C2 B0 v
- GPIO_InitStructure.Pin = GPIO_PIN_11;
' X& \% o- Q* U0 p1 G7 a& M. l - GPIO_InitStructure.Mode = GPIO_MODE_OUTPUT_PP;- l" y9 m( n7 z, s
- GPIO_InitStructure.Speed = GPIO_SPEED_FREQ_HIGH;+ m0 X# ]3 o2 x5 r
- HAL_GPIO_Init(GPIOG,&GPIO_InitStructure);) P- J7 H8 C6 L+ P+ \
- }
9 N9 W5 h. q3 A3 W( {$ x - 8 D. c r+ X5 c, e7 p! a
- void DS18B20_Rst(void){$ F0 P- y3 _7 V& d2 z, r+ T4 P: H* Y
- DS18B20_IO_OUT();8 l* q, f- h; T& ^- K
- DS18B20_DQ_OUT_LOW;
% B7 C7 N w) o3 O) a B - delay_us(750);
1 P. M2 I4 H$ k" k D7 f/ k - DS18B20_DQ_OUT_HIGH;2 t9 ~. x7 ^1 V* h$ E
- delay_us(15);, ^, g1 ?- r" C. \: T
- }% ~& V9 ]* j1 _1 a/ t2 P
-
3 c4 @6 D' C' |9 K" u, x4 j4 l - uint8_t DS18B20_Check(void){
5 O1 |) x- z5 I& C6 X7 ?: f( x! @ - uint8_t retry = 0;( P' t6 A ^; t n1 B9 R: C
- DS18B20_IO_IN();
( J- V! j$ d! n5 }' [0 K - while(DS18B20_DQ_IN && retry < 200){
: W' S8 _9 B. Z: S7 K9 M - retry++;- Q: K1 w- F6 L% p
- delay_us(1);
. @7 o; a# s4 g+ h- C- I1 O - }: b" u3 y4 ?/ _- d8 g. t( Z: P3 ?9 z
- $ q# Y0 U5 }" l: O
- if(retry >= 200) m" N( D, H4 M0 c
- return 1;+ j8 z7 d1 F# d' j
- else
0 z( n, t( z( ^7 Y/ Y4 t. ^5 G - retry = 0;2 C" v! F; {0 V; a
- 3 |' f5 L: A5 }2 M
- while(!DS18B20_DQ_IN && retry < 240){
* M4 d1 ?% }$ b& Q! w - retry++;
1 N# f9 c- Q" e - delay_us(1);/ q8 A8 K/ C2 V! T2 Z
- }
9 {7 k B: R( b! B' c - 9 z# v2 C! z8 e9 h& `
- if(retry >= 240)
! o. g3 ~( C4 }, ` - return 1;
. u. j% \8 z k b! n - " A a, b' Q( t9 z' g- [- \
- return 0;
, o+ a7 T# G# m7 E6 ] - }
* ?0 B* f: L D H - # }- V7 L8 r" j6 f
- uint8_t DS18B20_Read_Bit(void){
- u# @# s( i" g" w1 i; F - uint8_t data;$ z# i7 I7 U4 `' S
- DS18B20_IO_OUT();
: Z/ w: G' f; R* X9 [9 Y - DS18B20_DQ_OUT_LOW;" T7 G8 _9 a# @. U
- delay_us(2);6 y% a" E1 b; _; N* f3 q0 ]
- DS18B20_DQ_OUT_HIGH;
2 V4 ^, J# X% G0 M - DS18B20_IO_IN();
" Z Y. N3 C$ ^) v6 z0 I - delay_us(12);5 D$ t* L! E6 @
-
f! E u* t0 X# a) E9 _/ L - if(DS18B20_DQ_IN)
/ Z! Z& Q0 S/ U6 \" @3 H/ c( l - data = 1;
' a7 _& j3 j- R- s# x) V6 n3 _( O - else
- b& G( _+ C: T - data = 0;
. f) I2 B4 `0 d, F/ _5 L" G2 U -
0 B! f2 m8 @# z. ]' I3 \ - delay_us(50);
: \: g2 P5 n, x& R, [6 h! F - return data;$ |7 H8 E" x/ J' L7 {# d9 G
- }
d- j) m! R9 {. J$ g& p - " j( \9 w' o4 l& x! V
- uint8_t DS18B20_Read_Byte(void){; f: s" `) ]5 L! a2 f5 G
- uint8_t i,j,data;* W4 N( d- D/ A; a$ N R
- data = 0;
+ s! X7 O0 W! C" k% ], K - for(i=1;i<=8;i++){* m* F! q( T& q6 j
- j = DS18B20_Read_Bit();
7 _+ ]2 [* F0 \$ V - data = (j<<7)|(data>>1);6 U4 v4 H0 j6 X: }7 L9 ?8 {3 `- |
- }$ `* D) |3 e# z5 _' m4 L
- return data;0 D* x" C6 t8 M$ i. c
- }
% s5 [' }" Q, m. w* j- a" w/ N - 7 b% `' d# W0 ~
- void DS18B20_Write_Byte(uint8_t data){& s) b8 f$ ^ N: `
- uint8_t j;$ T" c" R5 x9 i7 E: i7 N% |3 G
- uint8_t testb;
, p- @5 `- g4 V, b - DS18B20_IO_OUT();' v/ f: t5 u" ~& L0 D1 z8 P
- for(j=1;j<=8;j++){
* m% @9 w# v* F+ H/ l* H - testb=data&0x01;
3 R; t% I/ E; w! G - data=data>>1;
( y* i2 k; u) t. s& d' u* l - if(testb){
]" g- M+ x6 d' i# E' p; d( r/ s - DS18B20_DQ_OUT_LOW;
7 J E2 g) M) S) Z; c - delay_us(2);3 s: N9 W. d$ t
- DS18B20_DQ_OUT_HIGH;% E, v, q! n; G% b
- delay_us(60);5 w+ V9 o- o. h% }# X' w* D6 V& f
- }else{8 G1 f% S2 V( Q- F' T$ G, c6 h: O
- DS18B20_DQ_OUT_LOW;1 f7 a2 S% g# I e/ D
- delay_us(60);/ N0 W6 r! _& @ {! c7 U) Z4 b J1 E
- DS18B20_DQ_OUT_HIGH;
7 d6 H9 S0 l# B: Q. m* R - delay_us(2);
2 b3 n2 a5 d6 i; B7 D - }& D/ u/ D' ^$ e- ~+ Q% k, b) t6 [
- }
1 V) g D& q. P - }! ?: q, `5 L5 t/ J' ~) S2 @! Z
o" G# ^' h7 e! ~% Z- void DS18B20_Start(void){
i) V. ^' s' @$ `& v. ^ - DS18B20_Rst();+ w9 E: f9 k/ ~0 U3 d+ c+ d7 \
- DS18B20_Check();
( N) z M. S* W- F' s$ T - DS18B20_Write_Byte(0xcc);
" } w3 @) _& w& W" C1 o0 d9 p8 B. | - DS18B20_Write_Byte(0x44);/ Q; P5 ^3 B/ e7 a7 v: [! t
- }
/ I) |; C+ W& h' \* Q1 j( Q
( J3 c$ U' t$ |6 U1 a- uint8_t DS18B20_Init(void){) n5 W+ r% M1 a$ m
- GPIO_InitTypeDef GPIO_InitStructure;
5 K, Z8 j+ Z5 M8 a, F; K' a" R/ p - GPIO_InitStructure.Pin = GPIO_PIN_11;
/ m- L' v9 Y+ S; t' l: ^ A - GPIO_InitStructure.Mode = GPIO_MODE_OUTPUT_PP;1 [$ y, U4 ~' S: X: B
- GPIO_InitStructure.Pull = GPIO_PULLUP;
, H b$ U# z# q/ M) }' i) D$ }% D8 B - GPIO_InitStructure.Speed = GPIO_SPEED_FREQ_HIGH;
, c& Y0 }% X& D) D8 \5 | - HAL_GPIO_Init(GPIOG,&GPIO_InitStructure);+ ~2 `3 x! N' h6 V
- + X$ S, C: j# p
- DS18B20_Rst();" Z7 E8 W& b. ^) t
- return DS18B20_Check();
# b$ p. @6 f/ \2 ?. s - }9 u5 p- ^+ a1 L* }( [8 B
1 i; I1 v: _( p0 f- short DS18B20_Get_Temperature(void){
6 W+ H$ v2 w6 ]9 [5 U - uint8_t temp;
1 }) d Y" G2 U; t8 Y ?& f; R - uint8_t TL,TH;# I% M% `3 F x
- short temperature;
: I( d. j e0 a: S* W3 O -
2 u& C f2 t3 j0 A# B - DS18B20_Start();
+ a* u* }/ |/ i+ r/ E - DS18B20_Rst();) ^) u4 |+ q' I
- DS18B20_Check();
+ q; e/ w; g$ T; ] - DS18B20_Write_Byte(0xcc);
, G6 s( H) i" k- }' L' F - DS18B20_Write_Byte(0xbe);5 p3 I, e% k4 ?. z* {* U9 ?4 k+ w
- TL = DS18B20_Read_Byte();( w$ Z: u6 ?% m6 ?
- TH = DS18B20_Read_Byte();
, }3 |( r6 z( f - + g7 B3 z& Y0 X9 A$ R3 G; |* v
- if(TH>7){) b5 m N! @* i
- TH = ~TH;
2 j$ ?4 c, s5 S8 C$ s8 x - TL = ~TL;5 O5 M( U+ k" _
- temp = 0;
5 n7 r. g* o0 b, w0 _+ [' U% g+ |. u - }else4 M* E5 ^# I. m3 N+ s& V
- temp = 1;! z' A# Z) a# @8 v! O
-
& Q. i$ b6 k% D/ q& C - temperature = TH;5 k2 p# G' ^$ I; Y% J1 T7 W
- temperature <<= 8;. Z, q& k+ \; ~# r( P" ]0 T6 t
- temperature += TL;4 h8 M& @0 I) ~$ D4 ?% X6 U) z' R
- temperature = (float)temperature*0.625;+ [" j; p8 p5 v: o5 {- K
- if(temperature)
$ T. h! z) p9 s N* E - return temperature;
4 e7 \1 ^- c" ]" J5 @2 ?: k/ b/ h - else% V3 F; L0 P! N `7 f) b+ m
- return -temperature;( X6 b" ?) c6 e1 y! p9 O$ o
- }
% C) O; X$ m+ S➡️ 在main.c文件下编写ds18b20测试代码 | z, r$ r: E/ r; w
- int main(void){
/ u- ?$ E1 n3 P - float temperature;
6 x1 b* {" _' i - HAL_Init();
1 `. I( l$ ^ b- \ L' d4 K- s - SystemClock_Config();% q5 \0 ~- f) }! _
- MX_GPIO_Init();1 m6 x! @7 ?6 U8 J+ l, _
- MX_TIM7_Init();# M. n/ p: `) D$ L8 [3 w
- MX_USART1_UART_Init();
2 K8 Y0 T- j% N: h# u - /* USER CODE BEGIN 2 */
5 C/ u" s0 l `! n; c/ t3 | - while(DS18B20_Init()){* }! z. M, \: m! H1 f/ D
- printf("DS18B20 checked failed!!!\r\n");
F3 B1 i/ B0 C$ K) f9 f4 g - HAL_Delay(500);
' Z3 @' f+ o, D) n - }4 @) q/ R) W0 S+ I3 E- f
- printf("DS18B20 checked success!!!\r\n");
6 p+ E& Z, b8 D$ i - /* USER CODE END 2 */5 ?1 }- @5 b& d$ H/ Z
- while (1){
/ j4 D: P) N4 `1 s% i4 I! B, I- I7 K! a. r - temperature = DS18B20_Get_Temperature();* D0 V' T' i; H) t# F
- if(temperature < 0)
$ [8 `! Z( F1 V' f. n - printf("temperature = -%.2f degree\r\n",temperature/10);
+ ~" P) C( ]' a2 V8 |5 w5 D$ h0 ` - else
6 Q: [ M" z( y9 m6 P - printf("temperature = %.2f degree\r\n",temperature/10);& A. K( G! t+ U7 T. _9 Q
-
! J: y9 X+ O3 c0 a* [. a8 m( m - HAL_GPIO_TogglePin(GPIOC,GPIO_PIN_0);
8 n) G+ m3 Z, g$ ~' x/ c - HAL_Delay(200);( o* G/ J) W) S* W# `8 Y$ J2 \
- }
" A) z; X0 W3 K& j- @ - }
4.下载验证8 W; k; k& B* D7 u7 W( [6 ?
编译无误下载到开发板后,可以看到D1指示灯不断闪烁,串口不断打印出当前温度值. E w9 C2 `8 E2 X/ T6 q
' C$ [% K4 `7 \$ C; J9 s
2 J3 w* J& g! j+ o. V$ x

7 R' I* }# s9 J/ G b3 B% F4 O: I; `4 z9 z
转载自: 嵌入式攻城狮8 V( J. i4 f |- ?" h
如有侵权请联系删除. {8 J. X* e* |0 h3 R8 i
/ D+ }- b2 M# K' I% E! k; w
/ `$ J: H, u3 p+ ]
|





 微信公众号
 手机版