PWM舵机控制
' h ~2 `* Y6 {9 ^0 E7 o( k! B0 ?& s; B
8 X* a& k: K# M5 O& ^7 R/ W硬件清单- 180°舵机
- 270°舵机
- 360°舵机
- STM/GD32F103C8T6核心板
- 杜邦线
( G, t, {2 V; i+ G; ~* b
) t/ S Y# \) ?& K
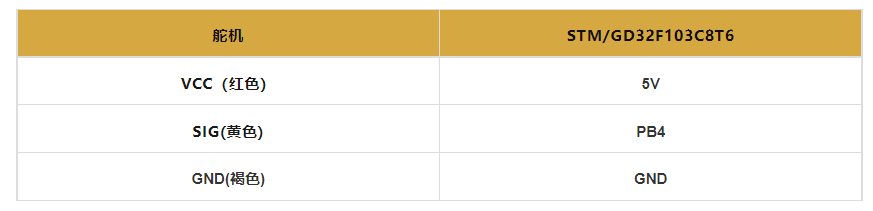
硬件接线
( @5 U2 R! J. v& v2 q5 N0 Z$ k- a9 S0 O/ p' d
1 q0 {9 J$ W+ {/ h2 I
一、标准/连续旋转舵机
. I2 C5 `+ ?3 i7 b# JPWM舵机的控制原理基于脉宽调制技术。! c6 P' z" L. i7 u M6 C
1、标准舵机(180°/270°)具有固定的角度范围 精确控制角度位置
7 M8 D& }) z! F) E0 B8 m9 a
通过改变PWM信号来控制脉冲的高电平时间,从而来控制舵机旋转的角度2、连续旋转舵机(360°)
# T' V/ z. L, _& ^5 u$ f* s7 y/ G, }8 I
, Z, t' g$ M: i; {; L M- 控制旋转速度和方向
7 s( t$ w3 c* t( K% p - 实现无限制的连续旋转
7 l% l$ t* t, t* u* Y: T
# o/ F1 S: @; S$ \ ?, s4 [
3 S5 `2 `6 Q. ?1 @* q9 t' z6 Q! M通过改变PWM信号来控制脉冲的高电平时间,从而来控制舵机的速度和方向
+ s8 j3 e7 C/ x! D4 K1 c, q Y' k: _) E
二、舵机控制思路. z6 t7 e# l! f$ b+ F
控制信号以固定频率的方波形式发送给舵机;这个方波的周期通常为20ms,即50Hz的频率;' j* V9 h' C8 ?6 p& g/ R7 |
在控制信号中,脉冲的高电平时间决定舵机旋转的角度或旋转速度和方向。! T3 V1 d) [0 M$ z
" w% U8 r" u1 w- W$ ^! D- H5 n/ Z! u
- ^$ S% f! ~# z3 q% ]5 _4 Q8 x
![@E`Y[AZ1G_FO2[ZDGV6E_A3.png](data/attachment/forum/202309/21/140843sa1vc9ad229za4d1.png "@E`Y[AZ1G_FO2[ZDGV6E_A3.png") ) V" m, V0 \: ^6 E/ }# n l0 K
% C7 q& C: n! t$ c6 e
三、PWM实现思路 1、时钟使能 - //TIM3时钟使能
2 a, Y% ?& E; `& j5 B3 R: o8 c - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE); b' W c) i% G- G4 a* H; b
- //使能GPIOB端口时钟和AFIO时钟$ N2 ]; r7 z' w0 `1 g! S/ {: i4 ?
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB | RCC_APB2Periph_AFIO, ENABLE);
) {, v$ M R, t5 j( C2、配置GPIO为复用功能及时钟使能 - // 配置GPIO为复用功能
; @( S& w0 c2 t# I( ~2 B - GPIO_InitTypeDef GPIO_InitStructure;: \: J h' b. V5 ]. u9 I
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_4; // 设置要配置的引脚7 W( i3 s _! ]7 _% t
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; // 设置引脚模式为复用推挽模式7 ]6 s, m% J$ n* N
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; // 设置引脚的速度3 c' U" p/ Q2 g+ w
- GPIO_Init(GPIOB, &GPIO_InitStructure); // 初始化GPIO配置: s+ c6 M1 D' H$ O8 w: F. x$ ~7 k8 e
# {9 B( H) {( S4 E% B! Q3 h( j3 z+ e- // 禁用JTAG 启用SWD
( P. {& {) Y/ V1 K - GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable, ENABLE);
* A. z8 |. }, V% s - // 把TIM3_CH1功能部分映射到PB4引脚上8 F2 i3 b* u2 {% e& v$ V
- GPIO_PinRemapConfig(GPIO_PartialRemap_TIM3, ENABLE);
由于使用的是PB4引脚,需要将TIM3_CH1功能部分映射到PB4引脚上
( Y/ z) C* D8 N, S7 I
3、配置定时器3为PWM模式 - // 配置TIM3为PWM模式* l$ ~$ s( g' A
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;6 H9 c* h' {0 a0 Z) E
- TIM_TimeBaseStructure.TIM_Period = 20000 - 1; // PWM周期,即计数周期20ms,PWM信号频率为50HZ
" e" E% M0 Z5 t1 {2 ]2 ` - TIM_TimeBaseStructure.TIM_Prescaler = 72 - 1; // 预分频系数,定时器时钟频率为72MHz/72=1MHz8 @7 g. B' o- ?9 E) e* ?- _- X
- TIM_TimeBaseStructure.TIM_ClockDivision = 0; // 时钟分频
6 x! O+ O3 k7 r) _. L - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; // 计数模式为向上计数
* p5 L+ [( ]! c) T( @7 m - TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure);
/ P/ q( b+ X4 o+ k: y. R( d5 Q, ?7 T/ K4、配置TIM3的通道1为PWM输出 - // 配置TIM3的通道1为PWM输出
- s+ L J) Z9 n/ }5 I - TIM_OCInitTypeDef TIM_OCInitStructure;
4 j& U' V8 i5 ?* M" i/ E8 c - TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1; // PWM模式1
8 `5 ?1 ?+ F* A: f# N2 F - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; // 输出使能
9 y* v! o$ V C- v0 ]) V4 ? - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; // 输出极性为高电平1 X' R. x& o) B( x
- TIM_OCInitStructure.TIM_Pulse = 0; // 初始占空比9 B2 H; G/ H( m: o" u' _( {
- TIM_OC1Init(TIM3, &TIM_OCInitStructure);
4 {9 k* \# D- L
, j. x t+ b$ a+ q' g4 Y1 U- TIM_OC1PreloadConfig(TIM3, TIM_OCPreload_Enable); // 开启OC1预加载寄存器
$ {# i- C5 e; x Y - TIM_ARRPreloadConfig(TIM3, ENABLE);// 使能自动重装载寄存器
$ N% n; Q, H3 p! Z# M - // 使能TIM3定时器
8 O- g8 b# m& [ - TIM_Cmd(TIM3, ENABLE);
4 E: ?( W. l% u1 c7 h) r0 k四、主要函数 此处代码以180°舵机演示 1、main.c - if(Data_Flag == 1)
: p9 y8 q% I' O - {# U# \$ q+ L+ f' {3 f& D- B) x% j
- int Servo_Degree = strtol(Data_Buffer, NULL, 10);//将数组中的数据转换成整数
2 Z2 n% C, [, Q! R; q( b$ { - printf("%s\n",Data_Buffer);//打印数组中的字符串! f# [! f' l. D# |: ?. X
- printf("舵机目前角度 = %d°\n",Servo_Degree);//打印转化后的数据6 _& o- `/ ]( [
- Degree_Conv_PWM(Servo_Degree);//控制舵机旋转角度2 X& P6 M0 T! S
- Data_Flag = 0;//标志位重置7 a$ a" P' f: s( l
- memset(Data_Buffer, 0, sizeof(Data_Buffer));//清除数组中的数据
+ _3 U, e5 o0 ]" a- A - }
+ |1 k. [- D6 R& _& g7 L* h* S" d$ l* l' a/ u& g/ Z w' O
使用轮询的方式判断是否接收到正确的数据,根据串口数据控制舵机运转
7 p( S: y0 g3 ]" s4 ~2、PWM.c - void Degree_Conv_PWM(int Servo_Degree)// 将接收的数据转换成PWM高电平脉宽- W! h6 V0 D) V, Q! r8 j
- {
* M5 r% G; I! j* ` - float PWM_Time;7 A, U! f5 s/ L7 \( j- \2 s
- PWM_Time = (2000.0 * (Servo_Degree / 180.0)) + 500;
' T# L1 m; N9 L - TIM_SetCompare1(TIM3, (int)PWM_Time);//定时器设置比较值函数和通道有关 时间参数单位是us+ S1 m- d# e" N, P$ y
- }
1 {( o, @/ A7 J* D
9 v, d9 U) N3 D3 l7 F3 G) R4 |+ k使用强制类型转换是为了保证精度,最后传递给定时器一个整数比较值' i2 L* \0 S3 y' h/ K6 o
3、Usart.c - int fputc(int ch, FILE *f)// printf()函数重定向+ O; h9 u' M; ], _5 O4 D5 u7 D9 U
- {
2 e8 @$ u) |! o" L) r n& A) S - // 发送一个字符到USART1. G0 P$ o/ P' E$ {9 W ^
- USART_SendData(USART1, (uint16_t)ch);) U: t' L2 k0 h
- // 等待发送完成( @0 ^% D! W. M# j. R3 E5 F" f! k
- while (USART_GetFlagStatus(USART1, USART_FLAG_TXE) == RESET);9 T/ [) x* G+ ^
- return ch;
* G7 D( s+ V, W/ a% {& U/ p - }
* i3 C1 V, x- u" {3 J' I `# J - 8 P2 [- x0 \2 z6 |! p6 G
- void USART1_IRQHandler(void)//串口中断函数2 {& p9 z: G: h. {( P T
- {) ^, z* y. ]$ }& z
- if(USART_GetITStatus(USART1, USART_IT_RXNE) != RESET)
/ n* T0 y* s4 ~8 T# o - {
, ^4 D1 t4 r7 ~ - Rx_Buffer[Rx_Index] = USART_ReceiveData(USART1);// 从串口接收数据到缓冲区
9 c* u9 T. C0 Z# N3 s - if(Rx_Buffer[Rx_Index] == '[/align][b][b][font=Tahoma][size=3][color=#000000][b][b][font=Tahoma][size=3][color=#000000]: ~5 u" ?4 t" o9 T) S6 I a
- [/color][/size][/font][/b][/b]
) Z. T: r2 J! v! H* o$ h$ k - Usart1:串口中断接收以“$”开头,“#”结尾的数据[/color][/size][/font][/b][/b]# L$ L% T' B& }7 z4 K) W k8 g
- [align=left][b][b][b][b][font=Tahoma][size=3][color=#ff8c00]4、SysTick.c[/color][/size][/font][/b][/b][/b][/b][/align][align=left][code]void Delay_us(uint16_t us)6 `! ?/ ^" B; V
- {2 ^7 Q! {8 a) h3 k) m
- SysTick->CTRL = 0;// SysTick控制寄存器清零,停止SysTick定时器5 Y/ F) N) o% L. } A
- SysTick->LOAD = 72*us - 1;// 设置SysTick加载寄存器的值,确定延时的时间- O* t2 n7 X5 I) x1 _3 c
- SysTick->VAL = 0;// 将SysTick当前值寄存器清零5 _. i: Y4 a- ~2 K, J
- SysTick->CTRL = 5;// 设置SysTick控制寄存器,使其开始倒数计数,并启用SysTick定时器
: i9 P O7 z T: R! q4 U, \! F1 X - while((SysTick->CTRL & 0x00010000) == 0);// 等待SysTick定时器倒数完成
! \& T( ^1 U% l, B& J: J - SysTick->CTRL = 0;// 再次将SysTick控制寄存器清零,停止SysTick定时器- M0 W9 H3 A c
- }
4 r8 T, X4 `% `2 z0 L五、实践 通过串口发送指令控制舵机(180°舵机演示) 1、UartAssist 注意:串口、波特率、以及数据格式等' c7 K& T- t5 y8 Y
2、现象 180°/270°舵机可以通过串口发送的指令控制舵机旋转的角度; 360°舵机可以通过串口发送的指令控制舵机旋转的方向和速度。 " m- J k6 X; P8 K% I1 n) }+ ?
转载自: W-ML 如有侵权请联系删除
$ k8 {, q) B% L- A) T$ m, D, `3 T+ O% V8 P 0 |6 c1 z- T$ G" F
2 k3 y# d+ T* ~8 j2 B7 N
& t0 p6 ~ }" `' C, \
)// 如果数据是以$开头则开始存储数据* t% s: ~; R+ P
{
: a4 [ A3 q$ y3 _4 ` memset(Rx_Buffer, 0, sizeof(Rx_Buffer));// 清空接收缓冲区
$ a3 R$ h& b4 t5 h7 c: k Rx_Buffer[0] = '
0 \0 z; ] F1 C& V0 }# [: ~* _# K
4 T* L4 ?+ w2 }& k$ F; oUsart1:串口中断接收以“$”开头,“#”结尾的数据, j" P4 s: C% S! g' r
4、SysTick.c - void Delay_us(uint16_t us)
) U1 N5 z6 [% T. O( u& |" G - {
' m4 h q9 ?* r0 W2 | - SysTick->CTRL = 0;// SysTick控制寄存器清零,停止SysTick定时器
# V( _9 o$ u& c- G - SysTick->LOAD = 72*us - 1;// 设置SysTick加载寄存器的值,确定延时的时间
( E+ V' }/ l; t5 p3 \! P) i - SysTick->VAL = 0;// 将SysTick当前值寄存器清零5 C( J( ^$ B7 ]5 C. j4 A
- SysTick->CTRL = 5;// 设置SysTick控制寄存器,使其开始倒数计数,并启用SysTick定时器
, A$ p' c3 {6 w% `2 N; n - while((SysTick->CTRL & 0x00010000) == 0);// 等待SysTick定时器倒数完成
& v1 i6 J+ T) r- s `( n6 C - SysTick->CTRL = 0;// 再次将SysTick控制寄存器清零,停止SysTick定时器- d+ M- i( k# ^1 }% m
- }
五、实践 通过串口发送指令控制舵机(180°舵机演示) 1、UartAssist 注意:串口、波特率、以及数据格式等! V6 A* \$ o+ x: u# j
2、现象 180°/270°舵机可以通过串口发送的指令控制舵机旋转的角度; 360°舵机可以通过串口发送的指令控制舵机旋转的方向和速度。
1 l& a) M6 E# ?! ^+ [6 C* ^7 j6 F
转载自: W-ML 如有侵权请联系删除
# a2 S8 i1 R% o @ + R E6 n# [7 ^% h' v' y5 x
) m' ^3 _) m6 e. u, W" v2 [3 b" r) T/ A: u" }5 x( v% U" Y3 I
;0 y/ k/ I& I+ ~- j; s; G
Rx_Index = 1;
, \0 J/ e- q! \; ~- a4 J, k } Y7 t% u- r7 y6 a$ a& a
else if(Rx_Buffer[Rx_Index] == '#' && Rx_Buffer[0] == '
5 \* S- K- W& b3 |
: y0 W) P% ]$ p: \3 HUsart1:串口中断接收以“$”开头,“#”结尾的数据+ j9 A w7 N2 r7 G. f
4、SysTick.c [ DISCUZ_CODE_7 ] 使用系统滴答定时器来控制延时
* u5 k8 x) E9 S2 v( v" o五、实践 通过串口发送指令控制舵机(180°舵机演示) 1、UartAssist 注意:串口、波特率、以及数据格式等4 Q, n i/ f5 h( m- l9 @
2、现象 180°/270°舵机可以通过串口发送的指令控制舵机旋转的角度; 360°舵机可以通过串口发送的指令控制舵机旋转的方向和速度。 2 P$ D- r+ [8 N
转载自: W-ML 如有侵权请联系删除/ z! ]8 [: j# O
- Z. t5 b! T% S- }+ L
c% Y5 k; |, o9 l" T
) D1 B& j5 P- z; V* _)// 如果数据是以#结尾则结束数据存储并打印数据信息; ^+ g7 Z, S" w
{
0 x9 W' @, i3 Z( t* j. c printf("Received: %sundefined", Rx_Buffer);// 打印接收到的数据
1 {$ Y$ \5 W( d6 E memcpy(Data_Buffer, Rx_Buffer + 1, 3);// 使用memcpy函数进行数组内容复制
7 H$ z, @2 Q2 d3 r4 N% v' K4 a( [( N memset(Rx_Buffer, 0, sizeof(Rx_Buffer));// 清空接收缓冲区
) _4 X% B1 V. p! p Q Rx_Index = 0;// 重置索引# y& c6 R* d/ G" `2 F: b
Data_Flag = 1;// 数据标志位( N- c0 U, n3 e1 X9 F1 n* D7 y
}
. b2 e3 s X/ m* j else
# A P$ H# D0 C( c# A0 | {# @7 m9 f/ ? T5 P; o6 ^! G% x" q& \
Rx_Index++;// 增加索引,准备接收下一个字符
- e2 X) I. f9 H- @1 C9 `2 B }, r7 P7 u$ O J2 X
}2 d6 i# U& I4 ]; K. L
}[/code]
1 R5 s. f( P- w0 W s7 @5 H: {
$ w* u1 w1 I5 W, b0 g; {# \3 dUsart1:串口中断接收以“$”开头,“#”结尾的数据( ^+ |6 B, y' e: J. i
4、SysTick.c [ DISCUZ_CODE_7 ] 使用系统滴答定时器来控制延时
2 |! E9 H( p, _0 \' b2 G% L9 x五、实践 通过串口发送指令控制舵机(180°舵机演示) 1、UartAssist 注意:串口、波特率、以及数据格式等
- Z! f" g& d* A5 c& D+ e! Q+ G2、现象 180°/270°舵机可以通过串口发送的指令控制舵机旋转的角度; 360°舵机可以通过串口发送的指令控制舵机旋转的方向和速度。
8 s' V! v2 h. j! h
转载自: W-ML 如有侵权请联系删除4 R) w/ X( x5 z( A7 P
9 c" Q6 K1 L9 z3 |+ z4 O$ A
/ @4 k6 Y7 L7 U! |9 c& L
. h1 ~5 `, s& Z; F2 S* e! Y& s+ t* K. J4 b* f" ?% W% P1 @5 w
|







 微信公众号
 手机版