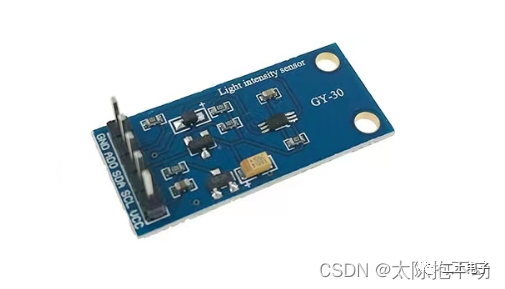
一、BH1750简介; l" d! |' X; @, N: A$ k
BH1750是一款数字型光照强度传感器,能够获取周围环境的光照强度。其测量范围在0~65535 lx。lx勒克斯,是光照强度的单位。BH1750可用于调节手机屏幕和键盘的背光功率,或者用于智能灯光控制,比如,随着外界光照强度的变化调节灯光亮度。
, L. }# U) q6 N/ D" f1 h0 c @9 U5 _5 w
' P& [- D$ O% l" S# @( V3 V2 \" ~8 R
; d# T/ \( V: e) A% v6 X& e1 PBH1750
! D9 I2 ]0 b/ n* K8 |2 K3 U7 @BH1750有以下特点' K9 }+ g: {" I
• I2C总线接口
9 I8 o4 D7 f4 ]: q" _• 接近视觉灵敏度的光谱灵敏度特性; T0 s- c; j! ?4 F( O& _! |
• 输出对应亮度的数字值9 l: C( b# G# J! q) z W" c: v
• 高分辨率(0~65535 lx)
J8 U/ v1 v% a! {! w4 `5 |• 通过降低功率功能,实现低电流化
& P; B3 b5 c: `. e$ B: w9 ~• 50Hz / 60Hz光噪声抑制功能7 V! W9 y2 i- B2 U. t# Z$ M
• 可以选择两种类型的I2C从属地址( W E! J$ R/ t
• 最小误差变动在±20%
8 |4 G$ w7 M2 A! [2 {$ @" b• 受红外线影响很小
1 H" t7 y5 m5 I& L2 ~3 d# @' ?) @5 Z, t1 W Q8 _0 e
二、BH1750原理图
5 V$ a: m; H2 B( T& m
7 i8 t& r l* w3 K: y, o& s. i" B- o7 f$ z/ p0 W
~- W% C/ o' c! b0 o# z
BH1750原理图 5 {/ y5 F0 c: o! X
- h X, I5 N9 l/ L% [
• PD —— 接近人眼反应的光敏二极管: V* L* N1 w/ ~, |7 D* U" } ~* Y
• AMP —— 集成运算放大器(将 PD 电流转换为 PD 电压)) {& z! [: E+ |* Z: N, A% S3 O
• ADC —— 模数转换获取 16 位数字数据
! n; I" C" w7 ?• Logic + IC Interface(逻辑+ IC 界面) U; B, @* [5 h0 y' o+ c, g. O
• OSC —— 内部振荡器(该时钟为内部逻辑时钟,时钟频率典型值:320kHz)
# s# C. x. C# J( }# ?0 O1 g
# S5 q4 [' Z& _0 I! ePD二极管通过光伏效应将输入光信号转换成电信号,经运放电路放大后,电压经ADC采集,再经逻辑电路转换成16位二进制数,存储在内部的寄存器中(进入光窗的光越强,光电流越大,电压就越大,所以光强可以通过电压的大小判断,但是应该注意的是,虽然电压和光强一一对应,但它们不是成正比关系,所以该芯片内部是对数据进行了线性处理,这就是为什么直接使用集成IC而不是光电二极管的原因)。BH1750引出了时钟线和数据线,单片机可以通过I2C协议与BH1750进行通讯,可选择BH1750的工作模式,提取BH1750寄存器中的照度数据。
9 U% z: E5 b( W$ y
3 m4 }/ W% o" `, D" P |* i三、BH1750数据手册
6 E/ ~9 n+ B) O! J! i# A4 m" P3.1 指令集
( t6 @- V; m* UBH1750的数据手册中给出了一些指令
) J4 Q ^" e! V$ d2 ~% k
# t1 s' ?. P! A5 D/ |; W5 C1 A" I8 v' ]* i& G: C1 ~" s! Y
BH1750指令集
$ J' H) z8 o- W6 y
/ B; i1 G3 U& j Z# v& @0 @2 a
, {" M4 ^" B. M4 @* U8 ~3 C其中的H分辨率模式和L分辨率模式等,是BH1750的测量模式,数据手册中也给出了说明
; s0 ]2 h1 p: }* H& I& \" t& p5 O* V/ M6 w! c" y/ K
% {8 d e% v8 Q t% {* n RBH1750测量模式 1 F% [+ z' `$ E) T
: W( o ^! x# T! K; Z
7 s' Q( I9 e+ [( s我们通常使用H分辨率模式,H 分辨率模式下足够长的测量时间(积分时间)能够抑制一些噪声(包括 50Hz/60Hz)。同时,H 分辨率模式的分辨率在 1lx 下,适用于黑暗场合下(少于 10 lx)。
" W) R' G/ t7 z2 z8 }% W7 p, q' d; ~/ g; }7 |( ]8 @, s
, T7 G @+ d" j0 J8 O7 g: ~6 T; ^
3.2 IIC通信读/写; l9 A7 |4 o8 N l6 U3 S9 q' E5 C
上面介绍,BH1750有两种从属地址,由 ADDR 端口的电平决定。
) z4 P* O4 t. r+ A8 X• ADDR=“H”( ADDR ≧ 0.7VCC ) →“1011100”
+ C0 E; y, [3 V• ADDR=“L”( ADDR ≦ 0.3VCC ) →“0100011”
9 |4 K v4 `. X' \4 s, U: Q- O8 z: r# Y- n! c
关于IIC通信的详细内容,这里就不再介绍了,可以去本系列的OLED篇查看。BH1750数据手册中给出了一种配置连续高分辨率模式的方法
' |: c' o4 F( n) R' j
/ L% o! b( r; i# H( H8 l4 x: M( c& s: ` m% R( [/ k3 R2 w
4 l% e% n" N2 X
1 q; k Z9 G0 s: x+ m+ j配置连续高分辨率模式方法步骤 + Z. g: T7 J: Z, P# C: `
. h; [ i- w7 a" i$ X9 O
BH1750数据读取格式如下
1 w6 V/ }& U( M4 l! ^! B
( v, ^5 O% D4 \8 @5 [) f$ `# h0 q9 Z( J+ `) @2 }9 Q) y i% a
BH1750数据读取格式
3 d k4 Z5 Q; y) \& N! }2 H" _% c, O! ?) [! F+ `2 _+ r9 G
! x7 O# s/ Q. ?7 a9 |' @
光照强度(单位lx)=(High Byte + Low Byte)/ 1.2 * 测量精度
2 m9 X+ X8 d' T) G% @6 S$ h& w9 |/ y" N9 o9 I1 W
9 V7 |& z M; U
四、BH1750程序设计% u) y4 W) s- i V
4.1 IIC程序
) I! I% g# F" g7 x$ E' G相比于之前的OLED的IIC程序,增加了主设备发送应答信号(Ack),非应答信号(NAck),读取一个字节数据程序。修改了等待应答信号程序,增加了返回值。/ u( c) y7 ]3 ]6 W2 d
- /*
/ x. p2 X/ g9 t2 l7 |9 N - *==============================================================================4 r% k; f+ z" M! f0 Z* \
- *函数名称:IIC_Delay
5 D( _7 Q: F9 P - *函数功能:IIC延时) {: S5 {1 P- B% g5 \8 \8 X0 }8 N
- *输入参数:无
! t* b9 M. h$ x" \' b - *返回值:无
( E! K! p5 F( A; O7 T1 ]- T - *备 注:数据手册提供
# m$ Q- H) z3 E7 l6 y - *==============================================================================6 y2 K! w) Y7 }1 O
- */% B; S4 u2 H2 X* u" c0 T& d" a& k
- void IIC_Delay (void)" a) B6 I F$ `7 H% m, d; x, n
- {, w) F1 o# \! L( c" x9 q, `. a
- u8 t = 10;
. H7 c( Q1 x, O, ` - while (t--);
; y% K: N9 _/ E - }
( }/ m3 O# @2 s% D8 g3 c; u( a2 A - /*1 B, G% R; u" T, Y( y
- *==============================================================================5 T+ I( O7 S& `. W0 m
- *函数名称:I2C_Start- a0 y: {, m' E: K+ Y+ h* l) Y6 Q
- *函数功能:IIC起始信号
4 Z0 V& m1 A9 R1 M7 _ @. ~ - *输入参数:无
" [* F O( ?! q. ? - *返回值:无
3 _& H+ \4 d, ]( P6 B - *备 注:数据手册提供6 ?6 a7 J2 V+ n5 D- U# \5 V+ I7 U
- *==============================================================================* W# d' j0 }2 v- _
- */
6 G+ x3 _+ f* F$ x - void I2C_Start (void)) M Q0 N/ i( @2 q6 j8 p; K
- {
' W! d- W0 B$ b7 b - BH1750_SDA_Set();
5 J1 m- D; B. H9 k - BH1750_SCL_Set();/ }1 x! x% E" P7 R8 I
- IIC_Delay();
6 M4 W$ `# M0 k' f: X - BH1750_SDA_Clr();1 Y9 y8 E& B l9 S0 f, X3 N8 \7 J$ ]
- IIC_Delay();
( b6 H( f+ D& s+ e3 ]/ J$ y - BH1750_SCL_Clr();
( m! P( C4 x1 T8 h2 L - IIC_Delay();3 P* P. e2 n6 h8 K2 J
- }; R+ {0 I* S$ N2 O: {4 r6 k5 H
- /*
`; ~" U1 Y; j/ t - *==============================================================================
! T' o0 D0 o7 f1 B3 o* o - *函数名称:I2C_Stop
% [/ s9 i! ^1 e6 }, n$ t( S" i$ ]$ s - *函数功能:IIC终止信号
/ X" h6 a/ A# k - *输入参数:无) p4 q' _8 l6 K$ v) g- G0 k, k
- *返回值:无
0 Y1 I( h* Y1 K+ z n1 J- p$ C J- b' k - *备 注:数据手册提供
5 m/ @3 h( q7 J& Z" C' V - *==============================================================================
6 y5 W7 w3 V3 D$ q1 f - */
7 X1 E; ?( ~) U+ s - void I2C_Stop (void)8 D* _+ u. h0 W# o3 O k, i$ v
- {
: r7 q: N% z8 h, C$ v$ p; m - BH1750_SDA_Clr();
3 N. U! B7 T; f; K6 j. x9 C+ ? - BH1750_SCL_Set();
0 o% T( p2 E% B6 k1 c - IIC_Delay();# R L/ S% E: E" r8 Y
- BH1750_SDA_Set();
* y# e, _& S( d6 [( y: Y+ _ - }8 U. b* G' j' [/ }: ^1 m9 N
- /*
* s' M# e# {1 m) K Q9 b( K3 _4 h2 C( J - *==============================================================================
3 ^% z. e' ~ N* ?$ B( ?7 Y - *函数名称:IIC_Ack
6 s( K5 G' Q& ^+ F2 u6 s - *函数功能:CPU产生一个ACK信号
* S$ W. A; M4 V. K$ L; e. @, r - *输入参数:无0 j2 n; }. N: C' E
- *返回值:无" w9 j- J( s- ^0 \' |
- *备 注:无# m9 L$ o0 A" x) g# G! O7 _* C
- *==============================================================================
# W6 p5 D; \- _% o# v - */
: N N' R+ m2 P+ F' O: A - void IIC_Ack (void)7 b% S# |8 z) J3 p9 I2 ~# l
- {6 H( z/ [: r& E& ]
- BH1750_SDA_Clr();
9 P8 m% q, W3 F: ~9 t% _ - IIC_Delay();
1 ?, M' N* [/ Q9 k - BH1750_SCL_Set();
6 `- Q. d) u. ` - IIC_Delay();! Q3 D( V4 C7 N2 ]
- BH1750_SCL_Clr();+ j) U) C5 s1 W8 p ^7 }0 c
- IIC_Delay();4 w4 A1 g+ d6 O9 A, R
- BH1750_SDA_Set();% Q& k* ~% [6 |: o+ n" M
- }: L1 s4 E! { p& u
- /*) [+ v/ Y7 k0 c4 d% b
- *==============================================================================1 f: s3 f- s/ [/ Y. ?6 r
- *函数名称:IIC_NAck
, x8 [1 w& K5 j9 f G. ?, K - *函数功能:CPU产生一个NACK信号
/ H# X$ K" B* o) m - *输入参数:无
! s6 Z0 b, C' ^- a$ o# s - *返回值:无7 O- R( D& D* f; _3 j
- *备 注:无
# C' @8 l; L; ^( r) ~1 f - *==============================================================================
+ c6 X. t) `" \ - */- C. w+ S* d' A0 V7 ^* h4 b: S- x
- void IIC_NAck (void)
' P ^1 W( Z4 k' p+ U - {
) L0 a8 ~0 m9 n6 N: h9 w - BH1750_SDA_Set();7 c- {# I. N! x
- IIC_Delay();
, Z+ N6 s; `1 j& Q! F9 H+ f - BH1750_SCL_Set();
2 E0 R P( Y! A% s5 ~# H; k3 Q1 g$ H - IIC_Delay();0 E7 G- \2 E* f$ G a$ ]+ Q
- BH1750_SCL_Clr();
6 w. T6 m5 J. c' G6 q - IIC_Delay(); 7 Q& e& |5 J0 T- F& f$ j
- }0 }: @9 F4 T" F
- /*
5 B/ g* Q# K& A3 L- _ - *==============================================================================/ ?) T9 Y% x( Z6 N- z, ]
- *函数名称:I2C_WaitAck' W2 P: c# I6 h+ h) A! Q
- *函数功能:IIC等待应答: S3 I" m# b" m# X5 {
- *输入参数:无1 R+ P3 l0 G- ?& @+ n% \, ^
- *返回值:0:未收到应答信号;1:收到应答信号7 E, V( b& @* y- E' \3 y
- *备 注:无
! o; o& I+ u, {0 M8 } - *==============================================================================
) ?6 u9 l/ J; ~; g' X - */( V# Z$ w+ a- s6 w: C
- u8 I2C_WaitAck (void)
( N# u, |; m' @9 G2 L: V - {
; _. J% `! A, R - u8 re;" W, |. w- K$ O: N
- & N' k3 N. |. _7 i+ V9 V
- BH1750_SDA_Set();1 X! o0 o$ s6 x. t3 B+ Y2 k
- IIC_Delay(); ]5 r1 U1 x1 G) {' H. Z* K
- BH1750_SCL_Set();
% h0 d( K: }# v0 R9 a - IIC_Delay();
& s, L7 D* r% a$ l/ z! K - if (BH1750_SDA_DATA())- Y5 m d* \+ `# e+ s9 ?
- {& r& ~# \& V) @1 T3 V: T! F& m
- re = 1;! Q2 }1 F, u9 M+ s% I
- }
! n% y/ [9 ?* N: Y, Y5 s2 v! A9 B - else. v0 q6 Q- R# W7 L4 h0 r
- {% {0 V7 ?4 @9 l0 J& g9 B
- re = 0;
$ O9 q0 l$ m) `& p$ K1 A- O - }
5 U) F6 G! A3 _+ f1 }0 e" F - 4 c/ c8 N, b! _0 F1 f! G
- BH1750_SCL_Clr();$ c% J% K' V* { g* V; b
- IIC_Delay();
4 k, M; J# `3 ~2 l. z' s -
7 s- l( r1 m+ e) Z4 o - return re;: o) P, y- \2 V/ h# f
- }) ?9 g* P9 q( [
- /*0 V+ {" P1 ]9 p9 u) x) o
- *==============================================================================' K7 `& v2 ?) \2 k" F1 O
- *函数名称:Send_Byte
. a- I0 {% e* g! ~ - *函数功能:写入一个字节1 m& N+ N" U1 l7 C3 G
- *输入参数:dat:需要写入的数据
3 n5 ?! S3 V K/ ], I8 _$ k - *返回值:无- N" t) s/ P) w4 [* m9 U
- *备 注:数据手册提供
5 b/ U( c$ S L& N" Z3 D% f - *==============================================================================( V' x) K1 u G$ z/ E
- */* D1 Z! Z" p: Z/ _3 \
- void Send_Byte (u8 dat)
$ \! Q6 L( s! U1 O1 m- Q2 s - {
' |* j. d O$ h! b# p/ [ - u8 i;
y4 N& z' x& D8 b7 r
2 W9 ` C) u- `# W( e- for (i = 0;i < 8;i ++)! o2 E" D% o7 |( ~1 J6 _3 p* e
- {( \8 W% [9 i( V7 V5 C1 r& i9 b
- // 发送数据时,从高位依次写入
5 {, @5 i* V- C0 l8 v6 J - if (dat & 0x80)
& b! w; r* I N& |$ B - {
) w4 i0 \- m$ \- H- ~ - BH1750_SDA_Set();
# ~5 G; e8 Y1 L* _1 C( q - }
) Y) S" i' b9 G2 m+ A; @ - else
9 D' I) ^ @& R& m5 m* T: c1 v - {6 l9 _$ B6 u' C% x
- BH1750_SDA_Clr();
2 J/ b7 p7 G7 i6 A/ P - }
% f0 N1 v- u$ e( J$ J+ W - IIC_Delay();3 S% B" v* M' ]' _$ |- a) `7 f/ ^
- BH1750_SCL_Set();
+ Y4 G# ~& B6 @) A& k5 Q+ J5 Q - IIC_Delay();# ` O0 E; ~1 e0 V( C! v
- BH1750_SCL_Clr();
& q; Q7 J8 E- a' y - ) N( b. N2 L( R) |/ g
- // dat左移1位
& X# Z9 B% W" J - dat <<= 1;
7 S4 A; ?: C5 q - }2 W6 F6 ]2 j7 j8 Z* Z1 ]/ W
- }" k5 @/ C+ `+ `. u& p- M6 S
- /*
' O/ {$ P7 C2 t8 L& L9 m - *==============================================================================# d) | J* T) t( o6 w; }# W4 H H
- *函数名称:IIC_Read_Byte
; ^" `% ~, V e" z. K. m" ?' X - *函数功能:IIC读取一个字节数据9 G, f" P3 W; K7 m: y7 `
- *输入参数:无
; V" w+ L5 V: j9 u/ H - *返回值:无
& F4 M. `7 f. M$ c - *备 注:读取到的一个字节数据
v8 h$ E& B; m( n, r8 u, X - *==============================================================================
?5 {0 P8 |1 T* }# y2 p1 d) V$ k - */7 l/ J# D: T% e! f: L# e( F
- u8 IIC_Read_Byte (void)
/ |% q1 e0 \% u* g - {6 i$ H* z! T# D8 K1 Z1 y* Z' p H
- u8 i;
: K& u/ O8 B( q8 W - u8 value;
: u H6 c# H* y6 K, w7 L -
( a- `# J; V- p+ M0 E, Z) p; S" V1 g - // 高位在前+ r( l0 N& e8 H4 r/ h5 Y
- value = 0;
! O" H9 ]6 U* ^" s -
& v. d9 S( w: X" N$ [$ M - // 循环读取8bit数据' A0 G+ @' H. i$ s
- for (i = 0; i < 8; i ++)
" K+ v( @* V9 D" l* l ?$ P( X - {
' _) ^. h* m+ k, a7 T) `" c- S - value <<= 1; // 循环左移一位
# [8 j) m1 K# n) B6 K -
* _# W: H6 g; |1 [2 |; q! N# {# [ - BH1750_SCL_Set();
: `8 q8 h7 t; s( h0 R8 K - IIC_Delay();; d" A+ x) G! V* Q( v
- 1 E, w9 u$ [* Y
- // 如果是“1”% ^" s# w$ m# ~
- if (BH1750_SDA_DATA())4 p2 S9 w3 o0 N6 S/ D# v9 O
- {( s }5 ]) n' o! O
- value ++;
+ ]' R( [7 X7 Y7 `* k3 S - }
3 y3 l; L j5 ~4 U& [ -
& ^7 N; D) y7 R" Q2 J8 t - BH1750_SCL_Clr();. X$ s P/ j0 s: c7 G6 f( T
- IIC_Delay();" H! V1 W* W# h/ x2 |3 m4 _7 m
- }8 r% M( d9 O( k& S2 ]
- 5 t! a# ^4 v6 a& g
- return value;
( _+ h d4 g, w8 \3 j1 G2 ^ - }/ t1 b! P- C5 m7 `3 N
- //BH1750写一个字节( Y0 i: v4 `# g9 r9 Q( Y2 K0 K
- //返回值 成功:0 失败:非0 % V4 u$ ]' g1 ^0 C/ p
- /*
' y; i; H/ G3 W4 _2 e - *==============================================================================4 h% Q4 T" @% ]2 V1 X" c( t# H$ P
- *函数名称:BH1750_Byte_Write
4 Q3 N2 v6 j. _. N6 \ - *函数功能:BH1750写一个字节( s0 i# Q' U. @% ?1 a/ }3 [
- *输入参数:data:要写入的数据4 {8 T3 @; B8 s' d2 l9 i
- *返回值:0:写入成功;1/2:写入失败
8 C+ Q0 z2 \) T - *备 注:无
" J) i, H/ i0 J; s3 P' b. b - *==============================================================================' m' k- A- T6 Y. N/ E
- */
9 D Z* c' M# o2 A) ~3 b5 ? - u8 BH1750_Byte_Write (u8 data)
6 B2 b i5 ` H/ e - {6 |$ O8 p3 [" x, O& z9 b, A. ~
- I2C_Start();: F& j2 D# s# T- L' Q l X# @3 d9 n
- - Y+ v3 o; F+ W" `# [' E6 Z0 C
- // 发送从设备地址,0:写5 X L$ a: t6 c8 h. X) m
- Send_Byte (BH1750_Addr | 0);4 @- ]) R, w4 p; ~, k" ]
-
; X* t4 o, b: h' e c4 y" E - // 收到应答信号$ l9 X7 k; A! u; [8 N- d1 d
- if(I2C_WaitAck() == 1)
. p/ W+ z/ n, |7 V6 @; X6 E - {. h5 c. n" _' f' K; c2 F
- return 1;
* b) r) _7 B! T9 v& O) @3 { - }
# ?. b. p( j, a: q) K - //发送控制命令' o, Z+ r$ {) x9 x
- Send_Byte(data);- y$ f% D o* g$ T3 A
-
Z. |$ w+ A5 S" V- A; |! y - // 收到应答信号6 Z; z7 {" _/ L+ y- I: t. m) J( P! {
- if(I2C_WaitAck() == 1)
1 A, G Q; r* Y* c. Q. T5 T - {
9 b; \3 |/ M2 }' }# ~ - return 2;2 Z* c- f* ^7 {; H! _
- }; f! F0 P. J& p* ]
-
9 |/ o- x b) ^& O! } - I2C_Stop();
( ? Z: m$ i- u - ' D/ V' t" r6 }# H& ]
- return 0;. p$ c9 b: B& c' f, y- j3 T0 t4 T
- }
4.2 BH1750初始化程序8 R8 V0 l3 O7 J8 {: O
初始化包括两部分,一部分是初始化IIC引脚,另一部分是初始化BH1750。也就是给BH1750上电,并复位。
; \9 c D6 x8 ?/ q$ G1 ~( \- /*
5 k" Y' I4 ]. ?9 i5 t* V* N" `/ \ - *==============================================================================8 D% e; n6 l) ?# |3 }: N6 z
- *函数名称:Drv_Bh1750_Init
" ^6 R" [8 A5 P. w - *函数功能:初始化BH17507 \2 E$ |$ o/ q( _9 B* c
- *输入参数:无4 b& U0 G- D4 }2 s4 J |
- *返回值:无) j( w# }5 R* o8 i4 Q0 ^6 V9 z7 ?0 u. f
- *备 注:无! b6 E# x. s# o$ N! G( |
- *==============================================================================# r% E% z! a( \
- */
8 N8 }1 k% J" Y" R' Q( M - void Drv_Bh1750_Init (void)- v% m5 l, j3 p. j
- {
( y: {, t! \* Y' W# J4 z - // 结构体定义
" v' P7 J! ^; K0 k - GPIO_InitTypeDef GPIO_InitStructure;9 C, e0 |4 N: m9 a; Q
- - N; j9 F) B% s& d: y+ P4 x
- // 开启时钟" S9 d% z' ?6 p: G& I6 P0 h' A
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);8 r& S1 O* d4 o8 Q" T3 [; @/ e$ S
- , X, G! P& N, H! S) m, M6 d4 q3 h
- // 初始化GPIO结构体2 C8 L8 S/ r0 G6 v' t. e2 A3 m% F
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6 | GPIO_Pin_7; # z6 A8 z: q Q3 Z8 p3 a3 w. E2 C
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; // 推挽式输出9 Y4 G* L4 k- k
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
. V7 i- ]% h6 d; e ^ - GPIO_Init(GPIOB, &GPIO_InitStructure);
6 ]( a& h2 o: N; c; w/ P, a - // 全部拉高,IIC处于空闲状态
: x2 _: v! r9 ]9 F - GPIO_SetBits(GPIOB,GPIO_Pin_6 | GPIO_Pin_7);/ j5 U, D; w4 b ]
- $ n8 r# E- t7 M; ^( k1 K5 T
- // BH1750上电* e- Q$ f' j# e0 L
- BH1750_Byte_Write(POWER_ON);
. a* b7 Z: p4 z1 I: I -
5 l. x0 P, b; F( O' J6 l8 s& p! e7 E - // 复位BH1750; ^, V! x2 p1 S
- BH1750_Byte_Write(MODULE_RESET);
J& E& Z' C* @ y4 Y) ] - }
% M3 Q: q" L) p0 N# W" Z4.3 读取BH1750测量结果3 \9 [1 C+ I( F) }
BH1750返回两字节的测量结果数据- H$ m* m/ q& S
- /*
0 e, U4 o: M; ~0 n9 r - *==============================================================================
' n1 d- _. \9 R/ U6 N - *函数名称:Drv_Bh1750_Read_Measure
( M% d( v& |( N& @. n - *函数功能:读取BH1750测量数据
( G8 R0 z( ?9 a) m4 N, H - *输入参数:无1 _! y5 {. {1 i# q2 b; k
- *返回值:0:读取失败;其他:光照强度' K' g/ v/ B: ^3 r8 s7 U
- *备 注:无
& ]. x/ t: T' I+ L+ L, h - *==============================================================================8 _5 M& a7 U! Z+ C8 b4 d {2 X3 u0 N
- */
- N* {! a' |- e - u16 Drv_Bh1750_Read_Measure (void)
3 {* Q$ i. p* V% W - {
" H" y, {; q7 S( l3 t - u16 receData = 0;9 E- R8 I2 m9 N {$ [8 n# J% j
- ' m2 R/ `) _! J; Z2 A! _) w& F A
- I2C_Start();
- Y+ b1 k: B4 ?0 t -
/ `+ g3 K0 ?- r* |( V0 ]/ ?. D - // 发送从设备地址,1:读
1 U8 ~ s" N" ^/ {) c# [ - Send_Byte(BH1750_Addr | 1);
- \/ f4 G" F& ]+ C -
8 ^3 I) V( W' u( { - if(I2C_WaitAck() == 1)
/ e& u* x1 m, i1 f - {' d$ E4 z. T* G- G T
- return 0;! I7 K" V* X* W1 t
- }" s0 X, d' r& F- E2 d1 J2 W$ \1 m
- 2 H ?) J0 N4 W% g" h- c
- // 读取高八位7 x, Z D9 A' N1 ^
- receData = IIC_Read_Byte();! u+ F+ N8 F, e% @
- IIC_Ack();
% e- h7 t' M/ J& v9 v -
2 ^( U3 j' N( C. \ - // 读取低八位+ N# R# S8 K2 L7 N; C# b9 a/ _
- receData = (receData << 8) + IIC_Read_Byte(); {( z5 M3 o2 }1 P% q) ~
- IIC_NAck();
' c) J( ~( I. Q) k$ _ - I2C_Stop();$ r% |4 J7 a, v1 w. X
-
/ J6 T, b' n6 d - return receData; // 返回读取到的数据# ]3 V% @$ f! ^/ b# k7 {1 F
- }
9 A* |# A. k+ L9 Q S2 p) @4.4 获取光照强度
* z. u. T2 e1 J* v3 e+ `- /*( { x. C3 |1 O/ X9 `: A
- *==============================================================================
+ {: m- p$ k6 f" D+ k5 T- [ - *函数名称:Med_Bh1750_GetLightIntensity4 d/ H& _- S$ u: c
- *函数功能:获取光照强度& N! {' m; b" c* E9 d
- *输入参数:无
( k R7 E$ x) f% f( g% t2 C - *返回值:光照强度1 A0 |6 Y) Q1 N! h
- *备 注:分辨率 光照强度(单位lx)=(High Byte + Low Byte)/ 1.2 * 测量精度
. m/ j5 f! G, [" n2 Q - *==============================================================================
0 V! K2 @2 [1 m4 t" n8 V - */9 ?' A( J$ n% r) w
- float Med_Bh1750_GetLightIntensity (void)5 X* n! k- D, Q
- {
+ a1 [+ ?( m8 V1 l: e - return (float)(Drv_Bh1750_Read_Measure() / 1.1f * Resolurtion); //返回测量光照强度
3 o3 X" X0 ~4 T1 `7 u7 Q - }
, Y7 `$ ~" N* } e. Y; c
4.5 相关宏定义. H8 Z4 _2 V* i& R6 ?0 \! f# l
- // BH1750的地址(ADDR=“H”)
8 A |4 \, D$ r. F/ H2 U( t( k - #define BH1750_Addr 0x46
3 g- J6 p6 `) t0 w+ ^* ?# H9 Y
6 {4 t$ v. F, G$ \; y8 {; v& H. j- // BH1750指令3 e J- f# `" `5 p0 H% F8 A5 a
- #define POWER_OFF 0x00
; _2 [2 g- k2 y: R - #define POWER_ON 0x01
4 T1 w: c/ r* k7 r0 h - #define MODULE_RESET 0x077 J" m- p- Q w& c/ N
- #define CONTINUE_H_MODE 0x101 s9 M5 w3 S0 u% h" P3 i& J8 Z
- #define CONTINUE_H_MODE2 0x110 n, u/ Y$ b) T) z1 M! i# z8 h' S
- #define CONTINUE_L_MODE 0x13
" l" m# P" I$ M% S" n% W( h - #define ONE_TIME_H_MODE 0x207 u% M- I2 f) p
- #define ONE_TIME_H_MODE2 0x21
6 T9 X4 |6 S5 U% p5 L - #define ONE_TIME_L_MODE 0x23( l! V0 D2 H2 U- E: R
& G( k. {0 @6 n2 M- y- //测量模式# ?7 U/ p1 J* a" o
- #define Measure_Mode CONTINUE_H_MODE' o4 A6 H& t7 S
$ W3 t" [4 W( h g I# ~* |- //分辨率 光照强度(单位lx)=(High Byte + Low Byte)/ 1.2 * 测量精度
+ H# z0 P) H I' j- q" q) @ - #if ((Measure_Mode == CONTINUE_H_MODE2)|(Measure_Mode == ONE_TIME_H_MODE2)). i/ G. Q9 [* Q: {
- #define Resolurtion 0.5! N: T+ e4 `) |: ^: P4 E
- #elif ((Measure_Mode == CONTINUE_H_MODE)|(Measure_Mode == ONE_TIME_H_MODE))
4 M$ k) X f' j - #define Resolurtion 19 ~+ G' j2 B: W. x" d8 Z- w, V- {$ e
- #elif ((Measure_Mode == CONTINUE_L_MODE)|(Measure_Mode == ONE_TIME_L_MODE))
: `! o, d5 k% q. q, T# ^* w - #define Resolurtion 4/ a9 Y: ]: {" P( j, T$ e# Z
- #endif+ P& d- v% x: N6 V5 W$ g
9 N) l6 w# r1 U$ U3 k6 v- // SCL$ Y: b; ~) t( p( G) }- t
- #define BH1750_SCL_Clr() GPIO_ResetBits(GPIOB,GPIO_Pin_6)
+ t) e2 i6 T$ s* W6 W - #define BH1750_SCL_Set() GPIO_SetBits(GPIOB,GPIO_Pin_6)
& }! p6 K$ N8 b) F - // SDA% ?9 i. f# _- `/ [! Z: M4 l
- #define BH1750_SDA_Clr() GPIO_ResetBits(GPIOB,GPIO_Pin_7). s3 ]' o9 ]* N! x3 \
- #define BH1750_SDA_Set() GPIO_SetBits(GPIOB,GPIO_Pin_7)3 ~; c( } e& P* i2 E
- ( ]0 g: L0 o& S7 e" b' R
- // 读取SDA电平. R4 @$ W! f$ H
- #define BH1750_SDA_DATA() GPIO_ReadInputDataBit(GPIOB,GPIO_Pin_7)
( l9 d% _# M/ X! U# a& X6 a- v五、应用实例
$ h y6 C! s7 K4 a( r- z. V/ C1 k使用串口打印光照强度,main函数如下
' C3 B: S- {! y3 _% X+ b- float gLingtIntensity = 0;
0 ]2 K% m2 Q N5 G) @
z6 e: }# q* g! l* L; W! o- int main(void)7 q. Y6 S# _. |5 a5 c
- {: {7 W- D+ _4 Z7 w; t8 U) [0 S8 q
- Med_Mcu_Iint(); // 系统初始化" z: g: L& x8 A% b* B
- & {" K( Y) t7 V2 `4 n
- while(1)
( S9 ?7 w# n- `* d' _ - {
+ a; x; \7 y5 U/ C3 I - gLingtIntensity = Med_Bh1750_GetLightIntensity(); // 获取光照强度2 ~7 i' n/ i- K$ n4 `8 X
- printf ("Light:%.1f lx",gLingtIntensity); // 串口打印光照强度
' f9 O5 p9 I. b% B* s -
! }# e2 |$ i1 g0 Y3 U5 b( @- G# h% ~ - delay_ms(500); //延时500ms = 0.5s! V7 Q+ b' x! U Q
- }
. S ?7 ]9 h- P$ O) q- v - }
& z& k( J2 ^' s) `4 J六、拓展应用4 _1 }2 \% g. O- D
利用BH1750获取到的周围环境光强可用于许多方面,这里举几个例子,比如设计一个教室灯光控制系统,根据实际环境光强来调节灯光亮度,使室内环境光强保持在一个稳定的值。另外,比如做颜色识别时,周围环境的光照强度不同,识别的效果也不同。可以利用BH1750实时监测周围环境光照强度变化,不同的光照强度下,切换不同的颜色阈值,可以改善颜色识别的效果。这里简单介绍一下实现思路。
; u/ a, S, g# k6 z' z) o
. t" n- S L& ]( {6.1 实时调节LED亮度
# i3 ]% ~# s; J- b' w0 I- F3 Y# x可以用PWM来控制LED的亮度。根据周围环境的光照强度的变化,实时调节PWM的占空比,达到LED亮度根据周围环境光照强度变化而变化的效果。但是需要注意光照强度与占空比的换算关系。+ z& ~* H4 g- q d' u. p
: u. ~6 S" a& u* r \9 k8 L
6.2 实时调整颜色阈值
" g, E9 v" S' F0 l/ Q2 {比如使用Open MV做颜色是别时,在不同光照强度下,同一种颜色的颜色阈值不同,可以根据不同的光照强度,匹配不同的颜色阈值。# M! t7 s3 V5 s2 b
" @8 g4 c$ c7 i& C" l9 f: B4 S* X转载自:二土电子
2 y" a( q9 B. b* B如有侵权请联系删除
0 ?: c `: j4 u, E& n9 ?* R& \8 U9 d$ e3 O" Q& n! }
0 I/ \* g' b1 v+ z# u0 J. r# |2 U9 U' R0 |. b7 ?, D s
|







 微信公众号
 手机版