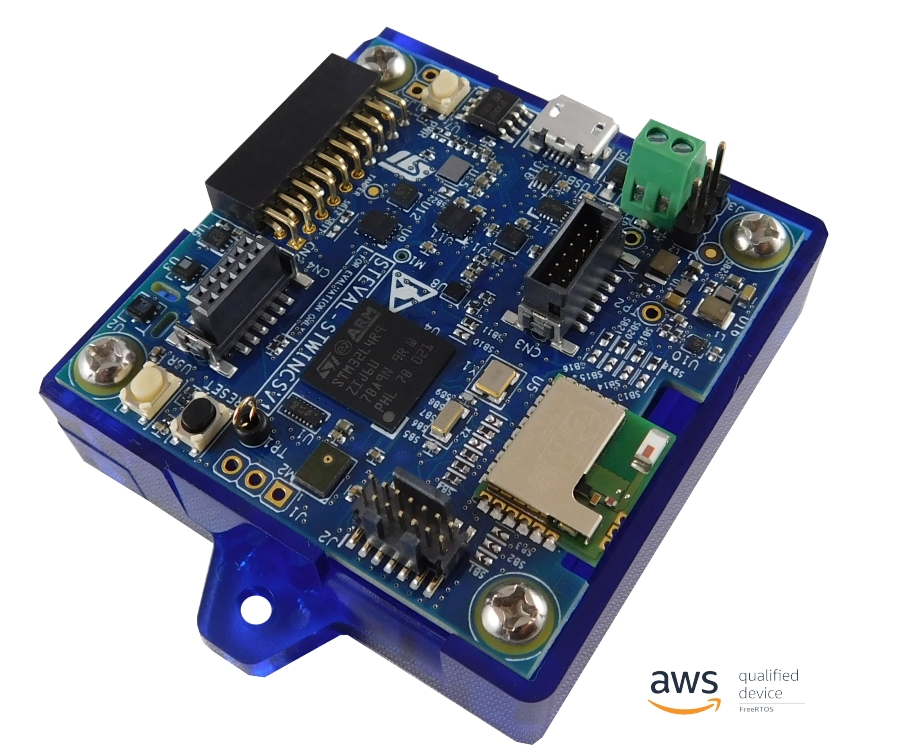
前些时间收到的开发板,今天来和大家分享一下,首先从硬件的角度来说。" Q! j5 B0 y! w
 # n- Z4 A& Z, i4 I; A& e+ k
3 _7 M0 p. \' v& R7 t; E7 B i
硬件方面,LED和串口的连接方式可以通过上面的图形了解清楚。 - \3 {( f- l! S$ J( S- z
LED1:PE1
0 L# S' l# j2 q R! e6 M/ yLED2:PD0 * m( w. S/ {; d( E8 K
0 a% p; _( U. {: d6 ]$ T+ d- _- P
USART2-TXD:PD5 . l0 i9 @6 K1 D! d
USART2-RXD:PD6 * z, E8 G6 A& l/ N Z' `
Y& q! ]$ P7 @4 W! P- ?0 m, _两个引脚还应该注意复用关系,我们可以通过下面的表格得知: : J: z8 F7 w6 w2 E5 r3 ?9 K8 F' P
 5 r/ M1 C' T* q9 [+ n3 `6 w
" Z3 b1 R) y) Y; x% v有了上面的硬件基础了之后,我们就可以进行编程了,我们首先看LED的编程
5 Z7 p: d1 i' q6 K7 _7 n1 H- T j/ z7 _* r- P7 Q8 Y' k) w
- void LED_Init(void)# S, I8 r0 ]; t) H! G
- {
, }9 X0 J! b! l8 U' n- p - static GPIO_InitTypeDef GPIO_InitStruct;/ o( K2 k$ Z9 k: A3 m% X/ d+ ?; n. O. C
- __HAL_RCC_GPIOD_CLK_ENABLE();( n- J) Y Z8 `9 R
- __HAL_RCC_GPIOE_CLK_ENABLE();" z5 \8 l# l, T7 u
- /* -2- Configure IO in output push-pull mode to drive external LEDs */- X |" P9 ?. `8 R; _& \- I# b
- GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;# O- x3 C; o0 l' X+ v. J
- GPIO_InitStruct.Pull = GPIO_PULLUP;
" B1 B/ F% p$ b7 q - GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_HIGH;
' Z. n! B1 }: {( y
. i6 ^* ~6 ^1 _2 [# z/ b y- GPIO_InitStruct.Pin =GPIO_PIN_0 ;
+ G* e7 b4 ~/ s0 |1 ` - //--LED2+ D: [0 s) x+ I/ x
- HAL_GPIO_Init(GPIOD , &GPIO_InitStruct);
. L$ ^5 e V; q: d- K - //--LED 1. i% G1 c( z. c6 `/ a) d
- GPIO_InitStruct.Pin =GPIO_PIN_1 ;; Z* g! J6 R" R! B7 D. B# Y a
- HAL_GPIO_Init(GPIOE , &GPIO_InitStruct);
( A6 d" a: f. x0 s# R -
: E1 Q5 h* ]4 t/ r& t
/ H3 w' {$ c1 b1 p- O- }+ n* L& p- {: Y Z( T* I
- : R/ z3 c" [9 Y3 E* T) o
- & W3 D; R+ @0 \) D# W8 @
- void LED_Test(void)
+ J! o$ p1 M4 x7 f( b - {
' ~# _/ w+ D4 z' L - HAL_GPIO_TogglePin(GPIOD, GPIO_PIN_0);, x3 E9 ~: O- ^
- HAL_GPIO_TogglePin(GPIOE, GPIO_PIN_1);* X1 L" h7 c. u6 K+ E) ^
- HAL_Delay(500);0 _8 |8 E; }2 r) L2 ]# f) X
- }
LED的代码相对较简单,然后就是串口:
: l) o' z* I( P2 P- T) t/ s
l0 x9 j* d3 W6 g' @- #include "DRV_UART.h"
, I) A6 s$ W5 p9 D3 P% I$ d% B" r
* U+ D& ?3 d+ ?7 f5 |- UART_HandleTypeDef huart;
; R& f1 F7 [: P+ }& s# b - 6 J8 Q6 m4 @0 q' E6 T' Y5 K3 f
- void UART_IO_Init(void)* f6 p. `; D& q9 A- a
- {1 E; C" J8 J, \2 l
- GPIO_InitTypeDef GPIO_InitStruct;3 Q" z2 X1 W3 H, K& R
- __HAL_RCC_GPIOD_CLK_ENABLE();( p) r2 j$ c. N" D& f" C# G }) I
-
( q G! ^1 b; J5 l! _ - //--TXD8 L/ {- B: q ^4 w6 _
- GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;
! f# e$ c! l4 n6 a, p* [/ \" U. o - GPIO_InitStruct.Pull = GPIO_NOPULL;0 A6 g, P9 L. W
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_VERY_HIGH;7 s! u$ e5 l% d9 N3 y: @
- GPIO_InitStruct.Pin = GPIO_PIN_5;) x* @: c+ ~4 E* y6 W3 H. T
- GPIO_InitStruct.Alternate=GPIO_AF7_USART2;! K: _0 [2 O* \( z
- HAL_GPIO_Init(GPIOD, &GPIO_InitStruct);) u i8 z; |6 T8 n( ~: g* m8 a
- //--RXD
& T6 h. g5 U2 V& |$ t" x - GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;" B5 x! b2 R# S+ k1 Y! E3 c' l
- GPIO_InitStruct.Pull = GPIO_NOPULL;9 c" t' _6 s3 M- n2 _
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_VERY_HIGH;( c! Y) s8 C& U
- GPIO_InitStruct.Pin = GPIO_PIN_6;" P" [$ R1 A0 j
- GPIO_InitStruct.Alternate=GPIO_AF7_USART2;
+ Z4 k% p( F! b5 E) E; S - HAL_GPIO_Init(GPIOD, &GPIO_InitStruct); L( ?+ X8 | g0 g" {
- , g- X* G5 [( B
( B i% l9 \4 R, L- }0 ?/ C, n3 s$ y$ v) ~6 a7 @- Z
+ K9 o' |$ R8 q+ V' w. f
3 Y) _, I% q) \( `
: p, u5 S( Y$ `- E: N- ! R( b5 J! A& T. t# i0 K. n. R
: D1 D1 V7 T! I! O- E+ N& K- 4 n) I. v3 [8 o8 `
- void UART_Init(void)
" d7 `6 D! A' g - { ' @8 E- z4 [! u) D& u% J
- UART_IO_Init();
; t" A6 {6 Q6 N j1 V - __HAL_RCC_USART2_CLK_ENABLE() ;
9 d& }% \3 }8 q - huart.Instance = USART2;
8 o$ g- ~" m7 x8 m- m) _ - huart.Init.BaudRate = 115200;
$ ?9 V( d: J. X6 b8 _2 _ - huart.Init.WordLength = UART_WORDLENGTH_8B;
' I8 f( H1 P1 [ - huart.Init.StopBits = UART_STOPBITS_1;5 A1 K2 {1 L# q% I* f+ k
- huart.Init.Parity = UART_PARITY_NONE;- A e2 z( @9 E( ]
- huart.Init.Mode = UART_MODE_TX_RX;
& W6 p% g) |2 L% Q- {- C - huart.Init.HwFlowCtl = UART_HWCONTROL_NONE;. Y5 l( l+ ]: G. d$ |
- huart.Init.OverSampling = UART_OVERSAMPLING_16;) G, o7 m) T0 J# V6 J" K. K
- huart.Init.OneBitSampling = UART_ONE_BIT_SAMPLE_DISABLE;
) R! }4 J+ e+ _" v9 | - huart.Init.ClockPrescaler = UART_PRESCALER_DIV1;
" `4 Y* g0 Z) e5 G* H& m( \ - huart.AdvancedInit.AdvFeatureInit = UART_ADVFEATURE_NO_INIT;" m& J, @( u/ n% X
- if (HAL_UART_Init(&huart) != HAL_OK)8 S, }7 f6 B5 I
- {
5 \, n! S; j5 ?5 P# ^, S: S* s- c9 F
9 z$ E' T# j, P% S) u- }+ t6 ~. Z& i4 ` Z$ j: ^ K
% B4 h* C( C* m8 J8 |- }' k" a' S# ]- g/ S
- ( n+ u! C9 z, \) k6 V, N
& F, V/ ^3 e- u% b) x7 j7 C# I- int fputc(int ch, FILE *f)1 Q1 ?0 J8 z9 S& M' ~4 c1 p
- {
, n5 c3 \! \; i9 t9 E/ `- ? - HAL_UART_Transmit(&huart, (uint8_t *)&ch, 1, 0xffff);1 R; m0 H& h' a4 B' F/ L ^
- return ch;
7 P$ y" T! Z5 m# B* ~ - }
: ?( e. h+ p4 n9 `+ c2 o
完成了串口之后我们就来定时器的操作。
z% ~. g9 B- o" m3 b, |: L! b. q8 ?- #include "DRV_TIM.h"
9 E6 W0 {$ B6 m - #include "DRV_UART.h"
' T% r2 V* m. _4 R5 Q6 [/ n* ~$ B% W: a
9 d9 I, t y y: w- f2 J: ~0 g# N5 R- Z! @3 P
- TIM_HandleTypeDef htim1;
% }# F( H) I) X* z; E - + C; ^/ |. u; |: ~0 f8 ?
- void TIM_Init(void)- q% }: i- n$ s$ d) F/ Y; M% ?
- {/ n3 P# M: B$ {
- + E/ d" Y0 w8 P1 K: a+ G
- __HAL_RCC_TIM1_CLK_ENABLE();
+ H2 }! g @+ I0 D - htim1.Instance = TIM1;
. \7 `4 J# F6 |; M/ K - htim1.Init.Prescaler = 0;
0 U1 R' ?* U8 | - htim1.Init.CounterMode = TIM_COUNTERMODE_UP;
$ \3 ?/ Q# `2 l: l - htim1.Init.Period = 119;
4 B; K+ _# q6 d3 R# @/ b% L% G5 r5 R - htim1.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
5 D5 X: ?, ~% K& k7 Q - htim1.Init.RepetitionCounter = 999;9 T# W& I' ^1 N% l2 X% \/ F$ n
- htim1.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;5 \8 ^5 V6 G# Z
- if (HAL_TIM_Base_Init(&htim1) != HAL_OK)% Z3 [7 g p+ u# n# M/ C* g7 `; @
- {
0 @0 F; l& s; G -
5 b! m5 x3 E5 M/ K6 B - }
& {' n" d% f+ | - HAL_TIM_Base_Start_IT(&htim1);
6 K' E8 O3 k1 S - HAL_NVIC_SetPriority(TIM1_UP_TIM16_IRQn, 2, 0);
0 U( M7 ?2 [' q; {4 Z- n- {: E1 K* q" T - HAL_NVIC_EnableIRQ(TIM1_UP_TIM16_IRQn);* X& J6 [+ s: W) d- g
- }
) X: v$ p. y/ f! ~ - / |" G" P/ P$ {6 i9 ]# I7 X
- int count=0;
a9 s& @, a9 W* B - void TIM1_UP_TIM16_IRQHandler(void)' k* K) r. q. P' P Z
- {8 B% \8 Y2 U: [4 {) @# _
- 0 ?# Y$ ?+ _0 @% c
- if(__HAL_TIM_GET_FLAG(&htim1,TIM_FLAG_UPDATE)!=RESET)( u* Z" D' j5 [9 K! P$ M
- {
$ u' e- C; ]/ ^; d1 A" G2 W - count++;
5 D J% c, }. B2 z1 |& i* Y - if(count==1000)# O6 _& M6 W$ q4 Z
- {0 ]" u4 |+ M1 n$ p. H- k4 i& ]
- count=0;* \6 p2 ?# ?! J/ l$ a
- LED_Test();0 {, T: w5 Q3 Z) I7 O
- printf("Hello STM32L4R9ZI !\r\n");
K/ ?. [( J3 X' \: U( R0 i - }; l ~, g+ O; @3 s# v/ M, k6 f' d; s
- __HAL_TIM_CLEAR_FLAG(&htim1,TIM_FLAG_UPDATE);
5 W# _- U' C! s6 u8 Y& p1 p+ @ - }
. s/ w! d2 x* b m3 k# e- Q - }
完成上面的代码之后,我们经过主函数的调用
- X: K7 t8 \1 {( G' n9 C+ c1 w+ x$ K1 r- ; W# u3 ?/ F' ?. M9 u' c5 @
- #include "stm32l4xx_hal.h"! g M3 I2 T* [ q/ Y9 f" }! T8 m
- #include "DRV_LED.h"3 |2 t- N8 F" A
- #include "DRV_UART.h"
) i! r- J% ~- {# { - int main(void)1 \1 D4 |7 ?4 }: s& \- n6 J
- {1 i" X, h( Q- y8 b
- SystemClock_Config();: w4 d6 W. {4 h7 V; F
- HAL_Init();* w: g; B+ ^6 T( n' n( l1 x# g: N
- LED_Init();
1 F5 O: N1 V# Z& i, U( ^ - UART_Init();9 K. P9 D3 ?6 y) y7 n" x
- TIM_Init();0 e' ~: g! n" u% P" @' B# |5 ?) m
- while (1)
+ N" M8 ^. o! r! o5 s - {2 P. H2 L8 j1 B1 {8 \8 n5 q
-
% f' p: a- l2 ^2 s) h5 D" _ - }3 k: ~- O/ a* o1 _$ O/ e% F
- }
9 H' ?5 A4 Y" y" r: L
整个串口,LED、定时器的测试工作就完成了,我们来看一下具体的效果。
( | c* }5 G5 ~8 v
 H" |; v* i0 R! D1 S0 ?
. ?" Z- T7 z6 B, I) y0 ]9 B6 f 串口按照1s 的频率来打印串口字符。 8 P7 N6 \, B8 n0 R3 `7 G8 N
两个指示灯也按照1s的频率来闪烁
9 ^; ]& e5 B; c' n4 R3 \ C7 F
 + Y; C- s1 R+ c+ l, [0 l) _6 U' t l7 c( L. v9 T: m6 R# Z9 O4 U
: B3 |% w# [3 t; s% w+ Q" E 8 |8 l. M( ~$ _. {6 E, |0 x
8 K1 q. X/ x+ L" |6 i" n9 D4 D
|





 微信公众号
 手机版


细致、全面,对小白很友好!~