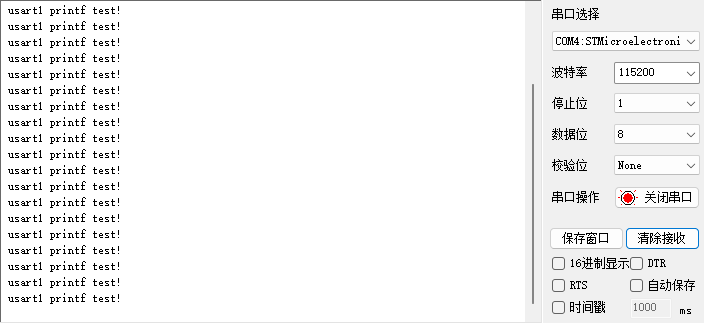
测试串口usart1的printf输出。. q5 w6 t1 |. J; ?6 z
8 C( m9 d% h& a5 G: _! K+ A一、硬件部分
0 F4 u: }- T8 `" r0 Z
; I0 q9 T; G' O6 Q( m1.1、电路图串口部分
) J( W- x( s2 W. U' _# K+ h9 [0 W6 k2 y4 J/ l6 L
板载仿真器上的虚拟串口连接到开发板的PE5和PE6引脚。: X$ K E3 j2 C, Z0 T
; T+ T1 ?7 S! \! F* z0 d/ P% E

) e& D t/ }3 F% g3 ~. [3 @1 [8 W- u2 R2 e

9 }3 ]0 B3 z; n+ w0 s! G4 M0 E% @3 b$ Q1 E9 V
9 [2 h A, N( v/ {9 A; H. ]1 X4 g+ w! B# t* h# r3 `
1.2、串口端口映射' X. U9 ~, ^/ r5 C
& s4 C3 u8 S/ b) F
 . v) K& z8 r3 N- t" B
& h( U* o G1 G' n9 V* m
' G! F/ x5 v& t# W/ k+ l: ]
/ f" [" A- I% T6 `0 a. ?: Z二、程序部分
4 ^ f) G! i. M8 D& Y8 p$ k" T) p) \7 Z" u/ X C0 Y7 i! \0 N
6 a; ~6 o4 t& f0 M9 \7 | m
& I% p6 ]. m' g& p1 |, G( y2.1、usart.c
9 E2 D- i8 `) ^9 }- #include "main.h"
2 }1 W) ?7 o9 i" e8 } - #include "usart/usart.h"8 o9 n8 X# Q3 B: }- V' W0 I
- 7 |* ]9 g3 N2 I n+ \2 B$ j+ R
- UART_HandleTypeDef g_usart1_handle;
* p) N! W" q& T0 n+ j
( s! Z6 P( ]! Y' r$ v- int fputc(int ch, FILE *f)9 X% f/ R' k# O7 D) c( ]
- {
' V7 d& K1 {" s6 o5 v - while ((USART_UX->ISR & 0X40) == 0);
# i( E" a$ X/ ~, g
% S$ s$ R6 L" S" }! Y4 U- USART_UX->TDR = (uint8_t)ch; & W5 F! v \# m0 j1 Z1 q
- return ch;2 V* {5 U! S: s' B2 z0 Y
- }) E( b8 x5 O$ \9 h" j
. D' P: ~) u; ~1 m# Q8 C! z- void usart_init(uint32_t baudrate)
- `/ l9 x$ H$ q( u - {
% C* j# Q2 t8 C( h8 @* p - GPIO_InitTypeDef gpio_init_struct;5 E$ j. q* E8 }6 H0 J8 h
-
' G1 ^! B' n' B- x9 D' z6 S - USART_UX_CLK_ENABLE(); 8 n- p" W0 p' s
- USART_TX_GPIO_CLK_ENABLE();
5 u5 ?- B# D6 x& J) X: i5 o - USART_RX_GPIO_CLK_ENABLE();
- g8 o( T' R* O% W( a, r - gpio_init_struct.Pin = USART_TX_GPIO_PIN;
% h7 ?$ J" }) ]1 v/ b R - gpio_init_struct.Mode = GPIO_MODE_AF_PP;
' M: p) i6 ] Q3 N9 I - gpio_init_struct.Pull = GPIO_PULLUP;
[; y7 Z0 R1 U. O - gpio_init_struct.Speed = GPIO_SPEED_FREQ_HIGH;
8 |( f( | n1 j- z ~ - gpio_init_struct.Alternate = USART_TX_GPIO_AF; & `, D& u# f8 I3 {( ]5 \
- HAL_GPIO_Init(USART_TX_GPIO_PORT, &gpio_init_struct);
1 H) N( ~9 E" Q( Z; J; m8 _0 G
% |% |" X+ z, x- gpio_init_struct.Pin = USART_RX_GPIO_PIN; 3 O7 v' Z5 V$ l! X/ n& } F2 [
- gpio_init_struct.Alternate = USART_RX_GPIO_AF; # Y* U2 T1 r. X' D+ |6 ?
- HAL_GPIO_Init(USART_RX_GPIO_PORT, &gpio_init_struct); ( P8 a; J4 ~8 b. w
; h8 L: u: n( ^- g_usart1_handle.Instance = USART_UX;
b* x0 m. Y# [( t$ d. ?! \+ ? - g_usart1_handle.Init.BaudRate = baudrate; * m ^+ [! ]0 J3 e* v. n& B% _
- g_usart1_handle.Init.WordLength = UART_WORDLENGTH_8B; $ ?; p& B6 h! l9 W% _) f- R
- g_usart1_handle.Init.StopBits = UART_STOPBITS_1; 0 k+ [0 `0 p5 Y6 p5 x% B$ E* x
- g_usart1_handle.Init.Parity = UART_PARITY_NONE;
! h$ Y: C# _7 F; D6 h - g_usart1_handle.Init.HwFlowCtl = UART_HWCONTROL_NONE; $ |5 `, B& o& `. T1 o' Z
- g_usart1_handle.Init.Mode = UART_MODE_TX_RX;
" A9 q# A& o0 r; X$ W0 f/ _ - HAL_UART_Init(&g_usart1_handle); ( C* A# m7 N$ D2 d6 ]6 ]
-
" L' R- y% p( K - }
$ _: L7 H' W- b2.2、usart.h
; W t1 n: @( K& Q* z' q6 H- #ifndef _USART_H
7 L+ m7 M- }. @' ]! h. ] - #define _USART_H/ K4 d8 ^: Y( R# I+ @
- ; C g0 o H& ~& k
- #include "stdio.h", S0 v: I3 e. k0 Q0 |) O
q1 @, s, q) p1 |8 K- #define USART_TX_GPIO_PORT GPIOE
- N. o) Z9 U2 J8 F- |) P - #define USART_TX_GPIO_PIN GPIO_PIN_5& q; Q2 z" l' x0 }* x$ J
- #define USART_TX_GPIO_AF GPIO_AF7_USART1, q5 u, F8 ]5 H' A. ^4 P
- #define USART_TX_GPIO_CLK_ENABLE() do{ __HAL_RCC_GPIOE_CLK_ENABLE(); }while(0) 1 ^# O' Q* R" a& R( Y. m
! u; A7 L) |0 _% V% N: p9 o- #define USART_RX_GPIO_PORT GPIOE3 O7 p; ]) y. i0 B3 x$ f
- #define USART_RX_GPIO_PIN GPIO_PIN_68 @: y5 b; U" e
- #define USART_RX_GPIO_AF GPIO_AF7_USART1
( x# k# g$ f5 `3 ]" R! e - #define USART_RX_GPIO_CLK_ENABLE() do{ __HAL_RCC_GPIOE_CLK_ENABLE(); }while(0) 8 `6 w; _; T$ I
( u2 e, O! g: N5 I# K- #define USART_UX USART1
O$ V" e6 M% l( r" |4 m - #define USART_UX_CLK_ENABLE() do{ __HAL_RCC_USART1_CLK_ENABLE(); }while(0) 2 c# g9 |1 t" N2 s. ?" o
) Q ?3 s. b. X' y* H! n- void usart_init(uint32_t baudrate);
/ N6 ?* l$ x4 J& H
0 f( G* u a/ I2 K9 U- #endif
5 c& J* o6 H' T2 h- p2 `, p: O! W7 S1 ?
7 W" Z/ T( o) ]0 K1 ` O2.3、main.c8 D) q3 K8 T/ y) x1 R
- int main(void)
3 I# r& v9 k( I o8 p" W7 L s - {
$ |5 u& b9 W5 V: B% U7 T! C9 A - # J8 d( {& e0 k
- /* USER CODE BEGIN 1 */
& ^! s! [7 T( h* B
9 ?8 @ O9 _9 p* _4 W* o) F- /* USER CODE END 1 */
+ g# R1 M/ m" n9 Y% i+ C$ ?6 s - ' U9 X% h3 O/ E* V
- /* MCU Configuration--------------------------------------------------------*/5 q( s) k* k0 s" l- z
- HAL_Init();4 i* k8 F) c9 l t5 X
, y& U5 {9 R$ }# Q( e" O4 I- /* USER CODE BEGIN Init */
6 q) f( l& Q0 G- `$ u
: t C' A; g1 ?( l, U- /* USER CODE END Init */3 y+ K/ G# K$ R" X8 q" @" R: l
- $ Q8 L- R7 \" B' A" m
- /* Configure the system clock */# L# H" `4 }) G3 Z- O
- SystemClock_Config();
% x4 @( ]: U- f& t
' N( s4 T5 o6 V ^5 h# ?7 B- /* Configure the peripherals common clocks */. E9 c6 s7 ^) ^5 Z) h7 V4 C
- PeriphCommonClock_Config();& i5 E4 P% h' `3 z4 ^+ ?
, _ I$ p$ _- f- /* USER CODE BEGIN SysInit */( @3 e$ x# z, W
+ V" _' Z2 `2 W1 H5 f- /* USER CODE END SysInit */
w4 S: Y2 o9 G% m4 P$ A
' A3 @% ]4 q7 S- /* Initialize all configured peripherals */
9 H0 ?8 s" T' u; g; n" e - // MX_GPIO_Init();
& D1 F9 _3 i7 y* F5 I7 N6 m - // MX_ADC1_Init();( T# m. s( I& l: a% i
- // MX_CSI_Init();
- v6 n& m" s* @ - // MX_I2C1_Init();
8 F/ v( k* \+ C! D. J, O5 U% ` - // MX_I2C2_Init();
; ?3 z, O! S1 Q2 q9 g; o, w - // MX_ICACHE_Init();6 {5 X. C& m+ \: g
- // MX_MDF1_Init();
$ [2 f( c# B; D9 h+ \$ f - // MX_SAI1_Init();
' m3 P1 u# y6 L/ }8 U - // MX_SDMMC2_SD_Init();2 P/ L b H6 j, B1 L0 w
- // MX_UCPD1_Init();
6 l K! ]3 h( M; }3 b3 d* p - // MX_USART1_UART_Init();' l! j1 ? l1 r6 {5 N+ c
- // MX_USB1_OTG_HS_USB_Init();
9 x _) ?) q5 J8 S: w1 ]. q/ U - // MX_USB2_OTG_HS_HCD_Init();$ z" F/ Q4 O% t+ d% {" ~
- // MX_XSPI1_Init();' g/ [6 D0 e1 m4 Y, p6 W: n# x
- // MX_XSPI2_Init();3 `5 }" M+ P. I9 x
- /* USER CODE BEGIN 2 */: h( ]% m; C0 B9 z; B! V1 R
- usart_init(115200);1 z( W+ s8 I' Y
- init_led();2 ?* w3 S2 O* ]/ k0 v* [: [/ A1 l! e
- /* USER CODE END 2 */
( \6 b- Y G0 [; I0 |/ ? - 5 d5 x( V. r$ P6 z _9 i
- /* Infinite loop */& W3 ?# \7 ?. D
- /* USER CODE BEGIN WHILE */
p0 {' ?! l* B" ^ - while (1), D; ~0 b W5 [, ?
- {
/ f6 }; {/ l, C6 o( e( d - /* USER CODE END WHILE */9 Y9 c6 v# M7 B) D6 A8 L5 M
- 7 O+ j) I" k& q7 g" u- {
- /* USER CODE BEGIN 3 */
2 q+ _7 ?; [. b6 X: w- [ v: } - printf(" usart1 printf test! \r\n");
5 D U/ D9 v& P2 S) X# C' G - led1_tog();
- [% n( _5 n! P - led2_tog();
" \ S% \6 G$ q: p - //HAL_GPIO_TogglePin(LED1_GPIO_Port, LED1_Pin);8 @" T' {0 I5 z/ y) A; H2 j/ E( L
- //HAL_GPIO_TogglePin(LED2_GPIO_Port, LED2_Pin);, S( Z9 U; o3 c: M) w
- /* Insert delay 200 ms */+ E. a9 g# W- ~9 }" c3 K
- HAL_Delay(200);
$ U8 r7 W" U D& G; y7 j e - }
, E7 O6 U: u$ D# d1 {7 P4 t7 l - /* USER CODE END 3 */& p) |: l* l- |$ I) ^% X
- }
9 E7 E0 p9 I2 j$ g: n三、运行结果
; O& x2 G. c A0 L4 \. _4 ?( Z* z* e7 C2 [ p) g: k7 T
* Z/ O% m F. u, }% y& e仿真运行后,串口输出6 L" n) E5 ^& m2 c
 / k4 e9 K* [. i' A% P
. C9 G9 k6 {- D9 a# p0 \5 \* C7 q! D9 R
) w3 ?% x* X3 H& F& Q" l0 G7 F" ?9 W
四、附件5 q7 O' [. t7 Q
) \/ n& F/ i9 j9 x, S- R3 ] F& e
! L5 f, R% ]% Q/ o) Z* Q4 g
源代码:
 stm32n6570_cubemx_prj_printf.rar
(6.78 MB, 下载次数: 11) |





 微信公众号
 手机版