控制器局域网总线(CAN,Controller Area Network)作为一种专为实时应用设计的串行通讯协议总线,在工业及自动化领域占据着举足轻重的地位。它凭借简单的双绞线即可实现信号的高效传输,凭借出色的性能与广泛的适用性,已然成为世界上应用最为普遍的现场总线之一。实际上在我的应用场景并没有实际使用过这种借口,接下来我们也是主要学习一下STM32这方面的的具体使用方法。, g' p3 c% @( \, k/ e; x" Y
本次测试的C092是支持FDCAN的,CAN FD(CAN with Flexible Data rate),即“可变速率的 CAN”,可视为传统 CAN 协议的升级版。值得注意的是,此次升级主要聚焦于协议层面,物理层并未发生改变。CAN 与 CAN FD 在多个关键方面存在显著差异:4 n7 D: I& `; a- @6 X1 E* q" q
传输速率不同:传统 CAN 的传输速率相对固定,而 CAN FD 引入了可变速率机制,能够根据实际需求灵活调整传输速率。在数据量较大或对实时性要求较高的场景下,CAN FD 可以提高传输速率,从而更快地完成数据传输任务;! a" }8 u# J" L0 ]0 d
数据域长度不同:传统 CAN 的数据域长度有限,限制了每次传输的数据量。而 CAN FD 扩展了数据域的长度,使得在一次通信中可以传输更多的数据,减少了通信次数,提高了通信效率;
1 ^/ a4 o e4 G4 k 帧格式不同:为了适应可变速率和数据域长度的变化,CAN FD 对帧格式进行了相应的优化和改进。新的帧格式能够更好地支持可变速率传输和大数据量传输,同时保持了与传统 CAN 协议的兼容性;+ l3 f+ o/ q, D/ n# w' D/ n! G
ID 长度不同:CAN FD 不仅在数据域长度上进行了扩展,还对标识符(ID)的长度进行了调整。更长的 ID 长度提供了更多的寻址空间,使得系统能够支持更多的节点,进一步增强了系统的扩展性和灵活性。9 d+ s" F' ~' P
我们看一下班次开发板的原理图:
, v, g8 b% F2 G0 {/ o$ |2 j! E4 u/ h+ w
 5 w3 K1 ], c* ]% _& ~: S 0 O& y' ~9 ` ~- n
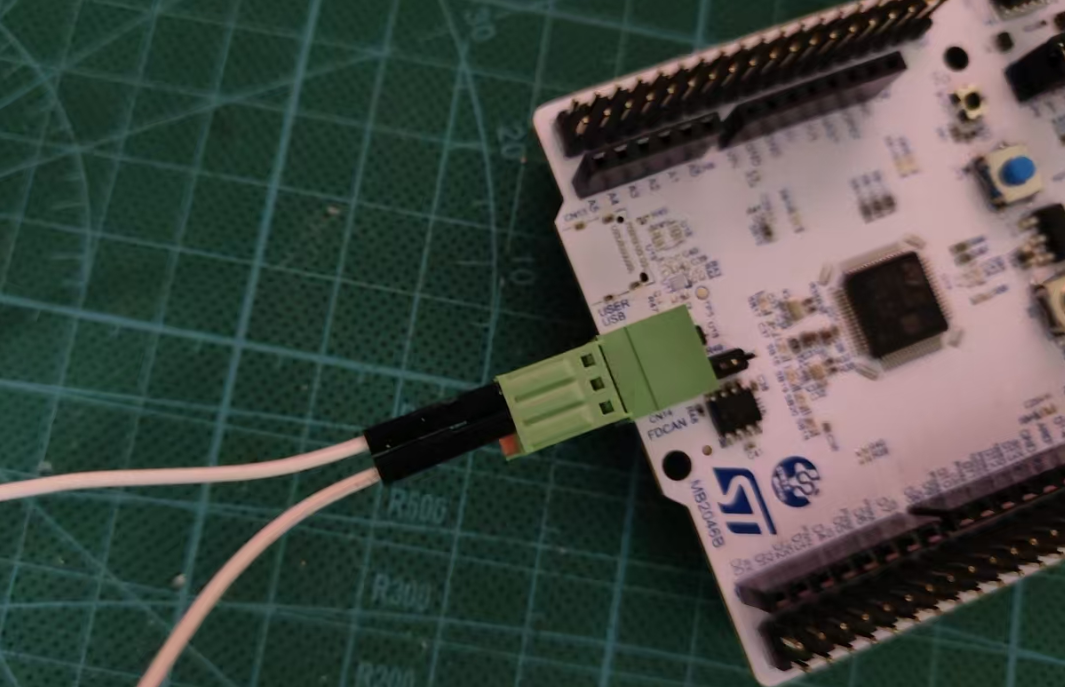
实物接口如下:. g2 J1 ]. x4 E- V7 ] b" Q$ U
 9 T0 S8 S6 \. F6 W' E# h+ ~
$ I' T' F, y9 K 可以看到就在常用的USB接口旁边,也就是说基本上对于C0系列来说,USB和FDCAN只能二选一了。, x0 N* s# V5 S+ V
那么如何实现FDCAN的配置呢?& m- _9 K( v9 B: u6 b3 c9 Y. C
先看一下时钟配置,因为C092支持最大的是48MHz,到FDCAN最大也是48MHz:
6 O/ H. p* _" @8 y& k+ n' F6 W
" p4 w$ g6 E+ u 启动FDCAN:( P s" X. e8 S+ t
) _+ m d9 y0 `! {) A1 J$ D7 k% N% P
 ) S; O5 Y! p; i5 ?% K
O' w9 w4 M+ b( D J 这里没有过多的模式和配置,直接启用就好;
p4 h* D1 Z e+ Y8 P$ r 注意修改默认引脚:
! z! Y N5 {1 z1 T) d
 # r: Y. R% @1 m2 v
$ L( E& r8 C! l' s0 M, } 下面就是具体参数的设置,我们本次主要进行一下回环测试,所以要进行如下配置:4 B3 {" p" f$ B9 A) f$ d
基本参数$ S" I+ w. |1 A; u- ~8 @
| Clock Divider3 k/ f6 u6 R1 j4 V
| 时钟分频
' M; ?! x2 g! \& ?1 d' p) A | | Frame Format
! G6 ^) r5 E6 p* f+ r" d! g | CANFD模式8 Z% i/ Y+ H; `/ R
| | Mode7 n6 v: L9 G! t6 L& M
| 正常工作模式
% v1 G6 K( h9 V* O' k. N- v$ | | | Auto Retransmission- j, @% `: i1 @# B8 X7 h# j. V# C/ {
| 自动重传
& w3 ^3 d. U8 s$ K0 n) h# ?& W! T | | Transmit Pause7 ^6 s, f0 o2 A$ H6 u$ v
| 传输暂停5 H v( C% }2 a' G
| | Protocol Exception
3 D! F' b3 \" I% z1 q/ [/ w | 协议异常处理
' E( ^, @/ X% { P+ `& T | | Nominal Sync Jump Width8 q: p& ]! h8 T. p& A
| 裁决段同步跳转段宽度+ H9 a" o" R- Z2 r' \
| | Data Prescaler
* A# U. Q0 j; U8 v) \ | 数据段分频系数
0 H% F9 ]6 y. W7 o- C | | Data Sync Jump Width
$ |3 w) I% M3 Z7 M& G) \) D0 Q) W | 数据段同步跳转段宽度
: L3 n! n( V, N+ k% S | | Data Time Seg1
" P- a; S. c7 m: B5 {9 T | 数据段时间段12 N; G$ G. C P; |
| | Data Time Seg2$ |4 N! l5 [3 J4 f! \
| 数据段时间段28 t7 Z6 M+ ~" B! r
| | Std Filters Nbr
- Q- T6 y) ?! R$ P _8 e | 标准滤波器数量, [! w; ?4 S; H( }7 A7 s4 E) E8 g
| | Ext Filters Nbr0 R# f3 U1 |8 t1 D
| 拓展滤波器数量5 p# z+ Y3 W* K: O+ B
| | Tx Fifo Queue Mode9 e; m! H( n0 O
| 发送模式
6 s4 E% v# D9 }/ q( k* B | |
我们按照例程中的配置参数进行一下配置:
# \. J# t- B' j" o( {, R- B
 8 P4 @) M f/ }( n1 D
: k, N- @% w3 F' q6 O8 O/ j% `+ J 接下来进行比特率的配置,如下图:
1 S7 Z- I, f4 w8 s' d
 & L- H+ k2 W* E8 i+ Z7 x3 T ( H4 X& B6 t! X7 G1 _7 C, q
上图的选项最小数值是1,比特率=CAN时钟/时钟分频/预分频/(Seg1+Seg2+1),所以就算是最小配置参数,得到的最大比特率是16M,不过我们还是不要设置那么大,就和SPI的配置一样,太大不一定通信稳定。
* ^9 c w% B/ Y* ?9 [ 依然是回环测试,我们将CAN接头短接:0 N& h; J2 Q1 t$ N, G; F; h
 ' h* t8 n' {1 y9 O- }' H" @% j7 a' o O
2 u3 A4 }( d1 l/ N+ L! I 这里我们主要配置过滤ID,前面各开启了一个标准滤波器和一个扩展滤波器:% W6 k0 Z$ u1 ?9 j$ {1 \
- /* Configure standard ID reception filter to Rx FIFO 0. Only accept ID = FilterID1 */' r o% e {# R5 s4 i' \; N
- FDCAN_FilterTypeDef sFilterConfig;
$ z. A+ j% Y# q - sFilterConfig.IdType = FDCAN_STANDARD_ID;/ z/ s0 k: e: O- d0 ?6 v
- sFilterConfig.FilterIndex = 0U;( F; {" e) n' l# K3 J! {
- sFilterConfig.FilterType = FDCAN_FILTER_DUAL;
1 w* G5 U8 Y$ f - sFilterConfig.FilterConfig = FDCAN_FILTER_TO_RXFIFO0;
. l- W4 } C% `% a: a& P - sFilterConfig.FilterID1 = 0x444;3 \! |4 o0 Z, c( y
- sFilterConfig.FilterID2 = 0x444; /* For acceptance, MessageID and FilterID1 must match exactly */$ T' G6 w, `0 L
- if (HAL_FDCAN_ConfigFilter(&hfdcan1, &sFilterConfig) != HAL_OK)
, N$ E7 X1 {! K8 B- f5 j' {, V+ m - {. n- x5 r/ w7 T5 ]4 j/ D% Q
- Error_Handler();
( \0 X" }+ Z9 x; [0 N - }
4 I5 W3 T9 @. F" R8 U, o6 _
0 ]# T7 l. u6 ^. Z- /* Configure extended ID reception filter to Rx FIFO 1. Only accept ID between FilterID1 and FilterID2. */
, l6 ] L( H9 u: ^ - sFilterConfig.IdType = FDCAN_EXTENDED_ID;
3 M; |. S* \: P5 t+ T - sFilterConfig.FilterIndex = 0U;2 a8 c- ?/ }( r
- sFilterConfig.FilterType = FDCAN_FILTER_RANGE_NO_EIDM;. c. l4 f" {9 q2 m8 ~
- sFilterConfig.FilterConfig = FDCAN_FILTER_TO_RXFIFO1;6 k2 q1 j |' X" S* U: k! t
- sFilterConfig.FilterID1 = 0x1111111;
' e: E7 @# e% [: ]+ N - sFilterConfig.FilterID2 = 0x2222222;
2 L5 A' o2 U3 z* B - if (HAL_FDCAN_ConfigFilter(&hfdcan1, &sFilterConfig) != HAL_OK), B9 I' m! _. C2 F) I( Y; R
- {
: T2 X4 c- {) p7 U9 h- b4 w - Error_Handler();
$ K3 W: A' W( W$ _ - }
- FDCAN_TxHeaderTypeDef txHeader;( f T1 C3 p0 y/ m" V
- , N% o4 E* o; m1 m
- /* Add message to Tx FIFO */
, E+ H0 _+ z/ S& A0 A2 N - txHeader.Identifier = 0x444;
0 _" Y$ k/ d# n% {- s - txHeader.IdType = FDCAN_STANDARD_ID;' i8 w- h, z- p# S L% U
- txHeader.TxFrameType = FDCAN_DATA_FRAME;" K# M0 n7 s, x2 h3 B, Y
- txHeader.DataLength = FDCAN_DLC_BYTES_12;9 [0 G0 h. Z, E ]2 L! }
- txHeader.ErrorStateIndicator = FDCAN_ESI_ACTIVE;
' h, ], ^% R n - txHeader.BitRateSwitch = FDCAN_BRS_ON;
9 j/ F1 T5 V: [! @9 X" g! h: P - txHeader.FDFormat = FDCAN_FD_CAN;, y) a% \7 T1 q$ X
- txHeader.TxEventFifoControl = FDCAN_STORE_TX_EVENTS;$ A. t( N7 Y) [5 r- f( w9 }
- txHeader.MessageMarker = 0x52U;
6 M3 O6 V7 ?2 v! x - if (HAL_FDCAN_AddMessageToTxFifoQ(&hfdcan1, &txHeader, txData0) != HAL_OK)
1 s2 r4 O2 W: P: `+ Z - {
8 Y4 w0 _$ K% ^2 O. O& T - Error_Handler();& ]1 g. k1 w* Z( f7 m/ `
- }
7 u1 ]! \6 I: H
3 v& B% |, k* y, k P. w; v- /* Add second message to Tx FIFO */1 u" B6 ]7 E" l# l
- txHeader.Identifier = 0x1111112;
5 n; n7 D# K/ P% X - txHeader.IdType = FDCAN_EXTENDED_ID;
/ L4 O5 {% _# `# { - txHeader.TxFrameType = FDCAN_DATA_FRAME;& M. \' h N$ u( c- U
- txHeader.DataLength = FDCAN_DLC_BYTES_12;
8 I }/ l- I2 L$ j% w, h' ?3 q6 K - txHeader.ErrorStateIndicator = FDCAN_ESI_PASSIVE;( s9 z7 Q* K# I( D1 f3 q
- txHeader.BitRateSwitch = FDCAN_BRS_ON;/ L% K- \. I& _8 Z7 S
- txHeader.FDFormat = FDCAN_FD_CAN;, a; @/ N8 I- ]- ~& C- N4 O( W
- txHeader.TxEventFifoControl = FDCAN_STORE_TX_EVENTS;
" r! H# ~+ F+ d0 c - txHeader.MessageMarker = 0xCCU;
& e; h# `" I. }5 v$ f- B - if (HAL_FDCAN_AddMessageToTxFifoQ(&hfdcan1, &txHeader, txData1) != HAL_OK)
3 Q% A o) E5 X9 |- }; ?9 k2 N - {/ g9 S9 v v! R
- Error_Handler();
6 [, L3 p. ]* F9 i; F1 H6 a - }1 Q% _* p% R4 t2 @" s9 s6 E
t' `. M; [$ G$ ]- /* Add third message to Tx FIFO */" b7 y$ M5 i7 C% c) D
- txHeader.Identifier = 0x1111113;# ^7 _3 j E! _, g P! O
- txHeader.IdType = FDCAN_EXTENDED_ID;( [1 N$ j/ B' N% [
- txHeader.TxFrameType = FDCAN_DATA_FRAME;
5 s, f$ s* |( p5 u% ` N- O$ C - txHeader.DataLength = FDCAN_DLC_BYTES_12;8 G6 I5 |! G( J2 j2 c7 C/ S
- txHeader.ErrorStateIndicator = FDCAN_ESI_PASSIVE;' ^3 N6 G6 D* i: I7 D) m9 ~$ k
- txHeader.BitRateSwitch = FDCAN_BRS_OFF;; b f! L8 T; A; X$ S. h
- txHeader.FDFormat = FDCAN_FD_CAN;
0 a+ I E. c( I, O! L, i* F" E; Q2 C - txHeader.TxEventFifoControl = FDCAN_STORE_TX_EVENTS;& C& m# q1 O, M
- txHeader.MessageMarker = 0**U;
+ F0 m; ^) d' f! X/ F. P, F - if (HAL_FDCAN_AddMessageToTxFifoQ(&hfdcan1, &txHeader, txData2) != HAL_OK)
- {$ }4 I' ^' J' ~+ Z! \% J - {
3 C1 Z; \# m" b5 J2 a2 w! j - Error_Handler();
8 k3 Q. [$ M2 p4 K8 A8 x4 M1 ` G+ c - }8 \ l; M4 s& Z( ]6 D9 F1 ]5 G& R
-
2 G2 _5 L, E" }5 T) Y; T/ L - /* Get tick */
3 @! `! O' [4 I; {! M - uint32_t tickstart = HAL_GetTick();
5 f6 n7 x6 H Y
* x' K0 N! `3 {; k; {- /* Wait transmission complete */
8 R4 c& j$ R7 f( R3 `5 @7 l1 t) n2 N - while (HAL_FDCAN_GetTxFifoFreeLevel(&hfdcan1) != NB_RX_FIFO)
$ f( l2 y6 l; }7 E' b: ^ - {
, O i9 p7 t) D% z. [ - /* Timeout handling */
6 u P& S+ a- Q2 P' D - if ((HAL_GetTick() - tickstart) > TX_TIMEOUT)
; H( y9 k6 p& _ - {: ^ a/ M8 N' Z& @
- Error_Handler();9 Y( z$ W! L! l! f) c$ P
- }
% T* q% o5 P6 p) U1 Y - }* i8 {2 Y; A- |$ s
- e" q1 \- U' _! J/ p. s2 J6 J
- /*##-4 Receive messages ###################################################*/" M0 S- o% {$ y1 `! U3 K
- # U' \9 \: J+ _# E3 x; i
- /* Check one message is received in Rx FIFO 0 */
# r9 E& {& m: s - if (HAL_FDCAN_GetRxFifoFillLevel(&hfdcan1, FDCAN_RX_FIFO0) != 1U)9 s. w, `- s# |& L3 U- p6 b }
- {
/ A3 l7 n: D8 p& {/ M$ A - Error_Handler();" }4 j$ L: E% }; T) E% E+ a) _
- }3 Y# ~" d$ ]1 j Q5 v
0 e0 D% o! {& ?3 ~5 n' T- /* Retrieve message from Rx FIFO 0 */+ ^, p+ l$ `4 D7 x1 V/ ~
- if (HAL_FDCAN_GetRxMessage(&hfdcan1, FDCAN_RX_FIFO0, &rxHeader, rxData) != HAL_OK)3 a; z! O/ j/ N: e) Q
- {& a) U( H# L1 q
- Error_Handler();5 `- M1 k1 @& G1 j0 p
- }
( c8 z' @/ T' z% x3 ^8 a8 ^ - / z4 M9 d M( b' D/ d- p& H
- /* Compare received RX message to expected data */
r7 i+ I$ [- b' N: |0 t2 r$ B - if ((rxHeader.Identifier != 0x444) ||
" f& d2 k9 L" F' s - (rxHeader.IdType != FDCAN_STANDARD_ID) ||( q; n9 Z. P$ a
- (rxHeader.DataLength != FDCAN_DLC_BYTES_12) ||2 B8 i1 G1 j2 w+ \7 x
- (BufferCmp8b(txData0, rxData, COUNTOF(rxData)) != 0U))
5 C d9 p' D# T8 t/ V) n - {6 A6 V9 p# {1 D u' K
- Error_Handler();# b8 z( D( ^1 I' ?( ?+ Z9 O
- }
p9 w- W, F _ - HAL_UART_Transmit(&huart2, (uint8_t *)&rxData, 12, 0xFFFF);3 _3 w Q, }# f7 I4 E5 l* Y
- /* Check two messages are received in Rx FIFO 1 */
: ?0 B8 k) d5 _: w# s - if (HAL_FDCAN_GetRxFifoFillLevel(&hfdcan1, FDCAN_RX_FIFO1) != 2U)
/ o: Q- x. b) s" |* |- C( H n) l6 }( e - { t; i, f1 b7 B4 c4 Q) Y; l
- Error_Handler();6 W& s+ \! I( a) `
- }" R$ y6 i5 N% L- a4 Q# [
% |4 C- h: t8 C, ]- /* Retrieve message from Rx FIFO 1 */; S. t1 V% e; ` K6 Y- V" S' J+ d
- if (HAL_FDCAN_GetRxMessage(&hfdcan1, FDCAN_RX_FIFO1, &rxHeader, rxData) != HAL_OK)0 I7 Q8 J v9 M6 z
- {
- n/ g8 z0 w: j } - Error_Handler();3 y; D1 B, \2 u7 C3 f
- }
. Z4 A/ i4 b" `3 \+ v. R8 [- h - ' ^9 ]5 k4 R1 O$ }% `1 n
- /* Compare received RX message to expected data */
+ k0 e9 Q4 J, U# }6 J7 i - if ((rxHeader.Identifier != 0x1111112) ||
% z/ U8 G6 R1 Y% ?1 @2 \ - (rxHeader.IdType != FDCAN_EXTENDED_ID) ||
* I* T4 [) Y( m4 Y( k - (rxHeader.DataLength != FDCAN_DLC_BYTES_12) ||
n% f. c' ?* I d$ g) n9 B& `# X - (BufferCmp8b(txData1, rxData, COUNTOF(rxData)) != 0U))4 C0 A! I1 ~- [( [
- {% D6 y. R: [) z; ?; g4 j# e [
- Error_Handler();
5 [4 C$ n" R# _0 i3 P - }
& r% f7 N2 o, \6 Q4 H3 t8 ~ - HAL_UART_Transmit(&huart2, (uint8_t *)&rxData, 12, 0xFFFF);- i$ A+ \, @/ ~; V3 H. T
- ' ?% s1 v3 d, y6 | f; n! }
- /* Retrieve next message from Rx FIFO 1 */4 b: n: }1 \4 ?2 ?) I6 S; B
- if (HAL_FDCAN_GetRxMessage(&hfdcan1, FDCAN_RX_FIFO1, &rxHeader, rxData) != HAL_OK)8 c2 B" f7 o" ]1 b
- {6 \! f% f% d/ \: k$ K; }6 y+ u
- Error_Handler();& Q* r6 R, p7 ~6 F' M ^' v
- }$ E7 t8 N( W2 A) K7 L' w
- 4 F0 d4 ^5 {9 V' A
- /* Compare received RX message to expected data */* K1 j% T0 g* `1 T' S& L
- if ((rxHeader.Identifier != 0x1111113) ||
4 ]( c2 }* Y0 `# N# a - (rxHeader.IdType != FDCAN_EXTENDED_ID) ||
$ W& L) T) ? K' K. [ - (rxHeader.DataLength != FDCAN_DLC_BYTES_12) ||
& c/ H" G) a! c1 ^& L - (BufferCmp8b(txData2, rxData, COUNTOF(rxData)) != 0U))
" Z, X+ d' }& \% \ - {) \2 a) c+ |) W5 ?
- Error_Handler();
: }5 Y9 d) a3 D - }
1 f9 A& a0 v3 y e - HAL_UART_Transmit(&huart2, (uint8_t *)&rxData, 12, 0xFFFF);
2 A; S7 m. L, H
 " X1 D, u0 d5 ^. e6 Z
6 p' ^3 t! y! l1 z& f+ m 这里多了一个C8,应该是串口出现的问题。9 n9 o# s! C3 ~& H3 f! w
, ~) c& h2 b: N
. |5 r# g; u* ~, p- K8 x( O
0 P6 \' u8 V( f2 C2 F) p# \9 ^( I; K( d' J3 w, m: n* Z! Q; i
6 x5 f7 n1 a" `( T e* b8 O5 l6 a: ` }
2 i) |4 e% Q |7 Z# `/ w2 I
8 c, K6 k0 C" D& G# I5 c! Z; l% E
2 ?3 F+ ^( p; F. F& Y; f5 @; m+ E% R6 Q- Z$ Y3 D4 k
1 X# A" B2 Y z/ k/ r M' n/ n3 N
4 U( b ]( ? a
) o) _! [1 o* o- `6 n7 r! p1 b# L
|






 微信公众号
 手机版