|
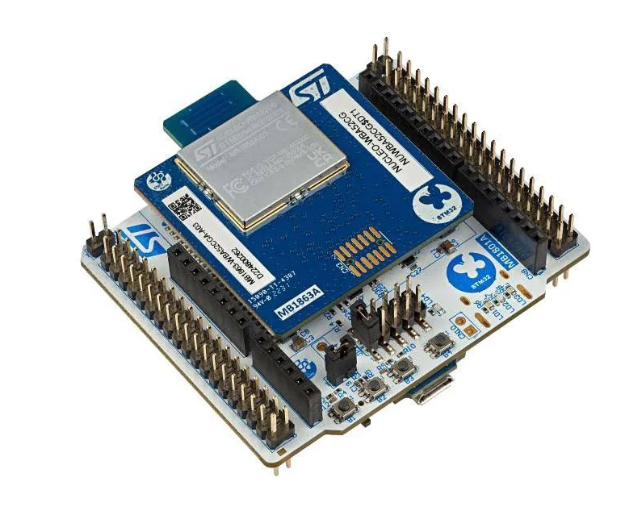
通信总归要有执行终端。这次做一个简单的小项目,使用手机和板卡控制步进电机的旋转运动。0 ]' Q4 P/ G2 N. |$ h 首先当然是找材料了,蓝牙板卡,电机驱动板,电机,手机。组装图如图1所示: 
图1$ N$ a/ c5 F% Y( I4 o. a 接下来就是将电机驱动的程序加入到p2pServer的项目中,利用原来的指令来执行控制程序。" ~" U- Y: E. X4 D. f `' p! i 比如:0x0000 停止电机;0x0001 电机正转;0x0002 电机反转;可以再增加修改转速等功能。) ^5 f8 t, |& i; F" f1 f$ {6 } 针对这块驱动板卡,我们使用定时器去设置电机的旋转速度,使用GPIO去控制步进顺序。 再Server中增加相关代码,如下所示:
修改完成后,Debug。打开手机终端ST BLE Toolbox,连接板卡,输入正转指令,如图3所示:, Q5 a" }# X2 F 
图3/ U( W. f" S4 p3 |9 G # n, S' n1 ]6 R8 s 可以看到电机的执行效果,如图4所示: 
图4! H6 p9 ?0 H$ ^ ; R4 M! y+ d/ } Y+ n 输入反转指令,如图5所示: 
图5 9 L! |# y1 P2 `+ S5 E2 F) T- n+ L- _ 看到电机执行反转的效果,如图6所示:# Z+ V4 G" ~& f7 _4 C 
图66 M" @0 |$ G* \; E- R # @. d" U% G& b. D' f2 t. K: f 手机和蓝牙板卡连接很顺畅,就是上位机功能少了点,当然,能发收指令,就能玩很长时间了。自己去写蓝牙驱动部分,还需要更深入的学习。8 |) R0 c1 B! k: b- r7 r* [7 k 1 }4 \+ R0 ?1 w; ^' f |
【STM32WB55MM-DK | Zephyr】1、创建zephyr_shell工程
低功耗蓝牙无线升级:STM32WB OTA 固件更新技术解析
STM32WB Zigbee 自定义集群开发实战:AN5491 应用笔记深度解读
吃透:STM32WB 上 Zigbee 睡眠终端设备开发攻略
STM32 无线 MCU HSE 频率与启动时间精确调谐实战指南
深度解读:STM32WB 2.4GHz 低成本 PCB 蛇形天线设计实战指南
经验分享 | STM32WB 双核无线 MCU 开发全流程实战指南
STM32WB 基于 Custom Template 实现 BLE 私有协议 实操开发指南
详解STM32单片机的堆栈
STM32单片机进行除零运算,为何程序不崩溃?
 微信公众号
 手机版