一、开发板平台简介:
- M" \, K0 e3 A+ J$ E6 I1、开发板资源简介
9 U) T; T7 }5 d(1)开发板主芯片型号:STM32L431RCT6) w9 R) C" D' j- q, X/ B5 c
(2)开发板主芯片封装:LQFP-64_10x10x05P
0 f7 m/ G$ }- T2 F(3)开发板主芯片内核:ARM® Cortex®-M4- F5 D. ^ o1 q4 `; D0 L! e
(4)开发板主芯片主频:80MHz
5 F+ Q7 V! K4 }% I(5)开发板主芯片Flash大小:256KB) I9 m2 n' T5 `0 M
(6)开发板主芯片RAM大小:64KB
% I: c& S% d8 F+ V0 i. R (7)其他外设:请参考芯片手册
' o$ ^/ d8 d# T6 T7 [! h6 m" {7 V9 v* c! i; F
 " o; x7 o* q" I3 d
i- U h6 f& p8 c& X6 d

$ \* o/ T) Q2 P( Q+ k! R
# s* L& i V. }
9 x' J6 W9 P$ I( ]" r. E2、串口简介6 T9 E! j" n- e- t* I8 S
串口全称为串行通讯接口,即数据在通信线上一次传输一位,按先后一定顺序传输。我们通常所说的单片机串口准确来说应该是串行异步收发传输器(Universal Asynchronous Receiver/Transmitter,UART),使用TTL电平,串口需要RXD、TXD、GND三根线进行通信。5 j" c: B# z9 z! _/ p+ }
(1)我们选用的STM32L431RCT6开发板串口1已通过USB转TLL串口芯片CH340G引出,使用时,只需要用公对公USB线连接电脑即可(注意也得需要安装CH340G驱动),后期验证试验也试验该串口1进行。
8 A$ r. q1 E5 ]3 p (2)开发板上的其他串口已通过排针引出,为TTL电平,通信的时候需要注意选择对应的电平模块,如USB转TTL串口模块等。) O! W$ S, D8 I% |0 l; W2 ]; f
% S9 }! Z' g; t# {. k: h' E
, |) s, D5 Z# H: Z4 J. z
二、新建工程
1 e4 g* q' P1 u/ T4 ^* {1、新建STM32CubeMX基础工程
7 ^: K3 E4 s' }# v(1)打开STM32CubeMX,点击“File”-->"New Project"8 {- N# s# T! [/ n1 S# _/ z2 ~
" t# R$ B* x% I$ d: [6 R

+ M/ \2 \" I, ?* N* k, |
/ @/ ^, k* V7 f2 [5 n: B9 y(2)等待打开主芯片选项界面(大约1分钟时间)。, o2 U- C. Y$ `# |; ~* X. [( x
2 n; B. @/ W$ N9 x( X# Q: u" j+ b% f

* \& O4 V2 E6 E+ Y2 T" Z( A
/ o7 L2 P$ T5 C E' a T2 m7 ^0 Z(3)昨天搜索框中输入(或选择)所需的主芯片型号(因为我们用的是STM32L431RCT6开发板,所以此处现在STM32L431RC),然后在右下角选择STM32L431RCTx(因为开发板主芯片是STM32L431RCT6),左键双击即可打开新建的项目。0 G9 n' T( l/ }; X3 y
) f& L% N7 V# _% U) }

R+ x0 y1 g0 z: E* S3 l0 k, L
) c# a- U$ W; f ]8 K(4)选择时钟源。8 ^9 F- S# o+ k
! f& Q! m: v- K/ r+ v——因为开发板上有8M外部时钟,此处选择外部高速时钟(HSE)。
3 d2 G( N$ w) ~* ?——因为我们没有用到外部低速时钟(LSE),此处不做处理。7 E2 k6 n& D5 R6 \3 t
) Z- t: p, V, f6 v; j* r! h" j
 0 v% \2 U: V. l3 j+ i
0 p1 V* Y7 h( q$ J4 ?2 g( ]0 G2、配置GPIO控制LED" n8 Q- g0 m" j b; x( R# K( H
备注:LED灯用来指示系统是否正常工作。+ r, {9 P6 L* F: o4 Z3 P! F- v
(1)查STM32L431RCT6开发板原理图得LED1控制引脚为PC0,则配置GPIO的引脚PC0。
b7 I; T" t; o3 `+ Q0 v鼠标左键点击PC0,选择“GPIO_Output”,表示设置该引脚为输出模式。
8 z( [- ^$ K# Y9 f7 E( r: V$ @! f* b& o f5 d; Z

6 ]1 i( R' v1 N2 e) N q6 _ + e' W+ d5 v1 P6 _/ s) n! }% Z3 t
(2)根据自己的需求配置GPIO的参数,如输出方式、输出频率、上拉下拉等。因为GPIO控制LED的要求比较低,此处采用默认参数即可,不用修改。+ @, c: A9 L9 b" K' K
3 b0 y/ n+ A* K' b8 `! W

# [. Y$ n* z% D, q, B s8 ]& g6 C9 L) T: e
3、设置串口1参数* u. Q7 `# B1 u9 X) y8 X" z$ }
(1)查原理图得知,串口0使用STM32L431RCT6引脚为PA9-USART1_TX,PA10-USART1_RX,引脚设置如下:
# Z* o/ s3 N) M# v0 d* F6 I1 L1 u8 I
 + }0 _% e8 _& J6 W5 [4 t
( T w) b7 s' I" u+ @3 E+ K
(2)序号1用来设置串口收发引脚的选择。3 |5 P8 t/ u( a/ v
6 X) A+ w4 E: ?
(3)序号2-3-4-5-6设置串口参数,如波特率115200、8位、NONE无奇偶校验等。
7 D. }7 `! y: J* Z" B6 v5 ^" |+ |1 f3 d% S0 j
4、配置项目工程参数' v, ]) ?$ D r: w5 U( z
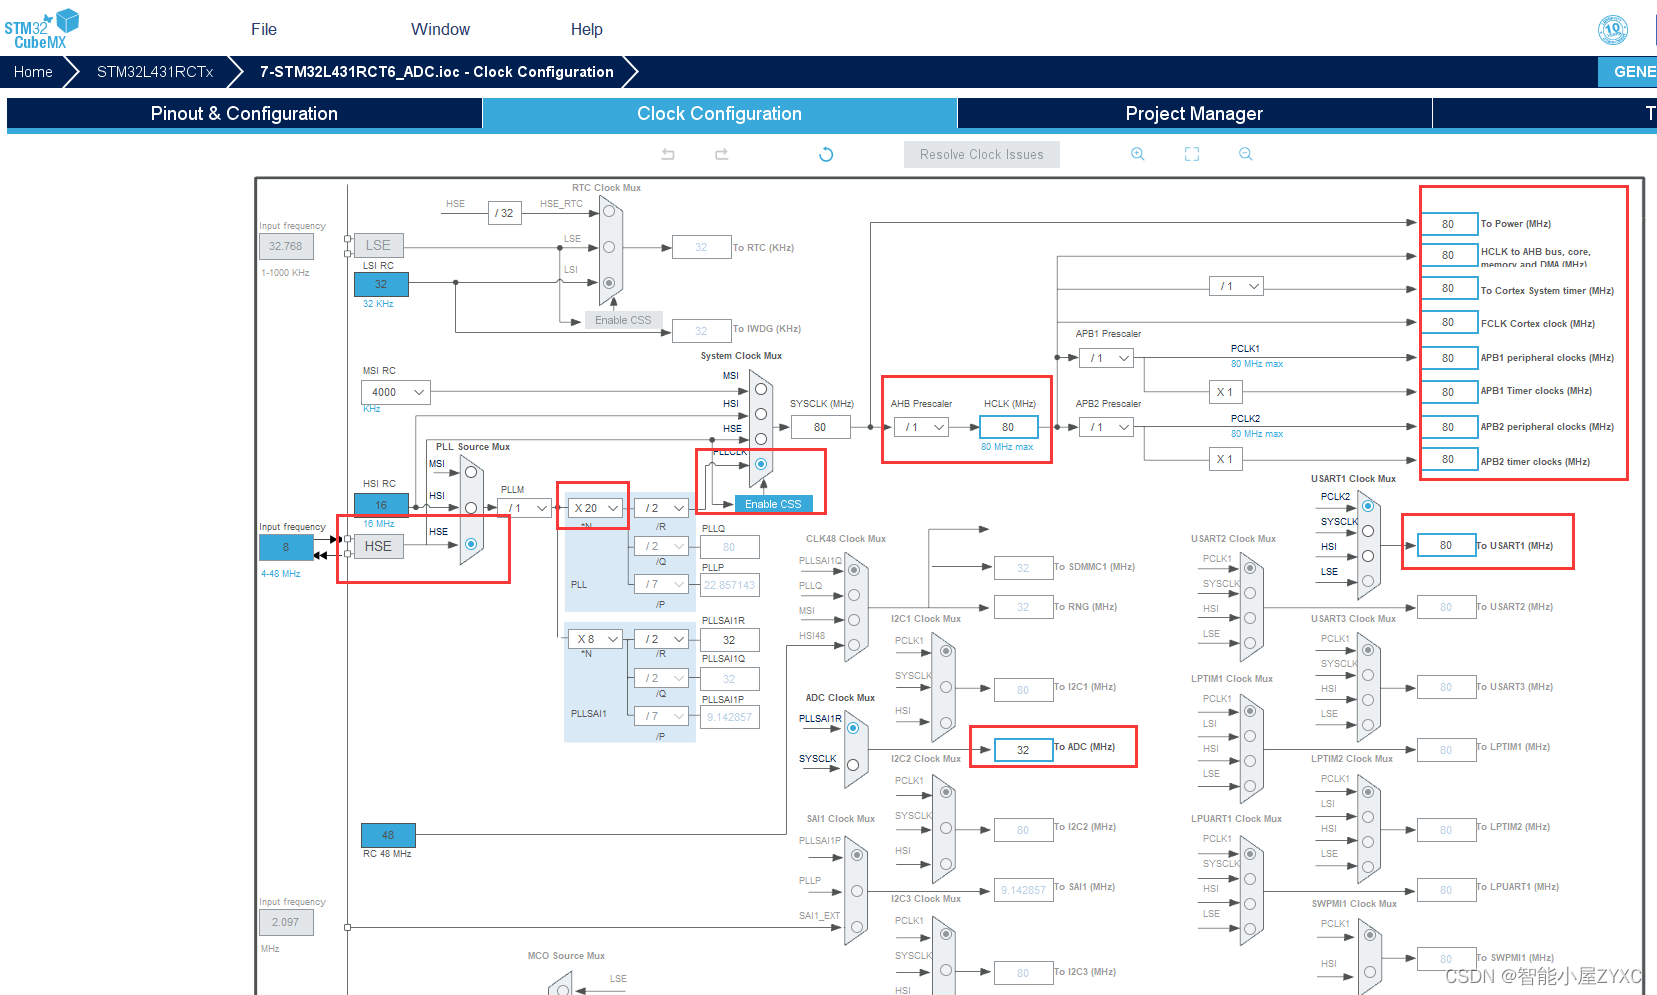
(1)配置时钟树,用于系统内部时钟,以及各个外设时钟等。此处选择外部8M晶振作为主时钟频率,内部最大倍频80MHz。9 P8 _( e j" e2 q. E# Q" j
; r: c" F' [% p: d% j' ?3 \
 . I+ H; B, c0 e! I5 M
& b# j P# F+ c- ?6 z( a, G8 {(2)完成配置工程。- W: F& M8 h9 j- [
( C) Y7 k( K8 r$ t. I$ t
备注:需要注意代码生成过程中的继承关系,如图所示:需要保留开发者自己编写的代码时,请根据配置设置,不然生成代码后会删除自己编写的代码(从这个方面也可以看出开发者备份自己的代码是多么的重要。)
; ~5 a( K7 J# B7 d) Y g9 }8 z8 ^; B5 ^) f; B8 @

5 E8 I8 ?6 B n( N% r5 P: Y( R d; W% e- ~

1 `1 F* `& ~6 S0 z: R' D/ S* U: }
: L* |& T7 F% B, r! r$ e(3)生成代码。
9 O5 P* C! V1 G" `8 n4 O6 i3 e# [; F2 M4 C

* Q) _2 T: M1 Q. I% p* G* q$ w7 {- G( G8 w& n, f7 V
三、在KEIL 5中编写代码 n# w+ k4 C! s$ X- }! J1 z
1、使用KEIL 5(MDK)打开项目工程文件
3 H. Z1 r3 b' [& {) w: i$ f(1)找到刚才新建工程的存储路径,安装项目名称,打开项目工程。0 u: ^, R5 n5 F& K3 J" Y% w* ~
0 T$ x+ }; l& R& u
 % P( K$ {" ^" W! z/ a9 d% b( {% B3 [
) [& e* v# [6 Q! P* s* \, V
2、 添加LED系统指示灯提示1 {, z3 C; ~ q" m+ F4 G. r8 t
(1)添加每隔500ms,LED1闪烁一次的系统提示,用于提示程序运行正常。6 x/ F2 M4 S3 ?2 e7 k2 k
* e( M, n8 z! [9 C

+ l. u8 o+ Q& C0 k
^$ l! B% ]! \0 {! h6 z3、添加DS1302驱动: A% Z6 e; y3 Z/ C
(1)在bsp_ds1302.c文件中添加DS1302相关的驱动代码。3 Y: G; q0 V7 @5 c9 m
- /* USER CODE BEGIN 1 */
+ N* g) m5 c! f5 U6 P$ Y9 N6 `: M - / e# o& F& |8 Z
- /* USER CODE BEGIN 3 */+ f" E) ]1 R5 p( O5 {6 A
-
+ F( X* b/ V! K# _ - #include "bsp_ds1302.h"
Y$ v1 H8 Q1 m; l& Z3 Q3 @8 ^7 M - #include "stdio.h"
8 P2 |" ]$ }7 o( H5 Y W - data_time_t data_time=
D9 ?. ] D$ L* D9 ]; L( S - {$ Z3 @) i1 N. K+ b! w# i
- 0x22, //年
3 V; R1 p! Z/ ]& w( l1 D - 0x05, //月
9 @* c6 I) E8 n9 ^; V& b - 0x01, //日( b) s# S E7 W, a9 ` @. r1 a& S, K
- 0x08, //时: _0 ? s8 G, K3 Z, {
- 0x15, //分
8 ^" L* w* y, i+ n - 0x37, //秒, L) D! e; G, F& s2 g
- 0x07, //星期日5 K; n$ D5 D) z) L
- 0
' H8 X' K4 \/ C; ~: ~" A; F+ Y - }; //写入初始化的时间默认值3 F+ a* W Y# f4 F4 x3 }: B
- /*****************************************; ?6 l2 Y' \+ h
- * 函数名:void DS1302_delay(u8 dd)3 j6 U" w% ^7 q! W K- p
- * 描述 :简单延时
+ ^7 g4 {8 g5 d7 b% q - * 输入 :
# N8 Z& z3 @- o y - * 输出 :无* S. p1 D7 d: P4 ~5 ]4 U1 [
- * 调用 :
# T" j7 D9 _9 ^1 u) T# N/ ~ - *************************************/
0 a+ Q& n" L- S7 |+ F - void DS1302_delay(uint8_t dd)8 ~; Q" a3 {1 s, ^/ ~' a! B' \
- {
# n) ]6 Q3 |% o - uint8_t i;
z0 ~- k! O# B& T5 o - for(;dd>0;dd--)& n. j' C( N8 _# g
- for(i=110;i>0;i--);
, |+ C8 |/ `$ A% V+ q8 y @ t8 d - }5 t ~9 ~' M! Z
- : W- g0 F3 n1 `# S- r- H; L" r
- /*****************************************
9 O& C4 y! @) r8 W, Q2 Y6 N - * 函数名:void DS1302_GPIOInit(void)
. F% ` Y; ~# Z3 W7 L2 q) ~ - * 描述 :DS1302 GPIO配置9 h2 z' C7 F# J' e
- * 输入 :" j" k/ g2 p8 T
- * 输出 :无* C4 c3 k$ P* c K
- * 调用 :
1 Y6 B; p) Z E - CE---PB8,
+ h- T q7 Q% F& h! ]7 b; M8 m - CLK--->PB6,
: U; U# N# z6 I% h: H$ l; d. S. R - SDA--->PB7,; m& J- }) k! |/ {
- *************************************/1 N9 V3 c$ k* g' K( D
- void DS1302_GPIOInit(void)
, b; W: @1 M7 R" |: _2 ^ - {% L) @1 z J- j( ^6 D
- GPIO_InitTypeDef GPIO_InitStructure = {0};3 Y% E; c- q% j, n6 {9 ^
- __HAL_RCC_GPIOB_CLK_ENABLE();
! u' l3 w4 R$ v z% b9 R C# m Q3 Q - /*Configure GPIO pin : SDA SCL */. @8 U* n. k8 @" \: b8 U3 g
- GPIO_InitStructure.Pin = ds1302_SDA | ds1302_SCL;6 W2 D8 ~0 d! I5 j0 B& C
- GPIO_InitStructure.Mode = GPIO_MODE_OUTPUT_PP;
5 L' _# f b- p: V0 D# y - GPIO_InitStructure.Pull = GPIO_NOPULL;( ^8 G* w9 b1 N' l9 R
- GPIO_InitStructure.Speed = GPIO_SPEED_FREQ_HIGH;- T$ \ G$ W% m; E* H( O* r
- HAL_GPIO_Init(GPIOB, &GPIO_InitStructure);! {4 J7 @" }2 Z- P
- * G2 o7 l( E% A X8 d8 O# W$ k8 B( {4 K
- /*Configure GPIO pin : CE */6 p( H4 b/ t5 B }7 n' G$ e
- GPIO_InitStructure.Pin = ds1302_CE_PIN;
`3 U& ^0 K1 o- Q+ ^ q& s: \/ e+ n - GPIO_InitStructure.Mode = GPIO_MODE_OUTPUT_PP;
# }; `% v- T. d |: E - GPIO_InitStructure.Pull = GPIO_NOPULL;
# X5 x5 D- z& |1 L - GPIO_InitStructure.Speed = GPIO_SPEED_FREQ_HIGH;5 A+ V( g. A3 T
- HAL_GPIO_Init(GPIOB, &GPIO_InitStructure);
% k* ^! u4 p$ }5 s5 \8 Y7 ~! ~& u9 \ - }
: A5 g3 q! ]5 R4 t: ]6 E/ U - /*****************************************+ f2 R- L" \% J* N0 o
- * 函数名:void DS1302_IO_GPIO(void)$ l0 c3 Y% e1 _; O
- * 描述 :DS1302 之 IO GPIO 输入输出配置
. N* O/ ~5 p4 R {2 ] - * 输入 :FLAG标志位
3 C3 {$ E. j- o5 G# y - * 输出 :无
6 n. t( V/ K- v/ A5 m6 g2 x, |' V3 r - * 调用 :OUT:表示输出,IN:表示输入6 u, ^ Y5 h! B
- FLAG:
, i4 t& h8 `2 H% c: ? - *************************************/; W- s$ K S# d' W8 R7 [% a0 I
- void DS1302_IO_GPIO(uchar FLAG)
- [+ n" Z$ F! Y5 l0 W - {
& l3 d8 i; W/ M4 |6 A7 }( M5 u: Z" l - GPIO_InitTypeDef GPIO_InitStructre;3 }5 e3 N& ?& K9 ]7 \0 m9 M+ [* V4 u
- /**********配置数据IO端口 输出 **********/
Y. M q/ [' K6 r$ H; g; L - if(FLAG==0x01)
3 r' r0 {0 w/ `! ?) H4 r - {
) K) ]6 I. H# T* i1 o' x - GPIO_InitStructre.Pin= ds1302_SDA;//配置IO_GPIO
1 r8 w) Y$ H6 ~; y5 L$ ^- _" P" W7 N' P# B - GPIO_InitStructre.Speed=GPIO_SPEED_FREQ_HIGH;8 D, L4 F* e1 U1 C5 s; o
- GPIO_InitStructre.Mode=GPIO_MODE_OUTPUT_PP;2 c; v4 z) i% \3 y
- HAL_GPIO_Init(ds1302_GPIO, &GPIO_InitStructre);
1 c. N' h; K {. p; @% Q$ ^6 L6 \ - }: t/ }" z' a; l+ ^/ \4 R- W# |
- /**********配置数据IO端口 输入**********/
) l( C5 p* N. r - else if(FLAG==0x00)2 @& F2 n; t" ?; p9 u
- {' }. v# I% d# `1 H
- GPIO_InitStructre.Pin= ds1302_SDA;//配置IO_GPIO# e# d6 `8 t% B8 n; I
- GPIO_InitStructre.Speed=GPIO_SPEED_FREQ_HIGH;
! f, Q+ J! R* ?/ B3 L - GPIO_InitStructre.Mode=GPIO_MODE_INPUT; //配置上拉输入 , {! R+ o$ A$ y8 e% W* I6 ?
- HAL_GPIO_Init(ds1302_GPIO, &GPIO_InitStructre);7 P8 m5 d7 [5 Y/ G1 I
- }7 {, o/ r! @! L0 P
- }
/ G2 J$ C: m" j1 B2 c -
7 d! Q1 g, _& O - void ds1302_write_gpio_init(void)/ t. H0 e4 c$ m" M% W3 n5 Q
- {
8 a: D1 {. h/ s1 F2 G) [! t0 n$ S - HAL_GPIO_WritePin(ds1302_GPIO,ds1302_SDA,GPIO_PIN_SET); //初始化设置SDA3 d, L, ^9 n. ?, Z* _8 A
- HAL_GPIO_WritePin(ds1302_GPIO,ds1302_SCL,GPIO_PIN_SET); //初始化设置SCL
/ q9 I# U a$ Q+ W - HAL_GPIO_WritePin(ds1302_CE_GPIO,ds1302_CE_PIN,GPIO_PIN_RESET); //初始化设置CE- h: ]3 x1 `% D6 u2 J
- }
* I7 S& p- l- g/ Q - /*****************************************5 ~: N! {8 l1 E2 f4 f' M
- * 函数名:void ds1302_write_byte(uchar addr, uchar d)
& t @8 z$ H: s0 O6 X( n' h - * 描述 :DS1302写指令和数据& q; S9 ]) B, [2 C! r. z
- * 输入 :add:发送地址,dat:所在数据
% z+ Q! a8 m" |5 j; n - * 输出 :无
. J' m" m! S7 v ^1 ?/ s - * 调用 :1 l/ u+ `# G4 t" v& E
- *************************************/
7 ~6 r' a$ V8 A+ }: {! I - void ds1302_write_byte(uchar addr, uchar d)
* }5 F: H$ P5 ~ - {
( h( |, V+ S4 b R* n9 G - uchar i;
1 X; ?, [2 V& f7 z% J - CE_H();
9 o8 Z7 k# P+ j% I, `8 a - for (i = 0; i < 8; i ++) //发送地址 3 n) i U9 y- T8 m
- {$ g% q* W; `+ d: ^9 p% @
- if (addr & 0x01)
F; s5 c9 Q% F& p3 G9 J( J, Z - {
& ^& t( j) ~" E- o/ e$ @ - DS1302_SDA_H();$ d: l$ A# |" Q4 Z. H; o
- }
4 M# I$ g. }( ^5 _3 O" L - else% H/ t: i' ~6 o# j( F9 H. P9 C2 _
- {! I$ i7 y& e, t: W2 T
- DS1302_SDA_L();
- ~3 g1 k7 X2 x& W+ Q% i - }3 _( p" e9 u4 Q8 q, h
- addr = addr >> 1;
: V3 Q9 _" G5 h - DS1302_SCL_H();
% Z2 F& E+ x: a' b, f$ A - DS1302_delay(2);2 _4 E9 @( e3 C' C0 a
- DS1302_SCL_L(); ) _7 Z; h* x3 ]! e6 M1 N
- }
; ]; O9 X6 \' N - for (i = 0; i < 8; i ++) //发送数据
; Q) Y* t+ i$ Z% \$ H - {$ [- o5 d1 E2 P, G- C
- if (d & 0x01)4 x* g+ m0 x) f# ~4 J2 j
- {
) r0 I7 B+ t! d% T2 U: r - DS1302_SDA_H();
! I5 M& \& Z( [$ l: b - }
- B n2 f8 i( m1 \: V - else( e4 U$ j! _) s* p( q6 Z+ s
- {
0 D- `- p1 h- F/ K- h( [ - DS1302_SDA_L();
2 h9 b- ~9 G! a, d, _' n& c - }7 X1 E+ u4 M" u) ]
- d = d >> 1;" C: b+ Y+ w2 K) K" Z1 F
- DS1302_SCL_H();' Y) l7 [! B, }) }9 @
- DS1302_delay(2);
3 F. [& O) ]7 ~$ [4 F! C - DS1302_SCL_L();* i+ m6 ^) J. D7 X- u$ g
-
4 q8 ~- p" U, T* H9 [% Z* ] - }! z1 _2 O' A+ M( I8 @9 R7 l; W: S g# P
- CE_L();
* i6 i5 e- ]! l5 p- l3 P - }. O3 n6 x) @5 |; a3 s/ i
- /*****************************************% l* `6 K" [0 a0 V6 a/ U$ B8 X
- * 函数名:uchar ds1302_read_byte(uchar addr)% n$ y; G) F1 n0 C1 J& L' a! R
- * 描述 :DS1302读数据
6 u+ U, r' D6 p: k' U - * 输入 :add:地址
5 r, I" E- L* z4 I3 ` - * 输出 :无
& ~! b6 z5 \( }5 E - * 调用 :
! L- Y1 r$ L: ~1 P. } - *************************************/
% M/ ~ p; O- b/ U0 w% N - uchar ds1302_read_byte(uchar addr)! q7 ]0 O8 ^4 l
- {/ J; D( z& p% M! l4 [
- uchar i=0,temp=0,mm=0,nn=0,value=0;
6 g. X: n( G8 \ - CE_H();# v' W, Z x) }; I8 v3 X
- for (i = 0; i < 8; i ++) //写地址& ^8 b) E1 H- ^: x5 H+ x
- {0 p) ?" j+ ^% w, D* L. |
- if (addr & 0x01)
) I9 |/ V! W- r+ t3 F3 c! u - {9 D/ }( e3 `, _+ N2 A4 }, y" X
- DS1302_SDA_H();
, `4 p1 J8 V, T: t8 k# j% s - }, G8 f2 I* h* i
- else
: v: q! U/ ^0 z! q9 s$ s - {
/ l# I3 w) g. l" o. S4 P, V+ g/ M - DS1302_SDA_L();
3 q( y: P$ [) b7 `( R8 p - }
7 j0 r) Z5 J) w' m. y - addr = addr >> 1;
+ g5 ^ N: s/ u% j2 K. M. Q w - DS1302_SCL_H();6 h# h( D; V; ~
- DS1302_delay(2); , [* G" w* z" x n @
- DS1302_SCL_L();
2 Y. _. E- M# X: ]4 Y& e - }0 ~( ~5 `0 _, W% I6 J* j
- DS1302_IO_GPIO(0); //配置为输入1 B- _/ q0 W) d( a: b5 c( `
- for (i = 0; i < 8; i ++) //读数据
) K$ l' b& N- y+ }# Y - {
4 ` r( @3 ~! ~. L - temp = temp >> 1;
0 I& x$ [, e& d$ m* ^0 P( Z- A - if(HAL_GPIO_ReadPin(ds1302_GPIO, ds1302_SDA)==1)
/ A! c0 S! `- R2 V' _3 g8 }. L - {
8 P2 x4 ~. T# u2 C& I - temp |= 0x80;6 Y$ f& N4 G! m' j
- }
4 m7 t- n+ L, o8 N% T: u - else" t7 F0 U8 a" H9 z* E
- {! |- V7 ~2 c; B$ L* @ s
- temp &= 0x7F;7 _8 c+ H4 G, L* j
- }
# P9 P' l6 E; H" d - DS1302_SCL_H();
. h- X( i" N2 Y( G( N - DS1302_delay(2);
# K3 V5 _4 C, p( [ - DS1302_SCL_L();
1 U/ R9 F: g. H& o; { - } 3 x- v" G& v/ ^6 k/ M* \5 z7 k
- CE_L();
% t' w. \& h: r1 A! j% ^1 h9 j% q4 e8 ` - DS1302_IO_GPIO(1); //配置为输出 ( U( F' c' ]$ a. {* n3 ^9 Y
- mm=temp/16;
4 l4 O4 r/ I2 S. W8 ?2 D3 ~' R - nn=temp%16;7 ^- I. r) O, v- e! V, R/ i4 ^
- value=mm*10+nn; //数据处理转化十进制 # D. d D( K, Q
- return value;
, P0 j, p! \# R# O: _ - }
5 i* P: F- f$ O# e. O% v2 S - void ds1302_write_time(void)2 j5 [' h( e3 U3 k& |+ ?! L6 J% c: A; D
- {
+ P( A2 G" B9 F5 u$ H - // printf("set time %x-%x-%x %x:%x:%x %x\r\n",data_time.year,data_time.months,data_time.day,data_time.hour,data_time.min,data_time.second,data_time.week_time);) b0 w+ Q- Q; D& a P: S9 T
- ds1302_write_byte(ds1302_control_add,0x00); //关闭写保护,允许向其他寄存器写数据: h" i0 u- H( I
- ds1302_write_byte(ds1302_year_add,data_time.year); //初始化年
2 t7 p5 F! {* |0 ] - ds1302_write_byte(ds1302_month_add ,data_time.months); //初始化月
; W; E0 R/ I B7 ?( r8 ^! H - ds1302_write_byte(ds1302_day_add,data_time.day); //初始化日
2 h. U9 K \- _1 a0 y - ds1302_write_byte(ds1302_hr_add,data_time.hour); //初始化时 X* {' E' d/ T
- ds1302_write_byte(ds1302_min_add,data_time.min); //初始化分
4 ~! i# I$ l; Y. Y - ds1302_write_byte(ds1302_sec_add,data_time.second); //初始化秒
8 h, }3 d: m8 R7 O' e - ds1302_write_byte(ds1302_week_time_add,data_time.week_time);//初始化工作日$ F# t9 I; F; v+ U9 o" ]" O3 r% O
- ds1302_write_byte(ds1302_control_add,0x80); //打开写保护,阻止向任何其他寄存器写数据
2 }+ t2 D2 n: A6 g - }
# n: N0 W/ ^7 h' X5 M -
. ^$ k1 j+ K8 N7 e5 {2 t+ A3 R - /*****************************************% H( u0 @/ k! x. c# }
- * 函数名:void DS1302_init(uchar *time)# ?: b; I! ^8 O! L
- * 描述 : DS1302初始化
! j& e# C0 [# B - * 输入 :无& R7 I: A3 ?. L1 f6 {
- * 输出 :无
: D A% M5 t9 X0 o& @ - * 调用 :( o _& w; K$ G' s* R
- *************************************/) D5 J, [9 O7 ^ P! k2 @. i
- void DS1302_init(void): x" A. C* m( V. h5 U
- {
U! j, z- F1 e- q+ k* n - DS1302_GPIOInit(); //GPIO初始化配置
: o v% N x3 M J( t - DS1302_delay(2);
3 B/ H# U3 p4 g! d - CE_L() ; //CE=0;
7 H0 E$ T, W: N% u2 v9 L - DS1302_SCL_L(); // CLK=0;
]# z+ t9 ]' [$ H; y - //下面是对DS1302启动电池,不掉电 设置时间
' z+ r' f ~/ k; I6 j - ds1302_write_byte(ds1302_control_add,0x00); //WP=0 允许数据写入DS13028 i& u0 p( f2 ]6 B& T- l; y5 `
- ds1302_write_byte(ds1302_charger_add,0xA7); //充电(1个二极管+8K电阻)
& e9 z* d9 D' @* }) g - ds1302_write_byte(ds1302_control_add,0X80); //开启保护 WP=1
u) E+ n, |; [6 P; U* y - if(ds1302_read_byte(0X81)&0X80) //查询DS302时钟是否启动,如果时钟停止走动:启动时钟+初始化时钟
4 [) l a/ g7 V9 a0 R - {
" M( h) G2 Q9 H( v- P+ K( i - ds1302_write_time(); //设置初始时钟,芯片第一次工作需要写入初始值,否则无法计时1 X1 O( n. n# r. v
- }& P" x3 A; i: A& n1 L
- else
$ P, N) r$ J/ K; T% O. ]4 e - {
" K8 l! M" f) W6 N8 Y" W - ds1302_write_time(); //第一次初始化之后需要注释该语句,否则没次reset都会重新写入初始化时间。只要纽扣电池存在,初始化只需要写入一次就可以屏蔽了。
; |, R9 L% y2 T6 K y5 t - }
& S8 s Q7 I& [8 G# {( Y - }2 C( x6 g+ f) S" z
- /*****************************************
9 }3 m* i1 @) u* W" E8 G - * 函数名:void ds1302_read_time(uchar *time)' a. e; {8 {" x
- * 描述 :DS1302读取时间6 O% G" Y/ p3 _, I
- * 输入 :无. H7 x U+ v8 F/ H i
- * 输出 :无7 i! H3 R" J; ^" D7 k
- * 调用 :, W4 ~1 G3 A! o% |: v4 ]+ {; M
- *************************************/& K5 x* I4 i5 T* D6 c& ]+ Z) M* v2 o
- void ds1302_read_time(void)5 p. g# o# o# D2 R5 Z- S; @& G1 J
- {
2 x6 \8 |& I9 z, a - data_time.label2[0] = ds1302_read_byte( 0x8D)/10;
& i6 c3 R8 x$ B9 K! p - data_time.label2[1] = ds1302_read_byte( 0x8D)%10; //年) v; j- B( P ]- t8 z; R
- data_time.label2[2] = '/';& [& O9 D1 X6 r7 o( b1 Z% Q
- data_time.label2[3] = ds1302_read_byte( 0x89)/10;
/ z7 Z. U* _ L+ b# `% |/ P - data_time.label2[4] = ds1302_read_byte( 0x89)%10; //月
# H/ x1 v5 } L+ { - data_time.label2[5] = '/';
3 a4 C* V. c P$ L' x- { - data_time.label2[6] = ds1302_read_byte( 0x87)/10;& j" a z0 ^; P; u
- data_time.label2[7] = ds1302_read_byte( 0x87)%10; //日7 ]" i: T3 Y: [# j; p
- data_time.label2[8] = ds1302_read_byte( 0x85)/10;1 t! l. D: Z% j' p4 q' l% z3 l% H
- data_time.label2[9] = ds1302_read_byte( 0x85)%10; //时0 h1 G5 D7 H0 V4 Z/ d% g2 Q/ N
- data_time.label2[10] = ':';% o- ?/ O, C. W9 [% O! _# C
- data_time.label2[11] = ds1302_read_byte( 0x83)/10;- ]! {7 Z, L( `: T* D- Q" Z" Z7 e
- data_time.label2[12] = ds1302_read_byte( 0x83)%10; //分! v: I; ~. ~7 J: D# d5 w! V9 `
- data_time.label2[13] = ':';
' J% i5 m3 Y. i% ~ - data_time.label2[14] = ds1302_read_byte( 0x81)/10;9 d; Q! ] B9 C* Q* G( J0 y1 s
- data_time.label2[15] = ds1302_read_byte( 0x81)%10; //秒
( w4 ]2 ^6 Q. g* ~ - printf("read time %d%d%c%d%d%c%d%d %d%d%c%d%d%c%d%d\r\n",data_time.label2[0],data_time.label2[1],data_time.label2[2],data_time.label2[3],data_time.label2[4],data_time.label2[5],data_time.label2[6],data_time.label2[7],data_time.label2[8],data_time.label2[9],data_time.label2[10],data_time.label2[11],data_time.label2[12],data_time.label2[13],data_time.label2[14],data_time.label2[15]);6 k* w e! h4 M% ]" { j
- }/ ^, @8 Z* O& Y* e+ k4 {
- 4 ?3 T" ^5 f1 L' \7 D+ l: k3 O
-
2 ~) w( J+ z* ~4 d6 j - /* USER CODE END 1 */
/ H* {. T: T$ r8 Y
& O- E( \! z/ n, u6 t% M(2)在bsp_ds1302.h中添加外部调用所需的函数声明。0 E8 @8 ~+ M6 K0 Y1 ]# B) B
- /* USER CODE BEGIN Private defines */" G( h$ m3 \/ @4 Y
- #ifndef _BSP_DS1302_H_
7 G! v. Q' L/ M) Y w5 @ - #define _BSP_DS1302_H_
9 A5 {9 z) R! i. `( D; u% O+ q: N4 Z. @ - #include "main.h"
+ H6 Z* c% I$ W, @; C# q& ? - #define uchar unsigned char
- U! u. [# u/ \" n: B; A1 H& ^0 ] - #define uint unsigned int8 v: s! P* K: V8 h5 ^ ~( l
- //DS1302寄存器操作指令定义时间地址# l7 e4 Q0 \5 a1 W* ]
- #define ds1302_week_time_add 0x8a //工作日,星期1~7 $ `7 h2 A% t( \
- #define ds1302_sec_add 0x80 //秒" j* X( Y y* U) j# ^( f
- #define ds1302_min_add 0x82 //分. r! ~* q- o# H6 e( _/ p
- #define ds1302_hr_add 0x84 //时4 M7 n) h' m' T: u
- #define ds1302_day_add 0x86 //日,1~30日5 D% T: D. r8 k6 I" ]' `
- #define ds1302_month_add 0x88 //月
1 P( x6 j$ k4 ^2 |! U6 Q - #define ds1302_year_add 0x8c //年4 b7 E' m1 H% Y4 ~2 N n
- #define ds1302_control_add 0x8e //写保护 G$ D2 \; ?# A1 E* z$ U5 Y
- #define ds1302_charger_add 0x90 //充电(1个二极管+8K电阻)! v% s4 k( d/ c9 V2 j9 X9 R
- #define ds1302_clkburst_add 0xbe
" z6 i& \5 R- y3 w, H% t - 1 K* j# S7 o8 G" ]
- 6 L% b# n6 s/ n$ q9 i
- #define ds1302_GPIO GPIOB
! s! D, N3 z% b# \ - #define ds1302_SDA GPIO_PIN_7
7 c+ m( F# P* e) D- C' x - #define ds1302_SCL GPIO_PIN_6
6 E& C* X( |' k* |/ _* F -
7 N6 O' Z$ V* w8 m* F - #define ds1302_CE_GPIO GPIOB9 p: A* u: z7 \# E( I8 o" U" d# G
- #define ds1302_CE_PIN GPIO_PIN_82 F! z0 f! Y3 [2 V" E
- 3 m0 ~& N- T7 j% P) \0 `
- #define DS1302_SDA_H() (ds1302_GPIO->BSRR |= ds1302_SDA)' g: Z* r0 c8 H: `: r4 n+ b
- #define DS1302_SDA_L() (ds1302_GPIO->BRR |= ds1302_SDA)
/ h" w1 {7 c4 b3 w5 u7 R3 v - #define DS1302_SCL_H() (ds1302_GPIO->BSRR |= ds1302_SCL)' o* ]. L' M3 S, P& G/ |8 u' |
- #define DS1302_SCL_L() (ds1302_GPIO->BRR |= ds1302_SCL)
7 {9 Q0 ?0 ^3 x9 E. h - 8 l' O$ ~6 J1 O4 ]
- #define CE_H() (ds1302_CE_GPIO->BSRR |= ds1302_CE_PIN)
6 D" N7 E6 p! |. p# B7 j4 _ - #define CE_L() (ds1302_CE_GPIO->BRR |= ds1302_CE_PIN)& ]- _ b6 m+ G3 n+ t+ q( K2 ~
- 9 Z* J7 V) v% b0 R1 r& Q @1 l) h! O% S
- typedef struct 8 S3 r) B. N% {/ W4 m
- {
, y! _ k/ Z! V# H/ C+ P- O7 l - uint8_t year; //年
7 X3 Q8 C( l1 {8 r. n' U - uint8_t months; //月
0 e8 G# Y, X1 w% V4 s2 p - uint8_t day; //日
$ p; ?0 R/ z; G, ~7 x - uint8_t hour; //时. g9 R' Y% k) L* W
- uint8_t min; //分4 R" h2 R3 A9 t% j3 Q% B9 F" ?
- uint8_t second; //秒. _3 H3 ~- B5 p8 {9 g
- uint16_t week_time; //周时间,星期1~7
2 U% C( D: v$ D: r2 R. H - uint8_t label2[16]; //时间存放数组显示格式
6 b# Q4 W; P* V$ [$ r Y' {+ _ - }data_time_t;
; r" _" t8 P8 I4 g9 Z) V - extern data_time_t data_time;
# G7 `( t' p! J% ^0 E - void DS1302_GPIOInit(void);6 i2 P# W( ^4 H3 X6 R- I
- void ds1302_write_time(void);" L, \9 G3 N6 C4 J: ~
- void ds1302_read_time(void);1 q8 v M) e- T6 E* U' A
- void DS1302_init(void);
1 h6 K; M1 @# c" D, R4 o; f - void ds1302_write_gpio_init(void);, C& n# F+ H8 `/ t! B1 u
-
) a$ v, k# n5 \- U" K4 E$ G2 N - #endif4 @$ D0 a) N5 \ r! O3 I
-
: I/ z2 a3 [- a -
. H" `4 `8 F- F+ P' M - & h6 I( g, J+ A1 x1 q; N7 g4 a
- * o" {! \9 U& v$ e5 L, Q
- /* USER CODE END Private defines */
& V+ w, D4 \: M(3)在main.c函数中进行调用。
& v+ }3 U [! ]" T- /* Initialize all configured peripherals */9 N6 B& N$ B4 `: t. i6 M
- MX_GPIO_Init();
/ Q; x+ N& v. `. z1 O - MX_USART1_UART_Init();
0 u% ^' m( Q/ C. A: P6 |- e1 p, r - /* USER CODE BEGIN 2 */. \5 ^& g h0 y; b! p% d' X% H
- ds1302_write_gpio_init(); //初始化默认的GPIO
2 O" C6 S, c! Q0 f - DS1302_init(); //DS1302写入初始值,否则无法正常工作
1 \- K8 x8 p w, t - * u# |* M' O' T2 g0 X
- 3 ?6 ^$ h s6 |% f5 b
- /* USER CODE END 2 */' b! R7 }. H& D
-
4 @ ]0 B% _- q) j; ?: k7 Z - /* Infinite loop */
, D& @* C* m/ J+ K$ o - /* USER CODE BEGIN WHILE */
/ J- j9 e/ J3 w+ B% r - while (1)
: V1 |" ^/ z- [. P4 W5 v2 m( c - {
& v: t1 @6 s1 }' @( |! u/ U - /* USER CODE END WHILE */
& D- I: u4 l6 w8 S' z - % Z) d$ R0 p' l9 A, G
- /* USER CODE BEGIN 3 */# [( V, }# w9 i+ }# M% {
- HAL_Delay(500);+ E9 W2 J" y' j/ W' [! b2 O8 O
- HAL_GPIO_TogglePin(GPIOC,GPIO_PIN_0); //设置LED1反转
+ T& q4 ^, G+ P4 _. T2 H# _ - ds1302_read_time(); //读取时间,并打印
, w! J) t% _8 {3 @ -
" p+ k; }) M( S# ~ -
8 J1 Y% o9 k w$ O6 E6 s9 B0 F: Z - }
' |3 A% g4 E! w1 V& d$ A - /* USER CODE END 3 */
" g; o) G& S1 ^6 F7 }! z4、设置编程仿真下载模式
- V# Z3 a/ v1 a: ?5 |6 g5 t: O(1)选择Options for target ...>>Debug>>J-Link/J-JTRACE Cortex,点击Settings>>选择Port(SW),可以看到搜索成功SW Device,表示芯片可用,可以下载。
6 K! _* P9 D+ W* _' Z" M5 m: p4 X' \1 A2 F Q2 J7 V/ u. N4 p
 / @3 m: z& F; [# A; l3 d+ M
/ k2 Y- F5 T9 J& ~6 ?. o4 O5 K% O$ ^' p- z
(2)点击Download(或者快捷键F8),即可下载程序。
. t( k6 l$ X# Y0 }/ S) T* E4 f$ R+ ^ u. Q: l

3 P8 F0 e" A# b; D
& g( y/ Z3 ]2 B5 L) B. u(3) 如果下载程序后,没有看到LED1灯闪烁,可以按下述方式设置一下(Reset and run表示下载后自动复位和重启运行)。或者重新彻底断电再次上电(或按开发板的Reset按键复位MCU即可)。3 C4 @. ^7 s- N0 B" \& T
0 S% K" `! `, g& B
 , G0 \( e) F/ x$ }
; N" _( Z5 n# |) \2 K6 D4 L( a
5、查看串口发送函数打印log效果5 n7 b2 i, c. T6 S
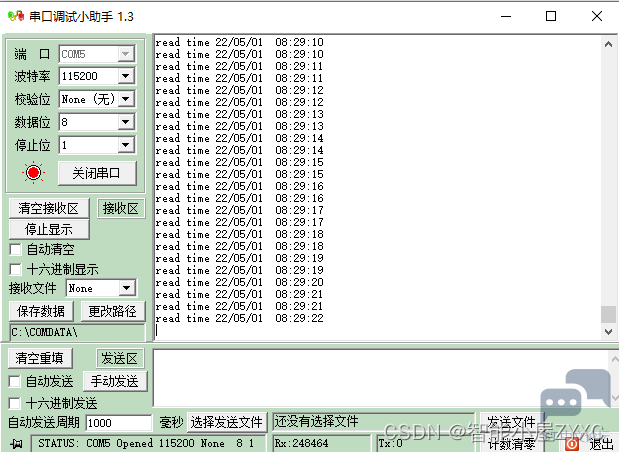
(1)设置串口助手参数为:115200、NONE、8、 1(和代码中串口初始化参数一致)。
2 X- f- w+ n. Q+ u3 e) M(2)设置成功后,就可以看到串口打印的效果。每隔500ms闪烁LED1指示灯一次,且串口输出一个log。
0 O8 b: H" ?4 I- ]( i/ f
D) W b, a! ^3 J* V
B7 Z$ ^6 \. J2 o `8 N0 O9 B" }3 v \; h# j: E/ X
(3)备注:第一次初始化程序时需要注意标准函数的调用,当有纽扣电池时,初始化完毕后就可以屏蔽该函数了,否则没次初始化时,会重新进行时钟初始化。
6 L8 N ^" f/ I# j r6 B, {& q- X; E8 ~0 [/ ?
 - C9 A, o0 l+ q. ~" @
~$ ]2 @# E( s- U————————————————5 C& I; c! y; a( Q7 U0 _4 d i+ J
版权声明:智能小屋ZYXC
% n3 Y1 U6 ]# X# g( I Q( Q: N0 E8 b5 y3 h
|





 STMCU小助手
发布时间:2023-1-14 18:34
 微信公众号
 手机版