


你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

【安富莱STM32F407之uCOS-III教程】第4章 Cortex-M处理器的OS特性

[复制链接]
baiyongbin2009 发布时间:2014-12-18 20:17
本帖最后由 baiyongbin2009 于 2014-12-18 20:48 编辑
8 m9 h0 j& N) ]- T4 E2 q
" Y& N& @1 o, s: b2 m: q
特别说明:
5 `% F# j! h8 ?& `5 K. m  j1.  本教程是安富莱电子原创。
& D* y% s7 _8 ^8 E5 s4 ^2.  安富莱STM32F407开发板资料已经全部开源,开源地址:地址链接  _3 }$ c6 M6 u- ~& z4 F
3.  当前共配套300多个实例,4套用户手册。

& H; _6 ~* Y0 B9 u  l$ ^
第4章  Cortex-M处理器的OS特性

$ ?$ P  P) Q! h) g, S
    本期教程带领大家学习Cortex-M处理器的OS特性,主要是M3和M4,M4和M3反应在RTOS上,主要区别是M4多了一个浮点单元,用户可以根据需要选择是否使用浮点单元。本期教程主要学CM内核的操作模式,特权等级和双堆栈机制。这部分知识学习起来比较的枯燥,但是作为初学者一定要将本期教程认真的多看几遍,有兴趣继续学的,还需上ARM的官网多找些相关的资料进行学习,可以这么说,这部分知识直接关系着你对一款RTOS的认识程度。
    4.1 内核的OS特性
    4.2 寄存器组
    4.3 操作模式和特权等级
    4.4 双堆栈机制
    4.5 内核相关的API函数
    4.6 总结
4.1  内核的OS特性
    为了更好的支持RTOS的运行,Cortex-M系列处理器在这方面做出了很多的努力。当前至少有30多款RTOS支持Cortex-M系列处理器,这个数量还在增 加,下面总结了几条ARM公司为了使Cortex-M系列处理器更好的支持RTOS运行所做的努力:
   l  双堆栈指针:MSP指针用于OS内核和中断,PSP指针用于任务。
   l  SysTick定时器:可以很方便的用于OS的时钟节拍,嘀嗒定时器在第10章:SysTick实验有详细的讲解。
   l  SVC和PendSV异常:实现RTOS,这两个异常是必须的,特别是任务切换的实现。
   l  非特权级执行模式:程序运行在非特权级模式可以限制应用任务的访问权限,特权级模式和非特权级模式配合MPU(Memory Protection Unit 内存保护单元)可以有效的提高系统的鲁棒性。
l  独占式访问:独占式的存储和加载指令对于RTOS中的信号量和互斥操作的实现非常有用。
  l  另外,低的中断延迟(可以降低任务切换的开销)和指令的各种特性使得RTOS可以有效的工作。
    上面的这些特性对于提高RTOS的性能十分重要,当然,也不是每个RTOS都会用全这些特性,后面会跟大家具体的讲述,本期教程先把部分特性详细的讲解下。
4.2  寄存器组
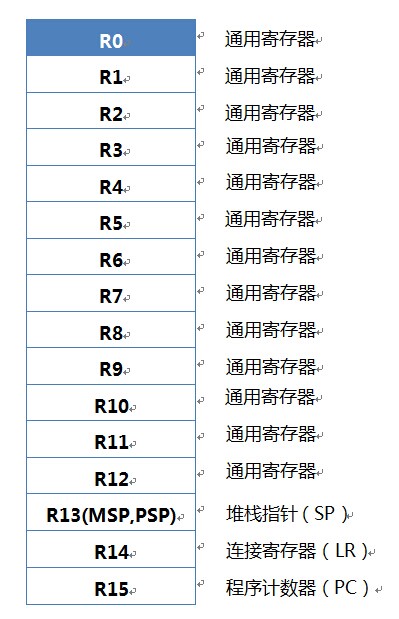
        Cortex-M4/M3处理器拥有R0-R15的寄存器组。其中R13作为堆栈指针SP。SP有两个,但在同一时刻只能有一个可以看到,这也就是所谓的“banked”寄存器。
4.1.jpg
4.2.1      通用寄存器
        寄存器从R0到R12是通用寄存器。R0-R7被称作lowregisters,由于指令集有限的可用空间,很多的16位指令只能访问这些寄存器。R8-R12被称作high registers,这些寄存器可用于32位指令和部分的16位指令,比如MOV指令。R0-R12的初始值是不定的。

1 `$ {9 K2 J( J  h4 c+ J2 f4 ^, D4.2.2      
堆栈指针寄存器
        Cortex-M3/M4拥有两个堆栈指针,然而它们是banked,因此任一时刻只能使用其中的一个,指针的切换通过特殊寄存器CONTROL实现。当引用R13(或写作SP)时,引用到的是当前正在使用的那一个,另一个必须用特殊的指令来访问(MRS,MSR指令)。这两个堆栈指针分别是:
  l  主堆栈指针(MSP):这是缺省的堆栈指针,它由OS内核、异常服务例程以及所有需要特权访问的应用程序代码来使用。
  l  进程堆栈指针(PSP):用于常规的应用程序代码(不处于异常服用例程中时)。
    说起堆栈指针就必须得说一下堆栈(在前面3.1.2小节有简单讲解和举例,后面会详细展开讨论),堆栈指针用于访问堆栈,并且PUSH指令和POP指令默认使用SP。在Cortex-M3/M4中,有专门的指令负责堆栈操作——PUSH和POP。它俩的汇编语言语法如下例所演示:
        PUSH {R0}    ; *(--R13)=R0。R13是long*的指针
        POP  {R0}    ; R0= *R13++
        请注意后面程序的注释,它诠释了所谓的“向下生长的满栈”(在本期教程后面讲到任务切换时还要展开论述),Cortex-M3/M4就是以这种方式使用堆栈的。因此,在PUSH新数据时,堆栈指针先减一个单元。通常在进入一个子程序后,第一件事就是把寄存器的值先PUSH入堆栈中,在子程序退出前再POP曾经PUSH的那些寄存器。另外,PUSH和POP还能一次操作多个寄存器,如下所示:
subroutine_1
PUSH   {R0-R7, R12,R14}    ; 保存寄存器列表
…                            ; 执行处理
POP {R0-R7, R12, R14}       ; 恢复寄存器列表
BX R14                      ; 返回到主调函数
        在程序中为了突出重点,可以一直把R13写作SP。在程序代码中,both MSP和PSP都被称为R13/SP。不过,我们可以通过MRS/MSR指令来指名道姓地访问具体的堆栈指针。MSP,亦 写作SP_main,这是复位后缺省使用堆栈指针,服务于操作系统内核和异常服务例程;而PSP,亦写作SP_process,典型地用于普通的用户线程中。
        寄存器的PUSH 和POP 操作永远都是4 字节对齐的——也就是说他们的地址必须是0x4,0x8,0xc,……。事实上,R13的最低两位被硬线连接到0,并且总是读出0(Read AsZero)。
        这里有两点大家要特别注意:
        Ø  大多数情况下的应用,只需使用指针MSP,而PSP多用于RTOS中。
        Ø  堆栈指针的最低两位永远是0,这意味着堆栈总是4字节对齐的。

% u! |0 L5 X, F5 r' b4.2.3      
连接寄存器
        R14也称作Link Register (LR),当调用子程序或者函数时,这个函数用于保存返回地址。函数或者子程序结束时,程序将LR中的地址赋给PC返回到调用函数中。当调用子程序或者函数时,LR中的数值是自动更新的,如果此函数或者子程序嵌套调用其它函数或者子程序,需要保存LR中的数值到堆栈中,要不LR中的数值会由于函数调用而丢失。
        在中断服务程序中,LR中的数值自动更新给EXC_RETURN((Exception Return),然后在中断服务程序的末尾触发异常返回。
        尽管Cortex-M处理器的返回地址是偶数(bit 0 = 0,因为指令需要半字对齐),LR的BIT 0是可读可写的,一些分支和调用操作需要LR的bit  0置一来表示Thumb状态(这是历史遗留的产物,CM3/CM4只需此位可读写)。

; H6 K2 D! }' F# a3 }9 h" d5 e0 y4.2.4      
程序计数器
        R15是程序计数器,在汇编代码中一般我们都都叫它的外号“PC”。 因为 CM3/CM4内部使用了指令流水线,读PC时返回的值是当前指令的地址+4。比如说:
           0x1000:    MOV  R0,   PC   ; R0 = 0x1004
        如果向PC中写数据,就会引起一次程序的分支(但是不更新LR寄存器)。CM3/CM4中的指令至少是半字对齐的,所以PC的LSB总是读回0。然而,在分支时,无论是直接写PC的值还是使用分支指令,都必须保证加载到PC的数值是奇数(即LSB=1),用以表明这是在Thumb状态下执行。倘若写了0,则视为企图转入ARM模式,CM3将产生一个fault异常。

3 p- c$ |# L- m1 A' g9 Z
赞 收藏 评论6 发布时间:2014-12-18 20:17

举报

6个回答
baiyongbin2009 回答时间:2014-12-18 20:27:47
本帖最后由 baiyongbin2009 于 2014-12-18 20:30 编辑 / ?8 ~, _. o, l! e+ U3 H3 W
4 f( ~( F9 h8 u' f2 K3 s) J5 v$ y
4.2.5      特殊功能寄存器
    Cortex-M3/M4中的特殊功能寄存器包括:
  l  程序状态寄存器组(PSRs或曰xPSR)
  l  中断屏蔽寄存器组(PRIMASK, FAULTMASK,以及BASEPRI)
  l  控制寄存器(CONTROL)
     它们只能被专用的MSR/MRS指令访问,而且它们也没有与之相关联的访问地址。
        MRS   <gp_reg>,    <special_reg>  ;读特殊功能寄存器的值到通用寄存器。
        MSR   <special_reg>, <gp_reg>    ;写通用寄存器的值到特殊功能寄存器。
     这三组特殊功能寄存器都比较重要,初学者要有一定的了解。
l  程序状态寄存器组(PSRs或曰xPSR)
    程序状态寄存器在其内部又被分为三个子状态寄存器:
    Ø  应用程序PSR(APSR)
    Ø  中断号PSR(IPSR)
    Ø  执行PSR(EPSR)
通过MRS/MSR指令,这3个PSRs即可以单独访问,也可以组合访问(2个组合,3个组合都可以)。当使用三合一的方式访问时,应使用名字“xPSR”或者“PSR”。下图是三个子状态分别使用的那几位。
4.2.png

5 @4 h" I( f& Z3 u5 @& X4 ^

( h. k% Z7 c$ r' K
这里特别注意GE(这个是CM4新加的,CM3没有)和中断号PSR(IPSR),后面将SVC异常的时候要用到。
l  中断屏蔽寄存器组(PRIMASK, FAULTMASK,以及BASEPRI)
这三个寄存器非常重要,初学者一定要了解,能记住最好。这里建立一个简单的表格,方便大家查看。
4.3.png

+ J; I0 a+ [& c; g
对于时间-关键任务而言,恰如其分地使用PRIMASK和BASEPRI来暂时关闭一些中断是非常重要的(FreeRTOS中这个两个寄存器都有用到,μCOS-II和μCOS-III中只用到了PRIMASK)。 而FAULTMASK(这个寄存器在当前比较流行的RTOS中还没有用到过)则可以被OS用于暂时关闭fault处理机能,这种处理在某个任务崩溃时可能需要。因为在任务崩溃时,常常伴随着一大堆faults。在系统料理“后事”时,通常不再需要响应这些fault,总之FAULTMASK就是专门留给OS用的。
要访问PRIMASK, FAULTMASK以及BASEPRI,同样要使用MRS/MSR指令,如:
MRS   R0,    BASEPRI       ;读取BASEPRI到R0中
MRS   R0,    FAULTMASK   ;同上
MRS   R0,    PRIMASK      ;同上
MSR   BASEPRI, R0          ;写入R0到BASEPRI中
MSR   FAULTMASK, R0        ;同上
MSR   PRIMASK, R0         ;同上
只有在特权级下,才允许访问这3个寄存器。
其实,为了快速地开关中断,CM3还专门设置了一条CPS指令,有4种用法(在RTOS中用的比较多)
CPSID  I   RIMASK=1,     ;关中断
CPSIE  I   RIMASK=0,     ;开中断
CPSID  F   ;FAULTMASK=1,    ;关异常
CPSIE  F   ;FAULTMASK=0     ;开异常
l  控制寄存器(CONTROL)
控制寄存器有两个用途,其一用于定义特权级别,其二用于选择当前使用哪个堆栈指针。由两个比特来行使这两个职能。这个寄存器也十分的重要,需认真学习。
4.4.png
CONTROL[1]
     在Cortex-M3/M4的handler模式中,CONTROL[1]总是0。在线程模式中则可以为0或1。因此,仅当处于特权级的线程模式下,此位才可写,其它场合下禁止写此位。改变处理器的模式也有其它的方式:在异常返回时,通过修改LR的位2,也能实现模式切换。这是LR在异常返回时的特殊用法,颠覆了对LR的传统使用方式。
     前面已经讲到,在进入异常服务程序后,将自动更新LR的值为特殊的EXC_RETURN。EXC_RETURN中高28位全为1的值,只有[3:0]的值有特殊含义,当异常服务例程把这个值送往PC时,就会启动处理器的中断返回序列。因为LR的值是由CM3/CM4自动设置的,所以只要没有特殊需求,就不要改动它。
    下面是EXC_RETURN位段详解。
4.5.png
) d/ o0 C# g% v8 `8 g
" |3 j4 S( ~  N7 ~
总结一下上面的表,可以得出,合法的EXC_RETURN值共3个
4.6.png
' T4 ?3 {4 C) z9 V; W9 ?
    如果主程序在线程模式下运行,并且在使用MSP时被中断,则在服务例程中LR=0xFFFF_FFF9(主程序被打断前的LR已被自动入栈)。
    如果主程序在线程模式下运行,并且在使用PSP时被中断,则在服务例程中LR=0xFFFF_FFFD(主程序被打断前的LR已被自动入栈)。
CONTROL[0]
    仅当在特权级下操作时才允许写该位。一旦进入了用户级,唯一返回特权级的途径,就是触发一个(软)中断,再由服务例程改写该位。
    CONTROL寄存器也是通过MRS和MSR指令来操作的:
MRS   R0,    CONTROL
MSR   CONTROL, R0
4.2.6      浮点寄存器
    Cortex-M4处理器提供了可选的浮点单元用于浮点数据处理,浮点单元还包含一个状态控制寄存器FPSCR,每个32位浮点寄存器S0-S31(S代表single precision单精度)可以通过浮点指令进行访问。也可以每两个为一对,也就是D0-D15(D代表double-precision双精度)进行访问。
4.7.png
+ o( B* J- S: c" K, b
baiyongbin2009 回答时间:2014-12-18 20:33:14
4.3  操作模式和特权等级
        Cortex-M3/M4支持两个模式(handler模式,也就是中断模式和线程模式)和两个特权等级(特权级和非特权级,这里将其称为用户级):

5 z2 E: t9 R; C9 ]6 }; o6 o* \
特权级
用户级
异常handler的代码
Handler
错误的模式
主应用程序的代码
线程模式
线程模式
      当处理器处在线程状态下时,既可以使用特权级,也可以使用用户级;另一方面,handler模式总是特权级的。在复位后,处理器进入线程模式+特权级。
        在特权级下的代码可以通过置位CONTROL[0]来进入用户级。而不管是任何原因产生了任何异常,处理器都将以特权级来运行其服务例程,异常返回后,系统将回到产生异常时所处的级别。用户级下的代码不能再试图修改CONTROL[0]来回到特权级。它必须通过一个异常handler,由那个异常handler来修改CONTROL[0],才能在返回到线程模式后拿到特权级。下图是特权级线程模式和用户级线程模式的切换图:
4.8.png
                              
      一些简单的应用程序是不需要用户级线程模式的,如下图所示:
4.9.png
      把代码按特权级和用户级分开对待(当前流行的RTOS中,RTX支持此功能,用户可根据自己的需要进行配置),有利于使CM3/CM4的架构更加安全和健壮。例如,当某个用户程序代码出问题时,不会让它成为害群之马,因为用户级的代码是禁止写特殊功能寄存器和NVIC中断寄存器的。另外,如果还配有MPU,保护力度就更大,甚至可以阻止用户代码访问不属于它的内存区域。
      为了避免系统堆栈因应用程序的错误使用而毁坏,我们可以给应用程序专门配一个堆栈,不让它共享操作系统内核的堆栈。在这个管理制度下,运行在线程模式的用户代码使用PSP,而异常服务例程则使用MSP。这两个堆栈指针的切换是智能全自动的,就在异常服务的始末由硬件处理。
        如前所述,特权等级和堆栈指针的选择均由CONTROL负责。当CONTROL[0]=0时,在异常处理的始末,只发生了处理器模式的转换,如下图所示。
4.10.png
3 {7 x9 i8 n, X5 X6 k8 m7 I
       但若CONTROL[0]=1(线程模式+用户级),则在中断响应的始末,both 处理器模式和特权等极都要发生变化,如下图所示。
4.11.png

& j. a; ?0 `  @+ U
      CONTROL[0]只有在特权级下才能访问。用户级的程序如想进入特权级,通常都是使用一条“系统服务呼叫指令(SVC)”来触发“SVC异常”,该异常的服务例程可以视具体情况而修改CONTROL[0]。
        关于操作模式和特权级就跟大家说这么多,在讲解RTOS时,再跟大家详细讲解。有了上面的这些知识我们就可以讲解双堆栈机制了。
% ?5 y( R! b' V) Y! C$ N  |8 {
baiyongbin2009 回答时间:2014-12-18 20:37:52
本帖最后由 baiyongbin2009 于 2014-12-18 20:43 编辑
& T9 l9 o/ h+ k, N! u
3 r- @" |4 ~$ a9 o$ R3 m
4.4  双堆栈机制
     讲解双堆栈机制之前,大家要先对CM3/CM4对堆栈的处理方式有一个基本的了解。在CM3/CM4中,除了可以使用PUSH和POP指令来处理堆栈外,内核还会在异常处理的始末自动地执行PUSH与POP操作。
4.4.1      堆栈的基本操作
    笼统地讲,堆栈是一种存储器的使用模型。它由一块连续的内存和一个栈顶指针组成,用于实现“后进先出”的缓冲区(堆栈是LIFO的模式,和咱们前面讲的按键FIFO和串口FIFO不一样,别搞混了)。其最典型的应用,就是在数据处理前先保存寄存器的值,再在处理任务完成后从中恢复先前保护的这些值。堆栈操作就是对内存的读写操作,但是访问地址由SP给出。寄存器的数据通过PUSH操作存入堆栈,以后用POP操作从堆栈中取回。    在PUSH与POP的操作中,SP的值会按堆栈的使用法则自动调整,以保证后续的PUSH不会破坏先前PUSH进去的内容。下面的图片摘自Cortex-M4权威指南,看起来更形象。简单演示了PUSH操作和POP操作过程,堆栈地址由下往上表示从低地址到高地址,也就是所谓的“向下生长的满栈”模型。
    Cortex-M3/M4使用的就是“向下生长的满栈”模型(这个要谨记,后面讲RTOS任务切换的时候要用到)。堆栈指针SP指向最后一个被压入堆栈的32位数值。在下一次压栈时,SP先自减4,再存入新的数值。
4.12.png
    堆栈的功能就是把寄存器的数据临时备份在内存中,以便将来能恢复之——在一个任务或一段子程序执行完毕后恢复。正常情况下,PUSH与POP必须成对使用,而且参与的寄存器,不论是身份还是先后顺序都必须完全一致。当PUSH/POP指令执行时,SP指针的值也根着自减/自增。
主程序                            子程序
; R0=X, R1=Y,R2=Z
BL   Fx1 ------------------------------->
                                                    Fx1
                                                         PUSH  {R0 } ;把R0存入栈 & 调整SP
                                                         PUSH  {R1}  ;把R1存入栈 & 调整SP
                                                         PUSH  {R2}  ;把R2存入栈 & 调整SP
                                                         …        ;执行Fx1的功能,中途可以改变R0-R2的值
                                                         POP   {R2} ;恢复R2早先的值 & 再次调整SP
                                                         POP   {R1} ;恢复R1早先的值 & 再次调整SP
                                                         POP   {R0} ;恢复R0早先的值 & 再次调整SP
                                                         BX   LR   ;返回
<-------------------------------------------
;回到主程序
;R0=X, R1=Y,R2=Z (调用Fx1的前后R0-R2的值完好无损,从寄存器上下文来看,就好像什么都没发生过一样)。
PUSH/POP指令支持一次操作多个寄存器。在前面1.2.2小节有说明。

1 F6 }5 q# F9 R7 O" M
baiyongbin2009 回答时间:2014-12-18 20:44:43
4.4.2      堆栈空间的分配
    为了让大家对堆栈有一个深入的了解,这里以STM32-V5开发板提高篇的第一个例子F4-001_按键检测和LED控制例程(V1.1)跟大家讲解下。在启动文件中定义了堆栈的大小:
Stack_Size      EQU    0x00004000
Heap_Size      EQU    0x00000400
    在main函数中添加malloc函数的调用,要不无法看到heap的使用情况。
uint32_t *p;
p = (uint32_t*)malloc(sizeof(uint32_t)*100);  //申请400个字节
    首先用MDK全编译工程,打开.map文件:
4.13.png
    工程文件生成的map文件信息量很大,涉及到的知识也很多,这里就先说下我们关系的堆栈空间的分配,看之前简易初学者再看看第6章STM32F4XX启动过程详解。
Image Symbol Table
: V) g9 \, o& w9 d  c
Local Symbols
Symbol Name                              Value       OvType        Size  Object(Section)
HEAP                                   0x200021c0   Section        1024 startup_stm32f4xx.o(HEAP)
STACK                                  0x200025c0   Section       16384  startup_stm32f4xx.o(STACK)
# e- }( w3 x+ W& T
Global Symbols
Symbol Name                              Value       OvType        Size  Object(Section)
__heap_base                              0x200021c0   Data           0 startup_stm32f4xx.o(HEAP)
__heap_limit                             0x200025c0   Data           0 startup_stm32f4xx.o(HEAP)
__initial_sp                             0x200065c0   Data           0 startup_stm32f4xx.o(STACK)
' G! Z( U; b5 J+ g3 Y( V
Memory Map of the image
0 w# Z0 ^' G/ \& A
   Execution Region RW_IRAM1 (Base: 0x20000000,Size: 0x000065c0, Max: 0x00020000, ABSOLUTE)
9 o# l6 J5 k, }' _
    Base Addr   Size         Type   Attr     Idx    E Section Name        Object
* E8 e: ^% D& {9 k
    0x20000000  0x0000000d   Data   RW         322    .data               bsp_timer.o
    0x2000000d  0x00000001   Data   RW         423    .data               bsp_uart_fifo.o
    0x2000000e  0x00000010   Data   RW         694    .data               stm32f4xx_rcc.o
    0x2000001e   0x00000002  PAD
    0x20000020  0x00000014   Data   RW        1293    .data               system_stm32f4xx.o
    0x20000034  0x00000004   Data   RW        1621    .data               mc_w.l(stdout.o)
    0x20000038  0x00000004   Data   RW        1630    .data               mc_w.l(mvars.o)
    0x2000003c  0x00000004   Data   RW        1631    .data               mc_w.l(mvars.o)
    0x20000040  0x000000ad   Zero   RW         174    .bss                bsp_key.o
    0x200000ed  0x00000003   PAD
   0x200000f0   0x00000030   Zero  RW          320    .bss                bsp_timer.o
    0x20000120  0x000020a0   Zero   RW         422    .bss                bsp_uart_fifo.o
    0x200021c0  0x00000400   Zero   RW         643    HEAP                startup_stm32f4xx.o
    0x200025c0  0x00004000   Zero   RW         642    STACK               startup_stm32f4xx.o
    上面的这些信息还不够直接,这里借助Cortex-M3权威指南中的一个截图进行说明。
4.14.png
    先解释下这个截图的含义:在离开复位状态后,CM3做的第一件事就是读取下列两个32位整数的值
  l  从地址0x0000,0000处取出MSP的初始值(也就是上面的0x20008000)。
  l  从地址0x0000,0004处取出PC的初始值——这个值是复位向量,LSB必须是1。然后从这个值所对应的地址处取指。
    请注意,这与传统的ARM架构不同——其实也和绝大多数的其它单片机不同。传统的ARM架构总是从0地址开始执行第一条指令。它们的0地址处总是一条跳转指令。在CM3/CM4中,在0地址处提供MSP的初始值,然后紧跟着就是向量表(向量表在以后还可以被移至其它位置) 。向量表中的数值是32位的地址,而不是跳转指令。向量表的第一个条目指向复位后应执行的第一条指令。
    因为CM3/CM4使用的是向下生长的满栈,所以MSP的初始值必须是堆栈内存的末地址加1。举例来说,如果你的堆栈区域在0x20007C00-0x20007FFF之间,那么MSP的初始值就必须是0x20008000。
    向量表跟随在MSP的初始值之后——也就是第2个表目。要注意因为CM3/CM4是在Thumb态下执行,所以向量表中的每个数值都必须把LSB置1(也就是奇数)。正是因为这个原因,上图中使用0x101来表达地址0x100。当0x100处的指令得到执行后,就正式开始了程序的执行。在此之前初始化MSP是必需的,因为可能第1条指令还没来得及执行,就发生了NMI或是其它fault。MSP初始化好后就已经为它们的服务例程准备好了堆栈。
    对于不同的开发工具,需要使用不同的格式来设置MSP初值和复位向量。有些则由开发工具自行计算并生成。现在接着上面的.map文件进行说明,这个文件里面有一项是:
__initial_sp                             0x200065c0
    其实__initial_sp就是MSP的初始值,下面这个是Debug状态下的截图,MSP初始值和__initial_sp是一样的,也就是MDK帮我们计算好了MSP初始值。
4.15.png
     这里就跟大家讲这么多,后面的教程中继续的完善。

" r/ y' g& e& p) |, Z7 c; e3 E* R% x. K4 i4 f
baiyongbin2009 回答时间:2014-12-18 20:45:57
4.5  内核相关的API函数
    要访问上面提到的寄存器,可以通过ARM官方提供的CMSIS软件包,里面有个文件core_cmdFunc.h,相关API函数就在里面,提供了三个版本的函数支持:MDK,IAR,GCC。这里将MDK版本的函数摘录出来,方便大家查看。
  1. /** \brief  Get Control Register
    ; Z+ ^- C7 }  G. k' s$ m

  2. ( W) }, V' u5 P
  3.     This function returns the content of the Control Register.
    ( V6 J9 ^" V+ ?; \; K
  4. & f. u% U: t7 d& i# W- f( x
  5.     \return               Control Register value) Y1 L8 [* _- t. m4 K3 o
  6. */3 [* e* H. E9 {+ N
  7. __STATIC_INLINE uint32_t __get_CONTROL(void)
    + N1 i  x4 z! f2 j/ u3 P  _: Y) ?
  8. {
    4 h% Y# `2 W0 M1 Z
  9.   register uint32_t __regControl         __ASM("control");
    1 |% b# n, U; \2 r: L; T
  10.   return(__regControl);
    ( g3 r+ U: ^! h& W! ], b
  11. }6 Y( w0 e4 s' z% ~  a
  12. 2 d1 a& Z0 [' e% j, x7 w& B- w
  13. + ]% l0 m' m6 I7 q
  14. /** \brief  Set Control Register
    9 z4 ?6 i: s" w0 C, ^

  15. " ^# s& P# S4 J+ I" c: d: U
  16.     This function writes the given value to the Control Register.
    4 H- S: z9 s7 }

  17. . h! l# y8 E) u/ }  f8 S. B
  18.     \param [in]    control  Control Register value to set$ T9 X, v+ k0 S/ m
  19. */& g4 r4 A% q4 a6 @: E
  20. __STATIC_INLINE void __set_CONTROL(uint32_t control)5 }( m# D8 @" N5 A4 U7 v
  21. {
    , `# q: y8 B5 v
  22.   register uint32_t __regControl         __ASM("control");0 P: i' e8 X  S9 A9 y
  23.   __regControl = control;* w+ P9 x: b' K' c" ?' H
  24. }
    1 @( i6 v- m0 @* G, A2 r5 ^

  25. 4 u- Y. ]! t0 A" \
  26. " _% k* q+ S, N4 g. g" c* A
  27. /** \brief  Get IPSR Register. ?( ?' T7 `6 S* m4 R6 H, I

  28. * N4 W, p# X9 I) u  r* b
  29.     This function returns the content of the IPSR Register.& D1 K( j5 r- m( s5 V0 W
  30. 3 S  ]! f# ^* C7 q2 i7 M
  31.     \return               IPSR Register value! ]3 W8 g) ~# i, f+ ^4 v$ ?, A( D
  32. */; u( k# `6 V8 P7 E5 |3 z
  33. __STATIC_INLINE uint32_t __get_IPSR(void)) E- _* ~* N1 K+ ~
  34. {, e$ i( f4 t7 C
  35.   register uint32_t __regIPSR          __ASM("ipsr");
    ' C) T" o9 U: T) Z. b$ B
  36.   return(__regIPSR);
    3 ?6 i7 A6 G( }1 {
  37. }: d. D7 B, T8 }: f/ e* m

  38. 9 K( j+ x; o7 o" n
  39. 9 _* z. j, x4 Q+ R: Y  X
  40. /** \brief  Get APSR Register
    . m* }# I2 i" L: J

  41. 9 U  ^( a0 P: k$ R' H% _
  42.     This function returns the content of the APSR Register.& ]6 k+ d* I4 _

  43. ) n: }! N: W! b" l. c
  44.     \return               APSR Register value
    ) Y0 ^: m, t, R
  45. */: L0 L% K7 B8 I
  46. __STATIC_INLINE uint32_t __get_APSR(void)
    " F  u+ M; |# `* {0 t
  47. {
    % L; u) N" y! I
  48.   register uint32_t __regAPSR          __ASM("apsr");
    0 `2 Q# b- c' G# Q( V2 R
  49.   return(__regAPSR);
    . e# t. `4 f+ h" L
  50. }
    0 |: v! `' D4 g- E" m8 V
  51. ) D, _9 i7 q+ [) I
  52. ( K& z) ^0 R; r) k) p9 @
  53. /** \brief  Get xPSR Register
      U( L+ _; Z/ i% m% F5 `" ?. e
  54. " X, D8 |7 M1 J3 {5 O, R
  55.     This function returns the content of the xPSR Register.$ @8 s6 ?1 a0 V
  56. 6 I" `" X" B- t
  57.     \return               xPSR Register value
    . I. K3 j. k( v6 n
  58. */) f: P$ x+ _/ d4 k$ {1 b
  59. __STATIC_INLINE uint32_t __get_xPSR(void)- g1 @3 T: T& m. _
  60. {
    $ V9 c. [: n: s  L
  61.   register uint32_t __regXPSR          __ASM("xpsr");
    ( g2 _9 |# y' P
  62.   return(__regXPSR);8 y  [" a1 }1 Z! D/ m
  63. }
    7 _8 g0 D4 w: x8 L" n

  64. / J& [  ]0 u3 v3 }1 R% u

  65. % |% [, h/ x1 k- d. V. R5 `
  66. /** \brief  Get Process Stack Pointer
    % q0 q4 Y8 N5 j$ ~# [/ H

  67. . ~* F' K' s3 J+ ]
  68.     This function returns the current value of the Process Stack Pointer (PSP).
    ; B; e4 [8 M- L

  69. - g& l0 v+ \! ~0 d6 n/ g' Z
  70.     \return               PSP Register value
    5 B1 B3 X) q) c0 z
  71. */$ y7 A$ p6 ]: s3 @
  72. __STATIC_INLINE uint32_t __get_PSP(void)2 L( {( r/ X. o, o
  73. {
    - h! ?! s& i2 b, ?6 @( r; b
  74.   register uint32_t __regProcessStackPointer  __ASM("psp");9 ?/ m( D9 Z) t8 v
  75.   return(__regProcessStackPointer);
    $ `# B9 l. n: d! `) ~+ ~
  76. }
    % A+ g, U1 b# q6 H

  77. 6 O  k! ^+ ^+ @+ S
  78. $ d: L: T) N; B3 r% t
  79. /** \brief  Set Process Stack Pointer2 ]/ Y9 Q: V) j+ c) ~* L2 ~3 W
  80. 0 T1 k2 P, q9 b7 C) H0 ~/ ~
  81.     This function assigns the given value to the Process Stack Pointer (PSP).$ e0 a; S8 h. U6 x$ R
  82. 2 J- G. x+ g( `
  83.     \param [in]    topOfProcStack  Process Stack Pointer value to set
    / K, @  g) k3 n9 v
  84. */
    % c& J- ]+ n8 N! r+ o, B4 V7 V( I
  85. __STATIC_INLINE void __set_PSP(uint32_t topOfProcStack)
    " R! @" i' P$ J
  86. {8 g4 ?, N6 j2 |, k9 U
  87.   register uint32_t __regProcessStackPointer  __ASM("psp");
    : Q' `4 g& e  x% p5 `: z3 J+ a, n8 Y! n
  88.   __regProcessStackPointer = topOfProcStack;! F$ z. I+ R# @' Y
  89. }
    ( @; ~) G* Q5 X. @; Z

  90. , }1 H- g  _: n2 U9 \
  91. $ C& p7 \# N; R/ f5 k# B3 W
  92. /** \brief  Get Main Stack Pointer
    ) p  @+ L; d, I! m- I+ P+ k

  93. # ~5 J) u* j2 J8 |, H; a
  94.     This function returns the current value of the Main Stack Pointer (MSP).9 W! L! D+ g" B+ A. @* m

  95. $ h9 V  t: _0 l* F
  96.     \return               MSP Register value1 n" e& t; l& i  f: z" v
  97. */
    + g. Z3 N) `' L2 Q! T) d
  98. __STATIC_INLINE uint32_t __get_MSP(void)
    9 X/ Z  S9 U$ d( ~& r! t9 D* B, K/ A
  99. {! n5 r( ?8 w, V
  100.   register uint32_t __regMainStackPointer     __ASM("msp");
    $ Z' u# S$ `7 ^* Q4 E, L5 q: m
  101.   return(__regMainStackPointer);- N2 g9 U! b) {  l
  102. }; |- z+ V2 u2 o% E  ^: F

  103. , K" [; Y$ y$ G; h4 M3 @5 C: Z
  104. 5 w$ B0 R* E8 _8 @1 X. j1 [
  105. /** \brief  Set Main Stack Pointer
    " }% X' x+ c: U; A2 i6 W
  106. + h  Z4 l0 o+ @5 f' a" i
  107.     This function assigns the given value to the Main Stack Pointer (MSP).# t$ u) A2 ^% P8 ?. ?& t( H
  108. ; r) a; K; ]6 g! c; `8 I: J3 i
  109.     \param [in]    topOfMainStack  Main Stack Pointer value to set
    9 m6 {2 u; l6 g
  110. */, u+ ~7 U# t9 J
  111. __STATIC_INLINE void __set_MSP(uint32_t topOfMainStack)$ t% G( P7 k* J) g7 w2 E3 m& K; j
  112. {
    0 i/ n  A3 f! t  ]' C" W! \
  113.   register uint32_t __regMainStackPointer     __ASM("msp");$ C$ m/ |. W, {* L/ I
  114.   __regMainStackPointer = topOfMainStack;
    & H4 h: _5 E+ w3 |
  115. }: m7 {9 t" y3 C. |3 H8 T
  116. & i$ M; T0 A- H' ~5 G
  117. 6 d3 F5 h- E- }7 q2 ^
  118. /** \brief  Get Priority Mask
    - }4 {$ x0 X% V9 k

  119. ' b; Q5 w: `. p7 j4 Q& y, R9 E
  120.     This function returns the current state of the priority mask bit from the Priority Mask Register.9 p" s% y7 H% F( A8 N
  121. 9 r% r' r( u, h: w: c; X9 P
  122.     \return               Priority Mask value
    7 t5 T! a1 b& j' f  F$ \
  123. */
    % X- N5 Q: \. R& p+ M% m5 E- d
  124. __STATIC_INLINE uint32_t __get_PRIMASK(void)
    ' H" T" t" ?" O1 g2 u3 U; M2 T
  125. {
    2 x$ y* F/ ?" X' R
  126.   register uint32_t __regPriMask         __ASM("primask");- ?- Z2 s7 ?! O0 H1 v/ y
  127.   return(__regPriMask);
    , A7 y+ n: ~0 x$ L! \6 @
  128. }
    3 c/ z7 i2 E  {9 {: h4 q  [
  129. ; j( v( B- v0 E6 |0 _6 X' d
  130. - e1 f: ^$ J/ N) d, W$ f
  131. /** \brief  Set Priority Mask2 g8 b) w7 t- z6 l4 b
  132. 7 H- p0 C; d6 R+ t9 O
  133.     This function assigns the given value to the Priority Mask Register.- g2 N5 S( \) i5 }% a3 s) K
  134. ' Y/ e9 u: z2 w& y' T: N
  135.     \param [in]    priMask  Priority Mask
    " ?: K; O- G3 C! D2 ^- h! S
  136. */5 E' r- T+ ^# M" U* Q& [
  137. __STATIC_INLINE void __set_PRIMASK(uint32_t priMask)- M. P, @& O6 r  _# t+ s0 ~4 s8 M
  138. {
    ; f2 \4 m# U) u" h/ J
  139.   register uint32_t __regPriMask         __ASM("primask");
    % G& M# G1 ~; @! ]
  140.   __regPriMask = (priMask);
    $ c0 n7 U9 ^- L
  141. }
    0 w: u6 \+ g& q/ j" x
  142. 7 M, w  k3 L7 W7 C% G5 T0 o
  143. 2 y! f. H' j) _, l$ c5 `
  144. #if       (__CORTEX_M >= 0x03)' Q- O  l+ Y5 s1 d: m
  145. ) J4 A0 x8 w: \! j
  146. /** \brief  Enable FIQ
    6 E* F" j- s4 z' i* N' e! n

  147. 7 X5 q. A8 B# Q3 _
  148.     This function enables FIQ interrupts by clearing the F-bit in the CPSR.
    3 `( B) J# ~; R- M$ D, W
  149.     Can only be executed in Privileged modes.7 ]6 Y/ M0 a; F1 k" g/ \
  150. */
    ) d# f& s! w0 O. l1 F) Z( {0 k
  151. #define __enable_fault_irq                __enable_fiq5 t9 w5 S$ d! P& N+ Q: R+ c
  152. - W- D# f9 N& k, G9 v
  153. / ~" M+ O9 a1 r7 u
  154. /** \brief  Disable FIQ
    5 x; v$ }4 o  D
  155. % \) l9 v5 Q3 f4 ~
  156.     This function disables FIQ interrupts by setting the F-bit in the CPSR.3 E# C; e+ n6 O& E
  157.     Can only be executed in Privileged modes.
    " t7 V7 K9 q+ ]0 t  \5 f
  158. */
    - f  a& G( p& z& B8 [# e
  159. #define __disable_fault_irq               __disable_fiq
    5 }( u7 W3 w( a2 |. O

  160. 7 k8 {5 \2 P3 w$ a/ @
  161. 4 [$ n) l* f+ Z
  162. /** \brief  Get Base Priority
    & B* K1 [+ I7 q
  163. " |* ^# A" n$ x( L' }# V
  164.     This function returns the current value of the Base Priority register.+ x+ |% U8 W# ?4 d  A, V) M, Z

  165.   S" J6 T+ T1 |1 d
  166.     \return               Base Priority register value
    4 H8 D) j1 J) P& o
  167. *// O0 \5 i. b$ O" j! G2 a2 G7 m6 D
  168. __STATIC_INLINE uint32_t  __get_BASEPRI(void)
    8 G% J* d9 v7 h9 m4 x/ k7 W
  169. {
    * p1 c& Z% k' j' _3 c$ R
  170.   register uint32_t __regBasePri         __ASM("basepri");
      ~& P1 d0 C6 l4 `) d' I& J
  171.   return(__regBasePri);0 X5 {7 N3 c7 O  {, b1 ~
  172. }
    $ j9 N$ U* u: z$ t" \0 W% @
  173. 8 V1 g4 ^4 r6 r5 \

  174. * s7 o$ s3 c. ]& m" |3 K
  175. /** \brief  Set Base Priority3 m" `; A8 s/ N8 h7 G
  176. 9 t$ C  G0 G/ d" Z- F! m* a; P# p) l
  177.     This function assigns the given value to the Base Priority register.: T- Y2 H* I: Y+ q& @
  178. 5 c' g4 p% f5 J7 v* U
  179.     \param [in]    basePri  Base Priority value to set
    6 F, p2 H( `9 L
  180. */
    ) q2 y* P+ M, A: c( ?
  181. __STATIC_INLINE void __set_BASEPRI(uint32_t basePri)
    ; c3 H( f" S( T( N1 j
  182. {( G7 ]1 _- \! e) r" {, j; w/ t
  183.   register uint32_t __regBasePri         __ASM("basepri");
    ' c" Q+ ~. @* C/ a% s+ X
  184.   __regBasePri = (basePri & 0xff);
    8 p, R, }7 H& I0 S8 P. L7 ~2 @
  185. }2 R" v$ _! K8 H9 I7 k7 ^2 z" O
  186. ' @3 ?# F0 W2 V  @  \" K

  187. 4 f  K5 A- a: p# \. A# C- W6 X
  188. /** \brief  Get Fault Mask2 U) x4 [, R& f% t: l: ~

  189. 3 [  [' K7 \! S/ F7 Z' b; L" S! G
  190.     This function returns the current value of the Fault Mask register.( h, U( O  ?% N
  191. + X, K* A6 E9 O3 N0 {! T% J
  192.     \return               Fault Mask register value
    ' @$ X. S7 e& a# z, F2 c+ B. c! h
  193. */. }: y: D# J7 U4 d
  194. __STATIC_INLINE uint32_t __get_FAULTMASK(void)# W( v. {1 G% I  b: J  _! @
  195. {9 n+ X- G. z! e% O0 G& a4 M
  196.   register uint32_t __regFaultMask       __ASM("faultmask");4 K4 l0 J6 B, g3 v0 K  Q% q. S
  197.   return(__regFaultMask);
    : S* {9 U3 H0 {8 ]7 y
  198. }
    . \, s6 b4 B  H5 R  O, d  m

  199. & ^& h# C% O7 }9 ~6 I
  200. 4 V: }% u9 D' K; a2 }* L
  201. /** \brief  Set Fault Mask7 U% k% m0 a5 G  ^6 F0 p

  202.   M5 s+ O$ \0 p8 X6 f. _: }
  203.     This function assigns the given value to the Fault Mask register.2 V! e- f0 a/ N2 A* d* R7 |* N
  204. : B" [1 Z6 l( E, U1 y+ G3 N9 W
  205.     \param [in]    faultMask  Fault Mask value to set$ C( x$ `( `# l
  206. */
    / e! K: y; b, N7 w+ b
  207. __STATIC_INLINE void __set_FAULTMASK(uint32_t faultMask)) E1 b- W; \2 B4 S! n. \
  208. {) i2 }9 ~3 i! K" u% _: @
  209.   register uint32_t __regFaultMask       __ASM("faultmask");: T( C) n9 f* G1 y# T4 A* B3 n; c7 m
  210.   __regFaultMask = (faultMask & (uint32_t)1);8 I1 e) Z: V) C3 a$ X2 F6 F/ T0 `
  211. }
    4 x2 [+ T, W' _2 @% c

  212. # `* c4 m, Y- }" o/ w, v
  213. #endif /* (__CORTEX_M >= 0x03) */( s4 W& a1 p8 X$ D* k
  214. , X/ V1 X% B: ]5 z4 h& L
  215. ; ^7 e6 d0 D6 ?
  216. #if       (__CORTEX_M == 0x04)& Z0 _! K! b+ [

  217. / a5 b" r0 P- V! z
  218. /** \brief  Get FPSCR" t4 {/ G* D" G5 D2 k( ^
  219. / b9 J# `- M2 Y% o4 b
  220.     This function returns the current value of the Floating Point Status/Control register.9 M& K) g& m" w$ r
  221. 8 C3 }* V! h7 A, R* H, _
  222.     \return               Floating Point Status/Control register value3 Z" ]5 Y/ P' H& F. D
  223. */2 X" _# A6 P- k- ~- l% S. @( e
  224. __STATIC_INLINE uint32_t __get_FPSCR(void)1 _/ G; n' E! h0 e/ P2 s5 v: v
  225. {
    8 O5 {! ?5 x+ m" h  s
  226. #if (__FPU_PRESENT == 1) && (__FPU_USED == 1)
    " H- S3 `8 Y4 V  g
  227.   register uint32_t __regfpscr         __ASM("fpscr");3 _& P7 M5 t3 k" @! o/ j7 w) Q! Z
  228.   return(__regfpscr);
    * x, U/ J+ R$ j" I& a# L
  229. #else6 A% `9 [7 D% _! ?# N9 o8 A1 }
  230.    return(0);
    7 T7 P* e* P1 s, V- |. V: [
  231. #endif
    " P6 \' n% C9 q, R& _
  232. }
    * U6 Y( m% z; [- K: e2 a, u" w
  233. & H, ~8 d/ \9 A8 I! g- g$ f# N0 U
  234. & W* r  x: v% L5 F, K! x
  235. /** \brief  Set FPSCR
    # W1 Q6 {2 ~6 N8 f

  236. 3 u2 L! _% H1 m- g0 H  W
  237.     This function assigns the given value to the Floating Point Status/Control register.3 Y+ f" N* ^9 p

  238. 2 ^: V( |( _/ f+ L9 K1 \) D
  239.     \param [in]    fpscr  Floating Point Status/Control value to set+ Y5 b0 Z/ j+ W2 l
  240. */
    ' q" V4 Z: d8 F- c1 `% Q
  241. __STATIC_INLINE void __set_FPSCR(uint32_t fpscr)
    $ L0 W* l3 b% M0 ]- O7 q5 T
  242. {6 r. W, X% m" ~) r
  243. #if (__FPU_PRESENT == 1) && (__FPU_USED == 1)
    1 }) c; E6 N) K+ L+ z. e" L, x
  244.   register uint32_t __regfpscr         __ASM("fpscr");! @0 I/ ~- V# v
  245.   __regfpscr = (fpscr);* C9 P6 p6 ^: Z) {
  246. #endif$ _5 O0 G% @: L4 o% ~% d7 A2 p1 I( o
  247. }
复制代码

. F/ Q4 ~) G/ `! l% s1 B. U- |& W  d# `# k; m) C* M, q
baiyongbin2009 回答时间:2014-12-18 20:47:01
4.6  总结
    对于初学者一下子掌握这么多的东西比较的困难,这里总结一下主要的几点,一般应用记住这几点即可,需要的时候再查阅这个知识点相关的内容:
  l  系统复位后默认使用的是MSP,复位后的状态是特权级线程状态,在这个状态下是允许修改寄存器的。进入到用户特权以后就不能修改这些寄存器了。
  l  用户特权的情况(也就是用户建立的非中断服务程序)下可以使用MSP或PSP,特权模式(中断服务程序)只能使用MSP。
  l  还有很重要的一条就是。假如在用户模式下使用的是PSP,那么寄存器的数值被保存到任务堆栈的空间,
! y( F+ T, J% `+ i# e- M进入中断程序后就开始使用MSP,如果还有一个高优先级的中断难么就继续的使用MSP,在程序推出最后一级中断的时候就用用户堆栈恢复寄存器。
  l  Cortex-M4的堆栈模型是向下生长的满栈。
    下期教程会做两个相关的例子帮大家深入的理解CM4内核方面的知识。
4 ]/ `+ x: l/ J; @- D8 j
# L: t4 W, U6 _, F0 m/ r% v

+ n1 ]& ~$ n* f4 w
参考资料:
1.    Patterns fortime-triggered embedded systems英文版和中文版
2.    Cortex-M3权威指南中文版
3.    TheDefinitive Guide to Arm Cortex-M3 and Cortex-M4 Processors(M4权威指南)

! k' u3 u. U; S! T; ?7 _: M

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版
