




|
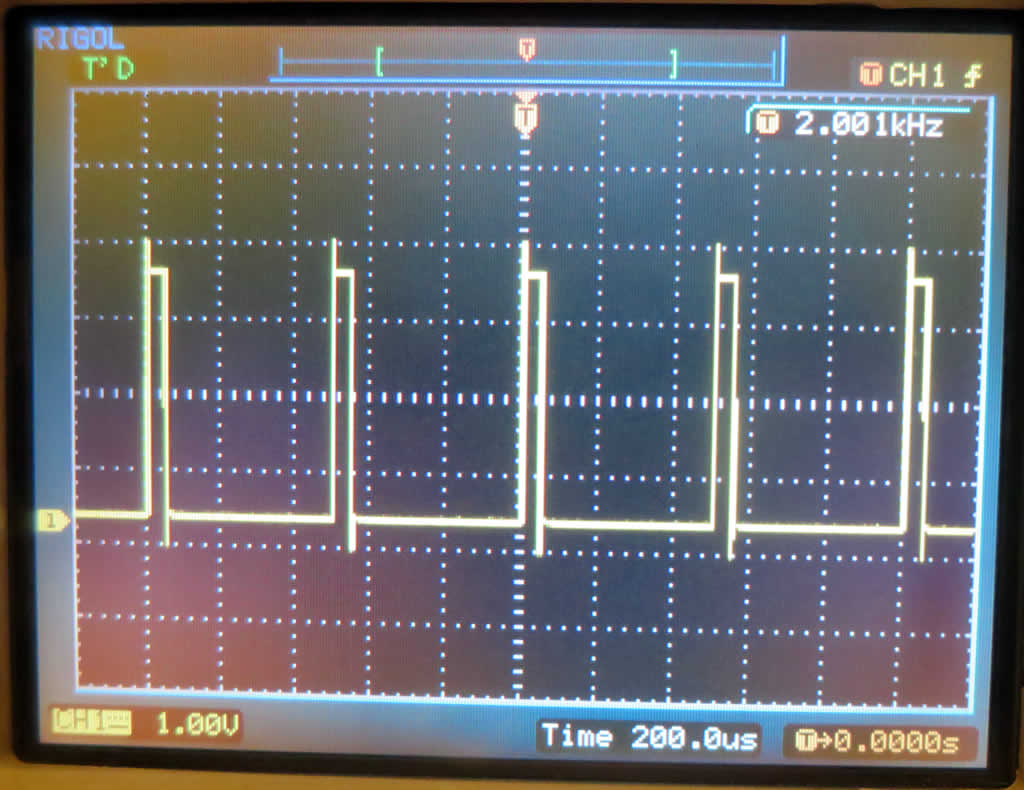
本帖最后由 zhjb1 于 2019-1-2 10:21 编辑 : g8 Q! i1 E8 {+ d/ t' Q) U 6 x0 Z j. Q" b+ P# T 为了测试多路Timer本例选择了独立带有PWM输出的TIM1,3。只好用这2个TIMn来测试PWM。; D3 s; e8 j" j f r5 G 由于是独立的2个时钟,所以周期等都不同,分别依次为2KHz,5KHz。由于我的主频为内置8MHz,时钟树最高只能设到64MHz,按照这个来设置其它的。导出工程文件。 M- `* ~9 ^/ b9 C7 {+ p 当STM32CumeMX选设好后,可以在对应的tim.c中重新设置各项参数,还是很方便的。具体在STM32CubeMX中的TIM1的配置中截了3张图,分别是PING,Parment Settings和GPIO Settings,见图23_3_1~3。PWM2的Time3的设置与之相同之事频率为5K,设置值为199。 在在自定义变量中添加变量: int16_t pwm1=499,pwm3=199。4 j+ e$ {3 U. s9 a$ _8 h main前添加LED测试程序,原来的减少到1个:1 [3 D. R$ w' `& C7 n7 c s //TEST LEDs void ledTest(void){* _- f- b; B. k: F; _; F if(HAL_GPIO_ReadPin(GPIOC,LED1_Pin)){# D6 [% V( L" K; B$ {% B HAL_GPIO_WritePin(GPIOC,LED1_Pin,GPIO_PIN_RESET);, ^* G b& b+ @ L5 Y }else{, I5 z- x" K0 b HAL_GPIO_WritePin(GPIOC,LED1_Pin,GPIO_PIN_SET); }: e' W7 M6 E1 x0 }: d& N, D( ~/ E& C } 在main的里面前边添加函数:$ Q- a% w. S7 j" Z5 M MX_TIM1_Init(); MX_TIM3_Init();, t! t) Z3 A" N0 O HAL_TIM_PWM_Start(&htim1,TIM_CHANNEL_4);//PA_11_2KHz HAL_TIM_PWM_Start(&htim3,TIM_CHANNEL_2);//PB_5__5KHz 在循环体中添加: ledTest();5 d2 f3 X u# u1 w# }0 j9 e8 j' j HAL_Delay(10);/ Q9 y" M0 Y- G9 | adc_getvalue(); if(pwm1<490)pwm1+=4;else pwm1=10; TIM1->CCR4=pwm1;//PA_11_2KHz if(pwm3<195)pwm3+=2;else pwm3=5; TIM3->CCR2=pwm3;//PB_5__5KHz; ]6 d' \5 E- ^! Y 编译下载,结果见组合照片23_3_4,波形见照片23_3_5和23_3_6。特别打开tim.c,可以看到TIM1的函数:+ }4 I) }* C+ w( M3 k" J void MX_TIM1_Init(void){# h+ H$ U# [( I: d" k TIM_MasterConfigTypeDef sMasterConfig;0 Q# V& y* v* o) l4 { TIM_OC_InitTypeDef sConfigOC; TIM_BreakDeadTimeConfigTypeDef sBreakDeadTimeConfig; htim1.Instance = TIM1; htim1.Init.Prescaler = 63;# Q3 w5 h# l7 w Q. [( p htim1.Init.CounterMode = TIM_COUNTERMODE_UP;/ V! s' B1 U8 g9 U/ p9 C4 g2 T htim1.Init.Period = 499;, ~4 {$ D* o) E( G: P' ~( H$ D! f htim1.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1; htim1.Init.RepetitionCounter = 8;" Y. T* |/ j4 X& j5 J. f/ K htim1.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;. J+ {" G' t1 b- I2 T if (HAL_TIM_PWM_Init(&htim1) != HAL_OK){_Error_Handler(__FILE__, __LINE__);} sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET;- B! h( q( F) d$ X: _; ?: U sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE; if (HAL_TIMEx_MasterConfigSynchronization(&htim1, &sMasterConfig) != HAL_OK){_Error_Handler(__FILE__, __LINE__);}+ F: N/ n+ p Q* P& ~. H6 O sConfigOC.OCMode = TIM_OCMODE_PWM1; sConfigOC.Pulse = 50;4 X2 i d8 f5 L4 Y sConfigOC.OCPolarity = TIM_OCPOLARITY_HIGH;6 G( {* D+ s: f; k+ |) \ sConfigOC.OCFastMode = TIM_OCFAST_ENABLE;/ @' O& r+ y: f2 c3 F sConfigOC.OCIdleState = TIM_OCIDLESTATE_RESET;0 R2 Q t+ m6 i0 I sConfigOC.OCNIdleState = TIM_OCNIDLESTATE_RESET; if (HAL_TIM_PWM_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_4) != HAL_OK){_Error_Handler(__FILE__, __LINE__);}" E( V3 @3 U$ S6 K; ~. ]2 J& d sBreakDeadTimeConfig.OffStateRunMode = TIM_OSSR_DISABLE;9 S, ^8 P/ V) r# J% `8 ~) ? sBreakDeadTimeConfig.OffStateIDLEMode = TIM_OSSI_DISABLE; sBreakDeadTimeConfig.LockLevel = TIM_LOCKLEVEL_OFF; M" o5 q! r1 Y+ f* [ sBreakDeadTimeConfig.DeadTime = 0; sBreakDeadTimeConfig.BreakState = TIM_BREAK_DISABLE; sBreakDeadTimeConfig.BreakPolarity = TIM_BREAKPOLARITY_LOW; sBreakDeadTimeConfig.AutomaticOutput = TIM_AUTOMATICOUTPUT_DISABLE; if (HAL_TIMEx_ConfigBreakDeadTime(&htim1, &sBreakDeadTimeConfig) != HAL_OK){_Error_Handler(__FILE__, __LINE__);}( q, Q+ j5 c( B1 N. F HAL_TIM_MspPostInit(&htim1); } htim1.Init.Period = 499;3 E1 o# W; H9 P4 Z 改变499可以改变输出频率,改变PWM输出频率周期,尝试过10K[设置为9]输出波形很好。& W4 K) [9 g4 Y 顺便在此节将Systick也做了测试,将原来主函数中的程序计数器js变量放在systick函数中加1,主程序中判断超出999999清零。代码分别如下:# B' r2 d9 m1 J K ]* O; f, k 在main后边添加systick函数: //Systick Return void HAL_SYSTICK_Callback(void){ tickCnt++; if(10==tickCnt){tickCnt=0;js++;}//改变10可以改变计数速度0 H- X8 T7 g/ A2 ]" M! h& i; Q k } 更改void SystemClock_Config(void)函数最后部分的: HAL_SYSTICK_Config(HAL_RCC_GetHCLKFreq()/1000); 后边的实数可以改变Systick中断时间,如上大约为1ms中断一次,每10次js增加1。 |
23-3

23-3

23-3

23-3
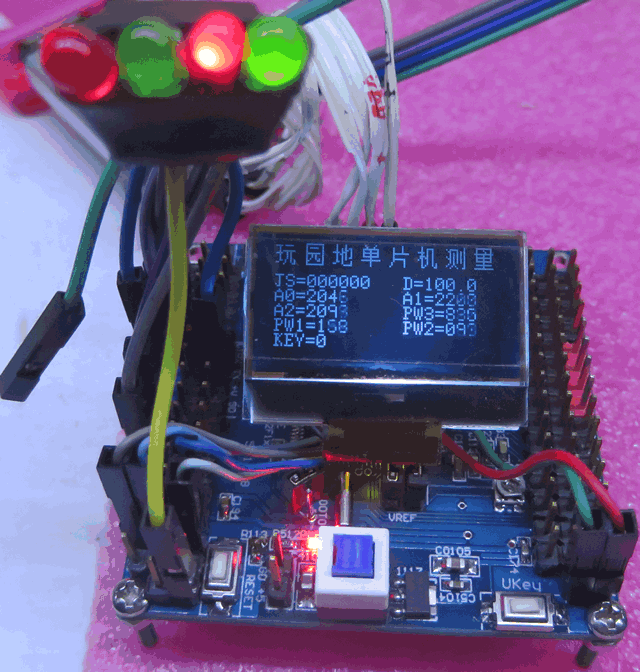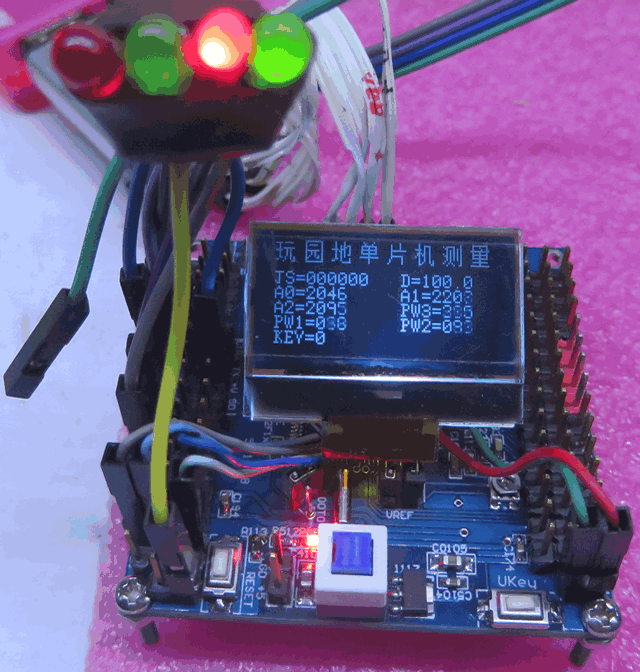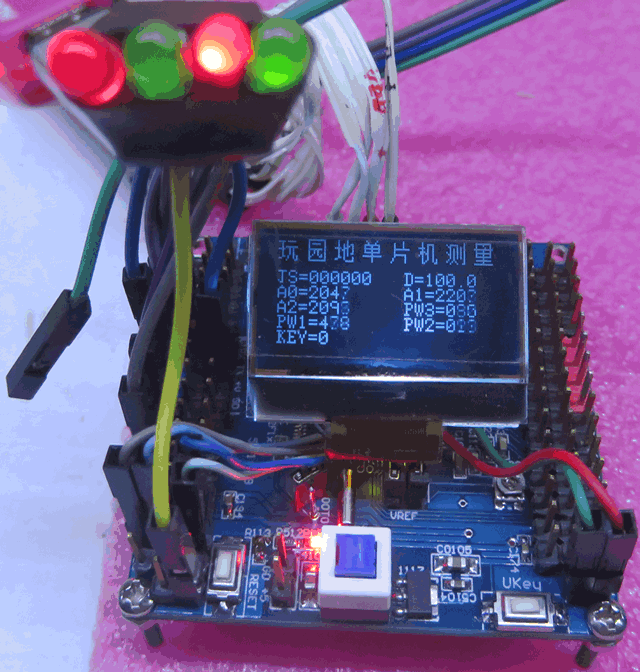
23-3
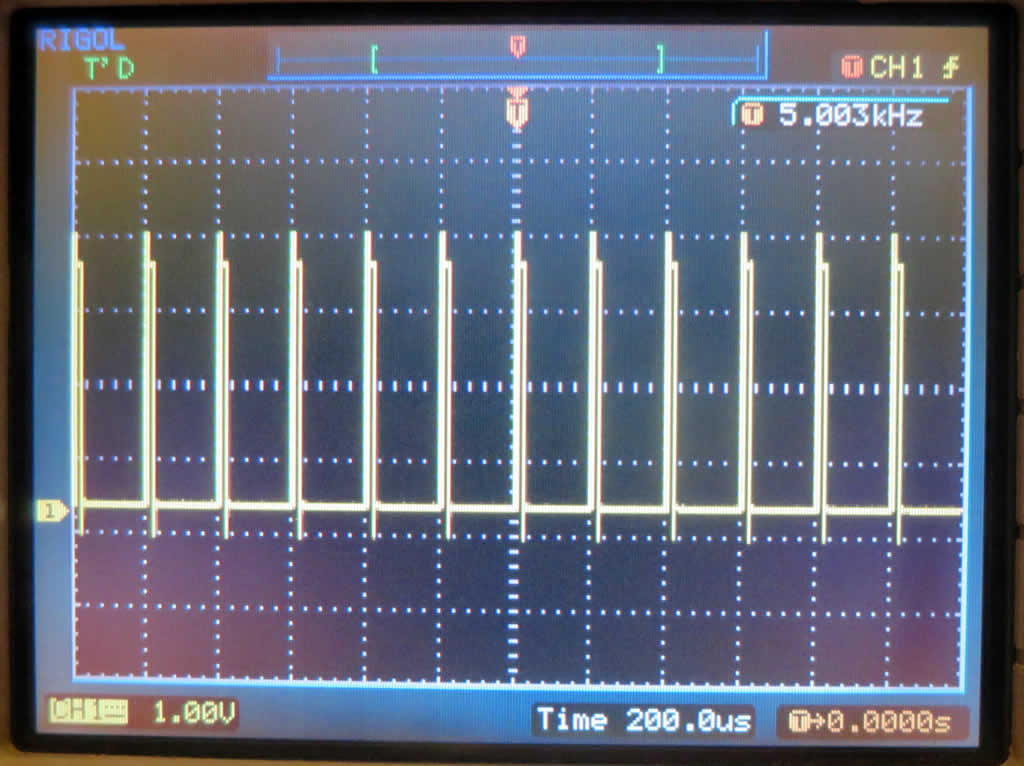
23-3
 |
|
楼主大大厉害 |
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
【福利三:雨露均沾·逢7狂欢】之五:STM32系统时钟PLL故障排除1例
【福利三:雨露均沾·逢7狂欢】之三:AI帮我查BUG
福利三:雨露均沾·逢7狂欢】之二:STM32F407VG串口通信乱码故障的排除
基于STM32F103的I2C主从机通信
OpenBLT移植到STM32F103战舰开发板上适用于所有STM32F103系列的Bootloader
TFT LCD 与 FSMC 的硬件连接大容量 STM32F10xxx FSMC 接口
单片机:初学者该了解的STM32F103基础知识
2025软件工具兔哥知道
STM32之继电器模块
 微信公众号
 手机版


