|
前言: 今天我们学习STM32CubeMX串口的操作,以及HAL库串口的配置,我们会详细的讲解各个模块的使用和具体功能,并且基于HAL库实现Printf函数功能重定向,UART中断接收,本系列教程将HAL库与STM32CubeMX结合在一起讲解,使您可以更快速的学会各个模块的使用
% ^" Z7 j4 Z1 L3 h4 k4 |所用工具: 1、芯片: STM32F407ZET6 2、STM32CubeMx软件 3、IDE: MDK-Keil软件 4、STM32F1xx/STM32F4xxHAL库 5、串口: 使用USART1 PA9,PA10 知识概括: 通过本篇博客您将学到: STM32CubeMX创建串口例程 HAL库UATR函数库 重定义printf函数 HAL库,UART中断接收 HAL库UATR接收与发送例程 工程创建( y1 W0 @: J6 J5 K* _) w8 L
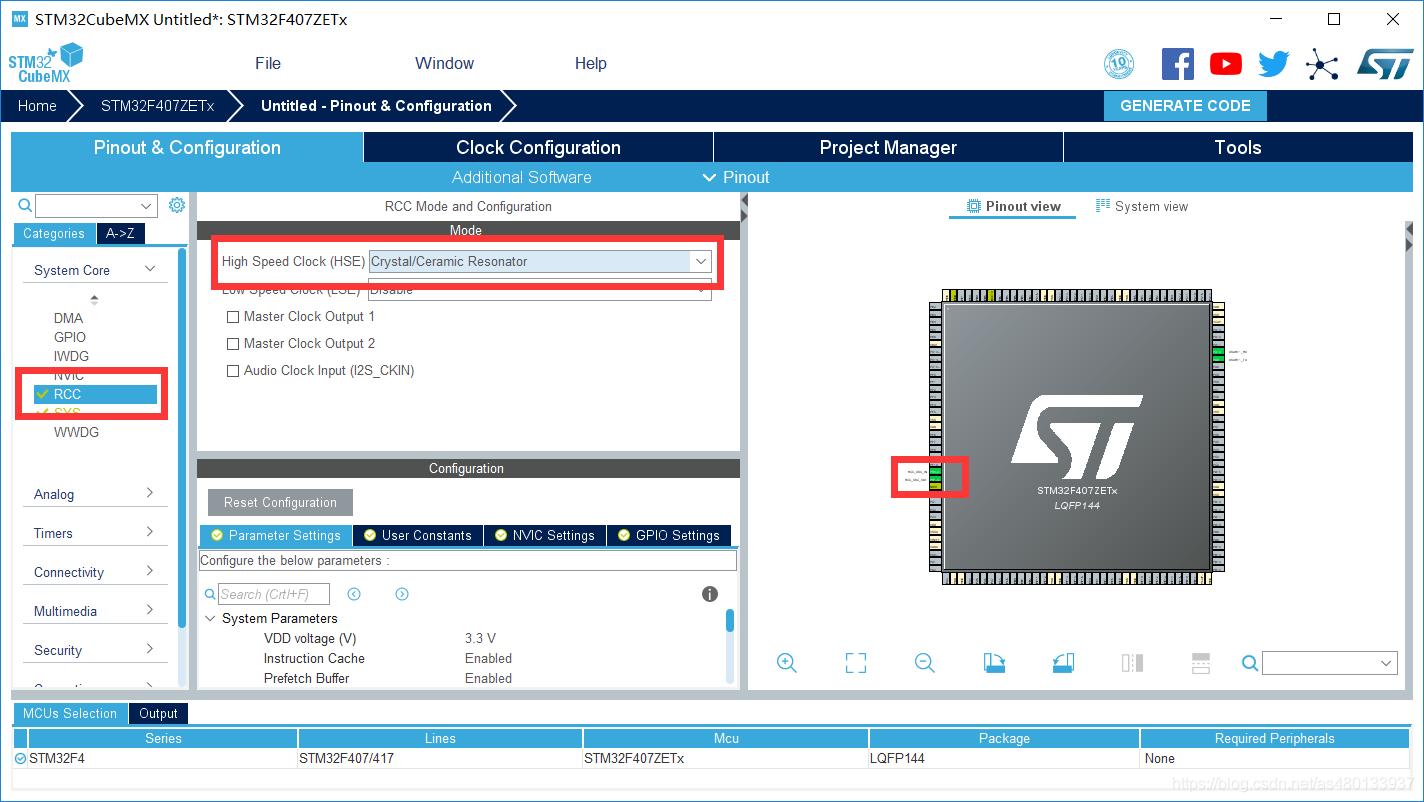
1设置RCC - 设置高速外部时钟HSE 选择外部时钟源! e' f$ t7 d) Q+ p$ }4 b/ \/ Z
2设置串口 - 1点击USATR1
- 2设置MODE为异步通信(Asynchronous)
- 3基础参数:波特率为115200 Bits/s。传输数据长度为8 Bit。奇偶检验无,停止位1 接收和发送都使能
- 4GPIO引脚设置 USART1_RX/USART_TX
- 5 NVIC Settings 一栏使能接收中断
x: K6 o1 m8 X% Q6 B
3设置时钟 我的是 外部晶振为8MHz - 1选择外部时钟HSE 8MHz
- 2PLL锁相环倍频72倍
- 3系统时钟来源选择为PLL
- 4设置APB1分频器为 /27 f( Q$ S* T' [$ @- ^
. X' p: ^4 R0 w
4项目文件设置 - 1 设置项目名称
- 2 设置存储路径
- 3 选择所用IDE
0 l% {4 {- Q0 r% @5 n$ h9 a$ e
5创建工程文件 然后点击GENERATE CODE 创建工程 配置下载工具新建的工程所有配置都是默认的 我们需要自行选择下载模式,勾选上下载后复位运行 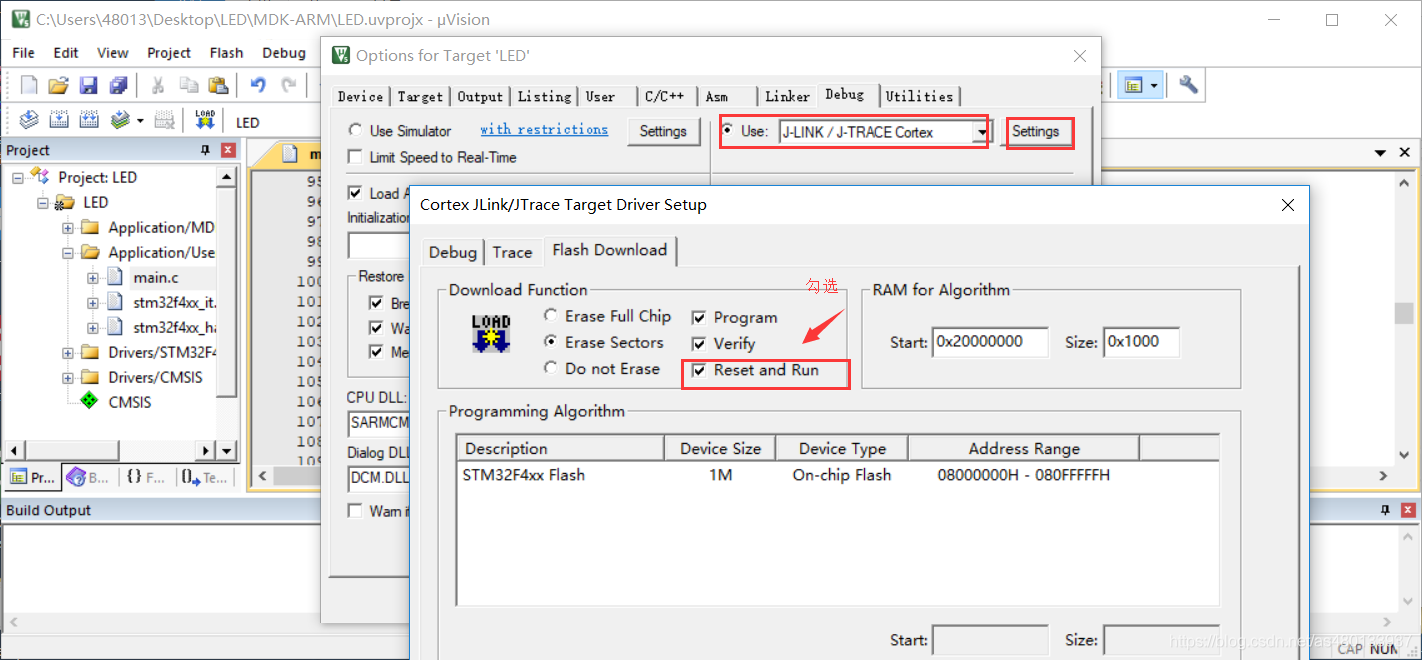 HAL库UART函数库介绍1 }" ]: r# b# R0 I4 U% Y7 l
UART结构体定义 UART_HandleTypeDef huart1;# {- ?7 a( L+ V3 p
UART的名称定义,这个结构体中存放了UART所有用到的功能,后面的别名就是我们所用的uart串口的别名,默认为huart1 可以自行修改 1、串口发送/接收函数 - HAL_UART_Transmit();串口发送数据,使用超时管理机制
- HAL_UART_Receive();串口接收数据,使用超时管理机制
- HAL_UART_Transmit_IT();串口中断模式发送
- HAL_UART_Receive_IT();串口中断模式接收
- HAL_UART_Transmit_DMA();串口DMA模式发送
- HAL_UART_Transmit_DMA();串口DMA模式接收
9 j; l. X) T( d; D j% ?' Y5 H
这几个函数的参数基本都是一样的,我们挑两个讲解一下 串口发送数据: HAL_UART_Transmit(UART_HandleTypeDef *huart, uint8_t *pData, uint16_t Size, uint32_t Timeout)1 b! e# Q, W2 R( |& K
功能:串口发送指定长度的数据。如果超时没发送完成,则不再发送,返回超时标志(HAL_TIMEOUT)。 参数: - UART_HandleTypeDef *huart UATR的别名 如 : UART_HandleTypeDef huart1; 别名就是huart1
- *pData 需要发送的数据
- Size 发送的字节数
- Timeout 最大发送时间,发送数据超过该时间退出发送. k; V/ K) A! T' \6 w- _" j7 H
举例: HAL_UART_Transmit(&huart1, (uint8_t *)ZZX, 3, 0xffff); //串口发送三个字节数据,最大传输时间0xffff: U& e2 Y5 D( z# S% k$ V4 \
中断接收数据: HAL_UART_Receive_IT(UART_HandleTypeDef *huart, uint8_t *pData, uint16_t Size)) I7 p% z1 {' r: _8 m2 j' A( F
功能:串口中断接收,以中断方式接收指定长度数据。
5 \6 l6 h1 Z* m大致过程是,设置数据存放位置,接收数据长度,然后使能串口接收中断。接收到数据时,会触发串口中断。& e. E5 j4 r3 _1 L) c% t
再然后,串口中断函数处理,直到接收到指定长度数据,而后关闭中断,进入中断接收回调函数,不再触发接收中断。(只触发一次中断) 参数: - UART_HandleTypeDef *huart UATR的别名 如 : UART_HandleTypeDef huart1; 别名就是huart1
- *pData 接收到的数据存放地址
- Size 接收的字节数+ ?. z/ B3 Q8 D: q
举例: HAL_UART_Receive_IT(&huart1,(uint8_t *)&value,1); //中断接收一个字符,存储到value中
$ J* t* |6 _$ H2 `8 ^2、串口中断函数 * U, ]- F/ T( K/ M2 n; ~. d9 l0 `
- HAL_UART_IRQHandler(UART_HandleTypeDef *huart); //串口中断处理函数
- HAL_UART_TxCpltCallback(UART_HandleTypeDef *huart); //串口发送中断回调函数
- HAL_UART_TxHalfCpltCallback(UART_HandleTypeDef *huart); //串口发送一半中断回调函数(用的较少)
- HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart); //串口接收中断回调函数
- HAL_UART_RxHalfCpltCallback(UART_HandleTypeDef *huart);//串口接收一半回调函数(用的较少)
- HAL_UART_ErrorCallback();串口接收错误函数* I5 v" _2 o6 C
串口接收中断回调函数: HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart); % D$ [6 @7 ?0 n2 x
功能:HAL库的中断进行完之后,并不会直接退出,而是会进入中断回调函数中,用户可以在其中设置代码, 串口中断接收完成之后,会进入该函数,该函数为空函数,用户需自行修改, 参数: - UART_HandleTypeDef *huart UATR的别名 如 : UART_HandleTypeDef huart1; 别名就是huart1
# g6 w5 l8 ]4 M
举例: HAL_UART_RxCpltCallback(&huart1){ //用户设定的代码 }' B6 D8 f1 t1 o+ ?, _0 _
串口中断处理函数 HAL_UART_IRQHandler(UART_HandleTypeDef *huart);
5 t0 f/ I9 t$ Z( Y5 b$ W: D5 B7 V功能:对接收到的数据进行判断和处理 判断是发送中断还是接收中断,然后进行数据的发送和接收,在中断服务函数中使用 . M! e x$ P$ M
如果接收数据,则会进行接收中断处理函数
8 D" q/ g# G4 D% A* q' H6 M8 i8 N7 T( J) m3 R- l( [2 t
/* UART in mode Receiver ---------------------------------------------------*/: |. Z/ w- K2 P
9 W/ z7 Y% x' x3 `& B- ' T4 {! {. A. {1 B
9 S( ^0 w3 X& [8 Y6 K+ X; wif((tmp_flag != RESET) && (tmp_it_source != RESET))
$ a- _% b. }9 j" T; z1 n, h* e: o4 z# c' E! B. q+ @ @
- ( \/ V1 e3 X: D0 [0 V1 v5 J p
2 Y) N0 x6 q3 _9 t{
$ ?) p! K! P" R/ a' J+ _
6 ]) C3 x9 m; R' R - 4 m2 {. C% C9 v: n
1 |" E! S; o9 Q- l. x. M: _
UART_Receive_IT(huart);7 ]: t7 [- U' g
& w. C1 @+ I! ?9 p$ ~ - 4 X" C9 u$ C: y q6 D
3 Y0 h |# Q: ]% o0 }% T}" {! n! M0 \3 }0 n' D( ~3 v9 v
! J: T* \- p2 U; z' E0 b8 P. U- t
, A+ ^6 p) q7 i b. P
4 m$ H4 { _1 m) Q+ ^如果发送数据,则会进行发送中断处理函数
/ M: @8 O9 m- o) d; X9 B5 |$ R b& `& R4 ?- x; B" R
/* UART in mode Transmitter ------------------------------------------------*/+ i- w0 ?1 V( [* R' g
# v: {8 s& @% |9 R
- $ q/ ~" g" m9 [0 H$ e: t" E
1 Z) B" M5 N( w9 s' G1 h# }+ \& Vif (((isrflags & USART_SR_TXE) != RESET) && ((cr1its & USART_CR1_TXEIE) != RESET))
$ e' n6 n: t& V: H9 `5 I Q$ n! a- M( ]9 L |0 I( n
- ; s$ G) v* n0 F+ `' x
/ X- I: J" d% M{
; B/ t. F6 X3 R5 W" {2 Y& Y& E. a! x0 {* P
6 w* Q. _- j- C6 @
# ~" G6 t, ]2 GUART_Transmit_IT(huart);
' w/ A0 e$ M# H q+ R7 U+ P( Y ^
8 O0 h% @" ^. j o$ J- E" @- N% q, i7 g; T1 V! u" j
6 Z7 O% q# Y, y ~
return;& p7 Y0 e, N2 E8 v# x
* w5 X8 h6 J" x) d: j9 g& S I" Z
' T7 q2 m4 k6 d/ p, X1 V! ~+ F! G& n( t, d
}" z! X) i- s2 Q) @8 ?9 K# v
) C/ _4 S ~: {
' f/ `1 U2 L, H5 e h
% S' i* r" R" Z! f7 p( g% b/ Y3串口查询函数 HAL_UART_GetState(); 判断UART的接收是否结束,或者发送数据是否忙碌 举例: while(HAL_UART_GetState(&huart4) == HAL_UART_STATE_BUSY_TX) //检测UART发送结束" H$ B# J( D+ l$ m7 l* S$ B
# k4 |* G! _' O+ F% f% u# d& tUSART接收与发送, k, |- ]5 l3 G
重新定义printf函数- 在 stm32f4xx_hal.c中包含#include <stdio.h>1 K; S( L f' x/ g( q. y0 y
9 L( X& Z9 p( B. c& u0 r
; s/ I' Z% ?/ h" w* b#include"stm32f4xx_hal.h"
& J+ g0 i& k; Z, x+ Z# Y7 n1 ]" G. a" `1 Z' Z) U" p
, m- {( d l2 t8 T2 V( k% h) _, ?1 |' p9 x5 |& M( Q$ Q, h
#include<stdio.h>$ E) S5 }/ h- Q/ A
% A1 U; y9 ?: [7 K
9 p& O' I' I7 K! Y, u9 T
3 Z. o+ y/ P$ T# Oextern UART_HandleTypeDef huart1; //声明串口, V1 U$ b+ R' v; \) M, R
, K+ R9 s. E. n7 D- I) s5 a2 F \0 }1 Q% g$ X* q3 t
5 U: ?) W0 g! ^0 o- 在 stm32f4xx_hal.c 中重写fget和fput函数
- /**& Y& }9 x- P2 M2 Q1 L: R1 m5 H1 e
在main.c中添加8 d3 b: s4 ~5 h( l" y/ s
9 i+ f0 k7 A8 O' p7 }/ W' g5 c
, s% |% ?5 y! s* e1 _2 _; e #define RXBUFFERSIZE 256
0 u( v1 h) q4 ?0 y6 v* C. s! p/ i
" r& O% p! E$ H n* a t# b3 o
# p) p: z* {; S$ ?1 p1 ^9 V2 C) s* p% X) q& H# U K- m9 D" k8 x7 v
char RxBuffer[RXBUFFERSIZE];
+ _) r: M4 |* w0 W7 d6 F$ v( D7 w/ V3 g2 \1 H
1 m8 |. C4 d5 @ W* L$ G( q
4 k5 ?# G- {8 y
) _6 E; w: J- D8 A2 g! O
" A; U8 d7 A5 I& C/ Y6 z2 }3 ~+ d; C+ W$ r. j z# q' j
4 }0 N) G1 p( e3 t- ) i; y: L; |# P
7 W' d, G' `! }1 x. xwhile (1)
2 |# U+ K; I4 H* @
# W' z+ D) R9 h2 G) e: {
) W2 z5 b) @7 _
& | Y1 k/ ]$ |7 x5 T, D5 s{
; p, j. S7 ~8 m2 O( r, F- T3 L4 s# f% @
- & _* Q( C: A6 n/ I8 P
( b& K2 a( m, M& h2 x
/* USER CODE END WHILE */
$ X9 _+ ~5 G! ?6 a1 q
2 y" A" {, ?# U/ h
. ?- p8 ~% s: e3 V% }
/ G4 l2 z$ b* R, J' a8 Xprintf("Z小旋测试\n");% c l* ?/ ]) d! f6 y% U. Z
2 U: k8 }9 j: c" A0 o0 i2 @
: V3 x3 d* Z# n( Z% W( ?5 k
1 K- h5 ?- K) `; F- XHAL_Delay(1000);# d0 q+ q$ R- e! \5 A1 z2 e0 w; G* n
# I7 K {! P1 A6 s% G
- - j) L4 B+ a1 ~+ R* m. U
; E! @# S& h2 ?0 S" h9 ?/* USER CODE BEGIN 3 */
; Q8 s _; G4 F$ C; Z4 a# I1 B+ B ~5 O( T1 }$ b1 K2 y
- 3 y/ z0 j# `7 Q- k
% I- ]" L4 w( u6 E2 [% V}
! _" S& y! B, P' j: l
0 z! R* p3 M9 W# m+ Y& C1 G1 `5 [6 B5 ?8 ~' Z/ W0 J
* n3 }9 b% G8 c, B( Z, s5 B
之后便可以使用Printf函数和Scanf,getchar函数 UART接收中断因为中断接收函数只能触发一次接收中断,所以我们需要在中断回调函数中再调用一次中断接收函数 具体流程:1、初始化串口 2、在main中第一次调用接收中断函数 3、进入接收中断,接收完数据 进入中断回调函数 4、修改HAL_UART_RxCpltCallback中断回调函数,处理接收的数据, 5 回调函数中要调用一次HAL_UART_Receive_IT函数,使得程序可以重新触发接收中断 函数流程图: HAL_UART_Receive_IT(中断接收函数) -> USART2_IRQHandler(void)(中断服务函数) -> HAL_UART_IRQHandler(UART_HandleTypeDef *huart)(中断处理函数) -> UART_Receive_IT(UART_HandleTypeDef *huart) (接收函数) -> HAL_UART_RxCpltCallback(huart);(中断回调函数) HAL_UART_RxCpltCallback函数就是用户要重写在main.c里的回调函数。 代码实现: 并在main.c中添加下列定义:
$ L9 \+ o5 L, p1 ~& k7 N6 }3 S) y$ W+ m* c) \
#include<string.h>
" L0 }+ u& j/ g8 [. s d* j
- E7 ~% W. I$ f! L) y8 Y/ M- - c2 b8 V; k( \- z; e- P) U- h- l
) M; r; t3 }3 j, X# q! D" h) T
+ Q! z/ j, v: D; r
* s. k( b- N, _5 T! B: ~
- " ~3 l0 f( j- J, W* Y' q+ K
u. c" f1 M# h& ~: ~#define RXBUFFERSIZE 256 //最大接收字节数- k, D1 P; M+ Y8 C$ ~; N& h8 Q( F- `
* U8 p0 t# ]2 L2 w' Z8 J
: ]) ^1 } s( s! o1 _7 l) g% J, Q1 [0 r' E: L7 T
char RxBuffer[RXBUFFERSIZE]; //接收数据6 f( d3 l5 b" B& L! v9 D% }
, Y. J& z! Z* h
+ j! _8 D1 h4 @% i. {
2 N0 X( c4 H7 Uuint8_t aRxBuffer; //接收中断缓冲
8 f( c' l# x' m/ Y6 c' S& w& m2 [1 D" l: h4 [. `6 ?$ X; O% S
f% l( i4 E( N3 a% H, ^8 q( ]) N, `3 w: y1 B
uint8_t Uart1_Rx_Cnt = 0; //接收缓冲计数0 B* Q4 f, o4 ^" |9 |+ o
* e9 M" k' D0 c
2 W: L, j$ `4 B! X4 _, J! j
2 N8 O3 v2 y' R5 G在main()主函数中,调用一次接收中断函数 - & B& L: X4 j7 I! [
0 z! J* Y6 K* E5 f, x+ u2 H& ^/* USER CODE BEGIN 2 */' F, L* h1 w& A& p' v) ^
' B8 p$ l, X$ L; Z8 F% G - ) [: h( o1 D- C& c& F; K0 X0 j
7 v" v8 v$ w& k% ?
HAL_UART_Receive_IT(&huart1, (uint8_t *)&aRxBuffer, 1);9 D) W( e2 f3 z! P! q
- T% [6 @8 C- m9 S - ' P9 |. y# ^' Y
1 z) C' ~. D! T& R/ l7 i& _' G
/* USER CODE END 2 */4 N' f) o' n# M' c' u' B7 D' y/ Z
: G9 r9 N6 n' s9 B
9 D9 T C/ C6 V
. @( L0 n T/ W3 B在main.c下方添加中断回调函数 - " Q5 R. ^. P/ G; F- i) Q6 [2 H6 q; b
' m6 F7 l* [. ]. { U
/* USER CODE BEGIN 4 */
% B- |* Z: P8 x1 w" e, U3 s6 Y$ Q; \6 S/ H( p
- % p& j( J" Q/ l! P; |
, b3 M, ?. T* ?) X4 d, \
9 P7 X# m |) m- J( P M& p6 P# ^. X* a9 r
- $ ^ R0 Z, g6 n
( p; Z* O, b1 p" a7 e& q
voidHAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
! l8 J) @; n. J* R# E
6 S! _/ w O1 N7 d/ E - ' [# D+ h/ o$ g K5 r
/ }( u5 u8 Q9 Z{. o' D/ r6 i1 u+ d" X( K% S g7 _
4 {6 G& ]7 F! {
3 J& R0 p7 E& H5 }. m
; E+ g. n' ]( ]/* Prevent unused argument(s) compilation warning */
! \- Y8 U+ |. o7 g9 b5 o- |( x% v5 m+ V0 [5 C2 K% j
5 \8 g1 G0 z, R$ I" P1 C ]9 J3 M! g( i# [
UNUSED(huart);
3 }8 _8 B+ S0 a1 I
9 P# V Z+ j8 E- e- : c. a5 n W M$ ^4 [3 n
: g4 v+ h$ u3 }/ ^3 ?7 X/ h
/* NOTE: This function Should not be modified, when the callback is needed,# P, y$ {; a( v1 T& ?1 K# `
/ ~: Q9 p! s# X9 {! F% @
0 ^; W6 }! q& o, I7 m# S
; h7 Z9 t( M/ @& G* ], U8 K Dthe HAL_UART_TxCpltCallback could be implemented in the user file
' R+ Z p/ M6 x7 m1 n, J1 W- Q- g1 t# |* ]4 j) p+ K
; N) d# W# \5 Q1 j) R6 P
& V8 `( e9 M" c*/% m- s+ x3 N8 W% Q7 @
- N5 V, |, ]0 {4 _9 v2 {, {$ {0 R8 L. N5 }
; A6 J9 H9 j1 S. D! d" U9 j4 N( |* [( |, o; ^
9 t0 `, Y8 }( t4 U) r/ |$ Y- n
% J0 s! s8 A' [( J# c- : p2 d+ U1 [1 C* u! O3 r. O
+ [# x* m4 J- X# n' Oif(Uart1_Rx_Cnt >= 255) //溢出判断+ I% ^3 ?6 D; c3 N, o
. h* C9 a/ s4 O: [" _# Z - : L: i& i4 N) s6 H3 b" |
, g. y4 T1 v" B. X. y{. B5 w4 k! |; P4 T/ b' T( G6 m" M
1 o2 j& g) q7 [% }9 ^, f+ \ - / H" x" F: s+ g3 V& o& r
" _9 P0 A; r$ W9 P- x, x& m: g
Uart1_Rx_Cnt = 0;1 W/ h7 T0 b; A" ^4 _) o& Z+ R
3 \/ _6 S& X* l( ] ~( j' h: N - - l4 m, f% x' n
! ~" @; Q( g' w* [" s6 k9 K
memset(RxBuffer,0x00,sizeof(RxBuffer));& C# v; D) w. M9 P7 ?
% I* h9 a6 Q9 C, K" g f
- % ]8 p+ r& A, y3 p7 ^' x
% e4 S( ^' G( g7 ^$ u" l+ K/ fHAL_UART_Transmit(&huart1, (uint8_t *)"数据溢出", 10,0xFFFF);* {2 W3 Z) l2 w, b6 d' D
, b) \( i2 U2 l& g+ D. U. f
2 P/ k3 O$ Q& ? b8 p
0 d* u# I9 J9 y" \, N3 L b5 B) y N" L; Z. M+ E
" Y$ _' N0 F, \" T9 O, z$ ?
! S, G+ ^( [; a4 z% P# T K2 u* s8 j" }* b. @$ I) `3 y, @
}) M1 o i0 u( r* V$ Q2 ^
/ i2 L+ d; i6 b
* ~% |9 c& }3 q! j. |$ e3 R" j- `9 _$ N% V% k1 ^8 s6 G
else
* m. w3 `& i: |. _0 i. z$ V# \7 Q& G- n
- . o9 z! S. X( _! T
* d3 t2 Z) y# M0 Q% | r0 o{
; }- z3 G2 {6 z- {( K
# I2 Y6 l" W, W7 n4 y6 @ - ' e+ ^' L1 I/ b/ ~% z/ W- X
2 O5 `! s/ |4 eRxBuffer[Uart1_Rx_Cnt++] = aRxBuffer; //接收数据转存
8 z, K: H( c1 _' u: \' i
* q7 m1 Z- l( A
' C3 l( Z1 ~! Z, X3 @0 l) \4 }. \. U$ c
8 J8 ~- R( j0 ]7 h$ L
5 n( m5 _9 J( @8 H2 D6 `/ T9 t4 ?6 C- ; Z) g% F, }- ^2 y7 _/ u
' {$ U. z& k8 P' X K- X* p
if((RxBuffer[Uart1_Rx_Cnt-1] == 0x0A)&&(RxBuffer[Uart1_Rx_Cnt-2] == 0x0D)) //判断结束位
7 J: U5 S& ]! t' @: g: b
}9 |0 T$ z( i7 r
( @& w' C* q( n4 F+ J
4 j3 \4 F8 s% f$ f( U6 D{2 i; K9 L* s6 t4 O, K2 I, O5 ?, t1 T: D
8 Y0 E( v/ b8 ~
z4 k9 W/ h3 J7 a* X9 F, c
: a5 m9 n9 R0 U: h9 [1 i: d* mHAL_UART_Transmit(&huart1, (uint8_t *)&RxBuffer, Uart1_Rx_Cnt,0xFFFF); //将收到的信息发送出去( _6 S+ A8 a: Q" l- |% }
/ s1 g7 p+ O: ~9 x1 u: A- + s5 x: y$ e Q' t4 ~0 A
( Y& B8 z. r7 D' r9 vwhile(HAL_UART_GetState(&huart1) == HAL_UART_STATE_BUSY_TX);//检测UART发送结束6 H: p8 X5 c: e6 W& Z$ L0 I5 P
, G% Y$ I: K: ~/ d2 f
- h. v% J; l- y1 S) k
% r1 h5 K9 N8 z) a* `7 G8 cUart1_Rx_Cnt = 0;! d4 Z0 u7 I- a8 P$ R7 l s
* H5 G4 Q8 e. o2 y- 4 B6 Q" S0 i$ t8 E
5 ]- {- Z. S; {5 U. W( l- u2 Qmemset(RxBuffer,0x00,sizeof(RxBuffer)); //清空数组( @2 x( i; o& Y/ F# H+ w" s
+ O+ b5 ~8 i8 m% N
- 7 D( i$ `2 A( r2 B
4 ?, R; A9 Y7 p/ {8 R3 s
}' c$ r/ ?9 e4 o; B8 Y9 P
! w' z3 ~& R# }7 }" D, Z - * O' b, [! o' @' X. _) W U$ Z4 C5 b
2 L9 L$ y0 b, p+ }}
/ Z( \0 Y p! p1 b/ ?
4 K% i: A% K- }( X2 w - 5 I! N' H" g2 Z* s
& N& X+ j# c: j) d; Y
T/ E" }& R/ g8 @6 ^7 c3 n" U8 n# v
2 ?& y9 x* W. \0 T. V
5 C4 ?. a- f( `' X, wHAL_UART_Receive_IT(&huart1, (uint8_t *)&aRxBuffer, 1); //再开启接收中断
( j' R8 ]( f5 Y0 H/ G- u! d
2 Z; D8 J* S5 S, T+ h6 c3 {- & z' s3 N! E4 T3 s
# j- E/ a4 _* E& ^
}5 [# E; I( A+ N! y! I P
5 ~9 f$ O4 o S6 A
' T, D# R) K( t# U9 Y' |( i( K
' Y+ }. W$ f E% Q; P8 ~/* USER CODE END 4 */
: q! L' u6 U% G* J1 V2 O; e8 Y1 o
3 r3 s% k$ K I# J, f3 \; T! ^2 n5 Q3 U/ p7 `4 T
7 t* A6 z0 f3 ]7 |6 }' i4 z" R
发送数据被正常返回
: q, E( C* K7 T- m
4 P. @$ }6 Y: l |









 微信公众号
 手机版


