01. 概述
' e1 q) J% u" K) a6 dFreeRTOS中创建和删除任务API函数的应用。使用静态方法创建任务,任务的堆栈、任务控制块就需要有用户来指定。
1 {; D a' k( A) m" Q$ r/ x- g# r: t" M2 T; @
02. 功能描述9 o' M; S7 n+ Y' \( s: `
设计三个任务:start_task、task1_task和task2_task,这三个任务的功能分别如下:' F* F* v+ X/ ^9 F/ H$ y# O7 _ l
0 p& H6 O+ f$ ~ g% lstart_task: 用来创建其它两个任务。
+ J0 P# O& p3 |. b
6 c* j; M" @/ a7 V J n; Jtask1_task: 当此任务运行5秒以后就会调用函数vTaskDelete()删除任务task2_task,该任务控制LED0的闪烁,并且周期性的输出信息到串口中。
! X; |, f y* Z/ |
$ \5 y/ ]8 i. @4 N3 I3 ~6 Qtask2_task:普通的应用任务,此任务控制LED1的闪烁,并且周期性的输出信息到串口中。
0 s1 f" ~6 K1 c6 I( S. I
c( a5 a0 q o9 [# c+ F03. 任务设计
' u7 M& u9 i. w系统设置& E6 k: ^1 h) K* _0 ^1 x
' X* ~& K) y, p- A' ?# c- W2 ~在FreeRTOSConfig.h文件中需要将宏configSUPPORT_STATIC_ALLOCATION设置为1.
+ |3 S8 z2 q2 h4 k* X4 x: J" d, x7 q% R* A
- #define configSUPPORT_STATIC_ALLOCATION 1 //静态内存
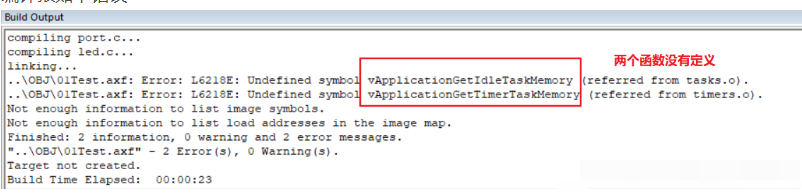
编译报如下错误3 O- |0 h$ w$ f z# z0 ^
/ Y6 ]5 A! [! v4 n, n2 {
![]L770WQ6NJGA4QU~59]7%K0.png](data/attachment/forum/202203/25/143658ql50z4h2ayc6y0tc.png "]L770WQ6NJGA4QU~59]7%K0.png")
5 L8 y5 V6 ~" H2 I4 {7 _$ H$ @4 S- z' n* D& u: K( ]/ D7 w7 d0 i. t
使用静态的方法创建任务我们需要自己实现函数vApplicationGetTimerTaskMemory()和函数vApplicationGetIdleTaskMemory()。
+ L4 r ?* p6 z- W7 {; ^" c0 m6 I4 A* h2 W; g7 C- w
- //空闲任务任务堆栈
8 s1 F/ A& P2 l9 o - static StackType_t IdleTaskStack[configMINIMAL_STACK_SIZE];
1 `9 i# G& o. `3 t - //空闲任务控制块$ T1 S; A/ q5 t
- static StaticTask_t IdleTaskTCB;
5 ~) }3 o \3 n7 M
+ x# D& q# r* Y" o. i+ H! x% o1 r- //定时器服务任务堆栈
* {! B; H2 s! O, n - static StackType_t TimerTaskStack[configTIMER_TASK_STACK_DEPTH];- x( Q" y8 H0 ^5 i& h. _
- //定时器服务任务控制块
, l) E0 ?1 u! u# z - static StaticTask_t TimerTaskTCB;* q6 A7 T0 ?' O
- : W2 X6 Y7 S) e6 A
- //ppxIdleTaskTCBBuffer:任务控制块内存6 a0 D& o* c' s( B6 }
- //ppxIdleTaskStackBuffer:任务堆栈内存2 x) V0 ?$ S, x' c% }) k* m& T: p
- //pulIdleTaskStackSize:任务堆栈大小! a) s8 ]' N; }* I4 c. |( n0 H
- void vApplicationGetIdleTaskMemory(StaticTask_t **ppxIdleTaskTCBBuffer,
( g3 M! l) F- l3 L7 ^1 m2 p% l% ] - StackType_t **ppxIdleTaskStackBuffer, : [( o( i* D0 n
- uint32_t *pulIdleTaskStackSize)
. t+ v+ k% L1 R! z& q - {
/ G/ N. W6 Z/ V3 R1 N& l - *ppxIdleTaskTCBBuffer=&IdleTaskTCB;
2 p- a5 @ [ I: v8 U9 K - *ppxIdleTaskStackBuffer=IdleTaskStack;" \( N; W+ E! `) Y6 d* g
- *pulIdleTaskStackSize=configMINIMAL_STACK_SIZE;
' [, s5 [1 f+ x - }! H( T3 q, j! e7 O
- ! v# R0 J6 U Q9 U; k! d% J
- 7 l* y- N1 s" ?/ W& J$ @
- //获取定时器服务任务的任务堆栈和任务控制块内存, Z) K% ^4 i, B
- //ppxTimerTaskTCBBuffer:任务控制块内存5 y, v+ }. f& |8 y) H+ e. I
- //ppxTimerTaskStackBuffer:任务堆栈内存
9 V1 z$ L4 @ f - //pulTimerTaskStackSize:任务堆栈大小 q9 q- u4 ^; Q q% p* I
- void vApplicationGetTimerTaskMemory(StaticTask_t **ppxTimerTaskTCBBuffer,
$ \* n( r; v$ l2 @. Q( B& R - StackType_t **ppxTimerTaskStackBuffer,
) l8 s2 t) D5 A2 l* s/ Z6 @# y - uint32_t *pulTimerTaskStackSize)
$ g9 n/ C5 q+ Z+ Y2 N - {
) Y0 E2 B. D: D3 Y; W; l7 E - *ppxTimerTaskTCBBuffer=&TimerTaskTCB;
# }% X4 l& J- j- W) i - *ppxTimerTaskStackBuffer=TimerTaskStack;5 r% x1 @3 f& v9 f* g. u x9 q
- *pulTimerTaskStackSize=configTIMER_TASK_STACK_DEPTH;! `" @' i: D$ }8 g. y1 a" t/ p
- }# \! l7 R9 B7 _
任务优先级,堆栈大小,任务句柄和任务函数
0 {1 T, F0 ]7 k% C: n, d
2 p, w3 t+ J3 C9 B; c1 \- <blockquote>$ l) `2 V5 z- c; o$ |
5 ]* y9 G( D8 [. J* |5 Hstart_task函数- //开始任务任务函数3 {4 h. E W( _1 v2 e4 P' ^
- void start_task(void *pvParameters)4 O) ~ A* u F" k) v" }9 q
- {* K8 i! T& f: e" B6 S( [" q
- taskENTER_CRITICAL(); //进入临界区9 j* P i( C4 X1 f: D
- //创建TASK1任务
( Z4 I$ N# W2 D8 H; p - Task1Task_Handler=xTaskCreateStatic((TaskFunction_t )task1_task, # G6 E: O1 ]6 q( {( b6 y0 \! b+ u
- (const char* )"task1_task",
6 @6 {/ x1 r* ^) u7 Y - (uint32_t )TASK1_STK_SIZE,
+ ~- H. I: a6 ^7 L - (void* )NULL,
5 X1 e$ a1 f8 }* o3 N) s- n - (UBaseType_t )TASK1_TASK_PRIO,
$ E# q- Q* r* T, k3 d - (StackType_t* )Task1TaskStack, " H) r( \3 I/ W8 o% e4 M4 F t
- (StaticTask_t* )&Task1TaskTCB);
! {- Q ?9 B4 b+ J' N: r - //创建TASK2任务
/ i$ G& q y1 b `2 _% o - Task2Task_Handler=xTaskCreateStatic((TaskFunction_t )task2_task,
& h3 I# D: R, V! a& e' b4 V, w) } - (const char* )"task2_task",
6 c; F$ q/ V7 S - (uint32_t )TASK2_STK_SIZE,
4 Y. l; f" j& `" ]$ O, A - (void* )NULL, * e$ |- R1 M# T" e+ M+ u' t; N5 c
- (UBaseType_t )TASK2_TASK_PRIO, 3 a! p9 f8 K3 B- f5 ~
- (StackType_t* )Task2TaskStack,
* R$ ~- k& ^. w) b - (StaticTask_t* )&Task2TaskTCB);9 @& G0 S3 G! q8 H, u
- vTaskDelete(StartTask_Handler); //删除开始任务
2 ]" ?5 s Y' g) t - taskEXIT_CRITICAL(); //退出临界区- F; P3 [8 N1 I6 j- b
- }
task1_task函数* A% w+ O/ w Q) l: Z. W
% A7 w$ A3 v# T2 W u0 C2 q
- //任务13 ]( F' C. P0 z4 Z
- void task1_task(void *pvParameters)
2 d/ D" t6 E, G2 M1 a - {
' P9 w5 d) U" r4 t4 X' G* k; ? - u8 task1_num = 0;1 S: S( W* Z4 u' H. \* T/ n
-
% i7 k+ w" k# v+ n: T9 u - while(1)8 t( g3 B; v. Y: C4 x
- {% a9 k, p1 T( Z( M- `
- task1_num++;, M2 o) k4 L) K) A2 B# X
- LED0 = !LED0;
& M$ E1 Q/ m/ B0 J; j - printf("任务1已经运行%d次\r\n", task1_num);
2 R' ^' ]/ a" K; t -
, R$ c: Q3 u% d6 t: t - if (5 == task1_num). M( Z1 Z8 K# D3 D7 J2 x( S- c
- {
% c0 G) ^# X' u9 U, }: _. { - //任务1删除任务2
% {7 Z6 }! @- n, p9 u4 X# Y& q - vTaskDelete(Task2Task_Handler);0 T6 s- o7 c7 p- m8 P0 L, A
- printf("任务1删除了任务2\r\n");7 t L- `* W7 Z+ t: _
- }8 t& j" u) U: R+ G4 ]
- ) K% _5 D* E D" I: y Z
- //延时1秒 1000个时钟节拍
" |3 y: t+ `9 O( M% o; J: ]; o, _ - vTaskDelay(1000);
8 p+ i8 P U$ G - }
$ e# g5 o7 ]" P# m/ g9 q+ V( \ - }
task2_task函数
u5 U- W6 s; ^0 e( T
" e2 C9 R& l% z$ ~% m1 `/ u- //任务2
+ e- V- |% j2 D6 u% d0 M' I' O4 U - void task2_task(void *pvParameters)
+ h3 h7 m- ]3 C( U* K1 U: L - {. d3 r1 _" e- K
- u8 task2_num = 0;
0 q# L9 T( l6 h& O' I. L - 9 i* m) U! t( G# _1 M
- while(1)& o' g. z+ B- }7 {* s8 l" ^7 _) }
- {
" u I0 f1 ?- Z6 v0 { - task2_num++;$ j& V6 w$ o" f8 a6 s' z
- LED1 = !LED1;
8 m! i H4 {" l' k8 b8 O - printf("任务2已经执行了%d次\r\n", task2_num);
- ^2 W# }7 A, T0 {6 g -
) S! L, N2 m0 h$ T# d+ V; O - //延时1秒 1000个时钟节拍
# D3 y' {3 v* F; l* x. k& f - vTaskDelay(1000);
% Q4 n! ? b5 F9 I" o5 @, E - }
( w4 d) O9 G, y& w - }
) T9 k: B! y9 m' U6 B' q7 A04. 程序设计
, W+ |% V( E/ r3 |2 |0 y5 p5 `main.c文件
- o! E& K$ N4 ^" O; d2 x" C9 ~* {$ G9 _- [! A2 p
- #include "sys.h"; H$ Q# T; g0 I
- #include "delay.h" Y3 l5 W( J- m$ a& M
- #include "usart.h"
7 c! I/ Q# i7 y/ F - #include "led.h"
, C% j' e* r7 ^- w' C - #include "FreeRTOS.h"
- }0 b6 p d% z* @$ ~- t - #include "task.h"0 e% w. d4 k% T0 z2 v
' G' O; y! e; A% o) b$ e( }6 m- 7 X" o' P6 x! u6 _" y: x
- //空闲任务任务堆栈7 H2 Y3 ~# m& x
- static StackType_t IdleTaskStack[configMINIMAL_STACK_SIZE];5 _8 |3 b Q6 P
- //空闲任务控制块
1 {6 \& w& G% { - static StaticTask_t IdleTaskTCB;5 @4 I0 {9 _7 p/ a7 |
- 5 F. U# B! Z% q
- //定时器服务任务堆栈9 F5 M, _0 V8 k' `0 U5 z( G
- static StackType_t TimerTaskStack[configTIMER_TASK_STACK_DEPTH];2 }0 b( R' `/ x
- //定时器服务任务控制块1 A9 h9 v+ \; C' p; x k
- static StaticTask_t TimerTaskTCB;
1 x V( G; z4 p4 t4 T E4 i; r
3 z" x. W: Y5 m0 `3 u& s- //任务优先级8 _& t: T+ Y: D5 a
- #define START_TASK_PRIO 1
( k' o! {6 s' N7 D# c! x" n - //任务堆栈大小 ( K( a/ U0 O3 I% N) R+ v
- #define START_STK_SIZE 128 3 w0 \, v, ^2 x0 A' z/ x. Y
- //任务堆栈
; M, r9 R+ U9 Y - StackType_t StartTaskStack[START_STK_SIZE];
h2 V& k9 R( f4 S, `5 _ - //任务控制块
6 {+ d& m& D" Y8 H" Q7 L7 z - StaticTask_t StartTaskTCB;, F, T( `8 q- u% i" y6 ?' z
- //任务句柄
0 u+ S. P! E7 q; w- j1 |0 s& D - TaskHandle_t StartTask_Handler;0 w5 N( Z) w3 N- B
- //任务函数5 ^2 T! `% y" h$ c. d/ ~/ p
- void start_task(void *pvParameters);
6 o5 B1 W3 _; t, i g2 u5 s5 {4 u - $ [4 Z2 A& `! p v2 d4 p: D
- //任务优先级7 a4 w6 c5 [2 K1 X K
- #define TASK1_TASK_PRIO 2' {/ m7 n" P+ O6 X$ f; e3 l* J
- //任务堆栈大小
9 E- E5 c- O$ p2 H8 q* u - #define TASK1_STK_SIZE 50
# d& A0 n$ O, y6 `* j - //任务堆栈
7 C) r8 Z6 G& x8 f' v- d - StackType_t Task1TaskStack[TASK1_STK_SIZE];
+ `) H4 d- D6 s+ F1 ?# i: Z; N - //任务控制块
+ w/ U. m% r2 \- `) I, ?1 V: | - StaticTask_t Task1TaskTCB;9 o4 d8 a7 G: p
- //任务句柄
8 l% ^4 z" D4 P" y5 K3 s- p - TaskHandle_t Task1Task_Handler;
6 F2 `1 }; t: G, j: X$ s - //任务函数! H' w8 g; Z* [
- void task1_task(void *pvParameters);$ B& W; X6 V% ~; T
6 m# ^9 }: |- c G( d- //任务优先级
R: H0 @2 A' N9 G: T - #define TASK2_TASK_PRIO 3
/ E& n& B' d4 a - //任务堆栈大小 3 E' }! y! S" I6 y
- #define TASK2_STK_SIZE 50 * q3 |- x# m; a! V# p" ?
- //任务堆栈) g; w. ]# p8 i/ ?4 `- q m
- StackType_t Task2TaskStack[TASK2_STK_SIZE];5 ]* k% U* e9 T2 Q! C
- //任务控制块
+ \0 c/ `5 Z; _ n! b - StaticTask_t Task2TaskTCB;
4 A" R+ d& e1 w* K' F - //任务句柄) ~ i8 ?. C& H- S3 `" P
- TaskHandle_t Task2Task_Handler;1 y! |, [- q4 \8 c9 B" E
- //任务函数: K9 C2 i, B/ H) K
- void task2_task(void *pvParameters);6 F1 F- R2 R* L% ~
- # }9 }3 [& r1 Z9 m% e
$ B* v/ i7 C5 D7 ]3 n- //ppxIdleTaskTCBBuffer:任务控制块内存" S7 \6 y; w5 \: H- t2 Z" v
- //ppxIdleTaskStackBuffer:任务堆栈内存8 P7 T: ]: V) A0 h
- //pulIdleTaskStackSize:任务堆栈大小
1 n* W7 g" ]) a( [0 ]0 f3 @ - void vApplicationGetIdleTaskMemory(StaticTask_t **ppxIdleTaskTCBBuffer,
3 Z" X- f* V* Z( h) t; l - StackType_t **ppxIdleTaskStackBuffer, . ^9 x) K) e4 o
- uint32_t *pulIdleTaskStackSize): ~+ |; G7 e% k- _
- {5 J9 {. v" s' V" `4 K. D" q" _) z
- *ppxIdleTaskTCBBuffer=&IdleTaskTCB;
4 M8 l5 `9 `# P0 r% Y& A# o! v - *ppxIdleTaskStackBuffer=IdleTaskStack;/ c$ n0 j1 t: T* q. }
- *pulIdleTaskStackSize=configMINIMAL_STACK_SIZE;
4 d7 o" y8 R/ s/ Y: S q - }! T; x% A; P$ R" Y0 h
. \$ j- K; Z7 {# ~3 m2 @6 O- [
* ~. u6 i4 }, T% }3 w0 a- //获取定时器服务任务的任务堆栈和任务控制块内存
2 Y) A( @8 |& j) L# C2 Y2 M, l - //ppxTimerTaskTCBBuffer:任务控制块内存
% d) D9 U, N) M3 _; h7 L3 O @5 z - //ppxTimerTaskStackBuffer:任务堆栈内存
* @. ~+ a: V. E' L5 B# Y) s. ^ - //pulTimerTaskStackSize:任务堆栈大小
& u, k: a. p( ]& h2 [ - void vApplicationGetTimerTaskMemory(StaticTask_t **ppxTimerTaskTCBBuffer, ! i- `1 P6 o' w+ X
- StackType_t **ppxTimerTaskStackBuffer, / d }* ?" ]: T' P: P( l
- uint32_t *pulTimerTaskStackSize)5 `$ M# x H' |$ N# |" r& y
- {0 z0 N* j) ?- @4 d: I
- *ppxTimerTaskTCBBuffer=&TimerTaskTCB;
8 E# Y& k5 w( Y6 c0 [$ q8 ] - *ppxTimerTaskStackBuffer=TimerTaskStack;
8 L) o/ N0 F0 S+ D - *pulTimerTaskStackSize=configTIMER_TASK_STACK_DEPTH;. G& b% `( ]! y# Z o& d% U
- }
$ D% M0 H# Z) d! Y6 Q - . f$ K l Z# G' ~" ]' w
- //主函数
1 L/ w+ r& q: n4 p - int main(void)8 Z! S5 U: R/ y% a
- {
; s5 I) V8 s+ Z4 A0 O9 L8 \ - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_4);//设置系统中断优先级分组42 @' I5 r- j, C# v* h; U* H
- delay_init(168); //初始化延时函数& @$ E* ^0 m' @1 W" k4 F7 \# u, m
- uart_init(115200); //初始化串口
* [( F0 F2 v% b - LED_Init(); //初始化LED端口7 n+ Q7 X; ^: e. o2 U1 }
- 8 H9 m5 }% V0 V b
- //创建开始任务9 p1 i9 V8 ^( \! L2 Z7 e2 p2 w. C
- StartTask_Handler=xTaskCreateStatic((TaskFunction_t )start_task, //任务函数/ \4 C1 ?- h2 h5 w" I9 c$ ^3 P
- (const char* )"start_task", //任务名称
+ \8 X8 P/ s+ x W/ l. Z - (uint32_t )START_STK_SIZE, //任务堆栈大小
, Q [7 s3 `3 [) l3 q1 s% E - (void* )NULL, //传递给任务函数的参数
" m. v( V: J2 v. V7 ^4 n - (UBaseType_t )START_TASK_PRIO, //任务优先级2 _1 b' G5 y( C9 @
- (StackType_t* )StartTaskStack, //任务堆栈
2 }, A8 ^0 h4 r/ T2 ^: A8 w8 d' o - (StaticTask_t* )&StartTaskTCB); //任务控制块
* b/ a. j; m: g$ \/ ]/ B6 e
0 Y0 }5 I- p" ?& A8 u- vTaskStartScheduler(); //开启任务调度; y+ l' e1 E8 N3 k; {$ H' {
- }
0 i3 ^% ]; k. F - # O( ^$ Q- M3 \
- //开始任务任务函数
+ S }7 _/ Q5 C: }4 f1 @0 c - void start_task(void *pvParameters)
^* n+ h" b# \0 E+ F - {
4 p5 s5 Q5 }$ ~) I9 Q6 G! G" u - taskENTER_CRITICAL(); //进入临界区5 ]7 Z! \ N7 d. j
- //创建TASK1任务% P0 B2 @8 b, @5 A
- Task1Task_Handler=xTaskCreateStatic((TaskFunction_t )task1_task,
- }& l- b: _4 O7 E2 p9 L - (const char* )"task1_task",
4 \7 M5 D. {4 R7 b7 J - (uint32_t )TASK1_STK_SIZE, , }" H& C& G" @( ]9 n
- (void* )NULL,
) r5 ~& _& m. q, ~; t5 T - (UBaseType_t )TASK1_TASK_PRIO,
' g5 {! }" k2 j( z0 N4 a4 a - (StackType_t* )Task1TaskStack,
- y5 h' p- {- T8 D3 y - (StaticTask_t* )&Task1TaskTCB);
2 N4 T# @* A; n" r' ]3 y3 H7 B6 y - //创建TASK2任务
3 D0 I# P( ^, K" s! _ - Task2Task_Handler=xTaskCreateStatic((TaskFunction_t )task2_task, , W7 }) Y4 ~' j) t/ l
- (const char* )"task2_task", ; l& L8 v$ y8 V( U! i+ R9 s. L
- (uint32_t )TASK2_STK_SIZE, 7 c9 R. W' [$ v* f) x
- (void* )NULL,
* v; f4 l; E/ B8 T" h& ]$ K - (UBaseType_t )TASK2_TASK_PRIO,
- r" `/ S: {3 E$ [" c - (StackType_t* )Task2TaskStack, 4 r; S) `- w, Y% f8 h
- (StaticTask_t* )&Task2TaskTCB);; E8 @, A, L6 Z7 T2 p, r* C' u
- vTaskDelete(StartTask_Handler); //删除开始任务( C/ X( `: U2 {
- taskEXIT_CRITICAL(); //退出临界区
7 w! W; Y3 ^9 h9 D$ h5 | - }4 w* u2 X" G: d" o$ V+ O
; d( u4 Y: d2 U- //任务10 |- l G: M2 f( \5 ]" p
- void task1_task(void *pvParameters)2 b- y2 k% L7 E7 k
- {7 M* K$ k" u+ g+ f
- u8 task1_num = 0;( C- W! u8 P/ ]3 P, v# f- k
-
- H( O# M e% S! N2 r8 W i3 R, U - while(1)
0 @: b0 u/ h6 R) ^ - {1 d9 f8 r% k {! L1 T
- task1_num++;
1 @% f/ Z6 v& C3 V - LED0 = !LED0;
" w8 F2 i0 t! l+ b$ p. L8 R6 J - printf("任务1已经运行%d次\r\n", task1_num);( E+ ^* ~$ ~* v }% z \' w( W
-
) m/ Z- y5 N v - if (5 == task1_num)
2 w9 z6 v( b3 f) ] - {, z, f% T4 V J+ O6 I3 l% g1 {' [
- //任务1删除任务20 S# C" ]8 S. Z
- vTaskDelete(Task2Task_Handler);
( B) m' P- ^" S; a s# R- x - printf("任务1删除了任务2\r\n");. u% M2 K' Z) O% Q+ o% _
- }
0 w' w% _) O4 H$ r; n4 C - : }1 Y8 S8 u$ J; U; a# [
- //延时1秒 1000个时钟节拍
2 N2 ~! v. s" K) K' v - vTaskDelay(1000);
0 z( c* x+ _; q/ n1 U( W/ F0 \8 U$ Y - } G% a7 N" ^+ D( A4 ~7 `
- }9 g2 k$ s o( Y J0 l1 q
* Z- K. |) e! t [! g* T: c- //任务27 @9 c: k& g+ V
- void task2_task(void *pvParameters)
/ ]( V5 a+ `/ N& j8 | - {
5 A: X, F( r& n - u8 task2_num = 0;) ^3 D& p6 d0 W
- 7 K/ f& |# \ L. g" K5 i5 c
- while(1)
4 Z6 b* H# t* Q+ V5 E - {
0 `5 ]: B+ Y; N - task2_num++;
6 t$ V' b1 w ]! i - LED1 = !LED1;
5 j6 X: I. m4 c: \' @) R - printf("任务2已经执行了%d次\r\n", task2_num);- j; }' G8 K9 V" {
- # M3 w9 {3 |# B$ M! [8 b
- //延时1秒 1000个时钟节拍
& Q* ` a* R# [4 `- A" h - vTaskDelay(1000);5 W+ z" s: L( f$ J& `
- }
& T4 F! ^9 \; a' \) Z* d- Z - }
+ Y# z3 T8 i- q
05. 结果验证8 w$ O, W: ~% U% Y4 k
任务1运行5秒中之后删除了任务2,任务2被删除之后就不会被运行。最后只剩下任务1运行了。
- \' t+ }. D% W, W2 z+ e) x. p
y6 ?7 e, |& Q" Y* s' e' b f! a' l: }0 H
|





 STMCU小助手
发布时间:2022-3-26 14:00
 微信公众号
 手机版