STMCU小助手
发布时间:2022-4-5 20:15
|
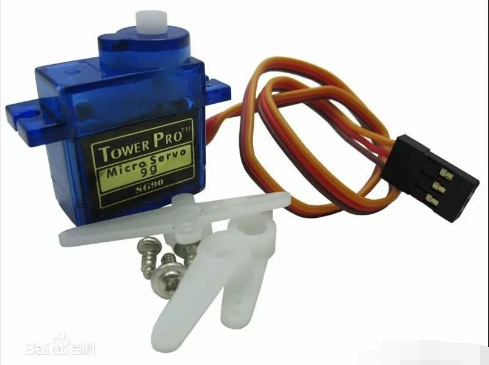
13.1 什么是舵机. w0 I. E) S$ M1 v6 D. C. }" D $ d' A& k, u, T2 Q6 V {& A# _ 舵机是一种位置(角度)伺服的驱动器,适用于那些需要角度不断变化并可以保持的控制系统。 : ~% Q( O& Y1 A/ A3 T 它的特点是结构紧凑、易安装调试、控制简单、大扭力、成本较低等。舵机的主要性能取决于最大力矩和工作速度(一般是以秒/60°为单位)。舵机能够在微机电系统和航模中作为基本的输出执行机构,其简单的控制和输出值使得单片机系统很容易与之连接进行控制。 + N( W1 @% \# F- Y ![ID1J]()ZD1A07VK9SB`$M`N.png](data/attachment/forum/202204/05/201600bgqp51xf99wxuhuf.png "ID1J]()ZD1A07VK9SB`$M`N.png")
2 z) `( ~- T7 R 上图中的三根线:/ L8 n' ~/ m, [ m% ~& F 橙色 ---- 信号线- R0 v9 y$ Y6 _6 A7 ~! B# T- W6 ` 红色 ---- 电源VCC; a8 I* h$ D% l0 b' ` * {6 J5 e9 y/ i+ L) K 棕色 ---- 地线GND / s5 ~: |& H) p4 h$ B1 | $ R8 g' p2 I+ x- @9 ~' m2 G" M; L 4 {$ x) H0 Q5 q8 d4 t" {- J 13.2 舵机的工作原理2 g, B3 l: N& Y8 U! W 7 V% P" V! J' _6 |' n6 c' k 组成:舵盘、减速齿轮组、位置反馈电位计、直流电机、控制电路等。 * H) c" @0 D" d5 [ 工作原理:控制信号-->控制电路板-->电机转动-->齿轮组减速-->舵盘转动-->位置反馈电位计-->控制电路板反馈。 1 ~! A# \" V* \! f2 l8 J! i- F- W 信号:PWM信号,其中脉冲宽度从 0.5 - 2.5ms(周期为 20ms),相对应舵盘转动的位置角度从 0 - 180°,呈线性变化。 8 A* s3 X: s1 G 
1 ^1 J) `- @* l' L: D5 _$ E 也就是不同脉冲宽度的PWM波,舵机将输出不同的轴转角。因此,要控制舵机的转角,我们只需控制单片机系统输出不同的脉冲宽度的PWM波。 6 q$ d# K: | b$ m+ I9 t. m ! {' O" M: x) x$ b0 }; Y5 w |9 C 3 [ s9 f, t" p: B* f, L2 b 13.3 PWM控制舵机实例 y6 t2 ?6 e+ {. h3 K! I | PWM的原理、工作方式以及初始化配置小R在上一篇PWM实现呼吸灯已经给小伙伴们介绍得挺详细的啦。所以,小R用上一篇的代码,在 main() 函数中改几下就能控制舵机啦。如图: 
4 ^" R: K$ G# t2 | S3 ^# m- J 1 c, I% }8 I# r S( o 8 q# X. j. @: L, M3 U; m. ?' P: f& w |
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
【福利三:雨露均沾·逢7狂欢】之五:STM32系统时钟PLL故障排除1例
【福利三:雨露均沾·逢7狂欢】之三:AI帮我查BUG
福利三:雨露均沾·逢7狂欢】之二:STM32F407VG串口通信乱码故障的排除
基于STM32F103的I2C主从机通信
OpenBLT移植到STM32F103战舰开发板上适用于所有STM32F103系列的Bootloader
TFT LCD 与 FSMC 的硬件连接大容量 STM32F10xxx FSMC 接口
单片机:初学者该了解的STM32F103基础知识
2025软件工具兔哥知道
STM32之继电器模块
 微信公众号
 手机版