STM32基础工程生成3 \& x [1 z. I& T
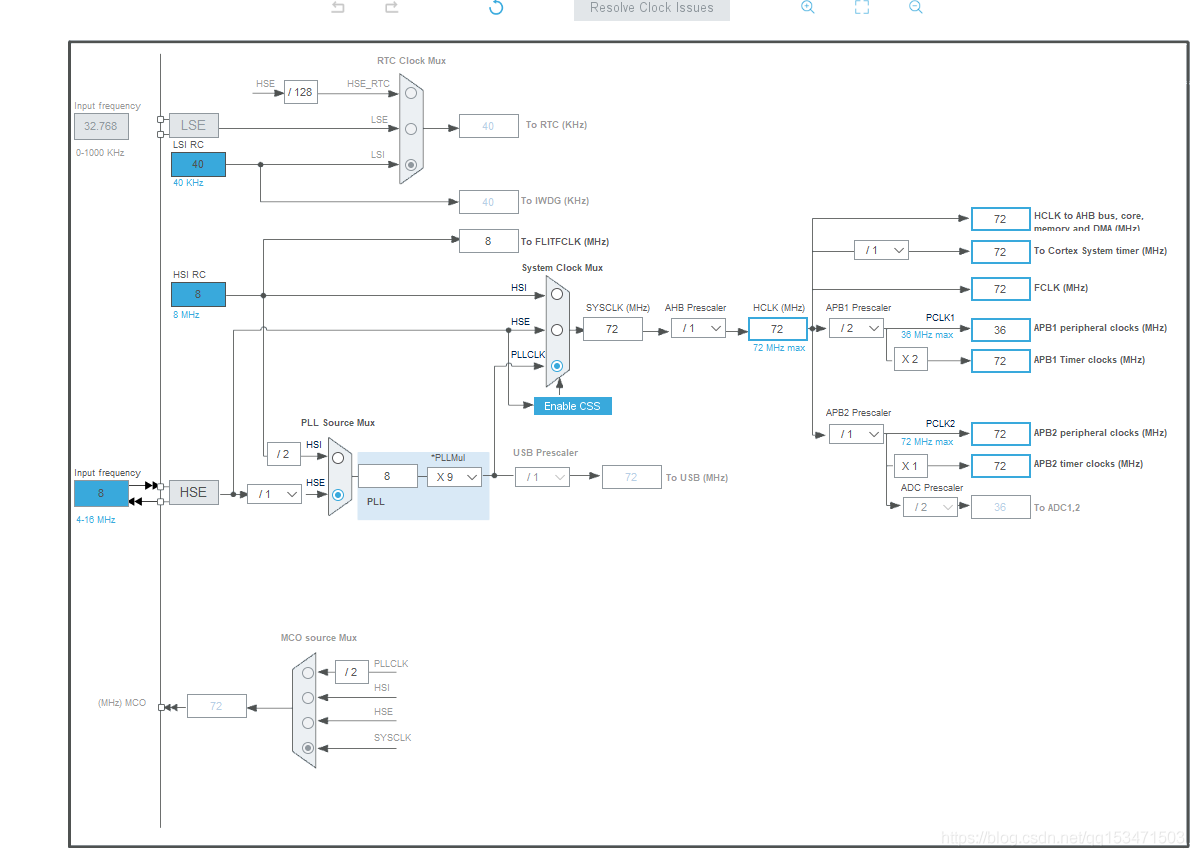
首先使用STM32CUBEMX生成STM32的基础工程,配置时钟到72M主频:* f1 n+ J3 h; J/ F
1 e/ {0 I& Y q6 C* T+ Y. U

- t. ]$ S. B) `6 q, V7 b1 d. J5 Z! K9 D; H( `7 U6 w
配置SPI前,首先查看WK2124的芯片手册,手册里面说明了WK2124的SPI最高支持到10M并且使用SPI模式0,SPI的模式0就是时钟空闲电平为低电平且在第一个时钟延采样:3 }$ \' W! ]' i, I
# r! ^6 j. q% T9 E5 c. W7 Z
 0 ^7 h4 h& H3 d; Z0 X. `( S' |
+ N" H. s p$ J% b# Y9 x' r/ N
所以STM32CUBEMX需要这样配置:
; E& F4 y3 V3 C$ d, E# B( Y2 Q& o8 X% O l K4 o/ r
![W]TW7XP@HG4%Q1V_Q{{B.png](data/attachment/forum/202204/09/230028rqg377aom3baoaa6.png "W]TW7XP@HG4%Q1V_Q{{B.png")
$ ?" @/ R8 G! \9 a
; l6 \% _# K9 O' w3 ^' k. RIO配置:8 z+ `5 A ~+ b- k5 K$ s* D$ l3 K
WK2124的硬件复位引脚,这个引脚最好接上,使用STM32的IO进行控制
1 b$ w/ _9 h G# z/ ]WK2124的片选引脚" }' b6 i% D& s& X
如果用WK2124的中断,那么还需要配置一个IO为外部中断
: \/ n8 _, c1 [: u9 r8 KWK2124驱动代码' [. X/ G: z _ a
代码已经测试通过无问题,贴一下:, s5 e3 {6 g5 P/ {$ }& n& [
/ m% r) U8 Z' m, `头文件
6 a) O6 j% o e+ v$ e. ^) [7 ]- /*0 X9 V4 c% [4 _. v" B6 D0 I
- * wk2xxx.h
9 t! s* Z" G _( U% ? - *
4 F' {1 \8 F- v& J. b - * Created on: Jun 17, 2021
1 x+ w6 r0 E3 ? - * Author: hello# p1 E. S8 }% }7 n4 }
- */
- c& b: E+ @2 P
8 J H* Y1 G+ J% Z* t* h! c7 a- #ifndef SRC_WK2XXX_H_
( r% t% h5 K2 z+ P - #define SRC_WK2XXX_H_
4 t) R9 c3 O! s: w9 X+ J2 h. h
) E3 s* ?$ M7 z' E' ]' y- #include "main.h"
3 d/ D c4 q. m8 Y
& O+ O6 I& b6 E( L
/ J! j3 t" Y5 |: q- #define WK2XXX_GENA 0X00
- j) U& t) m7 a0 g - #define WK2XXX_GRST 0X017 Q( m# X r, U$ n% y
- #define WK2XXX_GMUT 0X02
3 D8 J3 _" W s/ ?/ ?' F7 X9 l - #define WK2XXX_GIER 0X10; J$ v( y" ?8 ~5 W# |* }& A- c
- #define WK2XXX_GIFR 0X11
) a/ T* b& _5 \' k3 \, B - #define WK2XXX_GPDIR 0X21' F4 p1 v# s' z) e8 r% Y; o& d
- #define WK2XXX_GPDAT 0X317 v, T5 v! i$ ]4 \* o
- //wkxxxx slave uarts rigister address defines4 a8 v8 b O: Y, V- M
% i7 }" D$ O, l& J6 {- #define WK2XXX_SPAGE 0X03
/ Z; P9 I- v) J7 v6 ?+ C - //PAGE02 N: e0 C+ {+ S$ q9 A
- #define WK2XXX_SCR 0X04 Q2 u5 P' C" c; y5 y
- #define WK2XXX_LCR 0X05# e/ D: Z5 Q2 p% K; T4 [( b
- #define WK2XXX_FCR 0X06# ~# X/ a' r. S' f: y3 s
- #define WK2XXX_SIER 0X07
. _1 B# R$ X; Q* S7 T; l4 v8 ~" H+ ^ - #define WK2XXX_SIFR 0X08
) J$ h! x A; z8 F7 R j! S - #define WK2XXX_TFCNT 0X09
3 a( \ |! B2 ~, q - #define WK2XXX_RFCNT 0X0A
/ L, t" S1 {! Y! l$ u+ | - #define WK2XXX_FSR 0X0B
& Q: t) _7 L h+ V - #define WK2XXX_LSR 0X0C
2 k: F" o8 x+ _1 T; B) ~1 | - #define WK2XXX_FDAT 0X0D
/ C5 z( ^5 {5 @0 z - #define WK2XXX_FWCR 0X0E# I2 N; r& t; W$ l: |/ i
- #define WK2XXX_RS485 0X0F
- }0 [! A/ M. J. L1 L* p5 @ - //PAGE19 N2 g/ U$ o" d) W& m7 c
- #define WK2XXX_BAUD1 0X04
& J- ~0 t4 L5 P3 x - #define WK2XXX_BAUD0 0X05, T( K; i0 R5 I( }3 c
- #define WK2XXX_PRES 0X06
4 _* z7 N$ `9 p$ N% c B3 T+ i- P/ c c - #define WK2XXX_RFTL 0X07
% j- F* W1 o7 Z# K, p' l" Q) k - #define WK2XXX_TFTL 0X08* G F# S* v @* x# }" T
- #define WK2XXX_FWTH 0X094 j" N: e9 z* t( n- W6 Y7 U5 n/ l. q9 ?5 f
- #define WK2XXX_FWTL 0X0A
j9 l5 K, }& I* {9 l& X - #define WK2XXX_XON1 0X0B
2 x; E4 `2 ?- e H# w4 D+ E - #define WK2XXX_XOFF1 0X0C
& }* @, ?0 b( ^! H( E' _ - #define WK2XXX_SADR 0X0D
2 ]- u7 R& O9 P0 j R0 q - #define WK2XXX_SAEN 0X0E
' {6 V8 [) |) ~6 U: W( | - #define WK2XXX_RTSDLY 0X0F5 s" W0 ~* W$ v6 R
6 f) q( M7 G. I) T- //WK串口扩展芯片的寄存器的位定义$ K/ x2 O( Z$ c
- //wkxxx register bit defines
* z7 x% S+ e2 j6 F9 n - // GENA0 P9 b) u8 z& W0 B* Z
- #define WK2XXX_UT4EN 0x08, B8 |5 L' s1 L* H Q
- #define WK2XXX_UT3EN 0x04
; | d/ e! ?: o9 c# X3 `! K% E/ I - #define WK2XXX_UT2EN 0x02
! Z1 z/ Z' v. F - #define WK2XXX_UT1EN 0x01
1 y R6 {2 W; r1 Z% f - //GRST+ m$ n% m+ H8 w% z# I. F, O/ b- A
- #define WK2XXX_UT4SLEEP 0x80
' g9 _. T9 G5 z$ A+ ` - #define WK2XXX_UT3SLEEP 0x40- L3 c- z5 r3 q9 T( b( _1 L
- #define WK2XXX_UT2SLEEP 0x20
* {9 k. X% g: m - #define WK2XXX_UT1SLEEP 0x10
3 l) ?. y+ u0 n, o - #define WK2XXX_UT4RST 0x08
7 {5 u4 O" E* j$ o; i3 ^$ Y% ~ - #define WK2XXX_UT3RST 0x04
" t' j( Y6 {% [! ]6 [( r+ b - #define WK2XXX_UT2RST 0x02) Y8 R! _9 m" N% t1 I
- #define WK2XXX_UT1RST 0x012 h$ n; e; C0 \9 Y% i6 D
- //GIER" J8 d1 J8 e- d7 C" K& u$ u
- #define WK2XXX_UT4IE 0x086 B) Z1 T& Q3 z5 G* C
- #define WK2XXX_UT3IE 0x04( x. b: X6 C7 K
- #define WK2XXX_UT2IE 0x02. x0 D6 H' k. m0 M- }
- #define WK2XXX_UT1IE 0x01
, F) e8 }8 W7 E! g* w8 I# Z' j - //GIFR' X# L" M' |. K5 q% |
- #define WK2XXX_UT4INT 0x08- z1 n& |! q' D
- #define WK2XXX_UT3INT 0x04
8 b! H: C6 I7 }/ D - #define WK2XXX_UT2INT 0x026 g1 E, Q( }7 k/ g
- #define WK2XXX_UT1INT 0x01" `' S+ b Z! T, j/ {- w1 y
- //SPAGE5 e( v, m D& p
- #define WK2XXX_SPAGE0 0x00
1 |/ w6 m' |0 h% M) m( r, c - #define WK2XXX_SPAGE1 0x01. F8 a( k( P' }" y4 l
- //SCR
, X. o2 ]2 I. f" {% N - #define WK2XXX_SLEEPEN 0x049 A6 f9 \" B. _$ N; `" X
- #define WK2XXX_TXEN 0x02
9 ^& x }6 P6 X) L, h! Q; f4 U8 [ - #define WK2XXX_RXEN 0x01
H% U' B+ W) `4 j& a& E - //LCR
" B5 R6 B5 ~! @" u5 |/ }* i - #define WK2XXX_BREAK 0x20. P+ b* W% x2 S- ^$ U( E
- #define WK2XXX_IREN 0x10& q7 p. y' ?2 b8 o0 Q- t; K2 K: q; J
- #define WK2XXX_PAEN 0x08. ?* J" ?/ @. g: f
- #define WK2XXX_PAM1 0x04
; i' S @2 h9 K2 j X5 z - #define WK2XXX_PAM0 0x027 K) K! l% _& d' D4 J
- #define WK2XXX_STPL 0x01. @+ r, k! i' r; A
- //FCR
2 R7 }4 S, M8 v& |2 M - //SIER
6 M& W# e3 |& q5 r6 ~6 N - #define WK2XXX_FERR_IEN 0x80+ {* M( s4 |4 p! S6 Z
- #define WK2XXX_CTS_IEN 0x40' L2 {1 z$ x' I q9 e
- #define WK2XXX_RTS_IEN 0x20: y' q0 w4 [# Y
- #define WK2XXX_XOFF_IEN 0x10# B7 L( @; z8 N1 ] d; `/ P
- #define WK2XXX_TFEMPTY_IEN 0x089 ^% y0 f2 @3 o7 R) g
- #define WK2XXX_TFTRIG_IEN 0x04
* G! U- a; H. r8 f5 d% r: W2 p - #define WK2XXX_RXOUT_IEN 0x02) S3 `- u; H! W" i1 \; u
- #define WK2XXX_RFTRIG_IEN 0x01
+ \. A2 Q; `4 l( c/ G% B- h0 r) s9 X - //SIFR0 a- E. g6 ^' W$ ~
- #define WK2XXX_FERR_INT 0x80" q# P* A7 z1 |# r; h* |6 I8 W
- #define WK2XXX_CTS_INT 0x40
# M g, @, _5 I3 T3 X+ o" ^% z" R - #define WK2XXX_RTS_INT 0x20
- J, t4 c) a* t0 l( x1 Z - #define WK2XXX_XOFF_INT 0x10 h9 h: r& J7 G) C' v
- #define WK2XXX_TFEMPTY_INT 0x08* q" u7 ~' [4 P
- #define WK2XXX_TFTRIG_INT 0x04
3 k t. l" T& j; w - #define WK2XXX_RXOVT_INT 0x025 s4 d# Z1 I1 Q: h8 C2 h/ |- w
- #define WK2XXX_RFTRIG_INT 0x01& p1 z7 B2 I' F* [8 [5 i
U5 p& t3 {/ N5 \! f5 z# Q6 q- 8 Z1 |/ u% E) B' S
- //TFCNT0 F/ q! d; \$ {$ b; z4 d( p
- //RFCNT
^1 O7 L7 K+ ~. v - //FSR* W3 D0 k+ T- e
- #define WK2XXX_RFOE 0x80
. O5 I: i* j8 _% ?% d - #define WK2XXX_RFBI 0x40
' S V7 B7 L: I& R+ X - #define WK2XXX_RFFE 0x20
+ P! |' g! T" m' g1 | - #define WK2XXX_RFPE 0x10
: B3 m- ?, f1 C m1 c2 s- y - #define WK2XXX_RDAT 0x08
3 h/ S0 O) L8 y: j" t, r' f - #define WK2XXX_TDAT 0x04
4 o% q: N3 P3 W1 L6 u7 ? - #define WK2XXX_TFULL 0x02; Q) j+ b) M( E( c( U( {
- #define WK2XXX_TBUSY 0x01- R, h1 R( ~' h2 e$ _
- //LSR
# I/ J( a$ K+ `! U* T* S6 e: K! F - #define WK2XXX_OE 0x081 U8 f5 [3 p$ H% x
- #define WK2XXX_BI 0x04+ C' Q6 M" d" x6 H. Z: h" X8 O7 O* y
- #define WK2XXX_FE 0x02 E5 H. N. h _: v4 V
- #define WK2XXX_PE 0x01
' C! d$ A1 n- q' N$ \# ^" _ - //FWCR
4 F9 q! R+ {& L4 b6 S% i - ' u# G1 e3 M2 Z/ f& ^2 @( P$ v
- uint16_t WK_PortSendData(uint8_t port, const void* buf, uint16_t len);# a1 d$ Q, ]1 k$ p$ h
- uint16_t WK_PortRecvData(uint8_t port, void* buf, uint16_t len);5 @9 e* W9 [* D. ]
- void WK_PortInit(uint8_t port, uint32_t fosc, uint32_t baudrate);
9 I: i( ]- D2 H& K0 f+ ] - void WK_IRQHandler(void);
# H1 r# S4 l7 n, Z; P$ X# L; G: e - void WK_Rst(void);5 {2 w# {, e* B# s
- ; s7 F4 I9 M ^* m& g3 Q( c6 ?
- #endif /* SRC_WK2XXX_H_ */
源文件
: f' O) r4 S9 H3 d& s- /*# y. T. U: h% Z0 N- q6 j& [9 }5 F6 d
- * wk2xxx.c
4 g3 a. n8 }! _% q" C - *
# y& w1 S% D; b _+ q - * Created on: Jun 17, 20213 g- H& J% y, ?; ~
- * Author: hello: b6 d* o9 F4 N n
- */6 M' P/ `9 E1 c r4 \; i; p0 c
- / U! l) I2 t! [, O' d" {& v
- #include "wk2xxx.h"
$ E: {2 P4 j# `$ u* h - #include "spi.h"' F& ]' ]- r- x8 _
- : W( z3 h" _1 M, D
7 j5 R4 @3 x8 z- //
6 V& H7 l3 C' I - ///
8 w. a0 d$ M1 f" p9 J: @4 c - /// 移植修改区域9 Q, c# X+ P3 F/ P% w& Z% P) Q
- ///5 r- U$ S6 c' {: X3 A3 `2 I% v
- //* K$ M0 H7 `8 ~& v E6 S% @% `# _ {% @
# n7 d! ]7 N+ I' n( S( E! ]; S- /// HAL库SPI句柄7 h; C7 F& B- Y: Q
- #define WK_SPI_Handle (&hspi2)
/ o$ ^* y; ?. f) \ S7 [ - : Y( y$ i+ a# u1 h) z
- // 拉低RST引脚
4 Y: w( k% Q- T% Q% \- i - #define WK_GPIO_RST_L() HAL_GPIO_WritePin(WK2124_RST1_GPIO_Port, WK2124_RST1_Pin, GPIO_PIN_RESET)9 j: C* @: A- Z- {
5 p! k1 ^. G6 F) q- c# k- // 拉高RST引脚
) ^5 s& v! K6 f O1 W J - #define WK_GPIO_RST_H() HAL_GPIO_WritePin(WK2124_RST1_GPIO_Port, WK2124_RST1_Pin, GPIO_PIN_SET)3 [: Q- i2 Z6 [
1 \- L4 J7 e. B: B5 s% z- // 片选引脚拉低
; N Z+ N c$ J4 t) ? M3 u: @, R - #define WK_GPIO_SEL_L() HAL_GPIO_WritePin(WK2124_CS1_GPIO_Port, WK2124_CS1_Pin, GPIO_PIN_RESET)
: w6 I# G* z! p5 s, N4 T A# R - 0 I' S( u7 S( g2 P
- // 片选引脚拉高! E! @! o2 o0 I
- #define WK_GPIO_SEL_H() HAL_GPIO_WritePin(WK2124_CS1_GPIO_Port, WK2124_CS1_Pin, GPIO_PIN_SET)/ l# i1 D* V, y* J+ m: t* X7 T- I
: e. ]% G) A* p. T/ ?; i
' F" b: ~0 @4 _8 j* F6 Q; S( i- static void wk_delay_ms(uint32_t nms)
. G) X& Z5 \2 M+ z7 g3 a - {
0 G0 c9 L4 W3 L1 G3 T1 d) d- d - HAL_Delay(nms);& B" y- r, P4 ?: s
- }2 {# h% ~! B' p/ W) T6 ^' d6 w
6 A6 v; k/ `9 \6 w- static uint8_t WK_SPI_ReadWriteByte(uint8_t TxData)
; i9 C0 C, M t7 x - {
* t2 Y# e5 G9 s! n4 T5 | - uint8_t RxData = 0X00;
' C) W( Z+ g- X - if (HAL_SPI_TransmitReceive(WK_SPI_Handle, &TxData, &RxData, 1, 10) != HAL_OK)
2 }; R4 ?2 X: N ^) n4 A - {% \' @0 e w V8 S
- RxData = 0XFF;/ F. e2 @# y0 ^8 u n* a' F2 G
- }! E$ ?" h$ w7 v8 G* O+ Q
- return RxData;3 _; K. Q5 @9 L" g+ ~8 W
- }- r5 B! H* r6 w8 K; s8 e
2 U0 e2 | p$ }, [* W
" \6 G! N* Y0 Q2 ^/ u8 H5 c- , r8 k% ~) `% T# Z! G- }) a4 B3 C
- ( l' M% E) l/ c
- //( W: {7 Y! W6 l3 f; |* i. w
- ///
' G: G3 z7 ]3 J9 ^0 D - /// 驱动程序代码# h$ K+ c3 c, W O. I! X7 z" ?
- ///
" @4 J- H) N2 L3 e' E) ]1 |7 y% j/ |! @ - //$ E6 t4 N) b M) o8 t! i& }
- + @. ~6 F- C5 S @
- 6 z9 Z5 C5 ?9 ]9 V B- A
: S0 r( h7 H9 A0 k0 E }2 n& P- /// 硬件复位(拉低复位引脚最低10毫秒进行复位)
& L, x$ J/ O' \+ q0 H, l+ K - void WK_Rst(void)3 A6 i" S) _/ Q5 C D( n
- {5 G5 F: y' D7 y% n, x
- WK_GPIO_RST_L();
7 Y5 q" _5 L2 C9 f5 q l - wk_delay_ms(50);. @/ C$ q6 q ?- S& F$ y |
- WK_GPIO_RST_H();& q. q/ g+ q) I
- wk_delay_ms(50);
/ }0 B q; z9 V- i/ @" F, W - }: J; o# z+ \6 V9 j9 |
|; J. n' a& ]9 I+ x- void WK_WriteGReg(uint8_t reg, uint8_t value)8 ?/ N; X; w' R: r/ O8 ^5 o/ P
- {* J2 k! R( C% z
- WK_GPIO_SEL_L();
9 J5 J% K( ^( q, V - WK_SPI_ReadWriteByte(reg);, \3 b+ q, |% a. u- J; z
- WK_SPI_ReadWriteByte(value);
, H4 M) }) \( |: p2 \7 i" e* ^ - WK_GPIO_SEL_H();
3 R* M& c; ~- }- S - }: `* f9 p: W- C( a
* g, A0 E# C/ |2 ~! |- uint8_t WK_ReadGReg(uint8_t reg)% m, K3 N, D0 `; @) f, Z, v& l# J
- {
+ [+ W% B# w# p/ }& T* v - uint8_t value = 0X00;
, E. y6 M8 {# r$ O8 X& m4 Q5 f - WK_GPIO_SEL_L();
. }9 f' T$ ]3 _% \, g& _8 r - WK_SPI_ReadWriteByte(0X40 | reg);+ a8 ^ a9 ?* {5 u3 l; u. a. n: @5 }
- value = WK_SPI_ReadWriteByte(0X00);- R* w9 T! K% h( H3 s
- WK_GPIO_SEL_H();
% @- d! \4 H' E - return value;9 C! J7 l; ~) [) j" D
- }% z) U4 k4 M$ O6 G4 E3 f5 z
- i7 F' w# N, F& F$ G& W) B: |- void WK_WriteSReg(uint8_t port, uint8_t reg, uint8_t value)0 u: D Y q1 }7 ]
- {
$ H+ j3 J4 O* U ^+ t - WK_GPIO_SEL_L();
7 S# ?. _# P* K - WK_SPI_ReadWriteByte(((port - 1) << 4) | reg);
$ S- d' m$ Y9 U - WK_SPI_ReadWriteByte(value);; U( D9 c; z; Y) ^: S* \7 L3 B
- WK_GPIO_SEL_H();
$ g) o4 m, }3 N; [ - }1 x! D+ x$ Z& D4 |7 P P
- 4 y7 x Z) ]7 \' ~
- uint8_t WK_ReadSReg(uint8_t port, uint8_t reg)6 G* R! y0 U- j+ J, u3 i' k
- {
4 M" w1 Y8 S8 C& ]! _- z - uint8_t value = 0X00;
0 o2 U3 n& T% U5 g& I' p - WK_GPIO_SEL_L();1 j q9 q* G: a$ W7 g! k/ y4 r( q
- WK_SPI_ReadWriteByte(0X40 | ((port - 1) << 4) | reg);
8 a! x2 I" z w0 } - value = WK_SPI_ReadWriteByte(0X00);
. H9 N" q* ]) j/ L7 u - WK_GPIO_SEL_H();/ \. r- d7 i7 _! y! i' J: v' e
- return value;
- `% p" r/ S: c1 e - }5 m- @* L9 R6 N0 [+ q; m
- # d: K' k6 X* [' f* M
- void WK_WriteFIFO(uint8_t port, const void* buf, uint16_t len)5 e" X4 [7 `/ Z3 }4 {, }( J
- {
; a5 }* }3 I9 Q - const uint8_t* p = (const uint8_t *)buf;+ U! A+ w: p4 w. L, o1 N1 ?9 S. U
- WK_GPIO_SEL_L();8 V I$ c) b: ], I+ n
- WK_SPI_ReadWriteByte(0X80 | ((port - 1) << 4));8 `# W. N) K1 @
- while (len--). E$ ^3 ~9 s# x" }2 x
- {3 N3 F! _! ]+ ]: {) e0 M' ~
- WK_SPI_ReadWriteByte(*p++);9 p, Z, d+ d( o) t
- }* B7 }) d% m: m$ K2 r% | o
- WK_GPIO_SEL_H();
; u7 E6 E; k, N$ k - }
" ?+ L% O- f4 h b; c/ W
/ x' l, J! e, G) y3 ^+ e- void WK_ReadFIFO(uint8_t port, void* buf, uint16_t len)
1 M# m( t5 L3 }9 x - {
+ s, m5 K k* s - uint8_t* p = (uint8_t *)buf;
* l* H k: i( _( W& l0 k - WK_GPIO_SEL_L();1 ?/ p1 C6 z0 { ^( ~
- WK_SPI_ReadWriteByte(0XC0 | ((port - 1) << 4));
& k4 ?5 `+ r4 @ }( {- Y - while (len--)
, a4 l# M+ C9 x6 y/ o6 h - { F& y. n: ?5 j/ `9 f; J
- *p++ = WK_SPI_ReadWriteByte(0X00);- s* }5 `9 R1 M. b5 f4 A: M* Y
- }
' J- [# G+ J+ u3 }2 z; \( m) K. C - WK_GPIO_SEL_H();& o( B* N$ r$ @4 Z, g
- }
/ G3 k+ k1 V& i3 r
: V w# q1 f# _- void WK_PortCalcBaudrate(uint32_t fosc, uint32_t baudrate, uint8_t* BAUD0, uint8_t* BAUD1, uint8_t* PRES)2 l0 [! o* ?' h8 n* D2 c
- {) U; ]5 M6 @' A4 n% I+ p5 N: F" B
- float value = (float)fosc / (float)(baudrate << 4);
4 `/ C) G7 u1 G% O - *BAUD0 = (((uint32_t)value) - 1) & 0XFF;0 N8 n4 @$ Q7 ~$ l9 g# l. S' s
- *BAUD1 = ((((uint32_t)value) - 1) >> 8) & 0XFF; d& ]8 [2 Y" y
- *PRES = ((uint32_t)(value * 10)) % 10;
6 P$ ~1 W" ^1 X; _5 D9 V/ U - }- t, Q! w, l# ~5 t% |
- q$ ?/ ?% A$ i3 f
- uint16_t WK_PortSendData(uint8_t port, const void* buf, uint16_t len)- a$ Q0 |. k0 X/ }7 k
- {
8 d. i u. h' \: S$ k - uint8_t state = 0;7 B7 z8 m7 y' J) A2 q
- uint16_t nsend = 0;
% w- W9 A: m$ i1 }1 t$ Y - state = WK_ReadSReg(port, WK2XXX_FSR);
0 ]# [% |3 n8 G- S! ~& s - if (state & WK2XXX_TFULL) // 发送FIFO满
: T5 j/ J# W. ^7 p7 u' W ? - {
' m* q$ \/ Q$ d& I: \ - nsend = 0;
4 P9 @7 y+ b% q1 O) ?1 Z - } else
X$ e3 e) W9 P) n5 H" }0 U. E( E - {
2 W: o9 Q3 W0 M5 B r* |7 a5 y0 d - state = WK_ReadSReg(port, WK2XXX_TFCNT); // 读取发送FIFO已用空间4 F# z, X* _; J1 X" b
- nsend = 256 - state;! Z7 X! D% }/ {+ m, ^5 K! o
- nsend = nsend >= len ? len : nsend;) ]4 B; C* L% }: E& M4 W/ |
- WK_WriteFIFO(port, buf, nsend); // 将待发送的数据写入FIFO
, A" Z2 ]+ b/ T; R$ O( z - }
* y6 i/ [2 p0 f: H# z$ a* K0 j - return nsend; // 返回实际发送成功的数据量
5 Q6 i: H( w# \6 _+ i; S% t% D+ t - }
3 p( f7 t0 t5 ]* u4 l* ]' a0 B - ' c. @0 P' S+ B
- uint16_t WK_PortRecvData(uint8_t port, void* buf, uint16_t len)1 A k' N! h O+ i& A' `
- {3 H0 X5 y" D6 u) t7 M
- uint8_t state = 0;- N+ y4 K$ U! Y; q
- uint8_t nread = 0;/ C7 h g( H' M) \. r ~7 A
- state = WK_ReadSReg(port, WK2XXX_FSR);- h6 F- h4 c2 ^
- if (state & WK2XXX_RDAT) // 接收FIFO非空
5 `4 d, g, A7 o/ O0 t4 C( | - {
& u# A+ s8 a+ [7 R ? - nread = WK_ReadSReg(port, WK2XXX_RFCNT); // 查询FIFO中的数据量
& n# T/ A8 V( M' G. G! X3 Y& o! s - nread = len >= nread ? nread : len;, H: _- a7 a# L$ D5 k' Q5 |
- WK_ReadFIFO(port, buf, nread); // 读取FIFO中的数据
4 J- b5 ^* X, W5 Z - }2 b5 C& d! _ c, E$ h `: O0 I
- return nread; // 返回实际读取到的数据量' [" b1 K7 q( J
- }& s1 \. s! Y4 {0 h
: N+ F# I: x5 S1 w7 d+ q% p- void WK_PortInit(uint8_t port, uint32_t fosc, uint32_t baudrate)
9 u/ I" a- K T( f% `! ~ - {
+ j/ o3 c5 N0 ~ - uint8_t BAUD0 = 0, BAUD1 = 0, PRES = 0, value = 0, ret = 0;' ^$ g, I( y1 Z8 Y. Z, r1 K8 S l
- ! ]4 k: ?, [6 z9 j
- //# }8 ^# m. m, y: d) Q( N/ h( |
- // 使能子串口时钟! O2 F3 U' o! W$ l$ a" y2 Q+ P2 l
- //+ O8 ^* g" R4 m# T* H0 @( j
- value = WK_ReadGReg(WK2XXX_GENA);: I3 n; d" _$ b6 c, ?' W
- value |= (1 << (port - 1));
2 [. g9 U* j% V/ d - WK_WriteGReg(WK2XXX_GENA, value);* n Y9 a/ T4 d. z: j# ~% b
- ret = WK_ReadGReg(WK2XXX_GENA);
7 X0 @0 F! Y* p; g2 I4 ^
4 ` i+ H R/ n! T* q3 B( B6 r$ \- //
" u5 y! [+ J9 d- ?( p - // 软件复位子串口/ S8 ^) C% g2 f8 H
- //
; Z$ {' b9 H: q8 w - value = WK_ReadGReg(WK2XXX_GRST);: M, G$ N& f1 ~5 \5 B% c
- value |= (1 << (port - 1));: T4 U& m o1 ]9 e
- WK_WriteGReg(WK2XXX_GRST, value);. S* ?% {4 W. i, v9 O( t+ p
- ret = WK_ReadGReg(WK2XXX_GRST);
% J% a2 f* s9 Q* @
0 ^3 Z0 u# |8 K- //
+ L* A* u0 Z# ^( y - // 使能子串口总中断- y! d7 F- B, i9 g
- //
' h2 D0 K4 _# e4 V - value = WK_ReadGReg(WK2XXX_GIER);
~" R3 b6 m& ?: h: y, u+ d" h - value |= (1 << (port - 1));
- \+ U3 F& _0 J- u% `6 F - WK_WriteGReg(WK2XXX_GIER, value); j/ v2 q. F% F) W. ^
- ret = WK_ReadGReg(WK2XXX_GIER);
4 Q9 B) t7 \5 M8 ]
9 I( d/ R0 I$ c, `2 o- //2 s8 Q5 l" _4 H) {
- // 使能子串口FIFO相关中断
: w$ N7 m' W2 B" ^: F - //
9 y$ i6 @) Q2 F! U - value = WK_ReadSReg(port, WK2XXX_SIER);$ ^) V: r4 Y* Y" N5 _. r
- value |= WK2XXX_RFTRIG_IEN; // 接收FIFO触点中断
5 |4 M2 d: @7 `6 G$ M) \ - // value |= WK2XXX_TFTRIG_IEN; // 发送FIFO触点中断2 J. d2 o1 J2 d3 t+ g5 d' {+ @! Q
- // value |= WK2XXX_RXOUT_IEN; // 接收FIFO超时中断
% r' T6 O9 I- p9 Y- v4 ? - WK_WriteSReg(port, WK2XXX_SIER, value);/ \# r4 |& U3 M3 t
- ret = WK_ReadSReg(port, WK2XXX_SIER);- K) U4 J# P$ `' x1 T; X$ o/ {; J: V2 p
! K# O7 g( k# Y7 m; h$ I) U- //) \7 w8 B( A7 x6 ^3 B, n' W
- // 设置FCR寄存器 J& X1 ~& i0 ]/ z( k3 F
- //8 ]6 x9 d0 Z+ v7 P; B
- value = 0;
( e- G# u" M0 r f d2 g! d - value |= (1 << 0); // 复位接收FIFO! `* A, w" N+ v$ [% u5 w6 B( @* V( H- g
- value |= (1 << 1); // 复位发送FIFO3 a) F) j: A8 d7 U2 w+ ?; E" F
- value |= (1 << 2); // 使能接收FIFO(这一步必须)
1 W7 e/ ^: h( y - value |= (1 << 3); // 使能发送FIFO(这一步必须)
( m- {+ e2 s P" Q - value |= (0 << 4); // 设置接收FIFO触点固定为8字节
( ]# t! R4 W$ I - value |= (0 << 6); // 设置发送FIFO触点固定为8字节
$ l, \1 ~: Y8 _6 I+ \3 w - WK_WriteSReg(port, WK2XXX_FCR, value);
/ B5 Y& m+ ]1 f" N - ret = WK_ReadSReg(port, WK2XXX_FCR);. ^) \, v P8 g. v8 b) H
' }% t0 _6 P' f2 a& W2 F9 V- //. ~& S0 c9 p. [& \- S% P( o1 v. Q
- // 切换到page1设置中断触点和波特率
7 [* Z$ I c( Y, F - //
& @8 P& G0 v( H4 t$ C - WK_WriteSReg(port, WK2XXX_SPAGE, 1);
: ?' l1 |' j" m- R; `2 Q1 ` - ret = WK_ReadSReg(port, WK2XXX_SPAGE);/ U* P1 ~% C1 y* c5 C$ C; l
- 0 L. Q1 S, W$ p0 l1 h( ~$ z6 P
- WK_WriteSReg(port, WK2XXX_RFTL, 10); // 设置接收触点为10个字节/ V5 J# {, j! B2 m1 T$ j9 e% N5 s
- ret = WK_ReadSReg(port, WK2XXX_RFTL);
: D" H `# P9 C l5 k# k3 H$ c, ?( s - 2 h/ h5 B* y9 C% w0 U/ J9 U
- WK_WriteSReg(port, WK2XXX_TFTL, 10); // 设置发送触点为10个字节
t: g; l3 ~9 [ - ret = WK_ReadSReg(port, WK2XXX_TFTL);
8 U9 b) v0 }4 b& _( P5 f& r - 1 l( i5 F2 `$ z1 N2 N2 }: S; V. N: h
- WK_PortCalcBaudrate(fosc, baudrate, &BAUD0, &BAUD1, &PRES); // 计算波特率3 G- j' l8 v: v4 Q
. q1 H: D0 }# ^$ r* W- WK_WriteSReg(port, WK2XXX_BAUD1, BAUD1); // 设置BAUD1
6 ]7 f- {/ U \ Y) q; P$ V( j - ret = WK_ReadSReg(port, WK2XXX_BAUD1);6 E1 w+ B5 l7 [3 U- e" D
9 Y; [( B8 h' }3 ^7 k- WK_WriteSReg(port, WK2XXX_BAUD0, BAUD0); // 设置BAUD0
; E& Z, q, a0 t% e; B3 } |7 D# T' S4 y - ret = WK_ReadSReg(port, WK2XXX_BAUD0); V( f+ F: o) Y7 W, L" Z: c
- c1 c" P& L$ Y; N0 L8 |* k- WK_WriteSReg(port, WK2XXX_PRES, PRES); // 设置PRES
0 e( o) P$ N" k7 A0 L' @6 l& T, w3 N - ret = WK_ReadSReg(port, WK2XXX_PRES);
* l/ g& m* w$ T4 _& W) y5 I - 1 S8 a7 P+ X \& C7 n
- //
, Y. j4 J' v+ ~7 ? - // 切换回page0" K7 y m3 U; |
- //
, x' H& {- @3 M$ v - WK_WriteSReg(port, WK2XXX_SPAGE, 0);
5 k3 i# l6 s6 R8 B* t f$ o( P3 H - ret = WK_ReadSReg(port, WK2XXX_SPAGE);
8 L; [0 q* k# C9 J0 A - . v) H. A$ _' C
- //9 S3 t9 t% O: j2 E B& R: g& x
- // 使能子串口收发3 y( l# A0 y+ A3 n7 G: U4 b
- //; E# o( z& e7 U6 H9 Y4 F" A
- value = WK_ReadSReg(port, WK2XXX_SCR);; b2 M- F5 R3 P
- value |= WK2XXX_TXEN;
) }5 ^7 C4 S* A; p+ Z0 H - value |= WK2XXX_RXEN;
$ @6 K2 S/ w% ?, q5 q" ]# G - WK_WriteSReg(port, WK2XXX_SCR, value);
# ]8 h' G. i5 C" f9 B" F R - ret = WK_ReadSReg(port, WK2XXX_SCR);
! j/ \ g, B: H0 r - }
& E+ I3 }. c* U2 D) @ - # [- E+ J" ^1 i) e
2 {( Q9 h% \6 g- // 如果irq引脚接入了单片机的外部中断引脚,将该函数放入外部中断处理函数内。
) X; [. \+ X) h; N; ~ - // 对于WK2124所开启的中断可以这么处理:
, D( f5 Q2 b( ]! s2 y6 n9 ], o. s! a - void WK_IRQHandler(void)4 D6 H/ S' [8 f/ P
- {
$ a% M- V* @* l# Y2 F - int i = 0;
8 {2 M5 h8 j) S1 q7 P2 o* f - uint8_t GIFR = 0, SIFR = 0;
; O* y- q/ X' ^- G* d
% e# V5 Y) }7 e$ ^+ A; f- // 读取子串口全局中断寄存器
* K- R* |5 O! }: P" R# f - GIFR = WK_ReadGReg(WK2XXX_GIFR);7 V1 M4 r) c9 B! h
: S3 @) |- H) E/ ]2 R" n- // 查询4个子串口是否发生中断8 t. Y% n6 e/ m/ @: s, x; p
- for (i = 0; i < 4; i++)
( K* b9 k; v j* ]) G- i - {
4 |5 A9 }% z: e. q9 G! n' e( _ - if ((GIFR >> i) & 0X01)
+ a7 a# {' I; S4 }6 b { - {+ `' {) y, ^: a$ k3 d
- SIFR = WK_ReadSReg((i + 1), WK2XXX_SIFR);
* ~8 [! P: `& `8 Q" |: X
" Y: M+ D( r1 R8 K2 F) J- // 有接收FIFO触点中断
( X! G" o4 e9 a+ \3 I' Y* k2 N - if (SIFR & WK2XXX_RFTRIG_INT)
5 o9 X5 {3 \( h9 M; p% N$ g6 h - {% m) x; F9 B6 Z, H' e2 l7 A/ r3 v
- // 调用WK_PortRecvData接收数据4 q5 K& S) r8 M# r% K
- }
/ m, T- V) k" Y% e" B5 E - 8 Y% K# P- b) g+ x
- // 有接收FIFO超时中断; r4 J# f% D q, a: j ]/ F: d( m
- if (SIFR & WK2XXX_RXOVT_INT)
; _! e9 \6 a+ \ - {6 y6 k8 p( d- c( D" e6 y) E/ H2 m# V& ~/ @
- : S7 M6 I) A7 w) r. V2 a6 j- r
- }
/ o8 t3 Q0 ~% Q8 z" I# \; O( G5 Q
2 P( d/ n8 h L4 p1 K: W( G( [2 b" N- // 有发送FIFO触点中断
# C m8 @3 B2 T" w - if (SIFR & WK2XXX_TFTRIG_INT)
' }& O( P0 y4 F( ? - {" J% w- A' m# Q& x
- : S3 @% O3 ]: o1 N
- }
" P; Z8 h1 P8 m6 V- S. ^
* B' D( _" D5 Z$ C- // 有发送FIFO空中断1 @. ]! U L2 { ?, [
- if (SIFR & WK2XXX_TFEMPTY_INT)
! q" Q. p8 o. ^" _; o" b - {
9 k' Q$ L9 R! S% |. |) G1 x - 5 _5 @: B4 s! ^8 C* `$ p
- }5 [# D' d9 A, `- z& b* h
- z6 S# K) K9 H% v5 v6 x/ x3 w# G [
- // 有接收FIFO数据错误中断
6 ?) f+ p7 R$ j: v, U* `* x - if (SIFR & WK2XXX_FERR_INT)& l l S. i# i& K: c
- {
0 `, i, f( M1 W! [
% ` g' u k7 c- }
" X( X) ]5 ^' O - }( h" y+ E% Z3 T* a. h* @
- }' P* G2 l D5 g8 a B
- }
) a) r4 j# l/ V" T9 d+ F+ p" v
, A, l3 g8 d; T2 G. Z8 ^! F- /*
& G" p: ~( @$ I - $ L: D3 ?9 D: s$ b9 ~
- int main()
# [# L, Z! @; r2 C - {
3 O( c1 I$ @) P6 B* D1 P( }. } - int nrecv = 0;$ E% }5 C$ V, ^6 n4 P
- uint8_t buffer[256];
4 ]9 f+ I' K" | - M" C2 b# g p, y! e9 d
- // 硬件复位一下) W% I$ g0 e( r) e/ ?+ J9 _& n
- WK_Rst();
2 Z, V5 J5 l( G# Q( F -
2 s* s! v0 `* ?8 {! W - // 初始化四个端口
u, V, t; g+ h! J+ {) ] - WK_PortInit(1, 11059200, 9600); // WK2124晶振我用的是11.0592MHz的,这个值根据实际进行修改
3 U. q0 X) q8 p' x3 Q" t A - WK_PortInit(2, 11059200, 9600);6 l$ b/ \5 L* ^3 Y+ E5 t K
- WK_PortInit(3, 11059200, 9600);2 p" Z+ x& h' @+ {" d
- WK_PortInit(4, 11059200, 9600);
* Y& P7 g0 t0 `# U - . ^ b( f# D9 Q0 {/ Z0 o. {: j2 `+ t
- // 发送数据) \, E( e" ~& e* ]+ ~
- WK_PortSendData(1, "helloworld\r\n", 12);% X6 _$ o$ e8 J& D
- WK_PortSendData(2, "helloworld\r\n", 12);
6 i4 o" c$ v6 z - WK_PortSendData(3, "helloworld\r\n", 12);( [- S3 F( H. p7 S# o) C
- WK_PortSendData(4, "helloworld\r\n", 12);
2 z1 J' {# v+ ^ - " l! V, Z$ W7 f; y- y
- // 接收数据,轮训方式( e3 B. a4 L- a" Z2 u
- nrecv = WK_PortRecvData(1, buffer, sizeof(buffer));9 H# N- o- Q- n' ?1 M
-
& M# Y) T) i+ ?* t" } - if(nrecv != 0)
o1 q3 ?' v. U% [ - {
7 c) J k% p2 p7 r6 I - // 处理数据
' I+ T$ m$ F$ I/ {9 T9 B - }
' [; I+ z0 ~0 G C( U9 ^ - 6 D, B z; A8 }" U
- }
1 b8 r' u4 j" f$ F2 }1 N - . W+ y; k6 K( G/ F3 Q8 b; V5 k
- */
. U3 \4 F$ h, n9 A. y9 \
; W* q8 j, y$ R" A- z
" v4 T8 f2 e) U4 ~) n
, C* \+ `; L4 s" q1 e
9 f/ W$ k' \# B6 k/ L
# k; [( I6 g8 C' V2 b! h
# x( w6 y9 r0 A
8 b/ n! u; s8 [6 ] g2 A( ]
|





 STMCU小助手
发布时间:2022-4-9 22:59
 微信公众号
 手机版