- #ifndef __LIGHT_H* M) r/ [( g2 a5 X7 P1 J6 c/ { A
- #define __LIGHT_H9 `* O- J1 m8 Y7 H
6 P" f2 L: I M: T7 \+ N- #include "system.h"
* J& P$ Z I9 v( N8 x" L! e - #include "delay.h") B: N3 k) h8 t; v, U! l2 T
- : X2 O5 o$ D, |0 N
- //IO方向设置9 U& i5 x1 l6 V; k4 p- X3 } O
- #define SDA_IN() {IIC_SDA_GPIO_Port->CRH&=0XFFFFFF0F;IIC_SDA_GPIO_Port->CRH|=(u32)8<<4;}3 i) w3 F1 _: U4 u) M
- #define SDA_OUT() {IIC_SDA_GPIO_Port->CRH&=0XFFFFFF0F;IIC_SDA_GPIO_Port->CRH|=(u32)3<<4;}
) n9 u6 C7 H' O0 s8 [1 e1 S8 { - 5 ^. b9 W4 l7 {- J
- #define IIC_SCL PCout(8) //SCL
, j/ N) a+ q0 S: q: f7 n E - #define IIC_SDA PCout(9) //SDA 2 s( j) U, b# N% m% @' o
- #define READ_SDA PCin(9) //输入SDA
% w5 ^" f1 U/ C$ l: \5 _" B: v - #define ADDR 0x23 //0100011
& [1 T$ T: R3 ] g* f) j! x
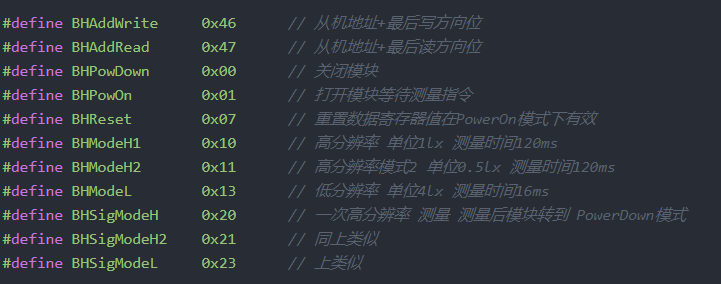
! r5 @; o7 c, [- #define BHAddWrite 0x46 // 从机地址+最后写方向位4 W' ?: r" o& G
- #define BHAddRead 0x47 // 从机地址+最后读方向位2 U% A- B4 J1 `" I, F
- #define BHPowDown 0x00 // 关闭模块
& |7 R' Q* g9 D- B" Y7 w( P - #define BHPowOn 0x01 // 打开模块等待测量指令
1 M: K9 ?0 n8 m6 }7 G - #define BHReset 0x07 // 重置数据寄存器值在PowerOn模式下有效" h7 H9 x0 b5 P' }/ d E( F
- #define BHModeH1 0x10 // 高分辨率 单位1lx 测量时间120ms2 j/ f3 i6 ^2 _- H
- #define BHModeH2 0x11 // 高分辨率模式2 单位0.5lx 测量时间120ms
8 J s& n& [/ K! _ - #define BHModeL 0x13 // 低分辨率 单位4lx 测量时间16ms8 o' v) |; P8 F! y$ m
- #define BHSigModeH 0x20 // 一次高分辨率 测量 测量后模块转到 PowerDown模式
: c$ V" K, H0 h! z+ f1 K4 l - #define BHSigModeH2 0x21 // 同上类似
: |; Z* A5 g8 T0 W' A - #define BHSigModeL 0x23 // 上类似 N9 Y# c% x9 R6 _7 U4 k
; g: N2 f! Q" `1 y1 D0 m- void Single_Write_BH1750(u8 REG_Address);$ N$ u4 v$ {3 _" r( |# U( K$ P6 }
- void Light_Init(void);
2 j* ?6 b' Q" ^% F+ B+ j - void bh_data_send(u8 command);
7 `5 f/ K( Y4 v9 v w& J - u16 bh_data_read(void);
7 `3 p- S' M9 x3 C0 ^% x2 ?* ^. A9 y' }4 u - 4 ^! r- f4 l3 \
- //IIC所有操作函数+ X- d; P8 j' s, n" R3 s: f( h
- void IIC_Init(void); //初始化IIC的IO口/ P. A& X$ l) S- K: I1 l6 H8 g
- void IIC_Start(void); //发送IIC开始信号/ \ B5 o, s' Z3 v) @; }
- void IIC_Stop(void); //发送IIC停止信号3 A( {" c8 P5 l, I! K: u
- void IIC_Send_Byte(u8 txd); //IIC发送一个字节) D5 W7 h, r$ ~7 z* i$ t5 P
- u8 IIC_Read_Byte(u8 ack); //IIC读取一个字节
$ O) q5 B' {3 X q - u8 IIC_Wait_Ack(void); //IIC等待ACK信号& Y% y# i; R2 z m8 o. ~- O/ O
- void IIC_Ack(void); //IIC发送ACK信号. \) s4 U+ r" z
- void IIC_NAck(void); //IIC不发送ACK信号$ q2 P7 d3 Z3 H
- 8 U5 }3 ^7 K5 Y' U
- void IIC_Write_One_Byte(u8 daddr,u8 addr,u8 data);
3 D, B; N; H/ Q9 \& j1 G - u8 IIC_Read_One_Byte(u8 daddr,u8 addr);- j) @: ?0 c3 y- I7 ]
; L. v$ A# G& A0 s, ]& y* A2 W* r ]. I- #endif
- #include "bh1750.h"" S$ E2 m+ p* n& e7 e5 b5 D* h
8 ]# p; j$ r: i; n6 C- |4 E0 T7 @- void Single_Write_BH1750(u8 REG_Address)
! F3 L. ~- X$ V5 u( P - {4 v7 i: x0 M; k# q6 V
- IIC_Start(); // 起始信号
8 ^6 k9 k6 k& ^' C& y u0 t - IIC_Send_Byte(BHAddWrite); // 发送设备地址+写信号/ a6 w' g; ]6 c- n8 U. [4 w" o
- IIC_Send_Byte(REG_Address); // 内部寄存器地址,
: r/ V# ] }' [5 `; N8 \ - // BH1750_SendByte(REG_data); // 内部寄存器数据,
7 \- V5 K! D" A- M, h: G - IIC_Stop(); // 发送停止信号/ H1 |' j4 s3 w; H+ H' K5 [ ~
- }* e; J f/ P: }9 s8 n
( h7 n3 J- s' [( z- H0 h- void Light_Init(void): x' y- Z3 Q9 B" O
- {
- u6 h- f0 m2 \ - GPIO_InitTypeDef GPIO_InitStruct = {0};0 D. s0 _2 v: d4 M7 s+ W% r
- & k5 F7 e. A, c7 [. @7 Y9 ]) F
- // 使能GPIOD时钟
$ `. c( m1 Q. z9 H' Z- b - __HAL_RCC_GPIOD_CLK_ENABLE();
; F! k* F3 d- c* T4 F- P
: I" d3 X$ W& q. h) h$ T- // PD6和7引脚置高
5 J8 @- E) @3 q% \$ w - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_14|GPIO_PIN_15, GPIO_PIN_SET);& U, ~( L0 ]1 T- s% i4 R- w
9 z# b9 [1 j' F5 `- M- // 初始化引脚- N& T. f+ O/ f3 r0 N8 A! v
- GPIO_InitStruct.Pin = GPIO_PIN_14|GPIO_PIN_15;
" O+ w5 V6 r- m - GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
- f" S$ |6 T% I# w) r# U - GPIO_InitStruct.Pull = GPIO_NOPULL;
( H8 x, I* G; d! B4 n& g' \# j - GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_HIGH;" e N W8 W0 r
- HAL_GPIO_Init(GPIOD, &GPIO_InitStruct);
& f0 ~# l m3 {) O5 A - $ n2 k$ P; N7 o
- Single_Write_BH1750(0x01);
5 J" L; B0 c3 R# v+ d, H/ s - bh_data_send(BHPowOn);
: O* p7 }5 r6 w5 s& }" K - bh_data_send(BHReset);
( g6 c; v8 c) s4 v8 L. _ O - bh_data_send(BHModeL); //选择的是分辨率是4lx,测量时间是16ms的- S) A& K; m, k$ c1 y$ T, V
- delay_ms(180);; V/ P, n! P$ e# m5 i5 |
- }9 d9 { q6 e9 T
- 0 ?/ D: h: A. j: x, U; L3 y
- //产生IIC起始信号
2 w6 W* [5 r3 o - void IIC_Start(void)
! ~5 D/ X0 i7 ]- G8 t& N- `# j - {9 P: u. Z. A; d1 Z( X9 q0 Q
- SDA_OUT(); //sda线输出
I& {1 ^( `, { - IIC_SDA=1;
% T8 G v: h% Z* ] - IIC_SCL=1;
1 t. d+ M7 l9 {) b, m - delay_us(4);* p# D8 a" I& S
- IIC_SDA=0;//START:when CLK is high,DATA change form high to low
9 V0 m0 k! ~# W - delay_us(4);7 v' \5 O+ {* o9 m, z- ]/ Y- J$ c; X
- IIC_SCL=0;//钳住I2C总线,准备发送或接收数据
8 B7 }- n" X$ y B" i, o - } F$ K1 P. F: a1 ^ W G
b2 l8 q' Q; ?; O+ h% T8 I; E- //产生IIC停止信号
) I' l- I" D. w2 f. c n! m7 s- C - void IIC_Stop(void), E* _8 T# Y, [7 _. s7 ]% L
- {
) H9 X X6 M) p( P - SDA_OUT();//sda线输出; Q! S! H# Q( m4 J5 Z0 |2 M
- IIC_SCL=0;9 t$ l2 Y s! ~
- IIC_SDA=0;//STOP:when CLK is high DATA change form low to high) u6 X( c) g6 R; @ e/ e
- delay_us(4);& G# X9 E; T- _& ? x
- IIC_SCL=1;
/ z+ N- C$ h" a; } - IIC_SDA=1;//发送I2C总线结束信号
. t; |) v7 p) ?" V - delay_us(4);8 j e4 k1 n3 U4 d6 s/ K, c$ L
- }
p$ \2 ~# A5 U3 r- u4 t - - j& X1 W& R! v
- //等待应答信号到来
5 K3 @. g e7 `. Y1 K2 ` - //返回值:1,接收应答失败
7 n0 L) |& L$ l9 p( ^ - // 0,接收应答成功4 k' {$ X, Z) I, }
- u8 IIC_Wait_Ack(void)7 h6 I; S/ \2 L, ], Q1 S6 U4 j
- { Y3 E6 x- f2 G! S! I
- u8 ucErrTime=0;- j# P% I+ w$ f- J3 t; M
- SDA_IN(); //SDA设置为输入- ]* r# [ R, c* m8 G X
- IIC_SDA=1;
, y; Q% ]" f* T, F. ^' {- c7 | - delay_us(1);' X% K+ H$ l$ ] i7 B2 q
- IIC_SCL=1;6 L$ C* N, P' }. f- U! n' [* o
- delay_us(1);
* G7 I5 S9 ?* p; M - while(READ_SDA)( m, v( Y5 H0 C
- {6 a9 n4 \. h4 }0 U2 [+ x4 g( s
- ucErrTime++;3 I6 Z+ T& g& s* W2 a
- if(ucErrTime>250)
0 r3 z" [8 q4 a3 Z2 ^: }( c! R - {! ^" y4 T' x9 L; \, T0 F/ {
- IIC_Stop();0 {% H# S2 r7 |- i" Y- w% g& ], C
- return 1;. V4 h7 H) |& y1 y6 n2 W( z
- }
" B3 {2 }/ Y3 \: B w: c! ] - }
7 S* O' _' T, z# g- | - IIC_SCL=0;//时钟输出07 S. t+ V. m" X
- return 0;
7 e4 m2 `% H7 i, j' z - }
: C2 E: E& C1 u" C3 p+ ~ H, W
, e/ \/ g/ J7 C7 e- //产生ACK应答
' x8 o5 b/ ?8 w4 m0 }0 k - void IIC_Ack(void), Y. f: b" X9 P* s6 D0 ?# D
- {
& n8 T$ r5 ]6 j: a9 e" s - IIC_SCL=0;
3 g C( W# `/ Y+ A( d" | - SDA_OUT();
9 \% f; \2 W5 M) C1 \2 u# g - IIC_SDA=0;# _9 v5 Q0 Z- P
- delay_us(2);
* l" @) m/ J$ k4 M2 x - IIC_SCL=1;, {. r8 P; ]2 q/ ]3 Y% A+ q
- delay_us(2);
7 ~5 ?! ^3 B% z" g, E - IIC_SCL=0;5 ]8 L& C' [( p; T% ^; a+ l9 _
- }
0 a. M2 l2 i5 {) J
. V7 {2 x. O* a1 i* e5 Y/ O' q9 @6 Y- //不产生ACK应答+ ]0 q0 [ Y; ?- e; C% Y3 T0 h
- void IIC_NAck(void)
R! Y9 G' F7 L+ u# V8 Z - {
. [; N+ g. E1 f - IIC_SCL=0;
, D j0 t% k$ h% K, E( O - SDA_OUT();
" N" z* a6 ~9 n, K0 ?) z; k- } - IIC_SDA=1;
: l6 N% E' t7 c J - delay_us(2);
2 q& j3 Z# J9 d6 R3 _' f - IIC_SCL=1;
q/ Q, }8 g3 @: L( a5 W2 J7 }1 v - delay_us(2);. I$ J( k% _" ]+ G ~- y
- IIC_SCL=0;
) i* }; n- I. P* ]" X" A - }) N& q' |0 \% E- x
- & R: ?% k$ D" S$ F ]
- //IIC发送一个字节
3 |3 N+ V: {. k& ?9 H - //返回从机有无应答 G0 S: ]/ w$ @) A: y5 d
- //1,有应答, o3 c4 F; M! ^4 J, _6 n
- //0,无应答
; F- r7 ?9 ^* G* ? - void IIC_Send_Byte(u8 txd)
& M9 o+ v3 m* X5 E' M - {$ M/ h1 z! V( C$ U
- u8 t;
. Y. N: |3 D8 A, }2 `2 M - SDA_OUT();
: i0 }7 E5 c9 Z: Z: m - IIC_SCL=0;//拉低时钟开始数据传输
( m$ r5 X [) L* r - for(t=0; t<8; t++)
7 C' ?; }8 h5 T& Y - {
7 X5 G0 f6 U6 }# d' T/ C+ W - //IIC_SDA=(txd&0x80)>>7;" P! c2 c5 T* {
- if((txd&0x80)>>7) b- V0 Z- P5 k7 r! `8 s9 D3 h
- IIC_SDA=1;
+ d! G8 {' ]$ y+ S: |6 o - else. y2 \' X5 N3 M5 d6 J
- IIC_SDA=0;$ A4 X1 V4 @& a( b4 c/ Z H
- txd<<=1;- F. K( C) | i5 k
- delay_us(2); //对TEA5767这三个延时都是必须的
1 L- y) u0 }, |' }3 y6 K - IIC_SCL=1;1 T+ [5 d; c) }2 u |9 K
- delay_us(2);$ r7 t( p5 A7 Y/ f% A+ v4 H
- IIC_SCL=0;6 _: b3 c/ ]5 D8 \+ Z9 W [3 T
- delay_us(2);
5 N# d& I2 x$ r' ^8 N - }
0 g& ^8 p# s) T) G - }
0 A) @& `% q; {' l
9 X! @; [4 V: a4 C( D- //读1个字节,ack=1时,发送ACK,ack=0,发送nACK
) B6 g \ n# v9 E; q% S - u8 IIC_Read_Byte(unsigned char ack)( l' Q6 w* J0 E4 O& j
- {* }4 n, _4 z. @* `# j
- unsigned char i,receive=0;
6 x% f& u0 u: Q) B, c - SDA_IN();//SDA设置为输入3 g4 i; {8 G( t G
- for(i=0; i<8; i++ ). O/ t- i/ p% A: v$ T
- {
. C0 B/ @% v* T6 O% v - IIC_SCL=0;, A# Q* M; N' k9 g; _2 ]
- delay_us(2);& V4 N! q. C0 {5 y5 F/ t3 ]
- IIC_SCL=1;
; G$ a1 m+ i$ E* c5 J( x2 A - receive<<=1;
4 k: s8 m. ]/ U; K( \ - if(READ_SDA)receive++;
( {& A$ B5 }0 M3 H b E! j - delay_us(1);
5 r4 J5 k' _2 {7 x# @7 Y/ O - }
2 _( p6 m% r2 d( X/ O1 [ - if (!ack)
( U+ i2 T- `1 ~ - IIC_NAck();//发送nACK
# Y* O1 C' U2 z% b7 C, A - else
& A+ r e6 t; N5 ^ - IIC_Ack(); //发送ACK
( [2 c/ T& k- b: v8 a7 Q t! k* Q, m, ] - return receive;9 ]- p( c; d) I2 k0 @! G- }9 B! ~
- }% C+ W/ ] D3 s. W+ \" E: t4 q
- 7 ^: m Y: A# j
- void bh_data_send(u8 command)- S* U+ C0 K: S/ ~1 o& m$ P
- {
6 i# G8 v2 M' e, Q9 U - do+ n% h9 `# k+ L" f: N/ I
- {5 L+ V6 Z) y0 m- |# S* p! `) Z) o
- IIC_Start(); //iic起始信号1 f6 ]1 B4 \& b6 a5 s% g
- IIC_Send_Byte(BHAddWrite); //发送器件地址
! k2 R3 ]* L5 |( Z8 v O% w - }8 J8 _+ ]! {0 w$ f! @8 E7 h$ D; X
- while(IIC_Wait_Ack()); //等待从机应答
0 M% M0 Q# n# @$ Z8 V - IIC_Send_Byte(command); //发送指令
9 k: V6 n; H3 L! u3 e - IIC_Wait_Ack(); //等待从机应答5 V) _2 \" V0 o4 {4 z+ p ]" t
- IIC_Stop(); //iic停止信号1 y+ R: P4 l4 x( b* D l& v' D
- }
& l. ]4 \& ?' ]" B. |- Q
$ q2 b" a8 x! a7 X% V- u16 bh_data_read(void)
8 T c% U& a$ [( E - {
/ j q1 n M, J: y" n - u16 buf;, h3 j' I8 i/ B F; j
- IIC_Start(); //iic起始信号" D3 K$ X9 K" Z Q Z$ h0 r* X5 |% G
- IIC_Send_Byte(BHAddRead); //发送器件地址+读标志位6 i( l( ^; ?: a$ Q7 K% l
- IIC_Wait_Ack(); //等待从机应答# A; a5 U9 q* b$ ?2 F! P
- buf=IIC_Read_Byte(1); //读取数据9 L$ k4 t; }' x. L2 w3 C- u6 J/ u
- buf=buf<<8; //读取并保存高八位数据
' c# q) Z, l5 l0 ^. M w6 O - buf+=0x00ff&IIC_Read_Byte(0); //读取并保存第八位数据
$ P g) ]: _9 a0 C. f - IIC_Stop(); //发送停止信号8 q. h" c3 g$ p) o$ m, a2 N) P5 c
- return buf;2 G1 L! R4 |( r9 X% H' L
- }
) O6 q! ?5 I% w0 }; l
) b+ `3 H% E& ]+ K9 J/ o$ r
* O5 I2 R4 i" r# G; U
|





 STMCU小助手
发布时间:2022-4-11 10:16
 微信公众号
 手机版