你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

【经验分享】STM32 PWM输出

[复制链接]
STMCU小助手 发布时间:2022-4-17 21:54
01、PWM介绍( R8 g" H2 P3 [( R
PWM定义:脉冲宽度调制(PulseWidthModulation,PWM)简称脉宽调制。通俗讲,PWM是一种对模拟信号电平进行数字编码的方法。通过高分辨率计数器的使用,方波的占空比被调制用来对一个具体模拟信号的电平进行编码。PWM信号仍然是数字的,因为在给定的任何时刻,满幅值的直流供电要么完全有(ON),要么完全无(OFF)。电压或电流源是以一种通(ON)或断(OFF)的重复脉冲序列被加到模拟负载上去的。通的时候即是直流供电被加到负载上的时候,断的时候即是供电被断开的时候。只要带宽足够,任何模拟值都可以使用PWM进行编码。9 Y: V9 n% E" Q6 y  M  I" t
+ {: l5 {8 Z: C* Z& P
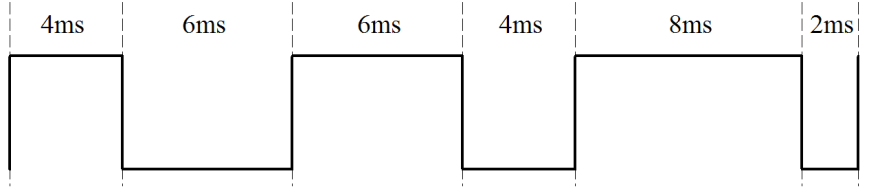
占空比定义:占空比就是高电平所占整个周期的时间,如下图所示:
2 G7 B  r2 y8 B% h+ @! U- z9 N
$ C4 d/ p9 \& W aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png
+ d0 {0 J$ F, |' f9 r1 {- c! L9 P
/ p. ^$ E9 D: f* o  F第一个PWM波,周期为10ms,高电平的时间为4ms,所以占空比为40%,同理第二个PWM波为60%,第三个为80%。& Q- S8 F+ G$ g3 n

( |0 a, [- l3 V, x8 F9 mPWM的频率: PWM的频率的整个周期的倒数,所以说上图PWM的周期为1/0.01,也就是100HZ。改变PWM的频率是通过改变整个的周期实现的。所以通过改变高低电平总共的时间、改变高电平占总周期的比例就可以实现任意频率、任意占空比的PWM波。7 m. Q7 P: J$ j. h2 K
6 s" g! k* \+ Q
PWM的用途和优点:电机调速、功率调制、PID调节、通信等等,配置简单、抗干扰能力强,从处理器到被控系统信号都是数字形式的,无需进行数模转换。并且让信号保持为数字形式可将噪声影响降到最小,噪声只有在强到足以将逻辑1改变为逻辑0或将逻辑0改变为逻辑1时,也才能对数字信号产生影响,这是PWM用于通信的主要原因。
* Z+ _' H# m* o8 t. G& s( ~) X$ r2 r$ M
02、STM32的管脚复用
3 Z' g2 q' G" x7 S* H3 d. ~, n$ vSTM32没有专门的PWM引脚,所以使用IO口的复用模式。首先确认PWM功能的输出管脚,使用定时器9。从下面的框图中得知,timer9只有两个输出通道,所以timer9只能输出两路PWM。
1 J1 N4 b6 e: _7 ]  P- X0 }: s& \. }, k) P' N; m
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png & O( n, B+ E* a7 k- o0 K0 {+ |; `  ]

) M/ z- x- K9 D4 u( \在STM32F207数据手册中的Alternatefunction mapping图片中,timer9的两个通道分别可以复用为PA2,PA3,PE5和PE6。
  ]* k$ Z, A+ @: `7 c2 d7 O* q4 w
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png - s% h# q6 o$ A* A- p
: N" H- Q$ n7 f9 d; i& O
03、STM32输出PWM原理
3 n+ x, k3 n# M8 O8 f2 a$ ]" F下图中的①部分,在《STM32基础定时器详解》讲解过了,关于影子寄存器,也在《STM32影子寄存器》中讲述,下文不再赘述了。本文将重点在②部分,捕获/对比通道讲解,其中STM32的PWM就是利用对比通道实现的。
- G  Y3 l- [# X+ f7 x2 N4 w3 H+ c$ \6 K) N
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png 6 g  h5 e. c4 u& f4 [; A# k- `7 K

: f- g1 ~" N  v+ o1 O, t9 vPulse Width Modulation mode allows you to generate a signal with afrequency determined by the value of the TIMx_ARR register and a dutycycle determined by the value of the TIMx_CCRx register。
& b/ k2 D0 R- ]- K! A: ~+ N% u( o
5 j( |3 V& b6 N: I" N% W5 ?节选自STM32F207 Reference manual手册5 {( m  L5 `% v- c2 G( K$ a
( q4 E3 d: V; {
脉冲宽度调制模式可以生成一个信号,该信号频率由TIMx_ARR 寄存器值决定,其占空比则由TIMx_CCRx 寄存器值决定。, `! M6 d% L% C3 Z3 m( L2 C; Z: f% P

" Q6 }# g" e9 u' W' i从下图可以看出,当CCR寄存器和CNT计数器数值一样时,会产生动作(改变通道对应的GPIO电平)。由于CNT溢出时,重载值由TIMx_ARR寄存器值决定的。所以说TIMx_ARR寄存器值决定周期,而TIMx_CCRx寄存器值决定CNT溢出时,经过多久会产生动作(改变通道对应的GPIO电平),也就是决定了占空比。
( r  q# [3 h/ ~6 Z- c/ M7 h! ^6 g. ]" j* ~
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png
  T" k/ J5 Q6 o; l8 p9 j- O+ ]$ J7 u
/ E" j0 Z9 a; o以向上计数为例,重载值为ARR,比较值为CRRx' _6 b% d8 t& F* z' M
* e: ?$ P( ]0 W$ r6 a# W8 M0 V5 c
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png   p+ v0 P+ ~1 p9 O8 `

% ?% z. O" k) H上图可以看出:3 B: `$ H9 ?  f$ L' X$ z
2 b2 h. O4 J) u. [
1.0-t1段,定时器计数器TIMx_CNT值小于CCRx值,输出低电平。
0 W! m4 S$ {6 @9 o* x
6 R% {$ P8 E) r' H0 Q  b2.t1-t2段,定时器计数器TIMx_CNT值大于CCRx值,输出高电平。
# l' {, Q4 x  @$ Y) }
" }5 g, Z0 w) o; K当TIMx_CNT值达到ARR时,定时器溢出,重新向上计数...循环此过程至此一个PWM周期完成。
- X" o- L, y5 B. h
" r3 \( Q, a. J2 |+ X上图更加形象的说明了
5 z) @0 f) E! ^; A0 |8 b
4 e$ I8 x0 U; g1.信号频率由 TIMx_ARR 寄存器值决定。2 Q% m% y( F. K% ^2 F6 ~) }9 ^

! `' }" b2 U3 \; k2.占空比则由 TIMx_CCRx 寄存器值决定。8 Z& l' ^. ~  l3 ~" M

1 g: v* V$ U# K3 R. H' ZSTM32输出PWM的过程:7 |( L7 U5 D: |; q

% R3 v5 U, J& h/ _1、首先配置GPIO,配置定时器,具体参考一下代码。定时器配置参考《STM32基础定时器详解》。5 s3 c- |% G2 o3 I2 }# d
& z3 _+ w; X, a' l, g% q* j
2、捕获/比较通道使能比较通道。( R5 U6 `9 B0 q9 R0 s

0 N( R  y) z- U  B" G# K' ^ aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png , O5 c8 M2 v. y& h6 `* W
8 h' d/ v$ ^' B/ q. g+ E7 X( }
上图看到,①寄存器名字为:Capture/Compare1register。可以选择从②处输入捕获,也可以选择从从③中输出,也就是我们需要的PWM输出功能。选择捕获通道,还是选择比较通道,在框图中没有找到具体的说明,但在TIMx_CCMR1寄存器CC1S[1:0]控制位使能。
; }- L/ |  T  i8 v$ f$ P" x$ m, ~( g3 }5 ?- u% F
aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png 0 `7 |- t% ?* j% Z. Q
+ S  j( T. L1 F7 p8 [/ r
3、使能完输出,就要配置PWM输出了
3 e) X( v8 P9 |, x7 K; Y
4 B  U- T( c4 p! j7 ^, X aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png
9 e: p' s# D& G8 [( l0 i& H3 h$ V* S5 i
①TIMx_CCMR1寄存器的OC1M[2:0]位,设置输出模式控制器
: ^; {& ^: @% s" b/ q2 {* X: e8 I  i; s+ V
110:PWM模式1,111:PWM模式2。
( M: V" N) X+ `6 W6 C; g/ h8 ]
/ f- x7 H4 b  E. T* n/ D0 V3 \6 }8 `& F②计数器值TIMx_CNT与通道1捕获比较寄存器CCR1进行比较,通过比较结果输出有效电平和无效电平。
; z6 H" [& t$ G5 U5 x3 C
& ~* p0 P1 o" DOC1REF=0 无效电平,OC1REF=1无效电平。) R5 |. o& ^. T# m8 P* K% ~2 L8 r

4 r! H' [& I3 s% m③通过输出模式控制器产生的信号。TIMx_CCER寄存器的CC1P位,设置输入/捕获通道1输出极性。
0 D% p' g) M8 W3 @' U
. P; ?3 ]9 F. ~0:高电平有效,1:低电平有效。
, z( _& E' n3 }7 L
4 q7 I; S2 y- t3 g④TIMx_CCER:CC1E位控制输出使能电路,信号由此输出到对应引脚。
4 {1 |1 M0 x) l9 d  F
! m  t3 m- k. O% \5 l" z0:关闭,1:打开。
- j, I1 o6 \( A1 z( f  X# S6 ?7 K# I: F* ^* V/ U( @
首先对PWM模式1和PWM模式2进行介绍:
% X# q6 j3 \+ e( t* ?
; Z% W5 n, V- V  h7 }/ N6 X, b6 v模式1
2 i7 m6 p' x0 [1 |2 N
4 F$ q2 n8 i- v3 |在向上计数时,一旦TIMx_CNT<TIMx_CCR1时通道1为有效电平,否则为无效电平;在向上计数时,一旦TIMx_CNT>TIMx_CCR1时通道1为无效电平(OC1REF=0),否则为有效电平(OC1REF=1)。$ f6 h' b! I' r. v! J

$ k6 f+ ^+ K5 b7 q模式2
, M3 ?4 h! d$ N2 O4 [: d; `1 a" k
在向上计数时,一旦TIMx_CNT<TIMx_CCR1时通道1为无效电平,否则为有效电平;在向下计数时,一旦TIMx_CNT>TIMx_CCR1时通道1为有效电平,否则为无效电平。# k4 Y6 {& F; E% D; w

8 e+ L, P- n( ^& S  [: RTIMx_CNT>TIMx_CCR1时通道1为有效电平,否则为无效电平。- k4 S3 o5 ~+ G( E" N$ g' U
; h+ q: Q1 K! |* _& J2 d
PWM输出高低电平由TIMx_CCMR1:OC1M位和TIMx_CCER:CC1P位共同决定。- {  G& a8 [4 R9 H8 L

# R" Q2 S3 f1 S8 ^( m* \8 j5 a总结下来:' S' G/ v1 c0 y8 O9 t

7 r* W: f# M+ |  {+ B模式1:
. `! l* x4 @. b3 |9 E: B+ J3 h" L# i3 q; y  ?! O
    CNT<CCR为有效电平//(OC1REF =1)
9 Z; R* T. N- |0 U9 b. l$ W( t1 r" s! C4 \0 \
    CNT>CCR为无效电平//(OC1REF =0)+ f4 N. T0 W& `( l: s- d) ]# P; V

5 \! N: O# |! j6 |模式2:$ b, n' T& H: Y3 |, T

  \; `, T, O1 v" G* z& j3 \    CNT<CCR为无效电平//(OC1REF =0)' m) E$ v& M/ c: U" T
5 ?( _2 V1 l( O# I% m# R1 A
    CNT>CCR为有效电平//(OC1REF =1)6 b. r% a  C/ C6 H' d" P

8 ]( D( `; p! b  f' BCC1P:' e( z- g$ `- f7 u# a3 Z

2 H% g7 Y3 I. [% f$ ]( D2 ^    0:高电平有效
9 b$ ~9 R5 S6 e* N
4 i9 F# ~! S& l. O    1:低电平有效2 l1 \' m) _' M* `$ F

5 D+ x9 L2 C. `: {3 B3 z, k/ O3 y04、STM32输出PWM配置. ]/ `# X; g/ z6 h+ x+ G. o* u( t
分析了原理,那么下面就分析STM32生成PWM的过程。
, Y! g- ?9 ]- [! N) @& Q
$ B9 A9 X) v  D, t1 {* }1、首先要将GPIO设置为复用输出3 \9 W/ k! y2 u$ z, y- q! [" u
# h. Q  m2 j: h# x! D0 l
  1. /* GPIOE clock enable *// t$ y) ?0 h" a4 H& O1 H
  2. RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOE, ENABLE);
    $ o$ B* E0 L9 }
  3. 3 e% b4 H9 Y6 b! i& G; T
  4. /* GPIOE Configuration: TIM9 CH2 (PE6)*/8 W: x0 A& z  C, J& @
  5. GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5 | GPIO_Pin_6;! ?8 L) f- @1 j* b. S  D
  6. GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;- A( I, Y& H0 p* G2 ~
  7. GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz;) h3 o9 J* ?1 S% V# c8 S
  8. GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;' n. ^9 h# C0 y% b# y9 d
  9. GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP ;9 W) h: f9 B' b$ `) G8 `
  10. GPIO_Init(GPIOE, &GPIO_InitStructure); 7 w# h' a! x, q' J% F
  11. 0 x2 z5 z( t; S8 V- r% L
  12. /* Connect TIM9 pins to AF3 */  $ X- J$ e! Z' Z" ]7 z
  13. GPIO_PinAFConfig(GPIOE, GPIO_PinSource5, GPIO_AF_TIM9);
    5 l7 B4 \: `9 M
  14. GPIO_PinAFConfig(GPIOE, GPIO_PinSource6, GPIO_AF_TIM9);
复制代码
% I8 T6 N2 K, o
2、配置定时器向上计数,配置定时器频率
' `6 t. F% z1 x9 J+ w  r$ g3 v! ?8 K
  1. /* TIM9 clock enable */! @$ B7 |, F( {/ ~$ i
  2. RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM9, ENABLE);
    ' o8 E; l  e5 u4 E/ I. D

  3. # A  o- D+ w9 D! g9 W* }9 X" R
  4. /* Compute the prescaler value */* X+ {) l) U0 Y1 U, e, s
  5. PrescalerValue = (uint16_t) ((SystemCoreClock) / 2000000) - 1;
    3 K8 Z$ W6 o$ b6 n" ~0 W8 D
  6. 5 L1 s' e+ N) r6 h+ e
  7. /* Time base configuration */2 z! S* `- C% k9 ^# b
  8. TIM_TimeBaseStructure.TIM_Period = 1000-1;8 s+ E' d: m# p' ?) n
  9. TIM_TimeBaseStructure.TIM_Prescaler = PrescalerValue;
    $ {" \: w! U% b3 r- j) [
  10. TIM_TimeBaseStructure.TIM_ClockDivision = 0;
    / v: l0 |  M9 R% M
  11. TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;
    5 x" w7 B: K: U' I
  12. & a$ g& Q* W! ?0 G  I
  13. TIM_TimeBaseInit(TIM9, &TIM_TimeBaseStructure);
复制代码
8 n/ a7 M$ I/ J( X2 S6 x) M
3、配置PWM输出; @/ D, L5 A" R; [+ B

4 v4 S' x" M6 z' n$ [上面分析过程较为麻烦,ST提供了标准外设库,我们只需要配置TIM_OCInitTypeDef结构体即可。
8 p* Y$ ^! m: A' P' V8 c( ~, V$ v6 K1 u% ^! H
  1. TIM_OCInitTypeDef  TIM_OCInitStructure;
    ' \; M! }8 ]- f! _
  2. 1 @3 n; |! B2 k  w6 B" H6 I
  3. /* PWM Mode configuration: Channel1 */* Z" F" A/ p5 h2 A% U! s
  4. TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1;# y0 h. l1 L! q5 m5 F7 o% J' ~
  5. TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;
    ' {6 J4 U3 `3 E  a2 b
  6. TIM_OCInitStructure.TIM_Pulse = 100-1;2 D- `1 b( M( L2 K4 \3 C! S
  7. TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;
    7 y. Y' N# {7 u% x' z# y4 D* r$ P
  8. 9 `9 D0 G9 h6 O
  9. TIM_OC1Init(TIM9, &TIM_OCInitStructure);
    ' P4 U  D1 e/ w) N
  10. TIM_OC1PreloadConfig(TIM9, TIM_OCPreload_Enable);
    * b) g  @- o& t" x8 |. K
  11. TIM_OCInitTypeDef结构体解析* d0 H2 M/ g4 f$ s3 t

  12. 5 E* |4 X) C+ `% |" O8 f
  13. typedef struct4 |7 Q0 U9 t0 {3 A) ]
  14. {
    . ~8 Y( y8 Z9 {% P
  15.   uint16_t TIM_OCMode;      //PWM模式1或者模式2
    3 G8 S; x$ T. q1 d% f% h
  16. uint16_t TIM_OutputState; // 输出使能OR失能
    2 Q) e8 d& Y6 j! B+ q  C2 c1 p3 N( |
  17. uint16_t TIM_OutputNState;  // PWM输出不需要7 j7 A. x" b- h9 q2 N3 K
  18. uint32_t TIM_Pulse; // 比较值
    1 d* V" ^' g( d6 g9 N# O
  19. uint16_t TIM_OCPolarity;// 比较输出极性: k- r2 F( t* Y6 n; h4 L
  20.   uint16_t TIM_OCNPolarity;   // PWM输出不需要
    * Q  w+ f" d) |1 \* x9 B# @
  21.   uint16_t TIM_OCIdleState;// PWM输出不需要- h( ^$ {1 O1 n
  22. uint16_t TIM_OCNIdleState; // PWM输出不需要
    0 l5 B* K$ I- |3 ^# i
  23. }TIM_OCInitTypeDef;
复制代码

7 j" s, Y4 f  u" y( Q0 ^- L其中TIM_Pulse可以在初始化时设置,设置完毕后,也可以通过以下接口再次更新。
8 l% a6 C, P, J$ n4 g
0 _. H9 \5 \3 ^: m! }
  1. void TIM_SetCompare1(TIM_TypeDef* TIMx, uint32_t Compare1)
复制代码

0 C! D6 u3 _* g, X3 `- h4、使能定时器4 j( y. k0 L" j* q' k
6 Q3 [+ M7 K1 s9 R& {7 i! j6 J
  1. TIM_ARRPreloadConfig(TIM9, ENABLE);
    3 l# m& H2 ^0 n/ T- t! y! k2 |) o3 r
  2. " l* w* {4 q3 `% c3 `! T# w& J
  3. /* TIM9 enable counter */- m) Q1 r' X  H+ y# x' w
  4. TIM_Cmd(TIM9, ENABLE);
复制代码
6 |/ L0 j; o2 {% N) ^
使用timer9输出PWM的波形- b& E7 b7 F" Z  e0 H

9 ]( \# r, @7 H" q aHR0cHM6Ly9tbWJpei5xcGljLmNuL21tYml6X3BuZy8wUmc4RGRwQWliZlU5ZkdmTUJtekxyc1MwYWli.png / B( }4 u) i3 \* Y* D) |

: [  \' [8 Q" X  s. `' z2 p0 t3 C: q( D% v
! m/ }% a" k' H) f* _

; a' |; o# U' I6 A" q) x- @* E; s' s) a/ h$ S
赞 收藏 评论0 发布时间:2022-4-17 21:54

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版