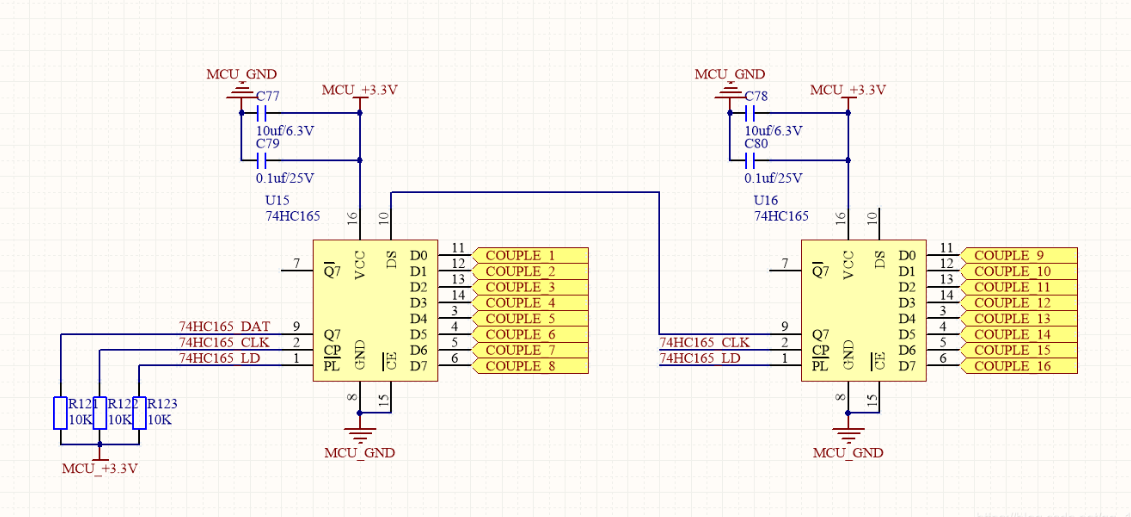
一、原理图9 Z. S! b3 Z5 Q ^2 K
& ~7 k4 g8 ?, X3 q( T* J
 $ Z! k" d8 B$ U
, G# l& a6 I# j% R二、时序图( O g1 O( H" N1 ~1 w5 K* V) o2 X
4 T" J, R: I6 V1 V" d7 J$ t' Z( U
 & l b# z% S) q: u3 d* o; ]
三、驱动源码; F) t, C( t5 n' L( n0 ~
[# Z4 @4 o. c5 l% U4 H- void couple_init(void)
0 Q9 O" [+ ?5 }. J3 V( i - {# \9 G4 o1 x2 a" ~3 u/ ^
- GPIO_InitTypeDef GPIO_InitStructure;
. _2 C' a- h, N( v ~8 O - 6 G& U4 w" [, [. e
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB|RCC_APB2Periph_GPIOC|RCC_APB2Periph_AFIO, ENABLE); //使能PB,PE端口时钟
; a2 c# q$ H. i
: q, N7 {) \1 x8 L+ Q- GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable, ENABLE);
" y( g, z8 \8 }- P( U& {- P0 m -
6 I2 f0 b/ @9 v1 d - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5;
' H6 ^% X. w1 X1 n! i - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; 9 F3 [, ?! ^3 ?1 A$ _$ N8 ^
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; 4 M. A8 Q/ ]' H9 o) ~
- GPIO_Init(GPIOB, &GPIO_InitStructure);' V( N# d) F4 D9 @
- & e* b' ~9 e6 I/ K: t
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6;
. @7 `6 h3 h5 L. t$ ~; Z' c - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;
% A2 O% F/ }( c5 s4 t - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; - b3 t4 V' e M# P9 g7 ^4 v
- GPIO_Init(GPIOB, &GPIO_InitStructure); 6 [6 d: g1 u" I8 u7 T. f
- GPIO_SetBits(GPIOB,GPIO_Pin_6);& m v# `- ]. Z+ z M; C; L0 S
5 [" r5 |& l( H7 F" }- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0; R o- X. l+ I$ ]
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;
) g1 ]- I% t R! u - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
+ d" P" G) W" T, Q* u; {' ? A. t - GPIO_Init(GPIOC, &GPIO_InitStructure); ; x' G4 p$ ]8 I9 W5 N$ d* r
- GPIO_SetBits(GPIOC,GPIO_Pin_0); / f0 |4 Y5 k: K0 D/ d
- }! t5 W# N" j' J9 W
- void couple_delay(u8 i) b+ k1 X( u% h0 J. u( j l" A1 ]
- {; q/ z9 k8 i- Z) H/ \4 x
- while(i--);7 @6 j# E U5 C7 m* C
- }
; N) ^$ y' J3 E& U - u16 read_couple(void). T: v. A- X; W9 T7 }7 J; R" [
- {& ` _- m, }5 v2 M
- u8 i;
* Q% v# r- Z% h. _) _ - u16 temp = 0;
1 m% j2 j% }1 t. N# `. r: N
# @4 z$ B4 [0 L$ P* w( L- couple_ld = 0; //PL拉低,读取按键状态3 R# l( Q4 j2 R Z5 C
- couple_ld = 1; //PL拉高,停止按键读取/ z# y( A4 @* r) z+ q
! s: I" P7 q6 @7 N0 @. E( T- if(couple_dat == 1) //等于1即并行输入D7引脚的按键被按下+ h/ @/ @6 B) I& f. k- k
- temp |= 0x01; //最低位置1表示按键被按下,反之则没按键被按下6 x: F- w& U' e; I# e8 J( n
- for(i = 0; i < 15; i ++) //因为最高位不用移位即可读取,故循环(16-1)次,依次把次高位移到最高位,第一级74HC165优先读取9 i/ [5 ]9 g9 Y5 W
- {& |; u9 b% z3 ^, c7 O+ y! w0 i' ^
- temp = temp << 1;
/ u1 @5 |* z) A: j' D, M
/ s5 ~5 g, ~: q- |/ N0 r5 m$ y1 E- couple_clk = 0; //HC165_CLK = 0 ——> HC165_CLK = 1 产生上升沿,次高位D(n-1)移到高位D(n)
3 {$ x) B+ | g* a4 i, V0 L9 f - couple_delay(10);6 ]- b2 T3 J; ]" i5 ]
- couple_clk = 1;
# k4 T5 f/ m& g# |: Z' \4 `! y - ; V# C2 w9 }! Z+ n
- if(couple_dat == 1)7 C9 {. H+ T7 {# d
- temp |= 0x01;( ]5 \- _( g" P2 u; s
- }0 |) j* _2 b9 ]1 y
4 f) A; ?2 A; G- return temp;
4 n' H( I0 I. f# |* E+ L$ A - }
1 N% m, | G0 M( k - 4 f/ T6 X; A) B, S. h
- ! I% F* {+ U. z+ y( D
|





 STMCU小助手
发布时间:2022-4-22 22:00
 微信公众号
 手机版