|
不知道大家有没有疑惑,为什么软件能控制硬件? 本文分析STM32单片机到底是如何软硬件结合的,分析单片机程序如何编译,运行。
9 s. L( v/ l O, u/ ]% d" U9 t" G/ x9 i
软硬件结合初学者,通常有一个困惑,就是为什么软件能控制硬件?就像当年的51,为什么只要写P1=0X55,就可以在IO口输出高低电平?要理清这个问题,先要认识一个概念:地址空间。
; }. d( [ F; b" C' E
寻址空间什么是地址空间呢?所谓的地址空间,就是PC指针的寻址范围,因此也叫寻址空间。 大家应该都知道,我们的电脑有32位系统和64位系统之分,为什么呢?因为32位系统,PC指针就是一个32位的二进制数,也就是0xffffffff,范围只有4G寻址空间。现在内存越来越大,4G根本不够,所以需要扩展,为了能访问超出4G范围的内存,就有了64位系统。STM32是多少位的?是32位的,因此PC指针也是32位,寻址空间也就是4G。
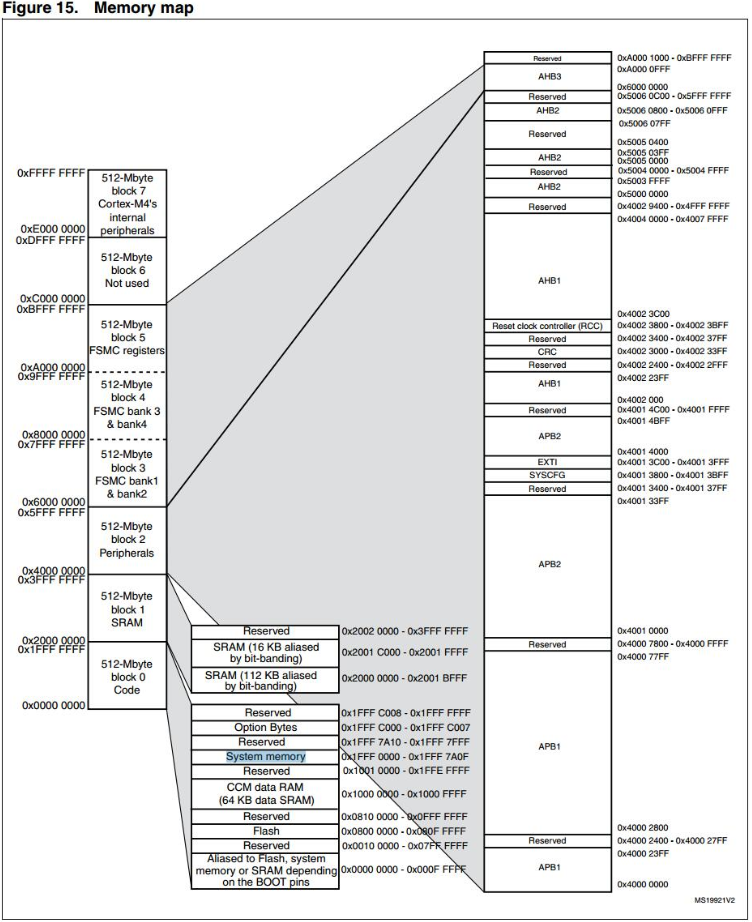
我们来看看STM32的寻址空间是怎么样的。在数据手册《STM32F407_数据手册.pdf》中有一个图,这个图,就是STM32的寻址空间分配。所有的芯片,都会有这个图,名字基本上都是叫Memory map,用一个新芯片,就先看这个图。 最左边,8个block,每个block 512M,总共就是4G,也就是芯片的寻址空间。 block 0 里面有一段叫做FLASH,也就是内部FLASH,我们的程序就是下载到这个地方,起始地址是0X800 0000,大家注意,这个只有1M空间。现在STM32已经有2M flash的芯片了,超出1M的FLASH放在哪里呢?请自行查看对应的芯片手册。 3 在block 1 内,有两段SRAM,总共128K,这个空间,也就是我们前面说的内存,存放程序使用的变量。如果需要,也可以把程序放到SRAM中运行。407不是有196K吗? 其实407有196K内存,但是有64k并不是普通的SRAM,而是放在block 0 内的CCM。这两段区域不连续,而且,CCM只能内核使用,外设不能使用,例如DMA就不能用CCM内存,否则就死机。 block 2,是Peripherals,也就是外设空间。我们看右边,主要就是APB1/APB2、AHB1/AHB2,什么东西呢?回头再说。 block 3、block4、block5,是FSMC的空间,FSMC可以外扩SRAM,NAND FALSH,LCD等外设。 ( D: d" K, Y0 b9 ^" E* b& O
2 j0 O' i# h4 S/ p9 @ S
好的,我们分析了寻址空间,我们回过头看看,软件是如何控制硬件的。在IO口输出的例程中,我们配置IO口是调用库函数,我们看看库函数是怎么做的。 6 `( ~; s/ J: H
例如: - GPIO_SetBits(GPIOG, GPIO_Pin_0 | GPIO_Pin_1 | GPIO_Pin_2| GPIO_Pin_3);
这个函数其实就是对一个变量赋值,对GPIOx这个结构体的成员BSRRL赋值。 - void GPIO_SetBits(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin)2 _6 q& Y8 y9 E: ]
- {8 z8 c/ Z( T: @( A$ K
- /* Check the parameters */
& c3 }7 y4 A% k1 U8 C+ r. { - assert_param(IS_GPIO_ALL_PERIPH(GPIOx));
" j2 U, j7 S, O( j# F' Y - assert_param(IS_GPIO_PIN(GPIO_Pin));
; G) w$ v' @' w$ R/ i' ]: ?, S" M
6 M+ i; i' W! U& ]- GPIOx->BSRRL = GPIO_Pin;
; W0 m5 i- M5 _; |# J7 h. | - }
assert_param:这个是断言,用于判断输入参数是否符合要求GPIOx是一个输入参数,是一个GPIO_TypeDef结构体指针,所以,要用->获取其成员
GPIOx是我们传入的参数GPIOG,具体是啥?在stm32f4xx.h中有定义。 - #define GPIOG ((GPIO_TypeDef *) GPIOG_BASE)
GPIOG_BASE同样在文件中有定义,如下: - #define GPIOG_BASE (AHB1PERIPH_BASE + 0x1800)
AHB1PERIPH_BASE,AHB1地址,有点眉目了吧?在进一步看看 - /*!< Peripheral memory map */+ C" v& W6 f+ q" n4 a+ m' R: R
- #define APB1PERIPH_BASE PERIPH_BASE
+ S: G4 i7 y" x; a. p. K - #define APB2PERIPH_BASE (PERIPH_BASE + 0x00010000)! \% u$ J2 @# T% V2 d" d; E
- #define AHB1PERIPH_BASE (PERIPH_BASE + 0x00020000)2 J: x! k: _1 D
- #define AHB2PERIPH_BASE (PERIPH_BASE + 0x10000000)
' a9 r" P! B1 R. Q
再找找PERIPH_BASE的定义 - #define PERIPH_BASE ((uint32_t)0x40000000)
/ p& I# r: G8 ^到这里,我们可以看出,操作IO口G,其实就是操作0X40000000+0X1800这个地址上的一个结构体里面的成员。说白了,就是操作了这个地方的寄存器。实质跟我们操作普通变量一样,就像下面的两句代码,区别就是变量i是SRAM空间地址,0X40000000+0X1800是外设空间地址。 - u32 i;
& r7 H Q9 d+ Y. Q" V6 {5 ?0 z - i = 0x55aa55aa;
' [9 m( m5 l- h; k% K
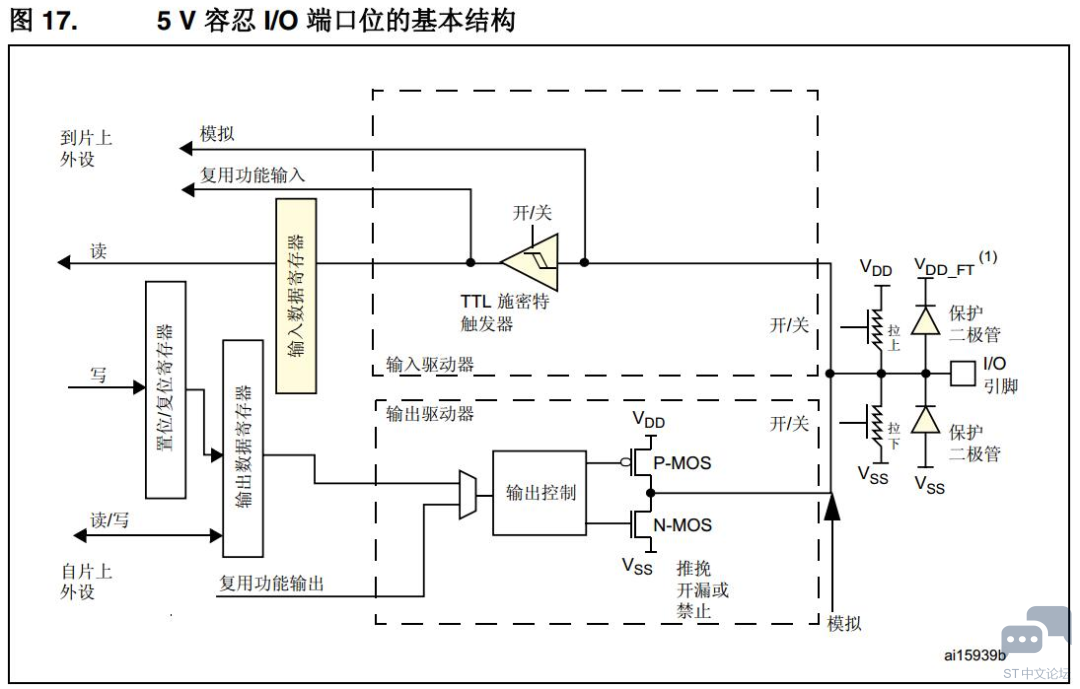
这个外设空间地址的寄存器是IO口硬件的一部分。如下图,左边的输出数据寄存器,就是我们操作的寄存器(内存、变量),它的地址就是0X40000000+0X1800+0x14. 控制其他外设也类似,就是将数据写到外设寄存器上,跟操作内存一样,就可控制外设了。 寄存器,其实应该是内存的统称,外设寄存器应该叫做特殊寄存器。慢慢的,所有人都把外设的叫做寄存器,其他的统称内存或RAM。寄存器为什么能控制硬件外设呢?因为,初略的说,一个寄存器的一个BIT,就是一个开关,开就是1,关就是0。通过这个电子开关去控制电路,从而控制外设硬件。 ' Z" r4 J9 T5 d3 d; v& u* v5 j
纯软件-包罗万象的小程序我们已经完成了串口和IO口的控制,但是我们仅仅知道了怎么用,对其他一无所知。程序怎么跑的?代码到底放在那里?内存又是怎么保存的?下面,我们通过一个简单的程序,学习嵌入式软件的基本要素。
3 _* X3 n! A: Y3 F k+ ]% v
分析启动代码函数从哪里开始运行? 2 a O+ t5 E7 f X% j0 Z, z
& o0 V0 \( L1 [9 Z' e
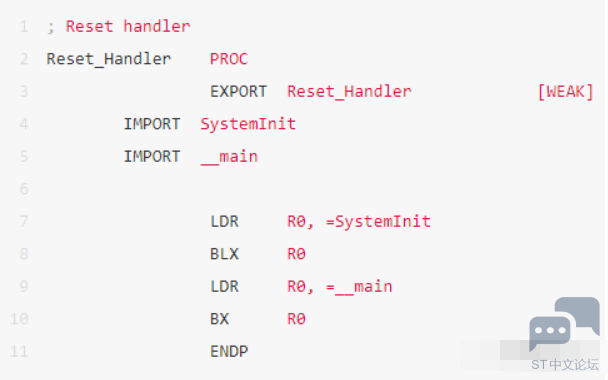
每个芯片都有复位功能,复位后,芯片的PC指针(一个寄存器,指示程序运行位置,对于多级流水线的芯片,PC可能跟真正执行的指令位置不一致,这里暂且认为一致)会复位到固定值,一般是0x00000000,在STM32中,复位到0X08000004。因此复位后运行的第一条代码就是0X08000004。前面我们不是拷贝了一个启动代码文件到工程吗?startup_stm32f40_41xxx.s,这个汇编文件为什么叫启动代码?因为里面的汇编程序,就是复位之后执行的程序。在文件中,有一段数据表,称为中断向量,里面保存了各个中断的执行地址。复位,也是一个中断。 芯片复位时,芯片从中断表中将Reset_Handler这个值(函数指针)加载到PC指针,芯片就会执行Reset_Handler函数了。(一个函数入口就是一个指针) - ; Vector Table Mapped to Address 0 at Reset
% W5 Y1 B) |5 G f- e$ q* w( Z - AREA RESET, DATA, READONLY
$ s/ |. Y: q& z7 p/ _ - EXPORT __Vectors
7 N/ v/ k* I$ |2 Z( }- P5 V - EXPORT __Vectors_End
% q' W& Q. H6 ?, I3 { - EXPORT __Vectors_Size+ K G; P! Q8 E( e
- / R A* Z _' O8 F
- __Vectors DCD __initial_sp ; Top of Stack2 }, P% E$ \2 G% W
- DCD Reset_Handler ; Reset Handler4 i' v4 g" r- K' {5 w
- DCD NMI_Handler ; NMI Handler" \3 d( o! J& T
- DCD HardFault_Handler ; Hard Fault Handler" j; R3 n* L, r6 l. C a: _
- DCD MemManage_Handler ; MPU Fault Handler- A( o; }) P; Y9 U( f, P2 c
- DCD BusFault_Handler ; Bus Fault Handler2 @3 N" k4 y i2 [' I
- DCD UsageFault_Handler ; Usage Fault Handler
/ I8 v2 `6 G& B
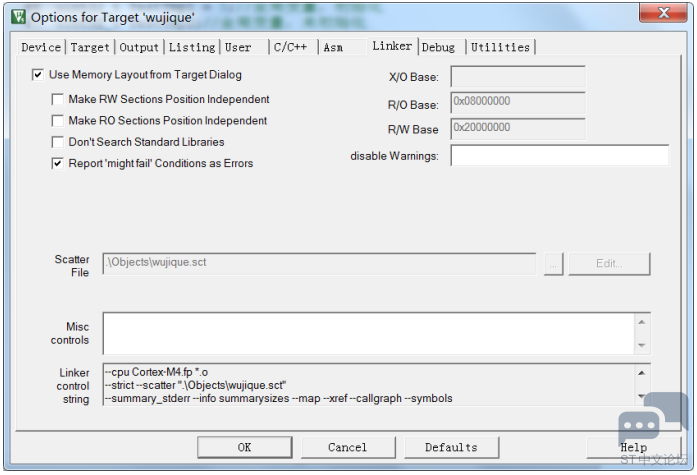
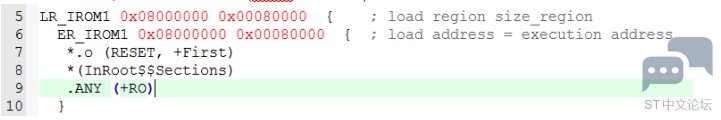
Reset_Handler函数,先执行SystemInit函数,这个函数在标准库内,主要是初始芯片时钟。然后跳到__main执行,__main函数是什么函数? 是我们在main.c中定义的main函数吗?后面我们再说这个问题。 芯片是怎么知道开始就执行启动代码的呢?或者说,我们如何把这个启动代码放到复位的位置?这就牵涉到一个一般情况下不关注的文件wujique.sct,这个文件在wujique\prj\Objects目录下,通常把这个文件叫做分散加载文件,编译工具在链接时,根据这个文件放置各个代码段和变量。 在MDK软件Options菜单Linker下有关于这个菜单的设置。
. y# U' J% z) b; P+ z5 A8 M# L
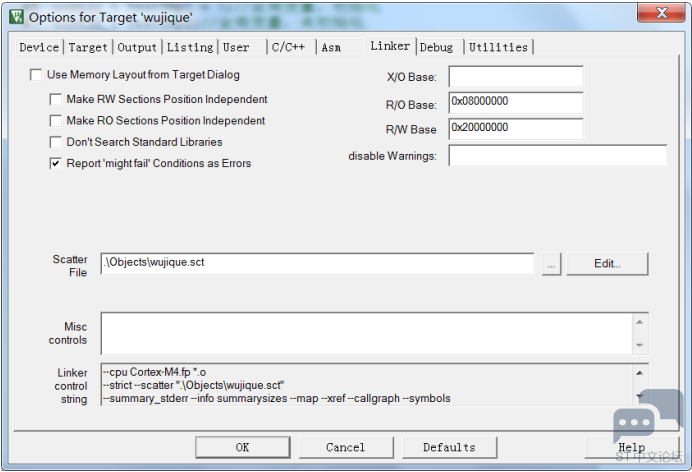
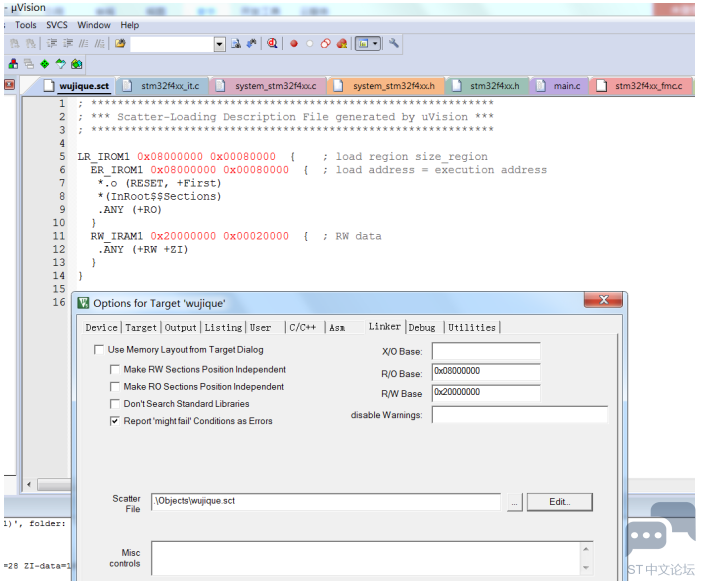
; W& ^' U% p& e1 _6 n把Use Memory Layout from Target Dialog前面的勾去掉,之前不可设置的框都可以设置了。点击Edit进行编辑。 在代码编辑框出现了分散加载文件内容,当前文件只有基本的内容。 其实这个文件功能很强大,通过修改这个文件可以配置程序的很多功能,例如:1 指定FLASH跟RAM的大小于起始位置,当我们把程序分成BOOT、CORE、APP,甚至进行驱动分离的时候,就可以用上了。2 指定函数与变量的位置,例如把函数加载到RAM中运行。
从这个基本的分散加载文件我们可以看出: 第6行 ER_IROM1 0x08000000 0x00080000定义了ER_IROM1,也就是我们说的内部FLASH,从0x08000000开始,大小0x00080000。 第7行.o (RESET, +First)从0x08000000开始,先放置一个.o文件, 并且用(RESET, +First)指定RESET块优先放置,RESET块是什么?请查看启动代码,中断向量就是一个AREA,名字叫RESET,属于READONLY。这样编译后,RESET块将放在0x08000000位置,也就是说,中断向量就放在这个地方。DCD是分配空间,4字节,第一个就是__initial_sp,第二个就是Reset_Handler函数指针。也就是说,最后编译后的程序,将Reset_Handler这个函数的指针(地址),放在0x800000+4的地方。所以芯片在复位的时候,就能找到复位函数Reset_Handler。 第8行 *(InRoot$$Sections)什么鬼?GOOGLE啊!回头再说。 第9行 .ANY (+RO)意思就是其他的所有RO,顺序往后放。就是说,其他代码,跟着启动代码后面。 第11行 RW_IRAM1 0x20000000 0x00020000定义了RAM大小。 第12行 .ANY (+RW +ZI)所有的RW ZI,全部放到RAM里面。RW,ZI,也就是变量,这一行指定了变量保存到什么地址。 & X0 ]" r5 Z2 o* W* V4 X# `* M4 o7 |
' w# |$ Y w* o4 [# f# ]
分析用户代码到此,基本启动过程已经分析完。下一步开始分析用户代码,就从main函数开始。 1 程序跳转到main函数后:RCC_GetClocksFreq获取RCC时钟频率;SysTick_Config配置SysTick,在这里打开了SysTick中断,10毫秒一次。Delay(5);延时50毫秒。 - int main(void)
! l& A( G$ H8 T - {9 p# \; |" o& S$ l( G
- GPIO_InitTypeDef GPIO_InitStructure;
# ~8 v% V$ ^' R1 ?! t% y - + i/ o& e7 o$ e( S" h1 H
- /*!< At this stage the microcontroller clock setting is already configured,3 j( M1 E# b* c- S3 d5 `
- this is done through SystemInit() function which is called from startup
( o _& P& }0 K$ I) l' e, P - files before to branch to application main.5 G8 v/ K# u7 R' F- }3 v
- To reconfigure the default setting of SystemInit() function,# ]3 G. l- f2 N' O2 H' ~
- refer to system_stm32f4xx.c file */! S& ]7 i4 U. i* g7 d
- + q/ Y5 e/ \ M/ X
- /* SysTick end of count event each 10ms */
+ `- ]0 T) @3 m/ n. V1 n [ - RCC_GetClocksFreq(&RCC_Clocks);8 G3 p! f" O% a& H9 ^
- SysTick_Config(RCC_Clocks.HCLK_Frequency / 100);
5 k4 a0 M8 ?# v
' i: d$ ?. p+ C- e- /* Add your application code here */
- \9 O8 b: p, _; v1 S8 O - /* Insert 50 ms delay */
; B+ f8 S3 p+ y0 H( Z3 F - Delay(5);
8 h' X1 v, O7 i& y( k/ ?7 w
2 初始化IO就不说了,进入while(1),也就是一个死循环,嵌入式程序,都是一个死循环,否则就跑飞了。 - /*初始化LED IO口*/
. I& Y" g* A- I( o - RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOG, ENABLE); }4 N) M. ]5 o
- $ E+ J. o# b/ F _. j9 S$ U9 K
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0 | GPIO_Pin_1 | GPIO_Pin_2| GPIO_Pin_3;
1 ^0 f3 ?5 B/ y# K - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_OUT;
# _! K+ `5 n) p. j3 ]
( }1 J: Q! F3 h; y4 J' N, S- GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;
, {- d- Y, |/ @3 p1 b - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz;3 }, \# I- j% ^! }' F) o7 F
- GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;2 J7 U! y$ S. t9 k
- GPIO_Init(GPIOG, &GPIO_InitStructure); $ i6 Y2 B: E! `0 q4 q+ W+ \
7 o3 D7 x/ U9 F' C# v1 x& e! C. o- /* Infinite loop */
, p) F7 E" l9 S `- l# ~- @5 Q - mcu_uart_open(3);
( T5 |3 L( ]. B% J% }) ^# L. E - while (1)
9 B& f$ O; q0 ^5 r* j" l* q8 J* ] - {
1 C4 |# ~7 w/ L. Q* Z$ i - GPIO_ResetBits(GPIOG, GPIO_Pin_0|GPIO_Pin_1|GPIO_Pin_2|GPIO_Pin_3);# W6 N" [% k/ W% [4 U8 e O" R3 q' n
- Delay(100);0 i6 h. Y' m" J* B6 b
- GPIO_SetBits(GPIOG, GPIO_Pin_0|GPIO_Pin_1|GPIO_Pin_2|GPIO_Pin_3);7 N/ D) _) ~$ y U' A) G: R7 X" f
- Delay(100);, ]/ J, \- h j' X4 F% v+ J M
- mcu_uart_test();2 I/ O8 B. q1 _/ T
- , C: P* a. W; d% T. D& D
- TestFun(TestTmp2);
" E+ W+ `: o* |7 L( \ - }
* I; S# {1 U9 |; ?1 V# S) F
3 在while(1)中调用TestFun函数,这个函数使用两个全局变量,两个局部变量。 - /* Private functions ---------------------------------------------------------*/
/ G) G, F) I4 l! M) M; H) X - u32 TestTmp1 = 5;//全局变量,初始化为5 [: o! ]' \* @. N( p. ]1 X
- u32 TestTmp2;//全局变量,未初始化+ A8 [. [6 l1 Y+ q4 P3 o
+ f$ B9 U; c# K/ w1 V- const u32 TestTmp3[10] = {6,7,8,9,10,11,12,13,12,13};8 }1 `: {1 J" V% @5 W
0 ?3 a# \9 f; P0 g- u8 TestFun(u32 x)//函数,带一个参数,并返回一个u8值& L8 m% O& C& |; x) d1 ~5 N
- {6 p9 I5 \: G. t7 g: D4 }
- u8 test_tmp1 = 4;//局部变量,初始化
4 W* A, J2 t9 q3 h - u8 test_tmp2;//局部变量,未初始化
. ]0 T- |: ^/ \! ^& j
* T* Q3 b7 U Y1 X O, H, b- static u8 test_tmp3 = 0;//静态局部变量
% A$ N Z/ z# c4 y( k3 m l
: t K1 b3 L4 i7 A0 ]9 K& U- v- test_tmp3++;2 d* r4 j$ r8 L' u3 p
& q2 T# c, ^) B$ [- test_tmp2 = x;
/ A# @3 _' [" {: Q& o8 h - - v9 U! y8 X, Z# v* B/ a9 h
- if(test_tmp2> TestTmp1)" j. c7 j4 T1 o! D4 J7 x) K
- test_tmp1 = 10;* `5 l/ g+ G: Z
- else4 @; g) _; |% P- W8 M+ O
- test_tmp1 = 5;
$ b- ^2 \% p; w& |/ s$ b - 2 r5 O+ i9 ^. p, V$ _
- TestTmp2 +=TestTmp3[test_tmp1];
. @" p7 w# n# S! v$ \: H$ g: S
3 L, |( T1 E; h- return test_tmp1;
, m) `' f4 W0 K( a9 L* P - }
. }5 s* O* X2 R
然后程序就一直在main函数的while循环里面执行。中断呢?对,还有中断。中断中断,就是中断正常的程序执行流程。我们查看Delay函数,uwTimingDelay不等于0就死等?谁会将uwTimingDelay改为0? - /**3 L' }) I1 q# l% {8 u& `1 N$ P. e# c+ E
- * @brief Inserts a delay time.4 w: E2 D2 W' X( a
- * @param nTime: specifies the delay time length, in milliseconds." ~+ B7 [9 B% E- M+ O
- * @retval None
1 S4 t, N! T# F+ F! r7 v! ^. c5 \" } - */0 `7 z1 K: U# Y
- void Delay(__IO uint32_t nTime)
% y) x: R' p4 v5 c3 e+ O - {
2 o2 C/ I/ I0 f1 O" J o0 r& y - uwTimingDelay = nTime;2 d- O1 b; O$ O r; h( @/ x- U
* _6 X0 E" T1 N; _2 s1 r- while(uwTimingDelay != 0);5 x3 |, q+ Z7 f: a; Z
- }
! e, F6 n- _, p! @
搜索uwTimingDelay变量,函数TimingDelay_Decrement会将变量一直减到0。 - /**
, x, L- ~4 h/ V* W0 g) L - * @brief Decrements the TimingDelay variable.
$ g. a/ @4 Q X9 n/ O9 @5 w - * @param None. l) k# f5 l8 D+ z2 B5 g" s
- * @retval None
! y1 `% n5 B2 z - */
; `( t8 v0 _. @ - void TimingDelay_Decrement(void)
' |8 e: C: P: f& j9 K - {' K/ F9 C; E' o$ }, t
- if (uwTimingDelay != 0x00)0 ?& N3 E/ i4 U6 p. W1 R6 p
- {# ?7 l) J5 m: _+ G: ]4 Z) [7 k
- uwTimingDelay--; e L% X1 r" Q! L- m. W D
- }2 }+ f' ~( j% R8 p% [. ~
- }
% k! A w5 C: i
这个函数在哪里执行?经查找,在SysTick_Handler函数中运行。谁用这个函数? - /**
6 c4 U0 t4 v, [4 x- }3 l8 ]0 I - * @brief This function handles SysTick Handler.: T& k, q8 f2 K% D( @+ U
- * @param None
7 Q& R" h ~; w" w$ N0 M - * @retval None
& g' ~8 S8 r8 W( Q' m* E - */
4 ^) ]/ y* ~6 K. D - void SysTick_Handler(void)
' s+ j8 B3 x2 {9 C% S - {4 j( I1 u. v9 e2 F
- TimingDelay_Decrement();
" ?8 N0 }7 d( a; J" z+ U - }
6 I) U r$ [! Y: B' g8 E0 d. L1 z
经查找,在中断向量表中有这个函数,也即是说这个函数指针保存在中断向量表内。当发生中断时,就会执行这个函数。当然,在进出中断会有保存和恢复现场的操作。这个主要涉及到汇编,暂时不进行分析了。有兴趣自己研究研究。通常,现在我们开发程序不用关心上下文切换了。 - __Vectors DCD __initial_sp ; Top of Stack9 ~7 j; o! ]% p) s" w [% n
- DCD Reset_Handler ; Reset Handler
m7 X6 I- k' q5 W; S. r - DCD NMI_Handler ; NMI Handler
4 e5 a/ ]' s, G- C* z - DCD HardFault_Handler ; Hard Fault Handler
$ m9 E, `% k, k: h - DCD MemManage_Handler ; MPU Fault Handler. j0 s* m# I$ p4 s, F
- DCD BusFault_Handler ; Bus Fault Handler9 `/ k# O# c& u* x
- DCD UsageFault_Handler ; Usage Fault Handler! r, f6 g% A3 D9 `
- DCD 0 ; Reserved
% d0 t6 N/ O6 g. S/ Q - DCD 0 ; Reserved
: P( @4 y. H2 {1 _/ d% B) z - DCD 0 ; Reserved
; A# f( J" L) `) J6 u0 d& S - DCD 0 ; Reserved
0 w) c2 J' v4 w( C* O& y - DCD SVC_Handler ; SVCall Handler
) w, v d+ c4 u1 o" m+ i. N - DCD DebugMon_Handler ; Debug Monitor Handler
0 A- O6 V# v$ _9 j, H* | - DCD 0 ; Reserved. ?# S- n2 j B$ I# r! w. O; E
- DCD PendSV_Handler ; PendSV Handler
r9 N1 P( Z: u6 t+ X - DCD SysTick_Handler ; SysTick Handler
. N8 b4 Q5 P, r' Z; w余下问题1 __main函数是什么函数?是我们在main.c中定义的main函数吗?2 分散加载文件中*(InRoot$$Sections)是什么?3 ZI段,也就是初始化为0的数据段,什么时候初始化?谁初始化? 为什么这几个问题前面留着不说?因为这是同一个问题。顺藤摸瓜! # l6 J' F% P s" V) d' h
通过MAP文件了解代码构成
/ _. G" B9 X M) w2 ]6 N编译结果程序编译后,在下方的Build Output窗口会输出信息: - *** Using Compiler 'V5.06 update 5 (build 528)', folder: 'C:\Keil_v5\ARM\ARMCC\Bin'
( Q) K8 J9 q: v" W1 p: v* ]! e9 T% q - Build target 'wujique'! v5 M% {# o" W3 u; |: e
- compiling stm32f4xx_it.c...
3 G0 U: x6 K0 ?' q8 L7 r6 K - ...
4 B+ T) j8 H( N9 s0 W% @ - assembling startup_stm32f40_41xxx.s...
1 R0 v4 X4 M; w {1 M - compiling misc.c...
/ Q- ]8 p9 Y2 a9 t8 l+ L' {4 g - ...
. Y$ J) A9 j4 A( [6 p6 {/ v - compiling mcu_uart.c...- n9 z6 f% o" ^3 v( d- A
- linking...
2 `( u. _- ?4 [6 G - Program Size: Code=9038 RO-data=990 RW-data=40 ZI-data=6000
1 ^: n4 H$ L7 L1 ?3 T8 R( Q - FromELF: creating hex file...7 K- b a5 x" N0 Q3 V! G
- ".\Objects\wujique.axf" - 0 Error(s), 0 Warning(s).
- a$ i v) V- b9 r& I - Build Time Elapsed: 00:00:32
- m. m0 T% ]3 \
- 编译目标是wujique
- C文件compiling,汇编文件assembling,这个过程叫编译
- 编译结束后,就进行link,链接。
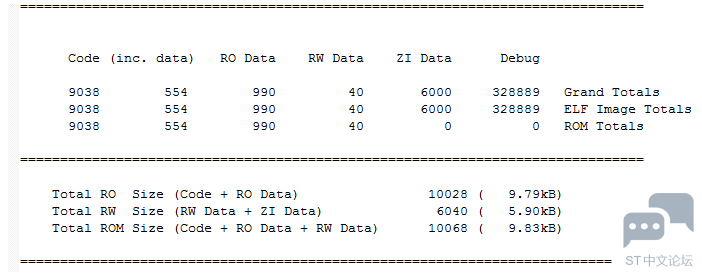
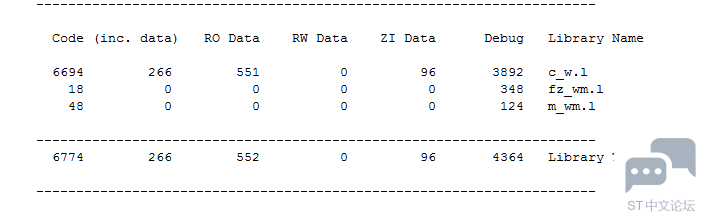
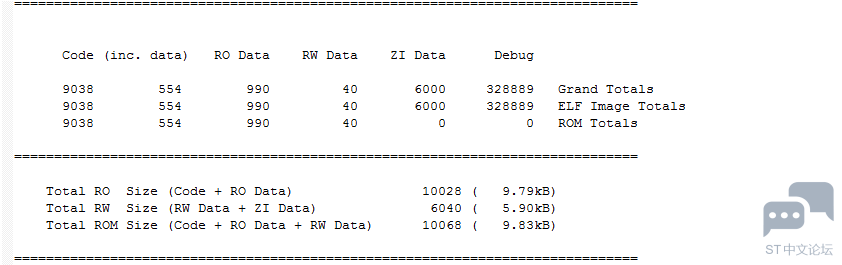
- 最后得到一个编译结果,9038字节code,RO 990,RW 40,ZI 6000。CODE,是代码,很好理解,那RO、RW、ZI都是什么?
- FromELF,创建hex文件,FromELF是一个好工具,需要自己添加到option中才能用2 }% z$ C2 o( c5 K/ p
7 i9 v1 a$ S. S1 H2 z- Z
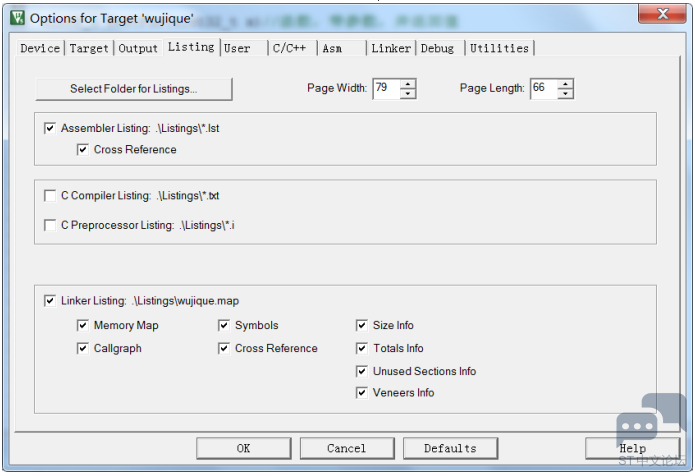
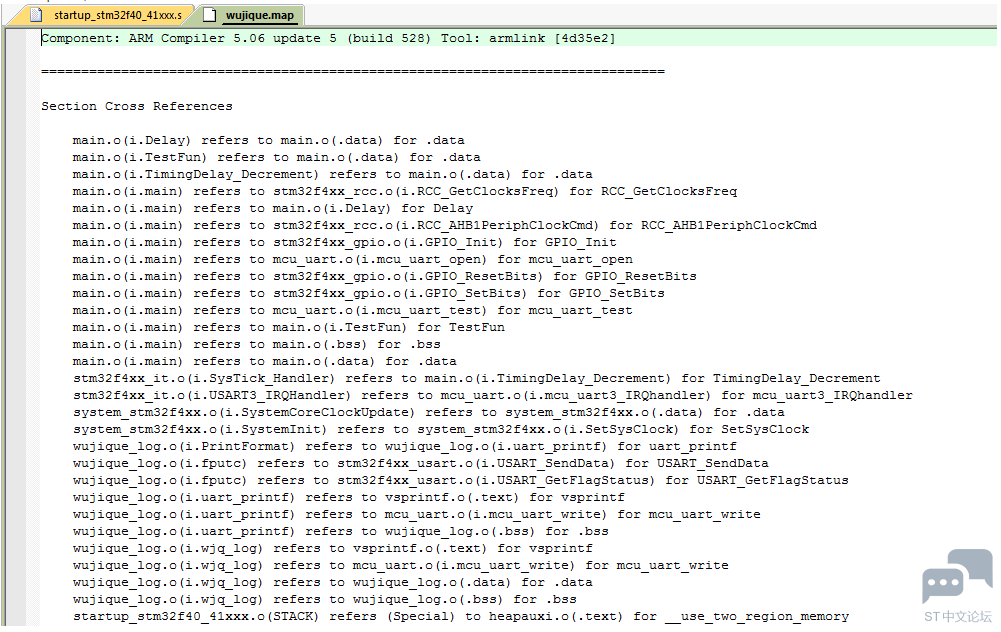
map文件配置更多编译具体信息在map文件中,在MDK Options中我们可以看到,所有信息都放在\Listings\wujique.map 默认很多编译信息可能没钩,钩上所有信息会增加编译时间。
map文件打开map文件,好乱?习惯就好。我们抓重点就行了。 map 总信息
( k) Q4 u9 T2 t) A% _# T" g0 E6 y9 z$ b3 {& M
从最后看起,看到没?最后的这一段map内容,说明了整个程序的基本概况。 有多少RO?RO到底是什么? 有多少RW?RW又是什么? ROM为什么不包括ZI Data?为什么包含RW Data? Image component sizes
. X7 y. Q# z* k7 u* B: ]$ [
. [3 r( c1 Z/ {4 w. M/ z5 {
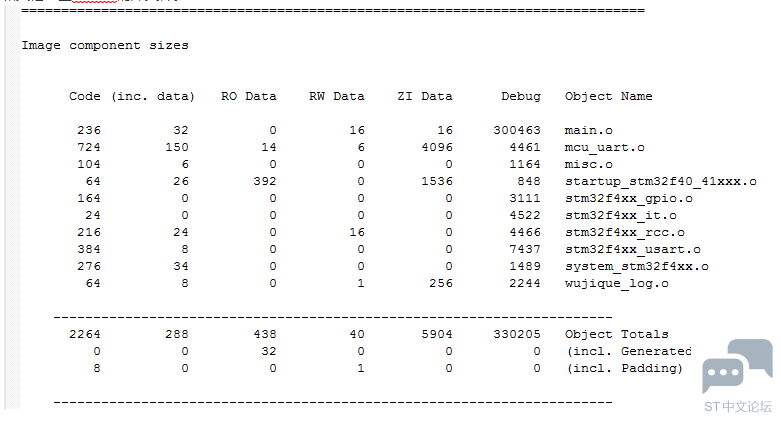
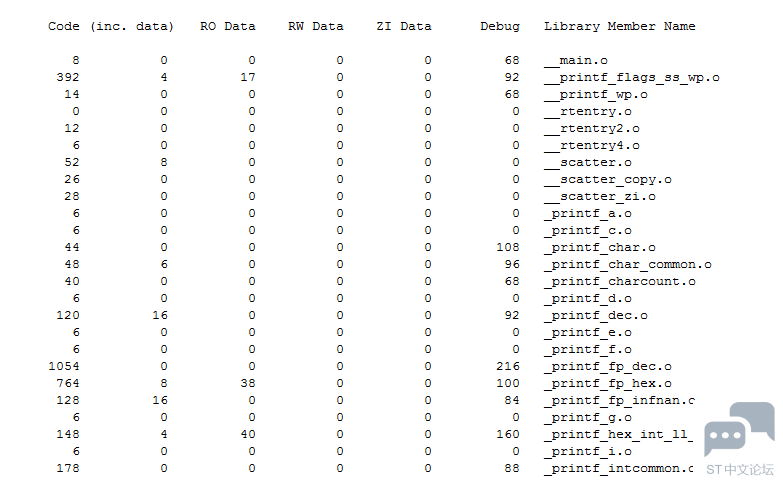
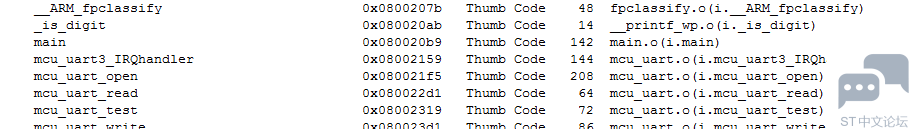
往上,看看Image component sizes,这个就比刚刚的总体统计更细了。 这部分内容,说明了每个源文件的概况 首先,是我们自己的源码,这个程序我们的代码不多,只有main.o,wujique_log.o,和其他一些STM32的库文件。 第2部分是库里面的文件,看到没?里面有一个main.o。main函数是不是我们写的main函数?明显不是,我们的main函数是放在main.o文件。这么小的一个工程,用了这么多库,你以前关注过吗?估计没有,除非你曾经将一个原本在1M flash上的程序压缩到能在512K上运行。 第3部分也是库,暂时没去分析这两个是什么东西。 库文件是什么?库文件就是别人已经别写好的代码库。在代码中,我们经常会包含一些头文件,例如: #include <stdarg.h>. R* V' S) j( C0 M
#include <stdlib.h>2 E' a, j+ t" J. K2 Y0 w( v
#include <string.h> 这些就是库的头文件。这些头文件保存在MDK开发工具的安装目录下。我们经常用的库函数有:memcpy、memcmp、strcmp等。只要代码中包含了这些函数,就会链接库文件。
文件map
( j: y2 J7 V' T& H2 A
/ `" U& o* v# H/ {" n
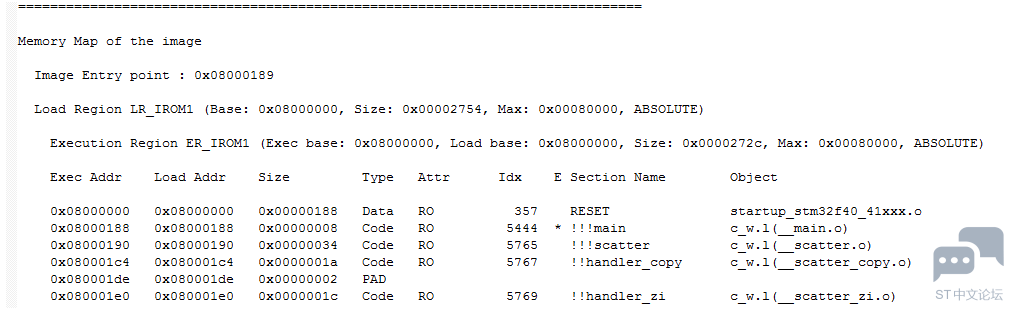
再往上,就是文件MAP了,也就时每个文件中的代码段(函数)跟变量在ROM跟RAM中的位置。首先是ROM在0x08000000确实放的是startup_stm32f40_41xxx.o中的RESET 库文件是什么?
库文件就是别人已经别写好的代码库。 在代码中,我们经常会包含一些头文件,例如: - #include <stdarg.h>% Y- m/ \& F" l9 ~0 j
- #include <stdlib.h>
( O, r) A. \0 a' }2 L+ A - #include <string.h>
% [) P% s3 L9 B [* P/ O; w- J
这些就是库的头文件。这些头文件保存在MDK开发工具的安装目录下。 我们经常用的库函数有:memcpy、memcmp、strcmp等。 只要代码中包含了这些函数,就会链接库文件。 - 文件map
( Y$ f1 Q' i- t( j$ o
% h( e; P# b$ x- W7 S2 _* f, u
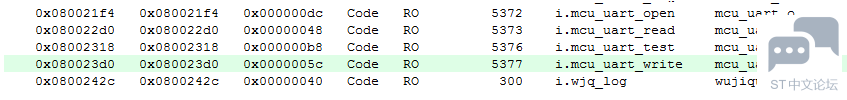
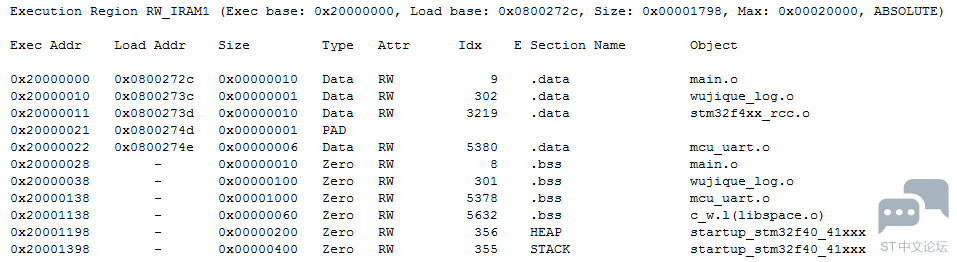
再往上,就是文件MAP了,也就时每个文件中的代码段(函数)跟变量在ROM跟RAM中的位置。首先是ROM在0x08000000确实放的是startup_stm32f40_41xxx.o中的RESET 每个文件有有多行,例如串口,4个函数。 然后是RAM的,main.o中的变量,放在0x20000000,总共有0x0000000c,类型是Data、RW。串口有两种变量,data和bss,什么是bss?这两个名称,是section name,也就是段的意思。看前面type和Attr, RW Data,放在.data段;RW Zero放在.bss段,RW Zero,其实就是ZI。到底哪些变量是RW,哪些是ZI? Image Symbol Table ! X: T1 c# d% [7 \# B- i7 C! i
+ w( X# _; l7 x; Y5 s% r8 G p! q
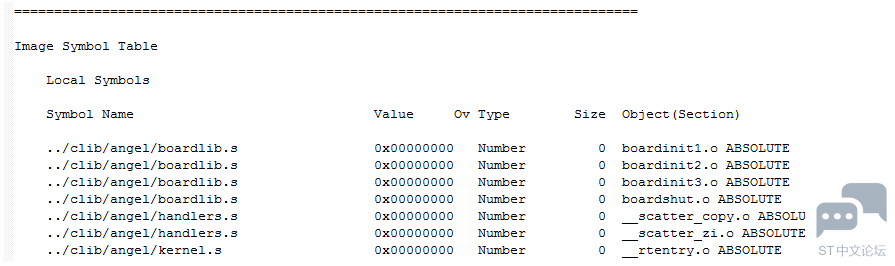
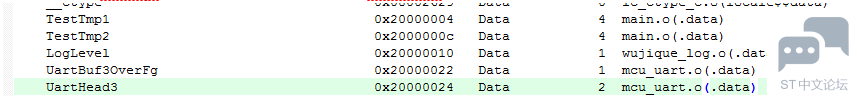
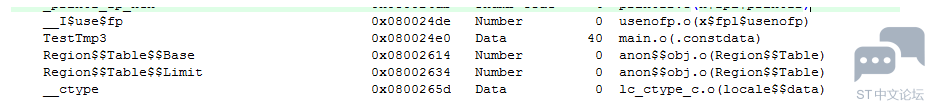
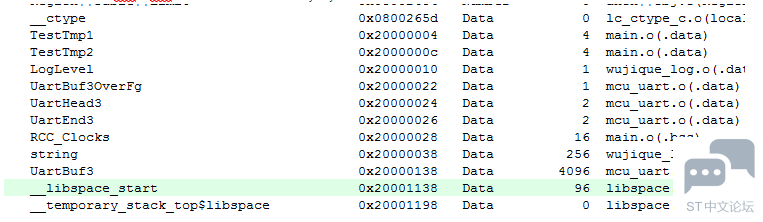
再往上就是Image Symbol Table,就更进一步到每个函数或者变量的信息了 例如,全局变量TestTmp1,是Data,4字节,分配的位置是0x20000004。 TestTmp3数组放在哪里?放在0X080024E0这个地方,这可是代码区额。因为我们用const修饰了这个全局变量数组,告诉编译器,这个数组是不可以改变的,编译器就将这个数组保存到代码中了。程序中我们经常会使用一些大数组数据,例如字符点阵,通常有几K几十K大,不可能也没必要放到RAM区,整个程序运行过程这些数据都不改变,因此通过const修饰,将其存放到代码区。 const的用处比较多,可以修饰变量,也可以修饰函数。更多用法自行学习
那局部变量存放在哪里呢?我们找到了test_tmp3, 没找到test_tmp1/test_tmp2,为什么呢?在定义时,test_tmp3增加了static定义,意思就是静态局部变量,功能上,相当于全局变量,定义在函数内,限制了这个全局变量只能在这个函数内使用。哪test_tmp1、test_tmp2放在哪里呢? 局部变量,在编译链接时,并没有分配空间,只有在运行时,才从栈分配空间。 - u8 TestFun(u32 x)//函数,带一个参数,并返回一个u8值
e. ~ |" h9 w - {
2 K/ Q$ L1 W6 k4 N a0 H% } - u8 test_tmp1 = 4;//局部变量,初始化8 ~- J0 k) h7 v: O M! S
- u8 test_tmp2;//局部变量,未初始化
3 @) v3 Q- `7 ]- H# S - 7 I) L. I9 z- i$ i0 u, A
- static u8 test_tmp3 = 0;//静态局部变量
7 d" Z* t& B- x! s
上一部分,我们留了一个问题,哪些变量是RW,哪些是ZI?我们看看串口变量的情况,UartBuf3放在bss段,其他变量放在.data段。为什么数组就放在bss?bss是英文Block Started by Symbol的简称。 到这里,我们可解释下面几个概念了: Code就是代码,函数。 RO Data,就是只读变量,例如用const修饰的数组。 RW Data,就是读写变量,例如全局变量跟static修饰的局部变量。 ZI Data,就是系统自动初始化为0的读写变量,大部分是数组,放在bss段。 RO Size等于代码加只读变量。 RW Size等于读写变量(包括自动初始化为0的),这个也就是RAM的大小。 ROM Size,也就是我们编译之后的目标文件大小,也就是FLASH的大小。但是?为什么会包含RW Data呢?因为所有全局变量都需要一个初始化的值(就算没有真正初始化,系统也会分配一个初始化空间),例如我们定义一个变量u8 i = 8;这样的全局变量,8,这个值,就需要保存在FALSH区。
* s' C+ d' o2 `, r% c
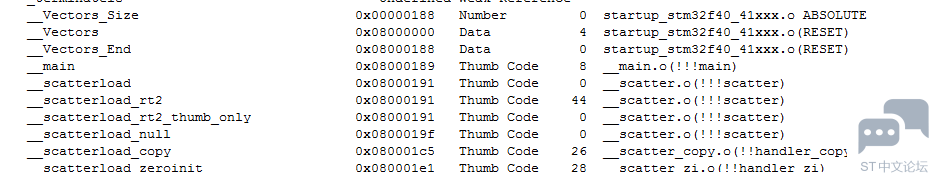
我们看看函数的情况,前面我们不是有一个问题吗?__main和main是一个函数吗?查找main后发现,main是main,放在0x08000579 main是main,放在0x08000189 __main到main之间发生了什么?还记得分散加载文件中的这句吗? - ( y! _3 E0 f9 `2 p. |9 Z+ o$ I0 n/ A
9 g& ]$ u+ |2 }9 F8 p1 ]# o
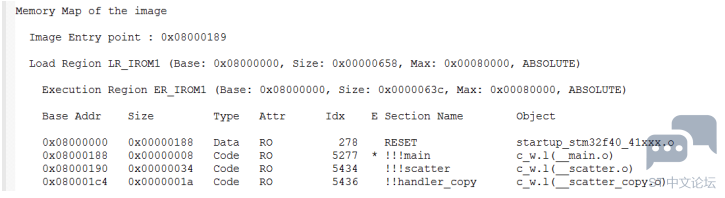
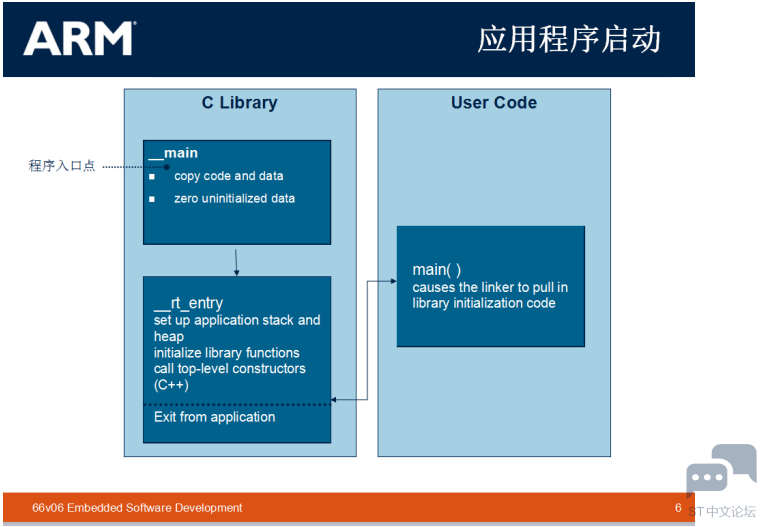
*(InRoot$$Sections)__main就在这个段内。下图是__main的地址,在0x08000189。__Vectors就是中断向量,放在最开始。 在分散加载文件中,紧跟RESET的就是*(InRoot$$Sections)。 而且,RESET段正好大小0x00000188。 巧合?可以参考PPT文档《ARM嵌入式软件开发.ppt》。 这一段代码都完成什么功能呢?主要完成ZI代码的初始化,也就是将一部分RAM初始化为0。其他环境初始化…… ; `" a8 X* D( H. O
最后到这里,一个程序,是怎么组成的,程序是如何运行的,基本有一个总体印象了。
" \' V8 c, N9 h: u O% L: _4 C& |- T0 j- d Z2 M) n2 ?. g+ ?
| 




 STMCU小助手
发布时间:2022-6-2 14:15


 微信公众号
 手机版