01. 概述
: X$ d9 f5 [# l+ B5 ~# `输入捕获模式可以用来测量脉冲宽度或者测量频率。我们以测量脉宽为例,用一个简图来说明输入捕获的原理。0 T6 T f7 _* D, J2 T; ^% L5 O. X
7 M5 w9 s! r$ s2 [2 ^/ \4 C
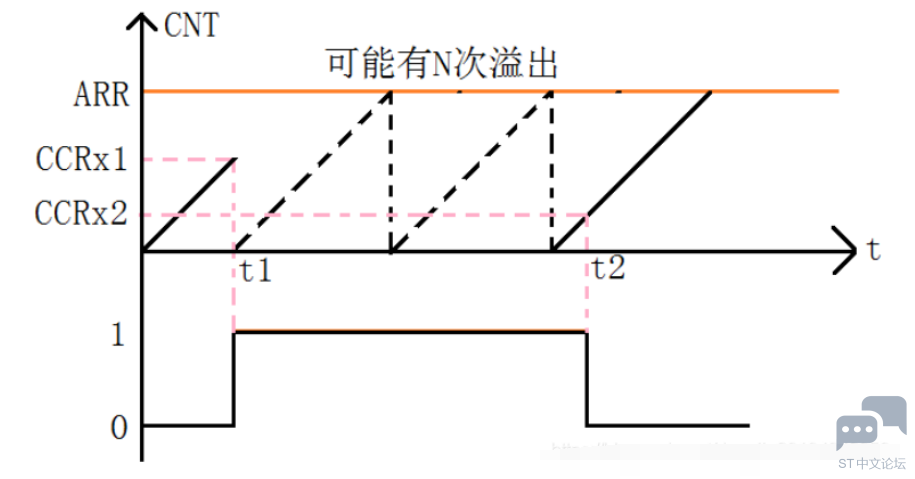 如图所示,就是输入捕获测量高电平脉宽的原理,假定定时器工作在向上计数模式,图中 t1~t2 时间,就是我们需要测量的高电平时间。测量方法如下:首先设置定时器通道 x 为上升沿捕获,这样,t1 时刻,就会捕获到当前的 CNT 值,然后立即清零 CNT,并设置通道 x为下降沿捕获,这样到 t2 时刻,又会发生捕获事件,得到此时的 CNT 值,记为 CCRx2。这样,根据定时器的计数频率,我们就可以算出t1~t2 的时间,从而得到高电平脉宽。& n- y$ B" d0 ?9 u" f9 G, p L: ]
$ ]" M* K P! @9 \0 `在 t1~t2 之间,可能产生 N 次定时器溢出,这就要求我们对定时器溢出,做处理,防止高电平太长,导致数据不准确。如图15.1.1所示,t1~t2之间,CNT计数的次数等于:N*ARR+CCRx2,有了这个计数次数,再乘以 CNT 的计数周期,即可得到 t2-t1 的时间长度,即高电平持续时间。
8 Y) [* _' K. o* v: r3 T
1 S8 ^! j4 ]5 dSTM32F4 的定时器,除了 TIM6 和 TIM7,其他定时器都有输入捕获功能。STM32F4 的输入捕获,简单的说就是通过检测 TIMx_CHx 上的边沿信号,在边沿信号发生跳变(比如上升沿/下降沿)的时候,将当前定时器的值(TIMx_CNT)存放到对应的通道的捕获/比较寄存器(TIMx_CCRx)里面,完成一次捕获。同时还可以配置捕获时是否触发中断/DMA 等。# Z I+ j+ N ^8 u- t7 D! D
/ S5 |: a: M9 e02. 硬件设计
' W. b4 D5 P+ w4 R- S, W D本实验用到的硬件资源有:
/ d0 `0 c- @4 j9 t1) 指示灯 DS0
+ z, t/ w7 e2 t2 }: n2) KEY_UP 按键
P4 |, r9 F# i2 u: y3) 串口
4 n% f& Z4 e# t4 J8 |8 z4 }4) 定时器 TIM3
. C9 u- Q7 }; Q5) 定时器 TIM5
) T0 H8 n6 H/ M1 b* P6 x我们将捕获 TIM5_CH1(PA0)上的高电平脉宽,通过 KEY_UP 按键输入高电平,并从串口打印高电平脉宽。$ @! D& n5 f. K, [
9 a2 Q+ X6 B2 n4 s03. 寄存器概述
2 r; ^ ?3 ?/ m- `0 T6 C3 N我们介绍我们本章需要用到的一些寄存器配置,需要用到的寄存器有:TIMx_ARR、TIMx_PSC、TIMx_CCMR1、TIMx_CCER、TIMx_DIER、TIMx_CR1、TIMx_CCR1 这些寄存器在前面全部都有提到(这里的 x=5),我们这里就不再全部罗列了,我们这里针对性的介绍这几个寄存器的配置。; _9 y. ]1 j7 ?" G2 T
9 ?+ F# h# `6 q0 I, T. n" H7 [TIMx_ARR 和 TIMx_PSC,这两个寄存器用来设自动重装载值和 TIMx 的时钟分频。
, h0 r0 c% ?3 f
8 k8 Q- A, o% d, z% ~3 wTIMx 捕获/ 比较模式寄存器 1 (TIMx_CCMR1)2 |% b+ \/ Y6 m( A$ X
8 J( T( Y! y! {/ g8 w
TIMx capture/compare mode register 1& B) D. x0 G# }! s- j7 B5 l
偏移地址:0x18
- ~3 Z7 H+ ~ M) y2 L9 s) M d# X复位值:0x00005 n; P o; i9 N" N
6 i, e9 w# W q9 e1 G这些通道可用于输入(捕获模式)或输出(比较模式)模式。通道方向通过配置相应的 CCxS位进行定义。此寄存器的所有其它位在输入模式和输出模式下的功能均不同。对于任一给定位,OCxx 用于说明通道配置为输出时该位对应的功能,ICxx 则用于说明通道配置为输入时该位对应的功能。因此,必须注意同一个位在输入阶段和输出阶段具有不同的含义。5 f5 }- \. {) l8 k% F# w
) j; }0 n+ R) z. E T
 ) S: w1 L$ s' t; A
) r+ k5 g" S2 b这里我们用到的是 TIM5 的捕获/比较通道 1,我们重点介绍 TIMx_CCMR1 的[7:0]位(其高 8 位配置类似)! d/ Q3 E4 d% d' C+ ]! Q
~8 Q+ a( u4 T2 E
![JI]TLCSV}�2SZ(PU%H4B0.png](data/attachment/forum/202206/13/201741k8ezemubgyysnea8.png "JI]TLCSV}�2SZ(PU%H4B0.png") * E; X9 C4 Y5 }2 h! |, h
& E6 b' g6 }" q/ B/ J; m( Z1 z
TIMx 捕获/ 比较使能寄存器 (TIMx_CCER)% `5 P6 @: K6 f8 ~$ q
& V& y8 @; N& [: tTIMx capture/compare enable register
5 e# T( I! |& o, O偏移地址:0x20
# A3 K; j7 E; F& p- _3 ~复位值:0x0000% V1 ?! n1 h" p' n/ @, Q& u. A
9 e+ Y8 Q- z8 F* ~4 j

: _% A; e' C* C: [# L1 o% p3 o( _/ z& z$ h
我们要用到这个寄存器的最低 2 位,CC1E 和 CC1P 位。+ A6 p, `+ V, Z
! O, a' F, \- M位 1 CC1P: 捕获 / 比较 1 输出极性 (Capture/Compare 1 output Polarity) 。' I1 J/ u; L- Y6 g+ }( Z3 l
CC1 通道配置为输出:
( @. ?9 q; B/ h, `0:OC1 高电平有效* t2 z( B! \2 F
1:OC1 低电平有效
6 b" Q0 J5 H8 V% J m5 b! cCC1 通道配置为输入:* K0 q3 T- a' j9 ]+ R, v, C3 D6 q
CC1NP/CC1P 位可针对触发或捕获操作选择 TI1FP1 和 TI2FP1 的极性。: r( U. d! T$ P( J
00:非反相/上升沿触发
" B7 `$ t3 T; X& s- }电路对 TIxFP1 上升沿敏感 (在复位模式、外部时钟模式或触发模式下执行捕获或触发操作), TIxFP1 未反相 (在门控模式或编码器模式下执行触发操作)。
( N Q; j6 j2 j/ p1 d- W3 M3 n01:反相/下降沿触发. u8 H& ]- N1 L( y3 d2 _
电路对 TIxFP1 下降沿敏感 (在复位模式、外部时钟模式或触发模式下执行捕获或触发操作), TIxFP1 反相 (在门控模式或编码器模式下执行触发操作)。7 d' m) B9 h6 |1 R- q
10:保留,不使用此配置。$ Q$ \, A5 t/ k) y! q8 t$ X
11:非反相/上升沿和下降沿均触发
* P: x- y- c: p# X电路对 TIxFP1 上升沿和下降沿都敏感(在复位模式、外部时钟模式或触发模式下执行捕获或触发操作),TIxFP1 未反相(在门控模式下执行触发操作)。编码器模式下不得使用此配置。: n! |9 u) O# T: Z, M
; \. [9 }* u( Q% f4 y1 b" D- o位 0 CC1E: 捕获 / 比较 1 输出使能 (Capture/Compare 1 output enable) 。- Y" D+ t2 t' C
CC1 通道配置为输出:1 ^3 a3 A2 U; h [
0:关闭––OC1 未激活
7 N& u/ o' `4 Z+ X9 f- x1 [1 T& c1:开启––在相应输出引脚上输出 OC1 信号
" E7 E+ R4 i o, N# \. j3 q* V2 o" MCC1 通道配置为输入:
3 y# R3 t+ `: W' @此位决定了是否可以实际将计数器值捕获到输入捕获/比较寄存器 1 (TIMx_CCR1) 中。
! y t5 h6 M) q- R# _9 U6 o0:禁止捕获
' N5 F: Y. m) W% c1:使能捕获
/ E8 j/ X2 f( x2 g' k# T
5 l9 m1 ]6 e. [. DTIMx DMA/ 中断使能寄存器 (TIMx_DIER)% X- F% L7 a4 z
) a0 v* B* o6 J. q6 ~% L; [) l
TIMx DMA/Interrupt enable register8 K3 q T& O# b A9 V0 ~
偏移地址:0x0C1 J, t: a1 p3 Q' Y2 [+ g8 R
复位值:0x0000
5 ~& B# S T: ^( ~# {
& ` }: r. b0 n4 M7 T7 s- y
- W+ J5 B5 Q2 Z6 v) c% d8 B0 Q8 w3 E1 A" T3 t
我们需要用到中断来处理捕获数据,所以必须开启通道 1 的捕获比较中断,即 CC1IE 设置为 1。
3 v$ D0 x2 b' L( Z. w i! W* F" B5 d
n( l& L7 m6 ^6 }TIMx 控制寄存器 1 (TIMx_CR1)3 S$ A; a5 {5 A: [& N) o. |" z
. a7 z1 m* m# u: G5 DTIMx control register 1
2 ]* S$ s6 h. q2 Y" q) c, I偏移地址:0x003 w3 ]4 S( w6 ~& l2 N1 F
复位值:0x0000
* ?% r, U/ u' j7 u' G/ C
5 q7 T; V f2 d( s

* p% R& B2 K$ ]; z) e0 H# i1 p, a9 [0 J# i% J4 L4 w- g
控制寄存器:TIMx_CR1,我们只用到了它的最低位,也就是用来使能定时器的。- M/ |4 h" `4 v5 p% _ n
! a6 q {% B" ^. w W
TIMx 捕获/ 比较寄存器 1 (TIMx_CCR1)
2 b3 \' W J# d( s. d% A( c/ d) ]: h1 G
TIMx capture/compare register 1
, c3 { T$ b$ s4 h偏移地址:0x34
5 u/ V8 L& T! @+ {3 i9 \* b复位值:0x0000 0000
) P# u, @/ U# ?1 V- J2 L0 v ] C. n- {1 N# j+ L
 " k+ L5 @( a L( k6 t
0 r% ]# x6 x% O& g' BTIMx_CCR1,该寄存器用来存储捕获发生时,TIMx_CNT的值,我们从 TIMx_CCR1 就可以读出通道 1 捕获发生时刻的 TIMx_CNT 值,通过两次捕获(一次上升沿捕获,一次下降沿捕获)的差值,就可以计算出高电平脉冲的宽度(注意,对于脉宽太长的情况,还要计算定时器溢出的次数)。
% R" |- h+ q- G8 O7 ?1 a& V' U( @) ]% R; D. Z5 l
04. 配置步骤- u$ M w0 t6 J V A( ]1 m. U
4.1开启 TIM5 时钟,配置 PA0 为 为 复用功能(AF2 ),并开启下拉电阻。
: O+ r& F, V Z: U6 D+ F9 j2 o1 @
. ~) q' k7 D% ?* H" u- t要使用 TIM5,我们必须先开启 TIM5 的时钟。同时我们要捕获 TIM5_CH1 上面的高电平脉宽,所以先配置 PA0 为带下拉的复用功能,同时,为了让 PA0 的复用功能选择连接到 TIM5,所以设置 PA0 的复用功能为 AF,即连接到 TIM5 上面。开启 TIM5 时钟的方法为:% N, F# c5 t/ F& ?
0 d6 H5 G" P) H- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM5,ENABLE); //TIM5 时钟使能
, b: k7 f' ^" L& s1 c配置 PA0 为复用功能,所以我们首先要设置 PA0 引脚映射 AF2,方法为:' k* x! a* A2 F; A
' G9 t5 g7 Q) o( s% G- GPIO_PinAFConfig(GPIOA,GPIO_PinSource0,GPIO_AF_TIM5); //GPIOA0 复用位定时器 5
- N9 _. n/ O# j" b最后,我们还要初始化 GPIO 的模式为复用功能,同时这里我们还要设置为开启下拉。方法为:
- \! @8 o8 D! e7 k" [' F6 s: N* ]! c! \( `
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0; //GPIOA0
0 T' U2 ~# D% y" b: q) b - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;//复用功能
Q( b/ u# B$ @ - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz; //速度 100MHz E L+ t# E0 ?4 h
- GPIO_InitStructure.GPIO_OType = GPIO_OType_PP; //推挽复用输出7 k x$ t( C7 u0 k9 ~8 [. w$ d
- GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_DOWN; //下拉
; n2 Q! `* n8 u6 c! c - GPIO_Init(GPIOA,&GPIO_InitStructure); //初始化 PA0
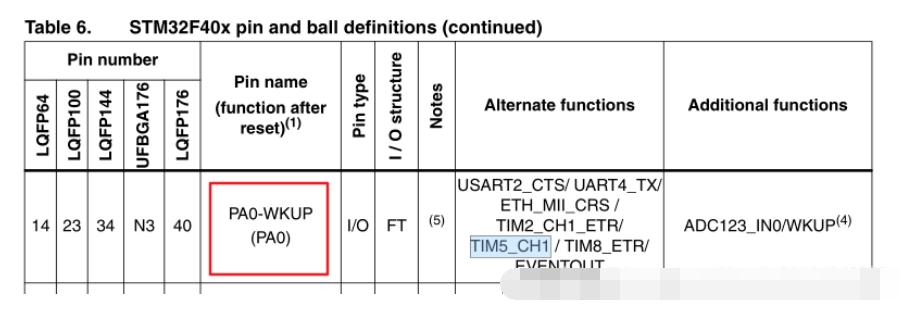
p8 p k6 i2 R2 k这里我们使用的是定时器 5 的通道 1,所以我们从 STM32F4 对应的数据手册可以查看到对应的 IO 口为 PA0:
- O3 b4 E6 |/ K$ H" c, v
! A' ^) `+ @- n2 p2 D
 , W1 b0 d0 K2 I& W! E X3 m
" E; w, Z, y0 ~; [# M# W
4.2 初始化TIM5, 设置 TIM5 的 的 ARR 和 PSC 。! ]& }: Z d/ X! ^. k7 u
, f: c+ G# x+ ]# n2 G
在开启了 TIM5 的时钟之后,我们要设置 ARR 和 PSC 两个寄存器的值来设置输入捕获的自动重装载值和计数频率。这在库函数中是通过 TIM_TimeBaseInit 函数实现的。
% _# |3 ]& q! m6 ~* _+ D
8 f, ?, Y6 V% l' t! F3 o. ]- TIM_TimeBaseStructure.TIM_Prescaler=psc; //定时器分频8 }, x6 N9 O, c8 u3 k- M
- TIM_TimeBaseStructure.TIM_CounterMode=TIM_CounterMode_Up; //向上计数模式
6 l# K# J7 y. v7 s& w# k9 u - TIM_TimeBaseStructure.TIM_Period=arr; //自动重装载值
) i2 f+ v$ N4 x - TIM_TimeBaseStructure.TIM_ClockDivision=TIM_CKD_DIV1;
* F; n8 d; D5 P1 { - TIM_TimeBaseInit(TIM5,&TIM_TimeBaseStructure);//初始化 TIM5
4.3 设置 TIM5 的 的 输入捕获参数,开启输入捕获。- m; Z& T, d4 W" y
9 A! e' { @1 R4 O
TIM5_CCMR1 寄存器控制着输入捕获 1 和 2 的模式,包括映射关系,滤波和分频等。这里我们需要设置通道 1 为输入模式,且 IC1 映射到 TI1(通道 1)上面,并且不使用滤波(提高响应速度)器。库函数是通过 TIM_ICInit 函数来初始化输入比较参数的:
6 C% Z3 o3 Y6 R4 @, {- \ I
m2 m& U7 V. U+ A; L- void TIM_ICInit(TIM_TypeDef* TIMx, TIM_ICInitTypeDef* TIM_ICInitStruct)
我们来看看参数设置结构体 TIM_ICInitTypeDef 的定义:
6 t t6 K/ b# k, d+ c; [1 ^3 Q `
- typedef struct+ D# v7 x4 _: w8 |
- {
) ^7 T. {( t% V# Q/ s8 S# h - uint16_t TIM_Channel; //通道
$ M; T' u' t! o. \% } - uint16_t TIM_ICPolarity; //捕获极性4 U- k% j% C2 v6 I, f" S" b3 m5 o) ]
- uint16_t TIM_ICSelection;//映射/ k- Y4 @, i$ q: S+ ~
- uint16_t TIM_ICPrescaler;//分频系数& m$ j4 e" F6 |/ s$ z
- uint16_t TIM_ICFilter; //滤波器长度8 Y0 D& R& |% s7 V9 y# k/ X( M
- } TIM_ICInitTypeDef;
参数 TIM_Channel 很好理解,用来设置通道。我们设置为通道 1,为 TIM_Channel_1。9 o8 c; Q, L% Y" F- v+ ]
参 数 TIM_ICPolarit 是 用 来 设 置 输 入 信 号 的 有 效 捕 获 极 性 , 这 里 我 们 设 置 为TIM_ICPolarity_Rising,上升沿捕获。同时库函数还提供了单独设置通道 1 捕获极性的函数为:- TIM_OC1PolarityConfig(TIM5,TIM_ICPolarity_Falling);
参数 TIM_ICSelection 是用来设置映射关系,我们配置 IC1 直接映射在 TI1 上,选择TIM_ICSelection_DirectTI。/ o1 Y% I7 B: e/ k; }& D$ ]4 E: ?* j
参 数 TIM_ICPrescaler 用 来 设 置 输 入 捕 获 分 频 系 数 , 我 们 这 里 不 分 频 , 所 以 选 中TIM_ICPSC_DIV1,还有 2,4,8 分频可选。8 q4 s/ H) H5 t
参数 TIM_ICFilter 设置滤波器长度,这里我们不使用滤波器,所以设置为 0。4 a1 o+ P5 z) F( t. I
, Y# f G# b9 {" B0 W& {6 Z- TIM5_ICInitStructure.TIM_Channel = TIM_Channel_1; //选择输入端 IC1 映射到 TI1 上, |$ T! i/ I. A" ]9 N
- TIM5_ICInitStructure.TIM_ICPolarity = TIM_ICPolarity_Rising; //上升沿捕获7 g/ o# s% `" D
- TIM5_ICInitStructure.TIM_ICSelection = TIM_ICSelection_DirectTI; //映射到 TI1 上
; t% G! j% r' A+ r C - TIM5_ICInitStructure.TIM_ICPrescaler = TIM_ICPSC_DIV1; //配置输入分频,不分频0 J# z9 T% U& t: J
- TIM5_ICInitStructure.TIM_ICFilter = 0x00;//IC1F=0000 配置输入滤波器 不滤波7 \7 |$ O) r6 X4 t4 k- d6 {* z; ]4 T
- TIM_ICInit(TIM5, &TIM5_ICInitStructure);
% ?' m4 `; C9 G' `2 ^4.4 使能捕获和更新中断(设置 TIM5 的 DIER 寄存器)
% p) ^4 X3 v! |; c- U因为我们要捕获的是高电平信号的脉宽,所以,第一次捕获是上升沿,第二次捕获时下降沿,必须在捕获上升沿之后,设置捕获边沿为下降沿,同时,如果脉宽比较长,那么定时器就会溢出,对溢出必须做处理,否则结果就不准了,不过,由于 STM32F4 的 TIM5 是 32 位定时器,假设计数周期为 1us,那么需要 4294 秒才会溢出一次,这基本上是不可能的。这两件事,我们都在中断里面做,所以必须开启捕获中断和更新中断。2 a) z: L6 `1 T3 F4 R( y. [
6 W# C+ \) f9 `( X6 u这里我们使用定时器的开中断函数 TIM_ITConfig 即可使能捕获和更新中断:, ~2 {3 c4 u* X$ u: i7 p
) m: K7 w" V5 @2 f# n
- TIM_ITConfig( TIM5,TIM_IT_Update|TIM_IT_CC1,ENABLE);//允许更新中断和捕获中断
" s. H" q4 @! v. U# L因为我们要使用到中断,所以我们在系统初始化之后,需要先设置中断优先级分组,这里方法跟我们前面讲解一致,调用 NVIC_PriorityGroupConfig()函数即可,我们系统默认设置都是分组 2。设置中断优先级的方法前面多次提到这里我们不做讲解,主要是通过函数 NVIC_Init()来完成。设置优先级完成后,我们还需要在中断函数里面完成数据处理和捕获设置等关键操作,从而实现高电平脉宽统计。在中断服务函数里面,跟以前的外部中断和定时器中断实验中一样,我们在中断开始的时候要进行中断类型判断,在中断结束的时候要清除中断标志位。使用到的函数在上面的实验已经讲解过,分别为 TIM_GetITStatus()函数和 TIM_ClearITPendingBit()函数。; A. u0 k S" x3 e L5 h3 B. M2 P: c
) @5 q$ F( p* G( N5 X1 u
- if (TIM_GetITStatus(TIM5, TIM_IT_Update) != RESET){}//判断是否为更新中断& ?3 h# ]: X) q7 Q+ H
- if (TIM_GetITStatus(TIM5, TIM_IT_CC1) != RESET){}//判断是否发生捕获事件8 i# }7 z9 p+ n+ V: z
- TIM_ClearITPendingBit(TIM5, TIM_IT_CC1|TIM_IT_Update);//清除中断和捕获标志位
( |" g, w. q( Z% h& p7 M" P. O6 V8 B
0 e; A# C9 K6 c; z) S. r
4.6 使能定时器(设置 TIM5 的 CR1 寄存器)2 }4 m" k, X. H
最后,必须打开定时器的计数器开关, 启动 TIM5 的计数器,开始输入捕获。- TIM_Cmd(TIM5,ENABLE ); //使能定时器 5
5 K% t; B. A( ^! f通过以上 6 步设置,定时器 5 的通道 1 就可以开始输入捕获了,同时因为还用到了串口输出结果,所以还需要配置一下串口。3 }/ [8 l/ N. t% O1 }1 S" ]
0 n: Q/ |: O7 H, ^; Q
05. 程序示例" {7 [, S9 w0 f: C' c: ?( r
pwm.h
2 i, z. ~6 p: p ^% C- e7 i0 p$ J3 l6 I& d
- #ifndef __PWM_H__
; L! o; x+ u* @8 Y+ X6 C t$ A - #define __PWM_H__# H6 N1 v$ w* t) k- F
6 B5 m& }/ \" L" n5 l# J- #include "sys.h") [4 h) G5 a! h, P+ j. `+ z: {
% Y- m3 J- i$ U9 f2 I7 u- void TIM14_PWM_Init(u16 arr, u16 psc);' [" c7 j7 C: `5 B
- & b2 Y7 n. j- ~4 w- d0 N
- void TIM5_CH1_Cap_Init(u32 arr,u16 psc);
& |, D/ [5 ~5 N( }, C3 ^- \ - 5 S" n5 `+ G$ u% [% D$ T
2 S; `* f& W: s& S- #endif/*__PWM_H__*/
pwm.c
3 a+ M7 m( L" L! E! [- J4 |( z Y ^, G% |" W+ n" a( C
- #include "pwm.h"' I) y% i' r2 g2 E
- 8 }+ k# O( w O* ^
- //初始化 AF9
! F/ X- u) U( K' E6 e) W - void TIM14_PWM_Init(u16 arr, u16 psc)
6 N8 { m6 M6 m) p: c' T' ~4 \5 c - {5 i) U: d8 a% V4 K5 i
- GPIO_InitTypeDef gpio_InitTypeDef;* m5 J9 S1 r/ M& j% C
- " @6 Y1 z" |; y5 J
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStruct;
1 p. ^& ]( E1 \5 M8 R! c" ^ - 2 R3 k: B1 O) a- R, t- }% D; ~/ ~
- TIM_OCInitTypeDef TIM_OCInitStruct;* V5 n# O# s \9 H/ N8 u' Y7 Z
- : R$ w$ L/ j, G) g' H; V
- //使能GPIO时钟
; w% o- \% R- N, i) R4 K; p0 ?0 V - RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOF, ENABLE);2 y- _; L8 o% r
- 4 m: z+ q v2 f: L; G; I$ r$ ?9 |
- //使能定时器时钟5 V9 y! ` d! h p
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM14, ENABLE);5 E! H8 W ]) j6 K
-
* r& S' f/ I2 T7 z, ^! `( a - //设置GPIO功能复用/ U2 p, j9 N3 [- Y' _* z
- GPIO_PinAFConfig(GPIOF, GPIO_PinSource9, GPIO_AF_TIM14);7 f$ y4 N+ j' I3 y N
-
& k# w9 F3 u3 D1 C3 X5 F - //GPIO初始化
: R. v; d6 K0 a% d1 H - gpio_InitTypeDef.GPIO_Pin = GPIO_Pin_9;: J6 |9 a, q. T) M3 R! @
- gpio_InitTypeDef.GPIO_Mode = GPIO_Mode_AF;
/ j* z: t, X$ {+ @: g) S - gpio_InitTypeDef.GPIO_Speed = GPIO_Speed_100MHz;
' G) l) q+ V. C" [" c - gpio_InitTypeDef.GPIO_OType = GPIO_OType_PP;
2 ]2 N: s: F9 B8 T( E5 w8 x- c5 F7 ] - gpio_InitTypeDef.GPIO_PuPd = GPIO_PuPd_UP;' p- |" t4 H" `' z6 Z
- GPIO_Init(GPIOF, &gpio_InitTypeDef);
, S+ O! [# K2 i8 f - , `6 E7 X; X% }6 p& X9 e9 k9 E
- //时钟初始化4 y! E* F7 S. v7 R& m9 q
- TIM_TimeBaseInitStruct.TIM_ClockDivision = TIM_CKD_DIV1;
7 @; Z0 J+ d9 R- q - TIM_TimeBaseInitStruct.TIM_CounterMode = TIM_CounterMode_Up;- {* {9 ~* i( {$ y
- TIM_TimeBaseInitStruct.TIM_Period = arr;4 [) I5 c+ w3 s
- TIM_TimeBaseInitStruct.TIM_Prescaler = psc;% D7 a- P+ `# o i( C2 l. p; L
6 R6 \. Y8 Z1 r; C4 J3 w0 Y; n7 m- TIM_TimeBaseInit(TIM14, &TIM_TimeBaseInitStruct);
, p" d( [+ M: @% k6 [% X' X - 7 ]1 t7 }( J9 {" ~
- TIM_OCInitStruct.TIM_OCMode = TIM_OCMode_PWM1;2 C: f% K0 @) V8 G- B, m% ~' ?
- TIM_OCInitStruct.TIM_OutputState = TIM_OutputState_Enable;/ _6 b+ j% Y6 V" E
- TIM_OCInitStruct.TIM_OCPolarity = TIM_OCPolarity_Low;
" K# W3 W% A- Q2 y \6 c) O - 6 w) J5 z b* w+ v- G8 T
- TIM_OC1Init(TIM14, &TIM_OCInitStruct);3 h1 M& i/ `, j
-
3 U9 q Z0 q. }; i - TIM_OC1PreloadConfig(TIM14, TIM_OCPreload_Enable);% N% X/ ^5 f* w6 m% X/ r
- # K' M3 ]- }. C
- TIM_ARRPreloadConfig(TIM14, ENABLE);2 }0 U4 z; N: x( \$ e' n& b x J+ \
- , t: n/ d8 K- q) N6 o* E
- //使能定时器: u0 H9 i% w6 \; {3 O8 u
- TIM_Cmd(TIM14, ENABLE);
) Q) i t2 g% y& c - 3 G6 t8 J" S7 V, c+ p
- }) x( S- h& X. `
' g' j) J! g" v4 {4 S- //定时器5通道1输入捕获配置/ @: n& p, {3 W; _/ d2 J% U( N
- //arr:自动重装值(TIM2,TIM5是32位的!!)# w. w) g; |% x! L' r3 L
- //psc:时钟预分频数
6 A- x# a: A9 N# W8 ]- H9 o - void TIM5_CH1_Cap_Init(u32 arr,u16 psc)
2 E8 Y; z% S# W# G7 O - {
q" r$ o. b& s. p1 q7 W1 W - GPIO_InitTypeDef GPIO_InitStructure;
9 I6 k) i3 i0 r r1 C8 q - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;, ` Q3 w6 M8 x9 G9 {
- NVIC_InitTypeDef NVIC_InitStructure;3 \7 k1 i9 _/ p" E- K
-
% R( M9 Q$ N6 O3 R/ m -
* e( E5 Y C! x8 B* X! _+ p - TIM_ICInitTypeDef TIM5_ICInitStructure;2 x' x1 ^ H, }) \
- % \- ?- v1 T* C' X( q$ u
-
9 y4 ^" Q& \/ y - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM5,ENABLE); //TIM5时钟使能 * q7 b N2 ?5 F9 e4 D5 q8 i; D
- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA, ENABLE); //使能PORTA时钟 ( x b( z% C7 ~6 M
- : Z# ^2 x" V+ ^2 d
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0; //GPIOA0& `" }: F/ _( M& t
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;//复用功能1 Z0 E8 y: t5 Q
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz; //速度100MHz
$ t# K3 }0 K1 w, ^0 E) _ - GPIO_InitStructure.GPIO_OType = GPIO_OType_PP; //推挽复用输出5 [+ h5 m/ F: m7 m$ A8 b
- GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_DOWN; //下拉
. |2 S/ ?! q2 T8 D9 I; ~- f' R5 c - GPIO_Init(GPIOA,&GPIO_InitStructure); //初始化PA0, B$ }0 C* L: V7 w2 L
- 0 w4 R' c1 z& G
- GPIO_PinAFConfig(GPIOA,GPIO_PinSource0,GPIO_AF_TIM5); //PA0复用位定时器5: ^6 y3 y" O- }' S: }/ Z
- 0 d# \, U5 r4 v& ]. w
- % V3 ~) x( e$ I& O8 q
- TIM_TimeBaseStructure.TIM_Prescaler=psc; //定时器分频
( D" O8 A' X# [6 V6 I8 j; k - TIM_TimeBaseStructure.TIM_CounterMode=TIM_CounterMode_Up; //向上计数模式. {7 x8 p: B8 p2 L2 P' }8 B
- TIM_TimeBaseStructure.TIM_Period=arr; //自动重装载值5 R) M/ K9 B4 X* X+ Z! l
- TIM_TimeBaseStructure.TIM_ClockDivision=TIM_CKD_DIV1;
& s' r9 n5 W% W9 O2 \8 b -
+ [, d5 E* }) z3 |0 k' w - TIM_TimeBaseInit(TIM5,&TIM_TimeBaseStructure);
$ l+ F# o3 Y3 r7 J - 5 O1 n6 w7 P% a# M4 O u
: G* n8 S X( v* U z- //初始化TIM5输入捕获参数
( n1 U. U% L6 P& w n- z - TIM5_ICInitStructure.TIM_Channel = TIM_Channel_1; //CC1S=01 选择输入端 IC1映射到TI1上: ^! b& O* f l
- TIM5_ICInitStructure.TIM_ICPolarity = TIM_ICPolarity_Rising; //上升沿捕获
) X5 o9 [- s Y+ Q! L& \: h- C! d b - TIM5_ICInitStructure.TIM_ICSelection = TIM_ICSelection_DirectTI; //映射到TI1上- A% |" n; r7 A$ |0 X; e/ e
- TIM5_ICInitStructure.TIM_ICPrescaler = TIM_ICPSC_DIV1; //配置输入分频,不分频
. n" ^7 A: ?. h4 i8 X - TIM5_ICInitStructure.TIM_ICFilter = 0x00;//IC1F=0000 配置输入滤波器 不滤波
7 W, q7 U2 [) f4 H# ~+ A - TIM_ICInit(TIM5, &TIM5_ICInitStructure);/ B" Z! S: ^- p# t" D; T0 \
-
6 D: L& ~% g9 \ - TIM_ITConfig(TIM5,TIM_IT_Update|TIM_IT_CC1,ENABLE);//允许更新中断 ,允许CC1IE捕获中断 & P8 d9 @& Y( M+ b0 B. M! O
- ) O! f0 A% Z1 f4 s( n% A8 x
- TIM_Cmd(TIM5,ENABLE ); //使能定时器5
8 {& Q) g6 f, ~" k3 @) ]% B7 } - $ ]% ?# S" K1 }8 s- r
- 3 _. l! T4 H" W1 L$ W! ^" t. x
- NVIC_InitStructure.NVIC_IRQChannel = TIM5_IRQn;
4 @4 l! ~4 f& P0 T" \) | - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=2;//抢占优先级3" s& ^. J3 k, W0 O
- NVIC_InitStructure.NVIC_IRQChannelSubPriority =0; //子优先级3
& P1 l* j* v, ?) z - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道使能
5 w# P. S2 O2 B8 U. o - NVIC_Init(&NVIC_InitStructure); //根据指定的参数初始化VIC寄存器、
/ }; r0 Q5 |, X+ Q: t: m - ) @; s. u' F4 \" `
- . Q' U% }& F2 j8 v
- }
, t9 A* r$ U R, U7 E4 ]* T _ - //捕获状态
Z8 P7 R" H8 a; e7 e. h - //[7]:0,没有成功的捕获;1,成功捕获到一次.7 t9 D# I( K! l4 @' E3 k
- //[6]:0,还没捕获到低电平;1,已经捕获到低电平了.
* ~5 T4 {9 ^6 _4 I) X - //[5:0]:捕获低电平后溢出的次数(对于32位定时器来说,1us计数器加1,溢出时间:4294秒)2 J6 q2 }. Z0 p! _! k
- u8 TIM5CH1_CAPTURE_STA=0; //输入捕获状态
# J5 G; G2 O$ p0 \% ], N! j5 z - u32 TIM5CH1_CAPTURE_VAL; //输入捕获值(TIM2/TIM5是32位)
$ h# z9 o' t/ b9 x - //定时器5中断服务程序 5 ]0 L% D2 j+ }2 o1 [
- void TIM5_IRQHandler(void)
2 S8 _$ W+ F# v9 P) K) y - { ) G1 }" {& e) E- V; q4 a- C
! h7 d/ {: a. G" Y4 S: D1 l2 H- if((TIM5CH1_CAPTURE_STA&0X80)==0)//还未成功捕获 4 i, ^) p( X2 I8 e$ `0 F4 f
- {1 j; y _& R( |6 t4 x5 l
- if(TIM_GetITStatus(TIM5, TIM_IT_Update) != RESET)//溢出
( B: @; W9 p& P# O; W( A - { 1 _5 A4 X) `( _4 s
- if(TIM5CH1_CAPTURE_STA&0X40)//已经捕获到高电平了
2 \! B' [! q8 s+ i - {% l$ X; T. V/ D* M# E: V
- if((TIM5CH1_CAPTURE_STA&0X3F)==0X3F)//高电平太长了$ x6 q! Z8 o; R/ _; b# v
- {$ x) E9 A& m# `# e8 e6 ~/ U
- TIM5CH1_CAPTURE_STA|=0X80; //标记成功捕获了一次
" g3 g5 b1 r r* p5 h) G# `- J - TIM5CH1_CAPTURE_VAL=0XFFFFFFFF;
8 H3 c$ l- d/ r) s - }else TIM5CH1_CAPTURE_STA++;( g: A% f+ q& o
- }
' k6 p" w/ S9 `# o) j - }4 p& x* d+ d# l# M3 ^
- if(TIM_GetITStatus(TIM5, TIM_IT_CC1) != RESET)//捕获1发生捕获事件4 r& m7 u0 F% l, c6 P
- {
& L3 t- F9 a) l, c: _6 C - if(TIM5CH1_CAPTURE_STA&0X40) //捕获到一个下降沿
( _1 }& ], _1 e+ l0 J - { ; L2 V7 h4 i7 `' @0 V/ Z; x6 y
- TIM5CH1_CAPTURE_STA|=0X80; //标记成功捕获到一次高电平脉宽, A! l1 J8 b7 a, q2 b, ^/ {( N
- TIM5CH1_CAPTURE_VAL=TIM_GetCapture1(TIM5);//获取当前的捕获值.
8 O9 ]6 l P. p$ T1 x9 C7 A+ B - TIM_OC1PolarityConfig(TIM5,TIM_ICPolarity_Rising); //CC1P=0 设置为上升沿捕获# C/ L8 F' R1 s2 n
- }else //还未开始,第一次捕获上升沿
& U7 `8 N; B" D8 s - {
5 `6 u9 G8 x: C$ c3 f' | - TIM5CH1_CAPTURE_STA=0; //清空
- D7 u n: ?. \: k - TIM5CH1_CAPTURE_VAL=0;" X1 K0 I; Q2 f R% T" U8 l
- TIM5CH1_CAPTURE_STA|=0X40; //标记捕获到了上升沿. C/ s) r/ m7 }
- TIM_Cmd(TIM5,DISABLE ); //关闭定时器5
( |& N- Z k- s2 ~+ P+ H0 G - TIM_SetCounter(TIM5,0);
) n9 h3 g ^1 d - TIM_OC1PolarityConfig(TIM5,TIM_ICPolarity_Falling); //CC1P=1 设置为下降沿捕获
! [2 H6 X% ]* Z) ~6 @ - TIM_Cmd(TIM5,ENABLE ); //使能定时器5 P9 Y% A/ T# R3 d8 V5 T
- } # u) Z) j" A) \/ I% `% W
- }
8 j: x% i% j f" E/ T8 ^ - }, m5 H4 g# J. q; C" ~; O" M* a
- TIM_ClearITPendingBit(TIM5, TIM_IT_CC1|TIM_IT_Update); //清除中断标志位2 i# v/ J* z- J/ C9 v$ H# ?+ m
- }
# ?5 O; P2 Z0 r
( T) a+ K& U; U/ J$ }$ Emain.c+ V& V4 e U$ o# f; E0 I! n
+ H @/ B# }5 l8 p7 o
- #include "sys.h". n% \$ r5 j& u% M1 K
- #include "delay.h"
! T& C( y' A. C+ Z6 X( V1 f - #include "usart.h"2 U3 D% T( E4 @
- #include "led.h"1 Q9 ^ x5 i5 o! z* P" J! R
- #include "beep.h"- W3 i/ f8 u; k
- #include "key.h"5 E7 y t4 r, l7 t2 B
- #include "exti.h"
5 o2 u8 l- C- c7 w8 b# M V+ { - #include "iwdg.h"& e# e/ ?& w6 Y' M+ c8 H; g- q
- #include "wwdg.h"/ F I$ q1 O! @1 B' g' B
- #include "timer.h"( v0 I- z( Z5 C' L- T r
- #include "pwm.h"
; V* W# _0 }- }6 L- ^
: [) X' z4 X& m' Z2 a6 Y) R- extern u8 TIM5CH1_CAPTURE_STA; //输入捕获状态
1 }3 H/ H" |- p/ A I - extern u32 TIM5CH1_CAPTURE_VAL; //输入捕获值
8 _$ j# V* N( j1 L" C9 b
5 S# d, B6 A" l- 4 w. X! i" V, `# ` Q( f2 v
- int main(void); N0 @# U) d; K
- { ! r5 G9 ~# d, ?9 g" i) m4 h, l0 ]
- long long temp=0;
$ ]; y2 H2 v M6 c6 l2 R% r) K - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);//设置系统中断优先级分组25 M' [8 R- h7 J' @" u- k
- delay_init(168); //初始化延时函数$ o- x0 Y0 k$ S0 G6 ~% [3 r
- uart_init(115200);//初始化串口波特率为115200
) n" o0 E) \% @- Q+ Y7 ? - 8 |; u+ U# L4 K; d! P
- TIM5_CH1_Cap_Init(0XFFFFFFFF,84-1); //以1Mhz的频率计数 / i% A9 K3 b/ x. V& ]
- while(1)
& G; T2 a0 a$ S; @9 C' h. ^ - {
" y' e: E: a+ E - delay_ms(10);
( @' G3 q3 }( S% Z: E" \$ {' Z7 l -
/ E. Z% h6 ~$ e0 Z; h. v - if(TIM5CH1_CAPTURE_STA&0X80) //成功捕获到了一次高电平) Y: m4 C* D8 o% w
- {9 f9 {; z* y4 D
- temp=TIM5CH1_CAPTURE_STA&0X3F; 4 K2 `' k7 P% g5 ^! Q
- temp*=0XFFFFFFFF; //溢出时间总和 e# G$ O; R: r- E2 n# A
- temp+=TIM5CH1_CAPTURE_VAL; //得到总的高电平时间
* X( `- l+ u- E/ ] - printf("HIGH:%lld us\r\n",temp); //打印总的高点平时间
. s: Z' {+ @: W9 [, q/ N+ x! u7 H - TIM5CH1_CAPTURE_STA=0; //开启下一次捕获" j0 C+ n- h( O' o
- }
- S2 S- _ x# S# O: t' R% w6 j - }$ S) x+ C1 k4 v+ J
- }
结果验证
9 l6 V& w! M" s) C3 q: @' b7 k4 Z6 ?4 R( t- L5 n
打开串口调试助手,选择对应的串口,然后按 KEY_UP 按键,可以看到串口打印的高电平持续时间8 U# I! b- G& N
9 O( Y: h4 @* M* I" B2 u
3 o5 z4 s/ c: f2 p1 Q9 p
|





 STMCU小助手
发布时间:2022-6-13 20:17

 微信公众号
 手机版