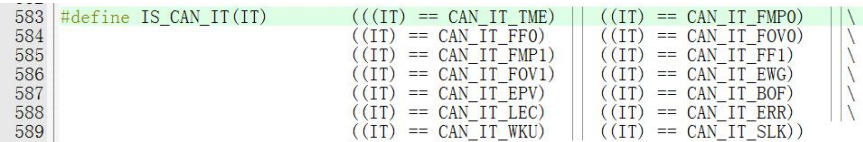你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

【经验分享】STM32实例-CAN通信③-CAN 配置步骤

[复制链接]
STMCU小助手 发布时间:2022-6-26 17:23
    前面我们用了很大篇幅介绍 CAN 总线和 STM32F1 的 CAN 控制器, 其实还是比较复杂的, 如果不明白没有关系, 我们可以先从软件层面上来学习怎么使用CAN,然后再回过头看这些理论知识,这样学习 CAN 应该会比较轻松。接下来我们就介绍下如何使用库函数对 CAN进行配置。这个也是在编写程序中必须要了解的。具体步骤如下:(CAN 相关库函数在 stm32f10x_can.c 和 stm32f10x_can.h文件中)
(1)使能 CAN 时钟,将对应引脚复用映射为 CAN 功能
    要使用 CAN,首先就是使能它的时钟,我们知道 CAN1 和 CAN2 是挂接在APB1总线上的,其发送和接收引脚对应不同的 STM32F1 IO(具体 IO 可以通过数据手册查找,也可以在我们原理图上查找),因此使能 CAN 时钟后,还需要使能对应端口的时钟,并且将其引脚配置为复用功能。因为我们使用的 STM32F103ZET6芯片只有一个 CAN, 即 CAN1, 其对应的 IO 是 PA11 (CAN1_RX) 和 PA12 (CAN1_TX) 。
    所以配置代码如下:
  1. //使能相关时钟1 i- t0 b/ _6 N! t9 O, U3 F5 ]
  2. RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);//使能 PORTA时钟5 A3 j" C. j" o* R4 ~
  3. RCC_APB1PeriphClockCmd(RCC_APB1Periph_CAN1, ENABLE);//使能 CAN1 时钟
    ' K, z; F8 G1 O% Q9 H
  4. GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11; //PA11
    ( U# z2 b% I4 m. x+ o7 |% K- f3 U
  5. GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; //上拉输入模式
    1 r* l. [/ n" x  h8 N4 N; p
  6. GPIO_Init(GPIOA, &GPIO_InitStructure);
    3 E& I  [/ I1 F9 r. F8 E0 }
  7. GPIO_InitStructure.GPIO_Pin = GPIO_Pin_12; //PA12* x  V" _) }' G6 o9 f! A) B2 I6 t
  8. GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出
    1 y0 j- D0 U4 U0 E( h6 g
  9. GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //IO 口速度为 50MHz2 ~- ]7 p9 P* x
  10. GPIO_Init(GPIOA, &GPIO_InitStructure);
复制代码
+ X1 n0 ^9 n; F" r
(2)设置 CAN 工作模式、波特率等
    使能了 CAN 时钟后,接下来就可以通过 CAN_MCR 寄存器配置其工作模式、波特率大小等参数。库函数中提供了 CAN_Init()函数用来完成这一步骤,函数原型是:
  1. uint8_t CAN_Init(CAN_TypeDef* CANx, CAN_InitTypeDef*CAN_InitStruct);
复制代码
/ u0 r% V2 B2 M, X
    函数中第一个参数是用来设置哪个 CAN,例如 CAN1;第二个参数是一个结构体指针变量,结构体类型是 CAN_InitTypeDef,其内包含了 CAN 工作模式及波特率初始化的成员变量。下面我们简单介绍下它的成员:
  1. typedef struct
    * `; e) R* a' ]' V+ ?
  2. {
    3 M. A" c( M# ]# q6 t5 f
  3. uint16_t CAN_Prescaler; //
    , f% \7 ~1 f1 M$ u
  4. uint8_t CAN_Mode; //
      o0 k* k# J4 h5 b4 N
  5. uint8_t CAN_SJW; //
    * e. l1 Q% @: d% q, f" k, k
  6. uint8_t CAN_BS1; //
    3 F/ ?- \5 f9 v/ C" S1 N
  7. uint8_t CAN_BS2; //
    + ~9 y/ @. \# @& s% J4 e' h
  8. FunctionalState CAN_TTCM; //
    6 t. d/ @" C+ B8 l" D% P( F
  9. FunctionalState CAN_ABOM; //4 Q/ }- P! Y/ _0 g! r2 F: d
  10. FunctionalState CAN_AWUM; //( r; X# c- c9 F! O, }
  11. FunctionalState CAN_NART; //
    ) e: V2 m7 Y% d8 `
  12. FunctionalState CAN_RFLM; //
    : R1 W& r8 r& \6 f* _0 p
  13. FunctionalState CAN_TXFP; //1 y5 c/ ?, ^8 b* q/ }1 ^
  14. } CAN_InitTypeDef;
    8 @6 V" G1 S! k1 M( L  o; A' q( {
复制代码
% N! w. }6 S6 D9 g
    CAN_Prescaler:用于设置 CAN 外设的时钟分频,它可控制时间片 tq 的时间长度,这里设置的值最终会加 1 后再写入 BRP 寄存器位。
    CAN_Mode :用 于 设 置 CAN 的 工 作 模 式 , 可 设 置 为 正 常 模 式
(CAN_Mode_Normal) 、 回 环 模 式 (CAN_Mode_LoopBack) 、 静 默 模 式(CAN_Mode_Silent)以及回环静默模式(CAN_Mode_Silent_LoopBack)。   
    本实验使用到的只有正常模式和回环模式。
    CAN_SJW:用于置 SJW 的极限长度,即 CAN 重新同步时单次可增加或缩短的最大长度,它可以被配置为 1-4tq(CAN_SJW_1/2/3/4tq)。
    CAN_BS1:用于设置 CAN 位时序中的 BS1 段的长度,它可以被配置为 1-16个 tq 长度(CAN_BS1_1/2/3…16tq)。
    CAN_BS2:用于设置 CAN 位时序中的 BS2 段的长度,它可以被配置为 1-8个 tq 长度(CAN_BS2_1/2/3…8tq)。
    CAN_TTCM:用于设置是否使用时间触发功能,ENABLE 为使能,DISABLE为失能。时间触发功能在某些CAN 标准中会使用到。
    CAN_ABOM:用于设置是否使用自动离线管理(ENABLE/DISABLE),使用自动离线管理可以在节点出错离线后适时自动恢复,不需要软件干预。
    CAN_AWUM:用于设置是否使用自动唤醒功能(ENABLE/DISABLE),使能自动唤醒功能后它会在监测到总线活动后自动唤醒。
    CAN_NART:用于设置是否使用自动重传功能(ENABLE/DISABLE),使用自动重传功能时,会一直发送报文直到成功为止。
    CAN_RFLM:用于设置是否使用锁定接收 FIFO(ENABLE/DISABLE),锁定接收FIFO 后,若 FIFO 溢出时会丢弃新数据,否则在 FIFO 溢出时以新数据覆盖旧数据。
    CAN_TXFP:用于设置发送报文的优先级判定方法(ENABLE/DISABLE), 使能时,以报文存入发送邮箱的先后顺序来发送,否则按照报文 ID 的优先级来发送。
    了解结构体成员功能后,就可以进行配置,设置好 CAN_Prescaler、CAN_BS1和 CAN_BS2 的值,带入到CAN波特率计算公式:
    CAN 波特率=Fpclk1/((CAN_BS1+CAN_BS2+1)*CAN_Prescaler)就可以算出波特率。本章实验我们初始化配置 CAN 为正常工作模式,波特率为 500Kbps,配置代码如下:
  1. CAN_InitTypeDef CAN_InitStructure;, O/ a& a0 f0 _) ], u- S
  2. //CAN 单元设置7 T6 _- p0 G' t; d+ |4 g# q% Y
  3. CAN_InitStructure.CAN_TTCM=DISABLE; //非时间触发通信模式
    9 @* a/ [5 F2 p1 I8 F1 J
  4. CAN_InitStructure.CAN_ABOM=DISABLE; //软件自动离线管理
    5 D2 d4 I5 \8 e7 ~2 V+ W, R! \
  5. CAN_InitStructure.CAN_AWUM=DISABLE;//睡眠模式通过软件唤醒(清除CAN->MCR 的 SLEEP 位)! b( r, M. b- t! m# i7 G8 O/ l9 O
  6. CAN_InitStructure.CAN_NART=ENABLE; //使用报文自动传送
    5 W! o' T! P: v) w
  7. CAN_InitStructure.CAN_RFLM=DISABLE; //报文不锁定,新的覆盖旧的4 U4 ^- i9 f4 B5 s1 _2 L
  8. CAN_InitStructure.CAN_TXFP=DISABLE; //优先级由报文标识符决定, Q6 n. O; `( `
  9. CAN_InitStructure.CAN_Mode= CAN_Mode_Normal; //模式设置
    : F$ a5 O' @" d" a7 s5 Y% q$ P
  10. CAN_InitStructure.CAN_SJW=CAN_SJW_1tq; //重新同步跳跃宽度(Tsjw)为 tsjw+1 个时间单位 CAN_SJW_1tq~CAN_SJW_4tq' _% w, d& f9 ~
  11. CAN_InitStructure.CAN_BS1=CAN_BS1_7tq; //Tbs1 范 围 CAN_BS1_1tq~CAN_BS1_16tq- O0 z2 ~" x. Y1 M; t# `8 b
  12. CAN_InitStructure.CAN_BS2=CAN_BS2_6tq;//Tbs2 范 围 CAN_BS2_1tq ~CAN_BS2_8tq
    ( }0 j' [8 J6 @' H& K. A! S- _
  13. CAN_InitStructure.CAN_Prescaler=6; //分频系数(Fdiv)为brp+1+ i2 w/ c8 @3 H" M% Y% D# ], B
  14. CAN_Init(CAN1, &CAN_InitStructure); // 初始化 CAN1
复制代码
9 J* X0 P6 f  T% O
(3)设置 CAN 筛选器
! g4 D/ g! m- v" Y
    设置好 CAN 的工作模式及波特率后,我们还需要通过 CAN_FMR 寄存器设置CAN 筛选器,库函数中提供了 CAN_FilterInit()函数来完成这一步骤,函数原型是:
  1. void CAN_FilterInit(CAN_FilterInitTypeDef* CAN_FilterInitStruct);
复制代码

9 W* p% R8 ^8 `: W, {+ h. q
    与前面一样采用结构体方式对 CAN 筛选器进行控制管理,结构体类型是( f) V% N$ J' C. Q$ _3 V
CAN_FilterInitTypeDef。下面我们简单介绍下它的成员:
  1. typedef struct
    6 {6 c  b, U6 T) P* M, i# V9 Q( z) D
  2. {
    6 a; C! k, `4 r2 f: S; Q" v3 s
  3. uint16_t CAN_FilterIdHigh; //0 n1 k- l. y# u1 d/ s7 }( m! K
  4. uint16_t CAN_FilterIdLow; //  m. c5 X0 \+ G
  5. uint16_t CAN_FilterMaskIdHigh; //
    2 [+ F, K+ {7 {: @& T) T
  6. uint16_t CAN_FilterMaskIdLow; //
    , T- W5 V: s3 y; l3 T8 @7 [
  7. uint16_t CAN_FilterFIFOAssignment; //# ]9 g( l) }% X! S
  8. uint8_t CAN_FilterNumber; //2 k9 M# a+ v! |$ m6 b& K) l+ y
  9. uint8_t CAN_FilterMode; //' G- |2 b) x0 p5 \& U
  10. uint8_t CAN_FilterScale; //; R" }8 e" [; z2 s" a4 ?5 w9 {7 x
  11. FunctionalState CAN_FilterActivation; //" p4 l1 b* C( l0 q# i9 L
  12. } CAN_FilterInitTypeDef;
复制代码
+ J: l' D  G5 D: b, Q9 D' ^
    CAN_FilterIdHigh:用于存储要筛选的 ID,若筛选器工作在 32 位模式,
" A& e- X8 @, b9 Z6 d2 l
它存储的是所筛选 ID 的高 16 位;若筛选器工作在 16 位模式,它存储的就是一个完整的要筛选的 ID。
    CAN_FilterIdLow:同上一个成员一样,它也是用于存储要筛选的 ID,若筛选器工作在 32 位模式, 它存储的是所筛选 ID 的低 16 位;若筛选器工作在 16位模式,它存储的就是一个完整的要筛选的 ID。
    CAN_FilterMaskIdHigh :用 于 存 储 要 筛 选 的 ID 或 掩 码 。
CAN_FilterMaskIdHigh 存储的内容分两种情况,当筛选器工作在标识符列表模式时,它的功能与 CAN_FilterIdHigh 相同,都是存储要筛选的 ID;而当筛选器工作在掩码模式时,它存储的是 CAN_FilterIdHigh 成员对应的掩码,与CAN_FilterIdLow 组成一组筛选器。
    CAN_FilterMaskIdLow:同上一个成员一样,它也是用于存储要筛选的 ID
或掩码,只不过这里对应存储 CAN_FilterIdLow 的成员。
    CAN_FilterFIFOAssignment:用于设置当报文通过筛选器的匹配后,该报文会 被 存 储 到 哪 一 个 接 收 FIFO , 它 的 可 选 值 为 FIFO0 或
FIFO1(CAN_Filter_FIFO0/1)。
    CAN_FilterNumber:用于设置筛选器的编号, 即使用的是哪个筛选器。CAN 一共有 28 个筛选器,所以它的可输入参数范围为 0-27。
    CAN_FilterMode:用于设置筛选器的工作模式,可以设置为列表模式
(CAN_FilterMode_IdList)及掩码模式(CAN_FilterMode_IdMask)。
CAN_FilterScale:用于设置筛选器的位宽,可以设置为 32 位长
(CAN_FilterScale_32bit)及 16 位长(CAN_FilterScale_16bit)。
CAN_FilterActivation:用于设置是否激活这个筛选器(ENABLE/DISABLE)。
了解结构体成员功能后,就可以进行配置,本章实验使用滤波器组 0,并工
作在 32 位标识符屏蔽位模式,配置代码如下:
  1. CAN_FilterInitTypeDef CAN_FilterInitStructure;
    8 i/ X! i" y% R, M) p
  2. //配置过滤器6 O, \$ M3 |2 b
  3. CAN_FilterInitStructure.CAN_FilterNumber=0; //过滤器03 J( E1 Z  x5 q$ B
  4. CAN_FilterInitStructure.CAN_FilterMode=CAN_FilterMode_IdMask;
    # _! u; p0 G" }5 e" r
  5. CAN_FilterInitStructure.CAN_FilterScale=CAN_FilterScale_32bit;1 y) g( @9 @6 s( ?. o
  6. //32位
    ' b: M8 S3 j" D, q  A
  7. CAN_FilterInitStructure.CAN_FilterIdHigh=0x0000;////32 位ID' l+ o. `+ N' L) \, Z
  8. CAN_FilterInitStructure.CAN_FilterIdLow=0x0000;
    8 R* ^7 s* j% x5 X  `9 N! k
  9. CAN_FilterInitStructure.CAN_FilterMaskIdHigh=0x0000;//32 位MASK
    ( @1 h- y- u4 A& w* w) }
  10. CAN_FilterInitStructure.CAN_FilterMaskIdLow=0x0000;3 y. }# ?/ H. d1 G1 C7 P+ x# [8 Y
  11. CAN_FilterInitStructure.CAN_FilterFIFOAssignment=CAN_Filter_FIFO0;
    ; |& R9 v  Q: R$ R$ d6 Y* Z8 l
  12. //过滤器 0 关联到 FIFO0
    : m9 j& p% i0 S! Y9 T9 n
  13. CAN_FilterInitStructure.CAN_FilterActivation=ENABLE; //激活过滤器0
    1 O$ N( K& m# x6 i1 G3 j, }
  14. CAN_FilterInit(&CAN_FilterInitStructure);//滤波器初始化
复制代码

- B) R' Q8 `7 N& @! ?
(4)选择 CAN 中断类型,开启中断- p" W  k& a0 A. K0 r
    配置好上述 3 个步骤后,CAN 就可以开始工作了,如果要开启 CAN 的接收中断, 我们还需要选择它的中断类型并使能。配置 CAN 中断类型及使能的库函数是:
  1. void CAN_ITConfig(CAN_TypeDef* CANx, uint32_t CAN_IT,FunctionalState NewState);
复制代码
; D. I$ X' I6 R/ }
    第一个参数用来选择CAN,第二个参数用来选择 CAN 中断类型,最后一个参数用来使能或者失能 CAN中断。
    CAN 的中断类型很多,可以在 stm32f10x_can.h 文件查找,如下:
+ `; ?+ o! J4 `) T4 b) {  e+ c9 b
微信图片_20220626172326.png
& O8 b7 x/ r3 Y2 L6 h! F
    比如我们使用 FIFO0 消息挂号允许中断,那么此参数可以设置为CAN_IT_FMP0。使能中断后还需要设置它的中断优先级,即初始化 NVIC。当产生中断后就会进去CAN接收中断内进行处理, 所以需要编写一个CAN接收中断函数,如 CAN1_RX0_IRQHandler。本实验默认不开启 CAN 的接收中断,所以此步骤可以不用配置。
(5)CAN 发送和接收消息
    初始化 CAN 相关参数以及筛选器之后,接下来就是发送和接收消息了。库
函数中提供了发送和接受消息的函数。
    发送消息的函数是:
  1. uint8_t CAN_Transmit(CAN_TypeDef* CANx, CanTxMsg* TxMessage);
复制代码

4 U! C* v: p2 O; L8 e8 H
    这个函数非常好理解,第一个参数用来选择 CAN,比如 CAN1,第二个参数是一个结构体指针变量,结构体类型是 CanTxMsg,其内包含了往邮箱发送的报文信息。下面我们简单介绍下它的成员:
  1. typedef struct
    % b% p% {- j  Q; l1 r
  2. {
    $ Y; R* d! J. D$ M$ G
  3. uint32_t StdId;
      _2 C& ~8 a  r
  4. uint32_t ExtId;. A# j' B% @6 E1 X( Q5 T8 p
  5. uint8_t IDE;
    * P3 ^6 r+ V& I0 Z
  6. uint8_t RTR;4 T7 C% t) _( A% E3 @
  7. uint8_t DLC;
    9 i, B4 t8 V; a1 A
  8. uint8_t Data[8];
    ! ?- c8 w( P( u, f, O4 Z
  9. } CanTxMsg;
复制代码

& X- `( L0 P" O2 i5 Q) [
    StdId:用于存储报文的 11 位标准标识符,范围是 0-0x7FF。
! p1 }+ e7 t+ o& H1 ~
    ExtId:用于存储报文的 29 位扩展标识符, 范围是 0-0x1FFFFFFF。ExtId 与StdId 这两个成员哪一个有效要根据下面的 IDE 位配置。
    IDE:用于存储扩展标志 IDE 位的值,其值可配置为 CAN_ID_STD 和
CAN_ID_EXT。如果为 CAN_ID_STD 时表示本报文是标准帧,使用 StdId 成员存储报文 ID。如果为 CAN_ID_EXT 时表示本报文是扩展帧,使用 ExtId 成员存储报文 ID。
    RTR:用于存储报文类型标志 RTR 位的值,当它的值为宏 CAN_RTR_Data 时表示本报文是数据帧;当它的值为宏 CAN_RTR_Remote 时表示本报文是遥控帧,由于遥控帧没有数据段,所以当报文是遥控帧时,下面的 Data[8]成员的内容是无效的。
    DLC:用于存储数据帧数据段的长度,其值范围是 0-8,当报文是遥控帧时DLC 值为 0。
    Data[8]:用于存储数据帧中数据段的数据。
    当我们需要发送报文时,就需要对此结构体进行初始化,然后调用该函数发送出去,例如:
  1. CanTxMsg TxMessage;
    . J4 Q( G5 o2 x* W# }5 S& n
  2. TxMessage.StdId=0x12; // 标准标识符为 05 Y8 j6 d& x7 Q+ N
  3. TxMessage.ExtId=0x12; // 设置扩展标示符(29 位)
    3 \+ G2 @5 b% }- U7 s4 A' _
  4. TxMessage.IDE=0; // 使用扩展标识符/ ^8 t5 m  r4 F+ ]: J6 F3 U; M
  5. TxMessage.RTR=0; // 消息类型为数据帧,一帧 8 位% ]2 h, o3 \3 m1 l1 q  `8 r  O
  6. TxMessage.DLC=8; // 发送两帧信息1 @7 Z% Y7 ]) v1 ~
  7. for(i=0;i<8;i++)
    ' R1 P5 x5 \: y# G/ o
  8. TxMessage.Data[8]=msg[i]; // 第一帧信息* f5 w' L3 V8 j% b0 }) }
  9. CAN_Transmit(CAN1, &TxMessage);
复制代码
; r% f( S# ~6 |% _
    接收消息的函数是:
  1. void CAN_Receive(CAN_TypeDef* CANx, uint8_t FIFONumber, CanRxMsg*RxMessage);
复制代码

. ^/ H" u! e0 U2 b- @
    前两个参数很好理解,选择 CAN 和 FIFO。第三个参数是一个结构体指针变量,结构体类型是 CanRxMsg,与 CanTxMsg 比较类似,其内包含了从邮箱接收的报文信息。下面我们简单介绍下它的成员:
  1. typedef struct
    , ?1 {2 |# Z( [5 T" L
  2. {5 g" F- ^3 ~) c: b
  3. uint32_t StdId;
    : B  x. J0 r4 R1 m( s
  4. uint32_t ExtId;4 I1 f  f. T2 T4 P5 Z$ d. a! v7 u
  5. uint8_t IDE;
    , ^- R6 P) t) U# w2 n' t6 n+ e
  6. uint8_t RTR;
    ' O4 q& ~  [5 d; K. ^- a4 u
  7. uint8_t DLC;
    " C1 q0 ~+ `: M' M4 C7 J+ F+ ^
  8. uint8_t Data[8];
    2 h9 U, m1 i3 S0 f4 q0 H( `) H- g3 m
  9. uint8_t FMI;
    ' J- N$ B, e2 V# m6 S7 [
  10. } CanRxMsg;
复制代码

6 Q5 F, H5 w7 o# _7 W  D* X, S
    前面几个成员和 CanTxMsg结构体内是一样的, 在 CanRxMsg 中多了一个成员FMI,它用于存储筛选器的编号,表示本报文是经过哪个筛选器存储进接收 FIFO的,可以用它简化软件处理。
(6)CAN 状态获取
    当使用 CAN 进行数据传输时, 我们会通过获取 CAN 状态标志来确认是否传输完成,比如说在接收报文时,通过检测标志位获知接收 FIFO 的状态,若收到报文,可调用库函数 CAN_Receive 把接收 FIFO 中的内容读取到预先定义的接收类型结构体中,然后再访问该结构体即可利用报文了。
    库函数中提供了很多获取 CAN 状态标志的函数,如 CAN_TransmitStatus()函数, CAN_MessagePending()函数, CAN_GetFlagStatus()函数等等,大家可以根据需要来调用。
    将以上几步全部配置好后,我们就可以使用 STM32F1 的 CAN收发数据了。

2 J; n- r) G2 D, a2 b7 {$ [8 m
赞 收藏 评论0 发布时间:2022-6-26 17:23

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版