|
通过 STM32F1 芯片的一个 IO口控制板载有源/无源蜂鸣器,实现蜂鸣器控制。 / B) Q; |* C! \1 }
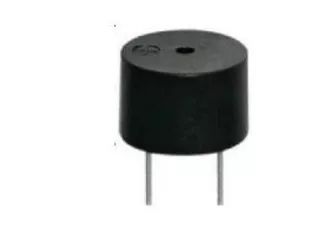
蜂鸣器介绍 蜂鸣器是一种一体化结构的电子讯响器,采用直流电压供电,广泛应用于计算机、打印机、复印机、报警器、电子玩具、汽车电子设备、电话机、定时器等电子产品中作发声器件。蜂鸣器主要分为压电式蜂鸣器和电磁式蜂鸣器两种类型。 压电式蜂鸣器主要由多谐振荡器、压电蜂鸣片、阻抗匹配器及共鸣箱、外壳等组成。多谐振荡器由晶体管或集成电路构成,当接通电源后(1.5~15V 直流工作电压),多谐振荡器起振,输出 1.5~5kHZ 的音频信号,阻抗匹配器推动压电蜂鸣片发声。 电磁式蜂鸣器由振荡器、电磁线圈、磁铁、振动膜片及外壳等组成。接通电源后,振荡器产生的音频信号电流通过电磁线圈,使电磁线圈产生磁场,振动膜片在电磁线圈和磁铁的相互作用下,周期性地振动发声。 其实一句话就可概括它们之间的区别,想要压电式蜂鸣器发声,需提供一定频率的脉冲信号;想要电磁式蜂鸣器发声,只需提供电源即可。无源蜂鸣器,属于压电式蜂鸣器类型;有源蜂鸣器,属于电磁式蜂鸣器类型。这里说的有源,并不是指电源的意思,而是指蜂鸣器内部是否含有振荡电路,有源蜂鸣器内部自带振荡电路,只需提供电源即可发声,而无源蜂鸣器则需提供一定频率的脉冲信号才能发声,频率大小通常在 1.5-5KHz 之间。有源蜂鸣器实物如下图。 ) n" K0 V( }( \0 y! ~
, j' ?6 r" _9 P0 V$ h
如果给有源蜂鸣器加一个 1.5-5KHz 的脉冲信号,同样也会发声,而且改变这个频率,就可以调节蜂鸣器音调,产生各种不同音色、音调的声音。如果改变输出电平的高低电平占空比,则可以改变蜂鸣器的声音大小。
6 z/ p% q b7 G. y* b0 I
硬件设计 在前面我们已经对 STM32 的 GPIO 做了简单介绍,并且还使用了其中 IO 口直接控制开发板上的 LED。对于本章要实现蜂鸣器的控制,我们能否直接使用 STM32 的 IO 口驱动呢?根据 STM32F103 芯片数据手册可知, 单个 IO 口的最大输出电流是 25mA,而蜂鸣器的驱动电流是 30mA 左右,两者非常接近,有的朋友就想直接用 IO 口来驱动,但是有没有考虑到整个芯片的输出电流,整个芯片的输出电流最大也就 150mA,如果在驱动蜂鸣器上就耗掉了 30mA,那么 STM32 其他的 IO 口及外设电流就非常拮据了。所以我们不会直接使用 IO 口驱动蜂鸣器,而是通过三极管把电流放大后再驱动蜂鸣器,这样 STM32 的 IO 口只需要提供不到1mA 的电流就可控制蜂鸣器。所以我们也经常说到 STM32 芯片是用来做控制的,而不是驱动。开发板上的无源蜂鸣器模块电路原理图如下所示。 ; |/ ^/ R& R# k) U
/ O: R3 ^2 N2 G! R) u* T 开发板上的有源蜂鸣器模块电路原理图如下所示。
3 l1 \* v2 Z: W* V* i0 D4 q: h3 h( Q' o+ [
从这两个电路图可以看到, 无源蜂鸣器的控制需要给其一定频率的脉冲才能发声,仅给一个高电平或者低电平是不能发声的,因此蜂鸣器模块电路直接将STM32引脚接在NPN三极管的基极上, 然后三极管的发射极连接蜂鸣器,无需考虑外界对 PB5 脚产生的高低电平会对蜂鸣器发声干扰。如果使用的是有源蜂鸣器,它只要有电源就会发声,因此就必须考虑外界对 PB5 引脚电平的干扰问题。通过电阻 R06 和 PNP 三极管 TP6 进行电流放大,从而驱动蜂鸣器。电阻 R66 是一个上拉电阻, 用来防止蜂鸣器误发声。 当 PB5 引脚输出低电平时, PNP三极管导通,蜂鸣器发声;当 PB5 引脚输出高电平时,PNP 三极管截止,蜂鸣器停止发声。
# D h/ M: b$ {" Y3 I
软件设计 蜂鸣器初始化函数 打开工程中 beep.c 文件,里面代码如下: - #include "beep.h"; G6 s: X' I m$ O& p
- $ k& P) ^6 @' ?) G$ \9 t
- /***************************************************************** p! L4 `6 _( Y, l' h& [
- & h% Q( e ?/ n1 L! D2 `4 x
- ***************9 n$ c4 n) K7 h
- " ?5 G3 s; C4 p4 [$ {1 q
- * 函 数 名 : BEEP_Init
! ?+ f/ [2 ?2 N1 v3 b
2 y7 o! l) \6 H6 p- * 函数功能 : 蜂鸣器初始化
& `& h9 ^ H3 O2 K: b - ; J3 o5 t8 s' Y7 j
- * 输 入 : 无3 E) m! m+ e* z1 ^! j3 I
3 u3 b, ?1 j3 O0 D+ ~; X- * 输 出 : 无
- h7 ?- ~. p% s% m( ~ - ( r+ i- E! H& b& j
- ****************************************************************/
4 Y `& h0 O' O- I& t8 H
0 `) l) w. R6 M6 K7 H- void BEEP_Init() //端口初始化
" k# L: Y. \$ m. T6 c: e, b
5 x8 \% M6 Y1 V; W! o4 i4 w- {
4 V% C5 s. t! {; T( i- ~) K - ) {- q: E$ Z+ }( a
- GPIO_InitTypeDef GPIO_InitStructure; //声明一个结构体变量,用来初始化 GPIO# g# A8 m1 D3 r
- M+ M5 B3 d# k( b- RCC_APB2PeriphClockCmd(BEEP_PORT_RCC,ENABLE); /* 开启 GPIO 时钟 */6 G/ l3 t3 @6 d8 @4 K- T6 x, m
- 6 y! u4 V. g6 i% H7 [
- /* 配置 GPIO 的模式和 IO 口 */
7 u, N: t: X- C |& w) F - $ z1 r x9 I7 k' W( H& n4 @+ X$ i. C
- GPIO_InitStructure.GPIO_Pin=BEEP_PIN; //选择你要设置的 IO口
# U, W8 R8 P- h6 Q - , b. w* h: j: ]) T/ I& I v
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_Out_PP; //设置推挽输出模式
" r' ?% [. G6 J5 f - + ^3 [# Q" H( `: w* G3 O" v2 e: r
- GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz; //设置传输速率
H6 h6 c6 X5 y3 y9 ]" [% [
6 R7 \ D; U5 Q, k- GPIO_Init(BEEP_PORT,&GPIO_InitStructure); /* 初始化 GPIO*/0 d0 [1 L9 i' K7 R2 }
& x( b& {' b/ n/ l! p0 B$ t! |- }
BEEP_Init()函数用来初始化蜂鸣器的端口及时钟,在函数内我们看到有几个参数不是库函数内的,比如 BEEP_PIN、BEEP_PORT、BEEP_PORT_RCC,这种情况一般是我们自己定义的宏,通常放在对应的头文件内,我们打开 beep.h,可以看到如下代码: - #ifndef _beep_H1 C' ^, W8 z) ?" ] Y
# _5 t& R0 P& |- ^; M4 C5 x W: Z- #define _beep_H
; r0 Z' T$ \( O+ y8 l
8 t9 J& t. |9 q/ Z- #include "system.h"
. H; Y$ O: F. s4 [2 ?/ V# q
1 W! e; ?* G" ~0 ?) [' {5 Y- /* 蜂鸣器时钟端口、引脚定义 */
2 i k; b; b* b& O# S
7 x9 C2 H: C8 i* I& X- #define BEEP_PORT GPIOB
( L6 A" T( z: s i8 ^ - 0 k2 i3 r1 b2 Q# ?1 R9 b
- #define BEEP_PIN GPIO_Pin_5
8 i& @* S0 w1 f# d! S - 0 E- T8 s: ]3 j
- #define BEEP_PORT_RCC RCC_APB2Periph_GPIOB) D3 A# ]6 K; L' x, P
$ ?1 {8 D$ n' |3 ^9 w# [, j- #define beep PBout(5)
5 ^5 X3 K( Q( u5 X6 q6 {. T7 ]" } - ) Y0 J5 \% k+ }+ ^2 P# k
- void BEEP_Init(void);
0 U* S4 r1 H5 X) G: ` - ' {/ @4 ^2 o. p4 R+ K2 [% [
- #endif
里面就将蜂鸣器的GPIO 端口及管脚进行了宏定义,这样做是方便大家移植程序,只需要对这个宏修改就能实现蜂鸣器的初始化修改。 ( s3 ~% P& ]3 {& m- I* M
主函数 我们打开工程中 main.c 文件,里面代码如下: - /****************************************************************
! C% T, C6 o4 D E - - D" A0 V+ x/ C& }2 [( D u; ]
- * 函 数 名 : main, J! G+ y4 x) I0 \& J- j* C
/ z: ?; X3 e- @% f. _$ Q9 K- * 函数功能 : 主函数/ ]' O& H" Q% X) X$ s. w
3 l% V; {( \3 C9 Z- * 输 入 : 无; P u9 A. L2 I6 i, D6 n \
9 a, k7 [9 M# @( y- * 输 出 : 无8 B: Z& `" I+ P0 s
; G! Z8 s: s j" P& g, z/ X- ****************************************************************/8 d: m$ k! b0 t& j# h6 u# ]' a
8 ^7 Y* C- a4 a8 W" y- e- int main()# K# H, V4 a! Q
, I$ R; \$ K4 [$ C- {3 f$ J2 m# i; ]: o0 G- P+ i
6 q6 N& W; P$ `- u16 i=0;
! c; R- r' k: X8 q7 E9 L7 { - ( A" i% p$ D% t+ ~/ i
- SysTick_Init(72);
! R# W- V! @$ w O2 ]9 _& ]0 N
& |" k% z* z6 ^& a. j- LED_Init();
; k+ p' B( o( D3 C; s: u - . |5 ?8 l8 E u E$ p
- BEEP_Init();/ A+ @7 g& O- @, T3 l( D# j" f
- 9 e& W `4 r% y0 A1 [
- while(1)
, T( x+ O8 m8 w1 K* ]' P9 [ - * j: b6 N d- C8 j( H
- {" }( @& |* r }" j+ G+ G0 L- \
- # D ]0 K2 s. c& Y1 Z4 E& y
- i++;
1 h* _0 ]. Z' o- O7 ]% {1 C, ] - 1 t4 I/ z* z" h1 x t& W
- if(i%10==0)
) ]1 C1 [: Y% V; @2 G. y/ K
+ T9 m5 h5 g- h5 Z1 \- {' Z" {& R6 {+ m* q @4 p% j
- + e' n6 n; j2 `% B
- beep=!beep;( r; X& m& f0 D% \1 a8 K& Z
' N1 b( W' N$ k- }
+ }* q( _& M7 E- j( H - 6 u, _" T8 f Z1 ?
- if(i%20000==0)
, {2 l: ?& A# P3 U( e5 G6 Q - 9 y- m: N- q7 X' `; G
- {; O0 F& m8 D# g! h) \' X
# C2 v/ M, t$ f7 q4 y. v. S5 w- led1=!led1;
Q3 p, {$ U9 ~* ^/ @, e( m - 0 M% U3 Z0 \! ^5 ?
- }
" [" ?. }+ F& V - ( E' o1 p8 M- [# n3 u
- delay_us(10);
5 X0 s/ s3 z5 v
, }3 H* b6 B# A! r# z& y2 @- ^- }
% J- h( J3 J ~2 t3 _
: L% j5 b/ k, L; x5 P Y- }
主函数实现的功能比较简单,首先将使用到的外设硬件进行初始化,然后进入 while 循环,间隔 100us 对蜂鸣器管脚电平翻转,这样就产生了一个频率为5KHz 的脉冲,因此无源蜂鸣器就会发声,当然有源蜂鸣器的控制可以更简单,只需要给它一个低电平即可,为了实现 2 块板子程序的兼容,这里就统一采用此种方式控制蜂鸣器。间隔 200ms 对 led1 管脚电平翻转,因为使用到了 delay_us延时函数,所以在 main 函数开始处就需要调用 SysTick_Init(72)初始化,这个在我们后面所有程序都会使用,后面就不重复。 将工程程序编译下载到开发板内,可以看到 D1 指示灯间隔 200ms 闪烁,蜂鸣器发声。 . ~9 U4 [% _! q- M& G2 l7 ]
| 




 STMCU小助手
发布时间:2022-7-1 12:25


 微信公众号
 手机版