使用芯片:STM32F103C8T6/ u0 M+ H8 q( r( e
cube软件版本:5.10( L% u& }# ?/ } G5 _: Q# {
软件包版本为:STM32Cube FW_F1 V1.7.0
; e! _" @! c5 f C W
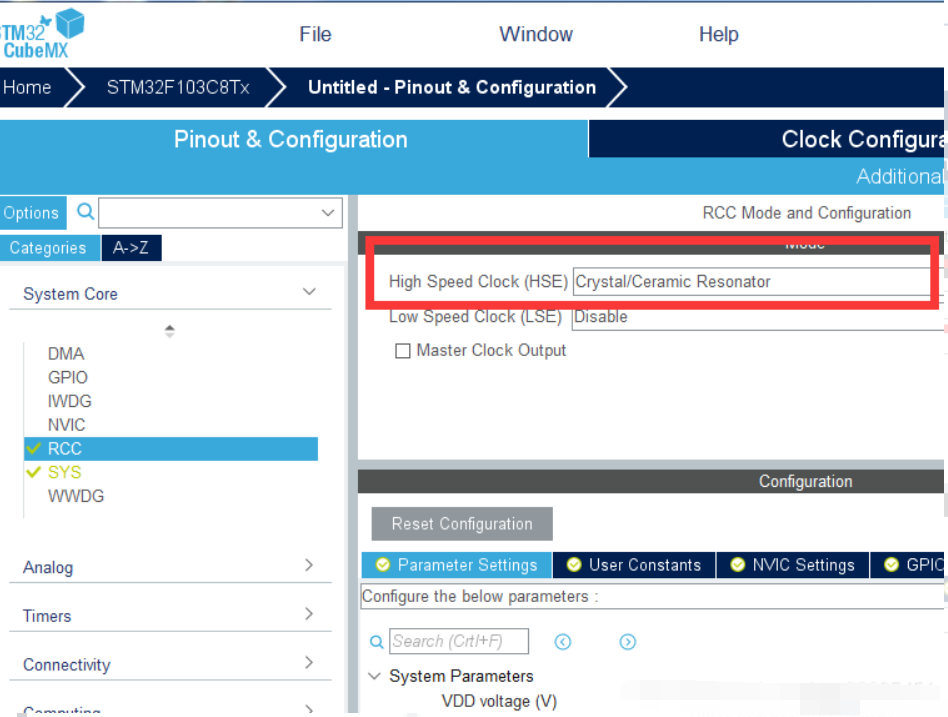
0 a5 m8 Q0 N" M7 M/ j7 m& ^一、配置时钟为使用外部晶振,并配置为72M, f$ ]- ^% w9 F: J: q
2 [4 n _" {$ r, q2 e3 o" M

( n. [" v$ D! e( b/ C* M8 j
 1 E1 M& T. M* Q: z2 m. K
2 e" D& v6 u; T5 }& L( ~ [
二、使能 can,并配置参数
/ K! z' b! H5 K* ^9 F/ }- t设置can波特率为500k,并设置为loopback模式,波特率计算方式为(systime/(pre*(bs1+bs2+sjw))),can时钟为36M,则36/(12*(1+2+3))=500k。3 f2 _! c& x1 c' v& ^* _1 v( c
! Y8 x3 O* F# n9 K( \/ }
 # P e- d+ F2 H! k( e, M" K, G( K2 C
" b% g% }3 f4 q- Y0 U Y$ E三、开启can接收中断6 ]7 z- H% m- Q- a6 A" r8 b* b
4 @& u* g- J: m
![XQF]BS53B8JK8]K}Q$(RIEX.png](data/attachment/forum/202207/02/164817xpzbmejxjdxdkkmj.png "XQF]BS53B8JK8]K}Q$(RIEX.png")
. A: S0 i& }8 E5 M, r0 }7 r; W/ R5 I* H% A; d( @& }1 i
四、设置生成代码,在生成的can.c函数中增加过滤器配置代码如下* ]% R3 Z) u5 T6 M4 g3 H
" k- g8 n; J" K! q
B[G.png](data/attachment/forum/202207/02/164817nww4twwcycnzhmfs.png "FD$(BEU3L~X](9N9YO3)B[G.png")
/ y G! U1 t- R' L4 }8 ?
3 T: e7 r3 l! s) L6 ICAN_FilterIdHigh和CAN_FilterIdLow组合成一个32位寄存器,用来存储将要过滤的ID
/ K8 s) L: f3 c/ [1 a0 H, Q' U1 [# A7 n1 X$ F6 d% }( H1 K
CAN_FilterMaskIdHigh和CAN_FilterMaskIdLow组合成一个32位寄存器,用来表示这个ID的哪些位必须符合(置1),哪些位不关心(置0).+ T2 o, k1 k! \) G( [( j3 b: }
例如要过滤的ID为0x1e000000,则CAN_FilterIdHigh、CAN_FilterIdLow、CAN_FilterMaskIdHigh和CAN_FilterMaskIdLow配置为
4 A+ h! f6 d. n' n& Q& r7 S* a- L2 `- T2 T: G5 L
- uint32_t EXTID = 0x1e000000;
- j7 t O' r0 F - CAN_FilterType.FilterIdHigh=(EXTID<<3)>>16;8 |! R' \# q' x8 a
- CAN_FilterType.FilterIdLow=((EXTID<<3)&0xffff)|CAN_ID_EXT;//只关心扩展帧,标准帧为CAN_ID_STD
H& a7 S; } ]! N/ M - CAN_FilterType.FilterMaskIdHigh=0xffff;. j( `8 R; \: @/ e! k* ~
- CAN_FilterType.FilterMaskIdLow=0xffff<<3|CAN_ID_EXT;//每一位都必须一致,只关心扩展帧,标准帧为CAN_ID_STD
以下配置代码,有列表模式和掩码模式,二选一
. T! J& ^ K# c# }2 R; _
2 o, Z: l Y* o) j; g/ ~: x0 u/ n- /* 列表模式只接受0x02200000和0x1e000000 */% V9 y# |" j9 ?$ |% q
- void CAN1_IDLISTConfig(void)
' k W( g" o h" z6 V" a9 I; a - {
2 d9 b* h( u- V( k- v0 t - uint32_t EXTID = 0x02200000;8 h- R2 Q/ i1 G$ y
- uint32_t EXTID1 = 0x1e000000;
0 o' P9 e+ S% U7 |9 a& m# x. E7 t - CAN_FilterTypeDef CAN_FilterType;
. {0 W; ]- ?) H: z5 d - CAN_FilterType.FilterBank=0;
3 L) Q) Y8 g+ _0 z @ - CAN_FilterType.FilterIdHigh=(EXTID<<3)>>16;
! ^8 _( s* D6 u - CAN_FilterType.FilterIdLow=((EXTID<<3)&0xffff)|CAN_ID_EXT;
& F; U2 ?: }+ [7 Z3 y+ m/ }1 S" @6 M - CAN_FilterType.FilterMaskIdHigh=0xffff;; }& M7 \9 |/ L3 U! h
- CAN_FilterType.FilterMaskIdLow=0xffff<<3|CAN_ID_EXT;! z$ j0 j8 l- }4 s) k: F
- CAN_FilterType.FilterFIFOAssignment=CAN_RX_FIFO0;
7 r+ c5 m, j( `+ N5 C1 F - CAN_FilterType.FilterMode=CAN_FILTERMODE_IDLIST;
- V1 O% \ k, {4 Y! a - CAN_FilterType.FilterScale=CAN_FILTERSCALE_32BIT;; O K2 v- @9 @) Q% s: Y
- CAN_FilterType.FilterActivation=ENABLE;
1 R/ j; a, K7 l$ s. h5 ] - CAN_FilterType.SlaveStartFilterBank=14;6 c- D+ M8 V8 h& i& s, ~ z9 t3 F
- if(HAL_CAN_ConfigFilter(&hcan,&CAN_FilterType)!=HAL_OK)
' h) K3 b+ F, ?8 u8 j - {
5 [% |& s& {: b - Error_Handler();! x# J1 `! o5 q$ O, u
- }
. Y6 \& {# c) ]/ W - CAN_FilterType.FilterBank=1;/ G6 E6 u: c, Z/ e3 r0 O
- CAN_FilterType.FilterIdHigh=(EXTID1<<3)>>16;& k v+ L$ i4 ^
- CAN_FilterType.FilterIdLow=((EXTID1<<3)&0xffff)|CAN_ID_EXT;
9 ~4 a8 N4 {0 f - CAN_FilterType.FilterMaskIdHigh=0xffff;
3 U! y+ Y8 B$ I) _1 \# O0 d( \! l - CAN_FilterType.FilterMaskIdLow=0xffff<<3|CAN_ID_EXT;
- y$ Z0 r, S* r' [ - CAN_FilterType.FilterFIFOAssignment=CAN_RX_FIFO0;! C, Y+ d% r: k" W+ A0 H7 l
- CAN_FilterType.FilterMode=CAN_FILTERMODE_IDLIST;//列表模式0 V# B# O' c4 w1 F( D( h
- CAN_FilterType.FilterScale=CAN_FILTERSCALE_32BIT;
8 N( h- { e! L - CAN_FilterType.FilterActivation=ENABLE;) M9 m' T0 [ ]- d$ K( Z
- CAN_FilterType.SlaveStartFilterBank=14;2 {5 n x( M/ Q$ F( ^" N) E
- if(HAL_CAN_ConfigFilter(&hcan,&CAN_FilterType)!=HAL_OK)$ W! M- |$ [! Q$ |
- {& B7 B- W9 ?5 N
- Error_Handler();! J: U- k* U8 O; `9 C9 I: v1 w" T
- }7 A4 J# A# p2 Y! u* M9 l
- if(HAL_CAN_ActivateNotification(&hcan,CAN_IT_RX_FIFO0_MSG_PENDING)!=HAL_OK)1 |. O& r: y! m1 d
- {" f. B3 ~" q& z$ {0 R
- Error_Handler();
0 W7 r3 v2 N7 E9 @ - }
& B0 D" w; A7 V3 }+ f$ `7 C- ?' B - if(HAL_CAN_Start(&hcan)!=HAL_OK)
& a( ^2 u! s. M, r! _+ n5 C9 w( s - {6 m) a( C: X4 q3 M6 W1 c2 w
- Error_Handler();
1 P, p( u% Z; z8 L5 d/ u - }
6 R3 m/ Z/ F& a0 O/ W - }4 ^6 u E) C4 I. G: s
- /* 掩码模式全部接收 */; u% w5 @ |7 [$ @" }* H. @
- void CAN1_IDMASKConfig(void)# z% J6 H) t" z- o, h
- {5 v& |9 A; Q4 `" C
- CAN_FilterTypeDef CAN_FilterType;
* \8 z9 ^2 S! ^ - CAN_FilterType.FilterBank=0;
3 v' {" E8 E7 C0 b# y2 Y C - CAN_FilterType.FilterIdHigh=0x0000;
" `9 R$ n3 Z9 Y1 A1 S) I" \& g7 ? - CAN_FilterType.FilterIdLow=0x0000;; q& p7 _. N/ g6 T" x
- CAN_FilterType.FilterMaskIdHigh=0x0000;
- z- g* j2 L$ ?+ p - CAN_FilterType.FilterMaskIdLow=0x0000;. F7 R z0 p! {1 u! ~0 V
- CAN_FilterType.FilterFIFOAssignment=CAN_RX_FIFO0;
' p7 ]: `$ J1 r# F& K% K" i - CAN_FilterType.FilterMode=CAN_FILTERMODE_IDMASK;//掩码模式, Q R4 O: ~. ?5 D
- CAN_FilterType.FilterScale=CAN_FILTERSCALE_32BIT;
, y9 |/ I, ~$ E, u @* f8 z - CAN_FilterType.FilterActivation=ENABLE;, q" ~7 M3 S- q$ T* t( q
- CAN_FilterType.SlaveStartFilterBank=14;& i9 x' Z* a7 @2 K8 Z( r
- if(HAL_CAN_ConfigFilter(&hcan,&CAN_FilterType)!=HAL_OK)
/ l4 u0 {0 B! D4 l - {
! I" q9 A" Z9 G4 I! H& S - Error_Handler();
( V4 ]: s- k: u7 _( A - }$ {- D; ?/ E9 Q% |) j/ ]3 N9 A
- if(HAL_CAN_ActivateNotification(&hcan,CAN_IT_RX_FIFO0_MSG_PENDING)!=HAL_OK)
9 B, Y, M* L l) ^( ]8 Y4 U - {6 {0 B; X! q; ]3 O0 K4 z
- Error_Handler();; j0 |9 h: h V* B" u C
- }
! Z, ]" J5 h |! ? - if(HAL_CAN_Start(&hcan)!=HAL_OK)
$ v" E, h3 ?' d% c& F8 r6 m - {
# l, i O: w9 ~0 n - Error_Handler();" {) B2 q7 O# j! ]8 a
- }
4 u& u, `" y3 `& A' s' m& P - }
五、增加can发送函数
# s# u8 ?8 J j9 x+ `- /***********************************************: ]7 o& M9 l0 J) |, P) a; w0 m
- 函数功能:can发送数据4 e% P, k4 w4 z3 V6 v) \3 o! T
- 入口参数:
2 c9 T3 @) j ^/ U. E8 b - ide: 0:标准帧* O/ M% }5 U, O+ R8 b
- 1:扩展帧
, k- }2 g6 |: s - id: 帧ID
0 H7 q( B. S P, i2 { - len: 数据长度
% P1 ~2 p0 M: `6 x. x% u4 o5 h - data: 数据$ V/ w% N" {1 S. Q9 |% A4 b. @
- 返回值:0:成功。1:失败2 H0 a; m$ R6 ^3 S+ r
- ************************************************/
2 C% ]# g/ {. l; m& D - uint8_t Can_TxMessage(uint8_t ide,uint32_t id,uint8_t len,uint8_t *data)
) o ?+ u, f4 ` {% [ - { o6 ?0 S/ W' R9 |$ \/ W
- uint32_t TxMailbox;0 F4 q7 U) W* v
- CAN_TxHeaderTypeDef CAN_TxHeader;
/ h; {) b7 p. v - HAL_StatusTypeDef HAL_RetVal;
: V A; v3 t0 D. w6 C- E - uint16_t i=0;$ b' @: p4 g; Y1 k6 a7 J- S o
- if(ide == 0)
- n0 |4 C9 j, o, @: s - {
8 f% _3 U" g" }) w - CAN_TxHeader.IDE = CAN_ID_STD; //标准帧& I- A" ]! E) K% u$ ?- t+ R
- CAN_TxHeader.StdId = id;
4 l2 l. f; z# |7 |3 N4 K+ T - }: [' I( {* E- Y6 ]" J, O9 F
- else
2 t e0 k" H) U3 K6 {2 G - {
. Z* m- W( ?# h! o7 Q* l7 x - CAN_TxHeader.IDE = CAN_ID_EXT; //扩展帧% d6 \( x2 `3 r* ?
- CAN_TxHeader.ExtId = id; K7 F) N) R$ p
- }7 U' I1 _+ X' `" V9 _+ b8 ^
- CAN_TxHeader.DLC = len;
: P t0 ?: z) f* r - CAN_TxHeader.RTR = CAN_RTR_DATA;//数据帧,CAN_RTR_REMOTE遥控帧" b. a7 o9 Z' I
- CAN_TxHeader.TransmitGlobalTime = DISABLE;2 v4 ~; y( Q. t b2 o! O+ ]
- while(HAL_CAN_GetTxMailboxesFreeLevel(&hcan) == 0)% d: l4 V7 p. Y; ]' ?
- {
! N: s! ^ A- M3 G9 R; D - i++;. e+ H L4 l9 ?$ m' t* s
- if(i>0xfffe)% Z$ y$ @4 r8 S6 E
- return 1;5 t/ Z) n; F# G
- }
k% e! b c$ L. b9 | - HAL_Delay(500);
8 F7 f3 ?1 K; p; ?7 v% } x% K9 d9 B) M - HAL_RetVal = HAL_CAN_AddTxMessage(&hcan,&CAN_TxHeader,data,&TxMailbox);
: ?9 U( Y9 d5 f% Y: I - if(HAL_RetVal != HAL_OK)3 I- X& _: |* n! Y' ^+ Y- U
- return 1;
0 b k8 Z7 y) G4 I. u+ w - return 0;* z6 g* [5 m- u( t
- }
六、增加接收中断回调函数0 P( T9 M& A: x* n# Z
- void HAL_CAN_RxFifo0MsgPendingCallback(CAN_HandleTypeDef *hcan) G# K: M |+ _) ]4 ^
- {3 i& `& y; [/ W5 x
- CAN_RxHeaderTypeDef CAN_RxHeader;6 a4 D+ S Y+ z
- HAL_StatusTypeDef HAL_Retval;
! p: F4 ~0 o8 ?' N - uint8_t Rx_Data[8];" L0 i# t" e: l5 \* T [8 x# a
- uint8_t Data_Len=0;
T) a. @% m2 ]6 ]9 X4 }( E5 { - uint32_t ID=0;/ b0 Y, v, I+ i& `, l5 Z5 n
- uint8_t i;3 J! d! T" w3 d* c% H* P- p
- HAL_Retval = HAL_CAN_GetRxMessage(hcan,CAN_RX_FIFO0,&CAN_RxHeader,Rx_Data);5 {/ V/ R$ {% H: A/ Q" O
- if(HAL_Retval == HAL_OK)
# ]2 S" ?+ f1 k9 x - {
* H7 A) I f1 @6 ]9 B - Data_Len = CAN_RxHeader.DLC;9 x- o7 E/ q4 W: r# s' t3 K! R
- if(CAN_RxHeader.IDE)
+ _ r! r2 H- E# v8 Q - ID = CAN_RxHeader.ExtId;! H# y* p8 L7 |2 C4 g: A+ S8 X
- else
+ }* R5 h7 b4 z d - ID = CAN_RxHeader.StdId;
+ t+ C$ ?8 ]6 i, L" @ - printf("id:%x\r\n",ID);( @9 ]4 q9 j: ~+ e: Z8 T
- printf("Data_Len:%d\r\n",Data_Len);
0 I5 x6 O& ^7 G* D - for(i=0;i<8;i++)
6 }" ~/ I( C! ]) [4 F- r8 f - printf("Rx_Data[%d]=%x\r\n",i,Rx_Data<i>);
2 }$ |! R$ C8 G9 z5 E! [+ [ - }
/ U/ ]. m' w3 [$ ^# p4 i" Z7 C - }</i>
3 X! V, w4 r' Q. C. C- A+ Z8 }2 R; w' y. W2 T
七,在main.c函数中增加函数,最终如下:
2 n3 K0 I' A7 N- Q' M# ^! V- int main(void)* n; g2 _2 b) G+ d& j" C6 C
- {
2 j$ T, c$ j6 J/ d0 }. a - /* USER CODE BEGIN 1 */
$ F9 o' r, P+ j8 Y - uint8_t data[8]={1,2,3,4,5,6,7,8};: L* u, u/ g3 s! i& ?
- /* USER CODE END 1 */4 g% Z" ~' V) ? J# m$ k2 Y
# m! Q' j. B: m2 E& \ x- /* MCU Configuration--------------------------------------------------------*/
6 i6 D! n* ~) ~ - + k& k0 ~/ f7 ^/ F! ]
- /* Reset of all peripherals, Initializes the Flash interface and the Systick. */8 X: E& h' |! ]' ^$ b& T- P3 Z
- HAL_Init();, J! f) U# P" E# O0 A
- ! s- Y2 [$ i: P9 o& F- U4 M
- /* USER CODE BEGIN Init */
7 [! {3 \0 B% h/ M" R+ B - # Y/ s; I, D+ X0 ~8 Z
- /* USER CODE END Init */) j s: J; [0 r5 ^4 x9 Y& C! h6 {
/ D4 v$ k& O1 N; L9 L- /* Configure the system clock */
7 b* z0 O3 N/ F# o, F9 i1 u% f - SystemClock_Config();
1 z1 a" l, o5 o9 H) Q0 g; ?: ] - & J3 h( i, Q. Z$ F7 c q
- /* USER CODE BEGIN SysInit */" Q; `; n/ |; N. f
5 C' Y1 e; F8 R9 ?6 P S0 |- O. b0 `- /* USER CODE END SysInit */
8 @& A" N; p5 h" K( P
" s( X" ^" R* T0 \6 V8 F1 H- /* Initialize all configured peripherals */
4 S, |, L- B5 m/ Q - MX_GPIO_Init();
4 E# ]" l3 m* L - MX_CAN_Init();
5 r3 ]- u9 m/ l2 i3 K8 k% ]$ O- @ - MX_USART1_UART_Init();% I4 P! K% \0 x' V# K4 v# D0 A' K
- /* USER CODE BEGIN 2 */ L1 V/ i1 j# a3 C" F3 K
- CAN1_IDMASKConfig();//过滤器配置
1 ]+ j7 j8 T- _5 @8 u - /* USER CODE END 2 */
8 y! l0 ~" m; X' ?0 k4 k - /* Infinite loop */
2 ^: J' R4 O: x- Y- R5 C - /* USER CODE BEGIN WHILE */5 o& ^5 z5 y2 s8 I3 L' Q6 r2 q4 Y& o
- while (1)$ o' v) _, \+ ^5 D) z1 D5 e4 _
- {
" [% z$ [" V Q7 D) C, m - /* USER CODE END WHILE */
' i+ I/ C) p) D' d0 J4 r: ]4 x - : ]0 v& P6 q$ E* P
- /* USER CODE BEGIN 3 */
. w& f! z# \& C - Can_TxMessage(0,0x222,8,data);//CAN发送
: V7 G# V7 Q, y4 {' P; [* G - HAL_Delay(1000);" n. o4 x5 V% K2 [. `7 r, N7 r
- }; X. t4 r) ^& O
- /* USER CODE END 3 */
9 t+ ?8 z8 Z: F+ Q - }
0 _/ r n! G! m! `) _" k
7 ?/ Q. j8 I" Q9 F% q每隔1S,通过can向标识符为0x222的设备发送一次数据,因为本例程设置的为loopback模式,所以不需要接任何外设即可,通过串口调试助手查看接收到的数据,与发送数据相符+ Z/ [$ J$ Z U- E4 i* i+ _ t. T/ U
1 q' K: \* W3 ?) E. ~8 Q5 o& Y4 P l7 E
% W/ \; j" h( R# L7 V3 W1 j |





 STMCU小助手
发布时间:2022-7-3 16:00

 微信公众号
 手机版