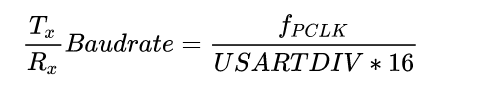你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

STM32经验分享 第15章 通信—调试串口

[复制链接]
STMCU小助手 发布时间:2022-8-30 19:13
15.1 关于串口
, O4 H, `1 I" F* e0 B, C15.1.1 串口理论知识8 Y# B0 z$ M4 \1 l

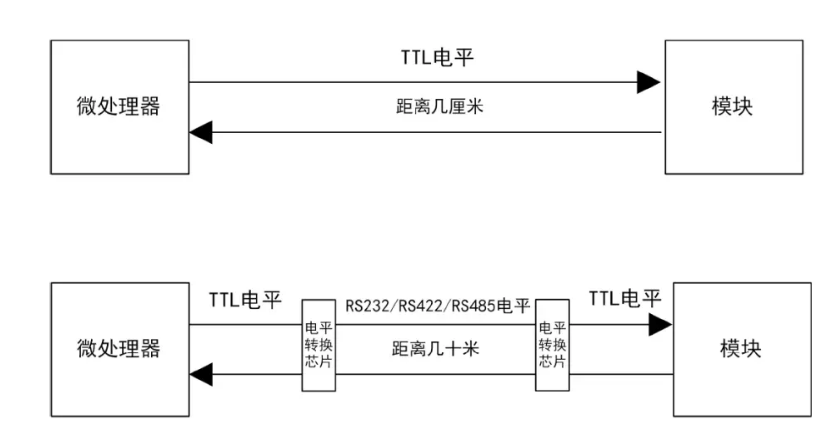
" X3 |$ e" V6 T$ `说到串口,经常提到TTL、RS232、RS422、RS485,简单的说,就是为了适应不同的环境条件,使用了不同的电平标准。假如微处理器和板载的蓝牙透传模块通信时,一般就使用TTL电平,引脚直接连接即可。假如微处理器在工业现场,需要连接一个几十米外的装置,则应该考虑将TTL电平转为RS232、RS422、RS485。, ^4 Z1 `0 Y: x. u7 C7 S  _' V
  }. u- U+ S' p8 Z) J( t0 j0 g1 c
_NF[RN~NE`R_O`())_Q@N@M.png

# v3 ?, `8 K. D5 [- H; I5 C3 ]: x1 E" L& z! l, F
图 15.1.1 不同通信电平应用的场景
. \4 K4 z9 z7 N

/ S8 H. r  `* Z& j5 s$ U( f1 V9 Q& l# A  r. N7 u" j# ]; Y
如下表 15.1.1 是几个通信接口标准总结。可以发现为了加大传输距离,人们依次尝试了增加电压、差分传输等方式。
  H$ ?, ~1 r. C/ W
1@UV5]AMK}AM[NR4F3@LY%I.png

% W  T# i5 j+ \- I8 b6 @8 h- R  K- A. u
表 15.1.1 常见通信接口标准
3 s9 S$ U! _+ b4 \2 z/ K- F' k

' @4 {! m( m3 f5 @# b9 [7 Y
2 z& u& H: g, m, c! x8 `以TTL电平的接口为例讲解串口怎么传输数据,对于RS232/RS422/RS485等接口,仅仅是把TTL电平转换为不同的电平值,或者转换为差分信号。/ K  W) c# I" S- a" g
" m/ e8 m* l% o- s6 {
TTL接口的串口,硬件连接如图 15.1.2 所示。
2 i3 O  ?2 q% R+ u/ b4 Y# Z
( M2 F4 Y3 d6 S. U6 x0 D% [
N3O9@]2J})D516_SYV($RSF.png
" p2 E; m3 q/ {- }. L  A, f

7 c7 g5 b8 f1 I/ K( F. v/ \
图 15.1.2 TTL电平的串口硬件连接示意图
4 ]2 `5 n! A1 m' `
% V% Q+ I+ D: c1 M) T

7 ~2 q4 Q- e& Y7 f串口传输中的一些概念如下:
' {' n3 M  Y1 \6 M) z6 n5 ?! V% A  \
波特率:一般选波特率都会有9600,19200,115200等选项。其实意思就是每秒传输这么多个比特位数(bit);
% r6 F; X8 ~: q- `
. g+ e& Z' ^5 K) R  K, H起始位:先发出一个逻辑”0”的信号,表示传输数据的开始;( {1 e) S+ Z2 M/ w

3 Y! s6 o3 j! r  e: r" a数据位:可以是5~8位逻辑”0”或”1”,先传输bit 0,再传输bit 1,依次类推;0 ^, `+ N2 ^9 _3 d0 W5 `
5 f2 p  u3 l, L  W
校验位:数据位加上这一位后,使得“1”的位数应为偶数(偶校验)或奇数(奇校验),以此来校验数据传送的正确性。校验位是可选的,可以不传输;4 ~" G# M% E7 r0 s$ C

1 N+ n- _, m% J, x7 V. l5 o9 E停止位:它是一个字符数据的结束标志,数据线变回逻辑”1”;6 U8 B* e" Q  Q% Q2 @7 H6 k! x

+ s2 X! a5 s* _* J/ O1 _: f( l& }5 r+ @$ _
. ~. Y) @+ a, t) v8 {- L
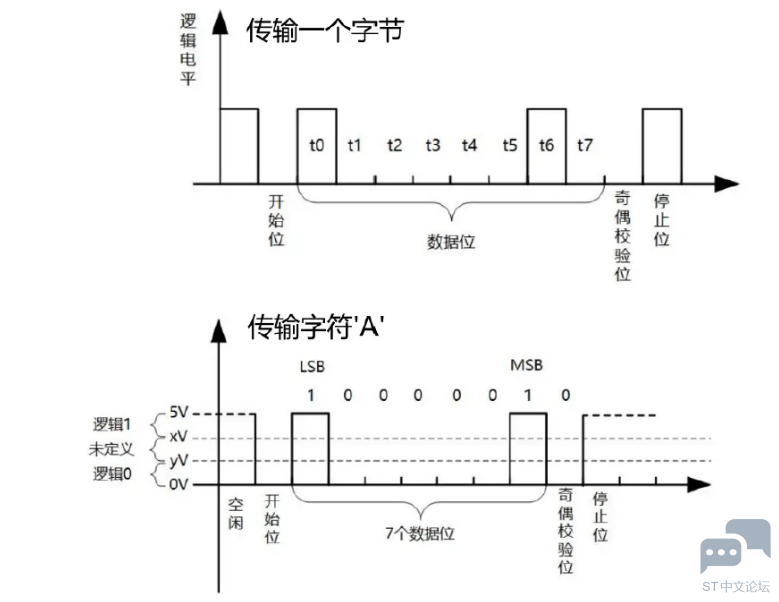
怎么发送一字节数据,比如“A”?“A”的ASCII值是0x41,二进制就是01000001,怎样把这8位数据发送给对方呢?
8 q+ C; _+ x9 s6 M% v* h" h  [/ ^% Z
双方约定好波特率、数据格式(数据位个数、停止位个数、是否使用校验位、奇校验还是偶校验),假设数据位是8,停止位是1,校验位是1;, y* q0 O1 z0 O) b* m* {' u

: c6 T7 ?0 g. B; V4 K; y初始电平为逻辑1;
! j8 f% [# S3 n- n2 {3 f$ N
; `' s3 y/ R( f3 |' j8 ^! L发送方输出逻辑0,并保持1位的时间;接收方检测到逻辑0,就知道对方准备发送数据了;* U* h4 ~( |) M
$ g% H. M) B4 S2 \. N* W
发送方根据数据的bit 0设置引脚电平,并保持1位的时间;接收方读取引脚电平,得到bit 0;
( Z8 ~/ M" x" g
5 g9 Z& P/ a% @7 Z  O* |* U0 @发送方根据数据的bit 1设置引脚电平,并保持1位的时间;接收方读取引脚电平,得到bit 1;0 L% M4 Q* o- }0 O4 _# A' I) z  L
1 G& f, n- \' K' K! m( b" k- x
以此类推,发出8位数据;
$ b3 K& `1 C" c/ e) }6 [6 Q+ N  Z8 ]0 Q; F( H
l发送方计算出校验值,设置引脚,并保持1位的时间;接收方读取引脚电平,得到校验值;注意,这步可以省略;
& C4 W( F9 f5 m
5 n3 [) R5 C% N; d& h% b发送方输出逻辑1,并保持1位的时间;接收方读取引脚电平,直到数据传输结束;
- f) ~4 S% K& v  R# _5 y, K4 [: z8 Z8 ^
信号的波形图如图 15.1.3 所示。8 ?- G$ ^2 c5 D  C, o/ V; y. ^( K
, g& A9 I0 O, O' k7 H2 s) Q, Y% D5 J
}{@RD98VCR[@{)SUXG9K{{G.png
# O- u, m. d- ~+ Z3 ^

' f6 {: r1 {0 N
图 15.1.3 串口信号传输波形图

, {( m  m5 T% b2 m0 ?7 N7 S7 q% {+ K7 m+ a

0 J+ J! B! T7 Q6 E, w( r' v
: H9 g. P: G: O
15.1.2 STM32的串口
. R2 V$ s  B; T( F1 f; R' l

3 M& E$ H& f, g8 v  q在嵌入式中,很多MCU和外设模块都集成有UART外设。STM32F103系列最多有3个通用同步异步收发器(Universal synchronous asynchronous receiver transmitter,USART),2个通用异步收发器(Universal asynchronous receiver transmitter,UART)。USART和UART的主要区别在于,USART支持同步通信,该模式有一根时钟线提供时钟。$ n/ d* b, B1 Q* U# E* z
2 ~, g: W9 P3 U5 o* \; L  C/ x
串口在嵌入式中经常使用,一般使用UART就足够了,常见的用途如下:( h  Y4 E' O. @
6 ~) _  u/ `8 s1 r) ?& [
1. 作为调试口,打印程序运行的状态信息;
  v  d2 R) x  ~+ ~: ]1 U) }
$ A. K3 K+ l- b5 Y2. 连接串口接口的模块(比如GPS模块),传输数据;% p$ q& {% \7 O( k

& U0 W. V) O/ R7 R8 e3. 通过电平转换芯片变为RS232/RS485电平,连接工控设备;0 V8 `$ t0 f8 ~9 S% Z) I5 z
, G, h! N- N- `; g: J/ O# H

+ r# e! N6 L( M$ r8 Z8 K6 tSTM32F103系列不同USART所支持的功能如表 15.1.2 所示,STM32F103C8T6只有USART1/2/3。8 `: b) H( }$ x0 d4 F, ]3 [

7 x' c5 q4 N' D% r  I3 u
WA_]89NVGL3ZZF[MYVW}D.png

) b; ?$ ^4 e7 ~
" K3 L5 `% Q" G- h& b8 p2 N
表 15.1.2 STM32F103系列不同USART所支持功能

6 I  q$ k# ^' D! Y8 J USART内部结构的结构如图 15.1.4 所示。
% _2 W4 R. J; H( F6 C, f( w# |8 ~$ J' c1 q
SLW(WF`F]D8$D$ITP33XVA9.png

7 s* [  x2 Q6 A) h, L
1 Y) M* b+ z7 x' {2 e# `
图 15.1.4 USART内部结构
+ M. k1 z3 w, e3 F3 t& w& j
; T. d2 |* X' o. \

5 c, s% v7 }$ ?  w5 K, F, g可以把USART分成四部分:5 W. e9 [3 a# R& T

8 E2 O6 m* r, \" c①:USART引脚8 P$ L8 E2 [& L* N; Z- W- Z' q' o

( A1 R" a0 S$ X0 DTX:数据发送;
+ E9 L+ c1 S  f
7 ?) H% x4 a. B  k7 ^5 X1 F: yRX:数据接收;
/ z% z' f/ p- c& v5 Y' k" g$ K! G6 M, m4 ?# X7 v
SW_RX:在单线和智能卡模式下接收数据,属于内部引脚,没有具体外部引脚;6 O7 C5 G* g" |
$ O$ L, {# s6 @2 U. k. x
RTS:在硬件流控制时,用于指示本设备准备好可接收数据,低电平说明本设备可以接收数据;
+ q% q. O' x8 z5 s% i
- I+ ~2 {) |3 qCTS:在硬件流控制时,用于指示本设备准备好可发送数据,低电平说明本设备可以发送数据;
3 n, C. K- w, J% l1 t  S7 o0 i3 q& p  Z9 J
CK:在同步模式时,用于输出时钟;; m. ^* q% e- H1 W  }* j; s: n

: ^. Y( z) W  j# ~+ J②:波特率发生器
+ }9 e% }& p( w7 S  l1 n
8 W2 k( N  f0 g1 a* z通过设置USART_BRR寄存器的值,实现串口通信数据传输速率的设置。由《参考手册》可知计算公式为:
% n% W# B, J* I8 }  C8 p8 l9 \8 y7 e/ _4 o
C{5YUHATEE%5N1@MGY@~JJU.png
# o) O5 }. R; C+ P! M
: `. W; I! ?8 [. ?9 q4 H其中“Tx/Rx Baudrate”为波特率,“f_PCLK”为该外设USART的时钟频率,“USARTDIV”为USART_BRR寄存器的值。7 b- u$ d& q1 v" e, M
6 w( I2 N9 x  D
假设所需波特率为115200,当前USART时钟为72MHz,则USARTDIV=72000000/(115200*16)=39.0625。USART_BRR寄存器使用高12位[15:4]存放整数部分,低4位[3:0]存放小数部分,小数部分每一位对应1/24=0.0625。因此,整数39对应16进制为0x27,左移4位为0x270,小数0.0625,对应0x1,USART_BRR=0x271即可。5 I" \$ u+ K; C+ A0 t* F# E2 \$ C

% r5 _! f1 p: i3 j$ l/ R) ]在利用寄存器配置USART的波特率的时候需要依据此公式计算USART_BRR的值,而在HAL库中无需计算,只需传入所需波特率,自动写USART_BRR寄存器值,但是我们仍然要学习这个波特率的计算公式,也许的开发调试过程中会使用到。
; A" o1 |4 R1 c3 T( I: a* \# U; N1 O; J4 D2 x! P% Q
前面计算波特率需要知道外设时钟的值,由前面图 6.1.2 可知,USART1挂载APB1上,USART2/3和USART4/5挂载APB2上。由前面图 9.1.1 可知,APB1时钟最大为36MHz,APB2时钟最大为72MHz。因此,只有USART1的波特率计算中的能取最大系统时钟72MHz,而其它的USART/UART只能取36MHz。6 |5 _. t# t! P' U( F

* f& S4 m5 u, K8 Q
. t& l+ `# d( D  N$ p
* M, u/ D# r8 V9 ^③:发送器/接收器控制单元7 \1 I# F- z$ o$ o; P

5 \/ {3 n+ \5 C. U, w. [通过向控制寄存器CR1、CR2、CR3和状态寄存器SR写入相应的位,可实现对USART数据的发送和接收控制。其中CR1主要用于配置USART的数据位、校验位和中断使能,CR2用于配置USART的停止位和SCLK时钟控制,CR3用于CTS硬件流控制、DMA多缓冲控制等。通过读取状态寄存器SR的值,可查询USART的状态。" Y7 @) H6 g2 E
0 ~7 {! X' O" i6 p4 E
" V+ O( f7 S$ U& b

. e- W% R" Y. Y  J# M9 \+ }④:数据收发寄存器单元" p% `! P+ d2 Y5 T" D' t/ t% r) C

$ S7 z4 b* ^! U+ w4 D该部分主要由发送数据寄存器(TDR)、发送移位寄存器、接收数据寄存器(RDR)、接收移位寄存器组成。发送移位寄存和接收移位寄存器,分别负责将发送数据并串转换和接收数据串并转换,从而实现数据在传输时,是一位一位的发送和接收。1 _; e# K9 T! a- z9 G+ ~; w! r

6 l5 w4 A# T: W' {! Y* C' H15.2 硬件设计, ]6 F+ o* A% c" \" R6 W! c
如图 15.2.1 为开发板USB串口部分的原理图,U2是UART转USB的芯片CH340G,可自动将UART信号转换为USB信号,右边是串口自动下载电路,在前面5.2.4 调试/下载电路有过分析,这里不再赘述。
9 D, q8 ]$ ?* @6 |$ S1 {4 f  ]# A# T" g  C
MCU的USART1_TX(PA9)和USART1_RX(PA10)接到U2,U2收到数据后自动将UART信号转换成USB信号。
7 O9 U: Z9 D2 f% V# ?( v) L% I: V8 n; z) q! K& @" C
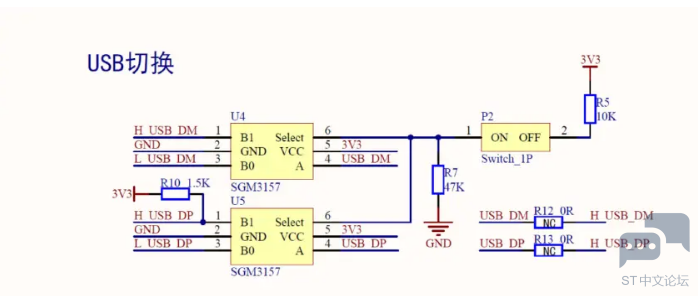
如图 15.2.2 所示为开发板USB切换电路,拨码开关P2决定开关芯片U4、U5的6脚电平高低。如果6脚为低,开关芯片3脚与4脚接通,即串口的USB信号连接USB口;如果6脚为高,开关芯片1脚与4脚接通,即MCU的USB信号连接USB口,实现了USB口的两种状态。6 D1 i- S7 M, r- N
$ y  h* U0 U  A) k; ^2 |
7JWY{{OTAJ]LVVQC2HMMIJD.png

2 I) |; {. V; ]/ K' T/ c' i4 o, _. e3 A6 u9 B0 _
图 15.2.1 USB调试串口电路
3 J) S. }0 G. B1 Z+ q
/ |. c$ @! q! w$ j
DC6RCP}@CV6[4AP1O0{DU.png
: D5 M; X; ^6 l+ N: P: u
% U/ Y! ~" U# o; q$ c& g3 b8 w
图 15.2.2 USB切换电路
: I4 N/ Y* k8 R$ }
. }1 G* h& Z( m+ }! Y; w( B
3 f  U, F) n6 M4 ]6 K
15.3 软件设计
, T7 O8 o2 F8 ?% c15.3.1 软件设计思路& ], {. f! V! r: V. W
; l; K1 b# v; q; T$ E( I
实验目的:本实验使用USART1向电脑发送打印信息。
% \0 h8 H4 v6 O" T' I3 m- m$ D5 L/ j& K1 f
1) 初始化USART:设置波特率,收发选择,有效数据位等
3 f' p5 o. z5 y& G0 z" q6 N4 {4 ], a1 I  {* h2 o6 _
2) 串口引脚初始化:USART使能、GPIO端口时钟使能、GPIO引脚设置为USART复用;, J1 B3 p3 P. a9 o' h
8 Z5 {: J5 p( ~; V5 ^0 T
3) 重定向printf和scanf;
1 `& w2 r: k2 F1 b" |. u5 R3 _  X) P- G2 ]
4) 主函数调用USRAT初始化函数,使用printf打印输出,使用scanf获取输入;
. W1 x# g) n8 I, O0 {' B# U# p
$ D& A$ f% a- e, s本实验配套代码位于“5_程序源码\7_通信—调试串口\”。: L9 i1 i* \3 p9 M' G

  ^6 M  U$ v" T4 H" P$ F4 E1 r( n  {% H

1 b/ W1 t* M9 P4 r' z9 w8 c$ B15.3.2 软件设计讲解
) D% X2 `+ f1 a( M5 t: W2 a9 p: l; G/ e
1) GPIO引脚选择与串口选择
' ^* @( \& h. R, O3 t9 b
4 t! l" D5 T1 ^  \/ ]8 @7 q代码段 15.3.1 引脚宏定义(driver_usart.h)$ `* E5 x* R; d: p' D- j
0 B9 `4 ~% E3 T, {$ j) ?
  1. /*********************0 \- D* p) [* z" s
  2. * 引脚宏定义: C' I4 [% ^4 ~- S- W
  3. **********************/$ K; g% u' u9 ~4 V4 @
  4. #define USARTx                  USART1
    4 C( N$ N6 f) G
  5. #define USARTx_TX_PIN           GPIO_PIN_9. X3 @! \. j4 L1 F# R
  6. #define USARTx_RX_PIN           GPIO_PIN_109 R8 r- i' P& F7 f; G0 k2 t
  7. #define USARTx_PORT             GPIOA
    3 ?0 T- f0 ?# V6 u
  8. #define USARTx_GPIO_CLK_EN()    __HAL_RCC_GPIOA_CLK_ENABLE()4 [" c3 ^4 ^( v& J4 l0 S
  9. #define USARTx_CLK_EN()         __HAL_RCC_USART1_CLK_ENABLE()# O- c/ U, N' a& a' f& q" a
  10. #define USARTx_CLK_DIS()        __HAL_RCC_USART1_CLK_DISABLE()
复制代码
- P  q" ~: ]' J* p2 u) t6 a: l1 ?
定义使用串口、对应GPIO、时钟使能,方便代码复用。
/ d! {4 L! |1 x% x! k& C$ P
' n! M% Q- r# B1 S. S/ e/ T0 @* v) B) |, _  |
/ }3 ^) u0 }) u& a1 n  a! p7 f
2) 初始化USART
8 E/ D% y$ N: S, J4 c
3 [- Q& ]9 p$ J! t+ ^3 z  V. V8 ^USART初始化包含两部分:协议部分和硬件部分。/ C0 Z4 |5 ]. f: S5 T

" ]8 c% l0 ]4 F协议部分与硬件无关,比如USART的波特率、奇偶校验、停止位等,通过“HAL_UART_Init()”设置。
1 b' s8 X7 p# q/ h* H. W; W4 q
9 }" H+ B$ d0 d& |: ^硬件部分指承载的硬件载体,比如串口所使用的发送、接收引脚的复用,通过“HAL_UART_MspInit()”设置。函数名中的Msp(MCU Specific Package,MCU特定软件包),就是指MCU相关的硬件初始化。
4 X! N! W- {9 a4 O" g7 Y! T" f. a
( A2 x# W- c( {2 i( u代码段 15.3.2 USART初始化(driver_usart.c)4 W4 f: [- X) V1 t6 C5 g% g: Y

  R* Z/ W  M2 w- ~. C7 C- V7 M$ s
  1. /*; p6 c* T3 j' f
  2. * 定义全局变量, E0 r# u1 _0 G, q
  3. */8 K  d# x6 n( T3 \+ T
  4. UART_HandleTypeDef husart;" [- B0 r! ~( W7 b1 g* n* b

  5. * D6 |' y1 e( C3 b) Q7 m
  6. /*1 Z3 F1 X3 @- d2 e+ O2 R$ H8 M6 h
  7. *  函数名:void UsartInit(uint32_t baudrate)3 m: g/ s! Z$ s9 r. w
  8. *  输入参数:baudrate-串口波特率# g' Z/ R9 K& p' X8 k% @  O
  9. *  输出参数:无( M" S/ e" ~. g8 z3 T8 R
  10. *  返回值:无3 |# k+ c, p- {: `* P
  11. *  函数作用:初始化USART的波特率,收发选择,有效数据位等3 x9 b* m' f6 s) _( B& N
  12. */
    8 y  Y) d" t* U! K* b) T- C; U8 f/ q
  13. void UsartInit(uint32_t baudrate)$ n* k  o$ Q9 ^+ g
  14. {
    - F, ?4 R  D2 e2 y  z% p
  15.     husart.Instance         = USARTx;                  // 选择USART19 e& U9 h+ X3 J  D
  16.     husart.Init.BaudRate    = baudrate;                // 配置波特率
    ( I5 I, ^3 Y5 ]# S, M
  17.     husart.Init.WordLength  = USART_WORDLENGTH_8B;     // 配置数据有效位为8bit2 j1 A0 H+ c+ [9 J; `
  18.     husart.Init.StopBits    = USART_STOPBITS_1;        // 配置一位停止位
    7 P" M& [( P# c. ^4 a1 h: J5 \
  19.     husart.Init.Parity      = USART_PARITY_NONE;       // 不设校验位
    " E$ E4 J( E; e
  20.     husart.Init.Mode        = USART_MODE_TX_RX;        // 可收可发
    & h0 I& P+ U* C$ L3 ^+ O3 d
  21.     husart.Init.HwFlowCtl   = UART_HWCONTROL_NONE;: |( Y6 M9 ]& n" J9 p( @

  22. 6 }& l: O* y- X2 K
  23.     // 使用库函数初始化USART1的参数& H+ X$ c( [5 K1 c# [
  24.     if (HAL_UART_Init(&husart) != HAL_OK)
    . v+ c+ @6 U6 F0 r7 Q+ `7 m
  25.     {% l+ I/ O. b. T+ K
  26.         Error_Handler();
    / ]9 z- I- ?$ l# W6 c+ v
  27.     }, p, G- K# Z/ @! M
  28. }
复制代码
; B. T+ F, A+ E6 D: X3 I
4行:定义一个“UART_HandleTypeDef”结构体(官方也称句柄)变量husart,用于保存串口参数设置;
; k5 [0 I& z) K4 R# A# M4 Z$ W; _' x; ^( i+ Y. {" Q
15~21行:设置串口参数,也就是husart:  j/ t, X( h) g2 e, o) T
# ?4 o4 _+ ~9 ]; a; D0 Y: \; V
Instance:USART寄存器及地址,即哪一个USART;
& ~# I- L6 J* R( S% R5 W4 G- i
9 |. s' D2 }. |7 o, E7 gInit.BaudRate:“UART_HandleTypeDef”结构体里“UART_InitTypeDef”结构体成员,该属性为波特率;: n' Z7 `" w! f' D! d
! A% j* b: g- G7 \( w
Init.WordLength:每次发送的字节长度,通常设置为8bit;7 \7 u* F' h9 a5 }7 F
: G2 ^) u9 Q' |+ H
Init.StopBits:每次发送后停止位长度,通常设置为1bit;' \9 k7 Z- T8 J; c1 C& p
' J: B1 N2 o2 I
Init.Parity:奇偶校验,通常设置为不校验;6 w& I" t3 |& m2 g7 [
7 O6 I5 c" i4 ?. ]0 _& ~
Init.Mode:收发模式,通常设置为可收可发;1 }) D* E( h  T" @. w  w, B& f1 j8 v
3 l+ d* L% j! h  X) X# {1 m& V3 g
Init.HwFlowCtl:流控设置,没有用到(CTS/RTS),通常设置为None;
# Z) \1 s! u, _( ]
1 Y2 a9 R& d  c- @, \- ^1 W! G! M24行:调用“HAL_UART_Init()”,传入设置的husart,初始化串口;) T+ O; P6 K2 D

5 A: D* p  n* j! N“HAL_UART_Init()”会调用“HAL_UART_MspInit()”,从而实现对涉及的硬件初始化,用户需要覆写(HAL库提供函数名,函数内容需要自己编写)该函数,完成使能串口时钟、初始化TX/RX的引脚、设置USART1的中断优先级且使能中断等。" D5 l; A" q7 t' ]( M5 F

  M! d# h! Y8 I, I& b代码段 15.3.3 USART MSP初始化(driver_usart.c)
- \1 Q; j( z5 V6 g& I% x) u: d  K! T. S5 L- r' {2 @
  1. /*
    3 O  N+ d4 d3 l# B7 q9 X
  2. *  函数名:void HAL_USART_MspInit(USART_HandleTypeDef* husart): q7 n6 \4 B  `/ N7 _: y0 e
  3. *  输入参数:husart-USART句柄
    7 V/ |  y4 j; U9 g' z6 r- S2 c
  4. *  输出参数:无# g# D8 f7 r6 J) V4 Y* I* k8 _- v
  5. *  返回值:无$ s5 B' D$ D  V+ J3 H: y3 M9 d% w, h- A
  6. *  函数作用:使能USART1的时钟,使能引脚时钟,并配置引脚的复用功能
    " w5 k- E3 V% ^% a$ G0 y) H
  7. */
    7 D" t3 G8 _3 l# K1 e
  8. void HAL_UART_MspInit(UART_HandleTypeDef* husart)/ ~) g2 Y1 Z7 v  i- T+ A3 A# V0 H
  9. {
    7 B3 I. B7 g  D$ Q& v
  10.     // 定义GPIO结构体对象, B2 |1 G9 l6 ?, o! I3 O! A
  11.     GPIO_InitTypeDef GPIO_InitStruct = {0};
    1 C4 e2 \9 P( ~8 c
  12.     if(husart->Instance==USARTx)
    ; e" w7 Q( J% M8 c% C& H
  13.     {9 H7 s4 i& h5 W/ q7 O6 Y2 K! s
  14.         // 使能USART1的时钟6 j" t7 E1 ^4 o5 _. B7 f# m6 i
  15.         USARTx_CLK_EN();
    ) y" B9 J& V8 ^9 }5 J$ z% g

  16. * }: p: a7 m! w, d0 k+ m. U
  17.         // 使能USART1的输入输出引脚的时钟
    + W3 F1 f( h4 z' l* r
  18.         USARTx_GPIO_CLK_EN();; n1 P. D& O6 C1 u+ |- p9 b
  19.         /**USART1 GPIO Configuration
    ( g: {& ~- c, B, P$ ]# a+ V; c
  20.         PA9      ------> USART1_TX
    - o9 Z+ ]$ m4 F+ ^/ u
  21.         PA10     ------> USART1_RX( Y9 X5 {  i3 a8 B5 c
  22.         */$ A2 t+ C  j" J( c8 ]
  23.         GPIO_InitStruct.Pin = USARTx_TX_PIN;            // 选择USART1的TX引脚
    " @1 a" }$ p  [
  24.         GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;         // 配置为复用推挽功能- _$ P- Y! s7 n2 ]0 b
  25.         GPIO_InitStruct.Pull = GPIO_PULLUP;' l4 j1 Z& b" X# F0 O
  26.         GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_HIGH;   // 引脚翻转速率快6 U' y5 G6 H% x2 F5 o
  27.         HAL_GPIO_Init(USARTx_PORT, &GPIO_InitStruct);   // 初始化TX引脚
    1 r  }# L4 }2 e
  28. 2 W( r! _& X/ k: ], l3 x3 e
  29.         GPIO_InitStruct.Pin = USARTx_RX_PIN;            // 选择RX引脚3 Z1 ^- f% ^) D. |
  30.         GPIO_InitStruct.Mode = GPIO_MODE_AF_INPUT;      // 配置为输入, w* \# b+ Z: \) Z+ B( H" E
  31.         HAL_GPIO_Init(USARTx_PORT, &GPIO_InitStruct);   // 初始化RX引脚
    8 q! E# H1 S; T- T! F, w
  32.     }+ A6 l* x! W" Q) o: M" M0 E# i
  33. }
    ! R  S# g% K9 x* X7 {' T
复制代码

, g3 D" a3 X# B6 M5 F( `- ^% N. f1 m) q# N
11行:定义一个“GPIO_InitTypeDef”结构体变量GPIO_InitStruct,用于保存GPIO参数设置;6 \1 j7 E  S7 ]+ J! a* D

/ E8 j  b1 l6 P* m8 ?5 M12行:当系统中用到多个串口时,都会调用“HAL_USART_MspInit”进行硬件初始化,因此需要判断是否为USARTx(宏定义对应USART1);
* m& g7 j8 j6 E" b) H4 w/ \+ N. p* ?3 \; r* S* u; K) \# ?  ^4 y
15行:使能USART1时钟;: E* k( y, x, k! U- \# [

4 n/ ], G) J4 z& d* r- B18行:使能USART1_TX(PA9)和USART1_RX(PA10)所在组时钟;
! k) L) V% X1 K  y( p6 K: b8 F' e. v3 R$ ~" L0 C
23~26行:设置USART的发送引脚:
5 f( ~2 r) @$ P6 q0 U  u- y4 ^! q% n# N& c; \
Pin:指定引脚号;6 A& f- }5 p1 ?  Z# R

& p! ]! V0 U, mMode:配置为复用推挽功能;5 T9 v! G; z* K# G) e5 K

/ n0 g+ H" `: y- E' h. tPull:默认上拉即可;' |/ g4 g& D8 I3 L

/ ~5 a; G( h& ?+ E  q5 xSpeed:作为通信信号引脚,设置为High;
4 r. k* M  {) U. Q: q% U( V: ]4 @! ~- C  |  a0 g3 n, @4 z
27行:使用“HAL_GPIO_Init()”初始化该引脚;
9 d8 u0 P3 z9 v/ \7 z, B% y
1 L/ @; d3 c( Q! o29~31行:设置USART的接收引脚;- e2 m8 ]6 R; y2 s0 |: {0 g
: h1 A) _  A) b. ~1 T( |* z

! C' u) A; x& e4 ?9 s" R* U6 p# u  V3 A2 a: Q3 Z
3) 重定向打印函数/ h" k% R7 q5 ?- n4 B* }

* d% C5 j8 G( a( Q: H7 [; p% l以上初始化完成后,就可以使用HAL库提供的“HAL_UART_Transmit()”从串口发送数据,使用“HAL_UART_Receive()”接收数据,但这样使用不方便,需要自己处理数据类型。在学习C语言时,通常使用printf将数据格式化打印,比较方便。因此,这里需要重定向打印函数,在使用printf时调用“HAL_UART_Transmit()”打印。
: U: Q, O) R% v9 U2 I
$ d# V: }# M: }/ V, Q代码段 15.3.4 重定向打印函数(driver_usart.c)
1 k0 Q! o! j+ s. T' O& i# m9 e9 n1 }1 }& a, M
  1. /*****************************************************
    ' k0 z  [! j6 }& a2 V9 \( F' f
  2. *function:  写字符文件函数
    & Z. E0 `0 a1 P$ {* b9 C8 r! _
  3. *param1:    输出的字符* W0 S. h1 O5 J' G
  4. *param2:    文件指针# k7 N6 f& s; V0 M
  5. *return:    输出字符的ASCII码, h$ o6 h, o8 U
  6. ******************************************************/  R* y, q, Z( S  Z. z, v+ P
  7. int fputc(int ch, FILE *f), g! X/ z* Y4 A9 w4 E4 j
  8. {
    $ E$ W- \2 l8 _
  9.     HAL_UART_Transmit(&husart, (uint8_t*)&ch, 1, 10);; y$ k) O* r' H. D3 S
  10.     return ch;
    / g8 _: z& O; Y/ t9 F- D
  11. }
    * S( _/ F- x5 k1 s; @5 d

  12. 6 v9 n: O: ~' ~' d3 G4 l3 I' t
  13. /*****************************************************
    ! G$ I8 {$ L; w# h9 b
  14. *function:  读字符文件函数
    . {2 N2 @6 X# X5 ~8 a0 [
  15. *param1:    文件指针
    . l1 G8 u; U) Y2 S
  16. *return:    读取字符的ASCII码7 Y" I& l) \, A- {4 L3 C6 k" U
  17. ******************************************************/5 i( x2 i# b# v) X/ r# b, X& k* r
  18. int fgetc(FILE *f)
    % g; n- [% v; |9 ]
  19. {2 @' L# |+ U3 ]- ~  g; {
  20.     uint8_t ch = 0;
    $ d( }) {# H1 h" v, W; {/ R3 S' x" K
  21.     HAL_UART_Receive(&husart, (uint8_t*)&ch, 1, 10);
    3 N, X5 J0 t" z! @4 A7 r( C) t
  22.     return (int)ch;
    7 J8 M/ K7 J. b3 o& c
  23. }
复制代码

8 [; w9 N- C! e" f% {% s' B' }/ E% U$ n+ d
printf和scanf会分别调用“fputc()”和“fgetc()”,因此这里覆写这两个函数,使用HAL提供的函数实现收发数据。
9 g6 U+ r4 }9 l. o" a' D" t
2 u7 {0 s# f( @( H' w5 E同时,还需要需要点击“   ”,打开工程选项界面,切换到“Target”标签,勾选上“Use MicroLIB”,如图 15.3.1 所示。
3 x, `5 y1 H5 o1 L6 J
/ E3 w, P$ ~) k+ A$ i
]_YM_6{13H)747O$W9AIA(C.png

  W! R& M; X: ?! Q& \2 R8 b. s9 W: I
图 15.3.1 勾选“Use MicroLIB”

: R' p8 k" q  R7 |& h6 C% f! N* c% _7 z: f7 Q7 P6 G4 T* j
  t9 a/ `. w: z4 s0 G1 p
也可以添加如下代码,就不用勾选“Use MicroLIB”,两个方法二选其一即可。) A' K9 c: o- f5 v

- Y$ k3 o6 t$ l' ]% Z7 a代码段 15.3.5 可选添加内容(driver_usart.c)
" s# ^: i$ [& p% c- k8 T( W/ A9 }) q4 [8 W6 f6 Y
  1. /*4 y' E2 B: Z4 }" w/ ^
  2. * 添加如下代码,可不在工程设置中勾选Use MicroLIB
    3 p2 P" Z2 C' h& y
  3. */- g6 f8 x9 |0 q; [
  4. ( V9 @; K8 Z7 k1 N1 f
  5. #pragma import(__use_no_semihosting)
    9 `! Y8 M+ C- H0 j0 n
  6. " Q- l; _2 X0 ^2 r2 S
  7. struct __FILE
    % D$ i0 v$ y5 O8 B# {5 M
  8. {
    ; g# k$ p( p4 q2 }
  9.     int a;
    2 F/ e5 j5 K" {$ a3 C3 J
  10. };$ V7 n- r& V0 @- {5 H+ K3 f
  11. ! D$ T$ P. h" s) v) [. I7 l
  12. FILE __stdout;
    9 t. ~; r& @9 R. H' V( _
  13. FILE __stdin;
    8 O7 `8 D& r+ I% M" t
  14. void _sys_exit(int x)5 q2 _9 B3 V. A/ b& y
  15. {9 v) C9 c; u0 Z& Y6 R$ B# C2 H: X, ^
  16. }
    % ?" _8 ?' X- \" p
复制代码
4 h* e8 e9 R1 U

) ?) [9 l) a9 ~! M& @  k2 u; ?' F4) 主函数测试5 `: z. t* ^% l
8 ]8 i# O1 T1 B3 _  E
  1. // 初始化USART1,设置波特率为115200 bps: H& i* R$ h) Y; x  M& n& D+ r, c8 L
  2.    UsartInit(115200);
    ) _5 t2 u" }' a" E

  3. ; F1 H$ U6 j6 }7 S: m5 |
  4.    // 在windows下字符串\n\r表示回车
    9 N; A6 H- b  P  q) P
  5.    // 如果工程在编译下面这句中文的时候报错,请在魔术棒“Option for target”->"C/C++"->"Misc Controls"添加“--locale=english”5 m3 s3 l9 w9 H) k$ u
  6.    printf("百问科技<a href="http://www.100ask.net" target="_blank">www.100ask.net</a>\n\r");; S1 D: r: q$ F0 M: [
  7.    printf("UART实验\n\r");
    ! M% Q- ~5 r1 }1 q, U4 C; R1 i
  8.    printf("test char            = %c,%c\n\r", 'H', 'c');
    & j+ {6 J1 |* k6 a7 }
  9.    printf("test string1         = %s\n\r", "www.100ask.net");- N+ N/ x5 z, f: S" |! N8 W% h( }  h
  10.    printf("test string2         = %s\n\r", "深圳百问网科技有限公司");
    7 [! T+ c' A) o1 r3 Z
  11.    printf("test decimal1 number = %d\n\r", 123456);
    ' o+ u1 }. i9 m! ~  i
  12.    printf("test decimal2 number = %d\n\r", -123456);
    - U) w% B& v' a/ ^+ Q3 S* S+ Y
  13.    printf("test hex1     number = 0x%x\n\r", 0x123456);* f$ e0 F, P& T+ U+ U
  14.    printf("test hex2     number = 0x%08x\n\r", 0x123456);! S8 y6 G$ H. ^+ ?. y
  15.    printf("test float           = %.5f\n\r", 3.1415);3 \5 H( `1 `% K$ E( U. Q& K# p. f
  16.    printf("test double          = %.10lf\n\r", 3.141592653);
    + q( g' {3 O& A& f3 }

  17. 0 v4 L% @; V+ K3 O4 t/ }6 p

  18. 5 @$ B' Q3 D" C+ y( ?
  19.    printf("\r\n键盘输入‘C’或者‘c’控制串口打印‘Hello world’");
    2 Y% L$ f( S7 w8 _% ~
  20.    while(1)
    ' ~+ s6 ~0 H- l, t+ D5 T  s. S6 E+ S
  21.    {; C# P$ l. c4 g7 U( T+ k
  22.        scanf("%c", &cmd);4 l2 s, R0 L5 H6 f! x% r3 A
  23.        if(cmd=='C' || cmd=='c')
    & ?$ Q5 h; w# [8 g# X/ A
  24.        {
    6 n" H( s) `6 \! |- B/ C
  25.            cmd = 0;
    ; V' Z) A9 Z. s- t* N
  26.            printf("\r\nHello World.");
    8 O& Y6 G4 i, n0 J6 ?2 g7 |# Q
  27.        }
    # s6 I* o$ i! ]4 D& Z8 e
  28.        HAL_Delay(100);  v% A. g0 C' ^; ~# Z% S
  29.    }
复制代码

% r; a- p4 v/ o, m- j4 Y8 K: V主函数直接使用“printf()”便可调用USART1打印,使用“scanf()”便可调用USART1接收数据。
" p* C' q  i* O: ~+ X& m/ b7 f$ h0 K8 y4 F* C( z
2行:初始化USART1,设置波特率为常用的115200;! ~1 {+ U: u' |

# B, {) `& v7 X* m% [6~7行:中文打印测试;如果编译报错,需要点击“   ”,打开工程选项界面,切换到“C/C++”标签,在“Misc Controls”里加上“"--locale=english"”,如图 15.3.2 所示。+ K; `/ E3 L& {: ]; ^/ B5 r8 N

8 z+ L- v7 U0 |( j9 _6 F# y' z3 H+ R8行:字符打印测试;
5 [' R1 X3 f6 w7 [$ M  ^4 r' G4 O' c" e' t5 x( ^, w% p; [, S
9~10行:字符串打印测试;' v0 |; L# Y0 b
2 d5 j# O4 g7 o% [
11~12行:正负整打印疑测试;
8 [4 i% ~1 H9 i- s2 o  I
1 k5 v+ z0 z- ~! S1 d2 w2 N13~14行:十六进制打印测试;
) s( }$ u. k; x! D
# i# `) j4 M9 l; s* Y15~16行:浮点数打印测试;
( R3 Q) A! a) t9 Q0 Z0 s- J% J/ }) J8 t3 T3 o5 ?) u
21~29行:通过“scanf()”函数获取输入,如果输入的指定内容,则打印指定内容;
0 P9 _7 z2 Q* o/ W1 D
0 D  d& K, \7 H9 u- S
OC2D)]W44]SSJ7V_S%_6AXG.png

# j- r$ S- c: p, s9 _9 N- q' h) }' d8 h3 K' p* ^* N9 ^7 B
图 15.3.2 指定本地编译环境

+ B) ^* L" T+ D& R+ N( H; W' B3 N2 R% S3 M: q- m% B

5 f5 l1 E6 O" x9 x15.4 实验效果
' U7 H  i& }7 J$ E) o- q6 O
本实验对应配套资料的“5_程序源码\7_通信—调试串口\”。首先如图 15.4.1 所示将开发板插入电脑USB口连接,注意拨码开关拨向非ON一端。打开MobaXterm,设置串口会话,如图 15.4.2 所示。
; p# o3 ~7 i( v! J( _7 A! ~
, Y6 A9 n. H$ `& k% _5 d- @/ a7 @  e①点击做上角“Session”,创建会话;
# I5 g2 g( H" T, g2 v3 I2 N8 [: w+ }# o
②在中间弹出的窗口,选择“Serial”,即串口;8 F* b. P/ T( W

" w- v5 ?. c1 c) X7 j③下拉选择串口端口,我这里是COM6,读者可能编号不一样,但后面显示的芯片型号是一样的,选择“USB-SERIAL CH340 ”即可;- E' I0 C1 }3 H* l$ t

, A, X& R% {  l' ?, }! S④波特率选择115200,与主函数中串口初始化设置的波特率保持一致;
7 p6 E+ y/ y( _- Z' \7 o; l0 n7 z
7 ]3 L6 ]; Y, D⑤以为串口是异步通信,需要双方统一传输规则,这里和代码段 15.3.2 中的设置保持一致。数据位8位,停止位1位,无校验,无流控;/ x% p' d8 c9 C7 s: p- y& J

9 ?# s- |. M3 K- b2 ~. A) g- q⑥设置完后,点击“OK”;
; y$ z# ^( l; |9 n2 p1 q
( M; `! T: X4 ?
& L/ Z- n# |( x* ]/ X# |  [! d( l. ~4 L9 N# `6 v1 V3 j
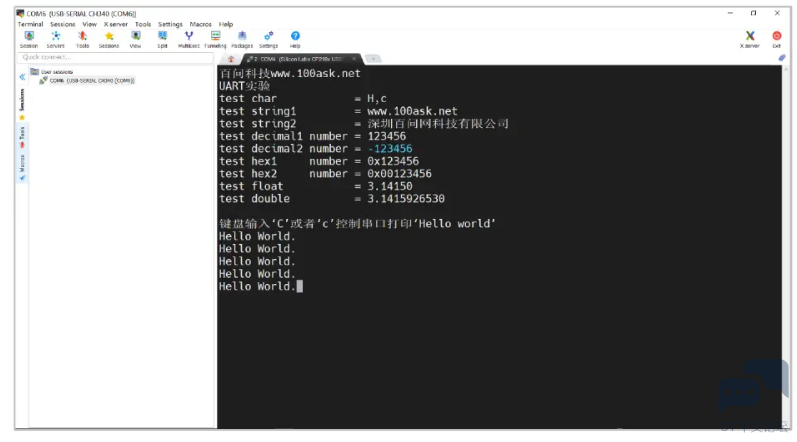
打开代码工程,使用Keil编译,下载程序,MobaXtrem显示如图 15.4.3 所示界面,所有打印正常显示。在电脑键盘输入“C”或“c”,即可控制串口打印“Hello World”。! V" r1 X/ J: D6 R/ c' `
JJS4UC9~]}PJN`ZWC){6S_E.png
# j/ A% _# Y. T7 o/ Y- ?
图 15.4.1 调试串口连接实物图
; j6 j! \7 W; y% p
4 o, w1 s& G) U/ {1 h  g
91Y]{ZS)J{85`}0PXOFZA%G.png

$ J  r9 [8 {4 Q2 q5 D
图 15.4.2 创建串口会话
1 h& a# o9 z! O. Z$ h2 }
+ Z5 N0 K- w5 p) q$ L. v  j6 A
%(EBLR{`76VRCEB0HC($G)3.png

+ i4 k4 f8 `; g2 t
1 Y5 ?5 U8 |7 S. }$ i# ^0 B
图 15.4.3 串口打印效果
( C0 X4 q9 C, I. ^

' J$ b: b7 L9 x. t- W1 {
4 ^" t% y* ^! m, o  t作者:攻城狮子黄 ' j4 N% Y) [+ m5 |/ H

8 g1 F9 l* n! L4 O) q* U' f& a* v
% W( H6 o3 i6 b, {
赞 收藏 评论0 发布时间:2022-8-30 19:13

举报

0个回答

所属标签

相似技术帖

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版