一、SPI 实验----I/O端口配置
, ?; P4 L" I) r7 u# p在本次 SPI 实验中,STM32芯片做主控,主要使用 SPI1 功能。3 a5 ]- y5 n# a+ Z/ I7 ~1 k, P
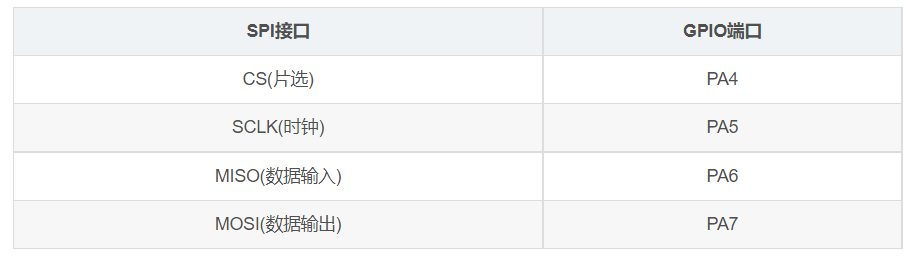
4 a1 X4 v# U! o' Y% x具体引脚配置如下:
% j/ x9 {( _8 s" b& n

* ~% t$ v) B( y. h' p
, i I p1 j7 _3 a7 n& d) O具体引脚初始化程序如下:( q( ]6 |9 L8 T: X1 w& P
0 Y- X8 b3 Z o: k7 P
- /*
3 p) t) ]% H; S3 e# L% C4 J0 J% T - SPI引脚初始化配置
* d; }) P. q! g+ ~ - **PA4------CS0 {% h) V, X( o) S, C
- **PA5------SCLK
2 w& i6 u! c- A2 c' x" O1 \ - **PA6------MISO
% m) j7 W0 V0 [) M% r9 h: M - **PA7------MOSI
5 ~1 I) Q4 c5 V" G0 [+ \ - */
8 p( O0 w7 E# ]6 D/ o
! N/ ?- l: F: o* D# l) ]- void SPI1_GPIO_Config(void)
, T) P7 D$ M7 L! t- ? - {
' L9 T- H3 V- a$ `* ?, t - GPIO_InitTypeDef GPIO_InitStructure;6 V( V1 _0 V4 S' ? p" V2 Z! O
- ( e1 |8 U5 \" [
- RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOA, ENABLE );//PORTA时钟使能
o3 h) v+ J7 @3 E! M: K) K" w9 I
& v" E# X- k3 J- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5| GPIO_Pin_6|GPIO_Pin_7;
7 r, r- ]$ J' j - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //PA5/6/7复用推挽输出
2 A) I7 m* T: u8 D" { O3 X2 n2 J - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;3 {, X- }' [' P: C& g* P
- GPIO_Init(GPIOA, &GPIO_InitStructure); //初始化GPIOA* I; V$ E, Y: o& ^/ O$ R2 R
- : O( }9 S0 O- A: o3 `
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_4;
6 h y& n+ k- O. F* Z - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; //PA4推挽输出( h6 y B; T) u1 N6 m: N) H
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;% R( x+ R2 Y$ `3 l" Z* i
- GPIO_Init(GPIOA, &GPIO_InitStructure); //初始化GPIOA r; Q+ B9 p/ a7 b& S0 K
- 6 W7 C6 ^( W. ^7 }1 U
- GPIO_SetBits(GPIOA,GPIO_Pin_4|GPIO_Pin_5|GPIO_Pin_6|GPIO_Pin_7); //初始上拉输出
6 X6 C7 z! L5 j0 J3 L. o - }
3 B7 C; e; U& T9 h二、SPI 实验----SPI初始化配置
5 b# i" ?5 Z; {. N8 ?1. SPIC初始化句柄8 M/ L0 k" @. q1 \: @
具体结构体如下:
' m7 j/ `- k+ v% A$ X9 s. r D) t, \
, b" w$ a7 y7 F! [' c- typedef struct+ X# {6 k" ^ p0 _- w) G" b4 ?
- {) h9 A5 D0 u: {9 M
- uint16_t SPI_Direction; //设置SPI通信方式:半双工,全双工,串行发送和串行接收。
( v; q! U( _8 `, r1 |2 r' R0 _5 e' [ - 8 R4 j/ M' I, r) x/ P8 C: {
- uint16_t SPI_Mode; //设置SPI主从模式:主机模式,从机模式。7 I0 I+ ]8 K& H. o' H3 O
7 T. [3 U; L" M8 d* } ]* E2 Y6 S- uint16_t SPI_DataSize; //设置数据帧结构:8位,16位。% }. j. X+ f7 N* M
- 2 s6 G) L( B4 L% `. k' J; H# l: R
- uint16_t SPI_CPOL; //设置时钟极性CPOL:空闲状态低电平或者高电平。/ R( e1 E9 b4 ?3 C7 F" ?" ]
0 R$ d, f0 A+ n; @7 H# l- uint16_t SPI_CPHA; //设置时钟相位CPHA:第一个或者第二个跳边沿采样。
1 g: l- r. [ R; o$ t7 @8 a2 H, n% q - ; b+ u+ B# q" w2 d* z' X$ l
- uint16_t SPI_NSS; //片选信号由硬件控制还是软件控制。, v; T8 O2 r& L
, p% ]1 T+ D- u! `5 m2 |- uint16_t SPI_BaudRatePrescaler; //设置波特率预分频值:2、4、8、16、32、64、128和256。! k! L0 P: K0 q6 N; j8 m
* A7 k7 K0 A+ {0 q/ o' g- uint16_t SPI_FirstBit; //设置数据传输顺序:MSB高位在前、LSB低位在前。 G2 V0 F7 N0 x4 G
9 q' E5 Z2 |' {3 B: m- uint16_t SPI_CRCPolynomial; //设置CRC校验多项式,提高通信可靠性,大于1即可。3 T! z2 w3 e- Q8 g4 @. w3 y
! g5 E" O( N# h- r/ Y* g; m- D- }SPI_InitTypeDef;
3 m. @* }6 e1 J+ Z: p2. SPI初始化配置( Y4 e4 p" f2 ^& i1 E
具体如下:, s! s: ]$ y1 q
# ^% ~1 T8 i- \0 j- void SPI1_Init(void)
* b: J; R. [7 r) M5 n, B: m6 D' b - {* a9 N0 J: M4 |
- SPI1_GPIO_Config();//SPI引脚初始化配置
8 w0 Q; x& g9 a; c+ L - 1 K1 M3 d: k; n g r$ q
- SPI_InitTypeDef SPI_InitStructure;
7 I0 I2 r5 q) e$ O7 [* p - , [7 @' V! O3 @- ]+ ^: V4 M
- RCC_APB2PeriphClockCmd( RCC_APB2Periph_SPI1, ENABLE );//SPI1时钟使能
1 P/ f! \! v& C0 T) |9 k7 [ - - z) g/ g/ g+ W! q4 d
- SPI_InitStructure.SPI_Direction = SPI_Direction_2Lines_FullDuplex;//SPI设置为双线双向全双工
! {9 Q' v' l( j) O - SPI_InitStructure.SPI_Mode = SPI_Mode_Master;//SPI设置为主机模式
' S7 U1 A1 G* X6 n! @8 _ - SPI_InitStructure.SPI_DataSize = SPI_DataSize_8b;//设置SPI为8位帧数据结构+ L& K; d0 Y! v0 o: M- r
- SPI_InitStructure.SPI_CPOL = SPI_CPOL_High; //串行同步时钟的空闲状态为高电平
8 J! m$ Z3 ?7 |: S3 R - SPI_InitStructure.SPI_CPHA = SPI_CPHA_2Edge;//串行同步时钟的第二个跳变沿(上升或下降)数据被采样. _# v' g+ y, k6 y- ]7 |
- SPI_InitStructure.SPI_NSS = SPI_NSS_Soft;//片选信号由软件控制, I1 j# i2 T1 j* C
- SPI_InitStructure.SPI_BaudRatePrescaler = SPI_BaudRatePrescaler_256;//定义波特率预分频的值:波特率预分频值为256+ V/ m+ G, k+ |1 D3 Z* K
- SPI_InitStructure.SPI_FirstBit = SPI_FirstBit_MSB;//指定数据传输从MSB位还是LSB位开始:数据传输从MSB位开始+ {( q/ ~- c/ q. V8 g
- SPI_InitStructure.SPI_CRCPolynomial = 7;//CRC值计算的多项式为7& _6 e9 x& \6 q( ~: |0 w7 N( I
- SPI_Init(SPI1, &SPI_InitStructure); //根据SPI_InitStruct中指定的参数初始化外设SPIx寄存器- G, y7 `/ t# p S. [( o; w
-
& Q, N- G0 X7 C& U5 d; ? - SPI_Cmd(SPI1, ENABLE); //使能SPI外设( y5 F9 f4 E% T
- SPI1_ReadWriteByte(0xFF);//启动传输
% Z$ l/ C. t* @ s, e" Y1 I% [ - }
& R! \, X) R, L% q* U$ I" q三、SPI 实验----SPI 读写操作9 W" h2 W3 g5 r+ W+ p N2 Q
具体程序如下:' I& q( o8 U+ c" Q8 o9 g
' @# r* C: q' K1 h4 C* w7 q- /*) v4 q# _7 r m3 R( j
- SPI的读写操作7 E8 R5 U: a: V7 Q
- **TxData:要写入的字节! g( s+ i+ [2 i9 `# s# F, }: I# F
- **返回值:读取到的字节
6 _* g" f6 q% E9 r - */$ T0 O: E, l8 ?- L
- D2 \9 W- [3 y- uint8_t SPI1_ReadWriteByte(uint8_t TxData)# [* S: R i% p0 P8 R* {( q
- { # U- n& s* g" n- W. g% T1 G
- while (SPI_I2S_GetFlagStatus(SPI1, SPI_I2S_FLAG_TXE) == RESET) //检查指定的SPI标志位设置与否:发送缓存空标志位' n; J4 f, h/ B7 i A
- {
+ ~1 x' J8 T3 J5 d* ^% P$ D - //等待发送完成( I( O9 w [4 c# H2 @! D
- }
. d* w. `) o ~" f7 x- z7 r$ I, G - SPI_I2S_SendData(SPI1, TxData); //通过外设SPIx发送一个数据/ y% X8 C% g) b
- while (SPI_I2S_GetFlagStatus(SPI1, SPI_I2S_FLAG_RXNE) == RESET) //检查指定的SPI标志位设置与否:接受缓存非空标志位) O$ S7 }4 _1 B: y8 @) a: N
- {, G7 U+ }2 e! @! B4 y) d K
- //等待接收完成& ~( k. `) q5 H8 y" l: t
- }
. ?# q l9 F& c- k5 W8 @, y - return SPI_I2S_ReceiveData(SPI1); //返回通过SPIx最近接收的数据 7 a+ y) E( \* I$ b; X4 P& V
- }
; q! T% S" [" q! k! s
. S2 f* h: A) f7 W
———————————————— C* N" i2 Y2 a1 w
版权声明:根号五; U: }. m5 r( g1 X7 t, F) d+ S
& h" ` W3 \2 N, L8 @
0 Y) _2 D3 {6 _ |





 STMCU小助手
发布时间:2022-9-6 22:54
 微信公众号
 手机版