一、硬件电路分析/ G0 @- I/ h6 @
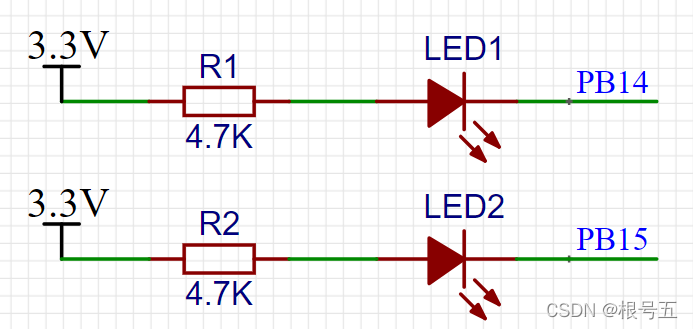
具体LED原理图如下图所示:
. H0 P- _. [* P$ `( \! I
 ' P w# `/ G* Q# r+ ]4 g
6 ~" ~. S0 n5 f: H1 i+ N s3 ]' G+ @# W2 y0 @) U
由LED原理图可知:9 e* i% v0 S' _* [* G& c
当单片机的引脚,PB14和PB15输出低电平的时候,LED1和LED2 亮 。
, m p8 e2 N( H; m- ~* o当单片机的引脚,PB14和PB15输出高电平的时候,LED1和LED2 灭。9 w T2 n4 `( n+ c0 k6 S1 V l
8 q: V8 H9 c: I0 T3 G S2 R
二、LED灯GPIO配置
% [# P" {4 c. L, Q# g1. GPIO初始化配置" W( d) p/ y5 G9 O: |. H6 ^7 w
使能GPIO时钟0 V8 p0 [( p" E" ^, \; M s2 g
APB2外设时钟启用和禁用函数9 N* P- m7 A! P5 _4 d$ _9 L
0 S- A. r9 O* W O$ T5 t- /**( q5 N2 A' t k
- *@功能:启用和禁用APB2外设时钟3 \8 a+ O5 h1 i
- *@参数1:指定外围设备
/ J/ I# A9 e6 N" x$ N- a - *@参数2:指定外围设备状态) I' Q' f# l4 K. N4 y8 h$ w7 u- r
- *@返回值:无' R7 n0 y3 \( J/ \- A
- */
9 l& `$ z; x' U# I; q - void RCC_APB2PeriphClockCmd(uint32_t RCC_APB2Periph, FunctionalState NewState);
4 s. j9 a9 O0 y" j" M" wAPB2外设如下:# d. u+ W, O0 e: J& N, ~: l
* D8 q1 J" C ^- #define RCC_APB2Periph_AFIO ((uint32_t)0x00000001)6 g D: l# Y% N6 I/ R/ q% P1 Y
- #define RCC_APB2Periph_GPIOA ((uint32_t)0x00000004)
5 E9 S0 g2 v, y - #define RCC_APB2Periph_GPIOB ((uint32_t)0x00000008)0 @( M( d# n8 }* Y3 X$ x
- #define RCC_APB2Periph_GPIOC ((uint32_t)0x00000010)* R, p! V3 n1 B. `& _1 m
- #define RCC_APB2Periph_GPIOD ((uint32_t)0x00000020)# E9 l* k, S) Z! m6 i, s4 @
- #define RCC_APB2Periph_GPIOE ((uint32_t)0x00000040)
: l8 A# w: a* T7 y - #define RCC_APB2Periph_GPIOF ((uint32_t)0x00000080)
' ~" d. w% x# a& P6 K - #define RCC_APB2Periph_GPIOG ((uint32_t)0x00000100)9 K9 v8 j( l0 K" s' A' _
- #define RCC_APB2Periph_ADC1 ((uint32_t)0x00000200)
! u& b: y/ e. P/ W: \+ p# N - #define RCC_APB2Periph_ADC2 ((uint32_t)0x00000400)0 A0 x' u' a, U: t4 t
- #define RCC_APB2Periph_TIM1 ((uint32_t)0x00000800)8 W& d0 K- n/ z) @
- #define RCC_APB2Periph_SPI1 ((uint32_t)0x00001000)
7 e9 A K- N& {, @- _( U - #define RCC_APB2Periph_TIM8 ((uint32_t)0x00002000)
' n c+ R( r2 K' l/ L' k2 A - #define RCC_APB2Periph_USART1 ((uint32_t)0x00004000)
( S v8 ^: g# O5 \: {; G - #define RCC_APB2Periph_ADC3 ((uint32_t)0x00008000)# M- ~: c4 h/ D4 S( |
- #define RCC_APB2Periph_TIM15 ((uint32_t)0x00010000)! D4 W! ?0 B# e) q$ |1 h
- #define RCC_APB2Periph_TIM16 ((uint32_t)0x00020000)7 o7 q" @2 M9 U3 Y; t/ t) B; |3 d, @
- #define RCC_APB2Periph_TIM17 ((uint32_t)0x00040000)& p3 F; s& @3 y
- #define RCC_APB2Periph_TIM9 ((uint32_t)0x00080000)
, I) C) B" v8 \ - #define RCC_APB2Periph_TIM10 ((uint32_t)0x00100000)$ h8 h7 d1 Q% Y
- #define RCC_APB2Periph_TIM11 ((uint32_t)0x00200000)
4 D7 ^9 D1 i( O" S8 |4 I9 } \本次配置如下:5 R8 Y" O9 a$ C9 \3 P
3 _3 ]) ^! E# G+ N5 X) c( |- RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOB, ENABLE); // 使能PB端口时钟
4 l0 P/ f! O+ S" v/ t% DGPIO初始化配置信息
3 m$ C: q% l4 Z+ Q& C工作模式可以参考:STM32F103:GPIO八种工作原理详解
. @- `: r2 \4 O1 b
! v+ P8 Q6 i' E5 ? ]' b$ qGPIO初始化函数如下
( b1 J% \( J1 Q' d; d" Z7 \. M9 U; K
) s8 F# d) J1 ]- /**% F) g( r" k# Q! J/ ]2 U! T" a6 t
- *@功能:初始化GPIO外设
: J1 \! X) S" P$ P- _ - *@参数1:指定GPIO外设(GPIOA~GPIOG)/ R5 C2 O5 Y7 U
- *@参数2:指定GPIO外设的配置信息
& w" ^4 }7 f# m# o3 Z9 R7 W' s) Q+ Z* m - *@返回值:无" e) b# z7 U- u6 w" y/ p
- */
. @9 o' N3 [$ Z+ V- b! D - void GPIO_Init(GPIO_TypeDef* GPIOx, GPIO_InitTypeDef* GPIO_InitStruct);
GPIO_InitTypeDef----GPIO初始化配置信息:/ o1 M' ]* t2 `: ?& N* h4 `
" F- e0 A6 V' ^( A G% J- typedef struct
; g( n) @; N5 b% K$ Q3 X - {- u6 I! f. {7 w( Q1 @9 c$ b7 J
- uint16_t GPIO_Pin; //指定要配置的GPIO引脚+ v- y0 a+ M9 s) e$ I
- GPIOSpeed_TypeDef GPIO_Speed; //指定所选引脚的速度$ z( \+ J0 B; z0 N) ~
- GPIOMode_TypeDef GPIO_Mode; //指定所选引脚的工作模式
; ~5 I! n9 r7 u0 B
! u0 u& r6 g0 [- S+ o, j; s- }GPIO_InitTypeDef;
GPIO_Pin----指定要配置的GPIO引脚:
( B, Z. M4 A6 ^2 X
; k: F6 s* y0 {0 Q& _3 z- #define GPIO_Pin_0 ((uint16_t)0x0001) /*!< Pin 0 selected */
# ~1 z3 @1 s4 `' D. t" W5 s! X# ~ - #define GPIO_Pin_1 ((uint16_t)0x0002) /*!< Pin 1 selected */
1 a9 n4 N! k' Q! e - #define GPIO_Pin_2 ((uint16_t)0x0004) /*!< Pin 2 selected */
8 b" w: Q6 v6 h2 C9 X - #define GPIO_Pin_3 ((uint16_t)0x0008) /*!< Pin 3 selected */
, b4 [) T3 D* t ]4 j% { - #define GPIO_Pin_4 ((uint16_t)0x0010) /*!< Pin 4 selected */
& U- K" j1 z" n+ B$ L0 ?; j - #define GPIO_Pin_5 ((uint16_t)0x0020) /*!< Pin 5 selected */
; }( Z; L5 o J1 E1 ?1 k( D7 E - #define GPIO_Pin_6 ((uint16_t)0x0040) /*!< Pin 6 selected */
/ @2 d: L& {( s, V f5 M - #define GPIO_Pin_7 ((uint16_t)0x0080) /*!< Pin 7 selected */( C5 b) W; h4 r8 P" S- f& |
- #define GPIO_Pin_8 ((uint16_t)0x0100) /*!< Pin 8 selected */
2 B" F6 ?4 N5 m( [) \# q - #define GPIO_Pin_9 ((uint16_t)0x0200) /*!< Pin 9 selected */
7 @& ]2 T6 Q5 ]# b5 t - #define GPIO_Pin_10 ((uint16_t)0x0400) /*!< Pin 10 selected */. H" X8 l& g, B5 }% H/ I g. E9 L/ q( g
- #define GPIO_Pin_11 ((uint16_t)0x0800) /*!< Pin 11 selected */5 V, G; ~, K2 C, Y9 O# F8 J% x
- #define GPIO_Pin_12 ((uint16_t)0x1000) /*!< Pin 12 selected */
/ l4 J. k! x; S( `9 I4 S - #define GPIO_Pin_13 ((uint16_t)0x2000) /*!< Pin 13 selected */ J1 g9 ]) [* V/ s/ k
- #define GPIO_Pin_14 ((uint16_t)0x4000) /*!< Pin 14 selected */
) Z, M0 V2 q* |% r& F& r! O# _ - #define GPIO_Pin_15 ((uint16_t)0x8000) /*!< Pin 15 selected */$ c+ f& C; T& W6 ~+ M: G: H, {; f
- #define GPIO_Pin_All ((uint16_t)0xFFFF) /*!< All pins selected */
( a6 P% P6 W6 l( Y- DGPIO_Speed----指定所选引脚的速度:
* X( N! y, Z) Q( ~/ g6 |
$ n% u9 E& n4 m0 D6 X- typedef enum
+ {# C: P$ Z/ W/ _' { - {
& K- x& f- M) c, e; U2 _ - GPIO_Speed_10MHz = 1,
4 w1 _+ t, h! ~9 |/ v - GPIO_Speed_2MHz, 7 c1 [) r9 c" K2 t
- GPIO_Speed_50MHz
' [8 w# h* u5 o1 g- ]3 ?
3 P/ w. q' L# s Z- }GPIOSpeed_TypeDef;
GPIO_Mode----指定所选引脚的工作模式:
) F% [* A/ }1 E4 j/ k3 c! n8 |3 b V0 Q8 n
- typedef enum8 p, H% J+ \# r* D
- { 2 f/ Q. @# D- X- a3 u
- GPIO_Mode_AIN = 0x0, //模拟输入模式$ A" m0 a9 K" k( _+ @5 B
- GPIO_Mode_IN_FLOATING = 0x04, //浮空输入模式! n+ W; L* l# s
- GPIO_Mode_IPD = 0x28, //下拉输入模式
; t3 f- _4 a& N; e! r - GPIO_Mode_IPU = 0x48, //上拉输入模式
8 {$ I3 x( L* ]5 h - GPIO_Mode_Out_OD = 0x14, //开漏输出模式
2 a2 ]" i8 z |) Z - GPIO_Mode_Out_PP = 0x10, //推挽输出模式 `1 E! M1 Z$ j! I; f
- GPIO_Mode_AF_OD = 0x1C, //复用开漏输出模式& {0 Y4 W1 X3 ]. h, n6 \
- GPIO_Mode_AF_PP = 0x18 //复用推挽输出模式2 W% U* F/ U0 W/ S5 T
- ; y/ T2 R' _1 @$ p# k
- }GPIOMode_TypeDef;
本次配置如下:; V' r w& T3 l8 A4 J& S
6 ~& E- M; u0 t: R" X- GPIO_InitTypeDef GPIO_InitStructure;% G! j3 s: }* \+ G5 ]* Y0 b4 h" b
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_14|GPIO_Pin_15; // PB14,PB15) Y: [* k6 ]9 a3 g) k; Z
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; //推挽输出模式& }2 g9 V& w' Q$ s
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //50mHz速度' S$ | E; S% N/ \& u1 L! P( L) b9 e
- 4 Y$ o5 {, h6 w0 T3 O6 s
- GPIO_Init(GPIOB, &GPIO_InitStructure); //初始化PB端口
2. GPIO输出控制配置# e0 n4 [& z J- v. Y% o
GPIO引脚置高函数
& {1 f5 Q9 C( _' t0 `" q' G& k* {+ f+ R& Y' m
- /**
, q- M) J$ l8 \# d - *@功能:GPIO引脚置高# `+ N" J: w& i: D" q
- *@参数1:指定GPIO外设9 \, C e" W$ M& F% o2 {3 J
- *@参数2:指定GPIO外设的引脚端口号3 R+ v# c5 O' v, \
- *@返回值:无- ]& g: q) x* s' F
- */6 }( j( E! Y$ }3 Y! t7 q0 w
- void GPIO_SetBits(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin);
5 \. X5 k" T; a# ^9 T# i+ M) W' zGPIO引脚置低函数
) W2 R: Q' O. z) V2 j C7 J$ m+ z1 O+ _1 t; j* R
- /**2 Z) c1 d& a3 `1 |
- *@功能:GPIO引脚置低2 N: q9 U' m; E0 _6 ~ E0 }
- *@参数1:指定GPIO外设) K5 B9 t7 G# a; X2 m
- *@参数2:指定GPIO外设的引脚端口号
% O' w6 ]0 ^' |: R4 O - *@返回值:无8 t8 b: e+ E0 p+ c: c2 ?2 h& D
- */
' T( K; v+ j/ X6 B3 s! |) b# F - void GPIO_ResetBits(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin);
! r/ o2 e/ d: {本次配置如下:
' M1 a4 S. t. j$ a3 Q* Q7 s/ a8 L% z) F6 t0 h( |
- GPIO_SetBits(GPIOB,GPIO_Pin_14); //PB14置高
5 t: w& v8 }; x7 D& w* I - GPIO_ResetBits(GPIOB,GPIO_Pin_14); //PB14置低
3. 具体程序
& T3 ~) c1 g! K& l& mLED.c文件6 f- m1 {. B+ y
' a- {( `2 }6 ~- #include "led.h"8 ?8 w! _: |7 }2 |
- g: |' d9 T8 ?. i; J- /*************** 配置LED用到的I/O口 *******************/1 C! a- R; M3 y9 {
- void LED_GPIO_Config(void) # f) v$ K4 Z. u( [
- {# k# {- y. Y' Q6 F+ b: a6 l
- RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOB, ENABLE); // 使能PB端口时钟 - m! m8 [/ q' l. g
-
( x; A+ Z2 x) b1 Q$ r9 x/ } - GPIO_InitTypeDef GPIO_InitStructure;' E5 ?# Z" ^+ v9 c# R
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_14|GPIO_Pin_15; // PB14,PB15
8 \* W( p+ A: T7 A9 _ - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; //推挽输出模式% a! Y+ a1 `/ i. ?( J r& g* p5 J
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //50mHz速度+ G. z- v6 S) T8 u; e9 t" k
- ( A$ `+ l! s7 \3 z
- GPIO_Init(GPIOB, &GPIO_InitStructure); //初始化PB端口( ^, x1 k6 G1 P) p* I6 P z
- }
LED.h文件5 L0 U* [( @3 p9 B8 |7 |% U* U1 K) x
/ J0 y: \" {2 H, I5 [/ o; G- #ifndef __LED_H
7 u* v& b; P" H+ O1 O2 V5 ] - #define __LED_H & W$ R- @, |. n3 g
- # j. e+ _$ r" F; z r& g ~
- #include "stm32f10x.h"1 n! i+ K2 j% K) a
. R8 o" S$ u4 Y- l/ m- #define LED1(a) if (a) \. `+ p2 _. \, \6 _( k
- GPIO_ResetBits(GPIOB,GPIO_Pin_14);\
) d! F0 v5 d/ v0 \$ ~1 k$ W - else \# R2 z0 g+ Y! A/ O
- GPIO_SetBits(GPIOB,GPIO_Pin_14)
) \& @4 ]0 s5 ] -
5 K, S" s) }9 K - #define LED2(a) if (a) \
" y s+ |: J2 F, N+ j6 i% d - GPIO_ResetBits(GPIOB,GPIO_Pin_15);\) ^' [9 B( O1 ]" F
- else \
* }; b2 b0 {& H. }' W; I+ L - GPIO_SetBits(GPIOB,GPIO_Pin_15)
- X- j6 q! f8 d4 L' E# K
/ p) t/ B- \" k9 b8 d! R. z- [- void LED_GPIO_Config(void); //LED初始化配置! l3 P( a) m4 ~; i$ T/ e$ K
7 y9 m$ Q+ R% Q' P- #endif
三、LED跑马灯8 U0 @7 U" Y" c
1. 延时函数
. F; H ~; L2 W, s精准延时delay文件链接3 x7 L/ _( ]4 I [ l% J7 S9 F' h9 P
; m+ j( X0 |' I0 A4 A2. LED跑马灯实现* l; H0 P6 ^6 v4 Y1 V
- #include <stdio.h>6 q3 Q6 H( q; j
- #include "led.h"
+ P$ d1 d) D- I) i _8 \ - #include "delay.h"; Q: f O+ ^4 q/ @6 P4 g
- 3 Z! q& t. d* ]
- int main (void). {( z- m' G+ D) u
- {! ]- H; h0 [: n8 P
- SystemCoreClockUpdate(); //设置系统时钟为72M, r$ @( M; B3 E- V
- LED_GPIO_Config(); //LED初始化配置$ a* V1 J% U7 H
& X5 O% Z) Z2 p- while(1)
6 b2 C8 I; a7 a# Y' b6 ~+ G/ ^ - {
" u8 J$ O0 s: {3 B+ |5 F- K - LED1(1); //LED1亮7 ~8 _# L' p9 L
- LED2(0); //LED2灭
' b% W o8 ~2 y3 m8 f% I - delay_ms(200); //延时200ms' ]3 S2 O+ l5 Z# u, R: @7 W2 f7 ^
- LED1(0); //LED1灭4 S* C; m9 K* l) U1 A; g8 A
- LED2(1); //LED2亮
! h* u) D8 |' b$ s/ O! n - delay_ms(200); //延时200ms
$ C1 f. z- @/ p# Y - }
/ }3 C/ t$ N5 }; |3 I - }
————————————————
: F9 ?1 Z' ~. F5 R& x0 |版权声明:根号五
Q* S$ F* B4 |" y- p6 h
1 a( j. l" W) S, h# E1 G0 R2 f6 Z1 f) ]) U
- N& F, U: b& c' l
|





 STMCU小助手
发布时间:2022-9-7 17:25
 微信公众号
 手机版