STMCU小助手
发布时间:2022-9-20 21:04
|
第 1 章 Cortex-M4串口通讯1 \. H3 Z2 L. F1 e. |& ~& H( c 实验目的 熟悉STM32CubeIDE工具软件的使用。3 x6 I8 I0 b$ c- t# ] 掌握STM32CubeIDE软件的基本设计流程和设计步骤,能够使用工具进行设计、编程、仿真调试。 学习UART串口的使用方法,掌握如何利用STM32MP157A芯片的串口输入输出。 实验环境 FS-MP1A开发平台 ST-Link仿真器 STM32CubeIDE开发软件 PC机 XP、Window7/10 (32/64bit)' J4 `5 \, q4 A: w( ^ 串口调试工具% ~7 @$ j6 q; u# N$ c" w( V# `( u 实验原理+ X# w3 s4 \8 ~. N 串口是计算机上一种非常通用设备通信的协议(不要与通用串行总线Universal Serial Bus 或者USB 混淆)。大多数计算机包含两个基于RS232 的串口。串口同时也是仪器仪表设备通用的通信协议;很多GPIB(通用接口总线)兼容的设备也带有RS-232 口。同时,串口通信协议也可以用于获取远程采集设备的数据。8 Z9 c0 w0 C8 _/ r+ H 2 a, U0 C( W9 P- g 串口通信的概念非常简单,串口按位(bit)发送和接收字节。尽管比按字节(byte)的并行通信慢,但是串口可以在使用一根线发送数据的同时用另一根线接收数据。它很简单并且能够实现远距离通信。典型地,串口用于ASCII码字符的传输。通信使用3根线完成:(1)地线,(2)发送,(3)接收。由于串口通信是异步的,端口能够在一根线上发送数据同时在另一根线上接收数据。其他线用于握手,但是不是必须的。串口通信最重要的参数是波特率、数据位、停止位和奇偶校验。( C; F3 r+ t* b4 O, a& D ( f' R o; p) o; k" U/ A0 i. V 对于两个进行通行的端口,这些参数必须匹配: 4 Y5 X1 M; r$ Q, [, t 波特率:这是一个衡量通信速度的参数。它表示每秒钟传送的bit的个数。例如300波特表示每秒钟发送300个bit。当我们提到时钟周期时,我们就是指波特率例如如果协议需要4800波特率,那么时钟是4800Hz。这意味着串口通信在数据线上的采样率为4800Hz。通常电话线的波特率为14400,28800和36600。波特率可以远远大于这些值,但是波特率和距离成反比。高波特率常常用于放置的很近的仪器间的通信,典型的例子就是GPIB设备的通信。 数据位:这是衡量通信中实际数据位的参数。当计算机发送一个信息包,实际的数据不会是8位的,标准的值是5、7和8位。如何设置取决于你想传送的信息。比如,标准的ASCII码是0~127(7位)。扩展的ASCII码是0~255(8位)。如果数据使用简单的文本(标准ASCII码),那么每个数据包使用7位数据。每个包是指一个字节,包括开始/停止位,数据位和奇偶校验位。由于实际数据位取决于通信协议的选取,术语“包”指任何通信的情况。 I8 n1 @3 N: f% h. B 停止位:用于表示单个包的最后一位。典型的值为1 ,1.5和2位。这里的1.5位的数据宽度,就是1.5个波特率,由于数据是在传输线上定时的,并且每一个设备有其自己的时钟,很可能在通信中两台设备间出现了小小的不同步。因此停止位不仅仅是表示传输的结束,并且提供计算机校正时钟同步的机会。适用于停止位的位数越多,不同时钟同步的容忍程度越大,但是数据传输率同时也越慢。 奇偶校验位:在串口通信中一种简单的检错方式。有四种检错方式:偶、奇、高和低。当然没有校验位也是可以的。对于偶和奇校验的情况,串口会设置校验位(数据位后面的一位),用一个值确保传输的数据有偶个或者奇个逻辑高位。例如,如果数据是011,那么对于偶校验,校验位为0,保证逻辑高的位数是偶数个。如果是奇校验,校验位位1 ,这样就有3个逻辑高位。高位和低位不真正的检查数据,简单置位逻辑高或者逻辑低校验。这样使得接收设备能够知道一个位的状态,有机会判断是否有噪声干扰了通信或者是否传输和接收数据是否不同步. " U) s) O& M" \ 硬件流控制: 硬件流控制常用的有RTS/CTS流控制和DTR/ R(数据终端就绪/数据设置就绪)流控制。硬件流控制必须将相应的电缆线连上,用RTS/CTS(请求发送/清除发送)流控制时,应将通讯两端的RTS、CTS线对应相连,数据终端设备(如计算机)使用RTS来起始调制解调器或其它数据通讯设备的数据流,而数据通讯设备(如调制解调器)则用CTS来起动和暂停来自计算机的数据流。这种硬件握手方式的过程为:我们在编程时根据接收端缓冲区大小设置一个高位标志(可为缓冲区大小的75%)和一个低位标志(可为缓冲区大小的25%),当缓冲区内数据量达到高位时,我们在接收端将CTS线置低电平(送逻辑0),当发送端的程序检测到CTS为低后,就停止发送数据,直到接收端缓冲区的数据量低于低位而将CTS置高电平。RTS则用来标明接收设备有没有准备好接收数据。 常用的流控制还有还有DTR/ R(数据终端就绪/数据设置就绪)。我们在此不再详述。 STM32串口设置一般可以总结为如下几个步骤:- g/ M5 O! m. c7 N 1)串口时钟使能,GPIO时钟使能 2)设置引脚复用映射 3)GPIO初始化设置,模式为复用功能8 [( a$ ~- M7 q( u9 h/ k* l 4)串口参数初始化:设置波特率,字长,奇偶校验等参数 5)开启中断并初始化NVIC,使能中断(如果需要开启中断才需要这个步骤) 6)使能串口5 s; E. W' s# z5 P; a6 V+ A% v 7)编写中断处理函数 串口硬件原理图: ! i$ Q5 R; w, K# v5 q 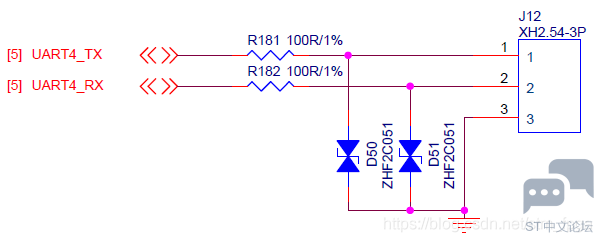
/ b8 [. R' ?, a; b+ X- c+ R1 ^) X 
- C% W& r9 m) @4 V 
0 V, H: u" H* \* @ HAL库函数解析:+ U# y% j" H" {# G' c1 E * e7 A0 M; |3 w3 e' l0 \8 t" K
这两个函数是轮询方式发送和接收:
这两个函数是以中断方式发送和接收。具体传参详见工程。; z7 m3 ~( \# g* E* { 注意:这两个函数里为指定缓冲区和大小并开启中断。实际上数据还在中断里处理HAL库提供了用户中断处理函数方式,是调用回调函数。 " S8 J$ w' A k 接收中断在用户代码里重定义" S5 c' `+ F# ?6 Y4 E! X* _ # K+ E5 |% G' ~6 m7 t! Z1 a
发送中断在用户代码里重定义 y+ E& d$ h% |+ m" S4 a 8 ?- k* X4 Q" c W! P* ?
实验步骤: x; i4 o+ c# V) a+ I ; W$ a& d1 z- a' p9 N 打开STM32CubeIDE->File->New->STM32 Project3 v; U) p8 z. L8 X& | # j- }! t+ b. J! @/ c" L* Y8 e* T0 N 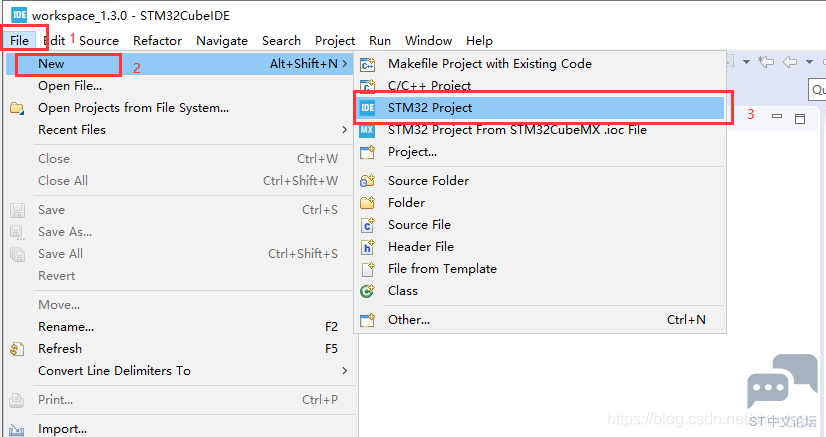
- j5 m* ?' V& M! `7 i/ D# p 可以在左侧搜索框内输入芯片型号STM32MP157A进行搜索,选择对应芯片,点击Next. : a$ F( M+ ^# h* w, S( d( \ 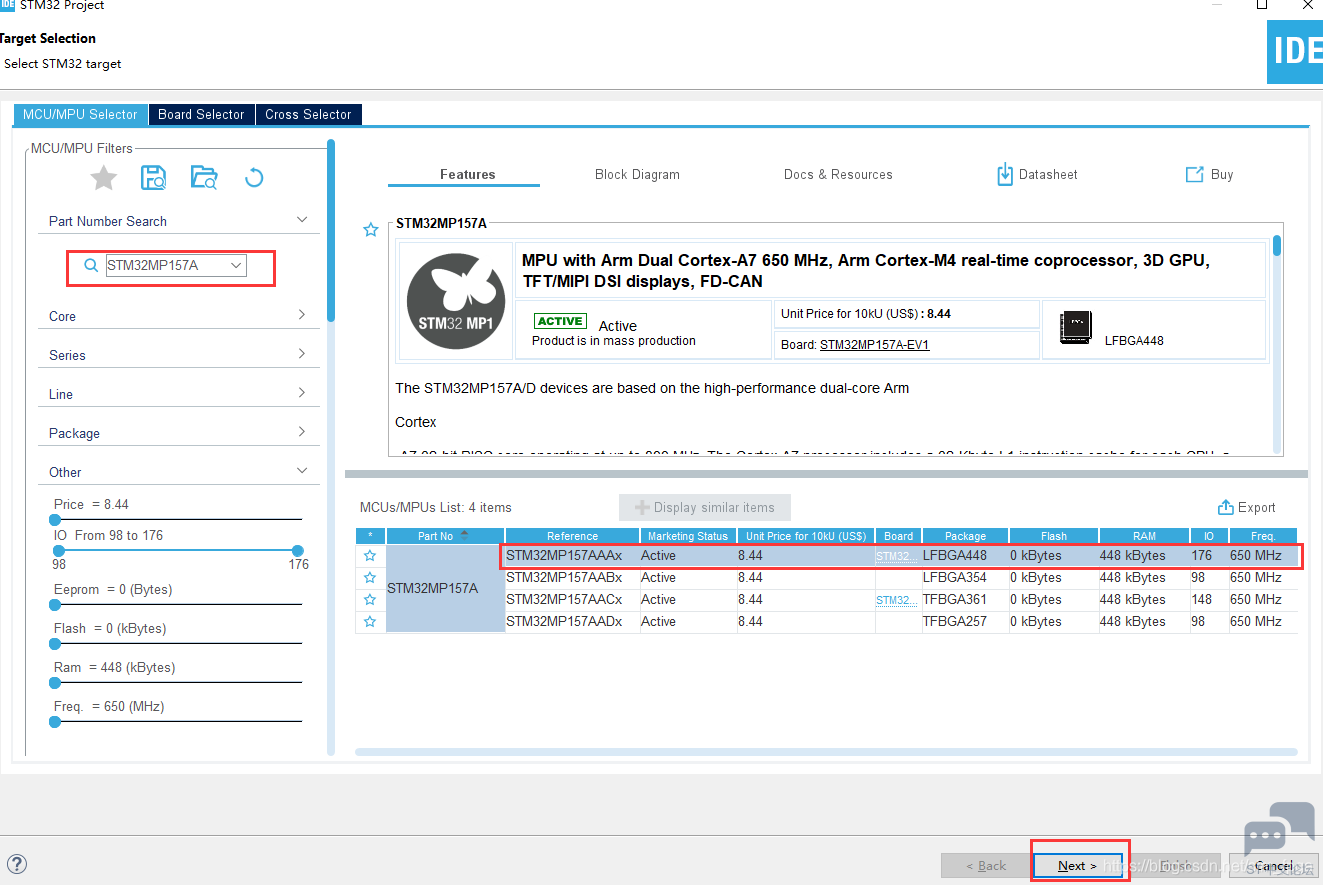
填写工程名,点击Finsh., C2 m# Q3 v% O; y5 k* {7 G0 P ) [; K% T: h; {# w% o1 Y7 W) G7 M# e 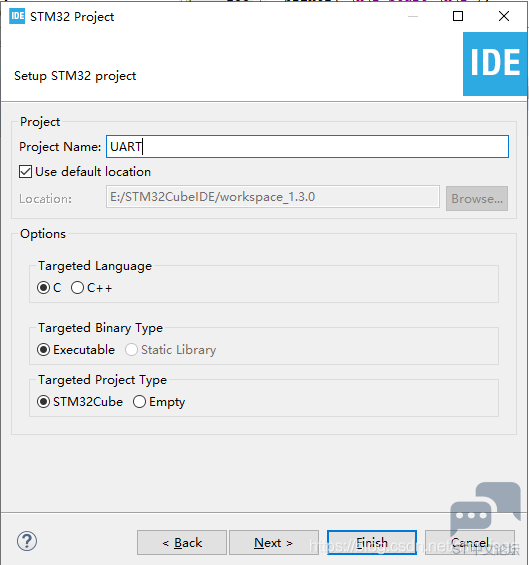
8 c# f& t4 N: E H: f/ @/ L. m 点击Yes打开配置页面.( R& \$ x% W, {; _2 q" x( E 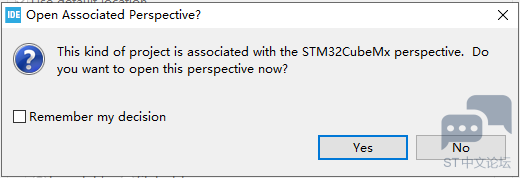
配置UART4,勾选Cortex-M4,Mode选择Asynchronous,NVIC Settings 勾选Enabled使能串口中断,搜索框搜索PB2、PG11,分别配置为UART4_RX、UART4_TX .) C/ w3 a6 K, |# [2 S$ B 0 N7 i; {% [& d+ X8 M3 B 
# g. {1 K3 Z) m: Z 在Code Generator处选择为每个外设生成单独的C和H文件,这样设置方便阅读代码.9 C' a; J" E6 l9 {6 v' v / J; o( G3 H) T6 i 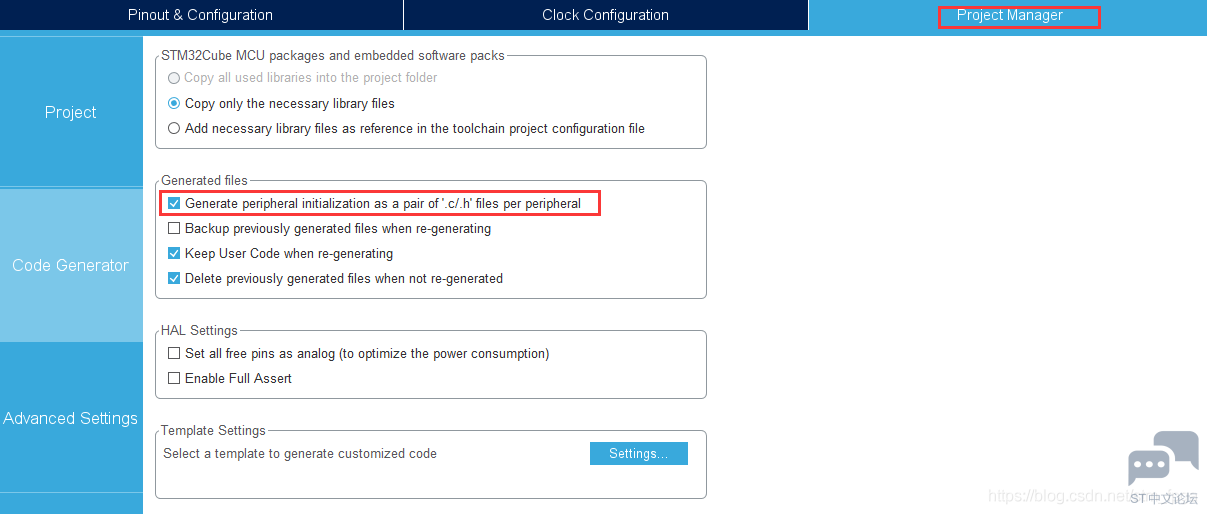
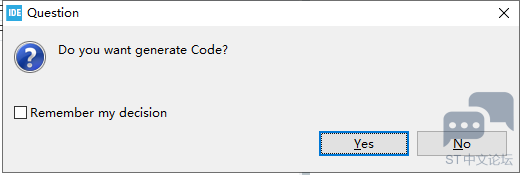
完成以上设置后,Ctrl+S保存,会提示是否需要生成代码,选择Yes即可自动生成代码。系统会自动生成System Clock代码.: j2 w. w) J3 m2 r, V* z- U 5 E& c/ l h4 t; O8 S . {% V& s4 V% M9 E! B& [ 可以在左侧工程文件夹找到UART_CM4子工程,打开main.c.( @- u( e4 G5 ~+ `4 n- a . ]0 U' S( F: l' U; H& g: t 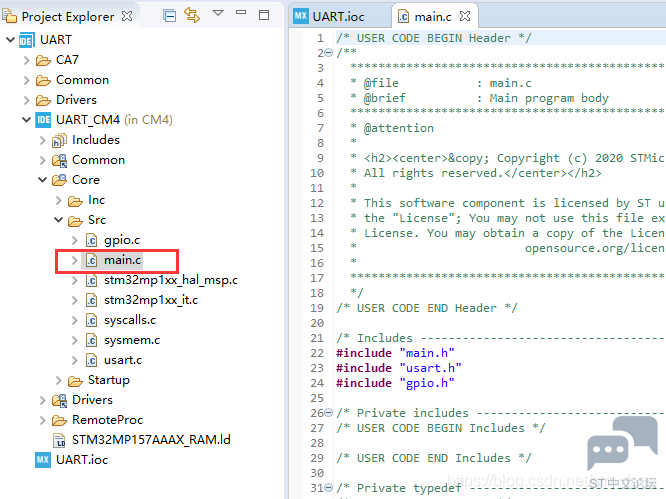
6 a: |: A. M% u$ U 添加串口中断回调函数HAL_UART_RxCpltCallback.. l0 p' d0 A; d& m- V" l
在主函数中调用串口中断接收函数
上述为新建工程配置过程,可参考《Cortex-M4开发篇1:STM32MP1微控制器之开发环境》章节进行导入已有工程,工程存放路径【华清远见-FS-MP1A开发资料\02-程序源码\ARM体系结构与接口技术\Cortex-M4\4_UART】. 8 {8 }1 w( S$ c 配置完成或导入工程后进行程序下载,具体步骤参考《Cortex-M4开发篇1:STM32MP1微控制器之开发环境》节进行开发板连接,程序编译、下载. 9 {+ ~9 b( J p" t* I7 } 实验现象 0 Q4 R' }4 i: f3 ~# k 连接串口线,打开串口调试助手,选择串口号,波特率115200,打开串口,发送5个字符,可以看到也成功接收到发送的字符. 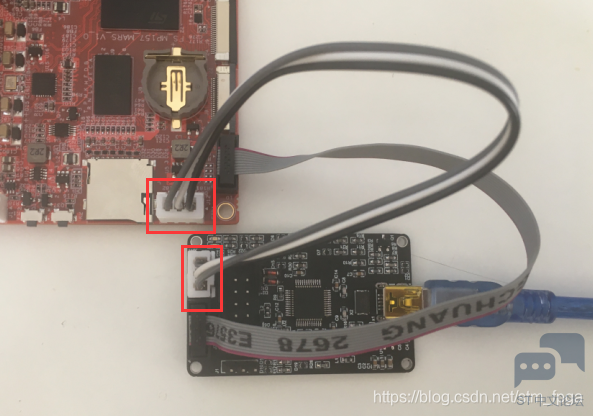
g7 U' s R5 f, j1 \4 l& L 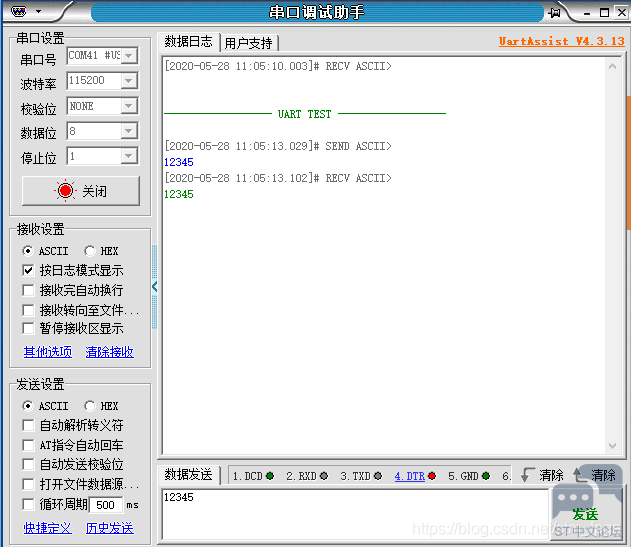
————————————————7 z4 W; g+ x3 U. @- A! T+ _! | 版权声明:左月先生5 Y5 Q: `. c$ F+ B/ | |
STM32MP157双A核Linux + 自研RTOS双系统镜像免费下载
扩展STM32微处理器,实现高性价比、低功耗和灵活性能
STM32MP1 自举程序编程:USB DFU/USART 协议全解析
兔哥心中的ST中文论坛
我心中的ST中文论坛
STM32 开发者指南:ST.com 全新 MCU 产品阵容视觉布局深度解析
深度拆解 STM32MP1 Boot 链路
STM32串口自动识别波特率的原理
STM32MP135 MP157 MP257 CoreMark移植&&跑分对比&&多核心负载不均衡问题排查与解决
STM32--STM32 微控制器详解
 微信公众号
 手机版