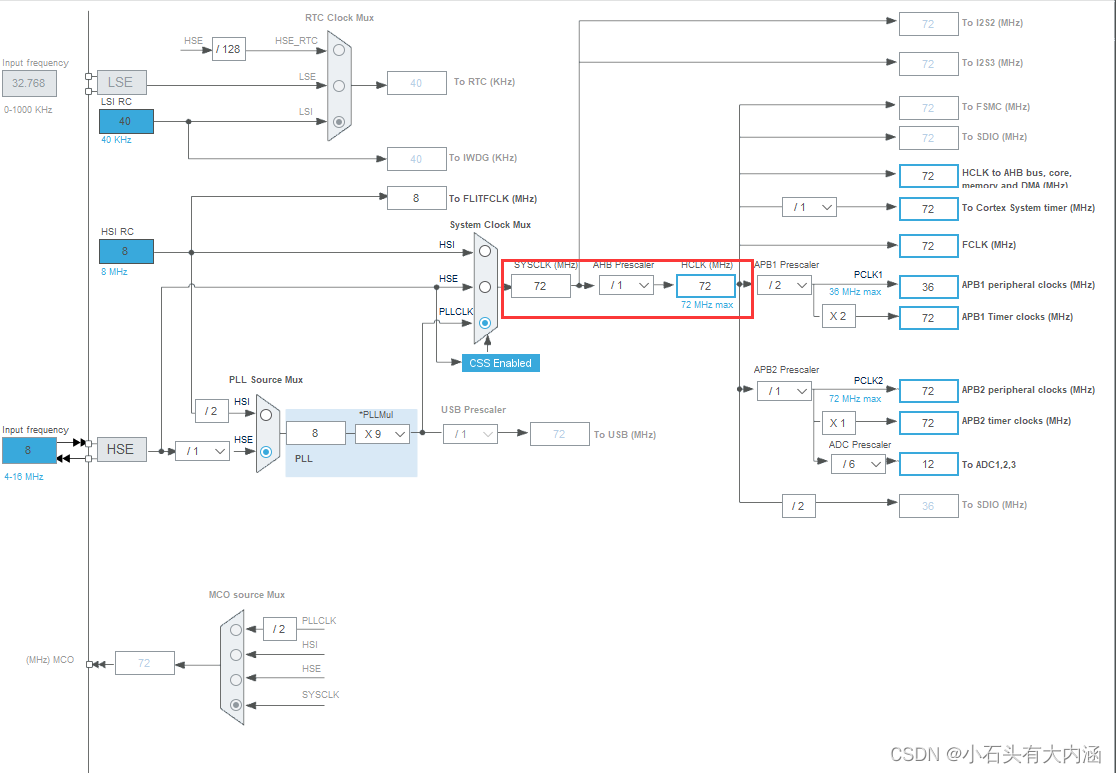
本例程是使用STM32CubeMX 6.5版本生成带代码* j9 r! M- \. o; R0 U! _
测试单片机型号:STM32F103VET6+ E8 b W! g) Q7 C" N" Q1 W
2 ?, M9 _2 w3 C9 [
时钟设置72MHZ
. f1 x7 B5 ]' _' A. g, R* V0 Q) t! R$ d3 _3 y) t
 $ h9 n. U* R) c B8 U: P0 `
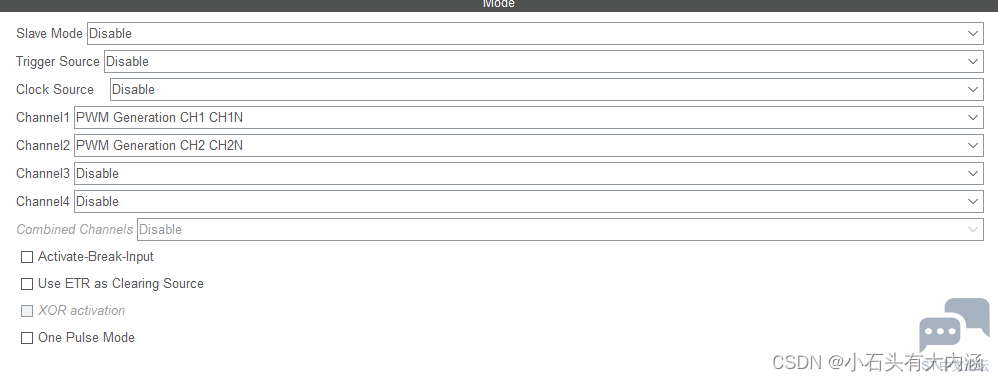
" ~% Q0 K G% y O: a2 Q* ~0 u( d% H使用定时器1的通道1 和 通道2 配置PWM互补输出
2 H! Y7 P7 D* z' I
! d. P0 N/ l/ v$ T4 q& b1 R
 + ^/ c9 ~, P6 z! `' R/ X6 u9 V7 l
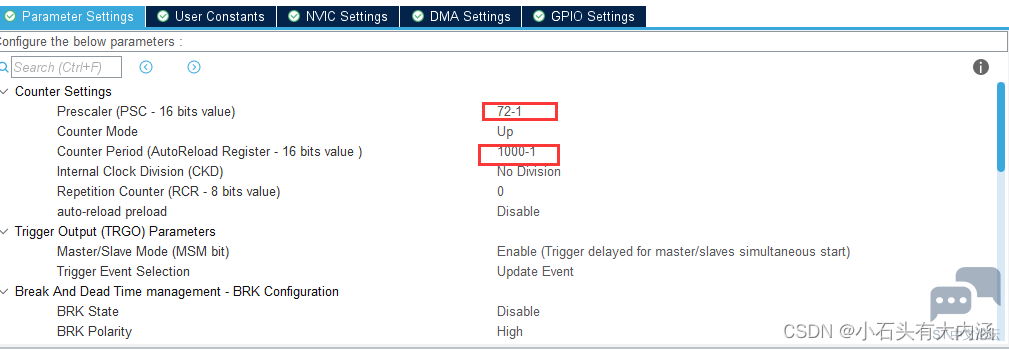
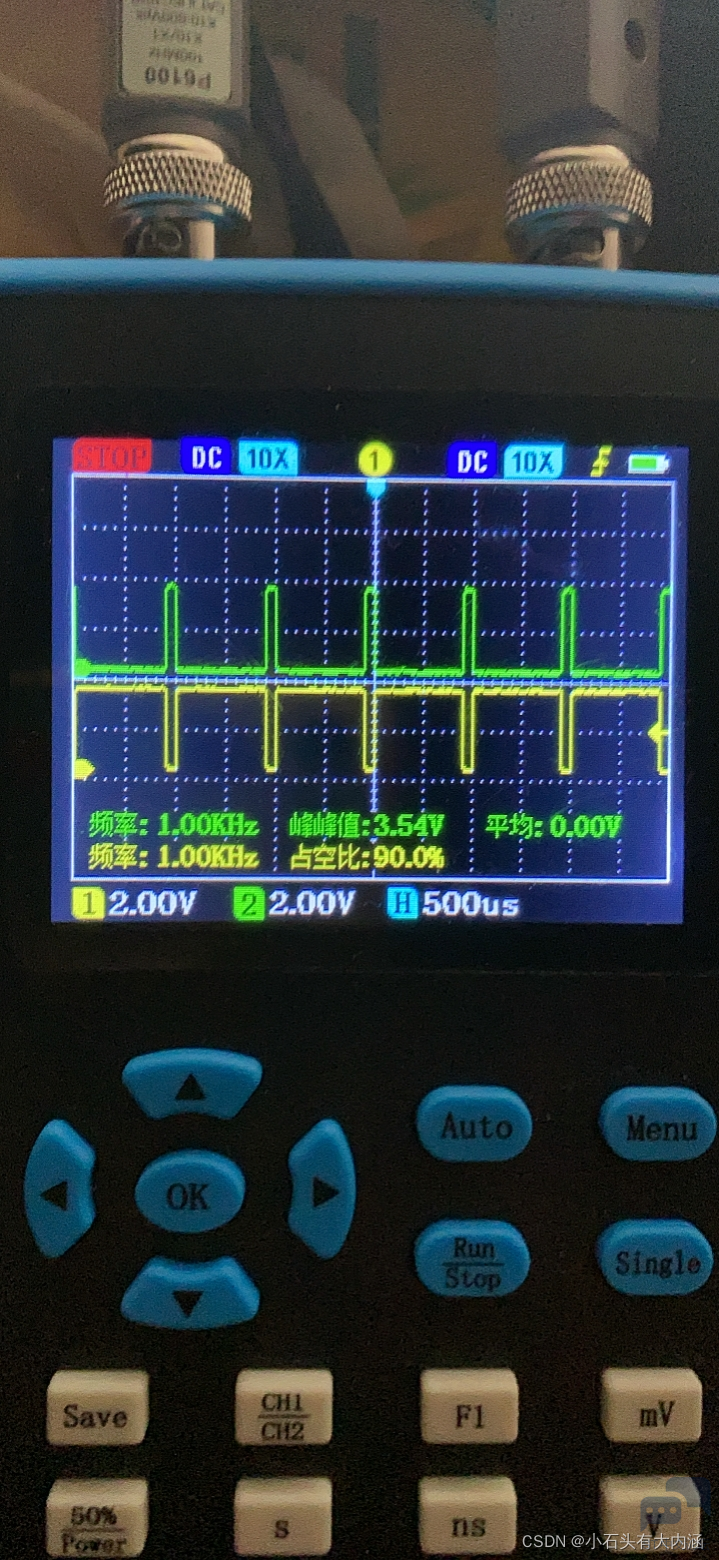
3 e) i" o& \/ N- I分频72分频(定时器频率为 72MHZ / 72 = 1MHZ),计数周期1000,也就是计数到1000溢出,所以,PWM频率就是1KHZ,周期是1ms (1s / 1000) E1 I. m$ M4 a: p! }/ X
$ W. g' z* G; R5 [( J9 X, Z& r
/ o3 {' g1 H& V7 z6 n* k$ h& g2 D+ k( p& ]
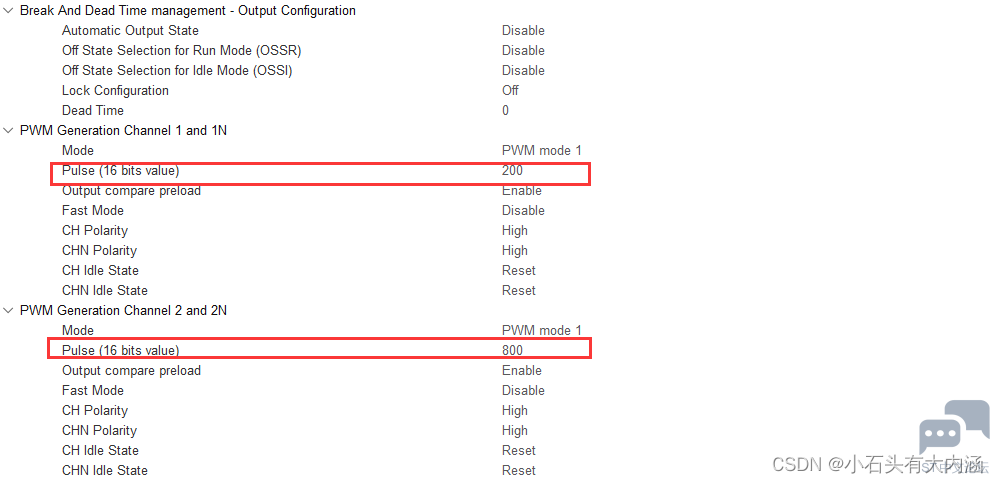
PWM占空比设置9 G" `5 i/ F( R' P1 f
9 m1 i/ e P) M- w$ e `+ U
+ D4 E: X$ y, ?* V! B9 f c5 e5 Z6 u c+ ^
注意: 红框是占空比设置,也就是比较器寄存器和计数器寄存器的数值所比较,相同后翻转引脚(大致就是这个意思)其它不要动
) y, F- \) y6 L% @0 R6 [# V+ Y" ?最后生成代码,生成的代码在 main 函数中添加一下几个函数,即可成功运行+ G" g) ]- r6 S0 B7 B
7 n0 e, c8 Y2 p; N4 e. F& N
- int main(void) c7 j6 ]4 h8 W4 P
- {' ?6 E( x, ]) C0 ]. g& z
- /* USER CODE BEGIN 1 */# l0 s, G5 Z" `# Z7 P% |! w
5 h* @5 x: ]: L2 Y6 P" l- /* USER CODE END 1 */
$ M$ ]/ Y: k/ k/ H, i7 X$ \ - z% R, e0 n1 t
- /* MCU Configuration--------------------------------------------------------*/: X+ C( `* M( Q" A+ O
3 u/ k) P- Y5 \" @: V8 H) o! F9 x- /* Reset of all peripherals, Initializes the Flash interface and the Systick. */, p6 E' k& ~& y) P1 E9 B. u7 B7 X
- HAL_Init();
4 s6 x3 f3 ` p- M& v; I, W
% ]6 {- i$ o) X* X5 S" }- /* USER CODE BEGIN Init */
, z+ t x# z5 P, |9 E
* Z7 {: {- M, u- /* USER CODE END Init */
- K/ X) `1 C2 _2 `3 y9 W( g. X
3 F) z. P5 ^6 w' o- /* Configure the system clock */& f R3 ~2 G: \, M
- SystemClock_Config();
6 v0 u5 }' Q; o4 I. n& n
$ y4 m: K B; @! w& i# d- /* USER CODE BEGIN SysInit */ F. m R5 P$ }% r
- 0 b! X! \! w5 H) V! `$ V2 k8 _
- /* USER CODE END SysInit */
- M* o# d; _# @3 f: z7 Z v a* |
8 }. ]7 h8 S0 ]( `3 }) c7 U$ h* o- /* Initialize all configured peripherals */
+ n% o6 j# O0 G* T! d; E - MX_GPIO_Init();, W. B5 y h4 [; G
- MX_USART1_UART_Init();
# E! p2 q2 [* _# o) s0 J- J - MX_TIM1_Init();' e2 y: ?7 l1 y
- MX_ADC1_Init();
8 d5 d* p w V$ c - /* USER CODE BEGIN 2 */
" j, A) {1 N; \" {- q
$ K' a! ?, T \) K# y: _' U- HAL_TIM_PWM_Start(&htim1,TIM_CHANNEL_1); //启动 PWM 通道1信号输出
( Q: q, G" U9 N" [ - HAL_TIM_PWM_Start(&htim1,TIM_CHANNEL_2); //启动 PWM 通道2信号输出
" ]" h3 {( y4 B( L% |+ s$ ~ - ' j& N" _! W/ t$ E% ^
3 i8 \3 G$ I' S- HAL_TIMEx_PWMN_Start(&htim1, TIM_CHANNEL_1); //启动 PWM 通道1 互补信号输出+ V$ J) ]6 J" ~( _* _- K. o
- HAL_TIMEx_PWMN_Start(&htim1, TIM_CHANNEL_2); //启动 PWM 通道2 互补信号输出0 B q1 g u6 u" F0 l. k" |% b$ m
-
1 s' j# _, H1 l# S; G - __HAL_TIM_SET_COMPARE(&htim1,TIM_CHANNEL_1,200); //设置 PWM 通道1 占空比# ^! I# q, j9 W
- __HAL_TIM_SET_COMPARE(&htim1,TIM_CHANNEL_2,800); //设置 PWM 通道2 占空比
# F, \+ ]! V! a# f - 6 x1 q1 W, C& ]" S# r. T
- ( `( E0 w9 ]" P; b
* r8 T4 I6 b- Q+ J: e3 t# k1 r( u- printf("start up\n");) C: ]0 ]+ G3 ]* v0 ^5 y4 \
- /* USER CODE END 2 */
3 {- q/ f1 b# V( v. f
|* F; s0 S$ H, l. h$ ^6 d- /* Infinite loop */5 @1 O7 ]( \4 a/ c; S- r
- /* USER CODE BEGIN WHILE */
0 X2 H; i" R' ]3 O - while (1)
% J' a# s" s2 N- N - {
- L0 }- P0 r2 D; g - /* USER CODE END WHILE */
( ^* M8 I+ P3 o G1 f
% s: w$ y5 u/ D- /* USER CODE BEGIN 3 */
$ q0 k; q2 A$ a - }
7 A7 J/ ` J0 L" | - /* USER CODE END 3 */' J" e G" t8 {5 g; T1 x
- }
实际照片
( G4 }% |% p! w+ ]0 ~* l/ B
) E4 t6 z3 F9 X. i. `* W
+ B! J& w7 t: o) r6 d3 m: L z7 c( J: b1 o/ H# T
————————————————8 F0 B% A( Y% B9 X! v) e
版权声明:小石头有大内涵
7 P9 J$ B. Q" M4 l" k
& j- f1 n+ u: L \( [, g
4 C& X; @/ q( d7 f) k5 G } |





 微信公众号
 手机版