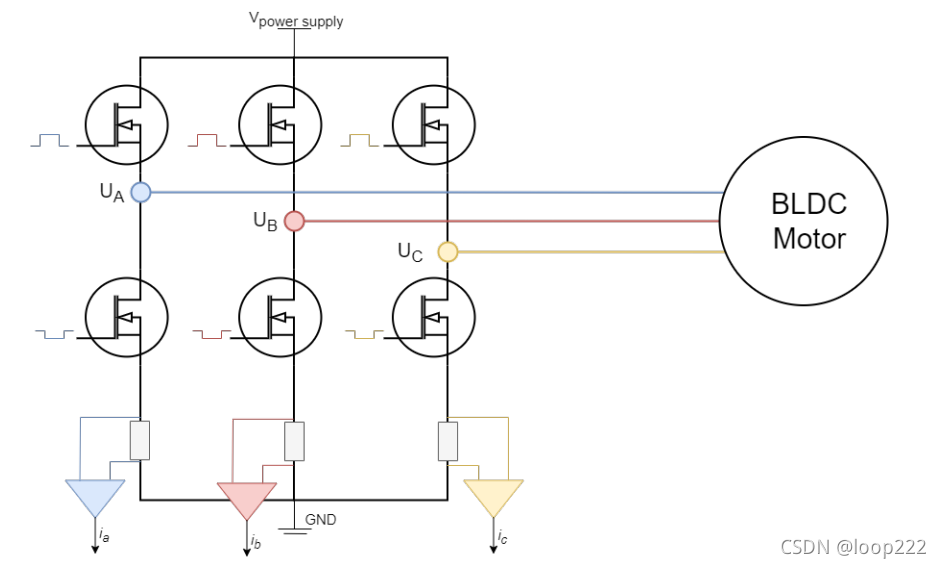
|
一、原理说明 1.1、电流采样 1.1.1、为什么要采样电流 FOC(Field-Oriented Control),即磁场定向控制,磁场大小与绕组中的电流成正比,所以对磁场的控制在程序上就是对电流的控制。前几节的程序并没有使用电流环,而是直接使用电压值,确实可以达到还行的效果。但是这样做有两个问题:' e4 J. [. ]2 R' X' ^ 8 ^ B/ H9 G5 _9 d& L 1、不能保证i_d为零,i_q等于目标值,因此电机并不能工作在效率最高的状态,力矩控制也是不准确的。; \& x3 x6 r5 I* h 2、相电压施加在电感上产生相电流,电压和电流有相位差且并不恒定,低速运行时相位差对电机的影响不明显,但是当速度快了或者速度变化率高了以后,相位差的影响就会非常明显。 1 a) \ |+ A" c! F! c8 `5 z 1.1.2、电流采样方式$ U3 v* K$ c8 p 电流采样主要有三种方式: 低侧电流采样& Y/ j+ J4 k* a4 V" L) x) r; w2 d 高侧电流采样 内置电流采样 1.1.2.1、低侧电流采样 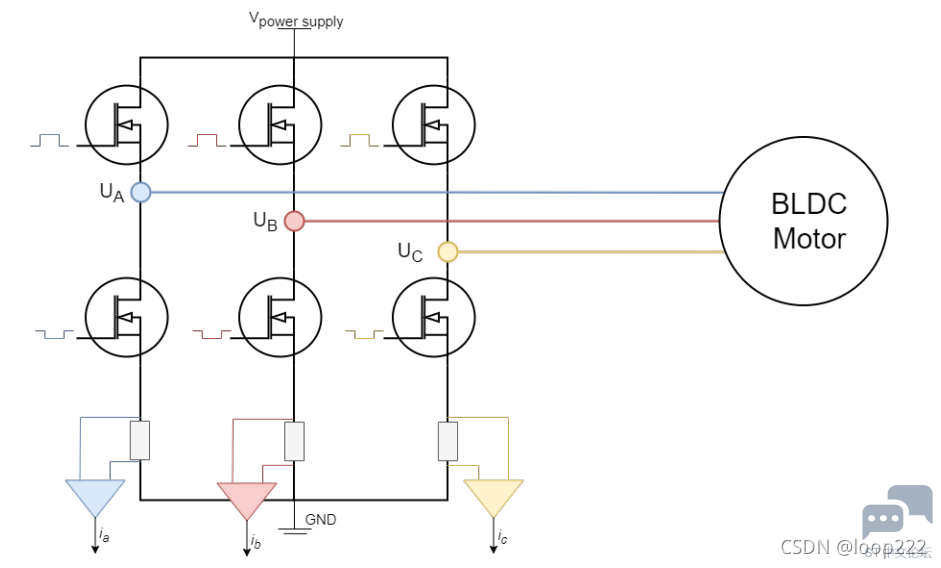
低侧电流检测可能是最常见的电流检测技术,主要是因为它既不需要高性能的PWM抑制运放(如内置),也不需要支持高压的运放(如高侧),采样电阻在低侧MOS和GND之间,确保了运放输入端的电压非常低。这种方法的缺点是,必须在下桥臂MOS打开时检测电流,PWM频率通常为20k~50khz,这意味着低侧MOS的开关频率为每秒20k~50k次,因此PWM设置与ADC采集之间的同步非常重要。) ^# Q/ D. T& ?, m2 R2 [7 g 3 p C0 D) M7 B9 b" |7 a 1.1.2.2、高侧电流采样' i: P$ A: g: g2 m5 ^ 高侧电流检测可能是最不常见的电流检测技术,因为它需要支持高压的运放,采样电阻在高侧MOS和直流电源电压之间,使放大器的输入端始终有高电压。 这种方法的另一个缺点和低侧电流采样一样,需要同步PWM和ADC。: N" ~* q4 {$ U& u 
1.1.2.3、内置电流采样6 ^4 u) a; a Q' t+ L . G& a+ u: |% T4 q+ \: G0 I 
内置电流检测(InlineCurrentSense)是使用起来最简单但是最精准的技术。 采样电阻串联在电机相线上,检测的电流始终都是电机相电流,因为电感中的电流不会突变,所以无论PWM占空比的状态如何,采样到的电流都是连续稳定的。2 H' n, |5 i3 Y 这种方法非常适合Arduino,采样程序变得简单了,这应该是考虑到了MEGA328P微弱的性能以及跨平台时程序的适配。内置电流检测的缺点主要在于芯片,需要比常规放大器更好的PWM抑制功能的高精度双向运放,简单的说就是硬件成本高。+ d+ z, j& j" b+ W" A* P2 ~% K R 1.2、电流变换+ }! r( C% z/ c% K+ \) _ 本节增加电流环,主要增加了以下功能, 1、AD转换获取电流值Ia和Ib,: a$ C& l$ @# q* d7 y/ \ 2、通过Clark变换得到Iα和Iβ ,9 a7 g: O! r5 I) I8 }6 h 3、获取电机角度,通过Park变换得到Id和Iq,& E& Z& d z$ a! S, H T 4、Id、Iq不能突变,同时为减少干扰,做平滑滤波,- K. H; _6 g0 H5 } 5、Id、Iq与设定值比较,通过PID运算得到Vd 和Vq,0 W, s V6 o: Q: x: t 5 @6 r8 X3 y9 V 1.2.1、AD转换 为了与官方代码保持一致,AD转换采用简单的单通道转换模式,主程序循环一次获取一次A/B相的电流。& F& G( b, |1 f, g3 d7 y: h' x 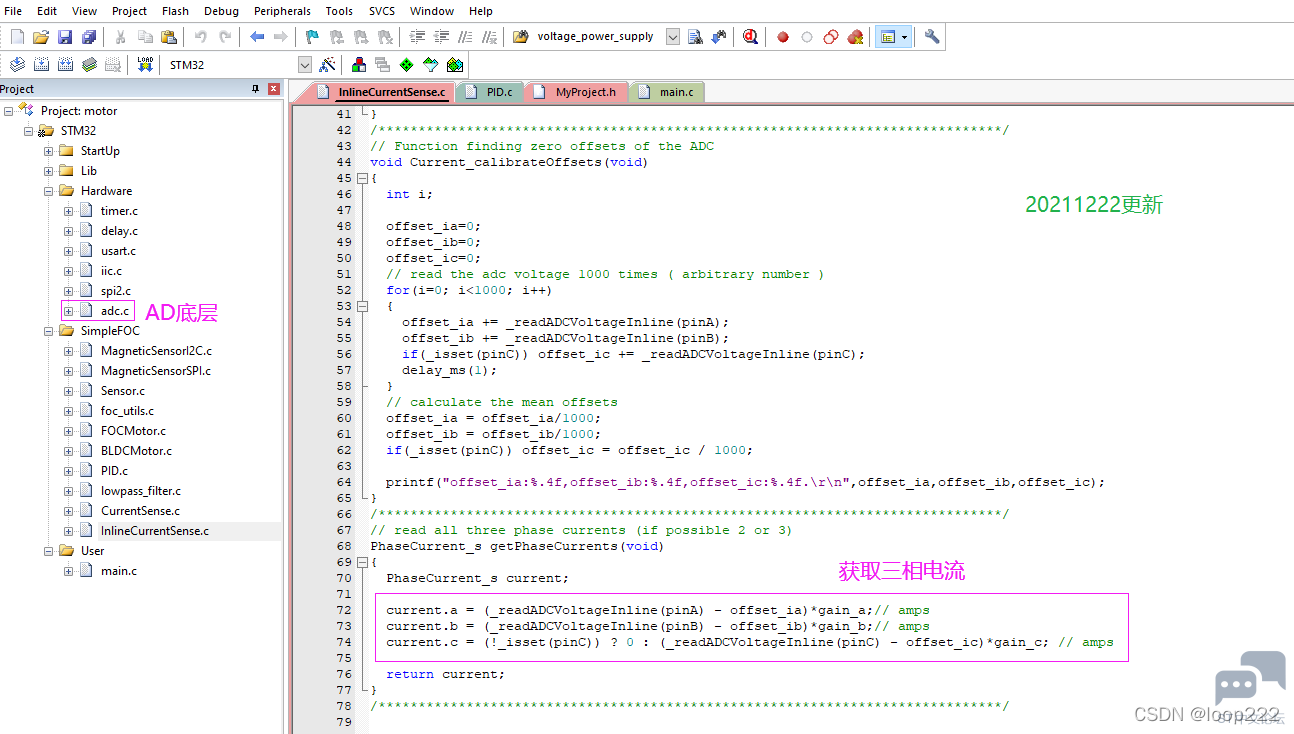
1.2.2、clark变换3 j; E) C* x s$ J1 E' s 4 p& r* i% s0 [: ?( p 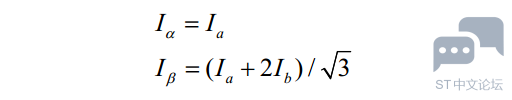
1.2.3、Park变换 3 O8 [: b3 { e/ y& C 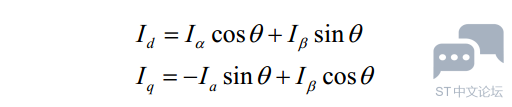
8 o, T L$ M* o) a6 H0 S# [ r- o Park变换中的“θ”是电角度,由读出的编码器角度转变而来1 |0 J# s& y0 R$ C; O3 C 
1.2.4、LPF运算 dc_current模式只有 Iq 的LPF运算 foc_current模式有 Iq 和 Id 的LPF运算 , T0 z& D" X* D9 V( j 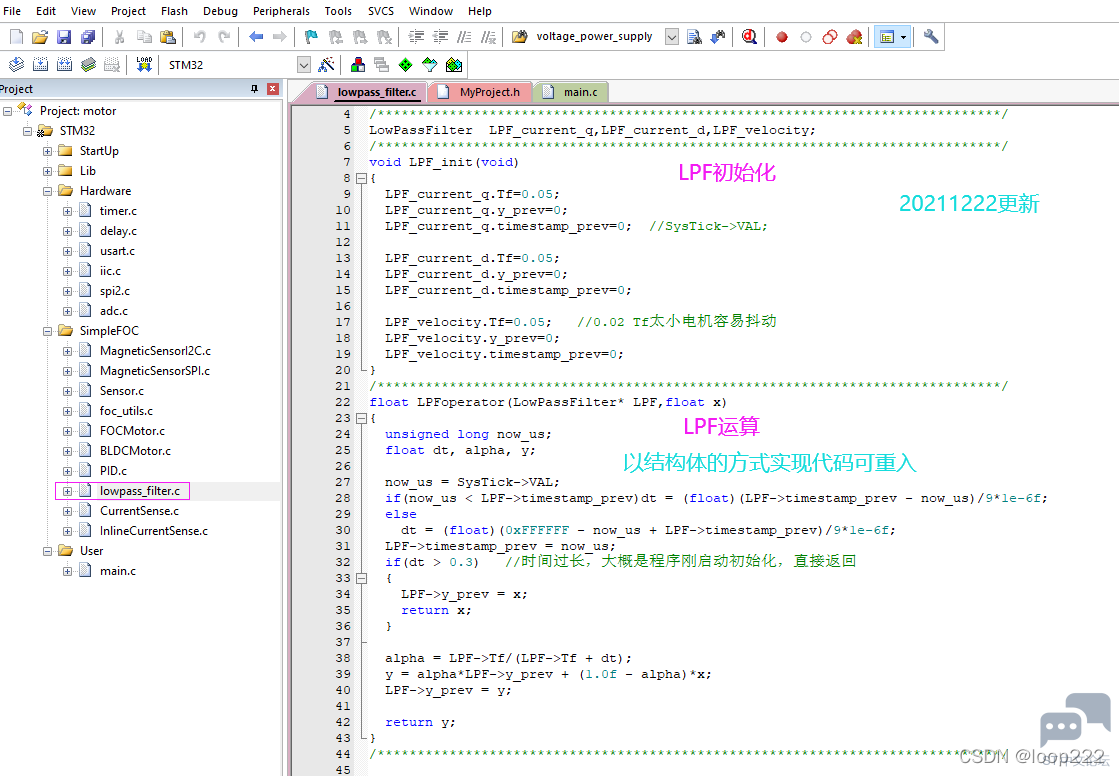
1.2.5、PID运算: M4 t! h9 I" h3 M3 \ dc_current模式只有q轴电流的PID运算 foc_current模式有q轴电流和d轴电流两个变量的PID运算' h. U# R* A+ W, b! s 电流环使用 P、I 两个参数。 7 m3 d6 @5 i7 s 
二、电流采样参数设置' q/ {+ H, B. V 2.1、INA240介绍 INA240有四个型号,INA240A1是20倍放大倍数,INA240A2是50倍放大倍数。 / ~0 ]7 Z6 V& T! q1 B! {4 M4 W7 c, U 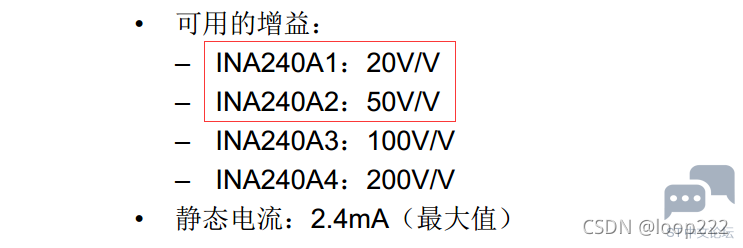
电机的电流是正弦波,对于采样的差分信号来说,负半周期为负值,为方便处理,需要叠加上偏置电压以保证全周期的输出为正值。 6 _/ K0 x) J' X& Z1 X+ v' m9 t 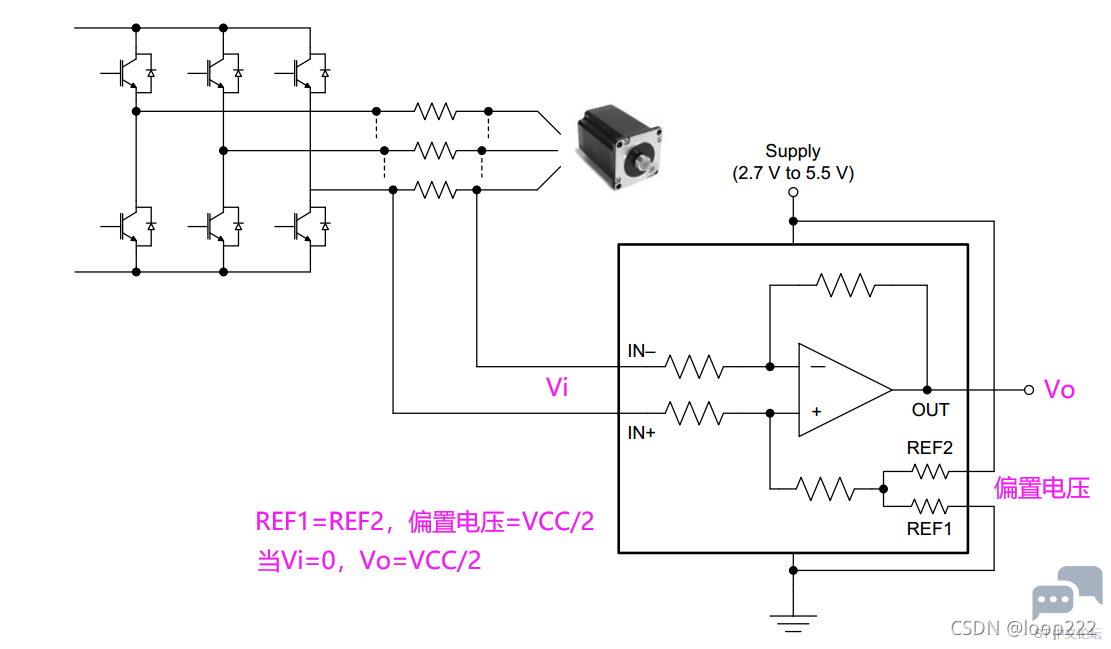
2.2、电流实际波形' N b$ ?6 B+ }' @- e# g) f# m8 P 下图为电机静止时A/B相运放输出端波形,VCC=3.3V,所以此时电压=1.65V,1 r6 z6 H6 h- j* b: {3 {5 K & Z1 W/ z) F: l" N8 l* q 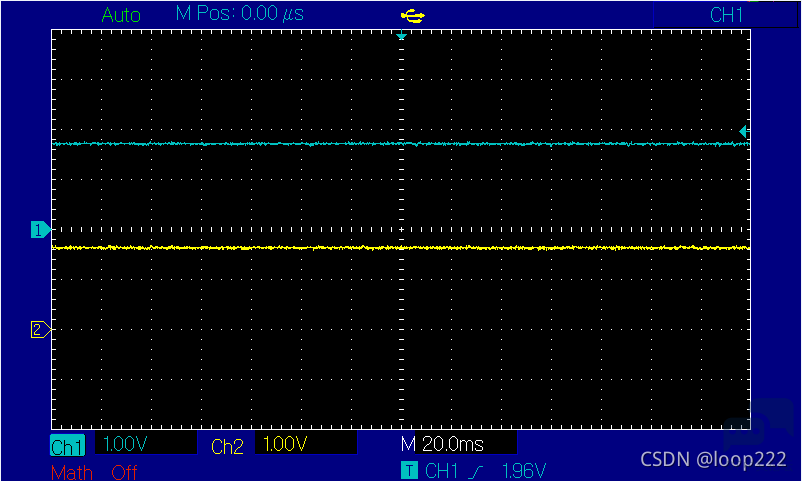
下图为电机转动时运放输出端波形 / p7 K% i3 `5 H, R 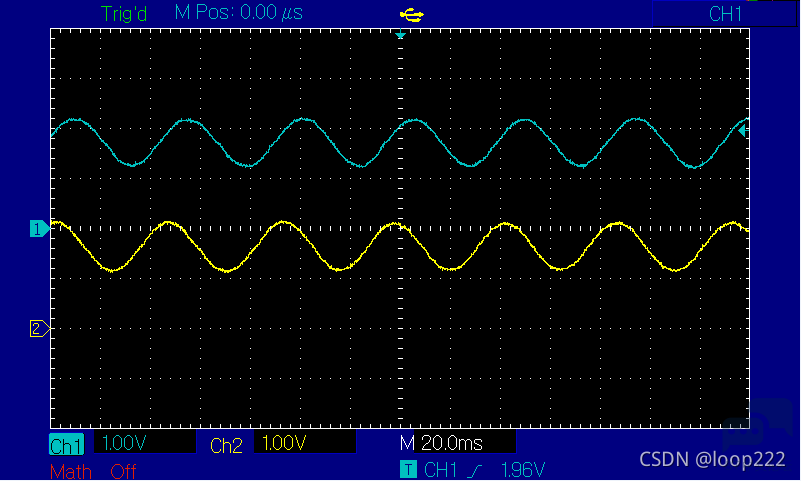
2.3、SimpleFOC V2.0.3 的参数) W) n& ]' @5 P6 ^ 6 h/ q& T; d' v% {: G 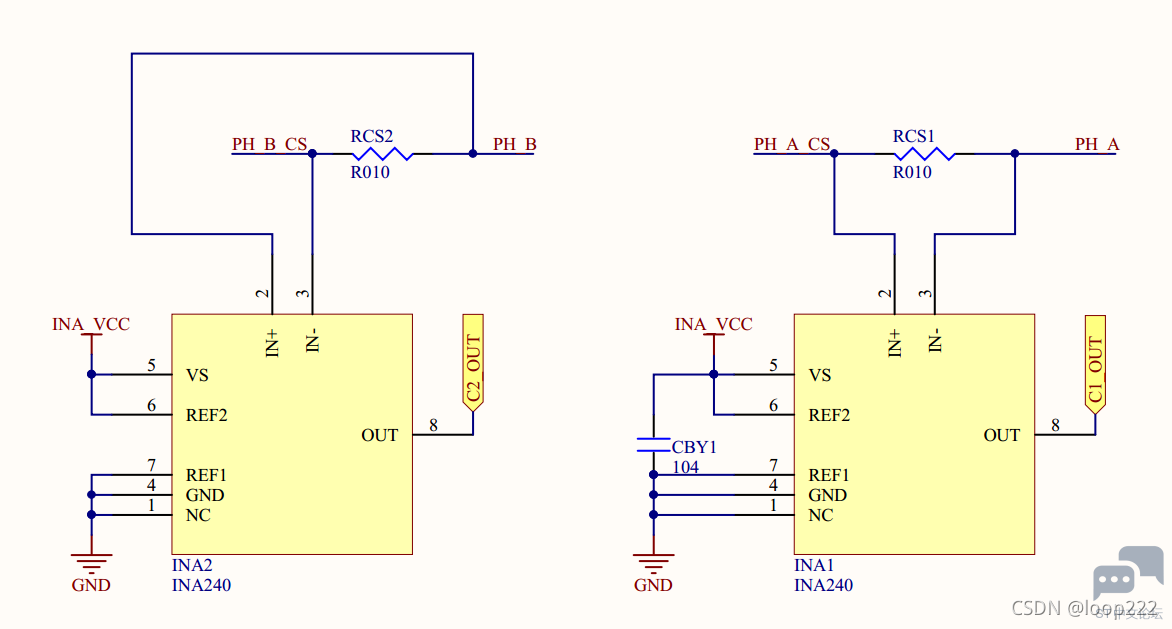
采样电阻0.01 Ω 运放为INA240A2,放大倍数50 背面需分别短接A0/A2至输出$ Q$ a9 H1 O* I3 F5 c9 p1 i C1_OUT=INA_VCC/2 + 0.01 * I * 50 如果INA_VCC=3.3V,C1_OUT=1.65 + 0.01 * I * 50,电流范围(-3.3A,3.3A)- y: J+ a' V% \! M' g" g 如果INA_VCC=5.0V,C1_OUT=2.50 + 0.01 * I * 50,电流范围(-5A,5A)# \' @0 s1 e- d# l" L) J( w; T B相采样输入在PCB上为走线方便做了反向输入,所以放大倍数需乘以 -1(移植后的代码已经做了处理)。6 K# z7 G; Q$ Y; @ h* ? 2.4、PowerShield V0.2 的参数/ J' p0 O- G9 c$ g 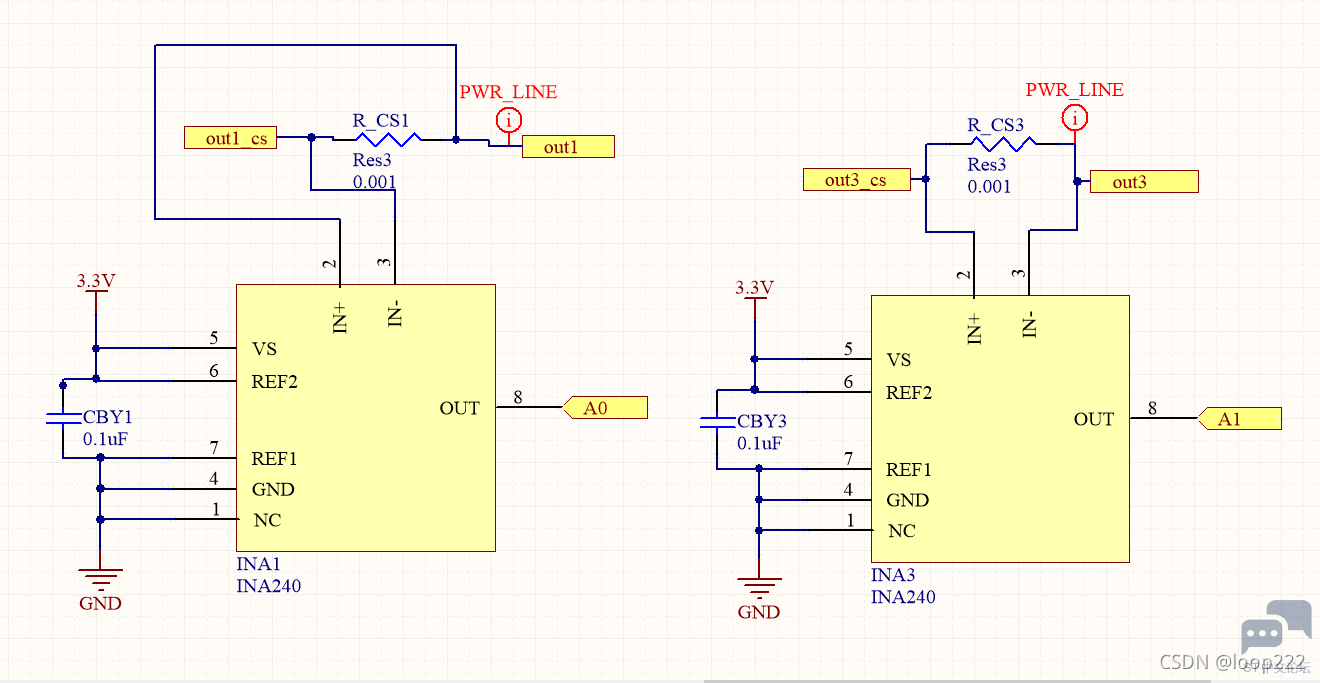
采样电阻0.001 Ω 运放为INA240A2,放大倍数503 n5 m: M" m6 y/ h6 t% k9 w C1_OUT=1.65 + 0.001 * I * 50,电流范围(-33A,33A)) u% e9 b- B* o% N 0 l2 D8 Z7 O. m0 w2 F 2.5、SimpleMotor 的参数 . t5 D& ]$ S' x( a 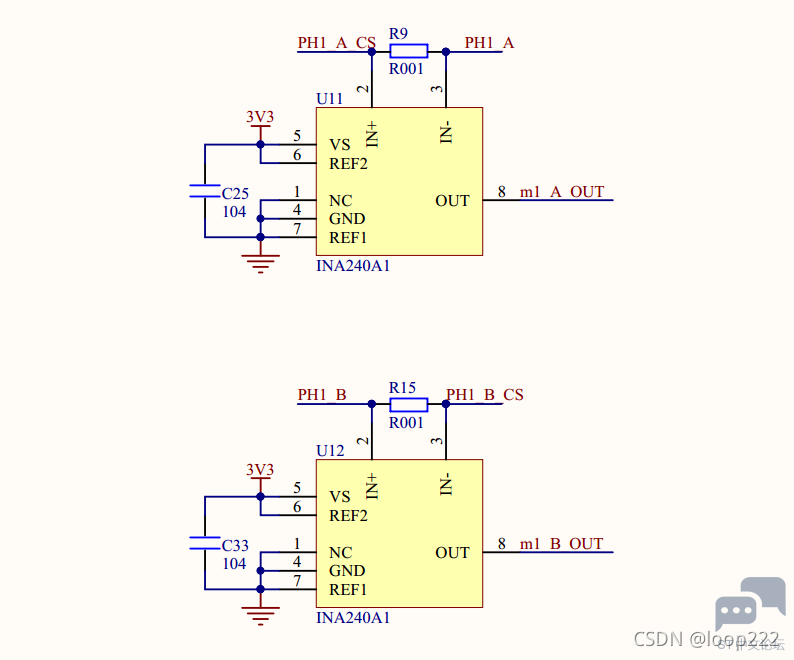
6 X' e- w0 E! X9 i3 e2 l& k0 ] 采样电阻0.001 Ω+ y! J2 |7 m, Q' J& E' i2 [3 Q 运放为INA240A1,放大倍数20 C1_OUT=1.65 + 0.001 * I * 20,电流范围(-82.5A,82.5A)* q8 J% d6 b$ f$ a& Q " @1 V% I/ r! [- t 三、扭矩模式 SimpleFOC中有三种扭矩模式:1 x9 M+ N- E$ A6 W# z) ] Voltage mode - the simplest one* U: g% f( ~4 o* K+ Y DC current mode - 1xPID controller + 1xLPF FOC current mode - 2xPID controller + 2xLPF filters/ e$ H" ~5 i/ H9 P: x0 w! T* Y . H5 J: w1 D$ O6 a 3.2.1、电压模式(Voltage mode) 电压模式是之前示例中一直使用的模式,0 b/ g. n% V4 _6 |" _8 c7 A' a 因为不用采样电流,所以硬件简洁,程序简单,执行速度快, 适合低速电机控制 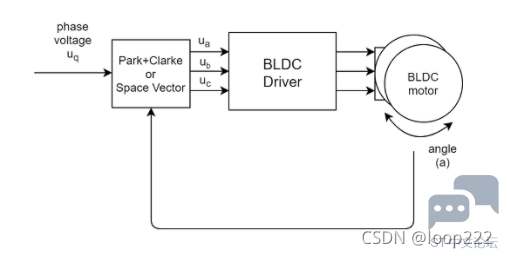
3.2.2、直流模式(DC current mode) 检测电流大小,实现电流环控制) r' ?0 ^# g g3 R 只控制Iq,设置Vd=0,, d3 S" n2 o ?; G7 t& Z' X 像控制直流电机一样控制无刷直流电机的电流' L& N. }1 O5 I( y 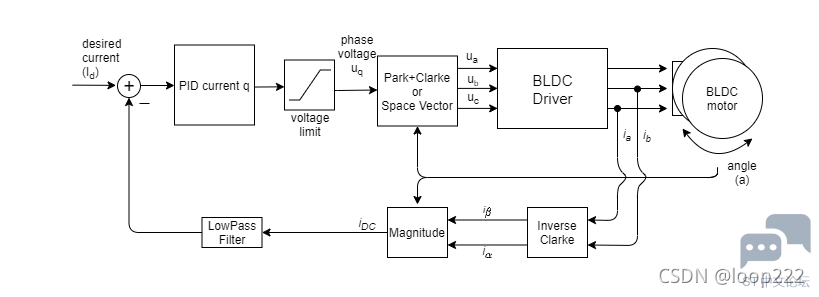
; c3 s' o9 _; x/ W" ` 3.2.3、FOC模式(FOC current mode)( s$ Q/ S% W$ [# l" w( | 控制Iq和Id,使转子中的磁力与永磁场精确偏移90度,从而确保最大转矩, 唯一真正的转矩控制方法, 保证电机始终工作在高效状态" _2 |- M1 E% O+ l" N* p7 B 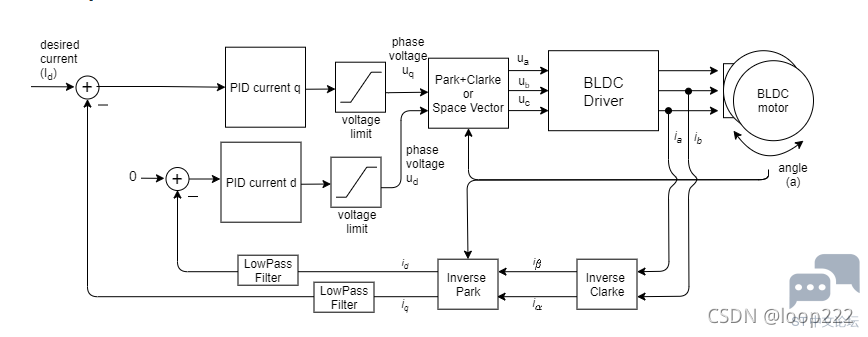
3.2.4、三种模式对比& Y& K M) I; Z: s* G" D$ y & B& c0 p1 ]+ L4 X 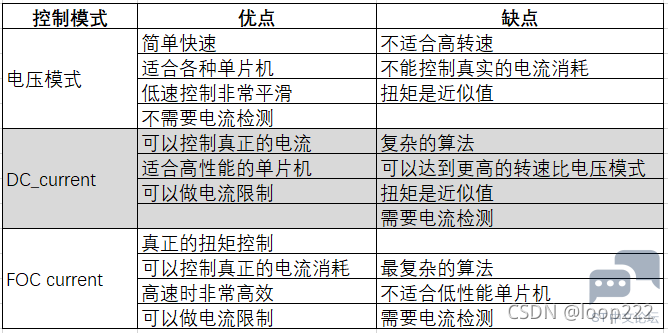
: L, L0 B9 r$ \9 C. M- Y: x: G) c 四、硬件介绍' O6 j; _1 |7 s3 y3 C! o. o 4.1、原理图 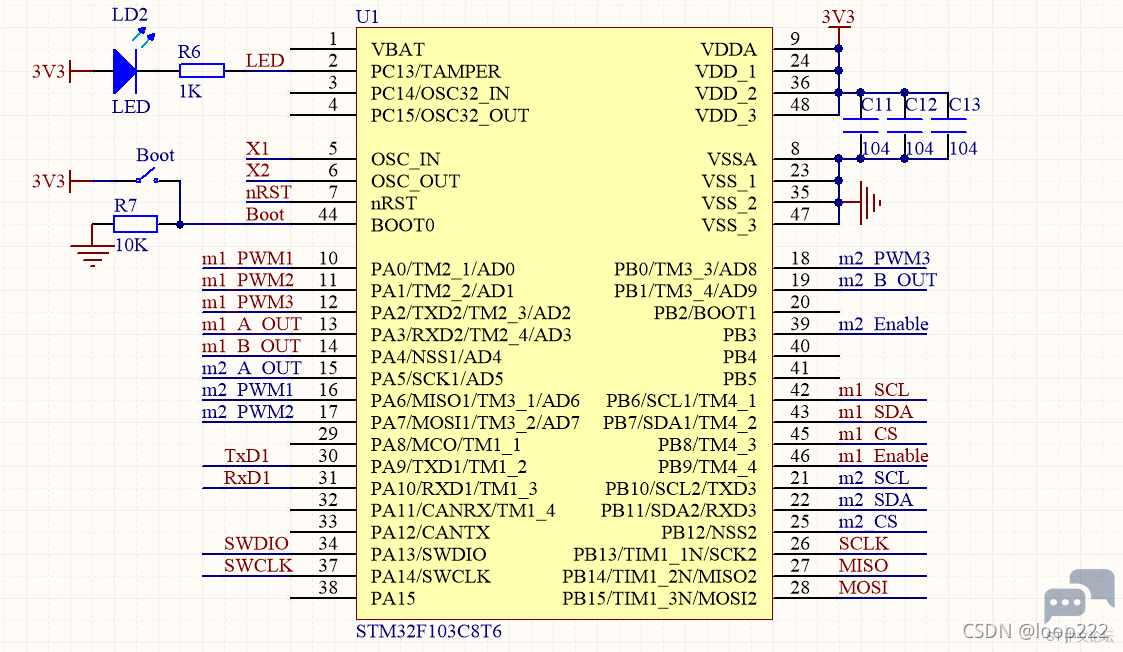
( t( G1 i- F! S 4.2、SimpleMotor方案7 z- D* s0 S& f2 K 4.2.1、准备清单 ![7VO7W9Q7EBDWLSMKZ9X]9SS.png](data/attachment/forum/202211/08/123015v9oo7gy9s66gygk9.png "7VO7W9Q7EBDWLSMKZ9X]9SS.png")
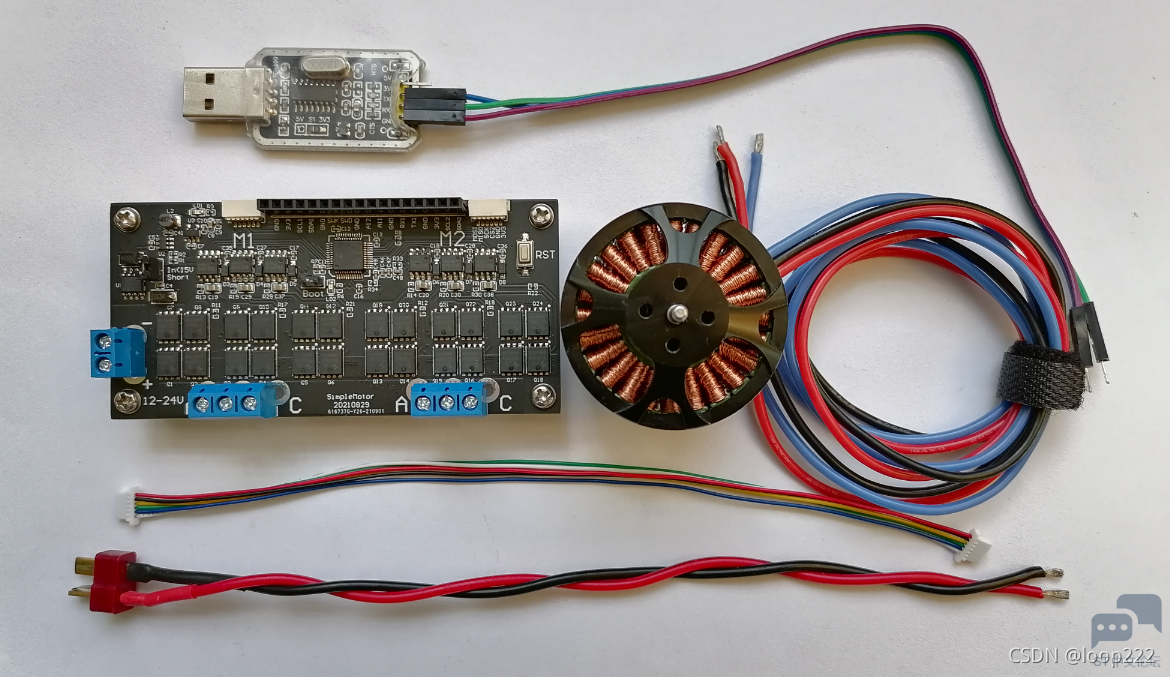
4 a: e u3 P% v 带编码器云台电机可以是AS5600,也可以是TLE5012B。 A5 z! ~5 p. a 4 Q7 \4 ^5 r2 s5 z4 @& M$ D 4.2.2、接线 
4 [ k3 Z: q) J, ?' f! n- ]% @8 { 只展示M1的接线,M2的接线根据原理图自行连接。 " ?" l; [% P# S( G) Q V/ N* O 4.3、STM32方案, s+ g% a, e+ a, w' L 4.3.1、准备清单0 q! O& J7 l- X0 `+ M) f 4 e! L* p" t! j 

% Q# T2 [( t* [0 p( ^ 带编码器云台电机可以是AS5600,也可以是TLE5012B。! n9 ]2 w! \% Q 4.3.2、接线 
Shield V2.0.3的背面按照上图短接: c/ Z7 L8 s8 n1 v; L, f, t0 x# | 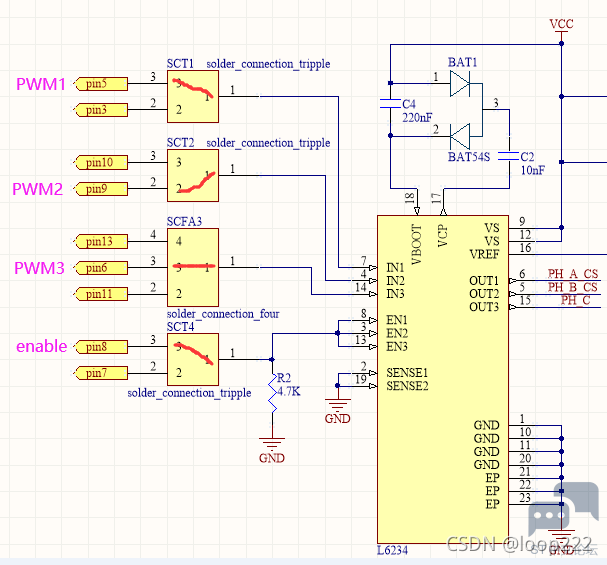
对照 Shield V2.0.3 的原理图:1 f7 c+ q/ q8 Y. g) z! J; o# F ) u) G/ w/ m6 h, G* U. U; R ![D[~S_1WL][5}(KC(G]6~G]I.png](data/attachment/forum/202211/08/123029ofa2ggpzogmwpbs2.png "D[~S_1WL][5}(KC(G]6~G]I.png")
$ U" k' _+ O" K' ^. P* _' U 如果是AS5600编码器,如下6 B8 U7 k# C( O) o; F ( _' _ x6 G6 ?0 I" R 
如果是TLE5012B编码器,如下- u( s2 B8 x( o; r) j Z ) J4 v. r" P# C2 f( z 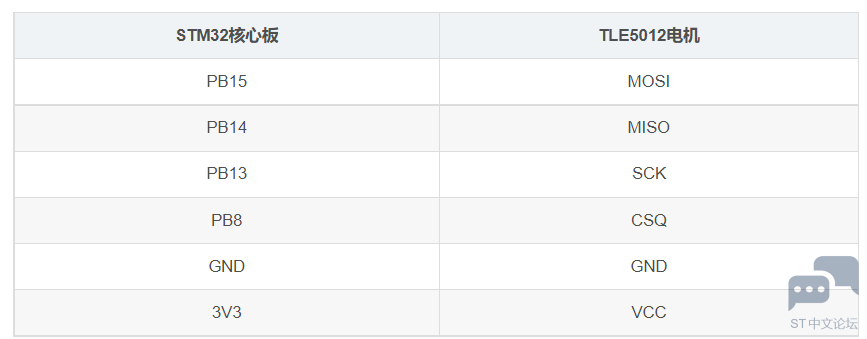
9 C3 ^$ M" j: P# L. [ 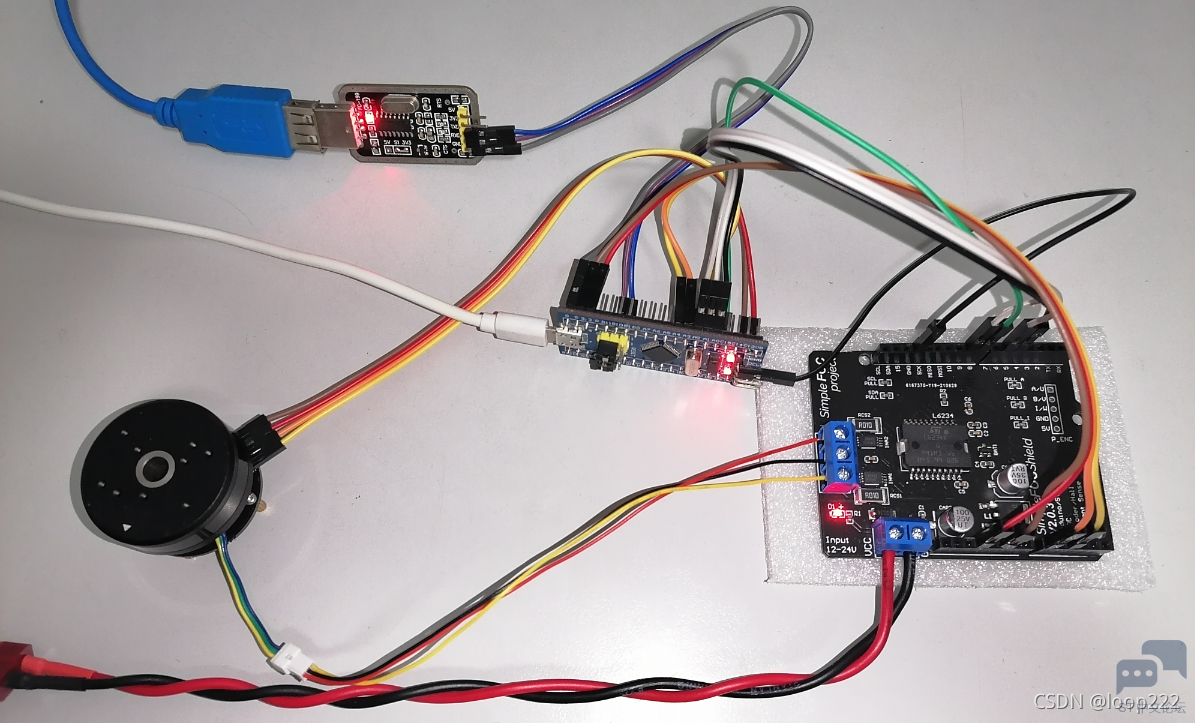
只展示M1的接线,M2的接线根据原理图自行连接。 五、程序演示6 Z; n3 d0 A0 g: [ J5 f5 p, B/ U 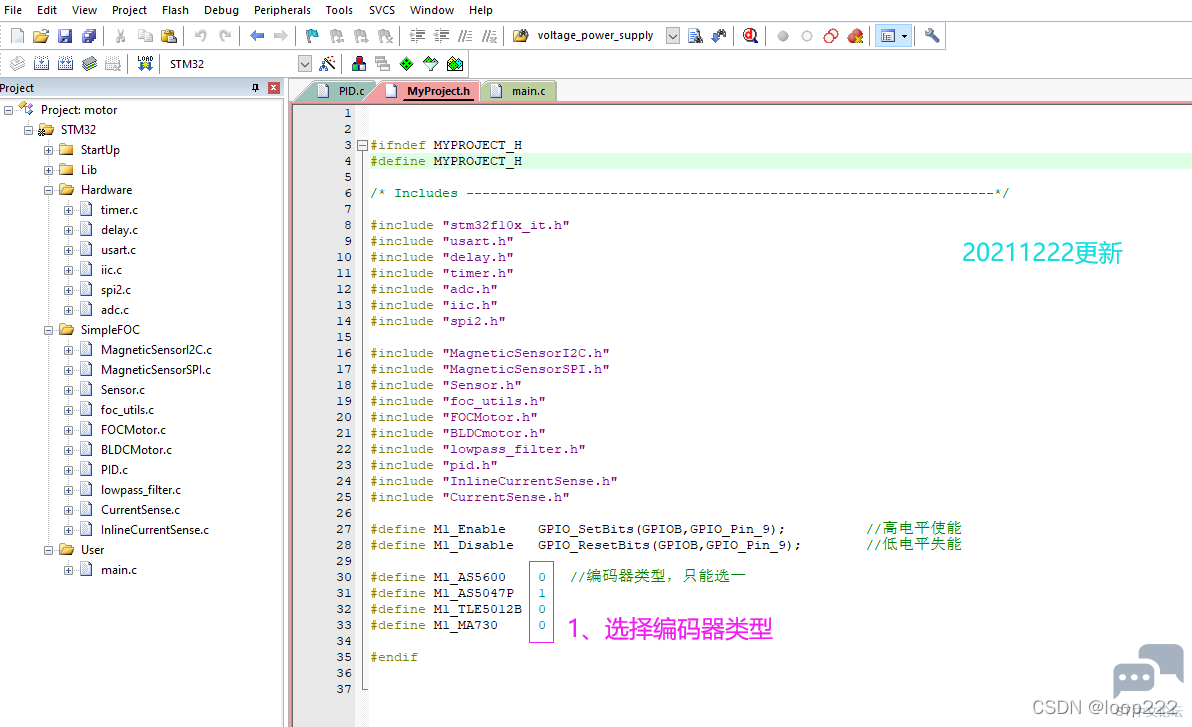
' C+ C) I- j$ \6 \/ s 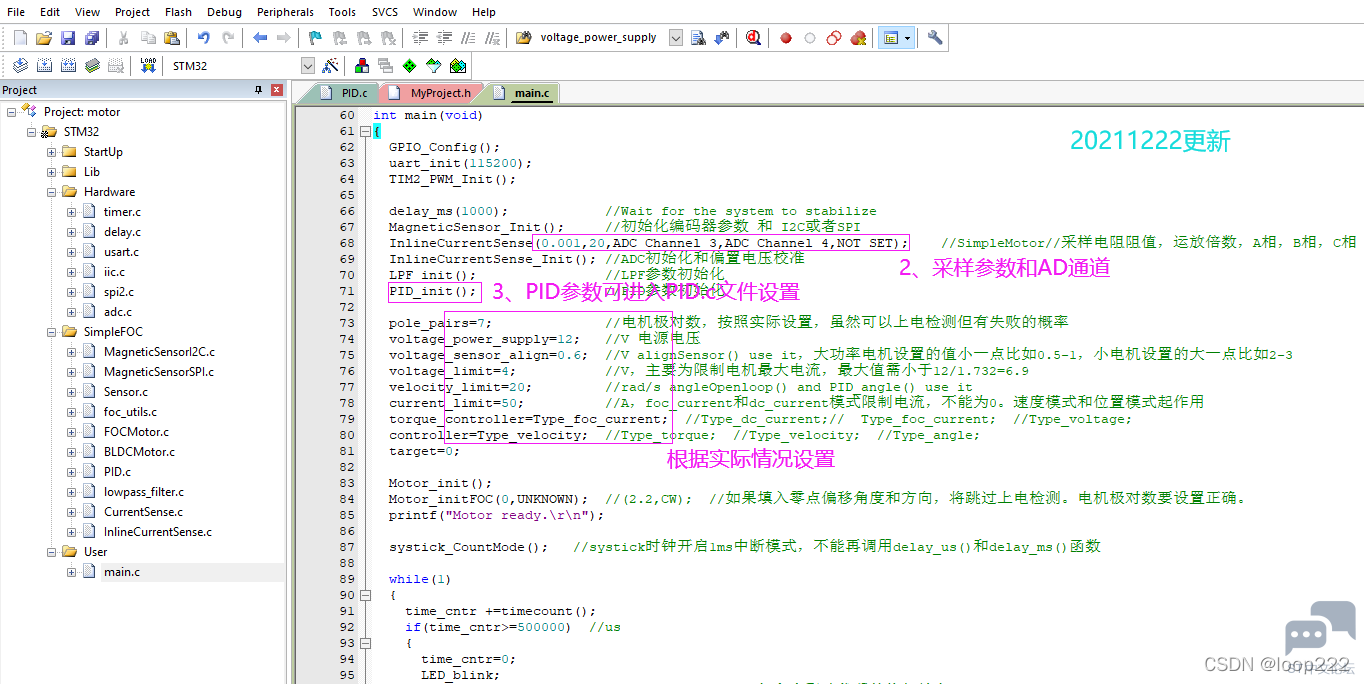
0 G- Q6 ~' D" P0 ~8 p7 N4 L 注意:; B: u. q5 |8 R 1、voltage_limit最大只能设置为供电电压的 1/√3(12V限制为6.9,24V限制为13.8),3 ^# a0 P& F4 y 2、如果检测到的极对数与实际不符,停止继续操作,否则电机会堵转。 9 x1 S1 Z7 _; b! H" b# L" Z- X 六、代码升级说明 1、优化PID子程序。之前代码把位置PID、速度PID和电流PID_q_d 各自做为独立的函数调用,本次升级只写一个函数,把PID相关参数定义为结构体,与官方代码保持一致。 # o; q! }7 d2 y I8 ^2 f" j 2、优化LPF子程序。与PID的做法相同,只写一个函数,把相关参数定义为结构体,与官方代码保持一致。 5 s2 K0 X+ D1 W& j D 3、增加了对AS5047P、MA730编码器的支持(目前共支持AS5600、TLE5012B、AS5047P、MA730四种磁编),使用代码时只需在 MyProject.h 中把使用的型号设置为1即可。 : \+ h9 m9 U8 A2 [- n 4、官方最新的SimpleFOC库V2.2.0(2021年12月14日)版本新增加了sensor->update()函数,并因此对角度处理做了大改。; l6 U5 J: C: V% E 之前调试代码的时候,就发现官方代码中角度读取处理的不太好,特别是速度模式上电的时候电机会突然转一下然后停止,当时按照我的理解改进了这部分代码,最新版本中官方修补了这个问题,我本来是打算把这个部分升级到官方一致,但是修改了一天后发现官方的代码仍然很混乱(相信这部分代码官方以后还会再升级),所以此次放弃了这部分的升级,仍保持之前的设计思路,只做简单优化。 1 L8 B/ y4 O5 m5 F1 r& u 5、升级零点检测,在已知电机参数的情况下,通过设置 零点偏移角度和方向,可以跳过检测。与官方代码保持一致。 ( E( }8 Q( M; e 6、优化了while主循环中的计时方式,由原来的timer4中断累加修改为systick查询。当前代码中只有一个串口接收中断。与官方代码保持一致。 7、电流采样修改为三相采样。之前只写了两相采样,觉得两相就可以三相似乎浪费,调试ESP32drive的时候仔细看了下代码,发现三相多了一个平均处理,应该会比两相更可靠一点点,所以这次升级为第三相可选择,与官方代码保持一致。 ' }! U l) D' F& s6 o, X5 w" m! K 8、升级后的代码可以很好的实现电流闭环,解决了之前发现的所有问题,所有功能都经过了本人的实际测试,当前代码在本人看来已无懈可击,虽为开源但也要认真负责。' t! m" M. X1 B& r ( V% {6 Z5 ?! z" x% h ————————————————, g7 F5 t, Y+ l0 a 版权声明:loop222 |
【STM32H735G-DK 测评】STM32H735G-DK External Loder 编译和测试
Keil-MDK 在线调试设置断点的高级用法
请教下STM32N6570 怎么把分辨率改成320x240并可以全屏显示
【福利三:逢7发帖赢大礼】想要充分利用STM32H743VI片内的RAM空间(但并不顺利)
基于stm32平台上的IC-MU磁绝对值编码器SPI通讯和码盘数据处理
使用STM32 MCU和MPU连接PDM数字麦克风
分享STM32资料-采用 STM32U031R8 MCU 的 STM32 Nucleo-64 开发板,官方资料,数据手册等资料
HRTIM 指南
使用 STM32 的 DWT 单元监控内存
DAC,COMP,HRTIM Fault 功能的使用
 微信公众号
 手机版