主要内容:: U* Q: y0 }' A+ i& G
1) 串行通信接口背景知识;
! ]1 m5 p; a4 R. B. ?* B2) STM32F1串口框图讲解;! J+ B$ J0 t. v" U, c
3) STM32串口部分常用寄存器和库函数;' _* p6 e; z, T5 t
4) 串口配置一般方法;9 ^0 V' ?" J; M* n3 `+ Z' v5 ?: G& ~
5) ALIENTEK提供的公用代码usart.c和usart.h解读。" w2 x' M" Y+ P1 @8 l6 n
( I* K! J2 b4 E6 i; \( M' A1. 处理器与外部设备通信的两种方式
% o; y4 J3 Q% q# J- x+ I1.1 并行通信,传输原理:数据各个位同时传输。优点:速度快。缺点:占用引脚资源多。
4 h, z. F' i/ W0 l7 b" |1.2 串行通信,传输原理:数据按位顺序传输。优点:占用引脚资源少。缺点:速度相对较慢。! V; Q" ~0 s+ Y' z8 l j
2. 串行通信(按照数据传送方向可分为)1 k7 W" u, I6 z) j& e- ^
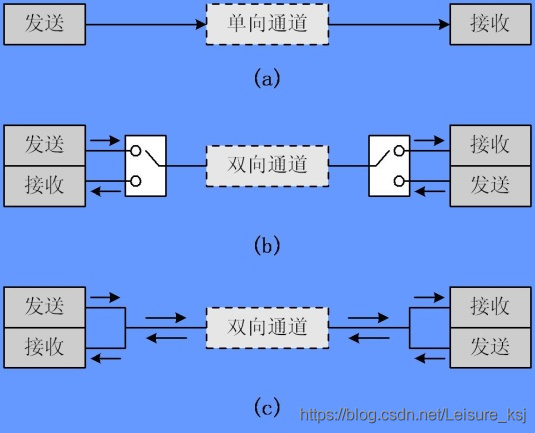
2.1 单工:数据传输只支持数据在一个方向上传输(图a);
1 C, D1 _( \/ m7 d2.2 半双工:允许数据在两个方向上传输,但在某一时刻,只允许数据在一个方向上传输,实际上是一种切换方向的单工通信(图b);/ s2 d" ^' E% v7 ^/ U
2.3 全双工:允许数据同时在两个方向上传输,因此,全双工通信是两个单工通信方式的结合,它要求发送设备和接收设备都有独立的接收和发送能力(图c)。
8 e& C, X6 f9 D
% g( L' a/ v) A4 t. Q

! a* N: k7 i( k! |
' e- ^! k+ p0 h9 y" x- X3. 串行通信的通信方式* a/ f/ h& |: {; Y# R" X+ r
3.1 同步通信:带时钟同步信号传输,包括SPI,IIC通信接口;& F; n+ c& x+ l+ _* k
3.2 异步通信:不带时钟同步信号,包括UART(通用异步收发器,双方需事先约定好波特率),单总线。
) o, K9 P2 @/ C( S
1 A+ \& G; B3 p9 N8 C4 _$ w' j: f4. 常见的串行通讯接口5 U4 Y/ {; H; t3 p V& r
/ D* t L4 B8 S* S5 y9 Q6 w
 ) s$ S& L* Y; h0 h' u% Q- O$ z
5. STM32的串口通信接口$ i3 U- n, K" Y+ j' B0 L4 O) [
5.1 UART:通用异步收发器;6 v7 M$ u: t5 ]! W0 {
5.2 USART:通用同步异步收发器。# c- S$ Z% ?, U- k& g
备注:大容量STM32F10x系列芯片,包含3个USART和2个UART。
4 Y$ r' @% P. F6 G& g/ E9 V' p. C8 i( ~8 a! |" `' E
6. UART异步通信方式引脚连接方法" G) ~. c& R0 a
6.1 RXD:数据输入引脚。数据接受;; Z8 g2 {' Z8 `- p9 F
6.2 TXD:数据发送引脚。数据发送。
6 n' C; W- l1 z. \( {" \
0 h3 s; `& S- w }0 ^ x
 # W. j8 d7 G. ]: v7 f3 J; E
6 ^1 D* W+ }# x6 H8 z e3 Z) p+ z
6.3 开发版上的串口引脚如下表所示:' x" g/ G- ~5 ]6 S& p
0 B# _ ]2 Z4 T' [5 `; `# Z4 H
 # T: R1 B: B4 H
! D' o) _$ L* V( l7. UART异步通信方式特点
' r6 x0 [9 _+ M0 `: o# R# e7.1 全双工异步通信;1 K0 o7 G2 X; |( t0 A2 B
7.2 分数波特率发生器系统,提供精确的波特率。发送和接受共用的可编程波特率,最高可达4.5Mbits/s;
5 o' `9 C9 W+ q, T3 n7.3 可编程的数据字长度(8位或者9位);
$ g! N5 e0 A4 `2 g7.4 可配置的停止位(支持1或者2位停止位);
1 e8 i( @/ F2 ?' m7.5 可配置的使用DMA多缓冲器通信;: m2 o/ c/ C. {2 k
7.6 单独的发送器和接收器使能位;
: M% o; K+ w; n# |7.7 检测标志:① 接受缓冲器 ②发送缓冲器空 ③传输结束标志;! l& ^0 d8 ` W6 K1 W
7.8 多个带标志的中断源。触发中断;
" F" X, d1 b) i/ f: N C2 F9 Y7.9 其他:校验控制,四个错误检测标志。
5 C0 \: J- ]6 e4 m6 x7 d: X! @9 f5 u
8. 串口通信过程7 k5 d, A2 w! z: O, w
2 r1 T( Z% g" w- V3 Z
 " z) u7 ]1 ^- P$ b) S9 c' G
3 z& `5 ]) t8 t1 }+ d' W
9. STM32串口异步通信需要定义的参数
9 Y' S# \: Q( I( T6 \# I. l! s6 s; C9.1 起始位;; C( d, n. S, q
9.2 数据位(8位或者9位);
! \2 k- m5 X6 R1 D8 v/ M9.3 奇偶校验位(第9位);
2 B+ r0 w7 Y& ~& I9.4 停止位(1,15,2位);
# v' ^* D8 V* }4 ]* A( r8 A' o9.5 波特率设置。
/ C5 F7 C/ c! H' R+ U' b/ ~; D
7 {# h+ Q) N: y6 z: [& ~% ]9 R

9 I3 j& W7 \& J9 F. H/ A
6 _8 F( }4 J8 r$ z) a8 a, P10. STM32串口框图( \/ S. K6 E( i5 p
10.1 对于大容量的STM32F10x芯片,有5个串口,串口1时钟来源PCLK2,串口2~4时钟来源PCLK1。
% S; |- D8 V6 g: C, W! E3 n; I: C: l

+ W* C4 {" I* f5 a
+ H5 l- S9 Z$ m$ K11. 常用的串口相关寄存器
6 j2 B% w1 J& q/ Z# ^9 Q8 V5 J, H11.1 USART_SR状态寄存器(串口通信的状态位);
x7 i+ U0 }* }7 C) r11.2 USART_DR数据寄存器(读写都通过该寄存器);
# M' `9 S/ U& K7 y y11.3 USART_BRR波特率寄存器。
' ?' Y" s, g/ p7 a- G9 _ g! Y/ w) D' o- ~2 n0 P
12. 串口操作相关库函数
2 u0 l" x( ^ M
/ \; o( l! s7 l% b- F% K9 `, W- void USART_Init(); //串口初始化:波特率,数据字长,奇偶校验,硬件流控以及收发使能//6 e/ V4 W. A/ \! N" Z# _
- void USART_Cmd(); //使能串口//
) _) Z% M# s2 B: Q5 t - void USART_ITConfig(); //使能相关中断//0 M7 t# x1 [2 B, I9 j$ l A
- void USART_SendData(); //发送数据到串口,针对DR寄存器//* N! X/ C2 a$ w5 o
- uint16_t USART_ReceiveData(); //接受数据,从DR读取接受到的数据,针对DR寄存器//
' v d' T& n3 @/ d0 z* I7 O - FlagStatus USART_GetFlagStatus(); //获取状态标志位,针对SR寄存器//
1 s% C. i5 ^; H, z, |- l: G& ~ - void USART_ClearFlag(); //清除状态标志位,针对SR寄存器//' \0 ~7 Y0 I: S' F% z8 o
- ITStatus USART_GetITStatus(); //获取中断状态标志位,针对SR寄存器//
# O& |- t, h" p& i" J) V( \ - void USART_ClearITPendingBit(); //清除中断状态标志位,针对SR寄存器//
- @% j: l) J3 v/ v! \13. 串口常用寄存器解读, X1 N; U. X+ u! Y4 J# l/ f+ E) U
13.1 状态寄存器(USART_SR)
1 k+ W% f: g2 l b9 J8 M& V, y! z, k, M. O/ D
- FlagStatus USART_GetFlagStatus(USART_TypeDef* USARTx, uint16_t USART_FLAG);

: C9 ]( d* x& \) u' a7 F3 [
$ W8 ?: D$ g: n1 c( z7 f13.2 数据寄存器(USART_DR)# G5 ], l! d# r* u# q3 g
2 l, {4 L# b/ k+ ^8 d- void USART_SendData(USART_TypeDef* USARTx, uint16_t Data);( X8 }8 x" y/ |
- uint16_t USART_ReceiveData(USART_TypeDef* USARTx);
 4 B8 s* b, a" }) |5 n
0 b! R5 w2 D0 h4 i7 v9 h13.3 波特比率寄存器(USART_BRR)
4 O. u+ e0 G" s/ o& z( _' q2 Z2 `
- void USART_Init(USART_TypeDef* USARTx, USART_InitTypeDef* USART_InitStruct);
/ Y2 H+ H9 H" [, ?: D. m* H14. 波特率计算方法* \. E% f2 K* z3 k
* f- s* x5 e( t; ~# [
 1 ?" l! P. A* f- o( W2 D" a0 }
! a* f: [4 i9 x- f
15. 串口配置一般步骤% c) o0 ^+ Z* W4 {
15.1 串口时钟使能,GPIO时钟使能;, d3 b* D' D6 {2 c& c
. H# L7 O6 q+ K1 v" f- RCC_APB2PeriphClockCmd(); //USART1位于RCC_APB2PeriphClockCmd中//
7 ~6 v) z7 F2 n/ J1 _15.2 串口复位;
1 e/ k+ _0 r$ x" i0 {& Q$ r- O% h: O$ P+ d! s
- USART_DeInit(); //这一步不是必须的//
15.3 GPIO端口模式设置;) W0 {* F3 g" a/ `2 m9 \. l
6 w! Y# C( @( ]! \; k% u& s
- GPIO_Init(); //TX模式设置为GPIO_Mode_AF_PP,RX模式设置为GPIO_Mode_IN_FLOATING //
0 l3 w0 J" X- N; _: `7 @2 w: ]1 s6 B3 T15.4 串口参数初始化;' Y% E. P% S H% p0 S
5 B/ j3 f% u3 e- s
) |+ P- Z& U4 v- A: v+ b9 p' U15.5 开启中断并且初始化NVIC(如果需要开启中断才需要这个步骤);
5 r) b! x q0 }8 q
% V0 W/ Q. z' l6 U; Q3 D- NVIC_Init();* V T* l* W! i; x
- USART_ITConfig();
15.6 使能串口;% Y2 R" Q* X$ a Z$ s9 y" k4 [
6 ]. t0 n- B$ ?) t
! y5 t( W; S& g6 E, t" [ K
15.7 编写中断处理函数;
0 v x w3 M* W0 j5 W8 W1 K7 g- H4 D6 G! R# ?
% C, P6 F! J* p4 P$ }! Y15.8 串口数据收发;
O# X! } W5 m
% Z$ A! h" I% R( k5 G7 J ~4 M- void USART_SendData(); //发送数据到串口,DR//
# r# s5 A3 T3 x8 l - uint16_t USART_ReceiveData(); //接受数据,从DR读取接受到的数据//
15.9 串口传输状态获取;* [4 a9 ^5 \, k6 f; x$ s
4 \! O% [7 m2 w/ X2 C6 q. j
- FlagStatus USART_GetFlagStatus(USART_TypeDef* USARTx, uint16_t USART_FLAG);
3 x9 |7 C4 m5 ~6 b, {! k
 - |) H, k) W7 c/ ^
; i" c" I. v/ ~( ]+ g: Y- void USART_ClearITPendingBit(USART_TypeDef* USARTx, uint16_t USART_IT);
# d: \' s8 `$ F# y; x3 v) A" Z
 6 \. Q" A& g) @ I$ ]2 v. e
& K3 C6 m; i5 L' N. k, f F16. 串口配置案例5 R- i0 E+ ]. y5 q0 U# }
: h, k7 h: P$ }3 g- //案例说明:设置PA9和PA10位USART1的TX和RX,开启USART_IT_RXNE接收中断,中断服务函数目的为,当USART_IT_RXNE发生,USART1接收数据并发送回去,需配合串口调试助手进行实验//
# l C o3 l' R3 i% K9 E6 O - #include "stm32f10x.h"
! ` }! i$ f8 D, F5 B" b4 I* ] - //编写我的初始化函数// Y9 v8 k! f8 i: S4 t" T. D* ?6 t
- void My_USART1_Init(void)
( {. H" t9 f6 B$ S/ K u$ M - {
% E* l- I- V W - GPIO_InitTypeDef GPIO_InitStruct;
A% M0 r. L3 d. Z- P# t - USART_InitTypeDef USART_InitStruct;
7 J5 u. f+ e, c1 }. Z - NVIC_InitTypeDef NVIC_InitStruct;
2 R4 L9 t0 `& C: R8 j3 c( X - //第一步,使能相关时钟//7 y( m! c# C" a. N; T. O: `
- //使能GPIOA时钟,RCC_APB2PeriphClockCmd()位于stm32f10x.rcc.c文件中//2 x4 ]& [$ X, w( g) E8 s( s5 H
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); 5 U. z- p" i# m
- //使能USART1时钟//
4 x* Y& y/ U/ w+ W, f - RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE);
7 x# ~7 h3 b! z) ]5 E5 a- Y - //第二步,串口复位//0 e. N6 ^: q. d5 S9 |
- //将外设 USARTx 寄存器重设为缺省值,复位USART1,USART_DeInit()位于stm32f10x.usart.c文件中//
0 i& N0 m/ m- b4 q - USART_DeInit(USART1); + Y3 ~* V0 j3 E( U. w
- //第三步,GPIO端口模式设置,PA9对应RXD,PA10对应TXD//
8 Y7 o' R7 P: J8 g% I - //先对PA9进行设置,模式为复用推挽输出,引脚9,速度随意//6 C Z# W- T, R" Q; u2 Z% q
- GPIO_InitStruct.GPIO_Mode=GPIO_Mode_AF_PP; //复用推挽输出//
4 g/ P3 u% a* @# a: p - GPIO_InitStruct.GPIO_Pin=GPIO_Pin_9; //引脚9//: \: d+ }# S. ^
- GPIO_InitStruct.GPIO_Speed=GPIO_Speed_10MHz; //随意设置//
; k$ h0 _7 x" m - //根据上述GPIO_InitStruct中指定的参数初始化外设GPIOA寄存器,,GPIO_Init()位于stm32f10x.gpio.c文件中//2 b2 e& u' }1 z! t
- GPIO_Init(GPIOA,&GPIO_InitStruct); ; p7 E4 T5 E. ?$ o( Z
- //再对PA10进行设置,模式为浮空输入或带上拉输入,引脚10,速度随意//
: x/ u2 M! w4 h- }4 _+ X4 _ - GPIO_InitStruct.GPIO_Mode=GPIO_Mode_IN_FLOATING; //浮空输入//
y8 k5 v9 Y& t+ I& A- J - GPIO_InitStruct.GPIO_Pin=GPIO_Pin_10; //引脚9//2 [) T" K5 K4 }6 V {
- GPIO_InitStruct.GPIO_Speed=GPIO_Speed_10MHz; //随意设置//1 l1 c P2 T; Q/ y* o
- //根据GPIO_InitStruct中指定的参数初始化外设GPIOA寄存器,GPIO_Init()位于stm32f10x.gpio.c文件中//( @: U7 O4 o# i9 S' E: B
- GPIO_Init(GPIOA,&GPIO_InitStruct); 5 o' M3 j* Q( l6 r
- //第四步,串口参数初始化,在电脑上进行串口通信时,串口调试软件也需按下述参数设置//
, s/ r# r0 `- A6 c - USART_InitStruct.USART_BaudRate=115200; //波特率为115200//
' ?( h/ G8 N" Y1 A+ l/ ` - USART_InitStruct.USART_HardwareFlowControl=USART_HardwareFlowControl_None; //不使用硬件流控制//& F! E3 i$ d1 D* J# j
- USART_InitStruct.USART_Mode=USART_Mode_Rx | USART_Mode_Tx; //收发都使能,可用或运算//
1 t+ n( A0 T0 B$ T- q! {, u* W' ~9 U - USART_InitStruct.USART_Parity=USART_Parity_No; //不用奇偶校验位//
7 d. e9 E0 W l8 T+ {, j - USART_InitStruct.USART_StopBits=USART_StopBits_1; //设置1个停止位//
, a$ [* c6 `+ f' `. U& D - USART_InitStruct.USART_WordLength=USART_WordLength_8b; //设字长为8,因为不用奇偶校验//% R! |2 a8 ?) m m+ `
- //根据上述USART_InitStruct中指定的参数初始化外设USART1寄存器,USART_Init()位于stm32f10x.usart.c文件中//7 D8 U7 F: N# ~8 B# ~8 H8 X
- USART_Init(USART1,&USART_InitStruct); `* F: c" C/ n5 R2 {! F2 u: v
- //第五步,开启指定中断,并初始化NVIC// & R7 C# }$ {7 J/ I
- //NVIC初始化// : R- c/ F9 W) z: a7 L# |+ _% U! t8 v
- NVIC_InitStruct.NVIC_IRQChannel=USART1_IRQn; //选择位于stm32f10x.h文件中STM32F10X_HD中的USART1_IRQn//0 t X- m9 q0 l2 P, ^9 S+ e- |8 u
- NVIC_InitStruct.NVIC_IRQChannelCmd=ENABLE; //使能上述中断通道//
0 Y6 |* ]) T- ]7 ]( H - NVIC_InitStruct.NVIC_IRQChannelPreemptionPriority=1; //因为没有别的中断,根据中断分组2,参数可设0~3之间//6 O m' G E$ B# y
- NVIC_InitStruct.NVIC_IRQChannelSubPriority=1; //因为没有别的中断,根据中断分组2,参数可设0~3之间//
( P$ ^! n2 l: ]9 @ - //根据上述NVIC_InitStruct中指定的参数初始化外设NVIC寄存器,NVIC_Init()位于misc.c文件中//
/ R7 d3 K5 c/ E1 N2 O - NVIC_Init(&NVIC_InitStruct); + v* _" g. L1 T k# ~9 j9 W
- //使能USART1的USART_IT_RXNE中断,RXNE是状态寄存器USART_SR的第5位,意思是接收中断// 0 X) f+ L' K9 K& |# \3 `* B
- USART_ITConfig(USART1,USART_IT_RXNE,ENABLE);
" P; L+ v1 b, F- D. E - //第六步,使能串口//
) h- h+ o! e! O1 B3 f - //使能USART1外设,USART_Cmd()位于stm32f10x.usart.c文件中// . y) C, |1 M' r% D6 n
- USART_Cmd(USART1,ENABLE); ' S/ q, E6 C' G; [
- }
" v: B1 w$ a# q" O# ~+ d - //第七步,编写中断服务函数//" G5 c6 z% g- M/ S2 y
- //函数名称USART1_IRQHandler是由位于启动文件startup_stm32f10x_hs.s文件里定义的//
1 X4 u/ D; e' j+ q1 n7 l% ` - void USART1_IRQHandler(void) : L e( _0 M1 j* c
- {% [4 D$ f! u. B$ M9 v5 o% j1 n. H0 d! {
- u8 data;3 H; _' D' ?6 a
- //第八步,串口状态获取//9 ?( z2 ?" ~ w% B# ~8 h+ m
- //检查USART1的接受中断USART_IT_RXNE发生与否,USART_GetITStatus()函数位于stm32f10x_usart.c文件中//; ?. I; \* O. t- q6 \! V# I
- if(USART_GetITStatus(USART1,USART_IT_RXNE))
- S. [8 V, `( }4 p7 H - {: X" p% @) k7 Y, z( s
- //第九步,串口数据收发,较为常用//8 Q& w. I1 c- w) f
- //返回USART1最近接收到的数据,USART_ReceiveData()函数位于stm32f10x_usart.c文件中//6 X% g( t ]( R. E) k$ l$ ^
- data=USART_ReceiveData(USART1); , z: `+ B" j" o9 V
- //通过外设USART1发送单个数据,USART_SendData()函数位于stm32f10x_usart.c文件中//
, w2 V/ s; S/ ^0 l; { - USART_SendData(USART1,data);
0 {$ [' r5 S9 d - }
: \( V7 o1 L! t" s4 Y# d2 m% O/ o - }
' F/ A6 x& p) c# A% W - //编写主函数//2 Y) s* N m& J8 J4 h0 e
- int main(void)
- t) K& b0 l1 M9 T" ?4 P/ F/ Q+ |* u - { + S2 s6 M+ ^4 j! Z& x1 t
- //设置优先级分组:先占优先级和从优先级//
% q" x: U1 v6 o3 x3 g - //设置分组2,即2位抢占优先级,2位响应优先级,NVIC_PriorityGroupConfig()位于misc.c文件中//1 x1 T8 R, [& y% ]1 j0 Z1 } L4 V0 O
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2); 2 v! y2 _+ \4 W1 g# `
- My_USART1_Init();
- Z) s( z% Z- b' c - while(1)2 F6 J/ @9 T' J- |$ ^; O
- {
+ c8 U; K; z5 l# U# t0 _' ^ - }
$ a( P$ r; N- r- Y( Z3 [ ^8 Y - }
$ U6 o- l$ N( e: h/ Q# ?! e! Z( ]* V% {+ l8 n17. usart.h代码讲解* _$ {: e( @3 x" {
. v/ U( }/ m5 j* E$ d
- #ifndef __USART_H! Y ?7 X5 ]0 i0 Q; h6 J% u0 T
- #define __USART_H; A; B6 }- z/ \( M
- #include "stdio.h" 1 g7 w- p* B* x0 P7 B' Q
- #include "sys.h"; ?8 Y8 E3 G# Z+ N. L
- #define USART_REC_LEN 200 //定义最大接收字节数 200//) U2 Z& g Y3 { }
- #define EN_USART1_RX 1 //使能(1)/禁止(0)串口1接收//1 @; m) {% p ]2 t% N& d' e
- extern u8 USART_RX_BUF[USART_REC_LEN]; //接收缓冲,最大USART_REC_LEN个字节.末字节为换行符//
( o: r+ a) u* R! g - extern u16 USART_RX_STA; //接收状态标记//
+ m6 N- Y- R4 f - //如果想串口中断接收,请不要注释以下宏定义//
$ Q9 w: O9 M ]) s1 y - void uart_init(u32 bound); //设置波特率//& T: e: ]; B* H2 u
- #endif
) Y' E4 u: D* @/ B18. usart.c里中断服务函数USART1_IRQHandler函数代码讲解( O9 e; g+ G8 `1 M* a0 H1 h
5 B* ~. X+ @1 D
- void USART1_IRQHandler(void) //串口1中断服务程序//% P* ^/ u+ s6 K9 j! \9 I
- {
, K$ I O2 U; E% ]* W - u8 Res; //定义一个变量Res,用来接收数据//; c1 a0 J3 @6 G$ @- j# V
- #if SYSTEM_SUPPORT_OS //如果SYSTEM_SUPPORT_OS为真,则需要支持OS//, S0 T2 d& k6 h2 R" _( ^
- OSIntEnter(); , G8 C3 S' p6 w( |6 z: K: D7 L, C
- #endif4 N- W0 z- O7 O: w$ K4 u- J
- //*判断接收中断USART_IT_RXNE是否发生,发生则为1,不发生为*0//' b$ U: H' n: K4 A1 V; t/ |
- if(USART_GetITStatus(USART1, USART_IT_RXNE) != RESET) //RESET=0//
- V% P5 a" K& I+ f3 n - { S S3 b8 w& O$ ]
- //*若接收中断USART_IT_RXNE发生,Res读取接收到的数据*//9 l( j8 u0 h5 M' p5 ?, P4 X
- Res =USART_ReceiveData(USART1);
+ q' u( i. a3 T! R6 D6 F8 I - //判断变量U16 USART_RX_STA的位15是否为0,当USART_RX_STA的位15为0时,则与运算后值为0,if返回1(真),反之if返回0(假)*//
: s) f4 N1 U% ]( W$ Y( h4 w$ z - if((USART_RX_STA&0x8000)==0) 0 {0 K; m, Q' B3 N3 X
- {
( a8 J3 t+ P( n* k2 p - //*若USART_RX_STA的位15为0时,判断USART_RX_STA的位14是否为0*//0 W, J7 J, V6 w
- if(USART_RX_STA&0x4000)
& V) g+ i& O3 f5 l" } - {/ c# S& t, _6 o0 O7 A5 j
- //*若USART_RX_STA的位14为1时,则判断Res接收的数据是否为0x0A,0x0A为换行标志*//0 z; U6 T% W% D% D: C- S
- if(Res!=0x0A)
$ E) G5 X( I* W" K' \ - //*若Res接收的数据不是换行标志,则接收错误,重新开始*// * v' `: D7 }( X- T1 W, l
- USART_RX_STA=0;
4 ^0 J6 @1 c3 q% [3 `0 J - //*若Res接收的数据是换行标志,则USART_RX_STA的位15至1* // / L9 F1 ?7 e" s# b4 v* P R
- else USART_RX_STA|=0x8000; 6 \* F$ U# f8 B) v! |4 J$ k5 Y7 c
- }
) G1 I7 J% T! p; M! T. w - //*若USART_RX_STA的位14为0时,执行else *//
2 U8 ~/ H. j, F4 f. U - else
6 K+ k* ]" W. [- A+ ~: X" }3 v - { & f9 b; V* T* K
- //*判断Res是否等于(接收到)0x0D,0x0D为回车标志*/// d; P! T5 x' @0 ?1 _' k
- if(Res==0x0d)
" J* w% w2 _: U# q- P7 h. n( u - //*若Res接收到回车标志,if为1(真),则USART_RX_STA位14至1 // - a% |& S0 b% {, v( g) z0 w
- USART_RX_STA|=0x4000;$ @4 t8 _ X8 t
- //*若Res未接收到回车标志,if为0(假),执行else//
& W: a2 u, S% a - else 0 j$ ?8 p* o- @
- {
' }) o# m1 _$ R) s6 l - USART_RX_BUF[USART_RX_STA&0X3FFF]=Res;
, B/ O& g( i5 s - USART_RX_STA++;" g2 ~" G |& j% M$ |/ E$ p
- //*若USART_RX_STA值大于所设最大接收字节数,则接收数据错误,重新开始接收*// : E, c" H7 ~# m8 g! u
- if(USART_RX_STA>(USART_REC_LEN-1))USART_RX_STA=0;
& N5 |, y0 d: k7 n/ G" i - }
3 y6 ^8 }' F" E) z+ ? - }
* d5 [. O" |. Y% p - } ; u: i: A* l, k# g# Q. X; u9 ^
- }
3 l9 l4 M) L! y上述代码中,变量U16 USART_RX_STA用法如下图所示:
6 O. E6 S" H- l. b4 P% V+ M
8 R6 n r" X+ S/ p' N
 ( V* G5 G4 ?' c# l+ u9 s
- T. x2 y8 x/ E3 X, Q/ ]5 y19. main.c文件里主函数代码讲解
4 R# V# C9 h L- O
6 p6 T! t: Q$ w, W- P8 {- int main(void)
& Q+ H& m' V7 ~& j3 s. q. Z - { + ~/ b- ]/ Y! [3 ?/ k
- u16 t; , l4 r8 ^) @, M: E6 Q
- u16 len; ; z8 y, W E5 r" U1 D9 Q# D
- u16 times=0;5 p: e J" d5 h( \5 B3 ^
- delay_init(); //*延时函数初始化*//
* |5 ^! Y3 ]& y1 L ^6 @4 P, ], k - //设置NVIC中断分组2:2位抢占优先级,2位响应优先级//
2 x2 d2 G/ d4 Y3 R1 x/ Q7 ?% { - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);
7 C: @: K: U- M- h% U! \ - uart_init(115200); //串口初始化为115200//) H4 i; f4 {2 q* ~8 ^
- LED_Init(); //LED端口初始化//6 N9 X& ^+ @ w+ \
- KEY_Init(); //初始化与按键连接的硬件接口//8 Z* P% d" t% N6 u
- while(1)# s/ v0 r+ T7 X( P7 T
- {
! `: |4 J; m9 _1 X' X - //*判断USART_RX_STA的位15是否为1*//
# ^: A9 X) p* C* O# |9 R - if(USART_RX_STA&0x8000)
, R6 ?- N2 B9 i2 ~. {# J - { 6 x0 a4 \3 ~3 f. T& ?/ j
- //*若USART_RX_STA的位15为1*// + h9 T7 g3 w* P
- len=USART_RX_STA&0x3fff; //得到此次接收到的数据长度//; v2 J! g) i/ ]+ A& b
- printf("\r\n您发送的消息为:\r\n\r\n");& @2 q+ t. E% X( r3 z" b
- for(t=0;t<len;t++)
3 H# \. A* a5 i w3 g+ \" g! V; I - {
& ^, J1 z1 _0 n& t. f! U& ^& c - USART_SendData(USART1, USART_RX_BUF[t]); //向串口1发送第t个数据//
7 g2 s& w6 H& \$ t - //*等待发送结束,USART_FLAG_TC意思是Transmission Complete flag*//5 ~/ A6 Y6 N! |% p t+ x
- while(USART_GetFlagStatus(USART1,USART_FLAG_TC)!=SET);
7 s. ]/ M4 y: r1 V! Z" f$ U - }: f( ?3 s0 T$ ? B+ y
- printf("\r\n\r\n"); //插入换行// v3 O* v$ L' C
- USART_RX_STA=0;% P" ?9 L8 e+ r! u* V' w1 t
- }else* p* {) z. V( n% i$ y; H
- {) Q( _/ d8 u; F$ R9 P& W8 g5 z
- times++;
% q+ H& F9 B, C0 j - if(times%5000==0) //*times为5000的整数倍时*//
, _" _2 d8 L7 D* q3 H# a, ` - {0 F, D0 N' k0 c; J2 a, j
- printf("\r\n战舰STM32开发板 串口实验\r\n");0 Z# z* w. @2 _
- printf("正点原子@ALIENTEK\r\n\r\n");1 O& i2 ?" _8 ~6 H
- }, w" I) D$ T" C
- if(times%200==0)printf("请输入数据,以回车键结束\n"); //*times为200的整数倍时*//1 d/ V; R/ z) \- \! i
- //*times为30的整数倍时,闪烁LED,提示系统正在运行*//. Y4 G3 ^9 l% x1 q
- if(times%30==0)LED0=!LED0;
5 Y6 s# D3 r9 | - delay_ms(10);
# P5 n5 g' S1 c, S+ Y2 Z - }
( C9 ^: M" ]0 x. l) e0 {! T - } 1 z! U# k' g# ~8 F* S
- }
' M0 d! m% y T20. usart.c里中断服务函数printf()函数代码讲解3 i4 n/ P, d) e- R# \! p- t; v
( Y1 X: {7 {# [9 w; H9 X
- #if 1! O9 U, a% A/ M" s% r
- #pragma import(__use_no_semihosting) / [! Q1 D4 p/ e" ?8 b, _4 C# s
- //标准库需要的支持函数//
* O+ ]% \3 b; a* b1 A* w% r! T; V - struct __FILE ; k" y# \& x# N6 P9 H' U
- { ; z$ |5 w3 \; n7 c8 @2 B7 A
- int handle;
7 P9 [- b7 t# `4 B1 B4 e - }; ' P( s1 b4 |: q: {
- FILE __stdout;
' f( `4 X. _7 f/ o4 L; H6 K - //定义_sys_exit()以避免使用半主机模式// 2 x+ X, L O' X f" z: E
- _sys_exit(int x)
+ F: \. Z3 P+ `, d5 G - { # R+ @% c2 W' g6 k2 e0 N
- x = x; + s: F0 {( c6 k3 M
- }
1 n* q1 v/ v/ T* a - //重定义fputc函数//6 u8 Y. U2 q% `* Q
- int fputc(int ch, FILE *f)$ U) m% c- n" K; |- D2 Q
- {
5 b& i: L: L7 O0 R/ {, O. ^+ ` - while((USART1->SR&0X40)==0);//循环发送,直到发送完毕// ( H- K: k4 e0 Y* D' W$ `
- USART1->DR = (u8) ch; 1 z! d* F7 W9 V! p) r
- return ch;; D6 Q( }9 t& p; X# b9 _# Z
- }
7 T4 }! H1 U! ~% q - #endif
, ~8 F6 S- r5 G$ q - //若要对其他串口进行操作,只需将上述代码中的USART1改成USARTx即可。这段代码方便开发过程中查看代码执行情况以及一些变量值,该代码不需要修改,引入到 usart.h 即可//
/ V% E' G. f, J S; u/ [1 `1 x% u
————————————————/ f9 \( b) ?8 r# ~ R
版权声明:天亮继续睡
3 j+ {3 [: | A% A3 E4 u: _$ T' H6 B! e1 }
/ v" _& _: y/ K1 T
|





 STMCU小助手
发布时间:2022-11-20 18:08

 微信公众号
 手机版