STMCU小助手
发布时间:2023-2-17 14:42
|
1. 引言 在使用 Spirit 系列的 Sub1G 产品时,有一些特殊的场景,其数据来源于 GPIO 口,然后再将获取到的 GPIO 数据发送出去。当前 ST Spirit 系列支持以下三种数据模式: 1. 正常模式 2. 直接 FIFO 模式7 f) X- f x. i3 x {8 x6 V# d4 N- E7 h 3. 直接 GPIO 模式/ O! H6 u+ i: Y* X 其中,它们三者之间的区别如下:: ~- `* n1 l3 }: ]' |9 c/ P. ` I. 正常模式' ?9 |/ D. P% p) ]0 p& y a) TX,有效的载荷包数据填充至 FIFO,当发送 TX 命令时,就会按照设置好的帧格式将数据发送出去0 T" q K {8 y+ Z1 q I* b/ ^$ ` b) RX,对接收到的数据进行识别,当且仅当同步字匹配时,才会将数据填充至FIFO 中5 S# ? P7 ^" A( l8 S II. 直接 FIFO 模式* _2 D, k+ g A; ^7 M! G" m a) TX,用户需要自行拼装帧格式并填充至 FIFO,数据就会从 FIFO 中直接发送出去 b) RX,对接收到的数据不进行任何处理,直接填充至 FIFO 中,用户自行在应用层中解析 III. 直接 GPIO 模式 1. TX,从 GPIO 口获取得到数据后不作任何处理,数据就直接被发送出去;同时伴随一个时钟用于传送数据(上升沿有效); @( f+ m" X& i 2. RX,对接收到的数据不进行任何处理,直接通过 GPIO 输出;同时伴随一个时钟用于接收数据(下降沿有效) 本文以直接 GPIO 模式为例,讲解如何利用 S2-LP_DK GUI 配置直接 GPIO 模式并互相通信。+ O& o4 ^% J' d3 v) u 2. 应用场景 @. Z4 B1 i- M- a3 c C8 k3 | 为了更好地阐述如何利用 S2-LP_DK GUI 配置直接 GPIO 模式,我们假设这样一个场景: 设备 A 从信号发生器接收数据,然后通过 GPIO 口输出并作为设备 B 的数据源,而设备 B 通过 GPIO 接收这些数据,然后直接发送出去,最后设备 C 接收设备 B 的数据并输出Log 信息。这个场景的拓扑如下图 1 所示:/ n% J) M+ s! H4 K! t; u 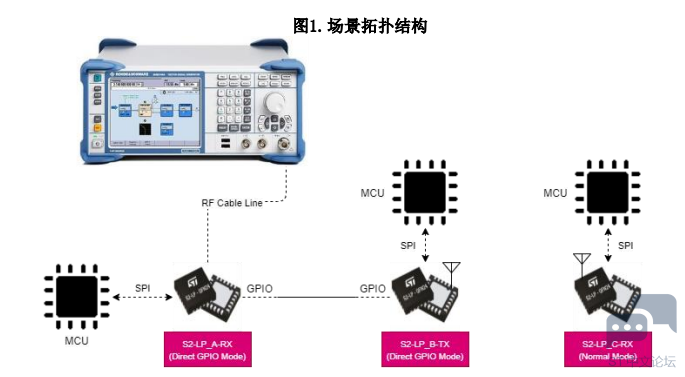
5 q. O2 k E) I( }5 ` 从上图可知,搭建这个场景需要如下设备: 1. 矢量信号发生器,R&S SMBV100A2. FKI868V A. F% c+ x+ s2 l 2 开发板 * 38 y0 x* L/ J2 P) j ( w: n5 C2 ?8 [) a& G3 N 2.1. 配置 为了简化该场景的配置,这里采用默认的射频参数,即: 1. 中心频点:868Mhz or 840Mhz/ c F* R5 @. s i 2. 通讯速率:38.4Ksps- e1 X7 E$ L$ s7 f" G 3. 频率偏差:20Khz 4. 接收带宽:100Khz& E9 u" I+ K9 n 5. 调制方式:2GFSK-1# _, u8 e2 _( X, E! r: _7 m 以及帧格式如下图 2 所示:0 C" _. B% ?! y O+ _ + e- P+ T8 l6 `/ L7 ]1 V, { 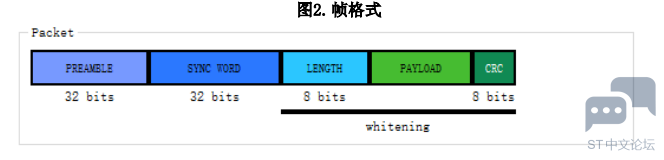
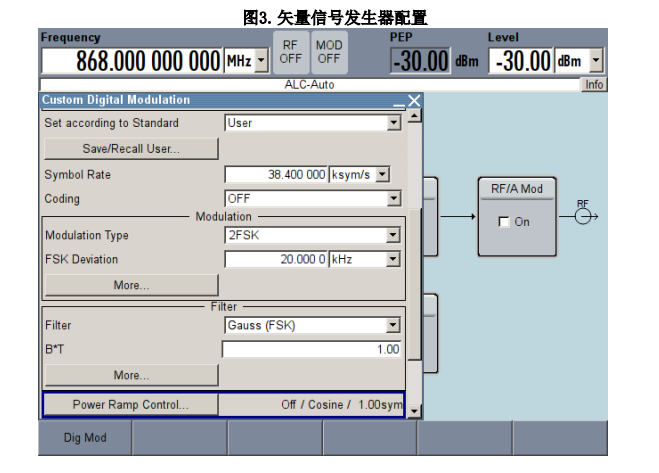
, b9 k6 V! Z& [8 X 具体配置分别如下:4 j. }: Y2 E0 z+ g- ^ 2.1.1. 矢量信号发生器' Y( R k1 {: k2 c3 F 这里仅需要根据上述的配置中提及的参数设置即可,详情如下图 3 所示: $ t i* @* P# l* Z( X # [& p2 @4 y' |; g( D0 G# x 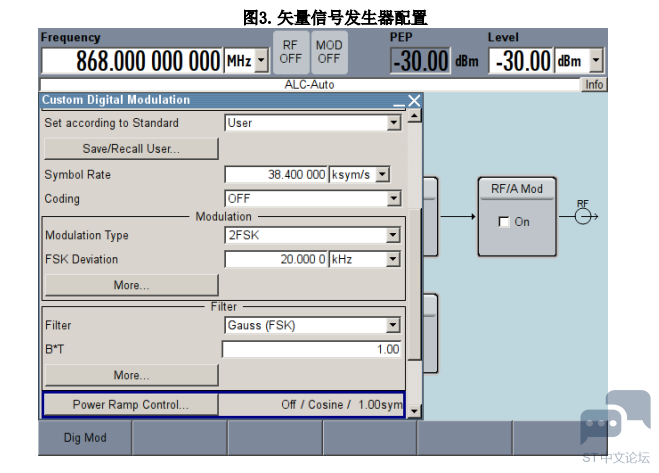
5 e' O: S6 c" g. b 2.1.2. 设备 A2 X( s0 Y x7 H" W/ \% ?. d3 U/ y, i 同理,设备 A 想要从矢量信号发生器获取数据,对应的射频参数就要设置成一样,如下图 4 所示:0 F5 w' j+ w6 p! [" H- n4 T* C 7 q# |; c$ h, Z1 ~# r4 H( ~ ![)]%~IV([ASVHM_}VCG47`Q7.png](data/attachment/forum/202302/17/144343yps0cmhp85de5xpx.png ")]%~IV([ASVHM_}VCG47`Q7.png")
' Y$ {, r: |6 Q8 Z7 r. U; n F 配置完上述的参数之后,在 Low Level Command 选项中点击 Data on GPIO no Packet,即可让设备 A 进入直接 GPIO 接收模式,如下图 5 所示:1 _# v" U) ^( [5 {: e 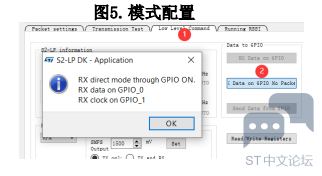
, _; {: ]4 D* s0 M 然后,将 GPIO0 连接至设备 B 的 GPIO0 即可。 2.1.3. 设备 B( E* q- g+ o, C 由于设备 A 与设备 B 之间的时钟是不同步的,所以为了获取设备 A 的数据,设备 B应该采用过采样的方式,即设备 B 的通讯速率应该至少等于设备 A 的 8 倍,也就是 38.4 * 8 = 307.2Ksps。但是,目前 GUI 最大只能设置 250Ksps 的速率,所以设备 B 想要配置通讯速率为 307.2Ksps,需要手动修改寄存器;具体如下图 6 所示:' c- v; R3 J, J " e4 g6 N$ o" k# ? 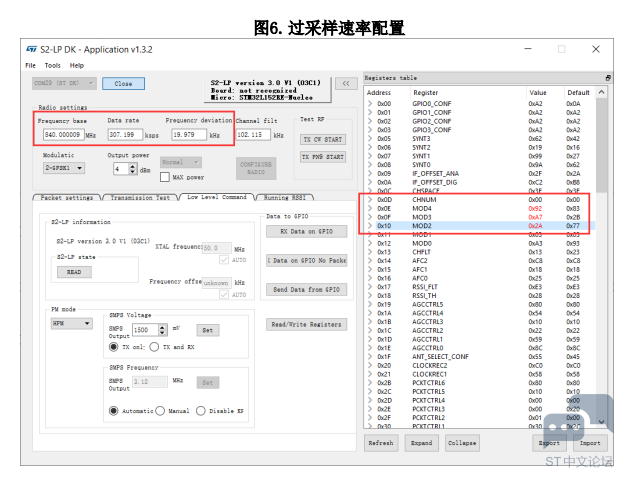
因为设备 B 此时是作为 TX 端,因此不需要配置接收带宽参数;同时为了避免引起歧义,将中心频点变更为 840Mhz。最后,在 Low Level Command 选项中点击 Send Data from GPIO,即可让设备 B 进入直接 GPIO 发射模式,如下图 7 所示: + [9 m6 n0 x+ P( w$ j 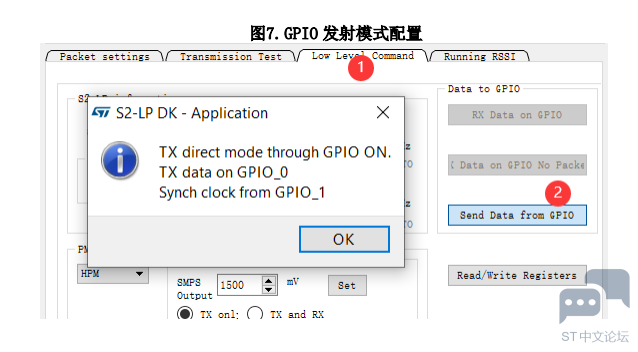
8 O' |" j* r. ^6 |' k+ Q- n1 r0 V 完整版请查看:附件  如何配置S2-LP的直接GPIO模式.pdf
(590.98 KB, 下载次数: 0) |
【STM32H735G-DK 测评】STM32H735G-DK External Loder 编译和测试
Keil-MDK 在线调试设置断点的高级用法
请教下STM32N6570 怎么把分辨率改成320x240并可以全屏显示
【福利三:逢7发帖赢大礼】想要充分利用STM32H743VI片内的RAM空间(但并不顺利)
基于stm32平台上的IC-MU磁绝对值编码器SPI通讯和码盘数据处理
使用STM32 MCU和MPU连接PDM数字麦克风
分享STM32资料-采用 STM32U031R8 MCU 的 STM32 Nucleo-64 开发板,官方资料,数据手册等资料
HRTIM 指南
使用 STM32 的 DWT 单元监控内存
DAC,COMP,HRTIM Fault 功能的使用
 微信公众号
 手机版