




|
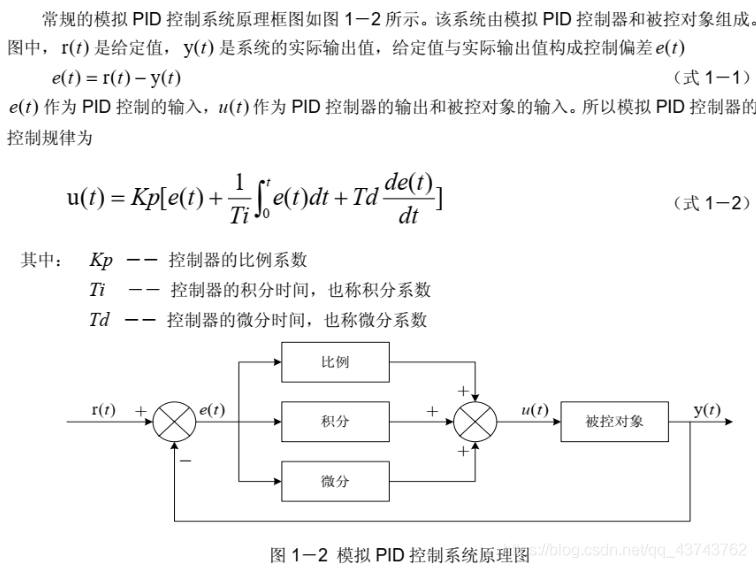
一.PID控制算法2 q3 `: I5 K* q: d 1.什么是PID PID:Proportion-Integral-Differential: q5 y# i7 T. x" d9 T, z- n 6 O/ ~) J' b' B 在过程控制中,我们经常使用的一种算法就是PID算法了,所谓PID控制算法就是对偏差进行比例、积分、微分控制,来使偏差趋于某一固定的值,PID核心由三个单元组成:比例单元(P)、积分单元(I)、微分单元(D),PID实际上就是误差控制。 PID控制系统(模拟)的框图如下: 3 u7 Z3 n) a/ I M# { 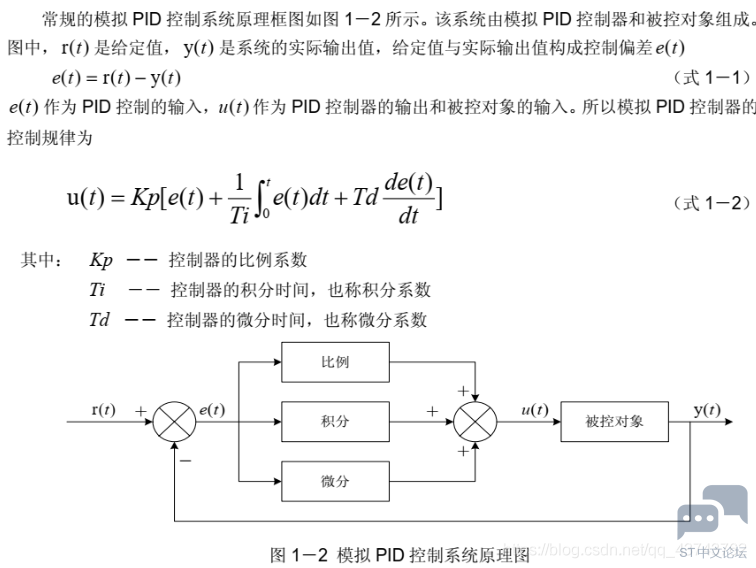
) u8 V$ h1 s; M6 J 2.PID系数的理解! }% z9 s# V0 c# c4 H6 P 理解PID的三个系数,可以结合PID调节时候的响应曲线,要使实际中的响应曲线趋近于理想状态下的响应曲线,无非就是三点灵魂:快速(P)、准确(I)、稳定(D),要想控制的变量保持在完美的状态,这三个灵魂就必须调整好。 以下分析中的:P、I、D都指的是PID的三个系数7 U4 H4 |! G, [ 2 h' h$ _8 e$ o/ S4 r0 v 下面从三个系数对整体控制的影响做出分析 Ⅰ.比例(P)部分$ Q7 k9 i9 i/ H1 }! S) u 输入值一旦与目标值产生偏差e,就需要缩小偏差,P就是用来缩小偏差的,使控制量向减少偏差的方向改变,而且P越大,偏差缩小的速度就越快,所以P的作用就是使控制量更快地接近目标值。! W0 M& ?1 T2 b7 a5 \5 F % b4 C# w6 s) L( b7 F- @; b& X 但是!十肇九快!!!P过大的时候,就容易刹不住,很容易超出目标值,当超出目标值时,又会反向朝目标值飞奔,然后又太快了,再次偏离目标值,然后又朝目标值…这样反反复复的在目标值附近震荡,这就是P太大的弊端:不够稳定。2 [7 g; V8 Y% e% e5 I# o' y; _+ ^ + d7 w& b2 H. W2 n0 c0 D) j 所以,P大了虽然可以快速响应,但也容易产生震荡,破坏系统的稳定性,可以适当增大D来提高稳定性。- X6 l" P/ ^$ E! ^0 {4 D# L; u; I 3 ~3 o6 Q0 X$ {* n+ ^ Ⅱ.积分(I)部分 积分的表达式如下: ! d; w' j% T" ^: C2 J+ ?4 f! N 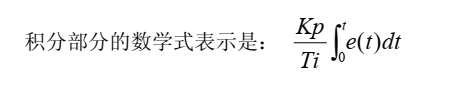
从其表达式中可以看出,只要存在偏差,积分结果就会不断增加,也就是控制作用会不断增加;当偏差为0时,积分结果是一个常数,此时控制作用才可能是一个稳定的值。 $ G# u2 B+ e+ L; y* u 所以直观的来看,积分可以消除系统的静态偏差,因为一旦有误差,积分就会增加,系统就会做出反应,直到偏差为0,也就是积分保证了控制的准确性。2 A b& C4 P7 A4 Q 积分的作用虽然会消除静态偏差,但是也会拉低系统的响应速度,就是说I对P有抑制作用。 " W, e( Z: v0 ~. L7 D) N b: ] Ⅲ.微分(D)部分 上面说了,P过大会引起震荡,降低系统稳定性,可以通过提高D来减小震荡。+ E+ w; J- B) G O6 M- | + B$ P" ?) T9 O; K/ a5 b 微分的作用就是根据偏差的变化趋势预先给出纠正!怎么个预先法呢?因为微分可以看作是求导,上过高中同鞋都知道:求导可以反映函数的变化趋势。所以,通过微分,可以对偏差的变化进行预判地抑制,防止 矫枉过。8 I R( n+ [3 `4 f% m9 J: Q. Z 微分的引入,有助于减小震荡,使系统趋于稳定,D越大,抑制P的效果就越强。' H; T4 O1 y7 N h4 W 3 i) E% X! t& Y8 o0 u. m- A" u% O6 f/ S 3.PID的数字化处理9 j9 w6 p. R) I7 Q* ~' B; q/ Y) S 由于计算机控制是一种采样控制,只能根据采样时刻的偏差值计算控制量,所以我们是通过软件实现控制算法的,要对PID进行离散化处理(也就是数字化处理),就是根据离散采样点的偏差值进行控制,在离散化处理后,相比于模拟控制由如下改变: 由差分代替微分 由累加代替积分 数字化处理后的PID系统如下:- U; W' i( V) P) Z4 }4 k! i* s 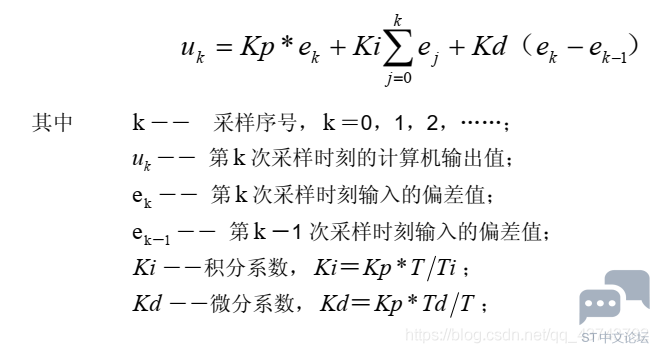
采样的周期越小,就越接近模拟控制,控制的效果也就越好。 / n$ t8 v' a! c5 }6 B1 b 二.位置闭环控制9 H. Q$ I% i9 m. T% A! O 位置闭环控制,也叫位置式PID控制,就是传统的PID控制,控制的偏差逐渐接近0,从而使控制量趋于目标值。 对电机使用位置闭环控制的时候,就是控制电机的转动位置,通过编码器的脉冲累加测量电机的位置信息,与目标位置进行比较,得到偏差值,通过比例、积分、微分的PID算法进行控制,使偏差趋于0。 电机控制中,输出量就是电机控制模块输出的占空比,作用于电机转速,此时离散PID的公式如下: 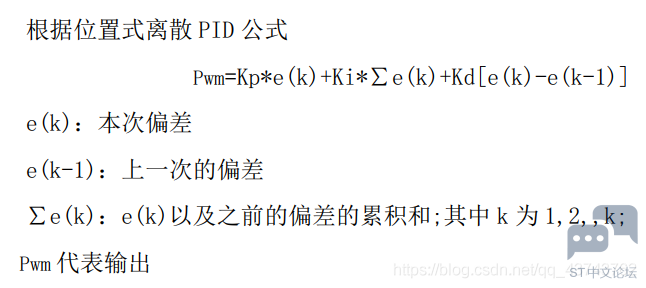
其控制框图如下:! y" T) M" f0 e0 ?& F6 d2 w 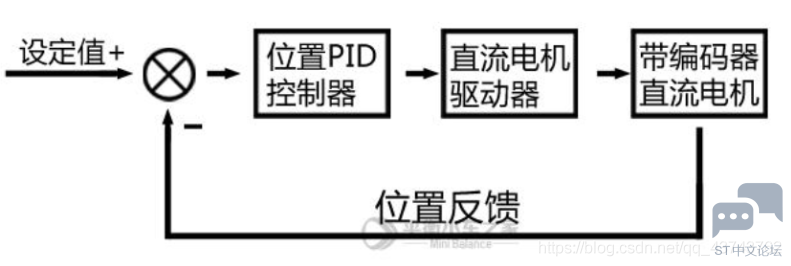
控制实现代码如下:
在定时中断里实现PID控制,定时中断相当于离散的采样点,中断服务函数中可调用控制函数:* [ N8 p% h# |2 C; s5 V( q+ z5 j
最终的控制要落回到电机的控制上,也就是电机的转速控制——PWM控制。" u' j" r4 d/ x! d3 {4 H# F* y 位置控制的调节经验:先只使用P控制,逐渐增大P,系统震荡后加入微分控制D来抑制震荡,调整KD直至消除震荡,之后再根据系统对响应和静差的要求,调节P、I参数。 2 I4 r3 ^' }' r5 }: a " H: x- g. O( E4 v- q9 L& r 三.速度闭环控制' x3 D* x" [9 Y7 q 速度闭环控制也可叫增量式PID控制,与位置式PID控制不同,位置式PID输出的是控制量新的状态,而增量式PID输出的是控制量的增值,增量式PID的离散公式如下: 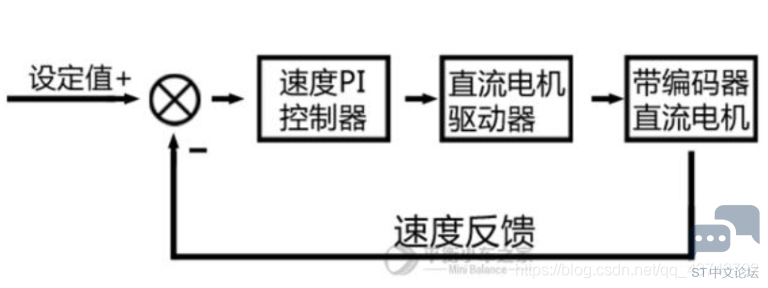
" ?( C1 q7 z3 v. X1 o! z$ F 位置闭环控制是使电机准确转到某一位置,速度闭环控制是使电机以某一速度转动,在速度闭环控制里,我们只需要使用PI控制即可,所以简化后的公式如下: 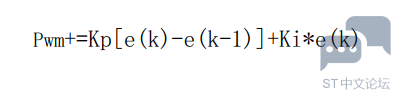
注意:公式直接将控制量的增量加在上一次控制量的状态上了!!!9 s7 G1 _! s$ G. W- e$ e. R8 z3 j 控制框图如下:7 V/ t/ }: t+ {. M: t3 W 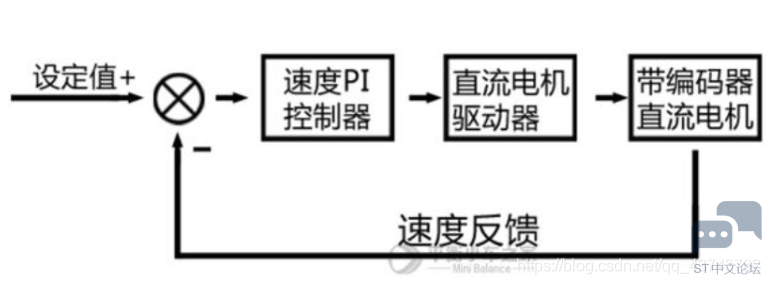
控制代码如下:/ v6 ` E+ e$ i& G( |( K, I
在定时中断里实现PID控制,定时中断相当于离散的采样点,中断服务函数中可调用控制函数:
要注意速度闭环控制采用PI控制,公式与PID有所不同,输出的也是控制量的增量,这里将增量直接加在了上一次的状态量上,所以输出的还是控制量的新状态。5 y( ]% ^! z! `, x# `/ A 最后附上我找到的PID参数调整口诀: : V u2 N: E! H1 k; u+ B1 z% n 常用口诀:: C/ g( Y# m0 x) @9 o 参数整定找最佳,从小到大顺序查! ^% `' T, v+ g0 r 先是比例后积分,最后再把微分加$ w+ D2 r) R. I, a8 T 曲线振荡很频繁,比例度盘要放大8 D+ }# L+ _; u 曲线漂浮绕大湾,比例度盘往小扳 曲线偏离回复慢,积分时间往下降; A' B+ k- z* R' I7 E9 Y 曲线波动周期长,积分时间再加长 曲线振荡频率快,先把微分降下来8 U( Z& W! E9 A5 |: V$ m; c 动差大来波动慢。微分时间应加长 理想曲线两个波,前高后低4比19 Q) c8 C" ^: h5 T, w+ f- ~ 一看二调多分析,调节质量不会低 ————————————————/ F% R" v- I$ J% }5 ^4 w 版权声明:Aspirant-GQ. j, ?. P% o5 k6 \+ V6 [% | 如有侵权请联系删除4 p' {1 M4 @: [5 ?* u0 X8 G6 Y " U% s7 o5 e3 @ % c2 }' B* |2 l8 i |
锚定家电/工业核心场景,STM32深耕电机控制,赋能行业增长
自制STEVAL-IPM05F 3Sh板:FOC电机控制400V/8A 无感/有感霍尔/有...
ST云上实验室体验——Motor Foc Control平台使用
实战经验 | 在STM32中实现电机测速的方法介绍
基于STM32WBA55CG的直流电机驱动
意法半导体与伍尔特电子合作开发高性能电动工具
ST应对电机控制方案设计挑战(2)
ST应对电机控制方案设计挑战(1)
开发电机控制方案面临四大挑战
【数据摘要】1500 W电机控制电源板,基于STGIB15CH60TS-L SLLIMM™第2系列IPM
 微信公众号
 手机版


"PID control is implemented in the timing interrupt"
How often ?
Is it related with motor speed ?
Thanks