关于cubeIDE开发基本技巧及流程,本文不详细叙述,请参考:cubeIDE快速开发流程_py_free的博客-CSDN博客_cubeide汉化
) D8 s* m" x; e& O
2 H, F9 p9 P- `7 N+ A$ F2 w9 R0 s一、stm32串口配置
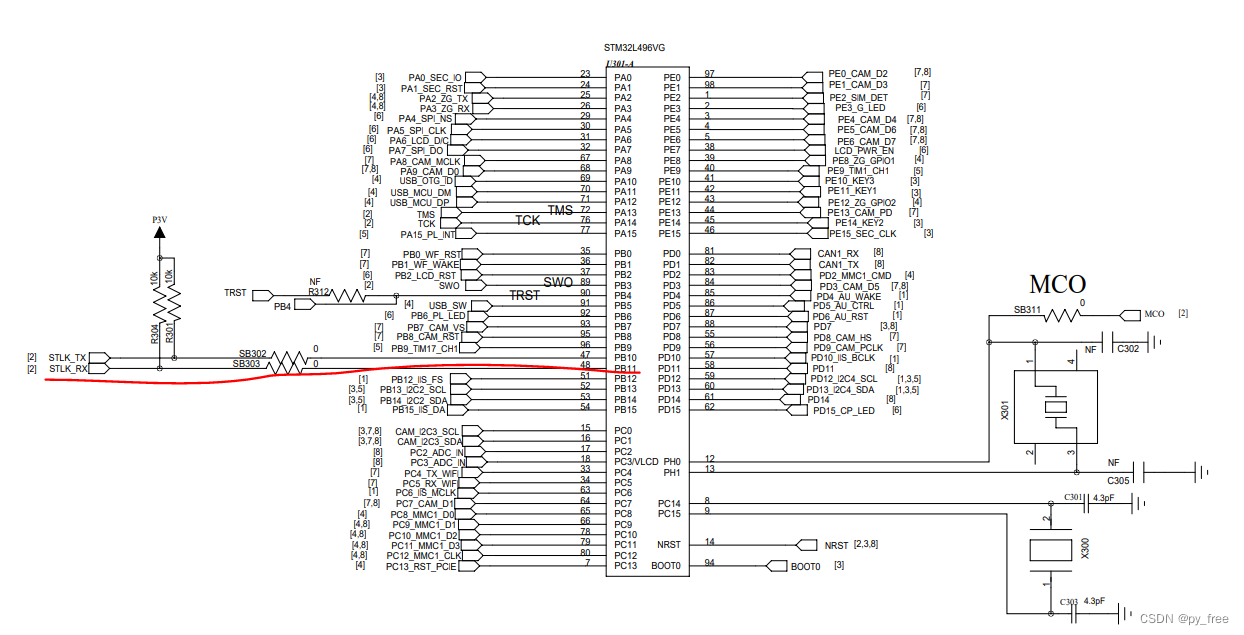
' ?- N5 ?$ N/ r2 u" ]2 ~) b/ O 本文采用的开发板是stm32L496VGT3,其有两个 USB 接口,一个为 USB ST-link 复用接口,作用为软件下载/调试/ 系统供电输入口。另一个为 USB OTG,用户可以外接 USB 设备,支持 1000mA,USB2.0 设备接入。本文就采用 USB ST-link口实现串口上下行通信及调试信息输出显示。! B3 E6 l5 V' V4 e/ P8 Z
/ Z- W, d( c: `
USB ST-Link(USB1) 接口的串口通信及调试信息需要我们映射实现。7 q. ~7 [- |4 R* e) `3 I
& ^7 [1 j6 f0 }' R2 D0 J( m" C
 / s h& G+ N0 Z& B8 A6 U5 m
) E! D- J4 {+ b2 ] 打开cubeMX配置界面,配置串口映射,开启LPUART串口或其他USART*(1)的异步传输模式(2),配置串口参数(3),并将串口收发数据端口映射到PB10、PB11上(4),并开启中断功能(5),最后点击保存或生成代码按钮生成代码。
, {1 `& ?6 r; P: y6 ]. U5 F0 s
2 U7 I. J' X8 z5 `$ z

' _6 S6 f& c8 \8 a% b5 R
4 Q+ Q! k' R, I! v9 [ 开启外部中断: \( ^& Z5 l% C: W7 i F7 R1 S
# I; ?5 X) Q, A- M/ j! e

( G6 K# T* g: r% `' I# d4 {
2 d2 P. s ^; C+ N3 F, `! c 设置上拉输出:
4 l; Q( \* L$ z3 j* d5 v% }- l7 h2 Y9 c8 ^2 C" Y4 x4 B

5 Q, ~* L6 g4 B7 v
, L; h( I3 X& I+ `2 i 二、串口驱动设计及代码实现! ]6 }6 P9 @) L! K& f' b' @1 Q
. M! V9 a7 G5 k' m. c+ u; T 重新构建系统的printf函数,将其映射到LPUART串口。6 n' U6 J4 g9 T/ v6 W: a) a
, U6 Z4 y* [; k- ~
【1】首先禁用CubeIDE生成syscall.c文件3 B* Y- s8 n/ l% E- r" R
& g: w) ]' ]/ R/ A/ p
 # r# w( N: @2 M( M. R) a- e
1 @! n: m4 m7 R5 o
【2】创建print.h和print.c两个驱动文件来取代syscall.c内的函数_read、_write等实现,本文是将这两个文件放置在ICore目录内% n0 h4 y& ~, m4 m
! r6 G# Y# O; `( C; H' S: T7 Y* Y& A1 L
 ' Z/ c( h4 D( n& j1 A9 m
* A( ~/ J- }5 ?0 ?
print.h内容如下:! R0 ~6 y! S2 `# \/ m
- /*
& B4 \9 d! y$ Z t; y8 B4 i - * print.h
1 ]- z6 r7 | x, T& b - *3 Q; U! \4 o) N1 O' ]9 R0 l. ~5 s
- * Created on: 2021年11月16日0 C3 `/ X5 I E9 Z" F& |! d9 e ~
- * Author: Administrator1 W# w2 N, l, ?- B
- */1 Z/ u0 ~. q% |% o
-
! W# M8 l: h7 t+ y, F+ I - #ifndef INC_RETARGET_H_5 _0 R% c& k- j6 K
- #define INC_RETARGET_H_
' x: q0 \. {, J5 J+ Z# E. L* w! T2 D - ( h2 Y4 w! }; S9 c4 j) C/ o) m
- #include "stm32l4xx_hal.h"
* o6 L& O* d! q0 Q3 Y8 z8 F - #include "stdio.h"//用于printf函数串口重映射
) M( V: O8 G3 e, b" `4 d! Y! o - #include <sys/stat.h>
' u* N+ F0 A" |, W: I* ` -
0 X& Y }; W) [# u; x, B - void ResetPrintInit(UART_HandleTypeDef *huart);//将printf()函数映射到指定串口上
9 D. J. s8 r: J -
" R- J# S+ w' u/ Y u. W - int _isatty(int fd);" f& }# j- M0 r7 p
- int _write(int fd, char* ptr, int len);
# j$ t6 c( Y8 F( E) r2 h - int _close(int fd);9 X! s- p+ K% u7 r+ \% x
- int _lseek(int fd, int ptr, int dir);
/ _7 Y6 H& _, r - int _read(int fd, char* ptr, int len);$ v7 p8 G6 @ q; ^& J# ?. g
- int _fstat(int fd, struct stat* st);
9 y2 D/ K/ \: Z( k! R' P& b d - , y& v- V) M8 N) e0 X! ^; U
- #endif /* INC_RETARGET_H_ */
8 n8 T- U6 x3 i: m2 K, H, S, d print.c内容如下,主要是将syscall.c内的空实现函数通过串口实现数据收发处理
! q9 s8 O0 l; R5 `: a- /*# N* z$ J& H6 Y: x3 `4 @
- * print.c! [4 ?: \0 t- }) U
- *
( n3 K$ n8 [; P+ j( S5 o - * Created on: 2021年11月16日
. H* I3 q0 H& J/ Z( c8 a+ G - * Author: Administrator$ ~7 y4 J7 s8 F
- */
/ ~4 n% I5 F0 D. d -
8 K& Q0 \2 f( o' A) D. l - #include <_ansi.h>, i5 q( Q) y- A& T9 e% ^
- #include <_syslist.h>
8 ^0 i3 x/ X( `. e5 A- _ - #include <errno.h>
& h U% h" Y& b1 t+ f6 p - #include <sys/time.h>
9 x4 X* \! a( E9 O: T: U% k9 N - #include <sys/times.h>
( P1 w. z! d7 W$ o! b. b' Q' a9 U4 F9 H - #include <limits.h>/ R7 a* p; {7 W, K9 @$ h
- #include <signal.h>2 g1 v5 S) j9 i* O5 S+ A
- #include <stdint.h>
( P9 X7 T# C# E& [ - #include <stdio.h>
& Z" W& p. _9 C -
, d" x) f' i9 J# V - #include "print.h"
. W: H/ L, l! ?* _# w' s - 8 h9 {6 \1 f/ [5 Q* m
- #if !defined(OS_USE_SEMIHOSTING)
1 \. C( G. C1 t) W+ u3 r - #define STDIN_FILENO 0
. C8 z1 J" x u- t0 A/ e; d7 F3 a2 Z - #define STDOUT_FILENO 1( L, Q9 j" q* R$ U
- #define STDERR_FILENO 2
# N4 m/ g) G( `" r4 y -
- V2 h+ n, Q% I1 \ ]# x. w3 E7 q1 l - UART_HandleTypeDef *gHuart;
. t( B8 b b5 C& S/ J1 ~ -
# c' `9 ^7 F8 |& s2 }2 I" k - void ResetPrintInit(UART_HandleTypeDef *huart) {! s q3 l2 R: f
- gHuart = huart;
7 `" T( X- U8 R! l - /* Disable I/O buffering for STDOUT stream, so that
6 y. O3 q8 p) q3 h- N' V2 n& w - * chars are sent out as soon as they are printed. */
% r7 u; q! w% e. J0 e9 g - setvbuf(stdout, NULL, _IONBF, 0);
- }( H* Q) M% \" B( h& Z - }
7 E# Q# S" F' [' e' t- n - int _isatty(int fd) {* Q3 [! _% e9 q- i; ?
- if (fd >= STDIN_FILENO && fd <= STDERR_FILENO)& Q8 t d2 U6 S+ C5 c
- return 1;& d# Q- r9 k) `+ k1 p7 K! y
- errno = EBADF;$ H! W3 \; m4 ]) @5 n' [. x" s
- return 0;2 g1 [, k7 Q; ?6 J" i" o
- }6 y6 T+ C: V# D5 z" z# ?$ x
- int _write(int fd, char* ptr, int len) {$ N$ O# C6 z) d* r( ~1 D% V
- HAL_StatusTypeDef hstatus;
- |. b8 G; j+ j8 x& S# H( T l - if (fd == STDOUT_FILENO || fd == STDERR_FILENO) {
9 U: X' R) D* q4 m# v: a* \ - //串口发送数据实现,可以main.c等功能代码中直接调用HAL_UART_Transmit也能实现串口发送数据
; i9 b, X$ J6 x - hstatus = HAL_UART_Transmit(gHuart, (uint8_t *) ptr, len, HAL_MAX_DELAY);
5 {: {* E5 I8 _ D - if (hstatus == HAL_OK)
+ e4 W# X9 T. ?7 Q( S - return len;
! d+ |& f& n/ y B2 { - else( o- D& f2 x5 f* @, m
- return EIO;
, O/ c% X1 {+ U0 D2 h/ ?& N - }0 l2 ` z3 }' }$ D7 P
- errno = EBADF;
" L+ y3 d j2 ~9 i% e, x0 m* ` - return -1;
. e0 ^, K4 D/ o- u# w( n% h* p6 j - }
8 q6 U0 b2 X$ X1 a( x* y. a - int _close(int fd) {
( c( s6 M I% i! b* o - if (fd >= STDIN_FILENO && fd <= STDERR_FILENO)8 U' K g7 V" J3 B
- return 0;
% z7 ]5 l, s; R$ L* ~ - errno = EBADF;
3 s2 t* [ W( H% s G - return -1;
, E; V F: j8 k - }! s2 L# J. v8 y; J( {
- int _lseek(int fd, int ptr, int dir) {
- Y2 R' [- C& h8 u - (void) fd;
# k% M* l/ Z1 P6 w6 \ - (void) ptr;
5 D+ i: S. V3 {0 m2 g - (void) dir;
Z) [4 m1 H- h: N* y8 K0 E - errno = EBADF;
; N3 j7 r: I# g2 H - return -1;
# X% s- x' i2 T4 d - }
7 `* X( }# R0 q) Y* O) h - int _read(int fd, char* ptr, int len) {
1 J" N4 ]" E9 f# J9 M" [ - HAL_StatusTypeDef hstatus;$ q- T0 ?, T8 v! l. D4 T0 E5 N& B8 x
- if (fd == STDIN_FILENO) {
0 w1 J) J- v4 o$ K2 m - hstatus = HAL_UART_Receive(gHuart, (uint8_t *) ptr, 1, HAL_MAX_DELAY);
b; G2 w. j* L" S - if (hstatus == HAL_OK)
* @( a# J/ }% W) \/ z5 n: y - return 1;# E( k; @1 u! j* Y, }2 H$ [
- else
* T6 V; {: t3 f& {& g2 w9 i - return EIO;
( R& E2 T; s" u' B7 I8 j2 ?5 I - }3 E: u+ ^& ` u4 b! Q
- errno = EBADF;1 d k. Q9 l- Y& M
- return -1;" ~( ]* f D/ y/ U2 I' l& q2 g
- }! S4 k# _0 `5 f" `
- int _fstat(int fd, struct stat* st) {
- r) W2 o- |8 W( {. x - if (fd >= STDIN_FILENO && fd <= STDERR_FILENO) {
9 ]* c; z7 z! j. q1 l" [ - st->st_mode = S_IFCHR;
; ]) c% D- @% n+ u' X% k - return 0;/ M# W3 `* ~3 d* n
- }
5 n4 q! i+ M x `# ]* A# n+ C - errno = EBADF;' G' i; A* I$ \3 t5 ^/ z+ _+ [& m
- return 0;
4 V9 N0 T" T3 q, |$ \1 {$ Q: k' H9 [ - }
( @' ]9 P7 `* b# z0 B3 B4 D6 C -
- @2 B3 c% l3 L0 b2 v - #endif //#if !defined(OS_USE_SEMIHOSTING)
- e. p, Q P2 a4 u/ m 【3】创建串口驱动接口,主要就是实现串口回调函数2 J" R3 E; x. w0 H; y
9 t6 j* A. q ?; P, t
前面print.h/c实现串口输出能力,但其输入能力由于lpusart开启了外部中断功能,还需我们实现其回调函数,因为cubeMX生成的HAL库(stm32l4xx_hal_uart.c,文件名因芯片不同有所区别)的串口接收回调函数是个弱声明函数,其实现源码没有做什么事。
- i2 z( d8 ^( W W9 m
% D- B* z: ~5 V' Z3 E# x

3 Q5 S! R; [: N% z. g) ]# e0 C8 L! v* r/ a0 C* v8 _5 Q
现在创建usart.h、usart.c两个串口驱动文件,放置ICore目录下5 ?8 ^! p8 c( c2 f! j3 U. ]* z: K
7 c% Z0 L* B3 h |- z
usart.h内容如下,HAL_UART_RxCpltCallback会覆盖stm32l4xx_hal_uart.c的同名回调函数:) a& K$ d6 x( q& N+ H7 x
- /*' [2 T. e* @2 r R; u
- * usart.h
, `5 Y; v: K$ u8 X0 l; H. R; p - *$ f9 v% _( q) n' t4 J7 D( X6 y
- * Created on: Oct 20, 2022
; W6 V( Y! F% \4 e7 i9 J - * Author: Administrator
: g+ h. G) p$ ?3 L' `3 x - */9 Q. `# B3 p/ Y/ b& E
-
3 I% Z+ w w. G' j+ U - #ifndef INC_USART_H_
* m9 P- ]" \9 F ?% `: G) Y' E4 I - #define INC_USART_H_* l4 M0 B! M. w3 a; {7 _" `
- - |& D0 a, j" \2 j0 q5 _* u
- #include "stm32l4xx_hal.h" //HAL库文件声明6 F2 _! {9 K& h* L
- #include <string.h>//用于字符串处理的库; }& [. f0 n, O+ j5 o2 t
- #include "print.h"//用于printf函数串口重映射
3 l- W( g; r" x3 @8 w; T) s# c @: F - ! [7 n( O, A1 {# [5 o1 x9 |
- extern UART_HandleTypeDef hlpuart1;//声明USART1的HAL库结构体( Q5 a1 b* s+ {3 k- A/ z
-
* N3 D& K2 M2 U4 ~; p6 c+ S6 r - #define HLPUSART_REC_LEN 256//定义USART1最大接收字节数3 I z6 Q3 u, S4 }0 u. \; R
-
' O( y1 {* o+ r+ a! H+ [ - extern uint8_t HLPUSART_RX_BUF[HLPUSART_REC_LEN];//接收缓冲,最大HLPUSART_REC_LEN个字节.末字节为换行符* R1 w5 w; p% Y5 _# Y
- extern uint16_t HLPUSART_RX_STA;//接收状态标记
y. I$ O( B3 {; R" }' Y - extern uint8_t HLPUSART_NewData;//当前串口中断接收的1个字节数据的缓存
3 @! Y) w9 V/ I; K) w -
" E& b( x4 U* b( x. X& D -
. c$ r* ?% S; p1 ` - void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart);//串口中断回调函数声明
) R& p. Z# X$ q3 ~% c - 4 O, K, \5 o! o& x+ i
- #endif /* INC_USART_H_ */
2 P3 W* V6 J0 I9 l usart.c内容如下:* ]: Z5 }) | A+ b2 ~8 f
- /*
& s# ]0 V# N) H+ `" h+ M4 I - * usart.c
$ r4 W/ U# J- t8 A. z C) t - *% e0 P0 \, S9 M# ^9 s9 y$ x& U6 I5 t( `
- * Created on: Oct 20, 20229 [7 Z ]: g. [0 v, d$ u( g
- * Author: Administrator
5 K4 b0 ~. W5 X$ T% @( a* Z - */
/ N9 Q N# x' t6 H: M -
7 t5 B8 A1 O7 |# N; i. {" ` - #include "usart.h". m7 g$ _/ b2 b/ y2 S
-
/ p- o) \ I, d, L+ E k4 c$ }/ n, K - uint8_t HLPUSART_RX_BUF[HLPUSART_REC_LEN];//接收缓冲,最大HLPUSART_REC_LEN个字节.末字节为换行符) f8 X# j9 {) \9 F1 W v
- /*
& z/ {+ w0 `1 T7 \ - * bit15:接收到回车(0x0d)时设置HLPUSART_RX_STA|=0x8000;/ g: N+ i" x+ `) A
- * bit14:接收溢出标志,数据超出缓存长度时,设置HLPUSART_RX_STA|=0x4000;" T) E- s K# C
- * bit13:预留: v. t. r- H, c! H: j2 y/ p" K: x4 C
- * bit12:预留7 |7 a# z% \0 J( n
- * bit11~0:接收到的有效字节数目(0~4095)
0 @# t4 M% ^. i# W/ e - */+ m* w6 w' I, o6 B# G
- uint16_t HLPUSART_RX_STA=0;接收状态标记//bit15:接收完成标志,bit14:接收到回车(0x0d),bit13~0:接收到的有效字节数目; {& f. l6 \! X6 N& @
- uint8_t HLPUSART_NewData;//当前串口中断接收的1个字节数据的缓存
' F# u% m; t& z) b8 _. ` -
: h; d# S8 C; T$ X% B' e1 R' N - void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)//串口中断回调函数
. f( O& M `6 d4 e; w, @ - {
( ]! c+ V! `# C$ C - if(huart ==&hlpuart1)//判断中断来源(串口1:USB转串口)
" x& D' Y1 v t - {
d1 i& l# v Z, z9 o& K2 {# u$ l$ m# a - if(HLPUSART_RX_STA&0x4000){//溢出,重新开始
5 w1 _" f( N; x1 l1 ^. |- A1 m; f - HLPUSART_RX_STA=0;//接收错误,重新开始
# q. x0 h6 F7 W7 b8 f& Z - }; N% U2 s2 h! _! W
- if(HLPUSART_NewData==0x0d){//回车标记
5 F& {6 J* T) @ - printf("getdata:%.*s \r\n", HLPUSART_RX_STA&0X0FFF, HLPUSART_RX_BUF);
5 Y# z3 [! s( O - HLPUSART_RX_STA|=0x8000;//标记接到回车
: a7 E5 Z* Q* D6 S# U - }else{5 X3 \% b7 D8 r6 Z
- if((HLPUSART_RX_STA&0X0FFF)<HLPUSART_REC_LEN){
, O9 W( C. C: q - HLPUSART_RX_BUF[HLPUSART_RX_STA&0X0FFF]=HLPUSART_NewData; //将收到的数据放入数组
G/ b7 ]. p* s - HLPUSART_RX_STA++; //数据长度计数加1) n: y) K" M7 _0 C; t3 Q3 T
- }else{, c l, f( C2 U. z; y3 q
- HLPUSART_RX_STA|=0x4000;//数据超出缓存长度,标记溢出
7 K! o) s5 f+ ` x% U - }
' V' o1 J2 G/ C# T {( } - }0 t5 C6 {( x3 y
- HAL_UART_Receive_IT(&hlpuart1,(uint8_t *)&HLPUSART_NewData,1); //再开启接收中断
) k+ y3 c5 N. d - }1 _" \4 z) L$ r# @
- }
三、串口驱动功能调用及编译实现
0 T, q7 B- e2 U 在原来的key.h/key.c中添加按键按下识别函数,7 M. K n- R% n8 ?" M3 B
9 q: ~# ^+ A' a! O ^1 T( p3 M- W) u key.h:
. @, M7 Y" X. @- H% k. q- /*
$ e/ W6 H) m( Q" O! v! b - * key.h
; F/ ?9 Y7 k, x - */ D; X3 i& m! ?: p
- * Created on: Sep 29, 2022$ v4 t. @! I+ f* }* |/ i5 D
- * Author: py_hp
, Y4 q! l8 n0 o - */! d4 D& _2 c$ Z: ?0 ]4 w- S( F
-
" x. Q( F1 h' P+ T4 o5 A - #ifndef KEY_H_
' J. D4 o& R+ j+ a - #define KEY_H_; `2 [0 {3 Z6 |$ `
-
4 ] X; W- Q8 Y/ n - #include "main.h"
2 o% Q# ]: k$ `3 m - #include "gpio.h"
' g7 i% ~% u! g! {# K, Q, l# Y -
* Y) w/ @ W) F9 M, y% F% z8 M - GPIO_PinState get_key0_val();" b+ P( K1 u) K, Z
- GPIO_PinState get_key1_val();" J- `2 p9 C# w7 N
- GPIO_PinState get_key2_val();- E& I- L) z( `# ?
-
1 v2 b) {, }+ S* l( W% E: R - uint8_t KEY_0(void);
. U, z" s- s5 H- J5 v - uint8_t KEY_1(void);
$ f6 W* E& K& @1 v - uint8_t KEY_2(void);
8 }9 B+ I ~6 [- K8 l: ~ -
! M4 l0 w9 |, L, j- A - #endif /* KEY_H_ */
% f. z" P& |* h$ V" P9 V2 J key.c内容如下:
/ I4 E- u# u o- D3 d- /*
5 s* \, Q) ~( o, f( y - * key.c
7 ^, Z9 X! K! l* S - *0 a- m- v7 A. w% g5 U! R* r) X6 C
- * Created on: Sep 29, 2022
7 ^- t3 }0 O! r; {" U - * Author: py_hp
8 q& @% g" c# Z3 M. |: c' q+ L - */0 M/ c: Y- o1 q0 N2 `, w7 f
- #include "key.h": I! e3 f7 D# j1 i( y2 g
-
! D+ {) x7 B- m+ R0 v3 Z0 X - GPIO_PinState get_key0_val() K1 q: L2 [8 x; t$ b, ? `
- {7 p3 ^, C4 G) f( b$ H
- return HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin); e6 [. ?" U, G8 `
- };; ?. [: l( ~: b k
-
2 w! y2 O* G8 K s: ] - GPIO_PinState get_key1_val()
/ `* p6 [2 p# T - {/ G) U' N5 m9 L) A
- return HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin);, g0 `7 y& P& _# P. X
- };
2 _; P' s! m! u4 W$ c8 @: U' h -
; R- Z) k" n3 z* t - GPIO_PinState get_key2_val()
8 A+ M7 ]6 s( @% P! ~' |0 B& O - {
5 {$ N* T/ V- W( ]' j. b7 N# L3 Y - return HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin);
" p) \. N P9 T# B4 k - };9 i: B3 ~0 O/ L0 D/ D
- & Y3 z, x6 G0 U/ |$ z* Y9 U6 N
- uint8_t KEY_0(void)
. S/ `: q% e6 i; w* i$ ~/ Z) Q - {7 s- q) P3 A b# z
- uint8_t a;
3 Z3 B! _4 C, Y! E - a=0;//如果未进入按键处理,则返回0
5 p$ ~ o% j5 q# ^: r, F* n - if(HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin)==GPIO_PIN_RESET){//读按键接口的电平
: d& Q3 g4 H0 q8 E" U( G3 I: D3 h - HAL_Delay(20);//延时去抖动9 W: `7 m: g& ]+ U9 n
- if(HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin)==GPIO_PIN_RESET){ //读按键接口的电平* |* N* i* z/ W; @2 G; o: T6 v
- a=1;//进入按键处理,返回1
7 [, u! Y( a7 d - }
8 [3 ~; |6 h6 `# ~( [5 p) D - }
! I/ `3 G1 i( e& H' Q, k - while(HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin)==GPIO_PIN_RESET); //等待按键松开5 |6 V" i% R# K+ d i& q& [. q z6 ]
- return a;
1 _& C3 F7 v1 r( G5 O: u0 u - }
2 L0 X; q" Z+ s0 N; ^ - $ k$ ~/ I% R F' W* p# H
- uint8_t KEY_1(void). V0 s! S+ U% a
- {/ S: j. W0 }- N2 t7 m; M" A6 i
- uint8_t a;
7 T7 N1 K( E! F/ r/ I4 ^ - a=0;//如果未进入按键处理,则返回0
: V% U4 N" d+ v4 M m0 Q# s) ^ - if(HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin)==GPIO_PIN_RESET){//读按键接口的电平
9 i; G, C2 E6 E - HAL_Delay(20);//延时去抖动, V; F E' Q4 ?) M6 d) d) Q3 s
- if(HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin)==GPIO_PIN_RESET){ //读按键接口的电平+ n- m' _) w$ A7 ?3 Y
- a=1;//进入按键处理,返回1
, z+ Z% H! S* c9 x& Q - }
4 {/ e* J/ `8 G/ D6 w- \! }, v - }0 p& g, V# m$ I7 k* _. h" ]
- while(HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin)==GPIO_PIN_RESET); //等待按键松开
' v2 |% U* Q0 ~) r; X2 G! @ - return a;* }! _! A3 V$ V8 R5 k+ Z
- }3 X0 R* I5 j) h8 s K1 Z: Y
-
: B3 E% t; o4 F1 V; l2 T - uint8_t KEY_2(void)/ u* v- O2 O# g3 x% O
- {
7 {" c9 A! b, K3 Q6 N% D - uint8_t a;3 f' S3 a ]0 i4 n S/ X
- a=0;//如果未进入按键处理,则返回0
- o J8 h H; o/ p0 W% \+ U* q4 M - if(HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin)==GPIO_PIN_RESET){//读按键接口的电平6 U/ {. r3 O9 M8 |" _& t
- HAL_Delay(20);//延时去抖动; X3 U, n3 b7 k" R
- if(HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin)==GPIO_PIN_RESET){ //读按键接口的电平) R' \, c" E- B; p' L k% X0 |
- a=1;//进入按键处理,返回1; @- z* c# W/ _7 ?( R/ _" D* _ c
- }3 M) X( r8 h- u9 F% V+ a' d* P/ \
- }
2 A; ^! h* m0 b5 z0 k. `7 M, c - while(HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin)==GPIO_PIN_RESET); //等待按键松开
/ x. _3 O" S$ @- Z' i: H/ l: _: B2 q - return a;
4 {& }7 c" } [' { - }
4 l' G+ K2 |6 o- _( O" S2 Y -
在main.c中调用串口驱动,其部分代码如下:
2 a( V0 V9 {' q- /* USER CODE END Header */
, h0 z9 o# [: s' v& h8 c - /* Includes ------------------------------------------------------------------*/
4 b) u3 o; H) r. y% h& c - #include "main.h"
5 U% q* P: W# a: N& i - #include "usart.h". Z- Q+ w3 \) ^9 b) K" H
- #include "gpio.h"
3 L, U; o* G) \7 T! i. F% m4 T5 ~ - ! H6 z* h( I) {
- /* Private includes ----------------------------------------------------------*// p1 l$ x' l- o" j
- /* USER CODE BEGIN Includes */
% ^; g* k. I, ~6 h' W - //用户代码18 {. {: p2 n0 \! b* M, D
- #include "../../ICore/key.h"
8 v. t) j ^0 r: v u3 m% n. K - #include "../../ICore/led.h"
! u2 B5 r. N3 Q9 v5 | - #include "../../ICore/print.h"
9 [0 d; i7 X/ Q5 F: b/ T$ g) O4 X - #include "../../ICore/usart.h"
4 R; D4 n' ?4 Y. d- q6 } - /* USER CODE END Includes */
# v6 u" ~$ }& E -
- M# S+ q# ^% ~# l/ I% _; n2 r7 Q - /* Private typedef -----------------------------------------------------------*/
7 _/ k, [. r% `- }. \' V+ c5 w - /* USER CODE BEGIN PTD */
- f+ _/ Y* s! G9 o# M7 [6 a# R; { - ) P3 l( A; Z. q7 {6 ^( G
- /* USER CODE END PTD */
0 Z; T+ \6 y. T - . R2 Q2 _1 t9 z8 Y7 z
- /* Private define ------------------------------------------------------------*/& S" X+ y9 {( V! Y( z
- /* USER CODE BEGIN PD */# [' z) q: l2 t3 \( w/ G
- /* USER CODE END PD */
: ^# {* d+ C2 `/ _ - . I2 _+ Q( H! Z P0 d* p3 S5 n
- /* Private macro -------------------------------------------------------------*/" J" L" t. s" y7 L( B
- /* USER CODE BEGIN PM */
) b6 O, Y/ F% W, u -
5 z5 } o2 M% ?. I! ?; B m9 c - /* USER CODE END PM */
4 r+ H8 o1 D) B0 j" z - 8 T# m7 d0 A- ?7 r% l
- /* Private variables ---------------------------------------------------------*/
$ X! ^' I. n. l3 e -
7 }" h1 e# ^' M+ G$ i* K - /* USER CODE BEGIN PV */1 M& M, j4 c( j
-
( q' }' h- Q* w3 y0 l! ^' N - /* USER CODE END PV */
: A" c0 {! y9 R, L+ } -
/ K6 j' ]1 d5 G" S/ p* K - /* Private function prototypes -----------------------------------------------*/+ Z: V s9 k7 H/ K5 v3 q
- void SystemClock_Config(void);
2 w: k+ ?! t+ r/ [2 k/ Z( | - /* USER CODE BEGIN PFP */
4 Y/ W/ k" ~+ ?: U$ L7 e -
. R8 h J' |" ? - /* USER CODE END PFP */
. I" B' h" w! U$ F -
9 E7 g$ i4 O1 J7 i. u4 ~ - /* Private user code ---------------------------------------------------------*// |% t; }* r* R- O" T+ y. t
- /* USER CODE BEGIN 0 */
$ r8 K# F* G- N8 L -
# P, P% H; M$ q) F! L9 b - /* USER CODE END 0 */ K& f! P& |( Y. U: J M9 R/ L/ L
- / H) v f D/ y9 G8 m% D
- /**
* s' @1 A6 H/ ]4 O; n4 { - * @brief The application entry point.- u8 {: O" V2 i* H, D, l p* V& U
- * @retval int
2 K$ w, f" ?. }: D- L1 ^( _% C n - */$ x' @2 h/ j+ z0 U5 T- m$ r
- int main(void)
; W U0 J3 d- g' j - {" a$ I2 J1 e V2 ~" O
- /* USER CODE BEGIN 1 */
9 n8 z" q/ ?8 o -
4 r+ |2 H/ v4 [3 p0 b0 n( H, K - /* USER CODE END 1 */) D, T" H6 s j/ D) _
-
, H6 n: g3 k: a9 g/ P3 n! c$ a - /* MCU Configuration--------------------------------------------------------*/
! s9 z* j D/ a -
4 W0 M" u" K. S# r. d4 H; S1 e - /* Reset of all peripherals, Initializes the Flash interface and the Systick. */* \* i, \- L; e8 C; f
- HAL_Init();
0 @, O$ _; I# V8 G - ( r5 Q: u7 i2 g. J7 I2 v
- /* USER CODE BEGIN Init */; D( P/ j! P; G9 H* T
-
3 w5 o, s# Z! t, Q# P - /* USER CODE END Init */
* S* c! Q) A& V; o - ( q9 u/ |9 K5 _% j2 e* g) l
- /* Configure the system clock */
4 Q6 ^* N8 T: }7 K% @2 U/ Y - SystemClock_Config();0 [1 M5 z4 {& p: }& s c7 \
- 0 D3 i3 q) T p) T8 ~8 y$ R
- /* USER CODE BEGIN SysInit */
C6 K- S/ R8 V1 ?' b( J -
' v+ e0 w$ i- i' F; z& _) v - /* USER CODE END SysInit */$ v: q7 d$ S# {6 N& d* W
-
5 T3 n7 e" N. s$ Q# N - /* Initialize all configured peripherals */
6 P1 T2 v* n0 r6 c - MX_GPIO_Init();
* D- M1 j: r" t) N - MX_LPUART1_UART_Init();
: \2 Z0 G) l5 m. w: z1 E - /* USER CODE BEGIN 2 */8 W( g4 |6 p% S' l. G
- //用户代码2
2 c/ X( b' l, ]2 k - ResetPrintInit(&hlpuart1);
; @2 H0 q" D; ~" g4 b, V0 H( _4 ] - HAL_UART_Receive_IT(&hlpuart1,(uint8_t *)&HLPUSART_NewData, 1); //再开启接收中断
7 w2 g3 |/ X% k4 h- l" g! O - HLPUSART_RX_STA = 0;
6 c, m$ j2 B9 L9 E - set_led0_val(0);
+ h* ~/ w3 V# d U6 F% W - set_led1_val(get_key0_val());, D5 \! p ~* \7 _) U7 I
- /* USER CODE END 2 */6 h2 J" h6 D: O# g6 K/ z
-
! V/ {7 F, N: ^" v - /* Infinite loop */
0 X& Z# w5 \/ R - /* USER CODE BEGIN WHILE */, k' B) H+ s4 Z! ?; n
- while (1)
4 l5 S' K2 I1 M - {
( h0 c1 s% k% z% k - //用户代码3, k. W" O0 s( I* T ]' b6 k
- if(KEY_1()) //按键KEY1判断为1时按键按下
# |6 k; c9 y9 u. k, d - {. S# t: k) m5 \3 \$ ]2 m d- J
- set_led0_val(1);//LED1灯控制(1点亮,0熄灭)
4 R( x" u) n1 Z - set_led1_val(0);//LED2灯控制(1点亮,0熄灭)
9 ]2 a( ]+ p) v5 K$ K; Q, T# h/ W6 R - printf("KEY1\r\n");//向USART1串口发送字符串9 x) i S' }2 Y* [$ c
- }- L% o; B: \ B9 `. @
- if(KEY_2()) //按键KEY2判断为1时按键按下
8 E8 B/ C3 e, y5 x, f0 S - {
& u8 ^3 q5 B3 i - set_led0_val(0);//LED1灯控制(1点亮,0熄灭)4 V' U% H1 F* | f
- set_led1_val(1);//LED2灯控制(1点亮,0熄灭)
9 @- e9 Y; K0 {4 T6 J8 s+ K - printf("KEY2\r\n");//向USART1串口发送字符串
' v8 x/ _" w. D3 a/ N' X _# | - }
' F' p" q' J! J+ O \( k - if(HLPUSART_RX_STA&0xC000){//串口1判断中断接收标志位
2 }' k4 H' ^- a4 P# x3 l - printf("read flag HLPUSART_RX_STA&0XC000\r\n");//向USART1串口发送字符串
& R+ I; ?2 [8 I0 h2 d I( q% _8 h - if(HLPUSART_RX_BUF[0]=='1'){
% u, C; e g$ h7 {, B9 P - set_led0_val(1);//LED1灯控制(1点亮,0熄灭)
4 E/ E& h! m) |3 y" H - set_led1_val(1);//LED2灯控制(1点亮,0熄灭)& D% u- q- R; K" }7 t
- }, F& z& H- |) d
- if(HLPUSART_RX_BUF[0]=='0'){7 d) O3 x8 X, B
- set_led0_val(0);//LED1灯控制(1点亮,0熄灭)
- h: j4 o8 }6 S$ ~; u* S& p Q - set_led1_val(0);//LED2灯控制(1点亮,0熄灭)! V6 I6 ]( x$ w4 y
- }( t( x* j$ Z! Q; \) R; z: S/ L/ \
- HLPUSART_RX_STA=0;//串口接收标志清0,即开启下一轮接收 r" n3 X8 O# i( K; c/ H. o
- }
' j6 x5 E1 S- X - /* USER CODE END WHILE */
7 J, ^. O- L0 s - 1 w' y- ~6 \5 s* N$ x
- /* USER CODE BEGIN 3 */
; f7 H) ^ X6 c6 a - }
# W+ s/ S/ j' z {+ E' V& \ - /* USER CODE END 3 */" M. G+ E0 h# |- U; y6 d3 e
- }
四、编译测试
, G. c. {5 S) X# Q& O1 C 编译及加载程序到开发板:; D N2 l9 R+ v% v: w/ b- u# A
, O, O6 {* L1 g: s" V
 & h" J) H* u T8 ~+ }
# D! q/ V2 |' b2 c9 p- m* d! g
验证数据收发,按键1和按键2按下,顺利传输数据,输入“1”和“0”字段,可下行控制LED灯' x9 {3 z/ P* F, A: D
# a6 M1 b f$ J1 O9 m6 m1 O/ P3 H1 A

% g6 K1 m1 S# H6 }) a+ ]! N! p
& R( M0 x; T1 I/ n( v" N, c! g
. T( o4 G' [2 x" b, W: \; ^& T————————————————! Q( d8 w9 z) w0 l$ n
版权声明:py_free-物联智能: S' B/ n4 D( j- F9 l
如有侵权请联系删除
/ d1 l# {0 L/ m3 B9 D3 g$ e5 k2 @: P4 r* z$ ^2 |
! {2 T8 g4 P. F9 c$ f; | |





 微信公众号
 手机版