|
STM32的串口通信 8 f; T3 T# Q# o/ L& k! s) _8 N. Y
本文在于记录自己的学习过程中遇到的问题和总结,各种情况下串口通信在STM32的实际使用方面占有很大的比重,本文主要对串口通信做一个简要的总结。
6 N; n6 ]2 U& D& {% M H' m
5 G2 z9 b8 w, a+ x5 [
一、STM32里的串口通信 , b6 S' ^- H' u8 }, w! v/ R2 i
在STM32里,串口通信是USART,STM32可以通过串口和其他设备进行传输并行数据,是全双工,异步时钟控制,设备之间是点对点的传输。
5 [1 \- H, v7 g
对应的STM32引脚分别是RX和TX端。STM32的串口资源有USART1、USART2、USART3. ( l/ g( I! t1 z) k& @7 \' D) u8 s
串口的几个重要的参数: ' \: p" m2 D( q
波特率,串口通信的速率
. W* v! }2 E. A" y9 a
空闲,一般为高电平
4 z* M0 _9 {) X! W* i6 }
起始位,标志一个数据帧的开始,固定为低电平。当数据开始发送时,产生一个下降沿。(空闲–>起始位)
( X; d$ I6 X. \
数据位,发送数据帧,1为高电平,0为低电平。低位先行。 & Q4 k3 Y/ A5 _: Z
比如 发送数据帧0x0F 在数据帧里就是低位线性 即 1111 0000
4 O( [$ g4 P) p4 ?
校验位,用于数据验证,根据数据位的计算得来。有奇校验,偶校验和无校验。 " s6 t- [& d9 I7 i5 P
停止位,用于数据的间隔,固定为高电平。数据帧发送完成后,产生一个上升沿。(数据传输–>停止位)
K+ N& G. d5 ]# s
/ i8 c, R: f# R/ R e8 U
下方就是一个字节数据的传输过程,从图中可以看出,串口发送的数据一般都是以数据帧的形式进行传输,每个数据帧都由起始位,数据位,停止位组成, 且停止位可变。 / p: e6 j: d6 q7 X1 k% u* Z
 # U) @7 ^) u7 ?
- @) U# i: H o5 L; C# H7 L D* v w
) s4 h7 Y. U. {: |
二、串口的发送和接收
% w4 b1 u, u. [; `* ~USART是STM32内部集成的硬件外设,可以根据数据寄存器的一个字节数据自动生成数据帧时序,从TX引脚发送出去,也可以自动接收RX引脚的数据帧时序,拼接成一个字节数据,存放在数据寄存器里。 2 h" c1 \$ P! S9 O" Z8 j6 [8 F4 w
当配置好USART的电路之后,直接读取数据寄存器,就可以自动发送数据和接收数据了。在发送和接收的模块有4个重要的寄存器
# y5 V( h+ B7 V
3 f2 L/ G/ m* p6 p& L" [
下方为串口的发送和接收图解:
$ p2 G5 V& p/ Z( @' F# |! {% T
 ; X: H; t8 J2 n: ]& b7 |: H4 i
" f/ O1 g9 z, v0 ~! ]
串口发送
- i+ j. |) @) ^. _" B# n# {
在配置串口的各个参数时,可以选择发送数据帧的数据位的大小,可选8位或9位。
* S. e( a. ~' w# h) P: y
串口发送数据实际上就是对发送数据寄存器TDR进行写操作。
/ ^, g) B( ?9 ~1 }# h) ?( e
1. 当串口发送数据时,会检测发送移位寄存器是不是有数据正在移位,如果没有移位,那么这个数据就会立刻转移到发送移位寄存器里。准备发送。
. |% }# x- q% e4 {3 a. O4 a0 m5 O, j
2. 当数据移动到移位寄存器时,会产生一个TXE发送寄存器空标志位,该位描述如下。当TXE被置1,那么就可以在TDR写入下一个数据了。即发送下一个数据。
4 o7 D7 c+ j' Y5 f' f1 A2 a- P9 w
 $ G: v1 j$ u z6 L+ W
3 m: `* O( d8 P( k( [" i0 v* w: }
3. 发送移位寄存器在发送器控制的控制下,向右移位,一位一位的把数据传输到TX引脚。 . L; \ {% f/ A4 _

, S0 o) b3 t0 K0 L( M
& \$ k8 l5 l1 [* H
4. 数据移位完成后,新的数据就会再次从TDR转移到发送移位寄存器里来,依次重复1-3的过程。通过读取TXE标志位来判断是否发送下一个数据。 & k" o" D. |. _+ J" Y! V
串口接收
# U. S/ y' G9 q9 \+ B2 A
数据从RX引脚通向接收移位寄存器,在接收控制的控制下,一位一位的读取RX的电平,把第一位放在最高位,然后右移,移位八次之后就可以接收一个字节了。
; r' R2 U. W# r' q* |5 J: l
当一个字节数据移位完成之后,这一个字节的数据就会整体的移到接收数据寄存器RDR里来。
4 f F) y. o+ h5 w9 R6 L9 B
在转移时会置RXNE接收标志位,即RDR寄存器非空,下方为该位的描述。当被置1后,就说明数据可以被读出。
: z" f/ |% | v4 _: t$ D6 P1 x

) c3 I; ~, k& B: @1 X* A! O0 e; D3 }+ q# b
下图即为串口接收的工作流程 0 H J1 h, F" L- e

$ ]+ o' j6 e4 O. F# a- P/ f
" I/ Y7 M. W6 K f! f% A4 Q; G3 X1 t2 V) I$ v6 q8 t
三、串口在STM32中的配置
% i& ^9 ]7 l" e& q: }$ }) s6 o首先要明确几点:使用STM32串口外设中的哪一个?串口发送或者接收数据?串口相关的参数配置?发送或接收是否使用到中断?
, [! V( @$ W; c
下方为串口发送的配置。
- ~3 n! T/ P& V$ X# `& {
1. RCC开启USART、串口TX/RX所对应的GPIO口 - RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART2,ENABLE); //开启USART2的时钟
1 [8 K% l9 t0 c( y - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE); //开启GPIOA的时钟
2 g4 w; v( X: @: j
2. 初始化GPIO口 % O( V' s$ y" ]3 X5 u8 O3 b) |
这里注意哈,根据自己的需求来配置GPIO口,发送和接收是都需要还是只需要其中一个。然后对应的根据引脚定义表来初始化对应的GPIO口。
- k, [' Z7 _- p9 J
USART2对应的引脚 4 k6 q1 b) R6 @) O& E
 ! I, i6 a7 C& n# ?* ?! c( F
; T5 R( t$ `6 _6 g/ [
USART1对应的引脚
$ B+ h9 y4 m. c% Q9 l

6 b! w0 E/ k+ I# p" i& v* p! `- C% ^8 P$ E
这里根据手册来看,RX引脚模式配置成浮空输入或者上拉输入。TX引脚模式配置成复用推挽输出。
7 ~4 ~$ Q0 J$ ^% I6 W
**比如我这里只初始化TX发送端**- //TX端
1 w4 Q, L6 [4 U7 j# }. Y - GPIO_InitTypeDef GPIO_InitStructure;
+ P g+ b7 m0 A0 v: W, p - GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AF_PP; //复用推挽输出; a/ f3 n% F2 O+ |: k* ]7 ~
- GPIO_InitStructure.GPIO_Pin=GPIO_Pin_2; //USART2对应的TX端为GPIOA29 N) y5 z8 S; \& p9 e0 {' s
- GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz; //50MhZ# ^3 l' Q( w% ^. Y: J3 h! i+ x
- GPIO_Init(GPIOA,&GPIO_InitStructure);
3 X) D# P- S5 e% F0 ` M5 B3 G h
3. 串口初始化 / _9 ^7 t" e9 B$ D9 `5 W4 N3 R
注意哈,USART_Init()这个函数,是用来配置串口的相关参数的。
& T- H+ |) s9 _% O# x
USART_BaudRate 串口通信使用的波特率 一般是9600或者是115200,这里我们给9600 3 |/ T6 \% p( j# ]: _$ E
USART_HardwareFlowControl 是否选择硬件流触发,一般这个我们也不选,所以选择无硬件流触发。
% d# @4 y2 L$ _, l) t; n
USART_Mode 这个参数要注意了哈,串口的模式,发送模式还是接收模式,还是两者都有 % r5 h' ?4 C5 f" C, b
USART_Parity 校验位,可以选择奇偶校验和不校验。没有需求就直接无校验 + ?9 N. r$ Z: u c
USART_StopBits 停止位 有1、0.5、2位,我们这里选1位停止位 3 R5 u) w0 n" k! F! p
USART_WordLength 数据位 有8位和9位可以选择 - //串口初始化
6 B8 h5 X6 `, h! } - USART_InitTypeDef USART_InitStruct;) D3 F( p: I0 Z6 n
- USART_StructInit(&USART_InitStruct); //初始默认值
+ |, P6 z7 X0 x* _2 q0 I4 v" L - USART_InitStruct.USART_BaudRate=9600;+ g' N0 Q7 Q, e- d6 }8 }+ W
- USART_InitStruct.USART_HardwareFlowControl=USART_HardwareFlowControl_None; //不使用硬件流触发
& B2 U0 u9 S- t6 c8 X/ ^ - USART_InitStruct.USART_Mode=USART_Mode_Tx; //TX 发送模式7 p J \5 {% x8 \0 M5 }' N
- USART_InitStruct.USART_Parity=USART_Parity_No; //不选择校验
) E. E: K! g( z) _* ^ - USART_InitStruct.USART_StopBits=USART_StopBits_1; //停止位1位
/ G9 R0 v( ~5 g2 a) o, x8 M - USART_InitStruct.USART_WordLength=USART_WordLength_8b; //数据位8位& ^4 o. h8 i. O3 j- } x
- USART_Init(USART2,&USART_InitStruct);
: w1 P i1 J( m
6 u1 } T8 Q& B F7 r8 x6 `( P
4. 串口使能 - //串口使能
* C- X+ u. E! k, v - USART_Cmd(USART2,ENABLE);
3 x4 f& A4 J+ e; g$ u1 k
5. 串口发送数据
6 {& h# T8 j; F9 v6 U# c" u注意哈,我们要判断TXE标志位的状态。0,数据还没有被转移到移位寄存器;1,数据已经被转移到移位寄存器。
4 s- K# K& i- h3 ?* K- ]* t/ T
当TXE标志位为1时,就说明可以发送下一个数据了。详细过程可看上面串口发送的解释。 - void Serial_SendByte(uint16_t Byte)
3 u, ~3 w2 Y0 O- M; M" _ ` - {
+ ]( b" e' o/ k5 W - USART_SendData(USART2,Byte);2 |! t7 w. M+ u7 @: n
- //0 表示数据还未转移到移位寄存器 循环等待 1 数据已经被转移到了移位寄存器可以发送数据/ ^( c% j0 V/ j. K, O
- while(USART_GetFlagStatus(USART2,USART_FLAG_TXE)==RESET); //不需要手动清零 再次写入TDR时会自动清零 9 r' M [* y+ p. E' u
- }
1 [# _4 X4 x) S8 Q- W+ z- O% O- y" c2 z
经过上述五步的配置,单片机就可以通过串口发送数据了。
. |: a/ ?) y& p# v# A3 _1 t: V& e
下方为发送数据图例,STM32向串口发送0x16数据
& T0 n& U( _$ N) ]* d0 E
 5 K# O' U& y. h7 l8 d
! R& q, ^' V' I9 ~
四、串口接收的两种实现方式
/ V* Q8 B0 j8 n5 h! v7 ~上方是发送数据的例子,那么串口接收又该如何配置,又要在串口发送的例子上做哪些更改呢? 8 i4 C9 }! A+ o7 @
这里我们可以通过查询或者中断的方式来进行接收数据的两种方式。
: O% C1 x# K9 Q" V& [
& r( ~0 ~8 J" D; `; }# |; A
1. 需要更改的地方7 o- v6 D% I/ c8 K
% v7 n7 R7 {& n6 r. {
既然我们要实现串口的接收,那么就要配置串口RX引脚,在串口模式中添加USART_Mode_RX模式。
8 t4 n) n9 G6 O d
初始化RX引脚 - //RX端
0 v* p3 P# Q% s5 J - GPIO_InitStructure.GPIO_Mode=GPIO_Mode_IPU; //上拉输入
& n% M$ F# a- j4 E' R7 B5 F, B - GPIO_InitStructure.GPIO_Pin=GPIO_Pin_3;! p9 {2 E7 y$ I! U
- GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz; //50MhZ" z9 z7 g! j% [
- GPIO_Init(GPIOA,&GPIO_InitStructure);
! D# h2 E" V# l9 E e6 n
$ P: ?# W, r5 s. r9 u% R8 o+ ^
添加串口模式 - USART_InitStruct.USART_Mode=USART_Mode_Tx|USART_Mode_Rx; //TX 发送模式 RX 接收模式
! } f! {, ^: e) x+ E) N: I
2. 查询RXNE标志位 ( h7 u0 H$ q; o7 j6 D8 }, A% L
这里我们还是来看一看RXNE标志位的描述 2 A" q( [9 b k7 O, g0 Q; q
 ( H* l$ @- f5 U) w7 U7 \
' W- `* t: ?; x7 d4 j+ Q7 W6 K
上图描述,为0时数据没有收到,为1时收到了数据,数据可以从RDR里读出
4 x/ a* W5 Y- y1 Z# i3 H& O
所以在主程序里不断读取RXNE标志位,如果为1,表示数据可以读出 - uint8_t RX_Data;# @3 l) D# C! E$ E
- int main()# E- W5 e1 Z0 {) s
- { ' |2 m0 O" o' f0 B
- Serial_Init();
0 C- O% E" Y6 s5 x0 X$ U- O - Serial_SendByte(0x16);( s1 w+ h$ t! O) r
- while(1)
" p( ~) g% f* T; ~! _5 r& i - {
. Q% r% H; K$ J& J - if(USART_GetFlagStatus(USART2,USART_FLAG_RXNE)==SET) //0 循环等待 1 可以接收数据
( r/ l- U/ H/ O - {
, e0 M9 V# N" d9 X - RX_Data=USART_ReceiveData(USART2);
2 o5 y$ p7 O4 M- S: X/ M1 l0 Y - Serial_SendByte(RX_Data);( ~1 }8 y- Z! [3 J- S& s
- }
% r; Y( B+ q) ]) i! l( v/ n$ p - }
_$ D; W* n6 d9 i) L2 F. k) z - }
/ }+ E5 d# [, R: @" l# U
下图为程序现象:pc向单片机发送数据0x15,单片机接收数据0x15,并且把接收到的数据作为数据发送到pc,在pc上显示0x15。 . k+ p8 L/ s( r
 + W2 h m+ C( h3 t
- y* y/ j: L" J) |0 R$ v$ m4 ^
3. 使用中断 : G3 N" i' Y: \; u
- //开启中断输出控制
1 W/ A% s7 j [5 i$ E# e# Y* B - USART_ITConfig(USART2,USART_IT_RXNE,ENABLE);! e7 Z) @) d( d1 i+ w+ ?
- 8 S; B: n9 k( P1 H
- //配置NVIC( Z# g9 {; f% e( X6 I: m& ~! G2 {3 s
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2); / d8 j- A, C5 t7 v
- NVIC_InitTypeDef NVIC_InitStruct;
% p/ @: h- ~" L' B9 l - NVIC_InitStruct.NVIC_IRQChannel=USART2_IRQn; //选择USART2的中断通道# M4 B- b/ K8 i% f3 O
- NVIC_InitStruct.NVIC_IRQChannelCmd=ENABLE; //中断使能
) N* z2 t, ]% A& Z - NVIC_InitStruct.NVIC_IRQChannelPreemptionPriority=1;: H3 P) @) ^5 {! L7 p
- NVIC_InitStruct.NVIC_IRQChannelSubPriority=1;; C5 m% G5 h+ q) p$ Q
- NVIC_Init(&NVIC_InitStruct);
( Q% ]* l5 j3 G3 t
中断服务子函数
; n0 N5 K" e& p8 a, [ t7 C
' X% y& b; A: h4 C! ~4 ^: l4 ?* h
中断服务子函数写好后,就可以在中断里读取接收到的数据了。
' f* d* F5 A7 E- g% G当接收到数据后,触发接收中断,主程序暂停执行。接收完数据后主程序回复执行。当接收到数据时,就触发中断。
- void USART2_IRQHandler(void). \! K6 u6 ]& C8 _2 |- N- S0 W3 @
- {) X' T. Z0 ^/ v) a F a
- if(USART_GetITStatus(USART2,USART_IT_RXNE)==SET) //RXNE 标志位为1 表示可以接收数据
" |' P& ~/ d u - {
% ^' g) g7 {# ~ - RX_Data=USART_ReceiveData(USART2);
- x7 m5 |/ W2 p3 R2 h2 ~( O# | - Flag=1;
6 Q& H1 ]+ M# v* J - USART_ClearITPendingBit(USART2,USART_IT_RXNE); //清除RXNE标志位
, V( n( j& Q9 l" p - }* Z7 [8 G) m0 [1 c
- }
- I. ]% a+ Q5 I: K' |
主程序测试 # n/ \+ C$ F; E6 s% I
- uint8_t RX_Data;( m, ~- ^/ g+ h& D
- uint8_t Flag; l! ~+ k- C+ \1 a# L
- ' P' n1 z/ L2 G6 a" f, \+ k
- int main()
% D' l: W& l N; d' w - {$ j' c! z9 K, T4 n
- Serial_Init();
$ G6 D/ b5 N# |8 d - Serial_SendByte(0x16);
) C' L( l) _- l
9 T8 y3 K. d& w) t# l) f1 o
; `: s0 s8 i# y- while(1)
* ?4 \" w1 s+ f/ ]6 {+ ?8 Z - {
0 r$ f5 y' @5 e( g - if(Flag==1)% O7 O6 }/ }( D2 T4 G0 @
- {
; k8 A. N' v5 D0 V' p* Y* y - Serial_SendByte(RX_Data);0 l1 n+ F, m4 Q0 Q5 X( N5 I
- }
/ E, X" { n7 Y7 {0 i# ]" W: o V - }
* t% c! W0 g" o# o - }3 V, \* t( y8 q9 {
- ( l* B( A% g/ Y# B0 L! }+ ^7 D
- void USART2_IRQHandler(void)! D/ X1 o) z# M1 p0 W8 z
- {& ^4 @' O/ z: v& u
- if(USART_GetITStatus(USART2,USART_IT_RXNE)==SET) //RXNE 标志位为1 表示可以接收数据
1 }, E% W c! w% \% D+ i+ ?# ` - {4 L7 d6 H6 R0 k( ?0 ~3 n
- RX_Data=USART_ReceiveData(USART2);/ i4 B6 p/ @$ K0 j! S2 R
- Flag=1;
( }) {; o$ C9 N: \ - USART_ClearITPendingBit(USART2,USART_IT_RXNE); //清除RXNE标志位
1 a; r. v* r5 J! ^0 T0 v - }
& _' F! [* n1 X! h1 F' B - }
& ]: }& B0 O& {# m* [3 t7 {4 X7 y
4 V2 }- }# p" E( L C% D0 X
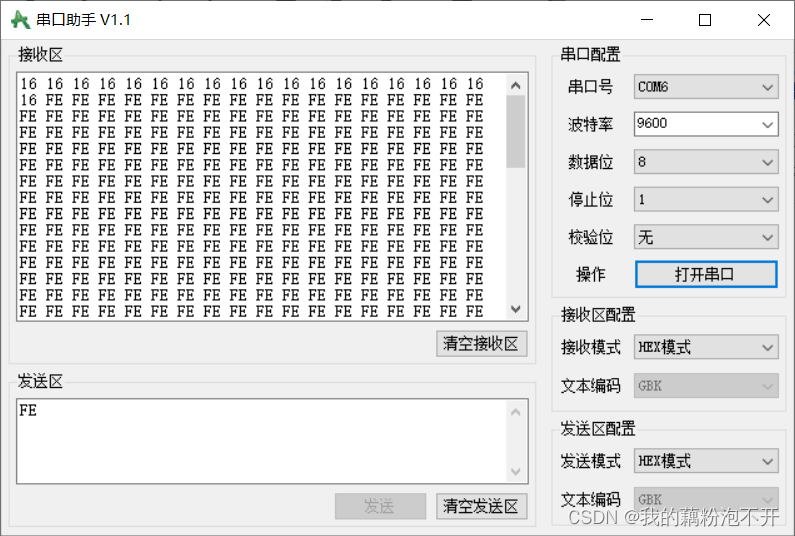
下图为程序现象:可以看到,串口确实收到了数据,只是我把接收到的数据0xFE放在了while循环里,这说明数据接收是成功的,使用中断是可行的。
0 a! C' g* Z/ A: a2 u5 W

1 Q0 s% t: d9 u0 }( o5 r4 x1 D* L4 A3 G, V
2 W! T% u- q0 D( q& b' T) K6 D
总结 , \/ }2 X7 R/ P* t
到这里,就大致总结了串口的发送和接收。 & N: |. A5 C; Y3 f
串口的配置,使用查询或者中断来接收数据。
# f {! g) @- A- _( M5 h
串口的使用会很常用到,所以在这里对串口做一个总结,也算是对之前知识的一个回顾和总结,加强印象。
+ b' z; S) c5 ~: x
转载自: 古月居 如有侵权请联系删除
" O0 s+ j: O, E- h- Z- [
| 




 微信公众号
 手机版