|
PWM控制电机速度的基本原理 PWM(Pulse Width Modulation),也就是脉冲宽度调制。 W5 ?( f8 g3 T; t# o PWM中有一个比较重要的概念,占空比:是一个脉冲周期内有效电平在整个周期所占的比例。 为了实现IO口上电压的持续性变化,可以调节PWM的占空比。这也能够使外设的功率进行持续性变化,最终控制直流电机转速的快慢。如何调节PWM波形的输出就是重点。+ ^% ~& g9 e8 S K4 ~ 
& \9 N" R# N4 g: Z. Y! @ * ]7 C G3 ~2 s+ M 上图中的ARR是我们给定时器的一个预装载值,CCRx的上下变化是产生PWM波的关键。我们假设ARR大于CCRx的部分输出为高电平(即t1-t2、t3-t4、t5-t6),ARR小于CCRx的部分输出为低电平(即0-t1、t2-t3、t4-t5),则改变CCRx的值就能改变输出PWM的占空比。因此,想要控制PWM的输出波形,重要的就是如何设置ARR与CCRx这两个寄存器的值了。 q, M' m: @4 w % ^: B& \8 I ^6 n" Y% e3 ] STM32定时器中断 4 I t/ R6 c0 S1 h3 E 为了便于理解接下来关于PWM应用的内容,先插一段定时器中断的知识。 产生定时中断是定时器的用法之一,与定时器用来进行PWM输出和输入捕获相比,定时器中断更容易理解、掌握。 / m' q( R6 z& K; v( W5 j , m; g. R# S. a% Q 原理简介 8 O6 ]& L1 U9 D( e 使用通用定时器进行中断的原理,其实和开发板Systick定时器进行中断延时很相似(Stm32入门——Systick定时器),即:用psc(预分频系数)设置好定时器时钟后,arr(预装载值)在每个时钟周期内减1,当arr减为0时触发中断然后进入中断处理程序进行中断处理。以下代码为例:5 z4 ]" H+ M6 |! l. E( c( k 5 I* C. c! Z0 k. H! v" f$ \ 
% w% J+ A( d8 M5 I2 j0 f, p7 p 解释一下上面这行代码,由于定时器3(TIM3)是挂在APB1上的外设,所以要打开APB1,这里的预分频器值psc是来设置TIM3的时钟频率的,如果系统时钟(SYSTICK)频率为72MHz、psc为7199,则TIM3的时钟频率就为: 
10KHz是什 么意思呢?就是一秒钟会产生10K个周期,那么一个周期的时间长度就是1/10KHz,如果你想将定时器中断的时间间隔设置为0.5秒,那么你将arr设置为5000即可,因为arr每减1就需要一个周期的时间,减5000次就经过了5000*(1/10KHz)=0.5秒。- h2 n ?( `( A( p6 p6 p3 C6 _ ) l- [6 r' ]! g8 A( i1 t, L " F+ Q- u' W5 z3 B# V 
0 _8 z" g. Y' G4 _/ y" u* p 再解释下上面这一行,设置允许更新中断,即arr减到0以后可以触发更新中断,还有其他类型的中断。: Z( V4 R8 x( G 
7 I! S, e2 ~5 `# K, W- a5 m% e j" P0 p- B( F! T; u' J& P( z% A 看上面这行代码,中断优先级有抢占优先级和响应(即子优先级)优先级两种,抢占优先级即:若程序1正在使用CPU,这时如果程序2要求使用CPU,并且程序2的抢占优先级高,则CPU被程序2抢占;若两者抢占优先级相同,则就算程序2的响应优先级高于程序1,CPU也不能被抢占;若程序1正在使用CPU,程序2和程序3的抢占优先级等于或低于程序1,且程序2的响应优先级高于程序三,则待CPU空出后,程序2先运行,程序3最后运行。TIM3_IRQn是指定将要运行的中断处理程序号。“组2”是设置中断优先级分组的,这是因为寄存器提供了四位来设置优先级,组2代表的是前两位给抢占优先级,后两位给响应优先级。6 d+ y1 }& x5 \' { , u0 `2 H: U. j3 ^9 y PWM模式、有效电平 " }& F( P" m Y' X! N 前面介绍完中断,再说一下PWM工作原理。 假设上图中ARR大于CCRx时输出为高电平,ARR小于CCRx时输出为低电平,但在实际运用中可能并非如此,有可能是相反的情况——ARR大于CCRx时输出为低电平,ARR小于CCRx时输出为高电平,至于到底是哪种情况,还要看PWM是哪种模式、有效电平又设置的是何种极性了。
1 y c$ X) o& `! x 
上一小节讲过关于定时器参数的设置。使用定时器1的通道1来输出一路PWM波,这里的899设置的就是ARR的值,至于那个0是用来设置TIM1的频率的,不分频就代表TIM1的时钟频率和系统时钟相同,这里假设为72MHz。 ( v+ W5 o! N- P; e7 [3 V 
- H- Q( n1 o; c- y 下文具体分析上面的代码。* a$ b/ z, |1 [3 n z6 B# ?- R" | 前面4-6行是用来配置GPIO口的。 0 D( E' }1 h; f4 I# ?5 I 
这两行就是我上门提到的设置定时器的频率和重装载值。" O6 v# k( A" s. B + ?- [6 d- Q( e& N, h0 ] 2 t, O; D$ ]6 h! m 
* n' [; Q% p; Q& X7 [" m0 z6 P 这三行是用来设置PWM输出模式和设置通道的,通道是什么呢?简单地讲就是输出PWM波的GPIO口,代码一开始不是设置了PA8这个GPIO口嘛,这个PA8就是通道1。使用通道的话要先进行输入输出方向、通道使能的设置。4 v8 m( {7 _; w$ ] " y) O: i: D; O/ f" f" i _ p- [2 }% A+ w. D/ k- u 
/ Z. Q- X% X8 g/ Z 9 Q! a" E0 p3 e& A6 ?; }# O7 _ 这行代码是用来设置“有效电平”极性的,根据手册,当TIM1->CCER[1]这位置1时,有效电平为低电平,置0时有效电平为高电平,而默认情况下置0。7 t& q3 Y0 B) k 8 ]) o; L \- W- x. J( G 
3 y6 q$ P! Z& \( z {2 \: I( d 这行代码只要对高级定时器进行设置,普通定时器无需设置。: [; b8 |5 o% v# d0 N 8 c2 q; B8 H4 y% g. ^9 l+ ?5 a 
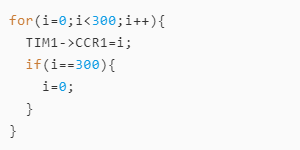
7 o& n2 R; Z1 y, V6 A. g ( a2 X* x+ \! R 这行代码是用来使能ARPE,ARPE是什么呢,就是当它被置1时,你自己设置的CCRx会立即生效,如果它被置为0,那么你自己设置的CCRx值不会立即生效(可能之前ARPE已经有值了),而是当之前设置的CCRx生效后才会使用你最新设置的CCRx值。; B; d1 P! C2 ?& k # T. O4 [8 {9 t9 K8 M 上面的代码里没有对CCRx进行设置,这是因为CCRx常常是一个变化的值,你可以在主函数中用一个for循环+if判断语句对它进行++或–的操作,从而达到连续改变CCRx值得目的,例如:+ L) ` u: T, _# [% |: j7 T+ |0 G: w. n 1 |4 Q4 {% ?7 I* [2 O( K0 C _! p 
PWM波的周期是由定时器时钟频率和预装载值两者决定的,预装载值就是ARR。 ( B2 e+ v' g* t1 j5 Q1 u! \ 预装载值PSC设置为899,那么,当定时器的当前值val从0增加到899时,一共经过了900个时钟周期,这900个时钟周期会产生一个PWM波形,也就是说900个定时器时钟周期才相当于一个PWM周期,那么PWM的频率就为72MHz/900=80KHz,周期为1/80KHz。0 x% E% p2 v2 i( b4 z. ~) y, f& ^ ; ~$ X) H' `* U A4 u |
STM32 DMA 入门:配置、串口收发与缓冲区管理
STM32 I2C 入门:接线、HAL 读写与通信排错
《MCUBoot课程》学习笔记+从信任链原理到量产实践
使用STM32 MCU和MPU连接PDM数字麦克风
好用软件推荐-TouchGFX Designer
HRTIM 指南
全新OpenSTLinux 6.1版本发布
兔哥的ST67——【000】ST67模组订购
【经验分享】STM32实例-RTC实时时钟实验④-获取RTC时间函数与中断服务函数
刘氓兔的64位入门挑战【1】——MP257芯片下单和硬件准备
 微信公众号
 手机版