! X+ u6 S# T( Y7 ?
3 F. [2 A. w, R) M% }9 V
官方的API手册中有这些函数,xTaskCreate和xTaskCreateStatic分别是利用动态方法和静态方法创建任务。(动态和静态的区别之后再研究)vTaskDelete是删除任务,因为freeRTOS的任务内存空间存储在堆区,所以很像C语言的动态内存分配,任务使用和结束我们都应该创建和删除这些任务防止占用过多空间。
( S5 B3 B9 d" f# c6 w/ d6 ]9 K, S0 S9 M1 l
xTaskCreate的函数模型如下,参数内容总共有六项:任务函数的函数指针,任务函数的名称,任务函数所需堆栈空间,任务函数的类型,任务函数的优先级,以及任务函数的函数句柄
4 _% B+ q$ U% _! V7 q7 ~vTaskDelete的函数模型如下,参数内容为函数句柄,如果为NULL则删除该任务本身。
3 b2 V# X. z% M Y/ F+ ?2 ^9 h& w0 N& i$ u% A$ c3 D/ b, X+ v
T6 d4 F6 S0 n! ~4 i
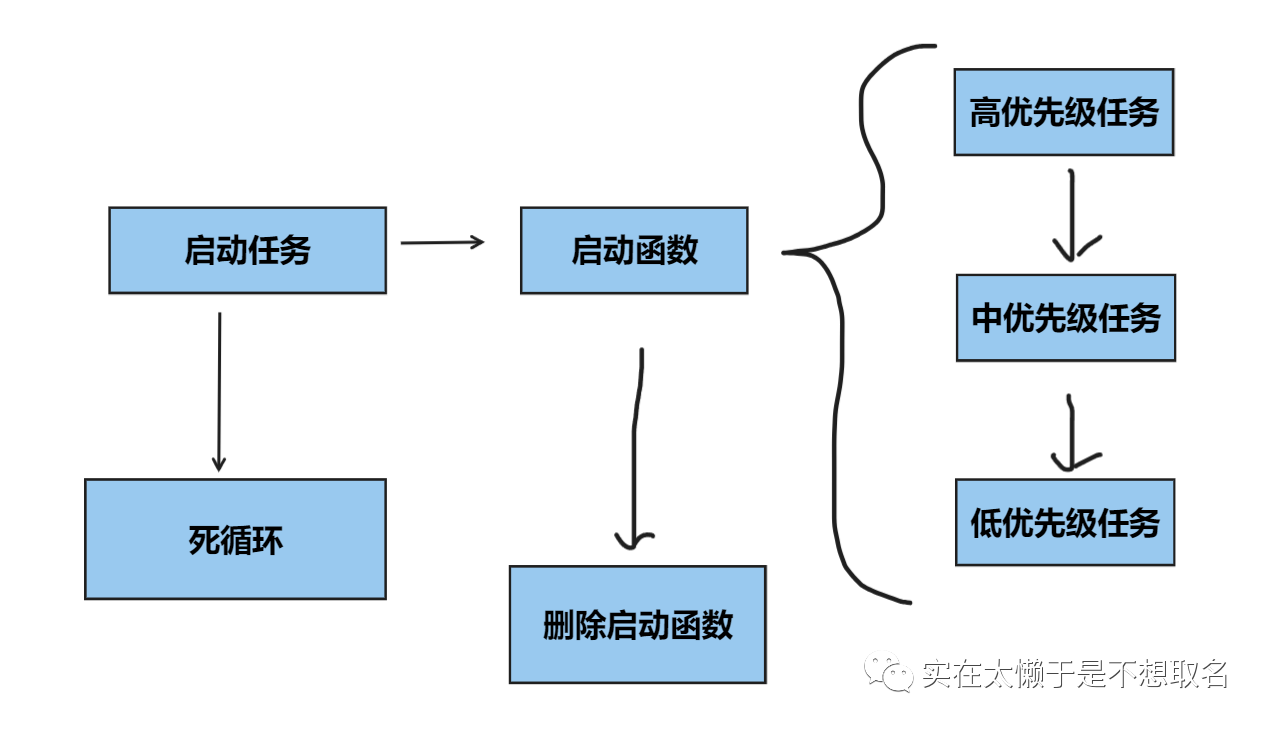
因此我们创建任务的步骤是:首先定义一个启动任务,该任务是为了启动我们的真正任务,因此在调用完一遍后要用vTaskDelete 中输入NULL删除启动函数本身。
( N* n& [' k1 @5 j* L
: J: \1 c2 c9 l& {任务函数编写
2 D7 k& m; L2 c- /*: H4 T$ _- N2 Y: n
- LED1翻转
) e; a6 O8 r4 R6 O+ t3 Y' A* i - */
- m% I2 T! b( n, ^. ^& ` - void LED_TOG(void * pvParameters)//参数为 void * pvParameters4 b* p2 D- `* B5 Y$ _5 a
- {
% L1 n% }0 I/ ~ - while(1)' C k" ]! T4 H: V( B$ q# W
- {3 _/ |# R! Z( _) K, E1 e* V
- printf("LED_TOG running\r\n");//串口打印运行信息
# u$ L# F/ L9 {4 } - HAL_GPIO_TogglePin(GPIOF,GPIO_PIN_10);//LED1翻转
7 i. g0 i, K3 {& G/ K. M - vTaskDelay(500);//延迟500ms7 ]" m4 g* e$ g0 K% Q2 F; o
- }
4 u/ F! E3 u+ L, f - }
0 f$ e; D7 [, ]
要注意的是vTaskDelay是FreeRTOS用来延时的函数。
. }! D' G2 \; G+ A1 z
& }, S# d) [: ~( S4 F之后我们要创建任务函数的启动函数 - TaskHandle_t Start_LED_Handler;
+ g% y5 l! E' w0 V$ k9 C - : R7 _* N' d- S/ q
- void Start_LED(void * pvParameters)1 A" I% P! [6 ]" J) j4 q8 L3 Q
- {
4 g4 G& n" K k8 G" y - xTaskCreate((TaskFunction_t )LED_TOG,//任务函数# P% E/ {' l; h& y. _# R( b" O
- (char * )"LED_TOG",//任务名称
! C7 X" f8 W7 L9 G0 r/ g) w - (configSTACK_DEPTH_TYPE) 128,//堆栈空间128Byte
3 ]) V9 z0 U2 z7 X: ^8 ?0 P - (void* ) NULL,//无返回
' I) k- u' j7 z) E" a( L2 R/ x3 k - (UBaseType_t ) 1,//优先级1
+ z. n) Q4 }# W, J" X) X: L6 Z - (TaskHandle_t * )LED_TOG_Handler);//任务函数句柄
" O0 P7 ~3 c8 f0 ~ - vTaskDelete(NULL);
" f2 t6 `4 ?) T% L& U1 X0 r - }
% k$ h" G+ ^) H; m+ V; F
4 X; C+ N3 B* y我们创建启动任务的函数,将任务函数的函数指针,任务函数的名称,任务函数所需堆栈空间,任务函数的类型,任务函数的优先级,以及任务函数的函数句柄,填入vTaskCreate函数中,其中每个参数都使用了强制类型转换防止出现错误。 同样的方法,我们创建启动 启动函数的任务(有点绕口因为启动函数本身是一个任务) - void FreeRTOS_Init()+ g( [4 l7 a" f. i q3 f6 m" Z
- {
- s8 [$ s& R! P( V. ~; G+ i4 j: Q - xTaskCreate((TaskFunction_t )Start_LED,3 d' E# t. N1 F" _
- (char * )"Start_LED",4 A! c4 d/ b+ \1 U: Y$ W. b
- (configSTACK_DEPTH_TYPE) 128,
3 _. H) e$ @+ I - (void* ) NULL,
: i6 R2 Z1 f) F; G! ` - (UBaseType_t ) 0,$ m6 i0 f4 b& @6 G
- (TaskHandle_t * )Start_LED_Handler);
9 \% x [% ?, `6 q5 a8 P1 P - vTaskStartScheduler();//启动运行函数
F/ U$ K: g7 j+ X9 L - }
4 U( e9 n7 R+ A j& L$ B& E这样子我们在主函数中添加刚刚定义的启动启动函数 - int main(void)
8 D* W3 {4 G o4 r2 \! v4 A. P$ _ - {
; N3 F( ?0 w' ]2 N - /* USER CODE BEGIN 1 */
. t5 L+ a+ f( u - $ L% b3 v& n, k% ?/ y l
- /* USER CODE END 1 */
$ Z/ m7 j3 f1 D; d. h& ]
9 A0 ^3 K3 {6 l& {5 d- /* MCU Configuration--------------------------------------------------------*/4 _* O% k' h* b
4 m3 w' }+ V( I! G1 v- /* Reset of all peripherals, Initializes the Flash interface and the Systick. */. O) ~, V2 B. Z5 z
- HAL_Init();7 P6 x0 @) D- }+ s
- 5 X4 |7 ~7 t$ S6 g; W2 u
- /* USER CODE BEGIN Init */
1 W0 E5 b# s4 X. a0 K - KEY_Init();
0 S. H9 g" Z* Z! F8 T5 @& [! ] - /* USER CODE END Init */$ W- L$ P9 i4 W' }* ^8 Q) ]
7 Y5 r1 Q# R3 L" |/ Y- /* Configure the system clock */1 z( g* E" _3 [ G/ u, g Y
- SystemClock_Config();
/ ?/ j$ N" b( r# X7 }$ | - 3 x' f/ p/ ~5 K6 ?$ e
- /* USER CODE BEGIN SysInit */
7 z% |* ]7 {3 r0 }) I% m! c - ! d/ z3 F! E7 W# \1 _1 a
- /* USER CODE END SysInit */! `' w2 k1 `- {
- N8 T5 U" B- ?7 p. I- P8 c1 {
- /* Initialize all configured peripherals */* B1 a$ k$ ^* g! n: I! b S# w+ P
- MX_GPIO_Init();
$ A) Q& u5 h: M' q6 e3 x3 I# G - MX_USART1_UART_Init();! `0 t- s5 A" R: u! Y2 S6 J
- /* USER CODE BEGIN 2 */
0 T1 h! c* _! r7 z& W! z3 n: w& E - FreeRTOS_Init();
. k/ e# A! T2 S4 v4 O) D - /* USER CODE END 2 */5 \& r- _1 D* q$ D- o
& E( E7 R( N9 h# a9 P- /* Infinite loop */( W3 P4 ?2 B( a1 v" Q8 M w+ D( y
- /* USER CODE BEGIN WHILE */# Q" ~% u; S$ w! X3 T+ L- m
- while (1)
. |4 `! \9 l, x2 v: R9 I - {# `( Z- @+ F- K9 W* j
- /* USER CODE END WHILE */! _1 T' v: w% K
9 @* R3 t+ w/ j% z6 q8 U- /* USER CODE BEGIN 3 */
0 |0 i' g: @1 t E' u7 X - }/ X1 C% h: z, k7 q, o9 b, @
- /* USER CODE END 3 */
6 g/ s1 j2 ^; R, ~1 S2 d/ u - }
2 u6 M0 z; h$ h. b6 ?
我们的代码就可以正常运行啦!
' _' E* c! q, M! h& \( q我们在用上述的方法实现两个灯一起翻转还是先编辑任务函数如下,并且定义其相关句柄 - TaskHandle_t LED_TOG2_Handler;
+ s$ V& Z ]. c1 q! p$ q2 Y - void LED_TOG2(void * pvParameters)//参数为 void * pvParameters
6 N5 \' c* n& L `& G - {
/ O% M: e( u8 G - while(1)0 n/ K J' I" E
- {
% {$ D9 G. W; u2 W: E* t - printf("LED_TOG running\r\n");//串口打印运行信息
* |; I" K; u8 ]7 d) A! k7 x& u/ X - HAL_GPIO_TogglePin(GPIOF,GPIO_PIN_9);//LED0翻转
5 k, `! j5 [$ P' d - vTaskDelay(500);//延迟500ms
c- E! W1 Z, Z3 I) N - }
+ o* O1 m8 J; t: Q6 e, m - }
在任务启动函数中加入我们新建的任务。 - void Start_LED(void * pvParameters)
. I- o! \ J, i/ G- {6 W) H - {
1 i; h/ p F: D" {& U9 t3 v - xTaskCreate((TaskFunction_t )LED_TOG,//任务函数1 Y9 y j: J) F) z, b, J" w
- (char * )"LED_TOG",//任务名称; w* G1 c. l h& X2 }: a( V
- (configSTACK_DEPTH_TYPE) 128,//堆栈空间128Byte: D4 _# T2 l- H, T9 i' m
- (void* ) NULL,//无返回3 H; L0 y6 B7 c4 y5 ]( k+ c
- (UBaseType_t ) 1,//优先级1
$ N- i6 `2 k* T9 H+ t- s - (TaskHandle_t * )LED_TOG_Handler);//任务函数句柄- V; @, D1 X7 e
- + O) a2 L4 A/ ^/ I) P4 L% Z
- xTaskCreate((TaskFunction_t )LED_TOG2,//任务函数
; z4 J0 Q2 g" ?$ U4 e - (char * )"LED_TOG2",//任务名称
* P& @, b9 K1 j% v - (configSTACK_DEPTH_TYPE) 128,//堆栈空间128Byte. D# B$ v$ Z7 o. d
- (void* ) NULL,//无返回
2 j, E* B% x8 H$ ~( E - (UBaseType_t ) 2,//优先级2) _& E- Y+ I; _% V: m) {$ B
- (TaskHandle_t * )LED_TOG2_Handler);//任务函数句柄
* {8 `- R$ {2 K7 ? -
, p: p! |5 h: V$ w4 h2 y2 M3 L+ D0 Y% x: { - vTaskDelete(NULL);
4 ^, K, F. a7 l9 D - }
再次运行我们的代码。 4 m: ]$ y$ X$ ?6 @( h
转载自: 电路小白 如有侵权请联系删除
8 m( a4 a w# \2 X - ~( [, T" S2 m! {$ F
+ z' A6 I) r3 W4 Z8 A- T
/ f1 Z6 H' f% d2 Z
|







 微信公众号
 手机版