一、什么是定时器8 _' _" T4 K4 b; a
关于什么是定时器,简单来讲,就是是用来定时的。STM32F103ZET6有两个基本定时器TIM6和TIM7,四个通用定时器TIM2~TIM5和两个高级定时器TIM1,TIM8。每一个定时器都是完全独立的,不共享任何资源。) Q" j$ X5 Y; D A; o9 K
/ {- g; N; l' X7 N根据中文参考手册介绍,基本定时器最为简单,类似于51单片机的定时器。通用定时器在基本定时器的基础上增加了输入捕获和输出比较功能。高级定时器相比通用定时器,又增加了可编程死区互补输出,重复计数器等功能。# j/ y. e+ r. `$ y: s" j# Y6 v* B
0 d( i0 S! Z5 HSTM32F103ZET6的通用定时器是一个通过可编程预分频器驱动的16位自动装载计数器构成。使用定时器预分频器和RCC时钟控制器预分频器,脉冲长度和波形周期可以在几个微秒到几个毫秒间调整。; X; E1 W& ~' U9 G4 X1 Q
# Q$ ?& d5 s0 w0 P+ W
这里介绍一下对于定时器的个人理解。定时器的定时原理实际可以理解为按照固定的频率数数。按照固定频率就说明定时器一定要有输入时钟。比如输入为一个1KHz的时钟,那么数一个数的时间就是1ms。另外,数数也不是无限地数,数值有一个上限。可以规定是从0开始数到上限值,还是从上限值数到0。而且每次数到头,需要重新开始。比如,需要控制灯亮200ms。那么只需要在点亮LED之后,等到数到200时熄灭即可。当数到上限值或者数到0时,重新开始数。
& T9 A3 h+ o& E
3 W* m+ _, V$ E; [: ?+ {+ N5 {( U D* ?7 o
二、定时器有什么用
1 b9 |. U* J/ P0 ^. B; S定时器有许多用途,以通用定时器为例。它可以测量输入信号的脉冲宽度,产生PWM波。此外定时器也可以用于触发ADC采集,按键检测等方面。% `, B" w a$ C6 H( m
7 B" M& S, n/ O& y8 w8 v& Z/ G' F0 \' ]中文参考手册介绍如下8 A/ G' {- ^5 z. k1 Y# R: n
- I7 ]7 q- N0 z
, K3 g8 M9 H* f, B# q" l7 y7 r
中文参考手册对于通用定时器功能的描述 7 g! T3 R$ ^0 D9 J9 D" X
1 k: I" F, N; F/ e u三、通用定时器详细介绍2 U8 r9 Z8 o' v1 b8 B9 |9 z
速成选手可以线跳过这一部分,直接看下面,后来再返回来仔细看。
' z# w4 n; x+ X1 F( B
$ o& _4 m, w+ ]$ D3 d$ R" }4 }3.1 时钟来源
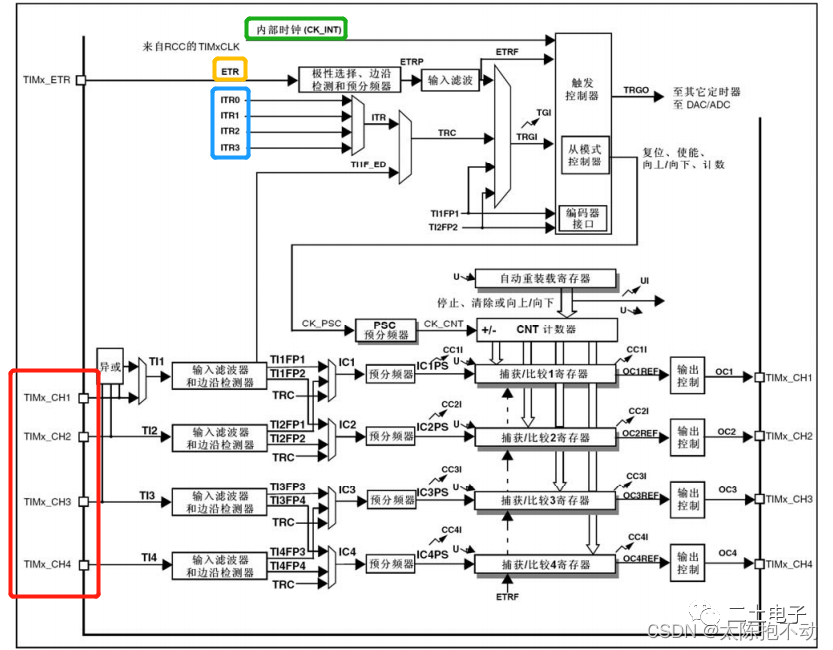
7 a' C+ L1 X4 s M4 T根据中文参考手册,通用定时器的时钟来源有四个。3 Q$ m e2 j. i+ K5 @
• 内部CK_INT
0 ?3 ~6 R+ ^8 u+ b- E; S4 G• 外部触发时钟输入TIMx_ETR(外部时钟模式2)3 R, M+ K2 [& b, Y
• 内部触发输入(ITRx):使用一个定时器作为另一个定时器的预分频器. a: M3 J+ J1 N: s- s: S1 S4 D
• 外部引脚输入(外部时钟模式1)
* _! N/ ?, j" R# V; y& A
9 A+ l/ t5 N5 x& O
3 K) o3 _$ o: [9 x, M, ]通用定时器时钟来源
' H( B3 z. g/ m0 ?' Q7 l+ F- N( N! P4 a$ _: ^% @+ q
. G' m4 y% K( E& q. V" J
通过配置TIMx_SMCR寄存器来选择,关于寄存器这里就不再详细介绍了,大家可以去看中文参考手册。: O( u4 `% E1 f
- w' h [7 B9 q; ?( g! I
根据中文参考手册关于时钟的介绍,通用定时器挂接在APB1总线。对于APB1总线的时钟如下
; ^' b, o3 m6 v% B8 |
' a$ A* {! o, C5 ^( l( u0 q! ^+ L+ h7 @
APB1时钟介绍
& p; P# v6 [; B9 Q! B7 S3 }0 x0 ]9 E$ ~9 g, i) I
0 `/ Z% E( H% {; K7 F# V
如果APB1的预分频系数为1,那么通用定时器的输入时钟频率为36MHz,否则为72MHz。但是通常APB1总线的预分频系数我们不会设置成1,所以通用定时器的时钟频率为72MHz。
% t u5 H& \: e0 H4 W7 O1 [! \
, a' ~& E7 n! G, n3.2 预分频器,计数器,自动重装载寄存器7 Y1 Y8 m1 Z( e c4 R! B. k: J, X
) K( O; B9 P; g) j O$ k
" @1 h5 _+ ~8 G) N0 X6 H$ Y/ ]预分频器,计数器和自动重装载寄存器 3 P& N& y' X( f0 D* v5 S
* w1 k- E* _8 [$ r3 W: u: ^( L
( e+ V X: E4 d
3.2.1 预分频器: M; B3 C5 ?6 n7 R; `5 `2 w6 a; a
预分频器是对时钟进行分频,范围是1~65536。比如通用定时器输入时钟频率为72MHz,此时,将预分频值设置为72,那么最终计数时的时钟频率为72MHz / 72 = 1MHz。
( J2 f6 i# c' w# ^7 J8 S7 W. e6 E% C7 y V) o' A6 `% t# q
3.2.2 计数器
# J* [( M3 R1 |计数器就是用来计数的,计数值取值范围是0~65535。有三种计数方式:向上计数,向下计数,中央对齐模式(向上/向下计数)。
' ~0 E) r: p4 x/ T \) @( n8 p+ U, R8 }: ]: `
在向上计数模式中,计数器从0计数到自动加载值(TIMx_ARR计数器的内容),然后重新从0开始计数并且产生一个计数器溢出事件。
6 E8 T* U6 n7 j' l j' l: Q; n9 P0 X
在向下计数模式中,计数器从自动装入的值(TIMx_ARR计数器的值)开始向下计数到0,然后从自动装入的值重新开始并且产生一个计数器向下溢出事件。2 G- z5 y" f6 ~* G3 y3 e% H/ ~7 N
4 r8 v& L+ `+ j6 X% k. i7 H在中央对齐模式,计数器从0开始计数到自动加载的值(TIMx_ARR寄存器)−1,产生一个计数器溢出事件,然后向下计数到1并且产生一个计数器下溢事件;然后再从0开始重新计数。
6 ^) L# Z5 g8 r% d6 w% V# X; H
4 p; t/ M- g1 h7 F, X, _3.2.3 自动重装载寄存器
# a4 [) m3 j# {6 b/ R* e. e比如,选择向下计数模式,初始值为2000。当计数到0时,会再次从2000开始向下计数。这就叫重装载。但是实际起作用的并不是这里的自动重装载寄存器,而是影子寄存器。关于影子寄存器这里就不再做介绍了,大家可以自行了解。. o9 w; q) a7 H+ s) x1 |
1 S4 V1 @ W! V, h% I* h a
3.3 触发控制器
1 P1 N2 x$ Z+ @9 k- g从图中的右上角可以注意到,有一个触发控制器。它可以用来触发一些外设,比如触发ADC采集,也可以用来给其他定时器提供时钟。
! N- {- Y+ G) k+ O5 f$ H5 N2 ]
9 S1 i7 B/ q6 I- c四、PWM
! g* n5 {/ G* I2 a& B W ]7 L% V4.1 什么是PWM
5 C4 r# F6 i, s; E5 W" }0 `PWM(脉冲宽度调制),它是一种利用微处理器的数字输出来对模拟电路进行控制的技术,也可以理解为是对模拟信号电平进行数字编码的方法。PWM可被应用于电机驱动,调光,通信等方面。
) w9 H/ g" M# E5 j( P- p: D1 m$ K
4.2 什么是占空比
) l4 R/ B7 t* B一个PWM是有固定频率的,也就意味着周期一定,一个周期内有效电平持续时间占整个周期的比例可以称为占空比。比如一个周期100ms,其中50ms持续为有效电平,那么占空比就是50%。正是通过调节占空比,来调节电机转速,或者用不同占空比代表不同信号,用于通信。5 H; j" X3 w* G% N
, a6 h: U9 b8 Q. b, O9 O: o8 g4.3 STM32F1 PWM介绍5 l1 ?( r) a7 x; K# R
STM32F1系列单片机,除了基本定时器TIM6和TIM7外,都可以产生PWM输出。其中高级定时器TIM1和TIM8可以同时产生高达7路PWM输出。PWM输出其实就是对外输出占空比可调的方波,信号频率由自动重装载寄存器ARR的值决定,占空比由比较寄存器CCR的值决定。假设高电平为有效电平,见下图。ARR决定了周期(频率),CCR调节占空比。
# S1 M' a& X- K
$ _* [+ ?( a% m5 a7 j6 ^; E7 ~* Q U! z9 T G+ P1 t
PWM示意图
t, W% d& t9 P0 a H; b3 k( [; o
7 Y: |4 q2 T: ~" c1 C
3 u# ]1 J( |1 _/ L根据中文参考手册介绍,STM32F1的PWM比较输出模式共有8种。脉冲宽度调制模式可以产生一个由TIMx_ARR寄存器确定频率、由TIMx_CCRx寄存器确定占空比的信号。在TIMx_CCMRx寄存器中的OCxM位写入’110’(PWM模式1)或’111’(PWM模式2),能够独立地设置每个OCx输出通道产生一路PWM。有关寄存器的内容,这里就不不再做详细介绍。( G6 l. i" r. A4 @ o$ M4 n
& O6 O% Q, h) B" ~
这里介绍一下8种输出模式中比较常用的两种PWM输出模式,PWM1和PWM2。其实这两种输出模式差别不大,只不过输出电平的极性不同。
# R: O. j$ d& M/ b. w; k
m2 z7 C' s# w4 s7 j3 d% e
 ! V9 R3 q, U3 z5 ^" H- a
5 o2 R; o7 _; U- T
4.4 PWM频率计算6 {9 ]% ` z- }0 l
频率 = (主时钟频率(72MHz) / (分频系数 + 1)) / 自动重装载值(单位为Hz)
* X! J5 E! t9 C" _8 b/ u3 \
. J9 @1 M! o0 `% H- Q
1 r2 K' I5 z5 ?9 f! Y+ o五、通用定时器输出引脚4 a9 E8 B O3 \3 d9 t
( b& A- W6 p- _6 w7 ?( ^
![F44RWE@L[DPR%3U4AL8W[PR.png](data/attachment/forum/202310/23/180134z0e4bze7efyiztyn.png "F44RWE@L[DPR%3U4AL8W[PR.png")
( T) U& k/ F1 X' f! ~
+ O: k) h5 [7 P# _2 b+ E. {其他几个定时器如下/ W! n; E/ ]5 `9 l J& f7 @
+ z' W' D) J, `3 [* e, m. K x+ J: E5 V; K
TIM2的PWM引脚 $ A1 x6 G+ F$ C- d7 ~ z% Z! @
% u9 }% J* h6 r4 C: Z/ d8 n4 f( O! r e4 f1 g7 `7 B7 u
3 e9 K; a) |( [3 Z4 D* w# ~
TIM4的PWM引脚 ; Q" ]& _# @5 p$ a- ?
8 A+ H! I+ c }
) J1 x' P0 G: A* Z, ~2 F
9 s* F3 ^ ~) ~8 j$ L' ?TIM5的PWM引脚
2 C8 J) u: `8 \7 Y9 g六、实战项目
- u1 w/ b- F' n# G3 Q% J- ?# A! N这里以一个经典项目——呼吸灯,来一起熟悉一下定时器的配置和使用,要求灭—>亮—>灭,时间为2.5s。! X. p# Y/ p, t# Q8 g, J8 X
, i% O. z8 D/ K5 y7 h6.1 呼吸灯
8 `; X7 y4 M& R呼吸灯是指灯能够像人的呼吸一样,实现由暗到亮或由亮到暗的变化,通常用于消息提示功能,或者作为系统正在运行的提示。之前一篇博文介绍过三种呼吸灯的实现方式,这里针对普中核心板,来介绍一下如果实现呼吸灯。 T' q' J" L7 Y$ }& Y
4 T, L5 X/ T7 w6 A7 Z5 G6.2 实现思路0 j$ b4 a0 y. b8 Y: @! m R
这里用两种方法来实现一下呼吸灯。分别是定时器的溢出中断和PWM。其实第一种和PWM类似,我非就是控制LED点亮时间。
6 I) w0 l7 C9 G4 `8 k* \4 E$ m• 定时器中断实现 配置好预分频系数和重装载值,使每0.25ms进入一次定时器中断,记录进入中断次数(count)。当进入次数满100次之后(2.5ms),控制LED点亮的变量(t)值加1。主函数的while(1)轮询中,如果t小于等于count的时候,LED点亮,否则LED熄灭。t的值累计100加次后(2.5s),开始递减,LED由亮到灭。控制t是递增还是递减的是一个标志位(flag),初始值为0,具体可以看程序设计。
2 F j" t$ H J
1 Y, }& }+ u$ W& j! _• PWM 利用PWM实现呼吸灯就更加简单了,只需要不断调节占空比即可。5 s5 R) A5 [" y+ ~0 c% B* I ~
1 D6 O# M) S+ i5 {; z: {2 l66.3 定时器配置0 l4 ~2 ? [* G" z6 a H
配置通用定时器,有以下步骤
) H( i- [- ?, Z+ s• 使能定时器时钟6 s$ F9 u. C- R# t
• 初始化定时器参数,包括自动重装载值,分频系数,计数方式等
2 V6 Z: ^9 k' G+ n3 u" T+ o% R• 设置中断类型,并使能
* U6 X5 @! [7 t2 t% v8 R• 设置中断优先级,使能定时器中断通道
) }" s+ \8 u, x" { E" q; @0 [• 开启定时器. D+ e9 M% P* q/ [7 G$ Y6 O
• 编写定时器中断服务函数9 L. `5 K3 h' W% A X- l0 u
; s' j1 r' H8 Z9 h$ e/ V" d
需要注意的是,配置预分频系数时,比如设置为6,实际是6 + 1。
! N J& d" Y8 ~& l7 a' Y5 l& y
0 F, N- q2 A! ~3 t) \定时时间T = 自动重装载值 * ((预分频系数 + 1) / 主时钟频率)。主时钟频率为72MHz。(为了避免误导,这里写的主时钟频率为72MHz是APB1总线分频系数不是1的前提下。)
8 O1 P2 b I$ y+ G4 I% H6 @
7 e( y( l" l! s/ P' P" o6.4 定时器中断实现呼吸灯$ E3 i+ I: f& m* S2 V
定时器配置程序如下,使用定时器2,控制LED1实现呼吸灯,由灭—>亮—>灭,时间为5秒。
& S5 p: K0 ?5 g* w6 a& u, O7 I- /*, B# h2 O( S7 m3 s
- *==============================================================================, e+ l0 N2 C: g7 E5 I
- *函数名称:TIM2_Iint
$ `; x5 ]6 R0 S, Q) G4 ~6 ^ - *函数功能:初始化定时器2, O% |! F0 ]9 @( j' j
- *输入参数:per:自动重装载值;psc:预分频系数
9 i' c# Q5 T0 R- w! k! ] - *返回值:无
+ k3 _! B2 v+ l - *备 注:无3 L8 a4 s, G: Y2 m
- *==============================================================================
5 B" U+ c: X4 W# V+ M - */
9 O; h8 M1 e# J' n# P' g* ~ - void TIM2_Iint (u16 per,u16 psc)1 V s- v9 r7 f. X
- {) a2 E: [9 q9 V) \7 ?- k
- // 结构体定义5 V$ {2 { ] D% M1 ~ G/ z. `
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;
" D' M- a# H4 y2 z( l, r! e - NVIC_InitTypeDef NVIC_InitStructure;9 d2 P0 b/ y3 X8 n5 I
- ) q. S$ t* H, T9 ]; g7 x; ^$ [, b
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2,ENABLE); // 使能TIM2时钟; M9 X3 |( F3 Z
- - G( K+ g3 e2 \% {& [; Y+ `
- TIM_TimeBaseInitStructure.TIM_Period = per; // 自动装载值
' C) m, i5 B& Z0 D& y' ~$ _ - TIM_TimeBaseInitStructure.TIM_Prescaler = psc; // 分频系数
9 y- Q) ]: t( N; a" y - TIM_TimeBaseInitStructure.TIM_ClockDivision = TIM_CKD_DIV1; // 不分频
; t7 G5 x& T. D0 L; j0 A/ b |8 X' N - TIM_TimeBaseInitStructure.TIM_CounterMode=TIM_CounterMode_Up; // 设置向上计数模式$ y& F6 ^( E; s) C) Z
- TIM_TimeBaseInit(TIM2,&TIM_TimeBaseInitStructure);
) P+ b5 v9 F" O+ j" O2 ~ - 7 {( Y: X0 N: W: ?: v
- TIM_ITConfig(TIM2,TIM_IT_Update,ENABLE); // 开启定时器中断 K. A2 s/ h1 b4 Q3 `& p, R
- TIM_ClearITPendingBit(TIM2,TIM_IT_Update); // 使能更新中断4 W' @5 Y( v9 O6 s4 q2 K9 B
-
5 q- @; s, u) A& \- Z - NVIC_InitStructure.NVIC_IRQChannel = TIM2_IRQn; // 定时器中断通道
4 w! n3 ?1 {1 ?) @/ w0 B* \ - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=2; // 抢占优先级7 q5 W' t; v& d; l# z/ H0 R0 D
- NVIC_InitStructure.NVIC_IRQChannelSubPriority =3; // 子优先级
8 f9 h) `6 K8 N; |: f( H - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; // IRQ通道使能
* s' r6 i/ ^# b - NVIC_Init(&NVIC_InitStructure); 8 | g) Y5 F" b
-
9 @3 g2 Q* ]& U2 v! y) p+ _: Y/ v+ S - TIM_Cmd(TIM2,ENABLE); // 使能定时器
* c! r% D2 d( L - }
初始化时定时器的程序如下
- B2 c: h; b6 C# v0 A3 f- TIM2_Iint(250,71); // TIM2初始化
2 G u( a4 ]! u预分频系数为71 + 1 = 72,计数到250进入一次中断,也就是0.25ms进入一次中断。累计进入100次(25ms)中断开始调节一点LED的亮度。由灭到亮,累计调节100次(2.5s)。主函数和中断服务函数如下( ~# ^8 v) U/ D; }- ?
- u8 gTimIrqCunt = 0; // 进入中断次数计数变量
; U: X5 g6 \; _. }* ]6 F7 m - u8 gLedLightCtrl = 0; // LED亮度控制变量3 E6 X4 B. D1 E4 E/ `* f
- u8 gLedFlag = 0; // LED亮灭控制标志位,0:灭—>亮;1:亮—>灭/ _, M% @7 X! G4 O- \% G( | Y
' R) ^% z8 ^8 j8 i- int main(void)
2 `. f; ^- I3 }# R! I- n - {$ S) ?2 S3 I. E W( M& I
- Med_Mcu_Iint(); // 系统初始化
0 f Z/ c# y$ }0 W, G% h& } - * ~4 | W) K1 I0 V2 D2 S8 R
- while(1)
* ]4 H7 I; w, T& X2 W - {
. L% t( U# ?/ ? - if (gLedLightCtrl <= gTimIrqCunt)+ G3 O+ L# B& B9 b, x6 ?
- {
9 ~$ l0 i9 U, M) }5 b! M# W - Med_Led_StateCtrl (LED1,LED_OFF); // 熄灭LED1
) T9 {" u1 U- B: I. `5 t0 { - }( |6 k* T% y- _! z
- if (gLedLightCtrl > gTimIrqCunt)
- p0 Q/ o* o% @. `, k - {
# V: n# j0 j, @ - Med_Led_StateCtrl (LED1,LED_ON); // 熄灭LED1
0 a2 ^8 Q, D# v( _& B, r7 Y - }! ^6 ~' q2 ]0 J% g! x4 E
- }$ ]( h* z* }1 F9 o8 ]6 ]
- }! Z9 n# ?" v! W) J' m9 q# P
- U# Z7 k4 O) |+ L- // TIM2中断服务函数$ K( L& G5 s. V& F# j% f8 j# i
- void TIM2_IRQHandler(void) // TIM2中断
( y5 o9 t* x4 t( C& V$ g0 G# Y - {7 ~9 q9 Z* f1 B, s8 m
- // 产生更新中断
& q: p+ Z( ? {* W& h/ C# y - if (TIM_GetITStatus(TIM2, TIM_IT_Update) != RESET)
; ?+ a1 S2 ?' D - {3 I& _6 s, O8 E; q* c
- gTimIrqCunt = gTimIrqCunt + 1; // 进入中断次数加1- O+ W% A8 b% m' ~# c/ R* c
- 8 J1 a, C5 A- L7 n. @# Y
- // 累计进入100次中断,且是由灭到亮
3 O+ X% r( ?$ ~! }( p3 {4 Q' V { - if (gTimIrqCunt >= 100 && gLedFlag < 100), Z! Q9 \' L0 h+ U
- {
/ K) X9 m8 A" `: x1 {6 t - gTimIrqCunt = 0; // 清零进入中断计数变量
, w7 S5 q: @5 u0 k- d# I% L1 g - gLedLightCtrl = gLedLightCtrl + 1; // LED亮度控制变量加1- }/ e& O6 O7 J; d, w/ k* d
- gLedFlag = gLedFlag + 1; // LED亮灭控制标志位加1
% |# B3 ?8 u/ e# g( K: c - }
- ~+ l5 I5 X% N* S6 L* C6 p - x% O, H" V! q
- // 累计进入100次中断,且是由亮到灭
. w, |7 L' @$ d. P! _ - if (gTimIrqCunt >= 100 && gLedFlag >= 100)- B& q% H$ e( [: i' @9 f0 ^5 w; M0 W( M. [
- {
0 }; T) {4 r+ }4 g - gTimIrqCunt = 0; // 清零进入中断计数变量
2 g: t& z! }; R: E$ f' |+ _ - gLedLightCtrl = gLedLightCtrl - 1; // LED亮度控制变量加15 B9 \% \; [5 G5 J) ]
- gLedFlag = gLedFlag + 1; // LED亮灭控制标志位加1+ u: n$ z6 d5 o: e& g
- }- c0 L! H1 s$ Q$ d1 x
-
3 y Z" x1 Y& H" [+ y: P - // 一个亮灭周期结束
1 R2 p p1 Z8 s1 z* {0 C - if (gLedFlag >= 200)
! |) n- o0 o' E0 H/ k - {
8 H- o# J) t1 M* \2 i; } - gLedFlag = 0; // 清零LED亮灭控制标志位8 G/ l! q0 V N0 n% ~
- }
2 P9 b* U9 s2 w( W - }1 {' U3 t/ q ]% r8 N! E& J2 s
- * j9 ^) R0 u# Q- t
- TIM_ClearITPendingBit(TIM2, TIM_IT_Update); // 清除TIM2更新中断标志5 `7 J. a8 T9 X
- }
% \7 d8 o' y4 h! e9 Z! l6.5 使用PWM实现呼吸灯
3 j$ W/ Z; S' l. F( v c" r) w/ _PWM配置步骤( ?% f* {/ `+ @9 D0 m
• 使能定时器以及GPIO时钟,设置引脚复用映射
% _8 t* {2 ?( r+ o• 初始化定时器参数,包括自动重装载值,分频系数,计数方式等
% d$ ? u: T; c, |8 `& p• 初始化PWM输出参数,包括PWM模式,输出极性,使能等; C1 V+ ^$ |. W* t, h2 h* N
• 开启定时器7 S4 n4 A/ R: p, a: [) h
• 修改CCRx的值来修改占空比6 J; t( u$ ?0 w7 h
• 使能TIMx在CCRx上的预装载寄存器% i% ]: E i+ A) e8 p
• 使能TIMx在ARR上的预装载寄存器允许位* Z% G7 d v7 C# x0 ]% P# l
: u f; k( f6 ]' {
TIM3的通道1配置程序如下这里对引脚进行了重映射。
. ]: V" w5 G. _& Y+ U/ T/ ?) M- /*) h A# Q) Z! f, n- o
- *==============================================================================
& W+ R. ?7 ~0 |- l# \ - *函数名称:TIM3_CH1_PWM_Init: ~2 h4 X% T1 F+ Q
- *函数功能:初始化定时器3的PWM通道1
7 ~: m! @" J6 P# i6 i7 X - *输入参数:per:自动重装载值;psc:预分频系数
8 `5 K) I* y1 ~ - *返回值:无
- N% j$ L7 O j* Y% _5 H \ - *备 注:无% }; E8 B, f0 R7 f6 \, s
- *==============================================================================
* M' Z5 ?# G# z3 d H6 y. ~ - */% E3 E2 j- x3 v: E7 u7 |
- void TIM3_CH1_PWM_Init (u16 per,u16 psc)& t- D3 v! f2 P" W4 j/ k
- {
* G4 O- c- ?9 E5 K; A+ B - // 结构体定义
/ g3 S# Z L! z7 O- ?5 C* I/ B% L - TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;1 r- O8 x/ B! e" \- G! _
- TIM_OCInitTypeDef TIM_OCInitStructure;
6 R. U4 R* M+ F9 H- V - GPIO_InitTypeDef GPIO_InitStructure;
; X# K" g5 l, d7 u$ u1 ] -
4 `! K' x v! ~ - // 开启时钟
. c$ ~- }0 h, Q+ e8 F9 x3 H - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC,ENABLE);
. f" E! _6 ]* Z; @* W; T - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE);
8 h8 |$ _; `, M3 R: Z8 U1 o - RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO,ENABLE);
% d* W( i6 U u" }2 a -
6 [/ |3 ]% Y4 O2 h - // 初始化GPIO
. o( D. _: J( ?$ m9 V - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6;
. C8 c4 \* j" W- H$ M1 C8 H - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
, ?' T. B7 j- c/ Q2 S: x& b - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; // 复用推挽输出
* e/ F4 V7 {/ s6 ?7 x$ X - GPIO_Init(GPIOC,&GPIO_InitStructure);/ ^. ~$ j% n3 i( ^0 J' K' W& R
-
9 H6 a% n- L' @0 _ J! Y - GPIO_PinRemapConfig(GPIO_FullRemap_TIM3,ENABLE); // 改变指定管脚的映射 ' H+ o% n/ V: O" ?! J% l# f/ r
- % @$ S/ F% f5 M
- // 初始化定时器参数
( N" C, @; D( }* b& v, | - TIM_TimeBaseInitStructure.TIM_Period = per; // 自动装载值
" u% Z4 _5 r( S% C - TIM_TimeBaseInitStructure.TIM_Prescaler = psc; // 分频系数
: S( f! |/ b u: w. U - TIM_TimeBaseInitStructure.TIM_ClockDivision = TIM_CKD_DIV1;5 ~3 D9 q! |, A2 D+ t
- TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up; // 设置向上计数模式
: _( G% w. V+ @ - TIM_TimeBaseInit(TIM3,&TIM_TimeBaseInitStructure); 9 n; D7 I, @: A# C4 ~
- ) _+ _! }! f- [6 o, A7 O( s9 a) W& E
- // 初始化PWM参数; f5 P( B4 J! R: f2 J( ]
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1; // 比较输出模式* @2 O' O! z( L }2 K; C
- TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_Low; // 输出极性
( \/ q! u# C8 \" o/ f% U* o% ? - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; // 输出使能- B6 F, A, O# ^! w
- TIM_OC1Init(TIM3,&TIM_OCInitStructure); // 输出比较通道1初始化
0 L: Z6 M* G% J% k# Q - " Q2 F$ J4 x1 K! B+ y, @
- TIM_OC1PreloadConfig(TIM3,TIM_OCPreload_Enable); // 使能TIMx在 CCR1 上的预装载寄存器
# A& W. {+ X4 Q1 I - TIM_ARRPreloadConfig(TIM3,ENABLE); // 使能预装载寄存器
& }0 J; ]* i* ~1 p - 4 @& w; k* F8 z7 I: l- ~, D1 g h
- TIM_Cmd(TIM3,ENABLE); // 使能定时器
; R3 ^/ B6 |/ x- G - # ^# D$ Q8 A9 }) r5 c
- }
实现呼吸灯时,只需要在main函数中不断调整占空比即可,调整占空比的函数为
. S g3 N2 s: ]- void TIM_SetCompare1(TIM_TypeDef* TIMx, uint16_t Compare1)
4 Z8 A( S5 V5 _: N
% i& v4 m; l- ?* D' p' f这里main函数就不在列出来了。需要注意的是,设置的CCR的值,不能超过自动重装载值 - 1。
6 J7 I; v% u3 Z9 P+ R' u9 u
/ [5 w6 s9 `) A! {9 y! N: u" Y, d4 L七、拓展+ S0 k K2 r' Q9 e: ]" q/ t/ S
之前介绍按键检测时,介绍过检测按键长短按的方法。当时比较简单粗暴,这里介绍另一种,使用定时器来判断按键WK UP的长短按。假设规定,按下时间在10ms~500ms之间为短按,按下时间大于等于1s,为长按。短按LED1点亮,长按LED1熄灭。之前是利用delay来实现时间控制,现在改用定时器实现时间控制,但是基本思路都是相同的。4 U2 e/ ?( y- Y
' ?5 W5 b" D( J+ M$ n }关于按键部分的程序这里就不再做介绍了。首先配置定时器,10ms进入一次更新中断,预分频系数为72,自动重装载值为10000。使用TIM2,定时器配置程序和上面一样,初始化程序如下填写
. J: L1 z( o; t' c& k- TIM2_Iint(10000,71); // TIM2初始化
main函数以及中断服务函数如下
4 z1 E/ y3 T9 B; x! a% P' L* |2 L5 R- u32 gKeyDownTimeCunt = 0; // 按键按下时间计数变量) u( Q" C/ C9 C* m, T
- u8 gKeyLongFlag = 0; // 按键长按标志位, r* G4 B( q" d
- u8 gKeyShotFlag = 0; // 按键短按标志位
, W/ x9 y3 N' r _; C7 X - 0 @, }4 G( K6 r- B/ O! B, ], b
- int main(void) \' B2 L8 ~& E, ]
- {
, {9 E, I0 Y' K$ C6 }5 A - Med_Mcu_Iint(); // 系统初始化
: k% `7 x' q2 {( y - 7 a' z- e, u! B% j8 o/ D
- while(1)
+ @+ Z& q% u# o* [$ r) {2 o - {: |& A, a9 l2 T) D5 ^) j
- // 短按" q" Q& E. i2 J" ^* u, d
- if (gKeyShotFlag == 1). r& H. I" S5 P" o: _9 I6 G; ^
- {0 f8 i; r, ~6 @
- Med_Led_StateCtrl (LED1,LED_ON); // 点亮LED1
5 c3 p+ J6 e6 O. A* d5 r - gKeyShotFlag = 0; // 清除短按标志位& X' x0 g* t, G6 l. K# K: `
- }0 Z+ z( a" W* X2 r% B" F
- $ r& _& Q1 T! B D z; }& V
- // 长按
% |. q& `: u3 W4 e R | - if (gKeyLongFlag == 1). m) r6 g' u5 X# i7 Z
- {
) ~: W6 m% a8 i* Q- q! {5 H! ? - Med_Led_StateCtrl (LED1,LED_OFF); // 熄灭LED1
$ n- \, y+ P0 n5 @4 ` - gKeyLongFlag = 0; // 清除长按标志位
+ l% K( H2 }/ ~/ C - }
" N5 P0 O6 L4 ]! r8 F8 y5 m5 r, I - }
. Q; X0 R9 P! c5 }3 n - }7 \ z! n! e/ C2 K
: f1 J# B# a5 L" v: ?, g- // TIM2中断服务函数$ L. a. M/ p2 C$ F9 I6 N7 Y& u
- void TIM2_IRQHandler(void) // TIM2中断
/ o0 }9 r( y* q - {0 o3 a% w! k i2 f2 A
- // 产生更新中断
" b+ J/ h% n3 c( b - if (TIM_GetITStatus(TIM2, TIM_IT_Update) != RESET)2 q* R3 m7 }( h5 S
- {
* ]/ o7 w9 v' f# g8 d, B6 o7 p - if (KEY_UP == 1)
0 X/ v. l- D7 n( j - {2 X' I9 K. _& h3 |5 f# i+ [7 V
- gKeyDownTimeCunt = gKeyDownTimeCunt + 1; // 时间计数变量加1
0 k! g# z- ^, p8 w+ X/ ]7 e - }: ]' U+ ]' O3 q8 D! x- x! | ]
- // 松开后* I# T: [' h9 q6 Y2 w8 E
- else+ i! ~ X: y& P8 `8 n
- {2 q; X' C+ E' e$ L0 L' |: `" ]+ {
- // 短按
( \& H" W* z' m - if (1 <= gKeyDownTimeCunt && gKeyDownTimeCunt <= 50)
* I# K4 l$ O' X8 M+ V. T - {( {" _" N( d6 W/ u" j; @
- gKeyDownTimeCunt = 0; // 清除时间计数变量6 ?' F! o2 |2 ]; \
- gKeyShotFlag = 1; // 短按标志位置1
M% y9 }9 Y0 O( K - }" \; P* W- m# M, g0 \
- // 长按
8 m( Q' Z& K, r% p1 ?. d - if (gKeyDownTimeCunt >= 100)
4 n5 U1 d% ^: K+ |( C - {
0 W( ]; r* s, @% M' \# p1 l - gKeyDownTimeCunt = 0; // 清除时间计数变量
& J. p7 U! Q( |6 p# L4 v5 C - gKeyLongFlag = 1; // 长按标志位置1
* n# z- P; Z+ g) V3 T9 S - }
) s; J* J' X, P, q+ | - }8 G6 T Q2 L! q! @' o; Q0 ?
- }
# ? F. @4 ~! k* ^' l -
! t8 }, o4 ]* ~: Q! |, u - TIM_ClearITPendingBit(TIM2, TIM_IT_Update); // 清除TIM2更新中断标志
: V8 S* z1 j6 S# F2 E* x - }
) j8 ~, u0 Z6 \0 y1 g5 Y4 O; G% y- Z8 F5 o% B) x
转载自:二土
% ^5 `# h! l; w7 ^) Y如有侵权请联系删除
. j; p7 B1 V \/ s) J; Z9 G* W/ G0 O
$ S+ R. L3 s" Q* Z4 A
|







 微信公众号
 手机版