STM32统计频率有许多种方式,有使用外部中断+定时器的方法,但是还有一种更加准确,可以计算占空比的方法。
/ f/ T! k6 C5 ]- D, ?
5 ~8 D2 o4 g* w即使用输入捕获来统计。( _( H. e3 S8 ~) J- t
% R6 c O# e* P& o& q% C输入捕获的基本原理是通过检测TIMx_CHx上的边沿信号(如上升沿或下降沿),在边沿信号发生跳变时,将当前定时器的值(TIMx_CNT)存放到对应的通道的捕获/比较寄存器(TIMx_CCRx)中,从而完成一次捕获。此外,还可以配置捕获时是否触发中断或DMA等。8 }. F2 b) A3 j, ?' u
! a) U& U% S# g" k( L9 o2 J5 _
我们可以配置一个外部中断的中断回调函数,在中断回调函数中,我们可以计算两个脉冲的时间差来准确的计算脉冲的周期(频率)
) ~% x O) q/ @& G! C# b5 ?
! P' ~- X1 m7 g4 \3 _

# Q$ j' p7 C( I$ a* h. F0 k0 R3 b+ J" L" n: \
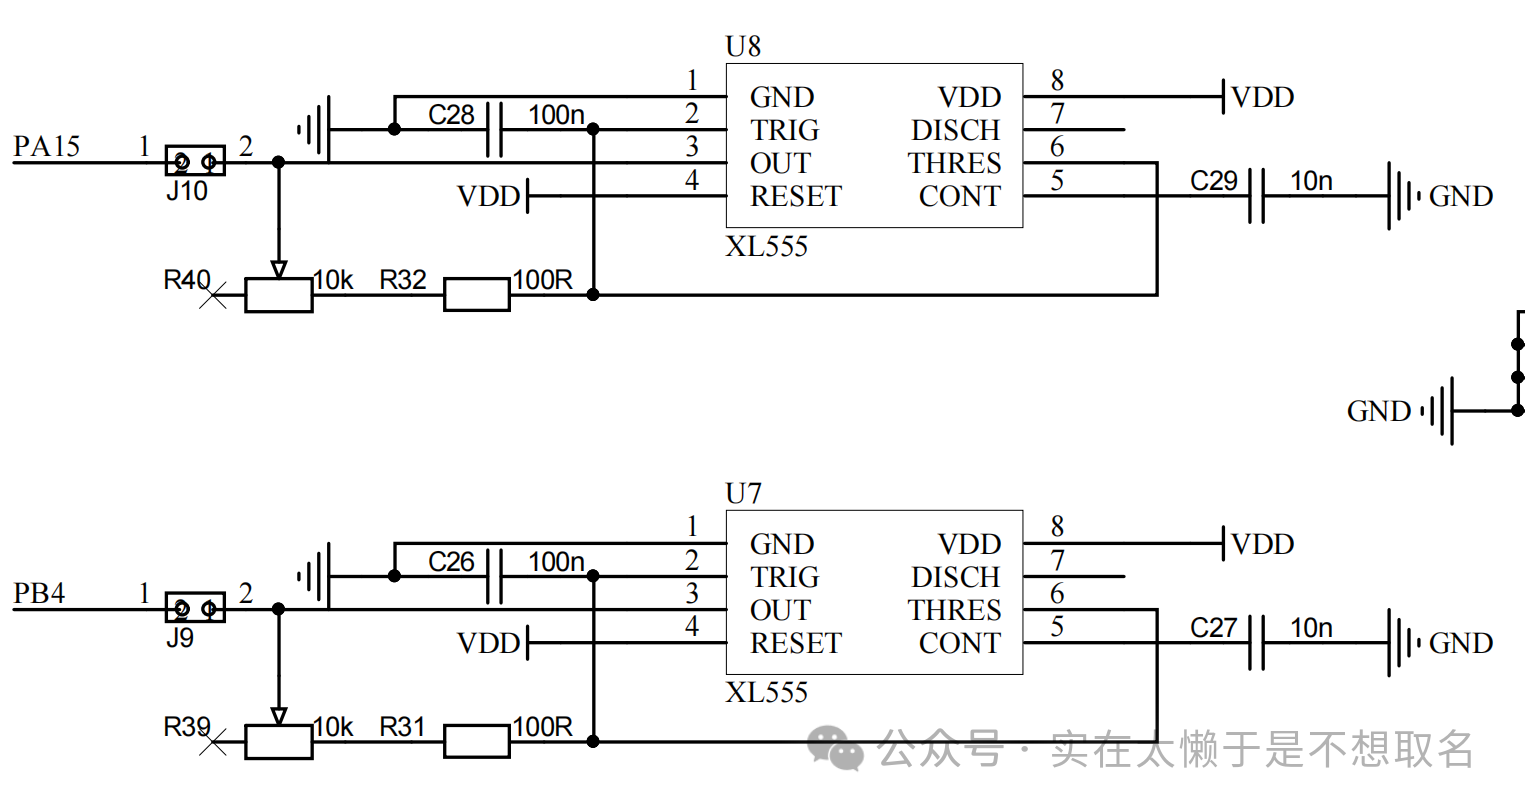
这里我使用蓝桥杯的竞赛平台,STM32G431原理图中有两个NE555产生方波连接至PA15和PB4。
1 o6 ?- Z: E3 z* J3 g
3 O6 j' Q, i m( @# [) J

# ^( J6 A5 N9 }2 C+ { Y7 |1 _2 Y
这里的PB4和PA15分别对应了TIM16的CHANNLE1和TIM8的CHANNLE1。
+ n9 _' H$ z% T, b! R5 c7 q0 v; g: D5 G" a1 r0 k2 U
 0 `+ v1 r [; ]! o+ |( l: ^: ~, w/ p. o
# l% X, N! i& W f3 `! U: Z5 i
触发方式选择上升沿触发,这边定时器分频系数选择150-1,1us计数一次,最高计数65535即计数时间65.53ms,对应的最低频率为15HZ。
1 D) W3 u, A1 {# N$ |7 j9 ?8 G0 n7 M' e. Y N
最高计数频率为1us即100KHZ,滤波系数选择0(因为不是按键没有杂波)
! G" j, x; I* e+ C
- H/ U- K; u! ~- Y
 6 I& o8 s X" X; w+ @- U
& X; g7 i7 N! L5 g0 L( y0 E# }, [0 f; k$ C( q
开启定时器中断。- ?6 o, f: _; P- K2 J6 }
, l# ]% A9 `: p! n. _
这里的中断触发有两种可能:第一是计数器溢出导致的中断触发,第二种是检测到上升下降沿导致的中断触发。
# ~0 P. r2 d" s9 s; D* t1 c& t# i* Z9 W1 K5 H. ^9 r7 k" X# A& x! v
由于我们的测量频率在我们的计数频率之内,所以我们不考虑计数溢出导致的中断触发。
& w' w" X% F; F* I$ g5 {
/ j, `& [0 f- B4 C8 c2 ?6 v, c这里分频系数也不能太高,我就干脆不分频了。8 a' L( j1 e$ F. ]% M- ?
' q7 e& r4 m/ `' Q因为等会我们会清除计数器5 M# o2 Y+ z7 J
! r" m1 L$ d$ l
- struct Pre
6 j+ S' K5 ?, h* S: I - {0 {$ S0 f( a v- t
- float HighTime;//高电平时间
- g- W, G9 J' Z7 n0 E6 M' t - float LowTime;//低电平时间
4 f8 [) S# s- o! v7 d. ]$ t- w - uint8_t CapStatus;//计算是否是第二次捕获# Q% Z: d* `5 r
- float Frequent;//频率值
' q# t) q! N* M& D! h% o - float Time;
& Q5 |9 E& z' q5 } G5 m5 J# N5 f - uint8_t EndFlag;//捕获结束
2 }" O6 H5 k, I - float Duty;//占空比
3 l4 t- B% Z$ L( T1 j+ u) X - };
5 E: J6 E* G0 s8 R - 3 L+ M) i# t0 u
- : p- Y' h1 }( f& \) z/ {
9 D8 V6 c9 n" x8 I1 k; D& j* o- . e, H3 \: R; }% O4 P" e
- void GetFreq(struct Pre*pre,TIM_HandleTypeDef * htim,uint32_t Channel)! N: n; F6 K' }. l& @" i8 i
- {, p h$ l( U5 R' z; G, F
- if(!pre->EndFlag)
. Z& s1 K: N& u& d! R* Z - {
! b9 T, c/ Z6 E - if(pre->CapStatus == 0) //第一个上升沿
0 ]( j% U, @/ A k - {) t: |+ t8 E/ K7 e
- pre->CapStatus = 1;
/ G# _. c0 ^; v - __HAL_TIM_SET_CAPTUREPOLARITY(htim, Channel, TIM_INPUTCHANNELPOLARITY_FALLING); //设置成下降沿触发8 Y1 s% Y, C4 l9 _) S5 o
- __HAL_TIM_SetCounter(htim, 0); //清空定时器计数值
2 W8 | M; L; k3 y, j% W' n1 E& ? - pre->HighTime = HAL_TIM_ReadCapturedValue(htim, Channel); //由第一个上升沿设为起始位置+ j s+ i. ?. O1 \+ z: ?
- }else if(pre->CapStatus == 1) //第一个下降沿; y, {7 S7 D$ \0 I/ r/ T j
- {5 p5 b/ r( B) Q! \1 I$ K+ M4 k# b, S
- pre->CapStatus = 2;0 Y: `) k& y }0 E1 E/ k, C* v0 D
- pre->LowTime = HAL_TIM_ReadCapturedValue(htim, Channel); //低电平起始位置3 ~- r# n: D) T
- __HAL_TIM_SET_CAPTUREPOLARITY(htim, Channel,TIM_INPUTCHANNELPOLARITY_RISING); //设置成上升沿触发: {3 k9 t% j$ S" A, @# {" P
- }else if(pre->CapStatus == 2) //第二个上升沿
" I7 C$ `3 u% b! u. Z' ? - {
% k- ?: O8 x0 P" ^5 s% m, [ - pre->CapStatus = 0;
6 R- l: A2 H z! b, } - pre->HighTime = HAL_TIM_ReadCapturedValue(htim, Channel);
( p' N: z z, G; a8 |- h - //计算频率
) K: O2 d m6 {! ?) y6 t - pre->Frequent = 1/pre->HighTime*100000;
: ? o% c/ K/ g& d+ e0 l6 G+ a) x7 v - //计算占空比
! _$ k1 F% f$ Z5 S9 z( V+ p( V - pre->Duty = (float)pre->LowTime / (pre->HighTime+1);
. r2 f0 ^1 X; ^ m7 { - pre->EndFlag = 1;9 C& x( i5 G* h W* t. V' b
- }: a, f* W. K) m) e; f; O- R7 H
- }* q2 q+ J f! M$ j+ s: `8 v
+ t, O) ?$ e J- 1 a- [5 `( j. N/ K4 b( m
- }
我们定义一个结构体存放计数值和频率值,之后写一个函数来计算频率值。
( z* c7 g2 f4 M$ s7 |
& s7 Y" s0 o- g6 O6 t主要统计两个上升沿之间的时间。; n# [/ K) }' f5 Y
- }4 E5 ~% X$ z
- HAL_TIM_Base_Start_IT(&htim16);
K) l4 V# n3 d: M - HAL_TIM_IC_Start_IT(&htim16,TIM_CHANNEL_1);
( C6 ?. m: m& l* O - __HAL_TIM_ENABLE_IT(&htim16,TIM_IT_UPDATE); //一定要开启TIM16的更新中断% Z t+ [9 O4 T- a+ \
- HAL_TIM_Base_Start_IT(&htim8);* B, P$ b. U. F
- HAL_TIM_IC_Start_IT(&htim8,TIM_CHANNEL_1);
) _3 C! L8 m/ l. y3 r5 Y5 \ - __HAL_TIM_ENABLE_IT(&htim8,TIM_IT_UPDATE); //一定要开启TIM8的更新中断
z0 i6 D! @: M; f2 i开启定时器计数以及使能中断。( t8 |$ O8 x+ |7 Q$ V
. l8 Q) @6 X! ]- void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim). [" x+ W, V2 J' X1 c5 e
- {+ Z8 Z/ r6 A( h0 ?2 y. z
- if(htim==&htim8)# `) I C, Z* @% K. i" q) `
- {
# q% \6 m: P2 e6 \$ I, Z& m) { - GetFreq(&pre1,htim,TIM_CHANNEL_1);
! q( S- |4 v# L- }& C) c7 d) Z - }
- M2 z' f9 g+ \4 M5 Q2 t - }
+ ]* ~8 s. V1 ]$ O- z' y, I输入捕获到频率检测。3 l- Z) _. g# ^; D# R3 z% G
2 a4 e+ C- A G, w- if(pre1.EndFlag)
a. ?$ X/ X% W9 X$ ?5 j# w! h - {
; C* {/ x8 \. @% m/ B1 [: v4 y - sprintf(pr,"FreQuent:%.2f",pre1.Frequent);
% M3 m" j% h+ e% ]: @! x - LCD_DisplayStringLine(Line4,pr);
: k# p* F8 j: o- |4 c. r4 p' o - pre1.EndFlag = 0;& l& R' a- G- i% m
- }
. T; T' I' K, z" e如果检测结束则打印频率值。5 f+ L0 j2 D5 ]- n
2 @9 B5 K+ t, w0 V s( b& c. b7 R

) M3 A/ P0 v2 Y& {% f# W' P4 P' Y4 ~) Q5 C
5 F( X- W8 c5 M. h$ J* M6 x

# F6 g: G3 F6 [/ o r1 m, M+ h$ v
7 w, d# I- S( r7 K& u, _) p
我们可以看到理论最低频率为716.41HZ
7 t5 x! j8 [& U2 x* `& g z& R+ r

+ {) F* i& V' U' @' [& b
8 s- L. ~/ E. `( O8 O3 Z3 n9 c1 V; v可以看到测量最低频率为713.17HZ和理论值的差距非常的小。
. k! [! {$ t5 J
_: u' q* I d4 k2 k# H7 u. ?- k" c1 A& |9 F
0 {, B. q. h) v/ l% J% _
转载自:电路小白
# H3 e* h/ {6 ]; v( p E如有侵权请联系删除
& x! L7 l- q1 d q5 f
( E7 X, K7 s W2 ?; u8 W6 n; @- k! K- Q) i) v& R
|





 微信公众号
 手机版