一、初始化/ D* \" w! i2 J: i+ l8 r( M+ k
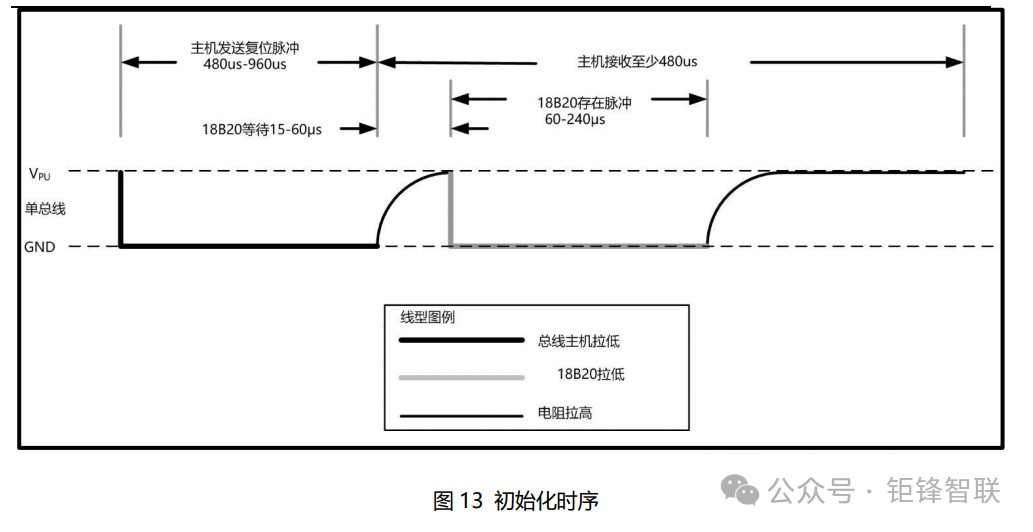
1.逻辑
% K, v0 P2 D" w O1.主机(控制器STM32,下同)拉低电平,持续480us-960us,然后释放(拉高电平,下同)" `/ Y7 y0 {+ T4 r1 `0 I
2.等待15us-60us(在程序中给了30)//第一和第二步均为输出,但是第二部后要切换为输入模式( H! Z! A9 V. c
3.从机(DS18B20 传感器,下同)会低电平,持续时间60us-240us,//这一步是检测传感器在不在的关键一步,加上第二步释放后的时间,所以我们要在90us(30+60)-270us(30+240)内检测电平高低来判断传感器是否存在。在此时应为输入模式。; @- \7 Y0 u& x! S) P$ c
4.主机接收至少480us,所以我们检测完后还需等待时序结束,时间=480us-释放后到检测时时间3 Z8 A7 U7 @& S( x& w. [
0 V; Q1 P0 y5 _: @" l返回数值。, Q* Y2 U# u3 D/ m! q1 I9 A* Y
' [, M1 g& y( r1 [, F
 ) j3 D8 S7 b2 C9 h5 X6 h
代码:( k$ O$ G2 N J1 b, b
. Q( q: A) C/ P: ~, o$ |
1.初始化代码- #include "stm32f10x.h" // Device header
4 y, u! O% ], a/ G- Y - #include "main.h" //这里面没什么(除了delay函数)
& ?- w. Y% I/ X! `( l - $ r5 y# ^* R- e( w1 ] Z) X
- #define DS18B20 GPIO_Pin_15 //如果复制使用,只需改这行Pin口和下行通道还开启有时钟
8 v8 ]$ f7 C9 ]6 b, r( q* K - #define DS18B20_PROT GPIOB //其他代码不用更改,只需补全delay和显示函数就行. D# m0 ?2 O* \3 y
- #define DS18B20_LOW GPIO_ResetBits(DS18B20_PROT,DS18B20)& O; y0 n s) W0 a
- #define DS18B20_HIGH GPIO_SetBits(DS18B20_PROT,DS18B20)1 k" [' y l2 J: s
-
" m2 {+ V! e* u - void DS18B20_Init(void) //初始化函数 q8 L R$ m1 A
- {$ ]! L9 ^; m! i# J6 Y
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB,ENABLE); //开启对应通道时钟
5 E |2 `! d x( A+ t( ^: x' B - . a2 w3 Z( M/ H; [* b
- GPIO_InitTypeDef GPIO_InitStruct;6 ^% |/ |, n" B$ y8 N) G
- GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_PP;3 V! Q7 a8 S! d
- GPIO_InitStruct.GPIO_Pin = DS18B20;% c1 q3 x$ a9 U/ ?; \, a' j G% X
- GPIO_InitStruct.GPIO_Speed = GPIO_Speed_50MHz;
3 c1 C+ v1 p" O1 R - GPIO_Init(DS18B20_PROT,&GPIO_InitStruct);: m. U5 u7 P* m) L7 h' z( w9 H
- }
. d0 ^' ] C" N* X2.模式切换函数,1为写/输出模式,0为读/输入模式- void DS18B20_Output_Input(u8 cmd) //输入输出模式切换,1输出,0输入/读取% V* b2 L- E2 A, O
- {
& [6 _* P( R& T+ m) b" D - GPIO_InitTypeDef GPIO_InitStruct;& g/ m( p" e2 J3 [1 I, A
-
* E0 ^/ b% K2 u# h( A - if(cmd) //为1 是输出模式
; {& b2 C8 j) V% d' x9 c( [ - {
8 M$ R* V' o& S: v( a, I0 V - GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_PP;/ N0 e" m; k( o, e2 F
- GPIO_InitStruct.GPIO_Pin = DS18B20;
; o* O: @" N$ _ - GPIO_InitStruct.GPIO_Speed = GPIO_Speed_50MHz;
( O5 q- w2 Y& L, ^% M0 j C( }; j -
& f6 a, T K3 D - }4 v4 E( E& S3 U, F5 P) h$ h- `/ [1 K( Y
- else //为0,输入模式
% t8 o. _/ |4 ?, G- \2 q; Y: W I - {$ G% b) g+ P+ ~
- GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU;9 L5 a/ T/ L- L$ ?" X' ]
- GPIO_InitStruct.GPIO_Pin = DS18B20;
# ^, c# k2 b5 {5 {' ] - GPIO_InitStruct.GPIO_Speed = GPIO_Speed_50MHz;8 R7 G" F" K' ~& X0 {- V$ X( U7 Y
-
8 a, f: z+ l6 S; n! y/ n G7 R2 t - }
% C2 {: U! V& b9 d* y - GPIO_Init(DS18B20_PROT,&GPIO_InitStruct);2 Q W/ h1 t+ ^- H# W9 l
- }
3. 初始化代码
* R: o3 y! G) s- u8 DS18B20_Starup(void) //判断DS18B20 是否存在的一个函数
/ H* F/ K; D# b - {
) V" m. Z. K6 c$ D0 q& H( q - u8 data; Z+ o$ T O. m+ Q
-
8 v1 v8 C- ?8 W' @3 S - DS18B20_Output_Input(1); //为输出模式* h& ]/ r- i8 I C
- DS18B20_LOW; //拉低电平
# Y; \2 B, X7 T% ? - Delay_us(480); //delay函数,需要自己写,网上资料很多,保证时间准确就行
8 G$ N8 C, ]3 p" C - DS18B20_HIGH; //拉高电平,也是 释放总线! T- I6 k7 E( h, }2 Q5 V
- Delay_us(100);) @$ ^1 V4 s* f* Z
-
. i! A$ ?( y m1 q" w- c5 Z& |% D4 w - DS18B20_Output_Input(0); //为输入模式
4 x$ S9 u$ V; A" J9 V - data = GPIO_ReadInputDataBit(DS18B20_PROT,DS18B20); //根据时序存在返回0,不存在是1
% [# @6 g' _) n8 G" U# I* h: u0 Z - Delay_us(380);
7 r& @4 m! G6 A -
# [2 M$ E' x# Z3 V# _ - return data;
3 }) x* q n# [' A- U - }
4.此时我们需要验证下,在main函数里进行数据显示- int main(void)
c- K# u9 |( D& [( J" ~3 N. g) ~ T - {: ^6 n1 z4 w; ]! V" W
- OLED_Init();
8 D. M h9 J. Y0 {7 s, P% p - DS18B20_Init();
[( U9 Y: X4 \9 A3 A) `/ R* H -
7 T% @, y6 i! \, \ - while (1)9 {! f) S; ^6 R' A: O1 u0 g, G
- {
$ e4 a& A8 x2 j% n3 Y1 H3 n. [ - OLED_ShowNum(2, 5, DS18B20_Starup(), 1);//用自己的方式验证,存在为0,否则为1
2 n: Y: {! S7 p4 F& d - }) p, S, u# ]' y, M
- }
. q$ \/ Z* {' C9 w7 W& x7 K5 w 如果显示0,在拔下传感器的数据线后显示为1,插入后为0.则以上代码和传感器没有问题
; q. F1 Y- ^* [: x& a" p$ v; h1 W; Q* |9 t; n3 W- l* r4 G
# B3 r2 e5 W( }5 h; t, Y
二、写数据和读数据
& E8 ?& S* Y- ^1.写时序函数
0 u$ E) R7 @8 b* ]) KDS18B20对时序要求非常高,所以delay函数一定要精准0 m' G( s* Z N/ I7 m9 r" U$ J
3 Z0 O" t/ M3 @. z/ P+ V7 s8 V9 `! J代码- void DS18B20_Write_Byte(u8 data) //写数据
4 y* G s0 v4 [; h P! m - {
; S1 n+ B; m$ K7 E# C; |/ p - for(u8 i=0;i<8;i++)
4 o% Y7 j* n' f8 n! w& { - {
1 q: o" k/ i( \ P1 E. @0 j' n0 A - DS18B20_Output_Input(1);8 {) w2 J: k/ ~& |& Y: L+ B
- DS18B20_LOW;# g% H, o Y1 ]9 C% S( D
- Delay_us(2); //拉低2us进入书写时序
1 P1 D/ q* f. q* {( F - (data&0x01) ? DS18B20_HIGH:DS18B20_LOW;//从低位往高位写移位7次后将是最高位
Q/ I5 |# z2 ?! g( H* k - Delay_us(45); //延时45us$ e: ~6 {: S0 D7 t, _3 l: G0 N U3 _
- DS18B20_HIGH; //释放总线& p2 S; w. S0 p- H* {
- 2 {2 ]$ l- B$ \$ _" Z" N1 j
- data >>=1; / b7 F4 J$ j/ O% _* m T3 O$ A
- }$ j( M9 N8 W* y7 `6 v# P
- }
3 U% |6 k* f( G/ M; o

4 V* ?; p6 }, E+ I! o3 |" c/ _& @) K+ Z" k
2.读函数
! M/ ]6 i% T b2 j: I/ |, R# d: ?
8 C7 ]0 a4 P$ c. U1 w8 u) P, |1 B" T9 Y0 x) j1 z
代码:% H& b8 o, B0 z0 p- ~
- u8 DS18B20_Read_Byte(void) //读程序3 K8 o7 q! T% X5 l, T$ M
- {
4 i: Y# u0 l+ P3 B7 W - u8 data=0;2 S9 g3 e [! g# [* y0 d
- for(u8 i=0;i<8;i++)& j' d: R7 g6 C8 |, ^) r& j
- {
- o' d0 ` J% d4 q+ J# L - data >>=1;) m: F7 K$ i }& s! g4 Q
- DS18B20_Output_Input(1); //写时序,拉低2us后释放% ^9 Z$ A" \/ @& G6 p) \
- DS18B20_LOW;
9 h0 d- f# x7 x/ d - Delay_us(2); //拉低2us进入读时序' X% V( P6 R! V! b: a, k% L
- DS18B20_HIGH;
3 N# G' i8 ]2 w. F; k8 U4 e. t -
# x0 y1 n3 C) d- k - DS18B20_Output_Input(0); //进入读时序
) U3 d9 ?* g- P# B, ]3 p# d$ b7 t( V; _ - if((GPIO_ReadInputDataBit(DS18B20_PROT,DS18B20)) == SET)
* Y; s* m% N: {) H# Q9 c - { 9 F0 K$ M- s+ y% I
- data |= 0x80;) _- ~- @; C$ N" B7 ]3 V
- }
$ y- P. s% |: K; W: ] - Delay_us(45);
7 ?! d$ H! V3 q N - }
- F8 z* }& w* C) y. N. }/ j9 V% _ - return data;
: Q* v4 \# m, k( z& w/ X$ V- q - }
三 、读取温度
+ E% t R5 y2 k4 W逻辑:1.初始化
! H2 E$ v7 }" P6 |/ E. f! Y5 G3 F跳过匹配命令(0XCC)
% K$ V$ c$ G, B& `温度转换命令(0X44)
; A- x$ L5 n9 k9 h' h6 Rdelay750ms //注意时间单位毫秒
7 i3 [+ H* l1 g& ^+ |$ [9 u初始化8 q7 u. k$ z! B$ ?3 S. \: n3 N
跳过匹配命令(0XCC)& t0 ]! U c; Z0 `6 W' z% ]0 U
温度读取命令(0XBE)
5 O) K$ K7 Y! F1 ^% Y& ]7 e3 G+ g先读取的低8位5 I/ B% G8 h, y) a8 E
再读取的高8位
& A7 Y. `8 V- s数据转换,二进制转换成10进制
+ o3 `1 B6 L: j+ u' R
. q3 t \+ H6 u8 {0 k7 T2 R0 o# G代码:最后的代码*10,为方便显示小数- void DS18B20_Read_Temp(u16 *data)6 r U: m/ L: U
- {4 k) O9 f% V* e! p( q
- u8 LSB=0,HSB=0;u16 Temp=0; //LSB 低位的8位数据" i3 q0 l# A% M3 T1 j* I! ?
-
9 ~; B0 }$ m& q - DS18B20_Starup(); k& M; w6 U9 v
- DS18B20_Write_Byte(0xCC); //跳过匹配步骤
; M: G; J6 V- U3 p+ [& Z) e - DS18B20_Write_Byte(0x44); //温度转换,12位时间为750ms,注意时间单位
7 Y' D$ G& N- X- M) |# f! D - Delay_ms(750);1 P" J, C6 q* |) h1 H; A, M$ x
- DS18B20_Starup();
- C: M$ Z6 E8 ]/ O0 H5 k8 k - DS18B20_Write_Byte(0xCC);
$ @1 a y7 |. s4 K - DS18B20_Write_Byte(0xBE); //进行数据读写3 F6 B( F; a2 {$ `
- 9 k( p/ U/ n# u4 w+ N+ S/ u
- LSB = DS18B20_Read_Byte(); //先读取的低8位
- Z3 T6 t7 G: h2 C - HSB = DS18B20_Read_Byte(); //再读取的高8位
+ m& u1 E; q2 b$ W5 P - . n; Z/ A+ @, k7 c
- Temp = (HSB<<8) | LSB;
1 A$ E7 I9 D# [8 s; k - 6 @6 U) n3 r ?7 r8 |
- if((Temp&0xF800)==0xF800) //S=1为真否则位0
4 N( T1 b+ J8 X# l4 O5 g - {6 u$ w- f7 w. N O( b
- *data = (((~Temp + 0x01)*-0.0625))*10;//为负温度
$ }% q% q, s" K% | - ( @; [5 R6 M1 Z9 ? E- g) L: B
- }
& x- ^4 X+ O! k# I+ F6 A! }* K0 x - else0 H S; Z! b9 s* A
- {
' \! @0 |# H- n% L' g) A( t5 D" k - *data = (Temp*0.0625)*10; //正温度
* [ i ?: N1 U6 Z( j - }
" N7 e4 e8 d7 H' k - }
5 L6 U* r0 C% H四 ,显示数据/ h& i* b- u/ a' m# U% I# I
在main里进行显示,需要取地址操作
1 B( Y0 G: J( d8 E% Z) K, g8 Z3 U- q4 `6 R! I4 u* b" x
代码:- u16 Temp=0; //u16 类型值+ W9 X) [0 L* Z7 t9 E. ]- v/ p
- 9 Z" A# ?* X, m* i$ k# o' f/ z
- int main(void)0 m* x" F6 a- [ m! Q8 p1 h% J+ V
- { ( D- [9 ?" U5 ?2 P
- OLED_Init();$ N6 L' | e U
- DS18B20_Init();* S' {/ n) E' D4 j- x
- 9 I. f2 J' t* `
- while (1)+ H2 x1 `0 W! r& K
- {" @4 E( z7 o7 Y
- DS18B20_Read_Temp(&Temp); //取值* q' @9 \- [4 m
- OLED_ShowSignedNum(2, 1, (Temp/10), 2); //整数位
0 R) I. i9 _6 M8 ?9 \2 @3 L5 w - OLED_ShowString(2, 4, ".");, K1 n2 s8 B7 B1 k0 Q6 n b: D- w
- OLED_ShowNum(2, 5, (Temp%10), 1);//小数位一位 K0 {: x0 }) I& o
- }7 d, O2 c0 m( O9 S( _6 h
- }
: s! e1 o8 ] p9 \. }+ k
F) T9 z% ]# X. Y8 ?3 Q转载自:钜锋智联
& v& e9 [& B1 O5 y如有侵权请联系删除* ^1 |8 A0 f5 L! U+ g5 `
K; ~1 N" Y% {+ v0 a
! h4 p3 g, B' Y" t
) ^# N5 X- }9 A6 |2 v1 |! @ |





 微信公众号
 手机版