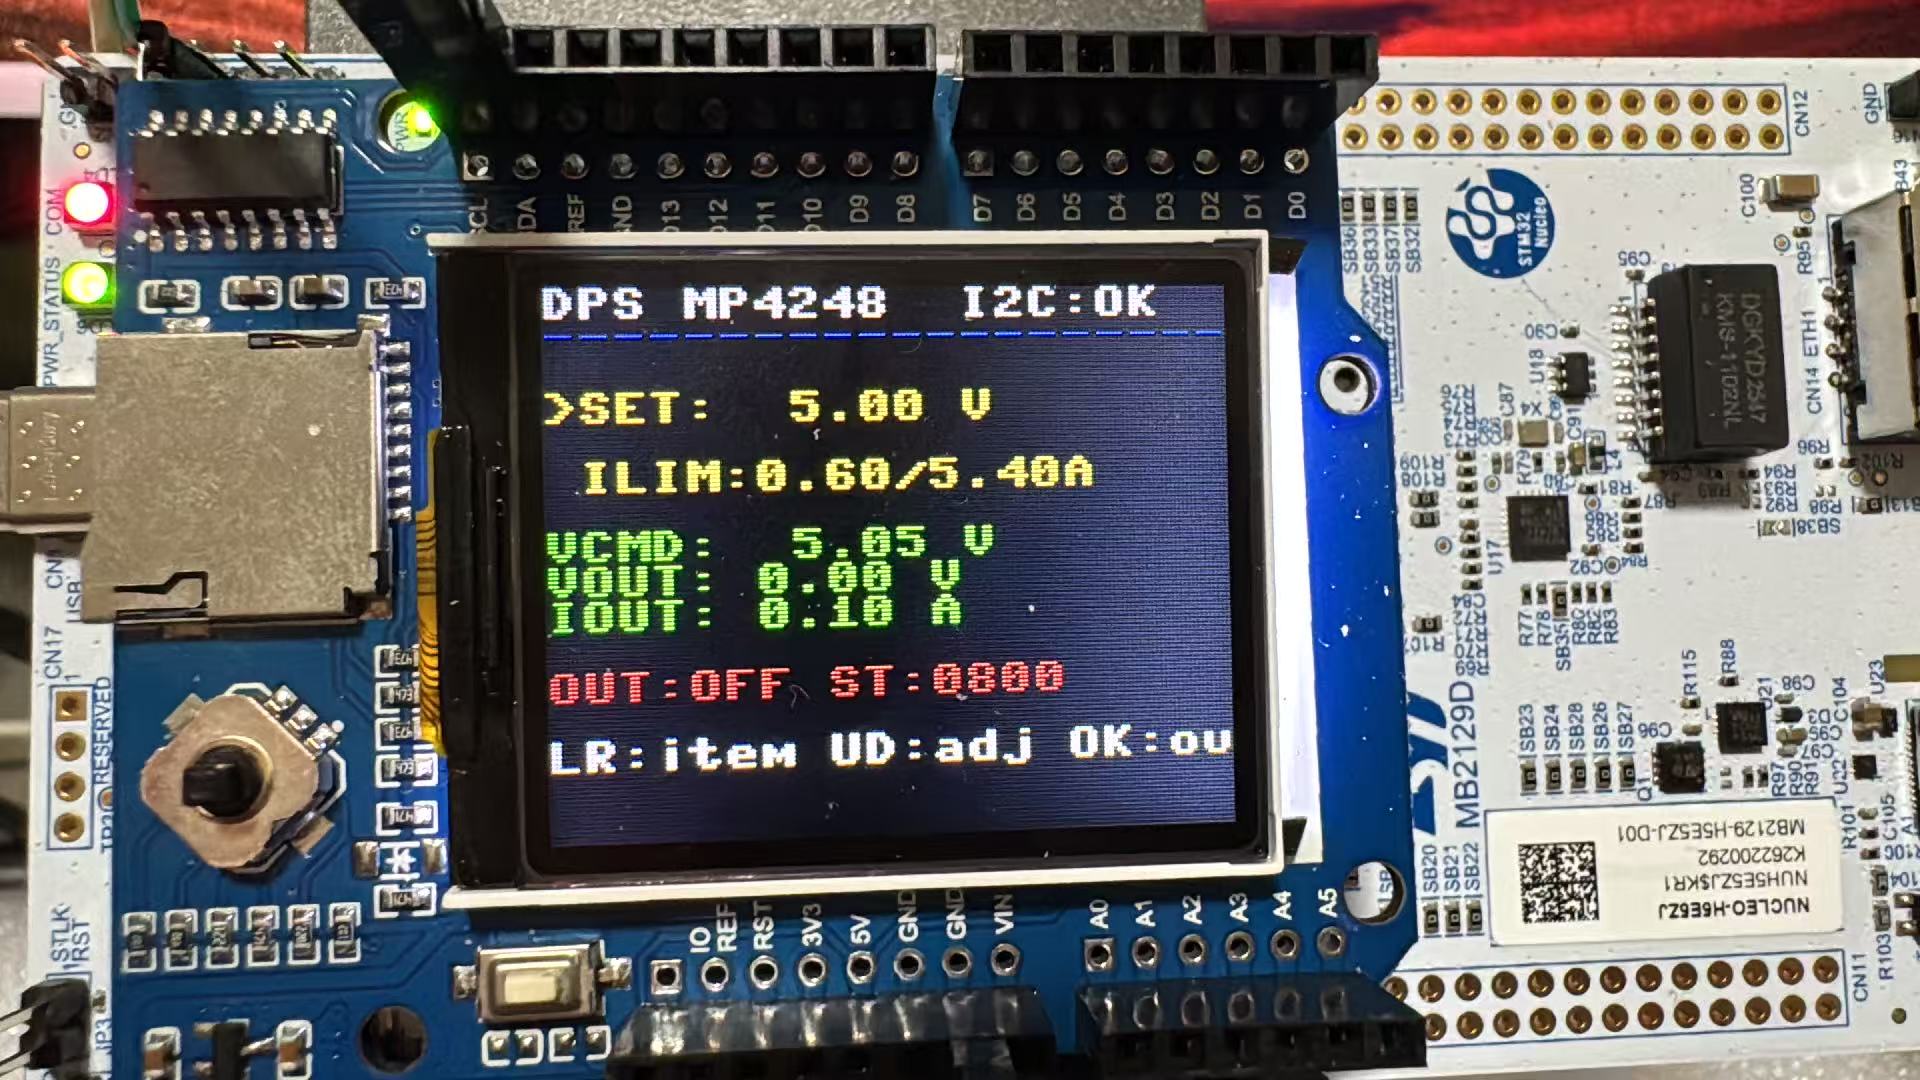
前面几篇的试用文章我驱动了lcd屏,spi等外设,这一篇我将分享Zephyr来实现一个数字电源,用到的是EVL4248-QV-00A评估板,通过I2C与ADC来实现。$ y' W: I5 G6 v- H* @; O4 z# Z3 Q
4 A& {; Z" P: V( }' `& _. z$ ?! t$ L5 C5 _$ H) I; A" `1 B9 x% J
一、EVL4248-QV-00A 评估板简介; z+ U3 x! d$ Z( R7 G+ Z" B+ A. `8 n1 @6 O
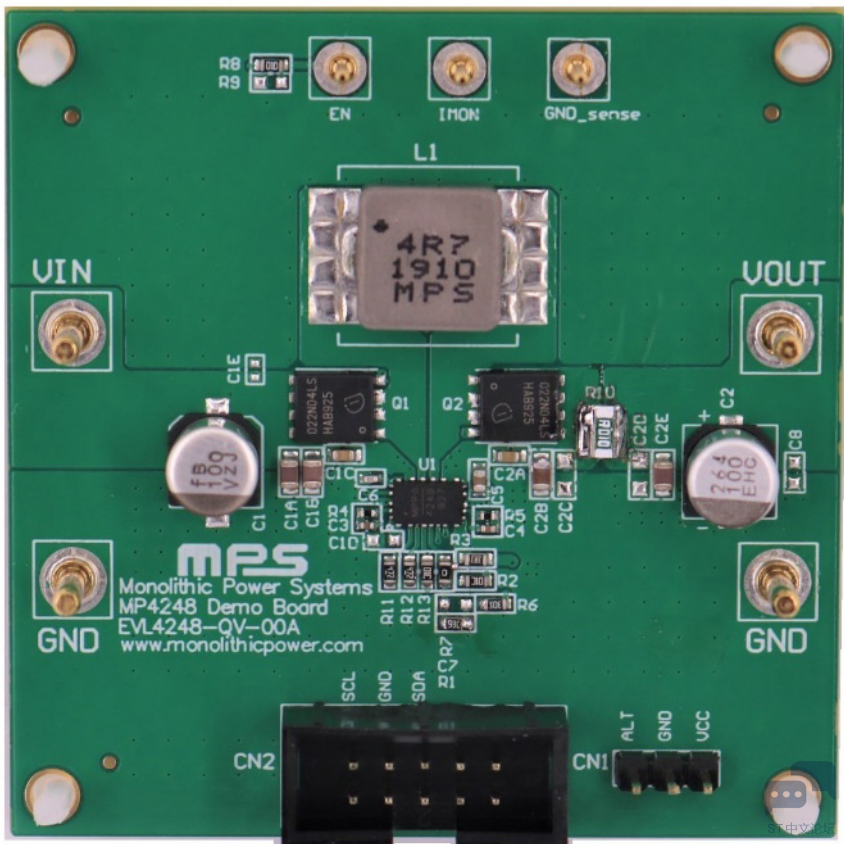
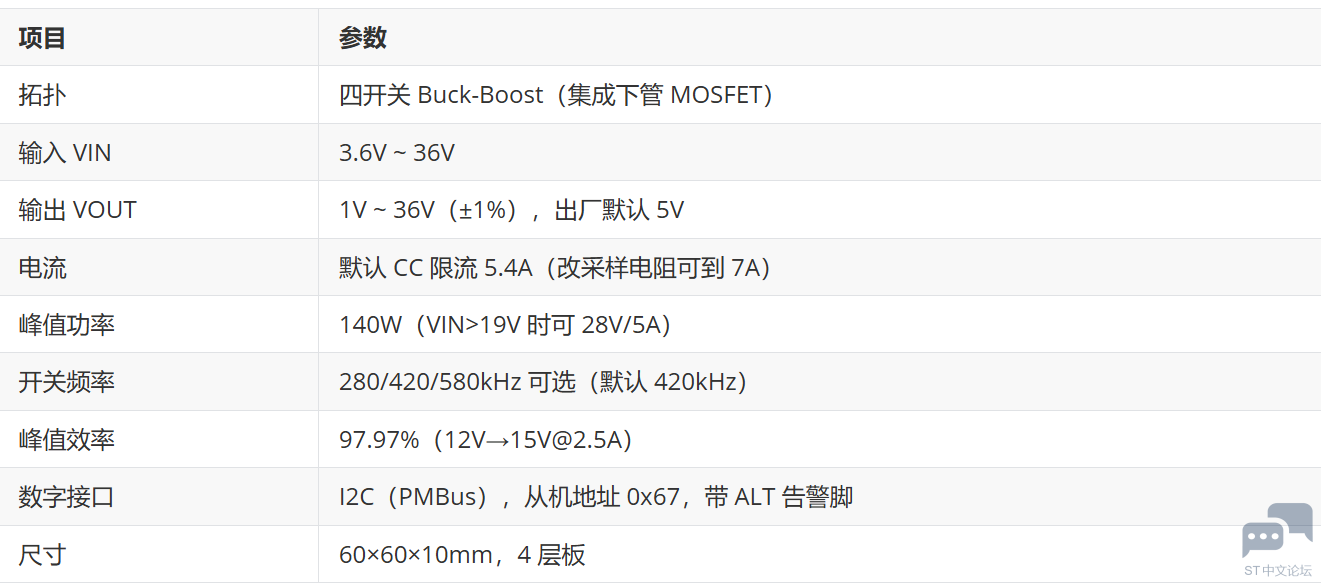
EVL4248-QV-00A 是 MPS 的数字电源评估板,核心是一片 MP4248GQV:四开关 Buck-Boost 变换器 + I2C(PMBus)数字接口。
 ( W+ q: Z& Y) f {, s* S
( M1 o6 n8 b6 w) \5 t, w+ |
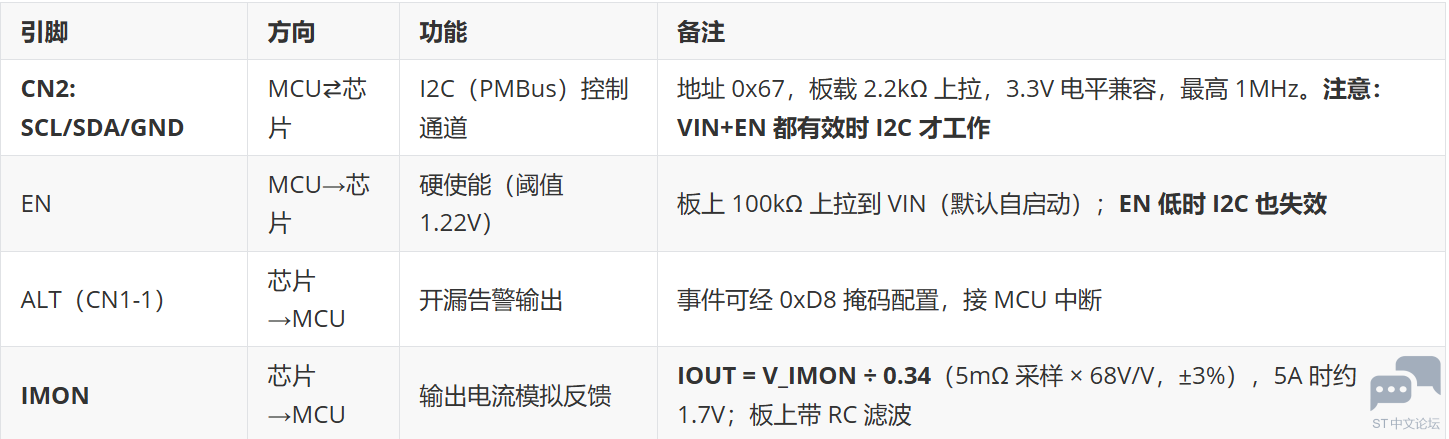
^! o# r; L: v& A二、控制引脚与反馈引脚
: t0 M" U6 `- r' q& g
 4 E6 o1 l' E7 s2 j" \# F
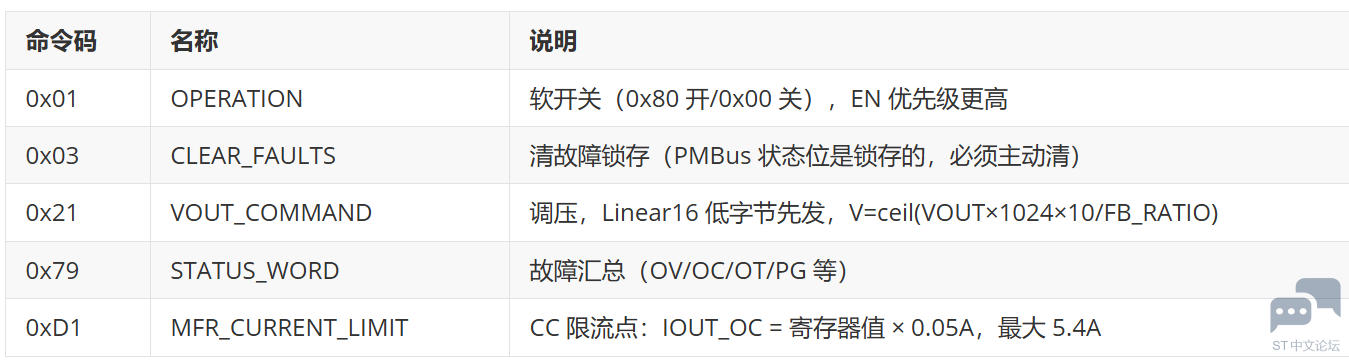
I2C 关键寄存器(PMBus):9 ?! k" j* r; I; }1 H9 f
 9 e. @" G# ]2 O, i6 O
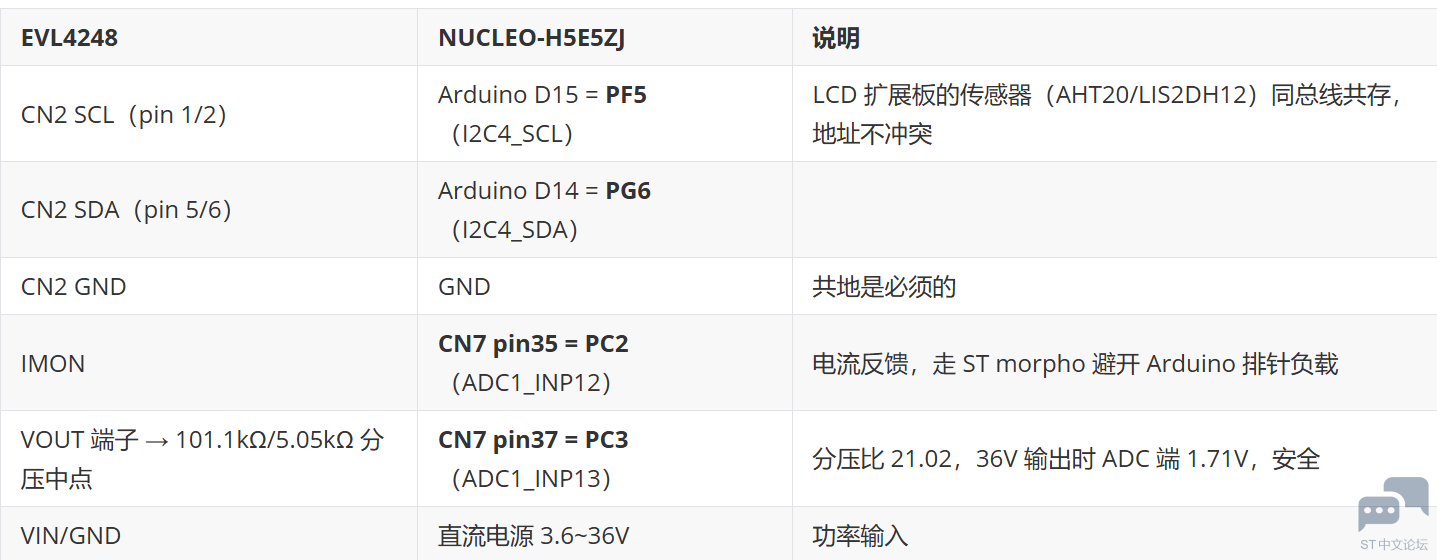
三、与开发板的接法
$ z. u2 j# `2 M6 C
 , _. F8 K5 n7 ~+ M; S
四、系统框图$ N9 u- ~8 A; a# o) i
 5 Y1 D0 o9 ]- ~. Z
. f$ H$ ?% b- [* }
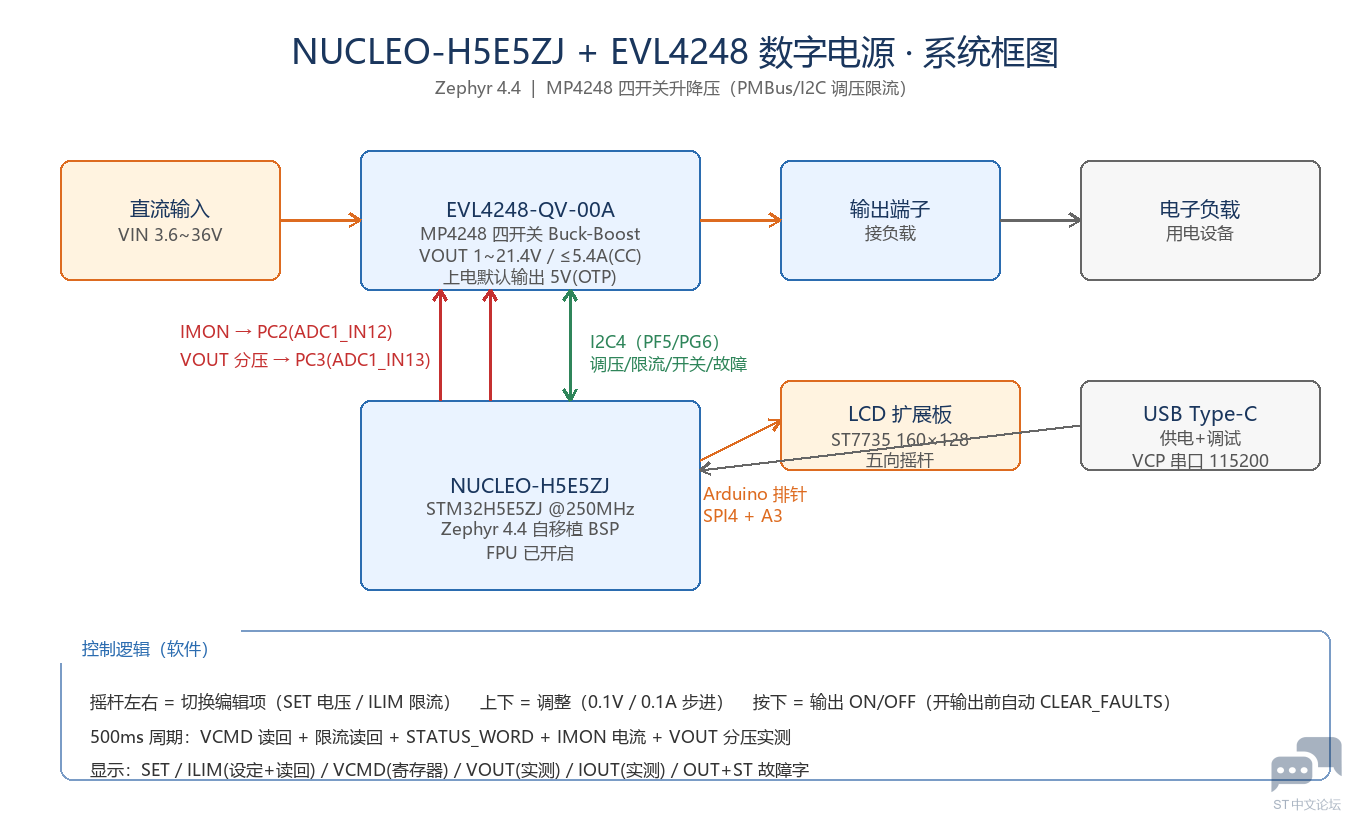
功率通路:直流输入 → EVL4248(MP4248 升降压)→ 输出端子 → 负载。3 v: U% I! L: a& f& a4 v4 U7 G6 [$ s
控制/反馈通路:I2C4 下发调压限流;IMON(电流)与 VOUT 分压(电压)进 ADC 实测回读;摇杆+LCD 做人机交互。
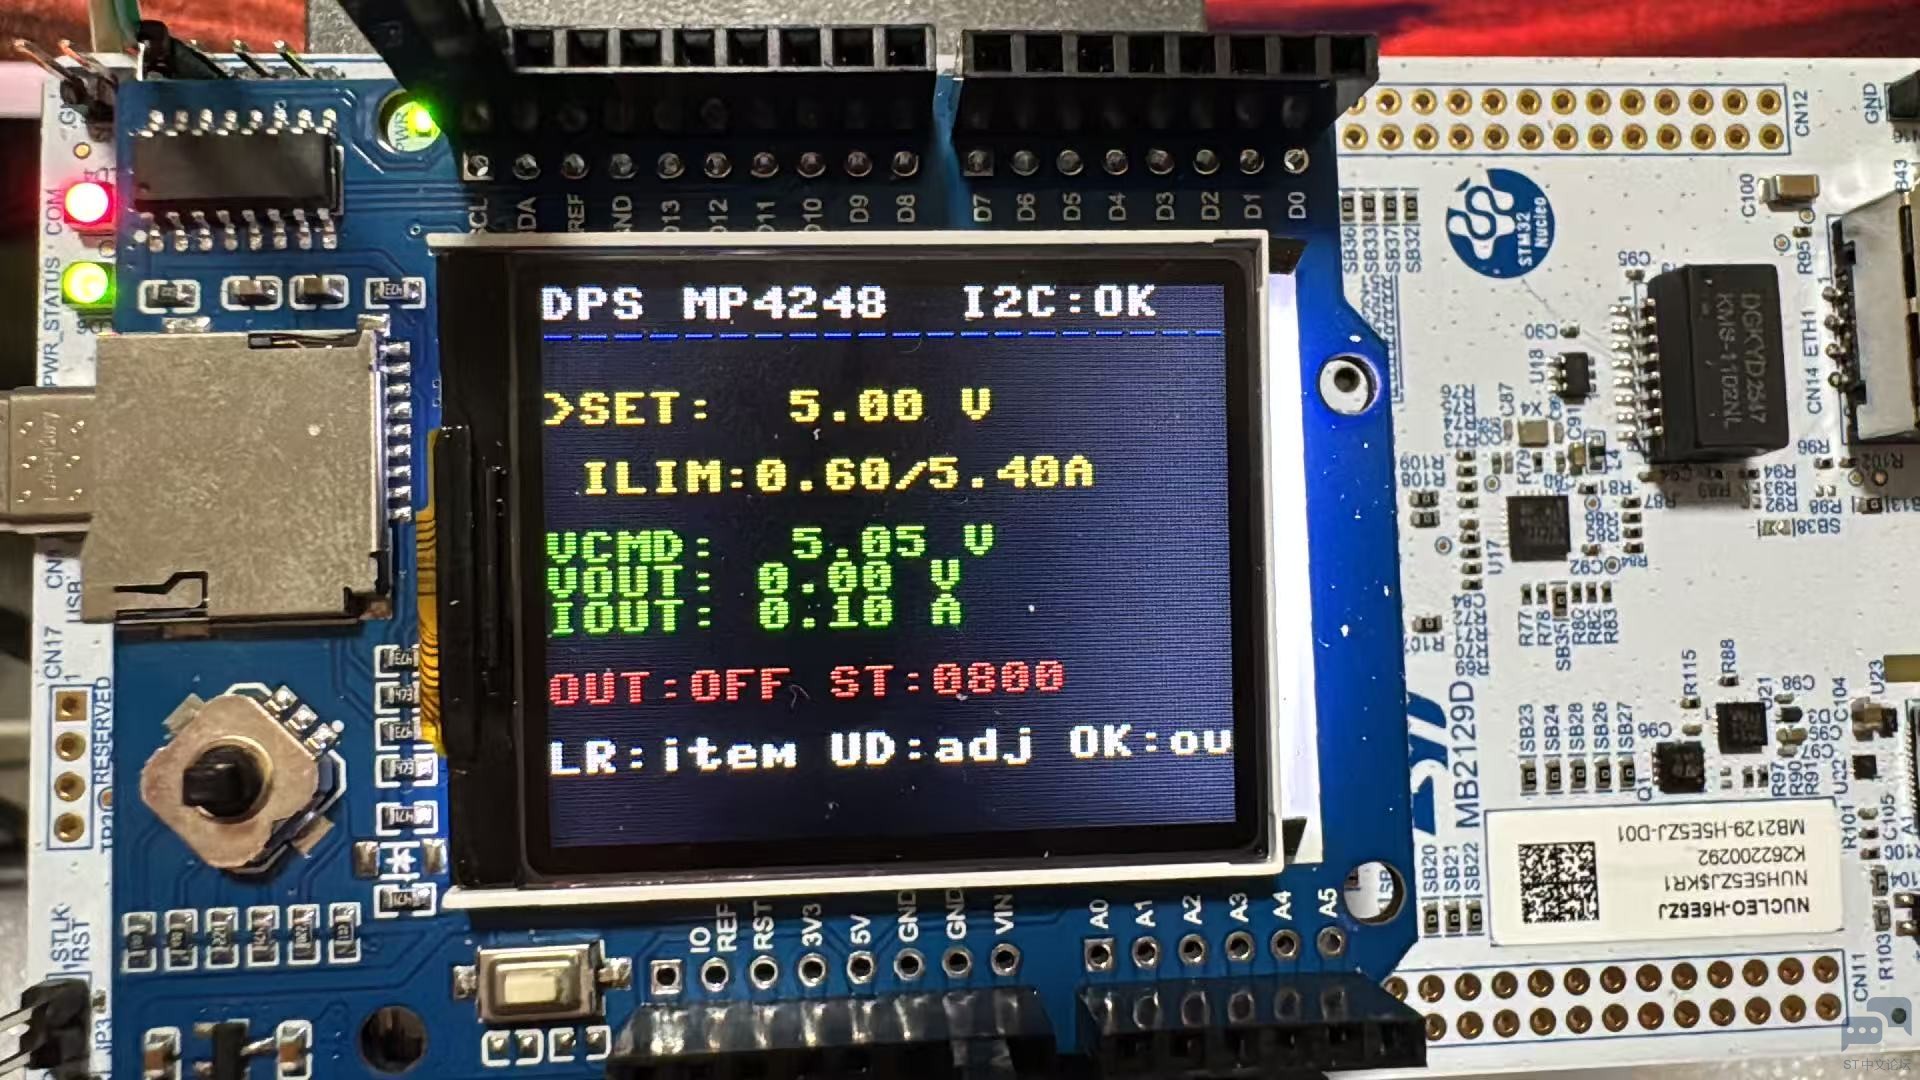
5 b S( i* K3 _$ c( y界面用 lcd_bare 裸驱动文本渲染(不用 LVGL,轻量直接),160×128 屏按行组织,按行覆盖刷新(无整屏闪烁):
$ g/ A, b) A3 \" r1 Z, J/ I3 ]! V4 ~
 7 M) @$ v' F2 o) }+ N
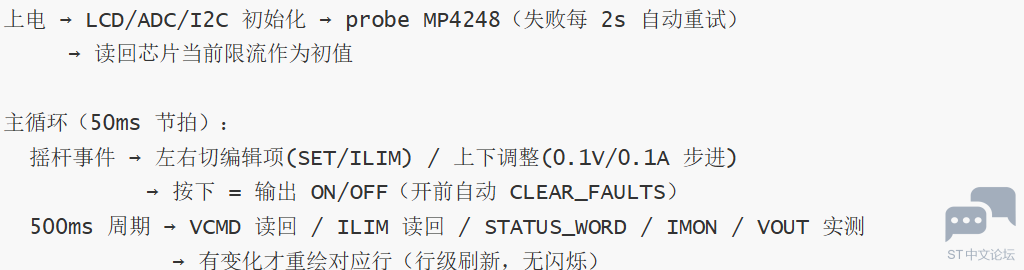
六、系统控制逻辑
2 w+ _. y4 `+ k6 B, s5 }9 d0 U% l
! _- k8 K1 W, I- I0 q; Z8 ^0 U
5 t w. ?: P( R) e" x1 ^设计要点:
5 r) j8 E/ K; k5 [4 f+ M! b• 写后即读:SET/ILIM 行显示"设定值/读回值",写没生效一眼看出;6 g/ J$ J& V8 \+ n5 T) }0 U9 S# v
• 故障锁存语义:PMBus 状态位锁存,CLEAR_FAULTS 在开输出时自动发——历史故障与当前状态分离;% Q; g V7 `+ k) H0 }- ~' z
• CC 是调节不是故障:进恒流时芯片降压维持电流,VOUT 实测会掉,ST 记录 OC 事件,这些都如实上屏。/ d4 u; |, [0 T* f K/ G
七、Zephyr 主要代码8 {; T N3 X; ~
7.1 prj.conf) z t- ]1 ^: E% s: ` _
- CONFIG_GPIO=y
; D8 u1 K$ h/ }1 s" |& q* U - CONFIG_SPI=y* E% U$ @3 G" Y* S, Y3 k! U
- CONFIG_ADC=y6 R7 j6 N8 r$ z4 N& r
- CONFIG_INPUT=y
1 X: R( p0 C5 \# b9 A1 s6 i - CONFIG_I2C=y# G- O$ `" E+ f2 n; o
7.2 设备树 overlay(boards/nucleo_h5e5zj.overlay,节选)
4 u7 H+ x; q& G$ C% }( C6 \$ ^- /* MP4248:Arduino I2C(D15=SCL=PF5 / D14=SDA=PG6),从机地址 0x67 */
( B; L! U0 F# ?6 }0 Z$ C - &i2c4 {6 d3 C) l9 S1 Q& f2 ^- J
- pinctrl-0 = <&i2c4_scl_pf5 &i2c4_sda_pg6>;
- U( d. k8 K- b5 [5 a: B - clock-frequency = <I2C_BITRATE_FAST>; /* 400kHz(MP4248 最高 1MHz) */
5 q6 c1 ~: h; f, |4 u8 U - status = "okay";9 u$ F. u; T& c( Y$ X3 K, F
- };
" L E" R" Q5 q; w s0 a2 C' e - # F. z+ |- j, J) l: u* R
- /* 摇杆:adc-keys 输入驱动(电阻分压式五向摇杆,阈值实测校准) */
* w& X2 O8 L! v* T - joystick: joystick {
% `8 a2 |. B6 W4 J/ _" h& P - compatible = "adc-keys";0 k! `9 ~# Y4 X$ s$ J, N3 r9 u6 u
- io-channels = <&adc1 9>;
+ O6 i* `3 L8 Y6 R" I - sample-period-ms = <50>;+ e2 E9 y; z- d) c+ M- J
- keyup-threshold-mv = <3300>;
+ x) @5 m. f7 w; F* _4 g+ k - key_up { press-thresholds-mv = <595>; zephyr,code = <INPUT_KEY_UP>; };
6 @ C9 I9 \" s! ` - /* ... 其余方向同理 ... */2 r/ b3 F0 A" x5 Z+ Z) H9 F- Y* R3 i
- };
. x. b8 |0 P: @9 l
5 E* I2 F9 y6 ]% B/ D% t- /* ADC 通道:IMON=PC2(INP12)、VOUT 分压=PC3(INP13)
' A! B. u# @9 t6 s( R - * ⚠️ 通道号 ≥10 时子节点名必须写十六进制(unit address 按 hex 解析),; z6 P: [: w6 H' a
- * channel@12 会被当成 0x12=18 号!写成 channel@c 才对。 */
0 H7 z8 |5 Y- F - &adc1 {
# {0 d" m+ O. L; s: E) D - pinctrl-0 = <&adc1_inp9_pb0 &adc1_inp12_pc2 &adc1_inp13_pc3>;0 c/ D+ n' e1 l9 c! f6 n: l
- /* ... */$ W7 [: l. k$ J( y9 y
- channel@c { reg = <12>; /* IMON */ };$ _& r8 X4 K2 r' _
- channel@d { reg = <13>; /* VOUT */ };
~7 y, l. i. S9 w% ~+ U9 |% y - };
- /* V = ceil(VOUT × 1024 × 10 / FB_RATIO),手册要求非整数向上取整 */( f7 O3 ]: ]# m5 e
- int mp4248_set_vout(float vout_v)
, ]/ d7 b' T3 J# d2 [, s - {
2 D4 q M3 z- ^% J - uint16_t reg = (uint16_t)ceilf(vout_v * 1024.0f * 10.0f / MP4248_FB_RATIO);
( G+ d& N- h6 e - uint8_t buf[3] = { MP4248_CMD_VOUT, (uint8_t)(reg & 0xFF), (uint8_t)(reg >> 8) };
) W- h z r' u7 F+ r' { - 2 J% }1 D+ {3 }& y; ~7 j; f
- return i2c_write(i2c_dev, buf, sizeof(buf), MP4248_ADDR);
9 D7 B) l4 }. r3 _1 w - }
' i1 o" x# O' p' ?* X
# J. t3 V8 U$ u+ o9 @# Y8 z/ I3 @- /* IOUT_OC(A) = IOUT_LIM × 0.05,读改写保留 bit7(LDC_DISABLE) */2 I) V) Q' K! P, I* F
- int mp4248_set_ilimit(float amps)' J7 X7 ]2 C) A0 L7 q, w
- {, O# S( \/ y& v. j0 E
- /* ...钳位 0.05~5.4A... */
! |) `% S9 ]4 g, F8 W# Y - uint8_t reg = (uint8_t)(amps / 0.05f + 0.5f);
3 o6 p% t8 L* m! z2 ^ - uint8_t buf[2] = { MP4248_CMD_ILIMIT, (uint8_t)((cur & 0x80) | reg) };
- p6 `! a" F$ k* |$ M6 h! w - /* ... */
3 J9 a: T b8 P6 u - }
- s1 G$ O5 v! ^# T; R2 B% Z# M- /*7 Y( M: E; N, N% Z' W' T
- * dps —— NUCLEO-H5E5ZJ 数字电源(M2:调压 + 限流 + 故障状态显示): @& i, V. e$ Y9 d, j" R
- *
: @$ m2 M- @/ b' N' Y; F - * 操作:摇杆左/右 = 切换编辑项(SET 电压 / ILIM 限流);上/下 = 调整" z, ?" v: l" P/ |1 b+ a, V
- * (电压 0.1V 步进,限流 0.1A 步进);按下 = 输出开/关。
5 i1 }% c8 D% m! \& N" R, a - * 显示:lcd_bare 文本(不用 LVGL)。! W. X0 _7 @( [& m
- *) R. R. s. f- c6 i3 r3 `1 H
- * 硬件:EVL4248-QV-00A(MP4248,I2C 地址 0x67)! m$ {9 o7 T9 |# Q$ M% t
- * CN2 SCL → Arduino D15(PF5) CN2 SDA → Arduino D14(PG6) CN2 GND → GND1 I* J% F( d: M$ U
- * 注意:评估板须先接 VIN(I2C 在 VIN+EN 都有效时才工作);2 I9 i) I" L2 I. {! s
- * 上电芯片自动输出约 5V(OTP 行为,软件拦不住),负载侧请自行断电管理。
3 r- e+ N1 A9 S6 T: [& s& [! y - *) `/ S( B& S3 Y6 W4 A# {! S2 B* f
- * SPDX-License-Identifier: Apache-2.08 `( X, r+ ]: \% s& D7 m! F
- */
* C7 x0 @. R& N' }% ^( J. ~( ^. z
" g9 [- V4 r2 c- #include <stdarg.h>
0 o3 h6 F0 N# Y* y$ D - #include <stdio.h>
; M. s+ _0 G* [. j" B' x - #include <string.h>; @" Z3 N1 r3 Q% S% ^/ \5 ~
* }+ O+ R* @2 g7 f7 _- #include <zephyr/kernel.h>
8 e) g( f: [( L R2 d5 k - #include <zephyr/drivers/adc.h>- N) U! [8 `4 \' [" x; ?- C: o
- #include <zephyr/input/input.h> V1 O2 Q: h: U: J
- #include <zephyr/sys/printk.h>0 y/ Z; E- W! J# N. k G, O% p3 b
- 3 g- ]" K% f" N% ~. F
- #include "lcd_bare.h"
0 u& d, s2 g5 F - #include "mp4248.h"
0 q6 `' _0 o6 h3 O* Q/ }- n) y - - F3 i9 V! d! N
- static float set_volt = 5.0f; /* 目标电压(0.1V 步进) */
, D2 A& W6 b0 D" \; r j - static float set_ilim = 5.4f; /* 目标限流(0.1A 步进,≤5.4A) */
3 R& o0 q* I) g$ d - static float rb_ilim; /* 限流读回值(验证写入生效) */* H$ O% }" N/ U w
- static int edit_target; /* 0=电压 1=限流 */
3 F0 w$ O" i- I- o% u4 H# A! n* i - static bool output_on;
* ^2 Z+ x& b4 U3 x& A - static bool mp4248_online;5 t" A0 M: y" p- X: c
- static bool ui_dirty = true;
1 O0 Q' D2 B3 H - static uint16_t status_word;" K3 ~2 g- i$ Z0 [* L
9 v. v5 H4 f3 ^- /* 摇杆按键事件(adc-keys 驱动,输入子系统回调) */
8 ^8 N: G f! z) u) g - static volatile int pending_key;/ i# x; R; G2 ^' A! A
0 q! [2 e+ a' r) n8 G- /* IMON 电流反馈:EVL4248 IMON 脚 → PC2(ADC1_INP12),IOUT = V_IMON / 0.34 */! F, r( M1 O# N. O4 I( n
- static const struct adc_dt_spec imon_adc =8 u) D% w6 f' d2 g5 }& ^! `7 P
- ADC_DT_SPEC_GET_BY_IDX(DT_PATH(zephyr_user), 0);8 S1 @2 R( V+ @& k4 z$ q* ?9 I
- /* VOUT 分压(101.1k/5.05k)→ PC3(ADC1_INP13),VOUT = V_ADC × VOUT_DIV_RATIO */( O; E2 X5 V- t$ g5 a1 t
- #define VOUT_DIV_RATIO ((101.1f + 5.05f) / 5.05f)4 b9 X, B# X" L2 n) R v
- static const struct adc_dt_spec vout_adc =
- e) u) ]1 s9 F1 b: @7 h8 s1 ? - ADC_DT_SPEC_GET_BY_IDX(DT_PATH(zephyr_user), 1);) p( ~6 T0 F; S% V9 l' k
- static float iout_amps;+ T% R. v: e$ i# q2 X Y ^7 y# l
- static float vout_volts; /* VOUT 实测值 */, T" C, y& [; J: r/ r9 `* g
- static int16_t imon_raw = -1; /* 调试:ADC 原始值(-1=读失败) */" Y6 S( T7 K$ B6 Z
$ c, Z6 t; D$ S- static void joy_cb(struct input_event *evt, void *user_data)" N4 C. o6 ?3 w
- {+ q1 A# a: U1 T( A+ r* K
- ARG_UNUSED(user_data);1 k8 A9 X( D( Z% l" j' n0 Q* A
- if (evt->value) { /* 只处理按下 */; U" T& r" i$ s
- pending_key = evt->code;
5 n. X: ^& s5 R4 g - }
9 A) P1 P: u9 }" ]' j - }3 `4 U, a) V! T# o/ V5 O3 J
- INPUT_CALLBACK_DEFINE(NULL, joy_cb, NULL);; f; x4 z/ ?" Y2 B5 N$ v3 X; u* s9 X
; d( q% n6 j0 d4 S- /* 每行补空格到满宽(20 列),行内覆盖刷新,不再整屏清屏 */
) R* i+ v! w$ D3 E, J$ B* w1 _ - /* 读一路 ADC 并转为 mV,失败返回负 errno */
& N2 a0 B0 L x" }2 ` - static int adc_read_mv(const struct adc_dt_spec *spec, int32_t *mv_out)
2 v3 s& m- o8 R6 q - {5 Z( L q6 f, \; ?
- int16_t raw;
1 g$ s% L& i' A2 e. i/ B2 a - struct adc_sequence seq = {0};" G% u; j" } h% l. H
- int ret = adc_sequence_init_dt(spec, &seq);
- k. {1 l5 B9 Z/ n( ^ p
( N( K3 }! J D: |- if (ret != 0) {
) Z+ [2 K2 F& ?: M - return ret;* U/ P, \2 E) ]
- }( O' K0 `( z O" _
- seq.buffer = &raw;
5 Z6 \6 I2 r5 u! L9 T - seq.buffer_size = sizeof(raw);
. a9 n) E- W0 Y0 |2 O' f - ret = adc_read_dt(spec, &seq);4 E. h5 ]* n" K ?; ~; \
- if (ret == 0) {
. b$ _8 k0 m- T8 j8 \* Q1 e - int32_t mv = raw;
: _3 D: J7 a! \6 b+ ~. [ - 0 _+ g$ }7 ?/ ~( u! g6 B
- ret = adc_raw_to_millivolts_dt(spec, &mv);
q/ z7 \: O5 N J1 M, B) l - if (ret == 0) {
+ _' V: }8 [2 [. C; H5 u - *mv_out = mv;- i9 t$ d+ M0 c3 a7 A; W m' `& j
- }+ A. z4 _: `! u- T/ x6 E; J" C9 c2 O1 d
- }+ [; d. ?6 D- d6 r) D* u
- return ret;
8 l8 C! W! u( l - }5 w: H8 R: }2 R: Z. X2 F* u# @
- . b+ `9 \9 [# b d9 O3 W9 B
- static void ui_line(uint8_t row, uint16_t fg, const char *fmt, ...)
: x/ I( h. T" p/ d/ T - {
' A- \: h. [+ P. U" _" y& K8 A - char line[24];$ S$ r6 d3 N! R5 ]- D5 F
- va_list ap;6 m& L, j3 a0 X6 U, y
n1 W2 _1 v. b" m9 K4 ^$ n- va_start(ap, fmt);
4 V/ X6 _( A5 S4 T - vsnprintf(line, sizeof(line), fmt, ap);
* E: G# r8 Q, u7 d - va_end(ap);# {3 R8 K! B9 H6 a, U
- size_t n = strlen(line);4 v4 H( h' T1 q- j" K! w$ C
( y/ b" o) z$ e2 X9 T- while (n < 20) {
% c* U5 B( O" `# V n0 P - line[n++] = ' ';) S0 P; z1 T. m! I/ I/ M4 l
- }* n$ Z9 u/ M0 \ P
- line[n] = '\0';
1 T ^3 f! t2 o3 c' i- L - lcd_bare_text(0, row * 8, line, fg, LCD_BLACK);
* B* y1 F* A C; H/ N - }
% h1 \/ g* R. j- Y+ P2 l( O' V; q - ; Z& {: ?% b" U# D I% |9 U
- static void ui_redraw(void)' ]& e d% K$ G* a' D
- {
2 ^. A7 v1 A) r# O: n/ U0 N - float rb;
! U$ I' B, P1 P - uint16_t st = status_word;
& a! A( ^; S- o R# n; A
2 X9 J+ a6 `- k, f! R( l A- ui_line(0, LCD_WHITE, "DPS MP4248 I2C:%s", mp4248_online ? "OK" : "ERR");" r, s1 H7 `& U8 h' ?
- ui_line(1, LCD_BLUE, "--------------------");! J# K. O; ~# Q+ P0 l* R
8 J7 D$ Q/ C ]2 T- k) K) ] V! z; ^- ui_line(3, LCD_YELLOW, "%cSET: %5.2f V", edit_target == 0 ? '>' : ' ',
1 y0 g2 ?/ g4 q! u# I* k$ \ - (double)set_volt);4 W+ R9 C* c7 i: M* N; ~
- ui_line(5, LCD_YELLOW, "%cILIM:%4.2f/%4.2fA", edit_target == 1 ? '>' : ' ',
]! q' a- |! m3 i. @1 I1 t; t - (double)set_ilim, (double)rb_ilim);
% _0 U7 X# w" ]4 N b% `
2 m# j& h# b, e0 w" m- m- w, O- if (mp4248_get_vout(&rb) == 0) {
6 [/ I! _$ }& [4 P/ a/ A2 [; b9 v3 ` - ui_line(7, LCD_GREEN, "VCMD: %5.2f V", (double)rb);( u; ^& E& }* }8 ]# x* ]
- } else {: H6 u2 q, t \% g1 m& J- @9 M( A
- ui_line(7, LCD_RED, "VCMD: --.-- V");& i+ a8 t: f6 b$ z0 M6 C
- }: H2 A1 t" y- y: s$ a
- - d% y1 ]! \1 V& f0 z
- ui_line(8, LCD_GREEN, "VOUT:%5.2f V", (double)vout_volts);
( m) q1 M7 b8 J' y% t+ h) | - ui_line(9, LCD_GREEN, "IOUT:%5.2f A", (double)iout_amps);
/ j& D% ` Q/ Q" i: L$ g" ? - 2 r9 @. j3 l G& \5 W9 t2 @
- ui_line(11, output_on ? LCD_GREEN : LCD_RED, "OUT:%s ST:%04X",6 B' V7 m# s- U: T0 U" G s, A9 a+ W
- output_on ? "ON " : "OFF", st);
5 l9 M! c4 B1 y1 L3 e
8 h! S0 N7 U q/ y) U( A- ui_line(13, LCD_WHITE, "LR:item UD:adj OK:out");
4 [9 E0 f; w% f8 o- k - ui_dirty = false;7 r+ v5 B6 d1 h/ E K7 u+ q3 ~
- }# a+ S. {" M( z' B1 S' r6 n
( R0 ~4 y7 R) \( F- int main(void)
* T% P, x; @& J0 x; J! K3 D - {
; ] m9 l: `, [+ M: X, W - printk("dps: NUCLEO-H5E5ZJ digital power supply (M2)\n");+ g3 a0 j: O4 s
- " C! b E, w# T+ @8 T
- if (lcd_bare_init() != 0) {, f& p# M5 M: z4 o6 Y. _9 S
- printk("dps: lcd init failed\n");0 ]. p5 Q$ N. `/ N
- }
8 o' v' s7 ^8 R - lcd_bare_fill(LCD_BLACK); /* 只在开机整屏清一次,之后按行覆盖刷新 */; c4 B" G2 x' g) f& K/ R
- if (mp4248_init() == 0) {- Y# ~$ y4 c6 W" U1 Y+ T1 z3 _
- mp4248_online = (mp4248_probe() == 0);* R6 Z6 x: c3 D3 X: ?% ~ y3 P+ v! q
- if (mp4248_online) {
, V N# T M* b - mp4248_get_ilimit(&set_ilim); /* 读回芯片当前限流作为初值 */
) r' o' r" y. G# s$ p& F - }" H" T! ?: I U& X6 D) u* V
- }
5 Q' E, P2 K4 ]/ M/ o - printk("dps: mp4248 %s\n", mp4248_online ? "online" : "NOT FOUND");, u4 c- n5 L, {- Z2 H# @8 l! A
/ a: h! ? o. c( y8 C+ \: x' q/ B- if (adc_is_ready_dt(&imon_adc) && adc_is_ready_dt(&vout_adc)) {- \( @9 \4 L. j( A
- int rc1 = adc_channel_setup_dt(&imon_adc);$ F8 P3 D# H, ^5 x2 n4 L
- int rc2 = adc_channel_setup_dt(&vout_adc);
" e) G4 _* w; Z+ e: f - ; e7 E0 ]9 i" B1 c
- printk("dps: adc setup imon=%d vout=%d\n", rc1, rc2);
1 W+ a A; ^/ h; B - } else {
8 W: \5 R, r+ u- N# @0 ~ - printk("dps: adc not ready\n");( O# {& G# o9 u9 ]; L' s
- }
* F3 |+ n, ~. w$ D9 i+ ~0 M% R
3 x4 R1 c! o0 R- uint32_t last_poll = 0;9 R5 a* e8 o7 k) G- ]" j
# M$ {/ {6 h6 r! M- while (1) {
$ H7 `/ m* }) x. z - int key = pending_key;: f* I4 Z/ A, _ w9 N
2 \5 N. ?/ Q. E1 u3 Z ^- pending_key = 0;' y9 R2 ^( A4 f7 z; }- C C4 Z
- switch (key) {
: M; l. ?: g6 G k/ g" N - case INPUT_KEY_LEFT:0 G! g% @$ w( k$ K$ F* J6 D
- case INPUT_KEY_RIGHT:
$ a6 Q( s8 s) n( S3 C+ I4 A - edit_target ^= 1; /* 电压 <-> 限流 */8 W0 G: k0 _( Q% a c% d( V
- break;0 R3 e( s- r& H* v) N
- case INPUT_KEY_UP:8 w. G0 s% m8 t; d& F9 I# _
- if (edit_target == 0) {
! z {: Z V8 ?( [% J4 B; \' B - set_volt += 0.1f;
& j c d$ l! B. c; Q - if (set_volt > MP4248_VOUT_MAX) {
( z9 W6 g5 G5 G" V - set_volt = MP4248_VOUT_MAX;* c) q' P( l* @
- }
+ K* D$ m( |2 j ]" b - if (mp4248_set_vout(set_volt) != 0) {" t; O. T/ W% y0 j
- mp4248_online = false;
9 t7 k" M) \6 L" Y% O3 H: I - }
/ f2 v) P$ G0 L3 x* T - } else {
4 [+ W0 L8 a: |2 _! o - set_ilim += 0.1f;7 Y9 e) W6 H' |" X3 Z2 t- ]
- if (set_ilim > 5.4f) {0 U2 a6 G( z! k" `
- set_ilim = 5.4f;
, a: N$ x* a1 a! T1 C - }& t* ~* o5 q* X3 Y
- if (mp4248_set_ilimit(set_ilim) != 0) {/ |& u3 S1 _% U, |
- mp4248_online = false;0 m5 K% U3 F! W9 y! }
- }
% a# F6 t$ [- W: y$ {: k - }
( Y. ~: u6 g9 [# c2 w2 I' N - break;$ q% B- K" w2 X# J
- case INPUT_KEY_DOWN:# X- L9 K8 R) m$ ?, u" N
- if (edit_target == 0) {
* |' @0 [" K5 M" j) O2 [' B8 ]& P - set_volt -= 0.1f;
: L& }' w- @# `2 M! B7 b. D - if (set_volt < MP4248_VOUT_MIN) {
8 r" W: {7 O* O4 i d - set_volt = MP4248_VOUT_MIN;: w3 ?/ S- ^' ]8 @- Y) J/ h
- }
7 z8 }- Z* P; |$ H - if (mp4248_set_vout(set_volt) != 0) {
9 a; Z2 I; \( M - mp4248_online = false;
% Q5 Z1 D9 u& L8 e) ~: l/ D5 T - }9 i3 ?% Y$ O" }: M) l6 _! g
- } else {
; f, B% ~% A) W* x - set_ilim -= 0.1f;3 e2 y N- L5 C% ~
- if (set_ilim < 0.5f) {1 `* L1 K+ t+ R X8 i0 e! Y
- set_ilim = 0.5f;$ o" S2 B1 o' I1 [# m8 y) ~
- }. ]4 O$ P6 `5 n& r) v
- if (mp4248_set_ilimit(set_ilim) != 0) {
! ^5 x7 b3 x. A' \$ G1 s5 n- L - mp4248_online = false;
( e: o# A- J3 m( Y$ ` - }* }7 R, P+ | T7 E8 V( k
- }
- r& x4 S8 H0 V5 |% ?0 F - break;
7 s& U( }* E# N b - case INPUT_KEY_ENTER:
7 L1 m* D6 z. ` t; t - output_on = !output_on;
7 S H3 q# ^) W9 Z. Q) I& Y7 u - if (output_on) {
! I6 P9 j: y. C0 j4 Z g - /* 开输出前清掉历史故障锁存(PMBus 状态位需 CLEAR_FAULTS 才复位) */8 ?6 ^3 Z# j# q$ U
- (void)mp4248_clear_faults();0 n+ h- V5 X8 y5 O
- }
( H/ Q' n+ R% Y6 Q6 y: D6 I" D - if (mp4248_output(output_on) != 0) {
n# F( F" N t/ k; D( j - mp4248_online = false;
: ?# U( b( J+ c% g; x; U- I: j - }
1 p% v7 g/ E) Y' C - printk("dps: output %s\n", output_on ? "ON" : "OFF");/ y9 }) k, @7 r+ b/ Y: z/ c
- break;
& `4 e& h, w! P" G2 b - default:" N. r/ f0 ?4 B0 r
- break;/ \2 s" H% [. d
- }( ^0 A6 A+ Z1 y! ?
- + b$ o% w7 E: U7 |" o8 O
- if (key != 0) {
( F3 R7 r% C9 `' H: M - ui_dirty = true; C" \6 I) |8 u! q
- }
+ \9 n A- T7 ~6 |) a - 6 Q0 {/ e+ [! j" l/ @% ~
- /* 500ms 轮询读回电压 + 限流读回 + 状态字 + IMON + VOUT 实测 */
) A0 X" l m& D; U - if (k_uptime_get_32() - last_poll > 500) {
# N* |- @8 [ _+ P& ~9 @ - last_poll = k_uptime_get_32();
* e8 _: l9 r- N - if (!mp4248_online) {+ e F: ~! X7 o, _
- /* 离线时每 2 秒重试 probe(评估板后上电/接线恢复也能上线) */
, r+ p- z ?" I - static uint32_t last_probe;
! S) F4 T5 k v; G/ } - & F4 Q. L2 }0 H. Y- D# W
- if (k_uptime_get_32() - last_probe > 2000) {
( M% y+ r6 x) [& g3 h/ P - last_probe = k_uptime_get_32();2 h5 L% L5 c* l1 `3 \
- if (mp4248_probe() == 0) {$ a+ W8 |. t- O( J# c! ~. N
- mp4248_online = true;
: v# P! f2 k! J( [' `! q2 I" X - mp4248_get_ilimit(&set_ilim);
* D+ r( Z/ r" I8 r - printk("dps: mp4248 back online\n");
* W/ y% U% o3 T" a: z% Z - } p: ?: a, M$ y6 O' z
- }4 z; u7 u% E5 L9 L: W
- } else {! B5 R* I' X, t4 x) q
- (void)mp4248_status_word(&status_word);
9 w% w4 Y! W. i% j* V5 L6 u - (void)mp4248_get_ilimit(&rb_ilim);- ~# p& Z8 q) O8 H1 D! t( ?
- }
]7 d9 c i. ]8 L" r - /* IMON:IOUT = V_IMON / 0.34(5mΩ×68V/V) */
+ N' E% B, n1 m1 ^9 Z0 \ s/ B - int32_t mv;
" b; ]+ P# j, _. ?2 U# Y - int rr = adc_read_mv(&imon_adc, &mv);
! d5 `" b8 @$ P# d, C, M- e
7 @2 s) n9 D4 P; i! \- if (rr == 0) {8 P; U. U2 [8 Z, ?
- imon_raw = (int16_t)(mv * 4096 / 3300);
8 f; x: r7 W, S4 O - iout_amps = (float)mv / 1000.0f / 0.34f;& d* x% |% t* O7 ~
- } else {4 ^: T/ [& Y/ x$ F/ W
- imon_raw = (int16_t)rr; /* 负 errno 直接上屏 */
0 ]9 b3 U1 F& ~3 j% z( V - printk("dps: adc read err %d\n", rr);
( I$ Y0 X+ n$ p9 _ - }( ]: w3 q1 O8 |2 k
- /* VOUT 分压:VOUT = V_ADC × VOUT_DIV_RATIO */3 ?. |6 J }3 ]9 O+ x2 ]
- if (adc_read_mv(&vout_adc, &mv) == 0) {
. k8 a: w) L5 y8 w/ G% z - vout_volts = (float)mv / 1000.0f * VOUT_DIV_RATIO;# y5 j6 U6 u6 _/ i2 s
- }
* z" E. g( B* I2 s$ ]/ }+ X- u - ui_dirty = true;6 Y3 v2 e5 K* A& V' R, `
- }
& m6 I- d9 p" v3 i - if (ui_dirty) { D' `9 A" x' a" v2 h; V
- ui_redraw();; w: h/ H* j3 c2 ~* d3 P
- }
, _0 a f. A1 r+ a6 M8 f3 N, U3 D b - k_msleep(50);+ ]1 s2 ^! k* _: m% e
- }
9 X/ a4 j5 Z Q - return 0;# B- B" I9 y1 Z. I8 D. F
- }
0 m# N* y' ^, |1 e) T
 7 U7 a; B; h! T
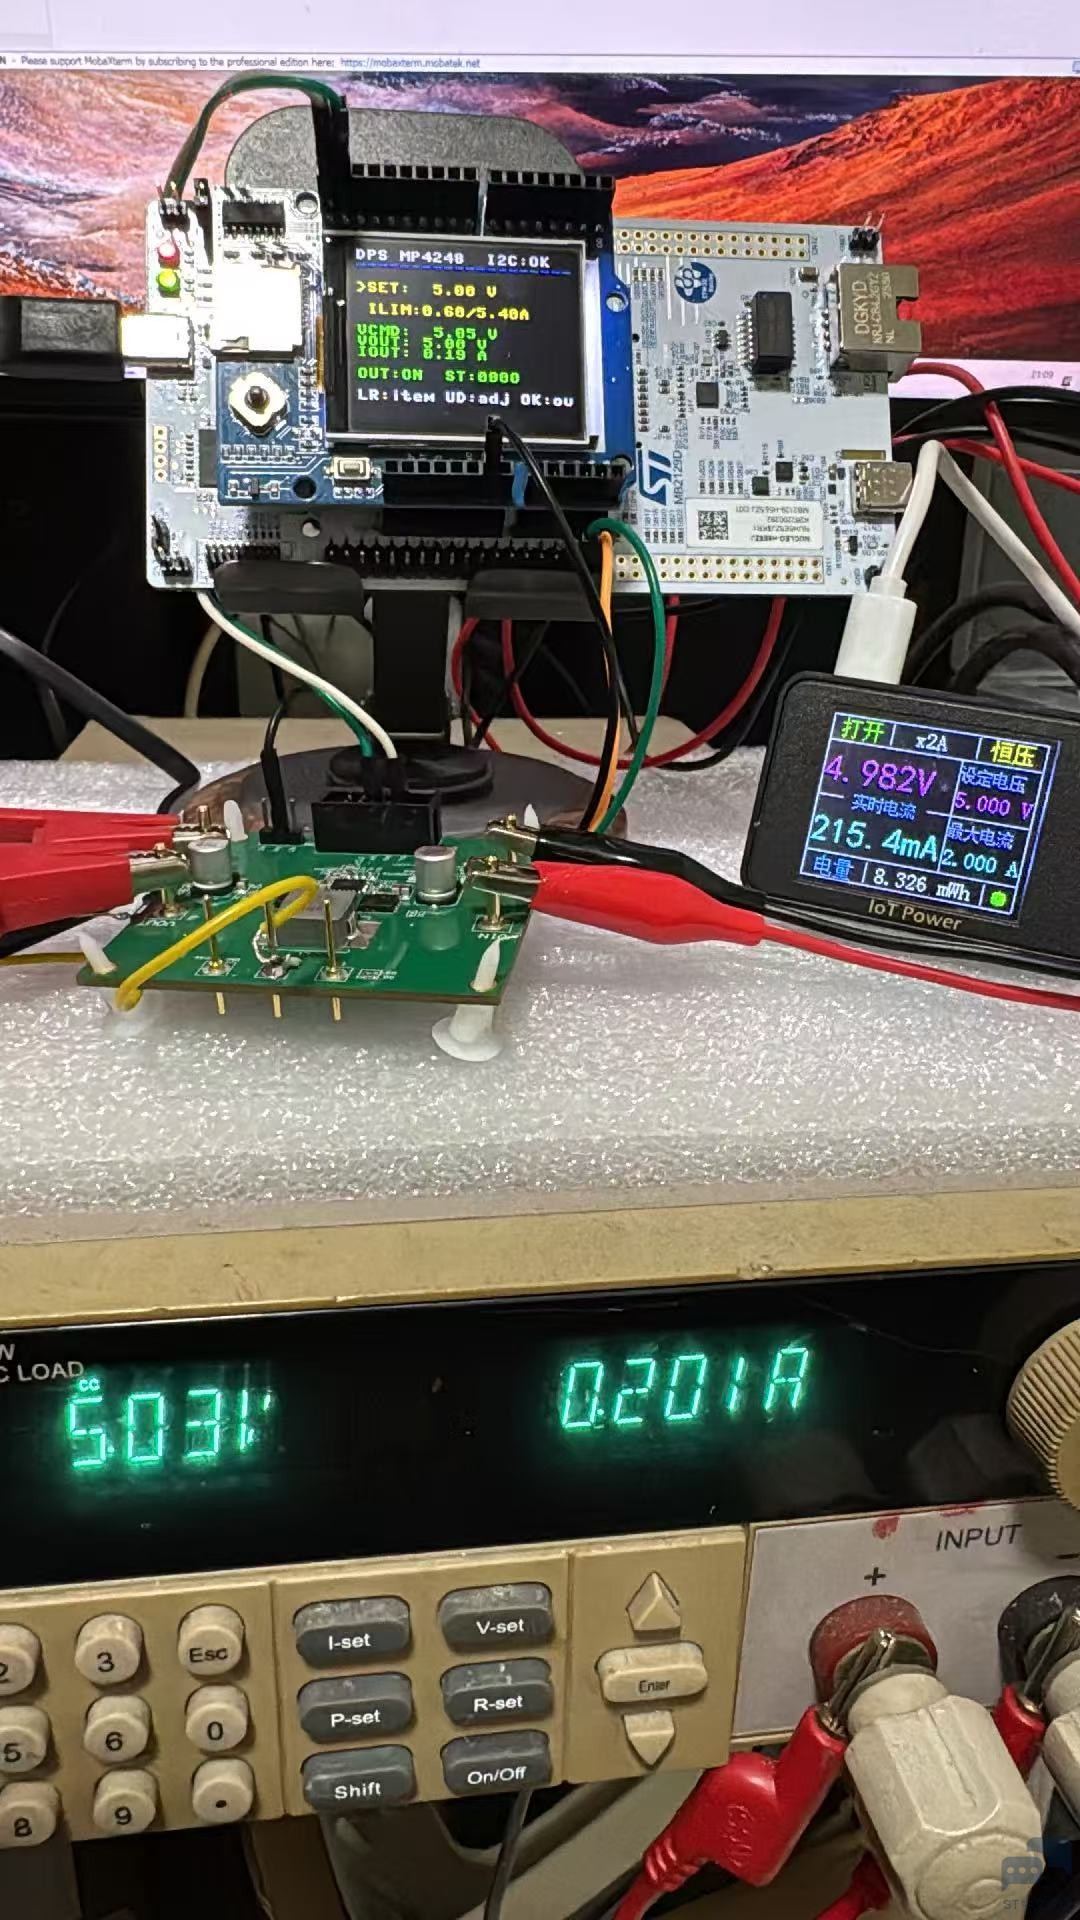
通过按键可以实时调节输出电压、电流限值等。( ~2 S' N9 |' M6 B7 G0 ^: V7 Z6 H
0 p6 l% p4 z" k9 P/ Y& D% j' \4 b: h% \+ P; F8 R# } k, H$ t
; f/ t0 Q+ m) c8 z3 _
& E' U5 b! P }1 e# y2 n3 M; j/ V$ s1 R7 r
5 \! E8 M H1 s, X, l |





 微信公众号
 手机版