|
STM32 通过 I2C 连接传感器、EEPROM 和显示模块时,常见问题集中在接线、地址格式和寄存器访问顺序。本文以 STM32F103 的 I2C1 和 LIS3DH 加速度传感器为例,从读取芯片身份寄存器开始,建立一条可以逐步检查的通信链路。 适用范围:STM32Cube HAL 传统接口,即 HAL_I2C_Init、HAL_I2C_Mem_Read 等。其他 STM32 系列的 GPIO 复用和时序配置须按对应芯片调整;HAL2 的函数名称、参数不直接套用本文。文中代码为教学示例,未进行实物板级测试,不将预期结果描述为实测结果。 本文正文和示意图使用了 AI 辅助制作;技术资料来源列在文末。
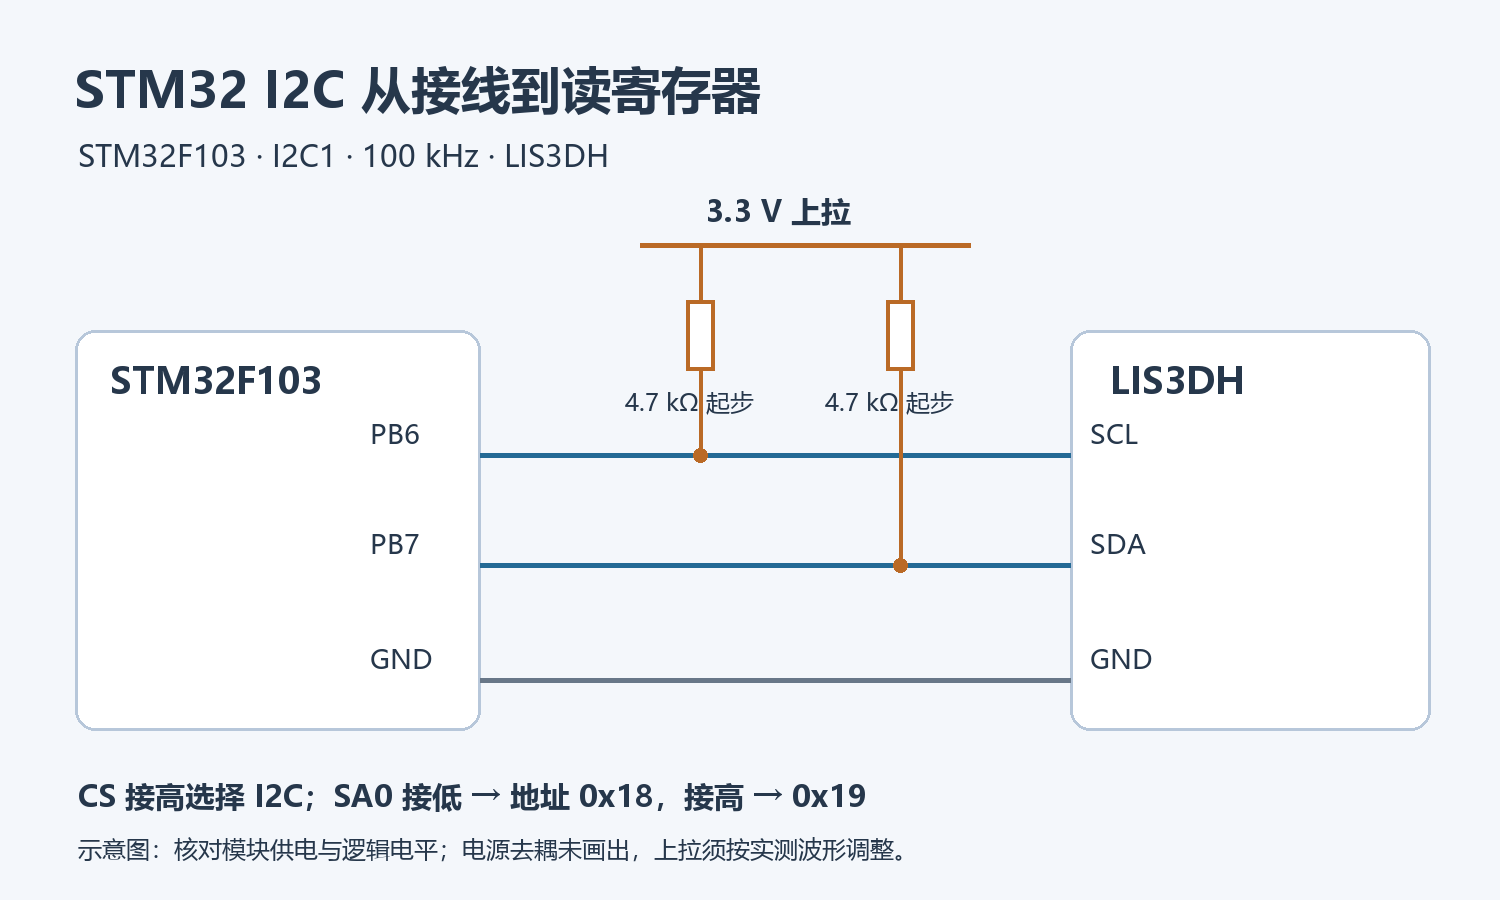
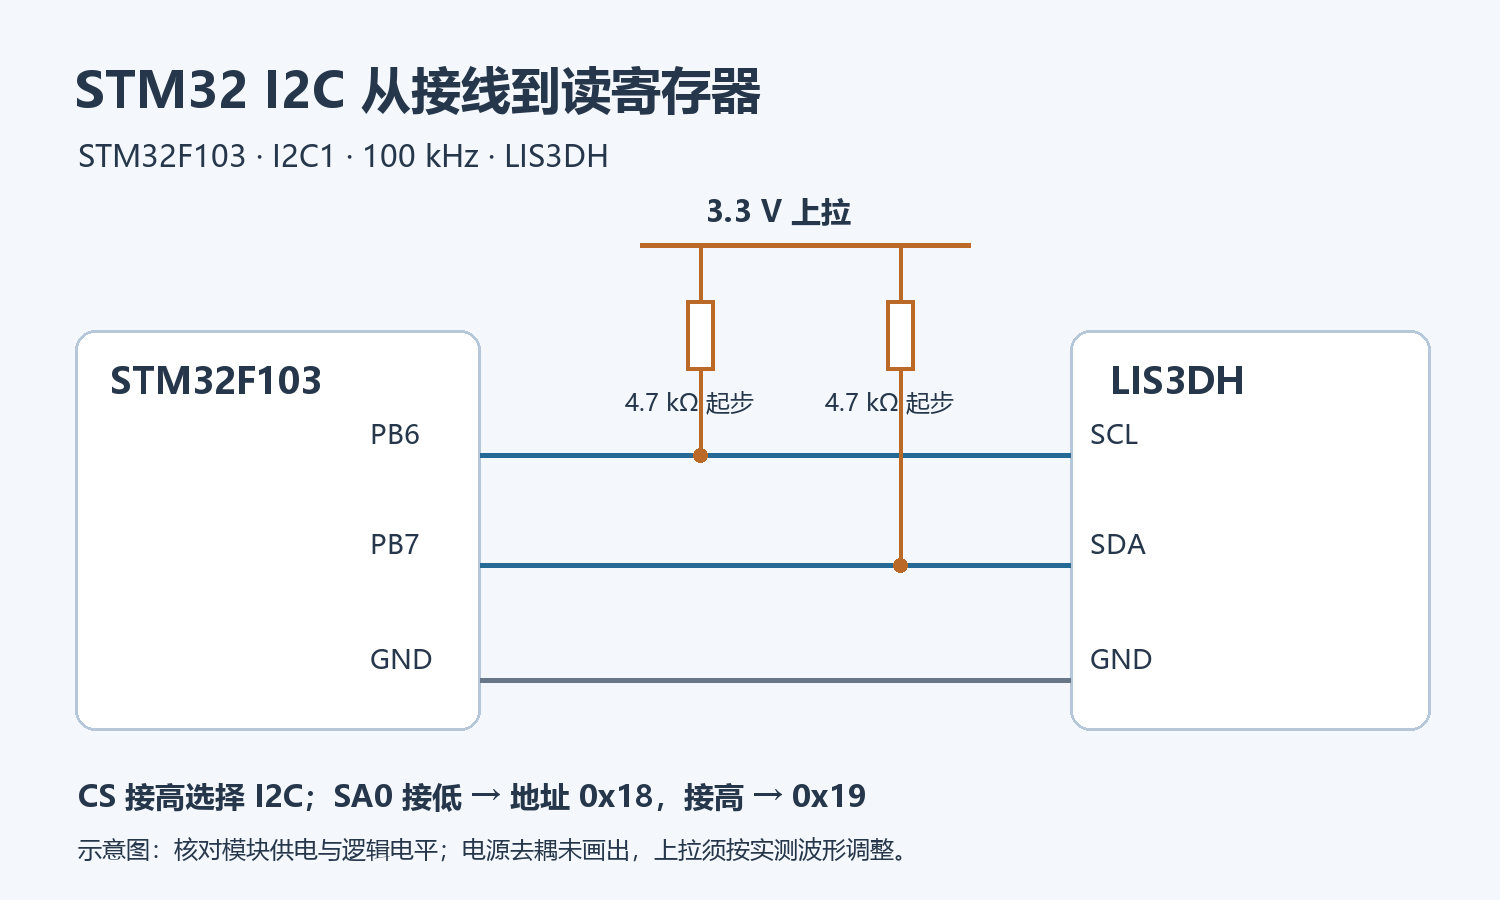
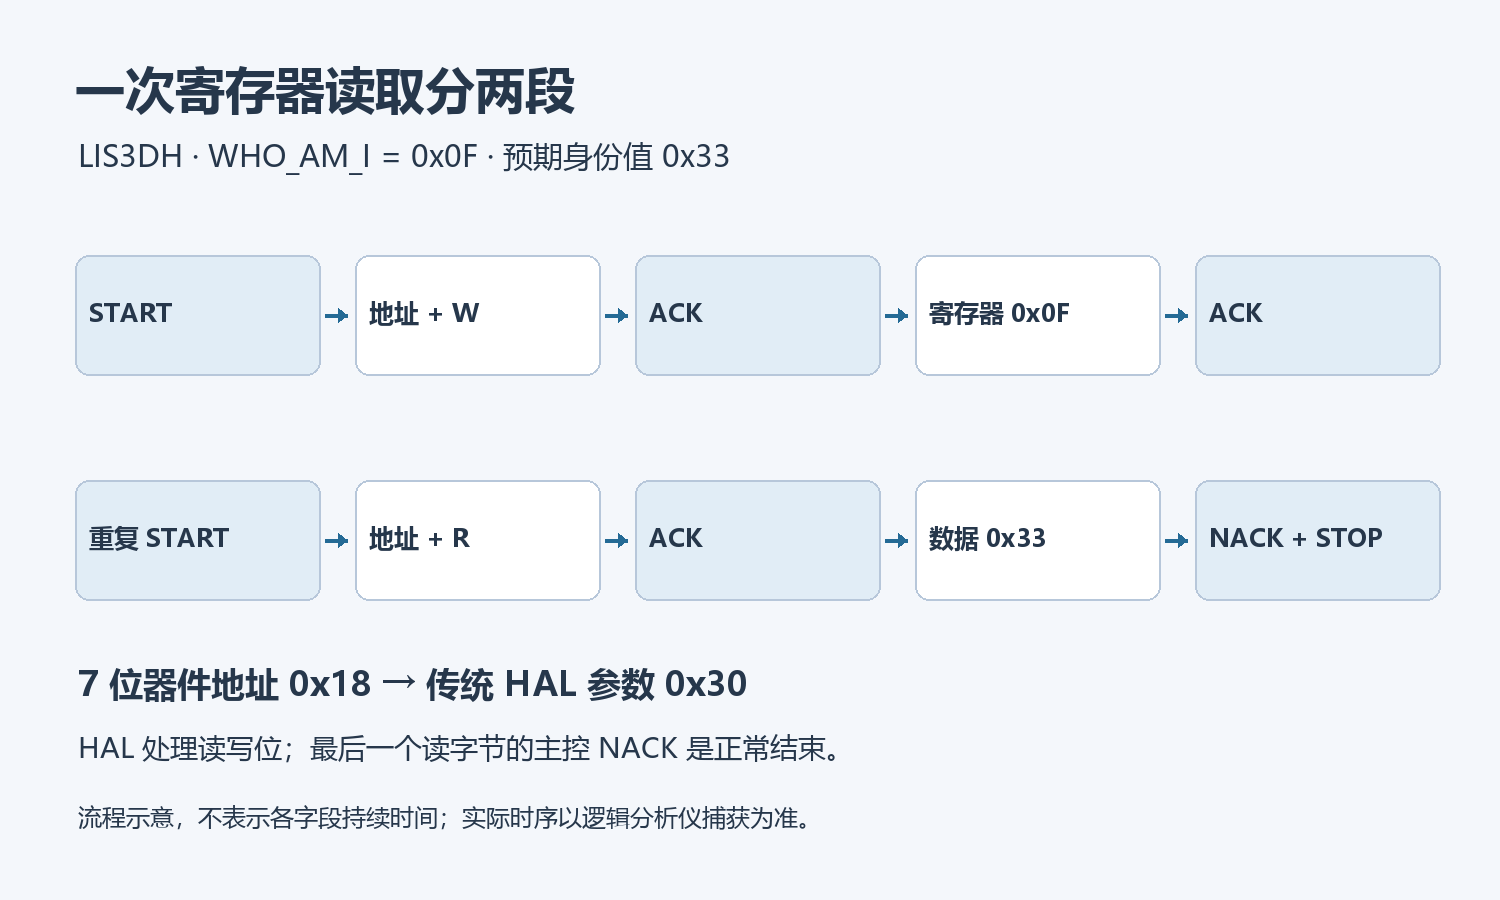
一 先把硬件接对I2C 使用 SCL 时钟线和 SDA 数据线,多器件共享总线,通过地址区分目标。两条信号线通常采用开漏输出并通过电阻上拉,空闲时应为高电平。标准模式为 100 kbit/s,快速模式为 400 kbit/s。刚开始调试时先使用 100 kHz。[1] 本例使用未重映射的 STM32F103 I2C1:PB6 接 SCL,PB7 接 SDA;主控与模块共地。请先核对自己芯片的引脚表、开发板原理图以及跳线设置,不能只凭“STM32”三个字认定引脚相同。[5] 连接 LIS3DH 模块时,核对模块电源和逻辑电平。若直接使用芯片,VDD 与 VDD_IO 按数据手册供电,并配置去耦;本例逻辑电平使用 3.3 V。CS 接高电平以选择 I2C;SA0 接低时,7 位地址为 0x18,接高时为 0x19。模块可能已经做好这些连接,需要查看模块原理图。[2] SCL 和 SDA 各自需要有效上拉。短线、3.3 V、100 kHz 的实验环境可从 4.7 kΩ 起步,但不是所有总线都固定选这个值。多个模块自带上拉时要计算并联等效值;阻值太小会增加低电平驱动电流,太大则可能导致上升沿过慢。最终根据总线电容、器件灌电流能力和时序要求核对波形,不默认使用 MCU 内部弱上拉就足够。[1] 上电后先用万用表或示波器检查:模块供电正确、地线相通、SCL/SDA 空闲时接近 3.3 V。总线持续为低时,先处理硬件或器件状态,再运行扫描代码。 二 在 CubeMX 中建立最小工程选择具体 MCU,开启 I2C1,先选 100 kHz、7 位地址模式。检查 PB6/PB7 没有被其他外设占用,GPIO 为对应复用开漏配置。生成工程后,应由 HAL_I2C_MspInit 完成 GPIO 和外设时钟等底层初始化。[3] STM32F103 的典型初始化形式如下;实际项目以 CubeMX 根据时钟树生成的代码为准,不重复添加第二份 hi2c1 定义。 部分其他系列使用 Timing 参数,而不是 ClockSpeed。Timing 取决于外设时钟、目标速度、滤波设置和总线上升/下降时间,不应从另一块板上复制一个十六进制常数。[4] 三 分清 7 位地址与 HAL 参数LIS3DH 的 7 位地址 0x18,在传统 HAL 的 DevAddress 参数中需要左移一位,传入 0x30。总线上的读写位由 HAL 处理,不需要再自行拼接。器件地址与 WHO_AM_I 的寄存器地址 0x0F 是两件事。[2][3] 如果模块 SA0 为高,将 LIS3DH_ADDR7 改为 0x19。不要把手册已给出的 8 位读/写地址再次左移。逻辑分析仪有时以 7 位地址显示解码结果,应先确认它的显示方式。 四 先读到身份寄存器下面的函数放在 CubeMX 工程的用户代码区或独立驱动文件中。确保已包含生成的 main.h;如果 hi2c1 在 i2c.c 定义,也可以包含生成的 i2c.h。HAL_StatusTypeDef 和 uint8_t 等类型由工程头文件提供。 在 MX_I2C1_Init 执行完成、模块满足手册上电准备时间之后调用。使用调试器观察变量,不必为了第一步通信立即移植 printf。 预期 device_id 为 0x33。器件响应地址只能说明总线上有目标应答;身份值正确,才能进一步确认读到的是预期器件。返回 HAL_ERROR 时也要区分通信错误与“读成功但身份不匹配”:后者的 HAL 错误码可能仍为 0。[2] 五 理解寄存器读取的时序
常见寄存器读取包含:起始条件、器件写地址、寄存器地址、重复起始、器件读地址、数据、结束条件。最后一个读取字节由主控发 NACK 表示结束读取,这是正常行为,不应直接判为器件拒绝通信。[1] HAL_I2C_Mem_Read 适用于这种带寄存器地址的操作。I2C_MEMADD_SIZE_8BIT 指寄存器地址字段的长度,不是器件采用 8 位地址。对实际使用 16 位内部地址的器件,才选择相应地址长度;还要遵守该器件的数据协议。[3] HAL_I2C_Master_Transmit/Receive 是通用数据收发接口。不要假定先调用一次 Transmit、再调用一次 Receive 就一定等价于带重复起始的组合事务;如果器件要求严格时序,应使用合适的内存读或顺序传输接口。[3] 若要在 LIS3DH 上继续读 XYZ 输出,可先按数据手册配置 CTRL_REG1 和工作模式。连续读多个寄存器时,LIS3DH 的子地址自动递增规则也要遵守;例如从 0x28 连读 6 字节时需设置子地址的自动递增位。不要把这一规则直接套给其他传感器。[2] 六 按现象排错
总线确实卡死时,应先查清哪一个器件拉低信号。受控的单主控系统可以设计恢复流程,但必须尊重 SCL 被拉低的情况、限制恢复次数并遵守器件手册;不要让初始化代码无限发送时钟或反复复位整个系统。[1] 七 从演示代码走向工程代码第一步只完成“正确身份值加返回状态检查”。随后再增加寄存器写入回读、连续数据读取、量程与采样率配置。持续采样需要进一步处理数据就绪、溢出和一致性,不能只拿到 6 字节就声称测量准确。 业务对实时性有要求时再引入中断或 DMA,并处理回调、错误与超时。异步操作使用的缓冲区必须在传输完成前保持有效,不能把已经返回的函数栈变量继续交给 DMA。[3] 验收时建议保存四项证据:实际器件与引脚连接、CubeMX 配置、一次完整事务波形、返回状态与身份值。本文提供的是验证路径和参考代码,实际结果以目标硬件上的测试为准。 参考资料[1] NXP UM10204,I2C 总线规范及用户手册: [2] ST LIS3DH 数据手册,I2C 接口、地址与寄存器表: [3] ST 官方 STM32F1 HAL I2C 驱动源码及接口说明: [4] ST AN4235,STM32F0/F3 I2C 时序配置说明,仅用于理解对应外设的时序配置: [5] ST STM32F103x8/xB 数据手册,引脚与复用功能: 原文:https://www.cnblogs.com/stdplus/p/23610848 转载说明:本文转载自上述原文链接。 AI 声明:本文或配图使用了 AI 辅助创作。 |
STM32 DMA 入门:配置、串口收发与缓冲区管理
《MCUBoot课程》学习笔记+从信任链原理到量产实践
使用STM32 MCU和MPU连接PDM数字麦克风
好用软件推荐-TouchGFX Designer
HRTIM 指南
全新OpenSTLinux 6.1版本发布
兔哥的ST67——【000】ST67模组订购
【经验分享】STM32实例-RTC实时时钟实验④-获取RTC时间函数与中断服务函数
刘氓兔的64位入门挑战【1】——MP257芯片下单和硬件准备
刘氓兔的64位入门挑战【0】——MP257选型
 微信公众号
 手机版