|
DMA 可以在外设和内存之间搬运数据,让 CPU 不必逐个字节等待。但“调用 DMA 函数后立即返回”,也意味着缓冲区不能随意修改,传输完成和业务处理完成需要分别管理。本文从一段 UART DMA 发送入手,再说明循环接收、数据宽度和排错方法。 示例以 STM32F103 和传统 STM32Cube HAL 为范围,UART 配置为 115200、8 位数据、无校验、1 位停止位。不同系列的 DMA Channel、Stream、Request、DMAMUX 或 GPDMA 配置不同,必须以具体芯片和工程生成结果为准。代码为教学示例,未进行实物板级测试;预期串口输出不代表已取得硬件实测结果。 本文正文与配图使用 AI 辅助制作,技术参考列于文末。
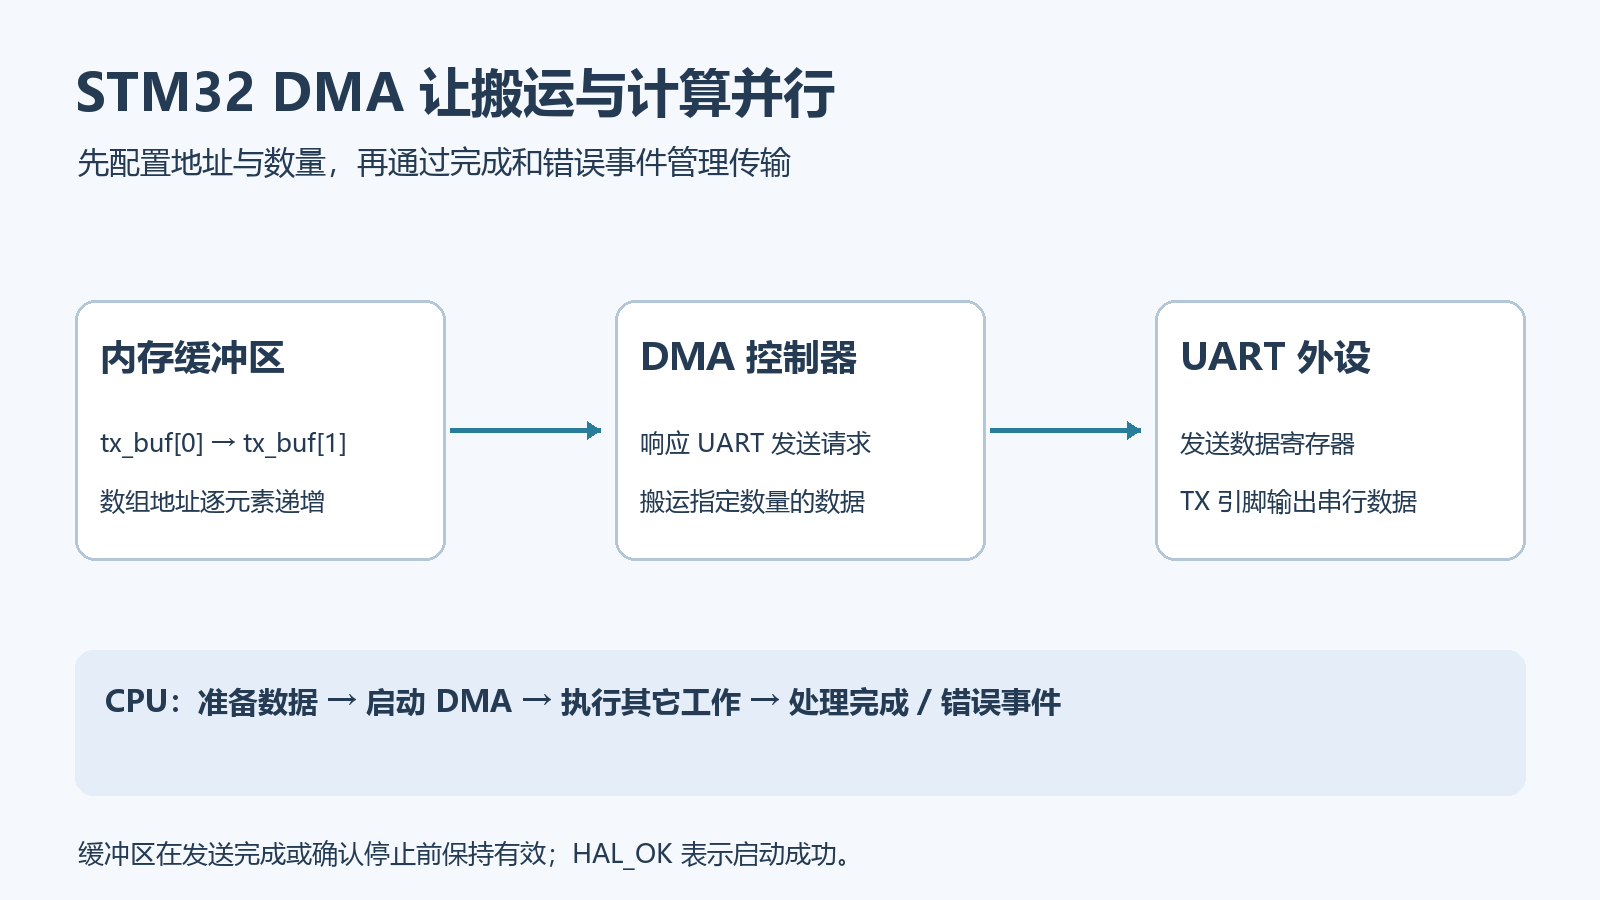
一 理解一次 DMA 传输CPU 先配置源地址、目标地址、方向、传输数量等条件,再由 DMA 响应请求搬运数据。CPU 可以继续执行其他工作,但仍需要处理启动、完成、错误及数据消费。DMA 也会使用总线资源,并不保证任何负载下都更快。[1] 典型方向有三类:UART 接收是外设到内存,UART 发送是内存到外设,部分控制器还支持内存到内存。外设寄存器通常保持同一地址;数组缓冲区则通常按元素宽度递增。不要因为源和目标都用指针,就把两端地址递增都打开。[1][2] 以 8 位 UART 发送为例,可理解为 DMA 按顺序读取 tx_buf[0]、tx_buf[1] 等字节,送入串口发送数据寄存器。DMA 请求节奏由外设产生,不是无条件一次性写完全部数据。[1] 二 在 CubeMX 中配置 UART TX DMA先确认普通串口发送能够工作,再添加 DMA,避免同时排查接线、波特率和 DMA。USB 转串口使用与开发板兼容的逻辑电平,TX 接对端 RX,两端共地;它与真正的 RS-232 电气接口不是一回事。 开启目标 USART 后,在 DMA Settings 添加 TX 请求。设置方向为 Memory to Peripheral,外设地址不递增、内存地址递增,两端数据宽度为 Byte,模式先选 Normal。DMA 优先级只决定对应控制器的仲裁,不等于 NVIC 中断优先级。[2] 启用对应 DMA 中断,以及串口全局中断。生成代码后检查三个位置:
对本文采用的 STM32F1 HAL Normal TX 流程,DMA 搬运结束后还会等待 UART 的发送完成中断,再完成 HAL 的发送状态收尾。少开 UART 全局中断,可能出现已经发出一段数据,但下一次调用一直 HAL_BUSY 的情况。[3] 三 发送一段固定内容下列代码放在 CubeMX 工程用户代码区或独立文件中,包含工程 main.h,并使用工程已经定义的 huart1。若工程使用其它串口,把 huart1 一并替换。示例假定只有主循环一个调用者启动发送,不适用于多个任务无锁并发调用。 在时钟、GPIO、DMA 与 UART 初始化完成后调用一次 Demo_StartTx,检查返回值。调用顺序采用工程生成结果,确保 DMA 的时钟和句柄关联已经就绪。通过调试器观察 tx_done 和 uart_error,并在串口工具中检查完整字符串。 本例 UART 为 8 位无校验模式,所以发送长度是字节数;sizeof(tx_buf) - 1 排除了字符串结尾的零字节。不能把这个结论推广到所有 HAL 外设:例如 ADC 的 DMA 长度通常表达采样元素数量,配置为半字的数组不能直接用 sizeof 数组当作样本数。[2][3] 错误回调只记录错误,不擅自清除忙标志。真实工程应区分 TX、RX 和具体错误状态,由统一的状态机执行合适的终止、恢复和有限重试;确认传输确已停止后,才允许复用缓冲区。 四 管住缓冲区的所有权HAL_UART_Transmit_DMA 返回 HAL_OK,只表示启动被接受,不表示所有字节已从 TX 引脚发出。在收到对应完成事件或确认终止前,不应修改、释放或复用 tx_buf。[3] 下面这种写法有生命周期风险:函数内建立局部数组,交给 DMA 后立刻返回。如果函数返回后栈空间被其它调用覆盖,DMA 可能读到错误内容。应使用长期有效的静态缓冲区,或由队列管理、直到完成才归还的内存块。 volatile 只影响编译器对访问的处理,不能自动提供互斥、消息排队或 D-Cache 一致性。多个 RTOS 任务共用 UART 时,应由一个发送任务统一出队,或使用明确的互斥与所有权协议。业务数据复制完成后,才能把缓冲区交给 DMA;完成后再归还。 DMA 模式也不会让串口线速变高。若业务平均产生的数据量持续大于串口能发送的数据量,最终仍会积压;需要统计队列深度、丢包数和峰值速率,而不是不断增大缓冲区。 五 循环接收和半满事件
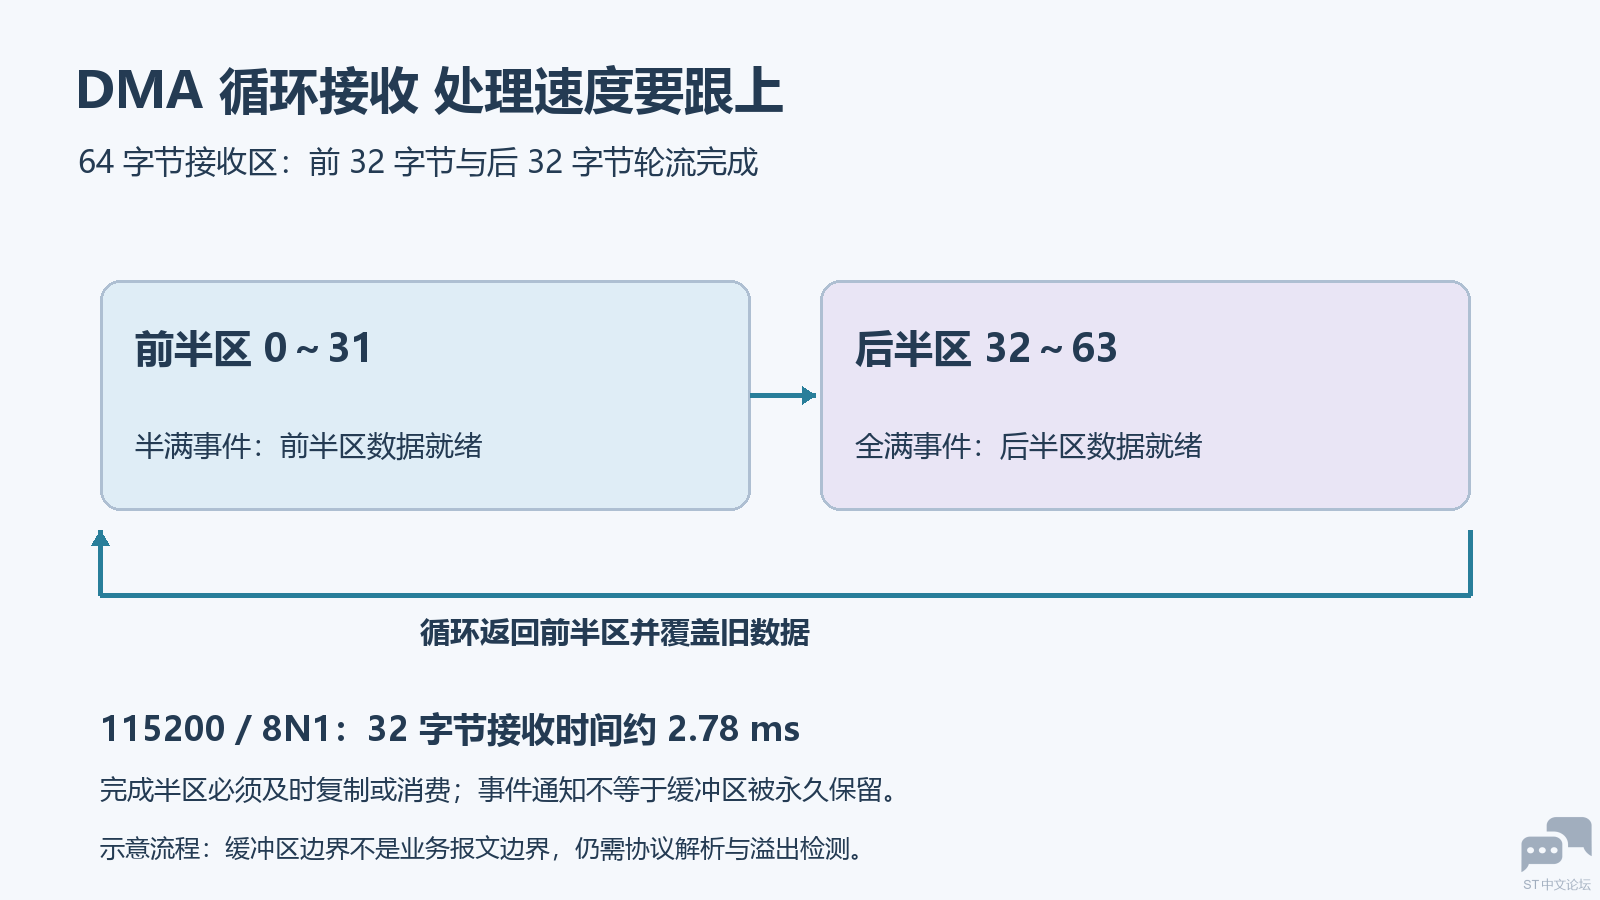
接收连续字节流时,可把 RX DMA 配成 Circular,使用一个长期有效的接收数组。HAL_UART_Receive_DMA 启动接收后,半传输和全传输回调分别通知对应进度;循环模式下 DMA 会继续回到缓冲区开头,不应每次完整回调都再启动一遍接收。[2][3] 以 64 字节缓冲区为例:前 32 字节写完后出现半满事件,后 32 字节写完后出现全满事件,随后重新覆盖前半区。消费者必须在 DMA 下一次写回对应区域之前完成数据保护或处理。 在 HAL_UART_RxHalfCpltCallback 和 HAL_UART_RxCpltCallback 中只做有界、短时间的处理,例如把已完成半区复制到有容量检查的队列,或发送带进度信息的通知。业务解析放到主循环或任务中。只放一个“收到数据”布尔标志,会在连续事件到来时丢失次数;只把半区指针交给慢任务,也可能在任务读取前被 DMA 覆盖。 115200、8N1 时,每个字符在线路上占 10 bit,32 字节约需 2.78 ms。前半区完成后到它再次被写入,处理窗口约为另一个半区的接收时间;调度延迟、关中断时间和处理耗时都要留余量。这个计算用于估算,不代替硬件测量。 串口 DMA 接收到 64 字节,只表示缓冲区进度,不表示收到一个业务包。协议还需要长度、分隔符、校验或其它帧结构。某些 HAL 支持 ReceiveToIdle_DMA,可结合 IDLE 事件处理变长数据,但也不能把一次串口空闲直接当作所有协议的完整报文边界。 六 换成 ADC 或其它系列时改什么ADC DMA 应检查采样数据宽度、数组元素类型、长度单位、触发源和转换节奏。SPI DMA 还应检查全双工时接收侧是否需要同时处理;不要只替换函数名就认为驱动迁移完成。[1][2] 在带 D-Cache 的 STM32F7/H7 等器件上,CPU 与 DMA 对同一缓存区域的观察可能不同。应按目标器件的内存可达性、缓存属性和缓存行边界设计缓冲区,正确安排 cache clean/invalidate 或采用合适的非缓存区;不要随手对任意地址、任意长度调用维护函数,否则可能影响邻接数据。[4] 另外,某些内存区域不能被某个 DMA 控制器访问。链接脚本放置缓冲区、内存属性与 DMA 请求映射,都要查目标 MCU 文档。STM32F103 示例没有数据缓存,不意味着它的做法能原样移植到 F7/H7。 七 遇到问题按这个顺序查
验收时保存启动返回值、完成/错误计数、串口接收到的数据以及逻辑分析仪波形。先证明一笔 Normal 发送完整,再增加 Circular 接收和业务协议,最后根据实际负载选择中断、DMA 和缓冲区策略。 参考资料[1] ST 官方 DMA 入门,数据方向与基本流程: [2] ST 官方 STM32F1 DMA 驱动与参数定义: [3] ST 官方 STM32F1 UART HAL 驱动,DMA 发送、接收和回调实现: [4] ST AN4839,STM32F7/H7 一级缓存说明,供迁移到对应系列时查阅: 原文:https://www.cnblogs.com/stdplus/p/23617924 转载说明:本文转载自上述原文链接。 AI 声明:本文或配图使用了 AI 辅助创作。 |
STM32 I2C 入门:接线、HAL 读写与通信排错
《MCUBoot课程》学习笔记+从信任链原理到量产实践
使用STM32 MCU和MPU连接PDM数字麦克风
好用软件推荐-TouchGFX Designer
HRTIM 指南
全新OpenSTLinux 6.1版本发布
兔哥的ST67——【000】ST67模组订购
【经验分享】STM32实例-RTC实时时钟实验④-获取RTC时间函数与中断服务函数
刘氓兔的64位入门挑战【1】——MP257芯片下单和硬件准备
刘氓兔的64位入门挑战【0】——MP257选型
 微信公众号
 手机版